ib0600869chnt.pdf - 第100页
99 第4章 第 4 章 4 5 6 7 8 9 10 关于控制方法 4.1 矢量控制与实时无传感器矢量控制 ...................................... ............................ 103 4.2 希望变更控制方法 ........................................... ....................................…
98
3. 参数
3.4 参数一览表 (功能分类列表)
*1 通过顺控功能进行参数的读取/ 写入时,对应 2字节(32位)。
*2 仅在安装有矢量控制对应选件时可进行设定。因为 IP67 规格
产品、CC-Link 通讯功能内置产品不能使用内置选件,所以不
能进行设定。(来自通讯协议的访问,与是否安装了选件无
关,都可以进行读取和写入)
*3 ( )内为使用液晶操作面板及参数模块时的参数编号。
*4 使用 Ethernet 规格产品及安全通讯规格产品时,仅在安装了
FR-A8AY、FR-E8AXY 时可以进行设定。因为 IP67 规格产品、
CC-Link 通讯功能内置产品不能使用内置选件,所以不能进行
设定。
*5 详细内容,请参照使用手册 (通讯篇)。
*6 在安装了支持的内置选件或顺控功能有效时可进行设定。
(Pr.313 ~ Pr.315 在 使 用 FR-E800-(SC)EPA、FR-E800-
(SC)EPB、FR-E806、FR-E800-NC 的情况下随时可进行设定。)
*7 使用标准规格产品时,可在安装有通讯选件的情况下进行设
定。
*8 CC-Link 通讯功能内置产品或安装有通讯选件时可设定本功
能。
*9 详细内容,请参照 FR-E800-SCE 使用手册 (功能安全篇)。
G125 665 再生回避频率增益 546
G130 660 强励磁减速动作选择 548
G131 661 励磁提升率 548
G132 662 强励磁电流水平 548
G200 800 控制方法选择 106
G201 85 励磁电流转折点 527
G202 86 励磁电流低速倍率 527
G203 245 额定转差 550
G204 246 转差补偿常数 550
G205 247 恒定输出范围转差补偿选择 550
G210 803 恒输出区域转矩特性选择
133、
164
G211 820 速度控制 P 增益 1 139
G212 821 速度控制积分时间 1 139
G213 824
转矩控制 P 增益 1 (电流环路比
例增益)
169
G214 825
转矩控制积分时间 1 (电流环路
积分时间)
169
G215
823
*2
速度检测滤波器 1 551
G217 854 励磁率 552
G219 698 速度控制 D 增益 215
G220 877
速度前馈控制、模型适应速度控
制 选择
144
G221 878 速度前馈滤波器 144
G222 879 速度前馈转矩限制 144
G223 881 速度前馈增益 144
G224 828 模型速度控制增益 144
G230 840 转矩偏置选择 146
G231 841 转矩偏置 1 146
G232 842 转矩偏置 2 146
G233 843 转矩偏置 3 146
G234 844 转矩偏置滤波器 146
G235 845 转矩偏置动作时间 146
G236 846
转矩偏置平衡补偿 [E800]
[E800-(SC)E] [E806]
146
G237 847
下降时转矩偏置端子 4 偏置
[E800] [E800-(SC)E] [E806]
146
G238 848
下降时转矩偏置端子 4 增益
[E800] [E800-(SC)E] [E806]
146
G240
367
*2
速度反馈范围 553
G241
368
*2
反馈增益 553
G272 785 强励磁电流水平 153
G300 451 第 2 电机控制方法选择 106
G301 565 第 2 电机励磁电流转折点 527
G302 566 第 2 电机励磁电流低速倍率 527
G311 830 速度控制 P 增益 2 139
G312 831 速度控制积分时间 2 139
G313 834
转矩控制 P 增益 2 (电流环路比
例增益)
169
G314 835
转矩控制积分时间 2 (电流环路
积分时间)
169
G315
833
*2
速度检测滤波器 2 551
G400 286 固定偏差增益 555
G401 287 固定偏差滤波时常数 555
G410 653 速度平滑控制 556
G411 654 速度平滑截止频率 556
G601 1003 陷波滤波器频率 152
G602 1004 陷波滤波器深度 152
G603 1005 陷波滤波器宽度 152
Pr.
组
Pr. 名称 参照页
G900 730 速度推断 P 增益 139
G932 89 速度控制增益 (先进磁通矢量) 113
G942 569 第 2 电机速度控制增益 113
Pr.
组
Pr. 名称 参照页
99
第4章
第
4
章
4
5
6
7
8
9
10
关于控制方法
4.1 矢量控制与实时无传感器矢量控制 .................................................................. 103
4.2 希望变更控制方法 ................................................................................ 106
4.3 先进磁通矢量控制的选择 .......................................................................... 113
4.4 PM 无传感器矢量控制的选择 ........................................................................ 115
100
4. 关于控制方法
4 关于控制方法
本变频器可以从 V/F 控制 (初始设定)、先进磁通矢量控制、实时无传感器矢量控制、矢量控制、PM 无传感器矢量控制中选择
控制方式。
V/F 控制
改变频率 (F)时,控制使其与电压 (V)的比率保持恒定。
先进磁通矢量控制
通过对变频器的输出电流进行矢量运算,将电流分为励磁电流和转矩电流,对频率和电压进行补偿使流过电机的电流与负载转
矩相匹配,从而可以提高低速转矩。此外,通过进行输出频率的补偿 (转差补偿),使电机的实际旋转速度与速度指令值更为
接近。在负载的变动较大的情况下有效。
NOTE
• 选择先进磁通矢量控制时,需要满足下述条件。
未满足条件时会发生转矩不足或旋转不均等不良现象,因此应选择 V/F 控制。
• 应使电机容量与变频器容量为相同等级或比变频器低一个等级。
此外,当与变频器组合使用的电机的额定电流明显小于变频器的额定电流时,发生的转矩波动等会导致速度、转矩的精度下
降。选定电机时,应使电机的额定电流为变频器额定电流的 40% 以上。(关于变频器额定电流,请参照使用手册 (连接篇)的
变频器额定规格。)
• 使用的电机满足条件。
• 单机运行 (1 台变频器对应 1 台电机)。
• 从变频器到电机的接线长度在 30m 以下。(超过 30m 时,应在实际接线状态下进行离线自动调谐。)
实时无传感器矢量控制
• 具有根据推定的电机速度进行更高级的电流控制的功能,可以实现速度控制和转矩控制。需要高精度、高响应控制的情况
下,应选择实时无传感器矢量控制并进行离线自动调谐。
• 可用于以下用途。
NOTE
• 选择实时无传感器矢量控制时,需要满足下述条件。
未满足条件时会发生转矩不足或旋转不均等不良现象,因此应选择 V/F 控制。
• 电机与变频器的组合方式是:电机额定电流为变频器额定电流以下。
此外,当与变频器组合使用的电机的额定电流明显小于变频器的额定电流时,发生的转矩波动等会导致速度、转矩的精度下
降。选定电机时,应使电机的额定电流为变频器额定电流的 40% 以上。(关于变频器额定电流,请参照使用手册 (连接篇)的
变频器额定规格。)
• 务必实施离线自动调谐。
实时无传感器矢量控制时,由于受接线长度的影响,即使使用的是三菱电机生产的电机也需要离线自动调谐。
• 单机运行 (1 台变频器对应 1 台电机)。
• 不使用浪涌电压抑制滤波器 (FR-ASF/FR-BMF)。
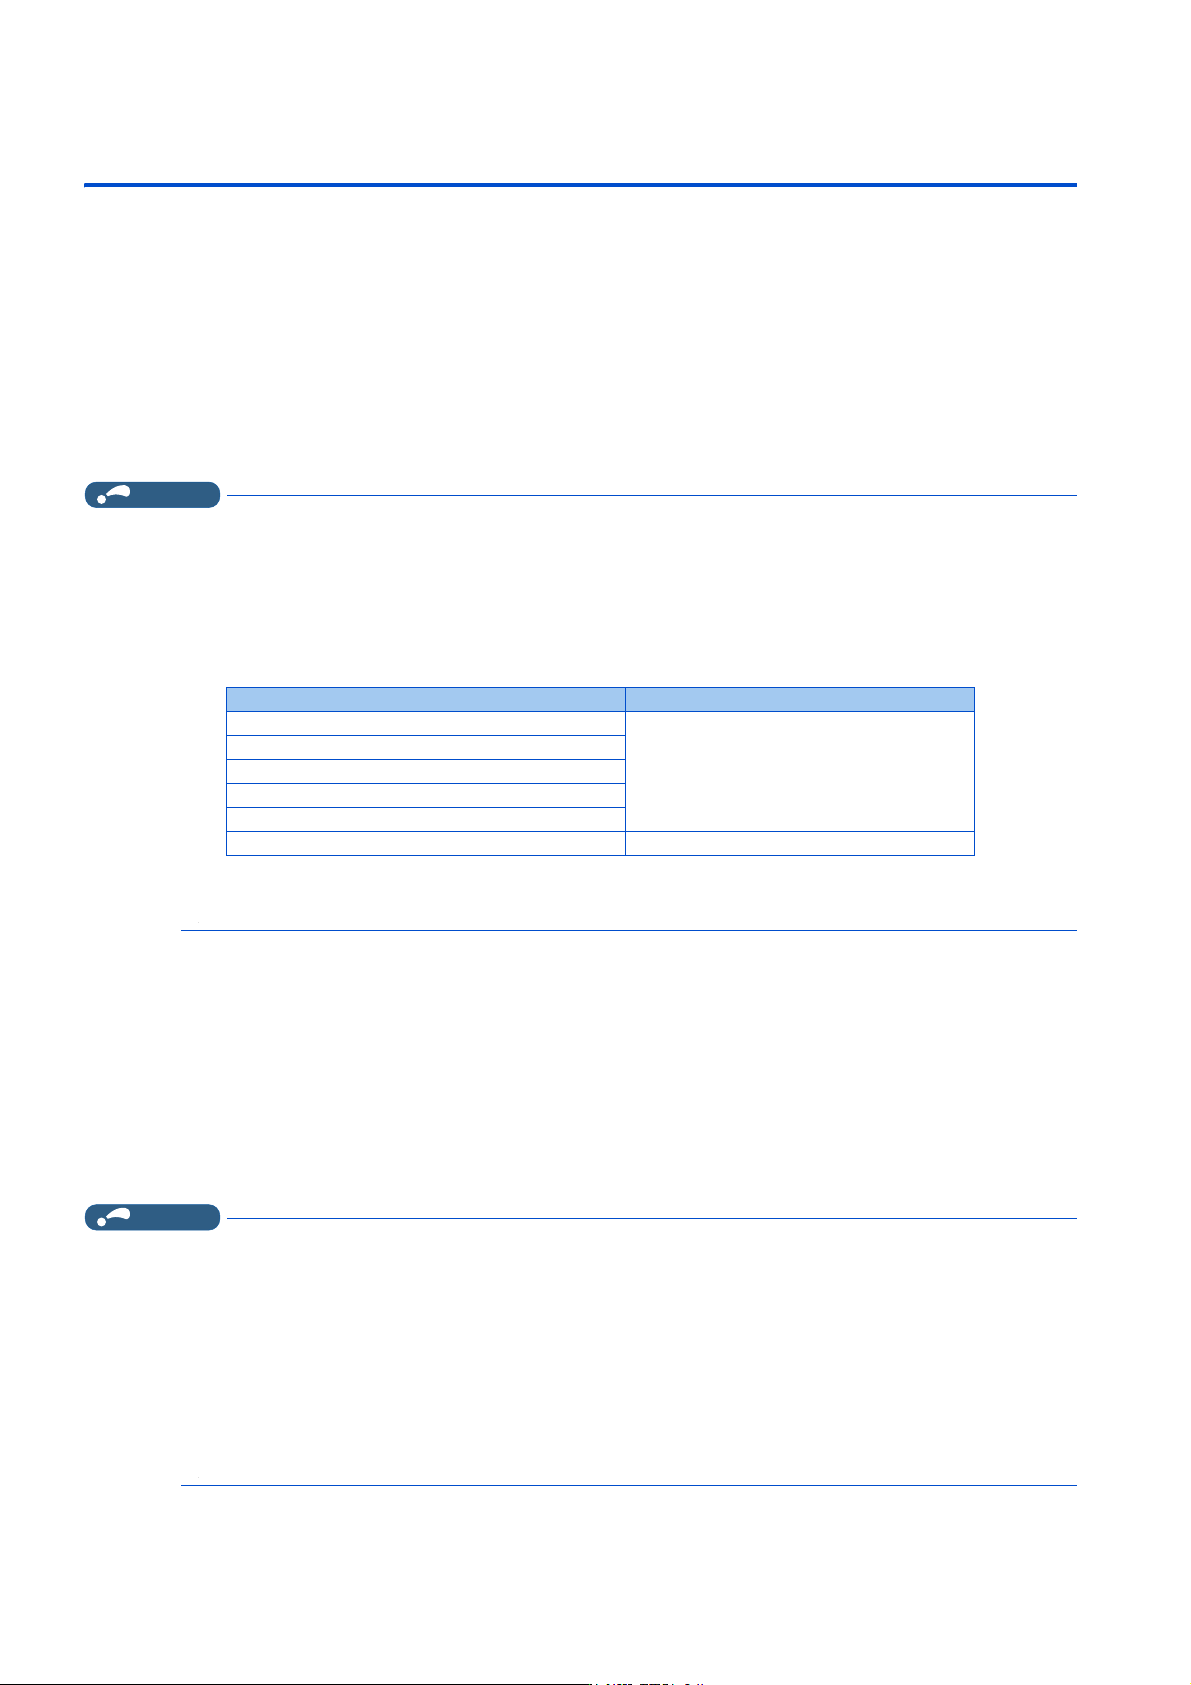
电机 条件
三菱电机标准效率电机 (SF-JR)
无需离线自动调谐
三菱电机高效率电机 (SF-HR)
三菱电机恒转矩电机 (SF-JRCA 4P、SF-HRCA)
三菱电机高性能节能电机 (SF-PR)
三菱电机齿轮电机 (恒转矩)(GM-[])
上述以外的电机 (其他公司生产的电机等) 需要离线自动调谐
- 即使在负载变动较大的情况下也希望将速度变动控制在最小范围
- 需要低速转矩时
- 防止转矩过大所导致的机械损坏 (转矩限制)
- 希望对转矩进行控制