ib0600869chnt.pdf - 第105页
104 4. 关于控制方法 4.1 矢量控制与实时无传感器矢量控制 3:0 䈳ࡦ ᦒ㇇ 䗃ࠪ ⭥ 䖜⸙ ⭥⍱ ᧗ࡦ 䙏ᓖ ᧗ࡦ ╄㇇ 䖜ᐞ ᦒ㇇ ⭥⍱ ࣡⻱ ⭥⍱ ᧗ࡦ ⻱䙊 ᧗ࡦ ╄㇇ ⻱䙊 ¹ ¹)% LT LG 9T 9G ¹ ¹V LT LG LG 0 ¹)% LT ¹ LT LG ᧘ᯝ䙏ᓖ LT 9T 9G ᇔᰬᰖՖಞ⸘䠅ඍഴ 3:0 䈳ࡦ ᦒ㇇ 䗃ࠪ ⭥ …
103
4. 关于控制方法
4.1 矢量控制与实时无传感器矢量控制
1
2
3
4
5
6
7
8
9
10
4.1 矢量控制与实时无传感器矢量控制
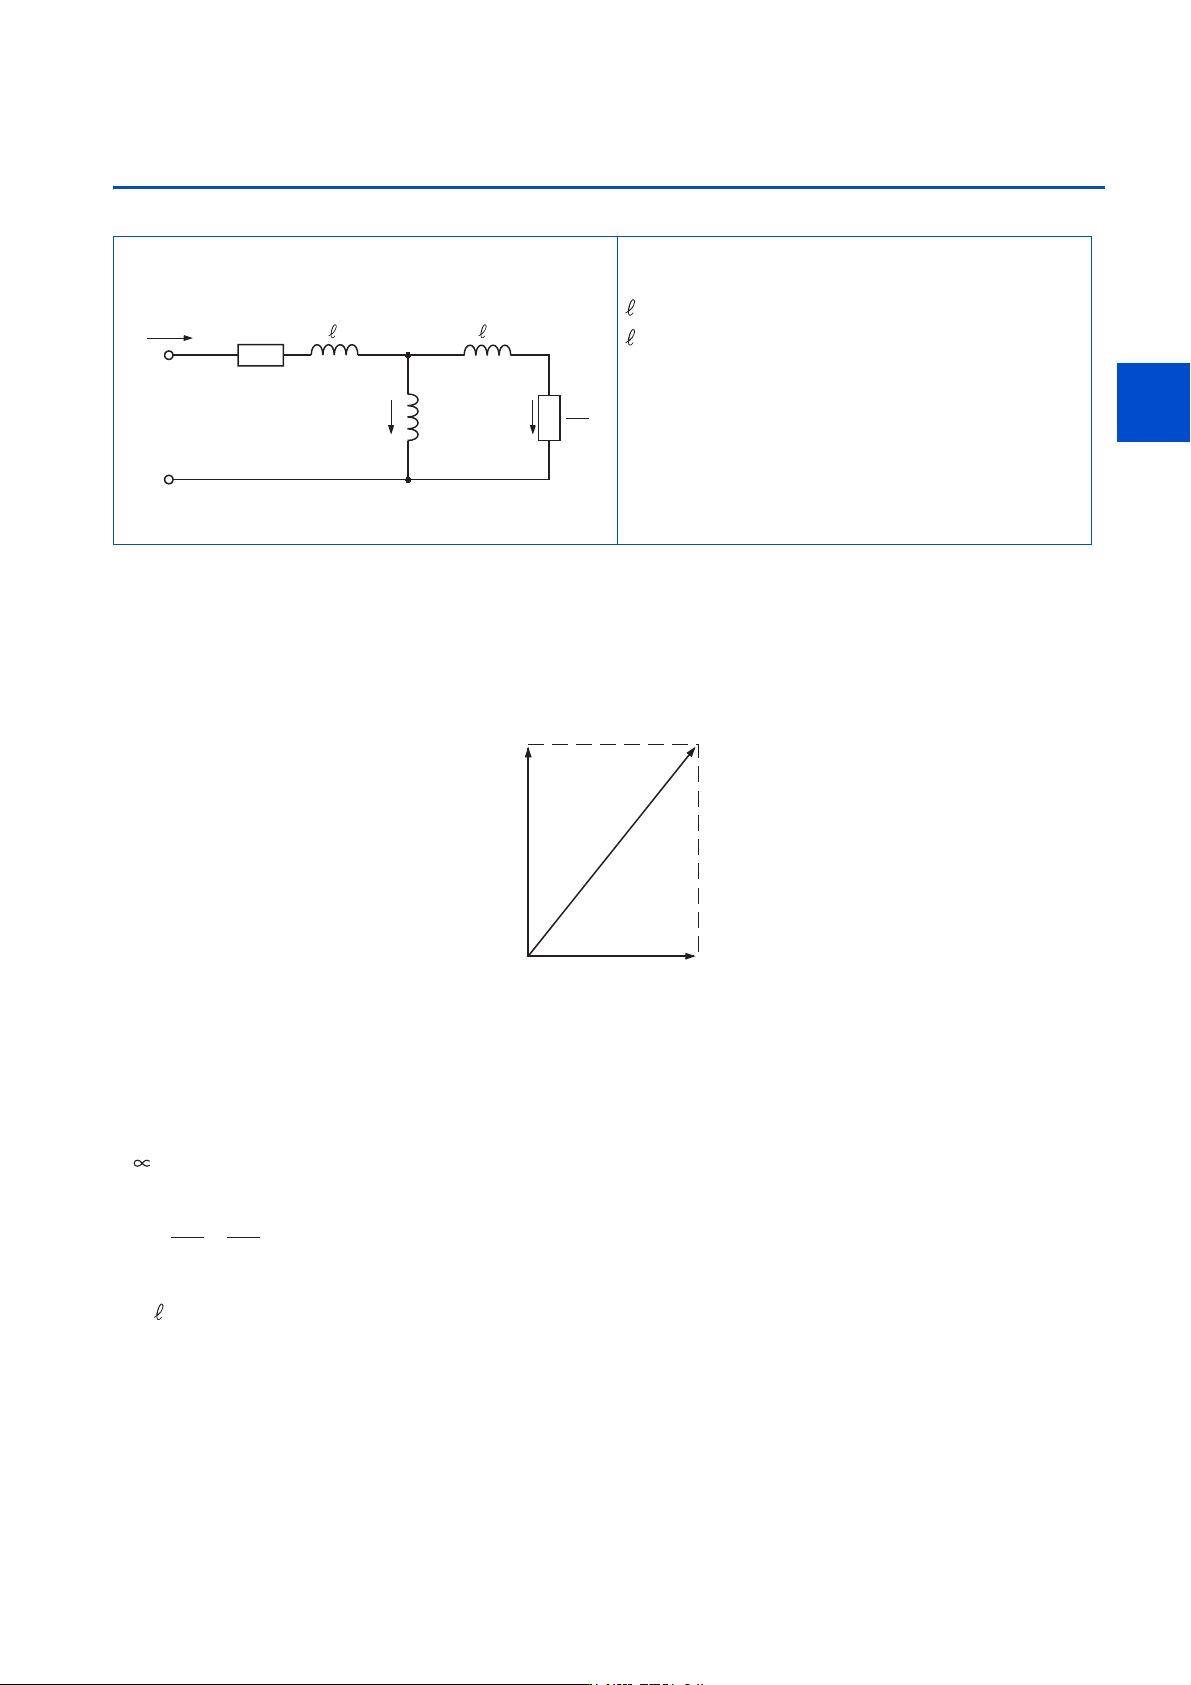
矢量控制是驱动感应电机的一种控制方法。用于说明矢量控制的感应电机的基本等值电路如下所示。
上图中的感应电机中流过的电流,可以分解为在电机内部生成磁通的电流 id (励磁电流)和使电机产生转矩的电流 iq (转矩
电流)。
所谓矢量控制,就是如下所述为了使流过的励磁电流和转矩电流分别为最佳,从而对电压和输出频率进行运算后对电机进行控
制。
• 控制励磁电流使电机内部的磁通达到最佳状态。
• 计算转矩指令值,使电机的转速指令与通过电机轴所连的 PLG 求得的实际转速 (实时无传感器矢量控制为速度推断值)的
差为 0。为了生成该转矩指令值的转矩而对转矩分电流进行控制。
电机的发生转矩 TM 以及转差角速度 ωs、电机的二次侧磁通 Φ2 可以如下所示进行计算。
TM Φ2·iq
Φ2 = M·id
ωs =
但是,L2:二次电感
L2 = 2 + M
进行矢量控制有下述优点。
• 与 V/F 控制等其他的控制方法相比,其控制特性特别出色,可以实现与直流机相同的控制特性。
• 对于以往那些使用感应电机比较困难的要求具有高响应性的应用领域,要求从低速到高速进行大范围变速控制的应用领
域,以及要求频繁进行加减速运行以及连续第 4 象限运行等的应用领域,均可适用。
• 也可以进行转矩控制。
• 即使在电机轴停止状态下,也可以对发生转矩的伺服锁定转矩进行控制。(不可进行实时无传感器矢量控制。)
r1:一次电阻
r2:二次电阻
1:一次漏电感
2:二次漏电感
M:相互电感
S:转差
id:励磁电流
iq:转矩电流
im:电机电流
LP
U
U
6
0LG LT
䖜⸙⭥⍱
LT ⭥ᵪ⭥⍱LP
࣡⻱⭥⍱
LG
/
U
・
LG
LT
104
4. 关于控制方法
4.1 矢量控制与实时无传感器矢量控制
3:0
䈳ࡦ
ᦒ㇇
䗃ࠪ
⭥
䖜⸙
⭥⍱
᧗ࡦ
䙏ᓖ
᧗ࡦ
╄㇇
䖜ᐞ
ᦒ㇇
⭥⍱
࣡⻱
⭥⍱
᧗ࡦ
⻱䙊
᧗ࡦ
╄㇇
⻱䙊
¹
¹)%
LT
LG
9T
9G
¹
¹V
LT
LG
LG
0
¹)%
LT
¹
LT
LG
᧘ᯝ䙏ᓖ
LT
9T
9G
ᇔᰬᰖՖಞ⸘䠅ඍഴ
3:0
䈳ࡦ
ᦒ㇇
䗃ࠪ
⭥
䖜⸙
⭥⍱
᧗ࡦ
䙏ᓖ
᧗ࡦ
╄㇇
䖜ᐞ
ᦒ㇇
⭥⍱
࣡⻱
⭥⍱
᧗ࡦ
⻱䙊
᧗ࡦ
╄㇇
⻱䙊
¹
¹)%
LT
LG
9T
9G
¹
¹V
LT
LG
LG
0
3/*
¹)%
LT
¹
LT
LG
⸘䠅ඍഴ
105
4. 关于控制方法
4.1 矢量控制与实时无传感器矢量控制
1
2
3
4
5
6
7
8
9
10
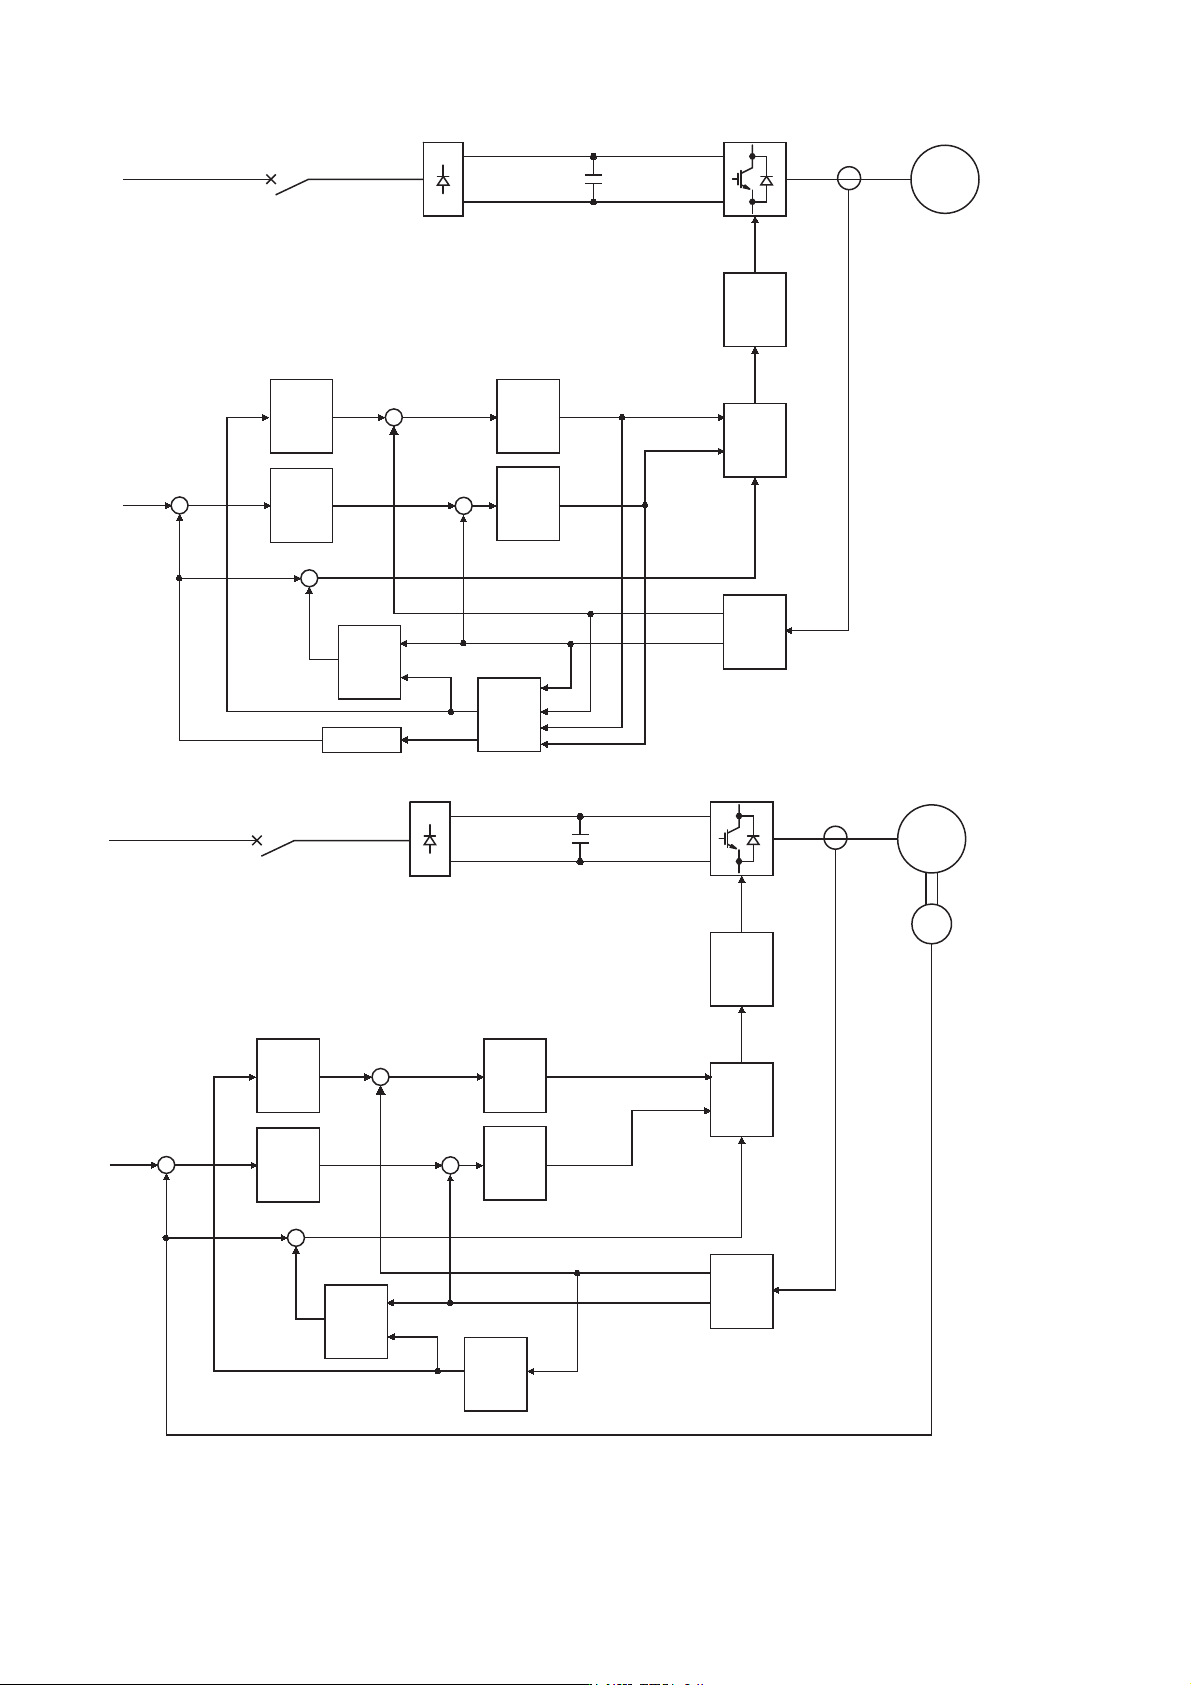
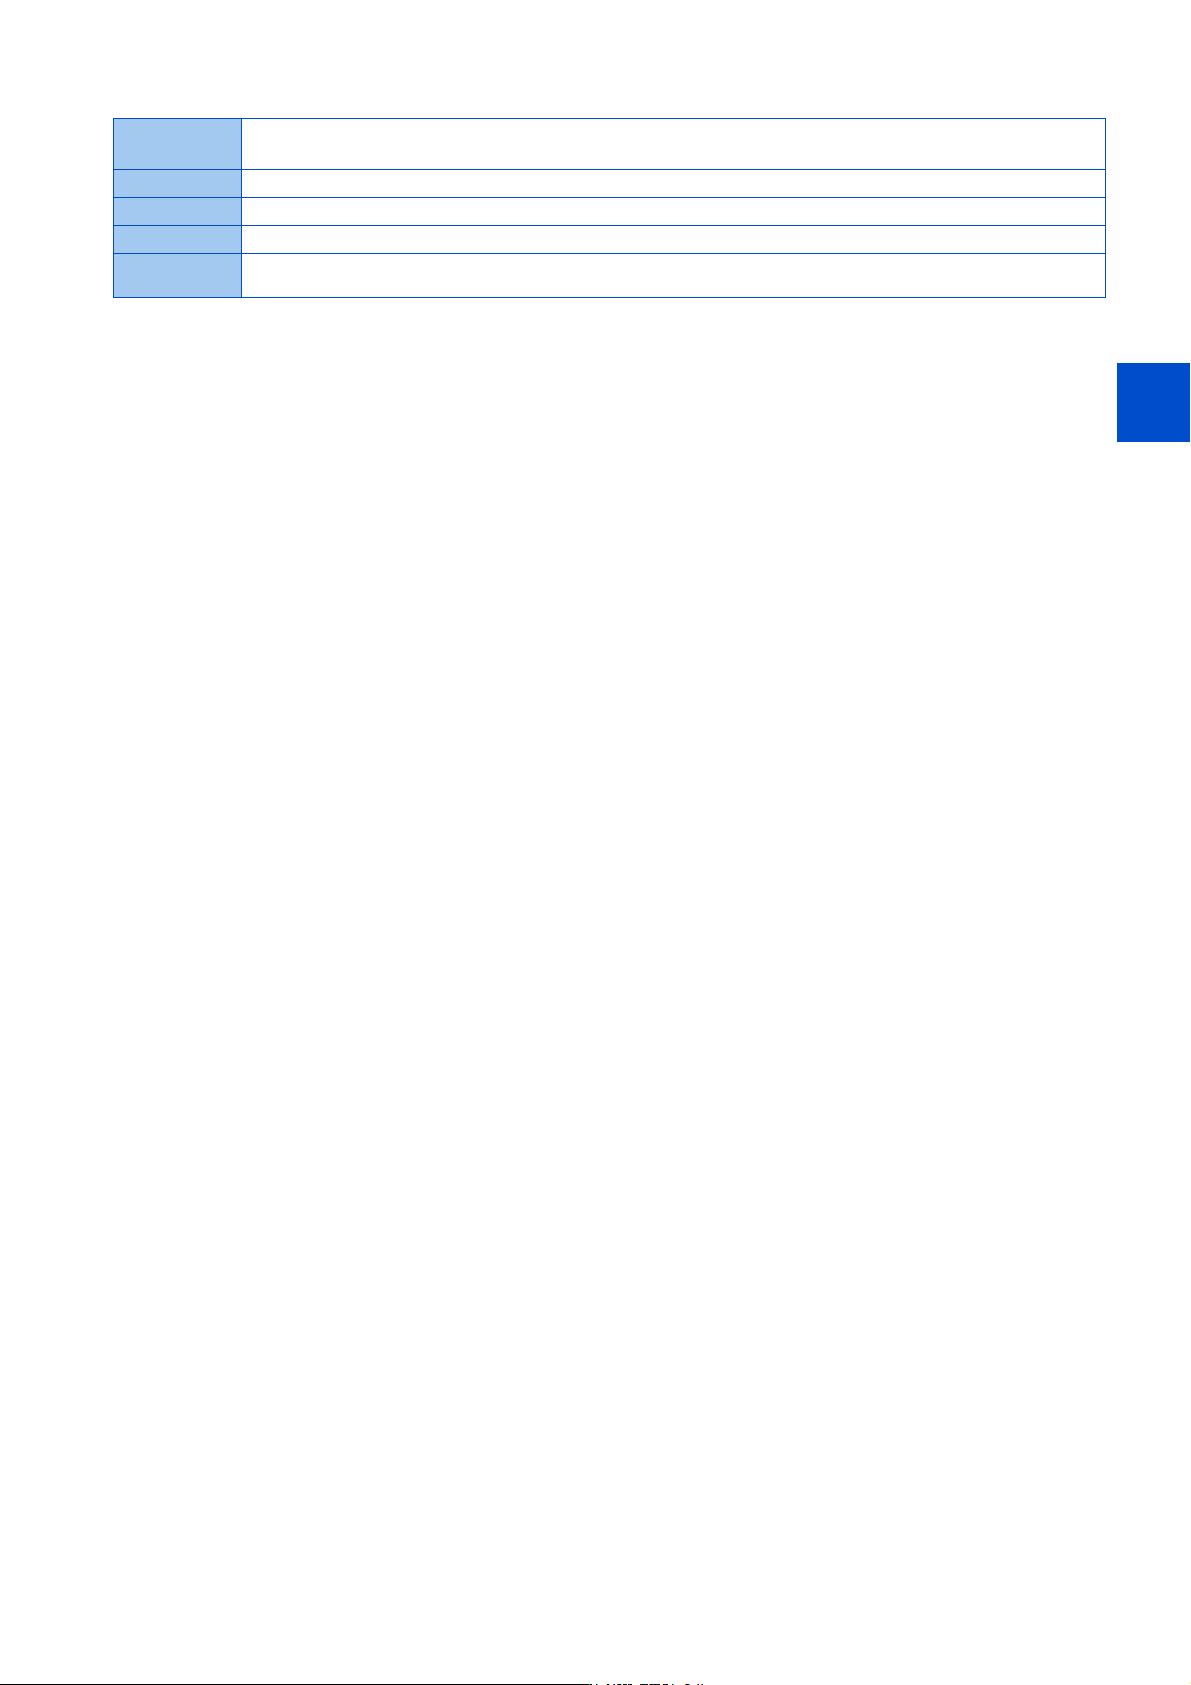
根据以上的结果进行 PWM 调制从而运行电机。
速度控制
进行速度控制运算,使速度指令 ω
*
与来自 PLG 的实际旋转检测值 ωFB 的差为 0。此时,求出电机的负载并将其结果作
为转矩电流指令 iq
*
发送给转矩电流控制器。
转矩电流控制
计算 Vq,使流过的电流 iq 与通过速度控制器求得的转矩电流指令 iq
*
相同。
磁通控制
通过励磁电流 id 计算电机的磁通 Φ2。计算励磁电流指令 id
*
,使该电机磁通 Φ2 为规定的磁通。
励磁电流控制
计算 Vd,使流过的电流 id 与通过速度控制器求得的转矩电流指令 id
*
相同。
输出频率计算
根据转矩电流值 iq 和磁通 Φ2 计算电机的转差 ωs。以来自 PLG 的反馈求出 ωFB 后,加上其转差值 ωs 来求出输出频率
ω0。