ib0600869chnt.pdf - 第109页
108 4. 关于控制方法 4.2 希望变更控制方法 • 从矢量控制变更为了 V/F 控制、先进磁通矢量控制时, Pr.10 将如下所示自动变更。 • 如果从 V/F 控制或先进磁通矢量控制变更为了实时无传感器矢量控制或矢量控制, 则在 ND 额定时 Pr.22 将如下所示自动变 更。 (FR-E820-0175(3.7K) 以下、 FR-E840-0095(3.7K) 以下、 FR-E860-0061(3.7K) 以下 、 FR-E8…
107
4. 关于控制方法
4.2 希望变更控制方法
1
2
3
4
5
6
7
8
9
10
电机容量和电机极数的设定 (Pr.80、Pr.81)
• 选择先进磁通矢量控制、实时无传感器矢量控制、矢量控制、PM 无传感器矢量控制时,需要设定电机的规格 (电机容量和
电机极数)。
• 分别在 Pr.80 电机容量中设定使用的电机的容量 (kW),在 Pr.81 电机极数中设定电机的极数 (电极数)。
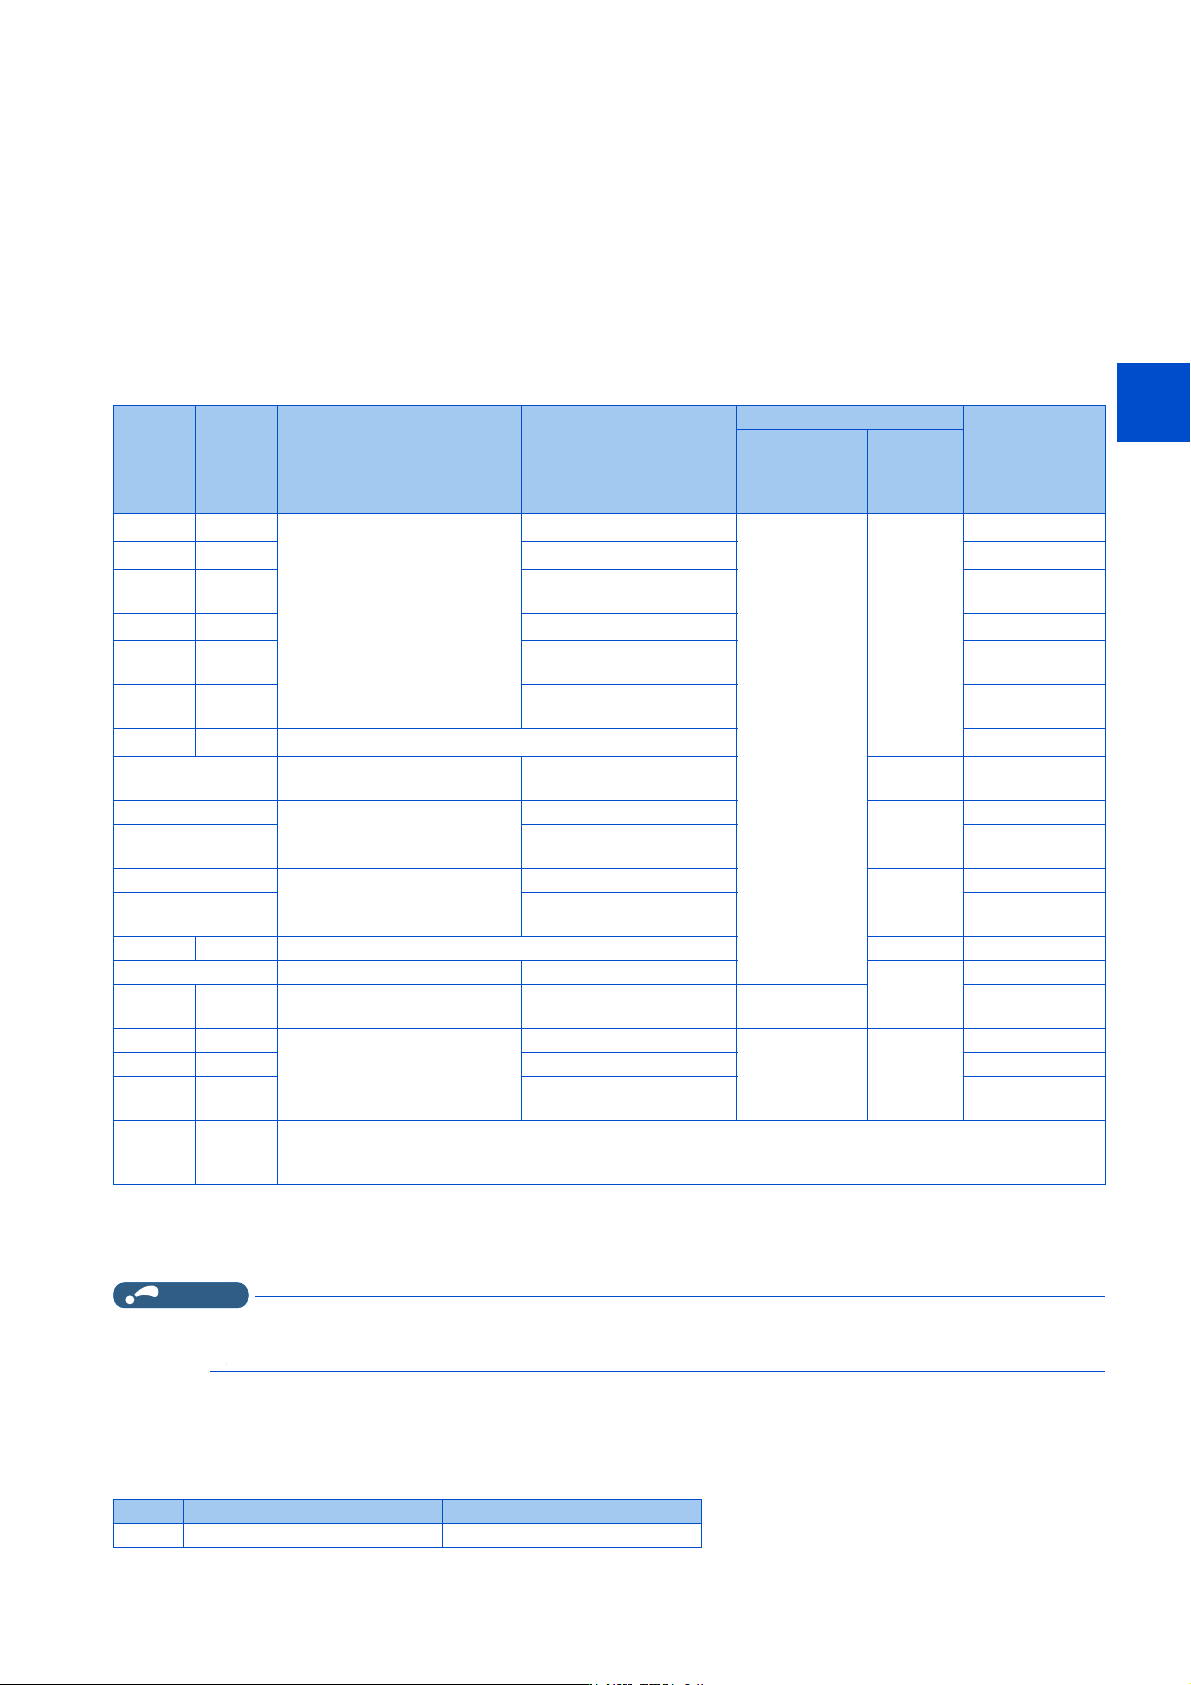
控制方式和控制模式的选择
• 选择 V/F 控制、先进磁通矢量控制(速度控制)、实时无传感器矢量控制 (速度控制、转矩控制)、矢量控制(速度控制、
转矩控制、位置控制)、PM 无传感器矢量控制 (速度控制、位置控制)的变频器控制方式。
• 如果未满足 Pr.800 (Pr.451)中选择的控制方式的可启动条件,则在启动指令为 ON 时会发生参数设定错误 (SE),无法
启动。
*1 CC-Link 通讯功能内置产品不能进行设定。
*2 Pr.71 (Pr.450)是感应电机的情况下为实时无传感器矢量控制,是 PM 电机的情况下为 PM 无传感器矢量控制。
*3 无需设定即可启动。
*4 需要安装矢量控制对应选件。因为 IP67 规格产品、CC-Link 通讯功能内置产品不能使用内置选件,所以不支持矢量控制。
NOTE
• 设定了 Pr.450 第 2 适用电机≠ “9999” 时,在 Pr.800 = “210、213、214” (E700EX 兼容模式)且 Pr.451 = “9999” 的
情况下,由于第 2 电机的控制方式选择为 E700EX 兼容模式,启动指令为 ON 时会发生参数设定错误 (SE),无法启动。
对 Pr.800 变更时自动变更的参数进行设定
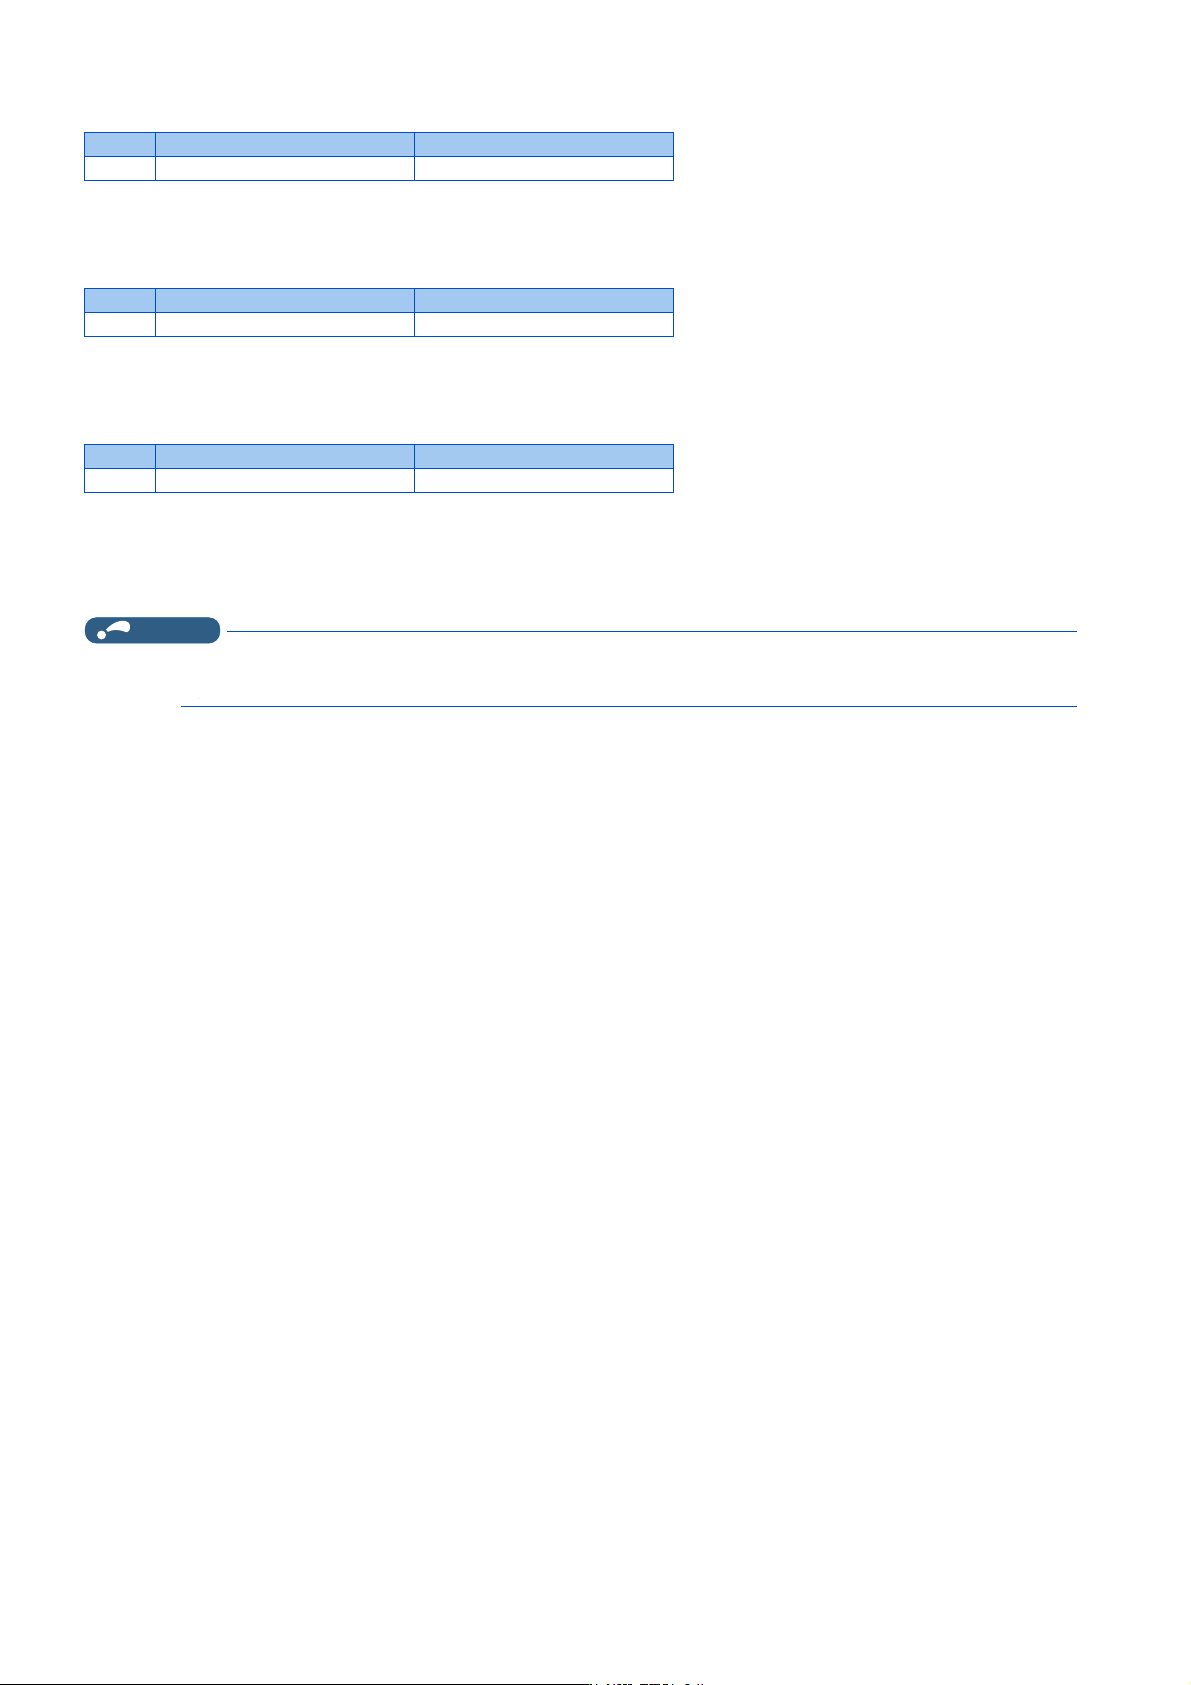
• 变更了控制方式时,Pr.10、Pr.22 的设定值将自动变更。
• 从 V/F 控制、先进磁通矢量控制变更为了矢量控制时,Pr.10 将如下所示自动变更。
Pr.800
设定值
Pr.451
设定值
控制方式 控制模式
可启动条件
MC 信号
Pr.80
(Pr.453)、
Pr.81
(Pr.454)
Pr.71
(Pr.450)
0
*1
-
矢量控制
*4
速度控制
9999 以外
感应电机
-
1
*1
- 转矩控制 -
2
*1
- 速度控制 - 转矩控制切换
ON:转矩控制
OFF:速度控制
3
*1
- 位置控制 -
4
*1
- 速度控制 - 位置控制切换
ON:位置控制
OFF:速度控制
5
*1
- 位置控制 - 转矩控制切换
ON:转矩控制
OFF:位置控制
9
*1
- 矢量控制试运行 -
10
实时无传感器矢量控制或 PM 无
传感器矢量控制
速度控制
-
*2
-
11
实时无传感器矢量控制
转矩控制
感应电机
-
12 速度控制 - 转矩控制切换
ON:转矩控制
OFF:速度控制
13
PM 无传感器矢量控制
位置控制
PM 电机
(MM-GKR、
EM-A)
-
14 速度控制 - 位置控制切换
ON:位置控制
OFF:速度控制
19 - PM 无传感器矢量控制试运行 PM 电机 -
20 先进磁通矢量控制 速度控制
感应电机
-
40 (初
始值)
40 V/F 控制 -
-
*3
-
210 ─
PM 无传感器矢量控制 (E700EX
兼容模式)
速度控制
9999 以外
PM 电机
(MM-GKR、
EM-A)
─
213 ─ 位置控制 -
214 ─ 速度控制 - 位置控制切换
ON:位置控制
OFF:速度控制
-
9999
(初始
值)
在 Pr.800 中选择的控制方式、控制模式 (但是、仅限可在 Pr.451 中选择的控制方式、控制模式)
Pr. 变更前的设定值 变更后的设定值
10 3Hz (初始值) 0.5Hz
108
4. 关于控制方法
4.2 希望变更控制方法
• 从矢量控制变更为了 V/F 控制、先进磁通矢量控制时,Pr.10 将如下所示自动变更。
• 如果从 V/F 控制或先进磁通矢量控制变更为了实时无传感器矢量控制或矢量控制,则在 ND 额定时 Pr.22 将如下所示自动变
更。(FR-E820-0175(3.7K) 以下、FR-E840-0095(3.7K) 以下、FR-E860-0061(3.7K) 以下、FR-E820S-0110(2.2K) 以下、FR-
E810W-0050(0.75K) 以下、FR-E846-0095(3.7K) 以下)
• 如果从实时无传感器矢量控制或矢量控制变更为了 V/F 控制或先进磁通矢量控制,则在 ND 额定时 Pr.22 将如下所示自动变
更。(FR-E820-0175(3.7K) 以下、FR-E840-0095(3.7K) 以下、FR-E860-0061(3.7K) 以下、FR-E820S-0110(2.2K) 以下、FR-
E810W-0050(0.75K) 以下、FR-E846-0095(3.7K) 以下)
矢量控制试运行、PM 无传感器矢量控制试运行 (Pr.800 = “9、19”)
• 即使在未连接电机的状态下也可以进行速度控制的试运行。
速度运算值会发生变化以追踪速度指令,并且可以通过操作面板和端子 FM、AM 的模拟信号输出确认追踪动作。
NOTE
• 由于不进行电流检测和电压输出,因此输出电流、输出电压监视等与电流和电压相关的监视和输出信号无效。
• 进行速度运算时,应考虑 Pr.880 负载惯性比。
Pr. 变更前的设定值 变更后的设定值
10 0.5Hz 3Hz (初始值)
Pr. 变更前的设定值 变更后的设定值
22 150% (初始值) 200%
Pr. 变更前的设定值 变更后的设定值
22 200% 150% (初始值)
109
4. 关于控制方法
4.2 希望变更控制方法
1
2
3
4
5
6
7
8
9
10
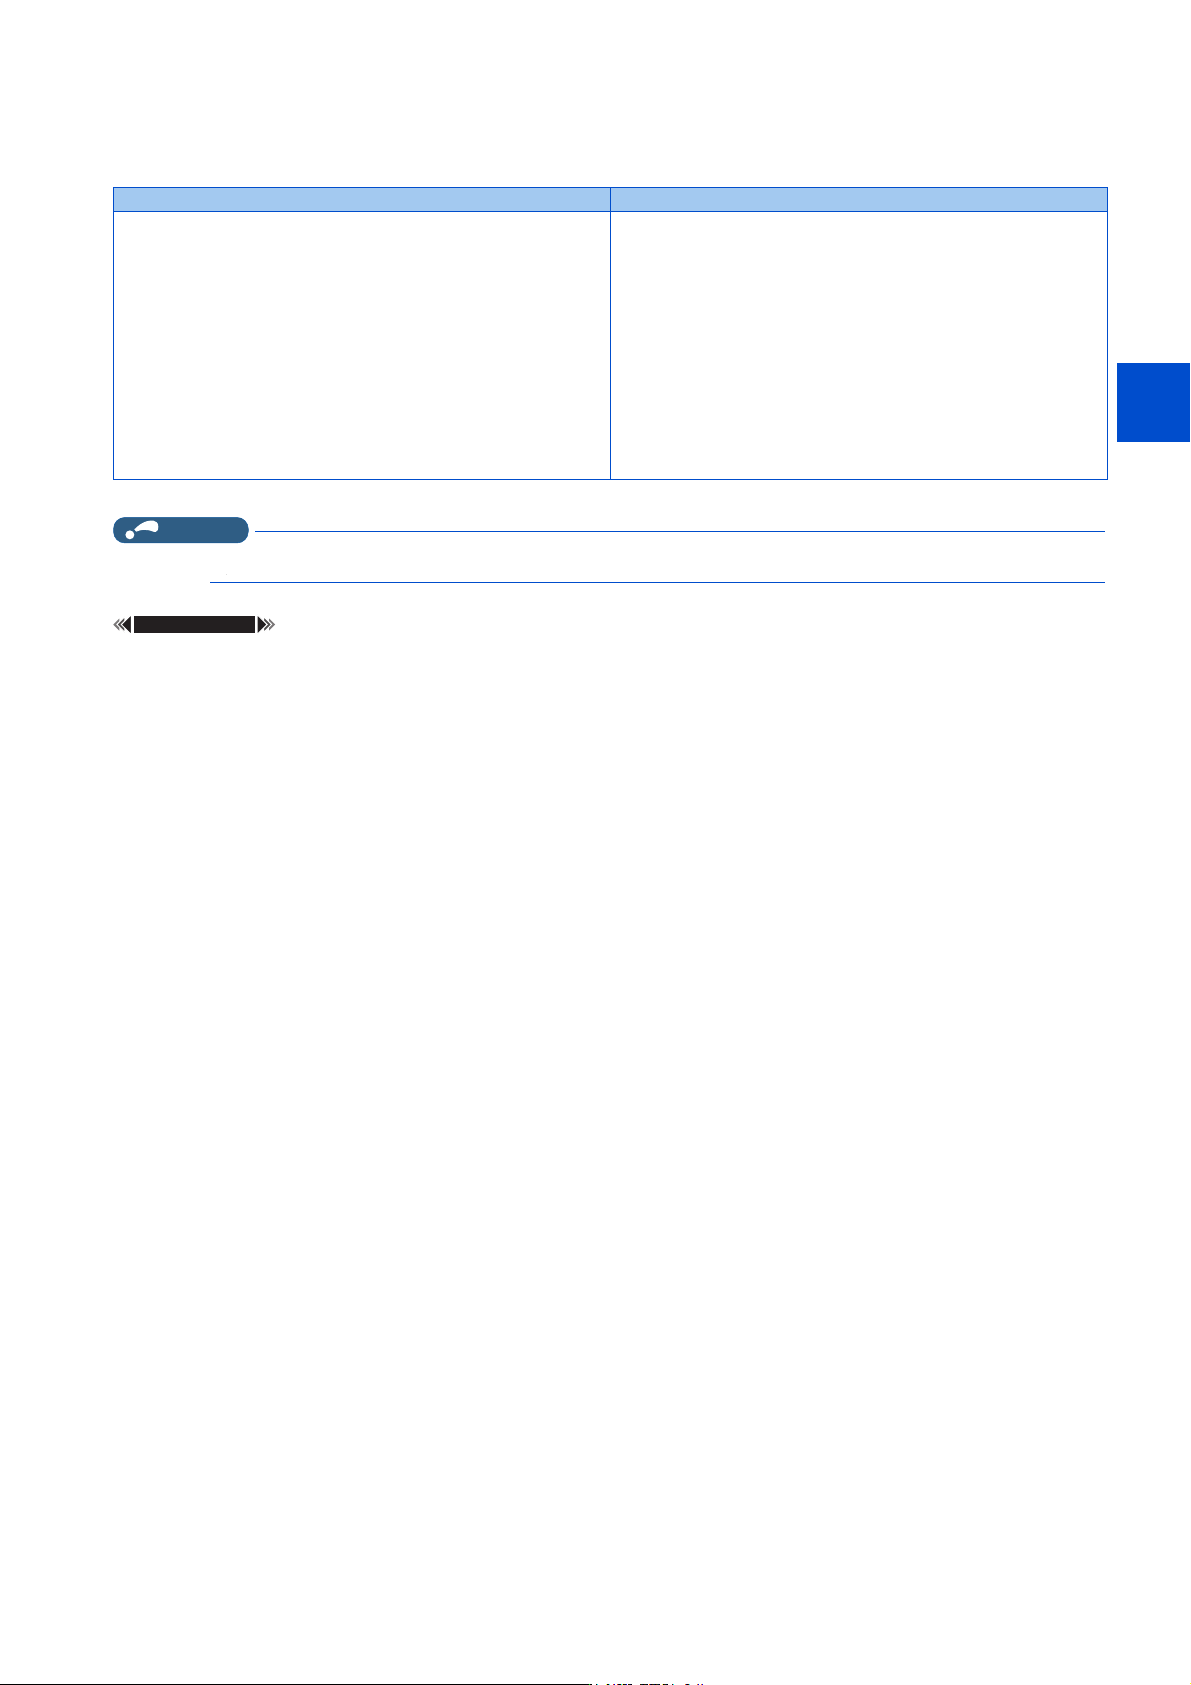
试运行时的输入输出信号动作
• 试运行时下述信号无效。
*1 在制动信号模式下 (Pr.292 = “20”)有效。
NOTE
• 请勿使用定向指令 (X22)。功能有可能无法正常起动。
参照参数
Pr.178 ~ Pr.189 (输入端子功能选择) 第 395 页
Pr.190 ~ Pr.197 (输出端子功能选择) 第 359 页
输入端子功能选择 (Pr.178 ~ Pr.189) 输出端子功能选择 (Pr.190 ~ Pr.197)
• 制动开启完成 (BRI)
• V/F 切换 (X18)
• 控制模式切换 (MC)
• 推压控制切换 (X29)
• 转矩偏置选择 1、转矩偏置选择 2 (X42、X43)
• P/PI 控制切换 (X44)
• 急速停止 (X87)
• 电子过热保护预报警 (THP)
• 制动开启请求 (BOF)
*1
• 定向完成 (ORA)
• 定向错误 (ORM)
• 定位完成 (Y36)
• 移动结束 (MEND)
• 启动时调谐完成 (Y39)
• 原点恢复异常 (ZA)
• 到达位置检测水平 (FP)
• 位置指令动作中 (PBSY)
• 粗匹配 (CPO)
• 原点恢复完成 (ZP)
• 位置控制准备完成 (RDY)