ib0600869chnt.pdf - 第110页
109 4. 关于控制方法 4.2 希望变更控制方法 1 2 3 4 5 6 7 8 9 10 试运行时的输入输出信号动作 • 试运行时下述信号无效。 *1 在制动信号模式下 ( Pr.292 = “20”)有效。 NOTE • 请勿使用定向 指令 (X22) 。功 能有可能无法正常起动。 参照参数 Pr.178 ~ Pr.189 (输入端子功能选择) 第 395 页 Pr.190 ~ Pr.197 (输出端子功能选择) 第…
108
4. 关于控制方法
4.2 希望变更控制方法
• 从矢量控制变更为了 V/F 控制、先进磁通矢量控制时,Pr.10 将如下所示自动变更。
• 如果从 V/F 控制或先进磁通矢量控制变更为了实时无传感器矢量控制或矢量控制,则在 ND 额定时 Pr.22 将如下所示自动变
更。(FR-E820-0175(3.7K) 以下、FR-E840-0095(3.7K) 以下、FR-E860-0061(3.7K) 以下、FR-E820S-0110(2.2K) 以下、FR-
E810W-0050(0.75K) 以下、FR-E846-0095(3.7K) 以下)
• 如果从实时无传感器矢量控制或矢量控制变更为了 V/F 控制或先进磁通矢量控制,则在 ND 额定时 Pr.22 将如下所示自动变
更。(FR-E820-0175(3.7K) 以下、FR-E840-0095(3.7K) 以下、FR-E860-0061(3.7K) 以下、FR-E820S-0110(2.2K) 以下、FR-
E810W-0050(0.75K) 以下、FR-E846-0095(3.7K) 以下)
矢量控制试运行、PM 无传感器矢量控制试运行 (Pr.800 = “9、19”)
• 即使在未连接电机的状态下也可以进行速度控制的试运行。
速度运算值会发生变化以追踪速度指令,并且可以通过操作面板和端子 FM、AM 的模拟信号输出确认追踪动作。
NOTE
• 由于不进行电流检测和电压输出,因此输出电流、输出电压监视等与电流和电压相关的监视和输出信号无效。
• 进行速度运算时,应考虑 Pr.880 负载惯性比。
Pr. 变更前的设定值 变更后的设定值
10 0.5Hz 3Hz (初始值)
Pr. 变更前的设定值 变更后的设定值
22 150% (初始值) 200%
Pr. 变更前的设定值 变更后的设定值
22 200% 150% (初始值)
109
4. 关于控制方法
4.2 希望变更控制方法
1
2
3
4
5
6
7
8
9
10
试运行时的输入输出信号动作
• 试运行时下述信号无效。
*1 在制动信号模式下 (Pr.292 = “20”)有效。
NOTE
• 请勿使用定向指令 (X22)。功能有可能无法正常起动。
参照参数
Pr.178 ~ Pr.189 (输入端子功能选择) 第 395 页
Pr.190 ~ Pr.197 (输出端子功能选择) 第 359 页
输入端子功能选择 (Pr.178 ~ Pr.189) 输出端子功能选择 (Pr.190 ~ Pr.197)
• 制动开启完成 (BRI)
• V/F 切换 (X18)
• 控制模式切换 (MC)
• 推压控制切换 (X29)
• 转矩偏置选择 1、转矩偏置选择 2 (X42、X43)
• P/PI 控制切换 (X44)
• 急速停止 (X87)
• 电子过热保护预报警 (THP)
• 制动开启请求 (BOF)
*1
• 定向完成 (ORA)
• 定向错误 (ORM)
• 定位完成 (Y36)
• 移动结束 (MEND)
• 启动时调谐完成 (Y39)
• 原点恢复异常 (ZA)
• 到达位置检测水平 (FP)
• 位置指令动作中 (PBSY)
• 粗匹配 (CPO)
• 原点恢复完成 (ZP)
• 位置控制准备完成 (RDY)
110
4. 关于控制方法
4.2 希望变更控制方法
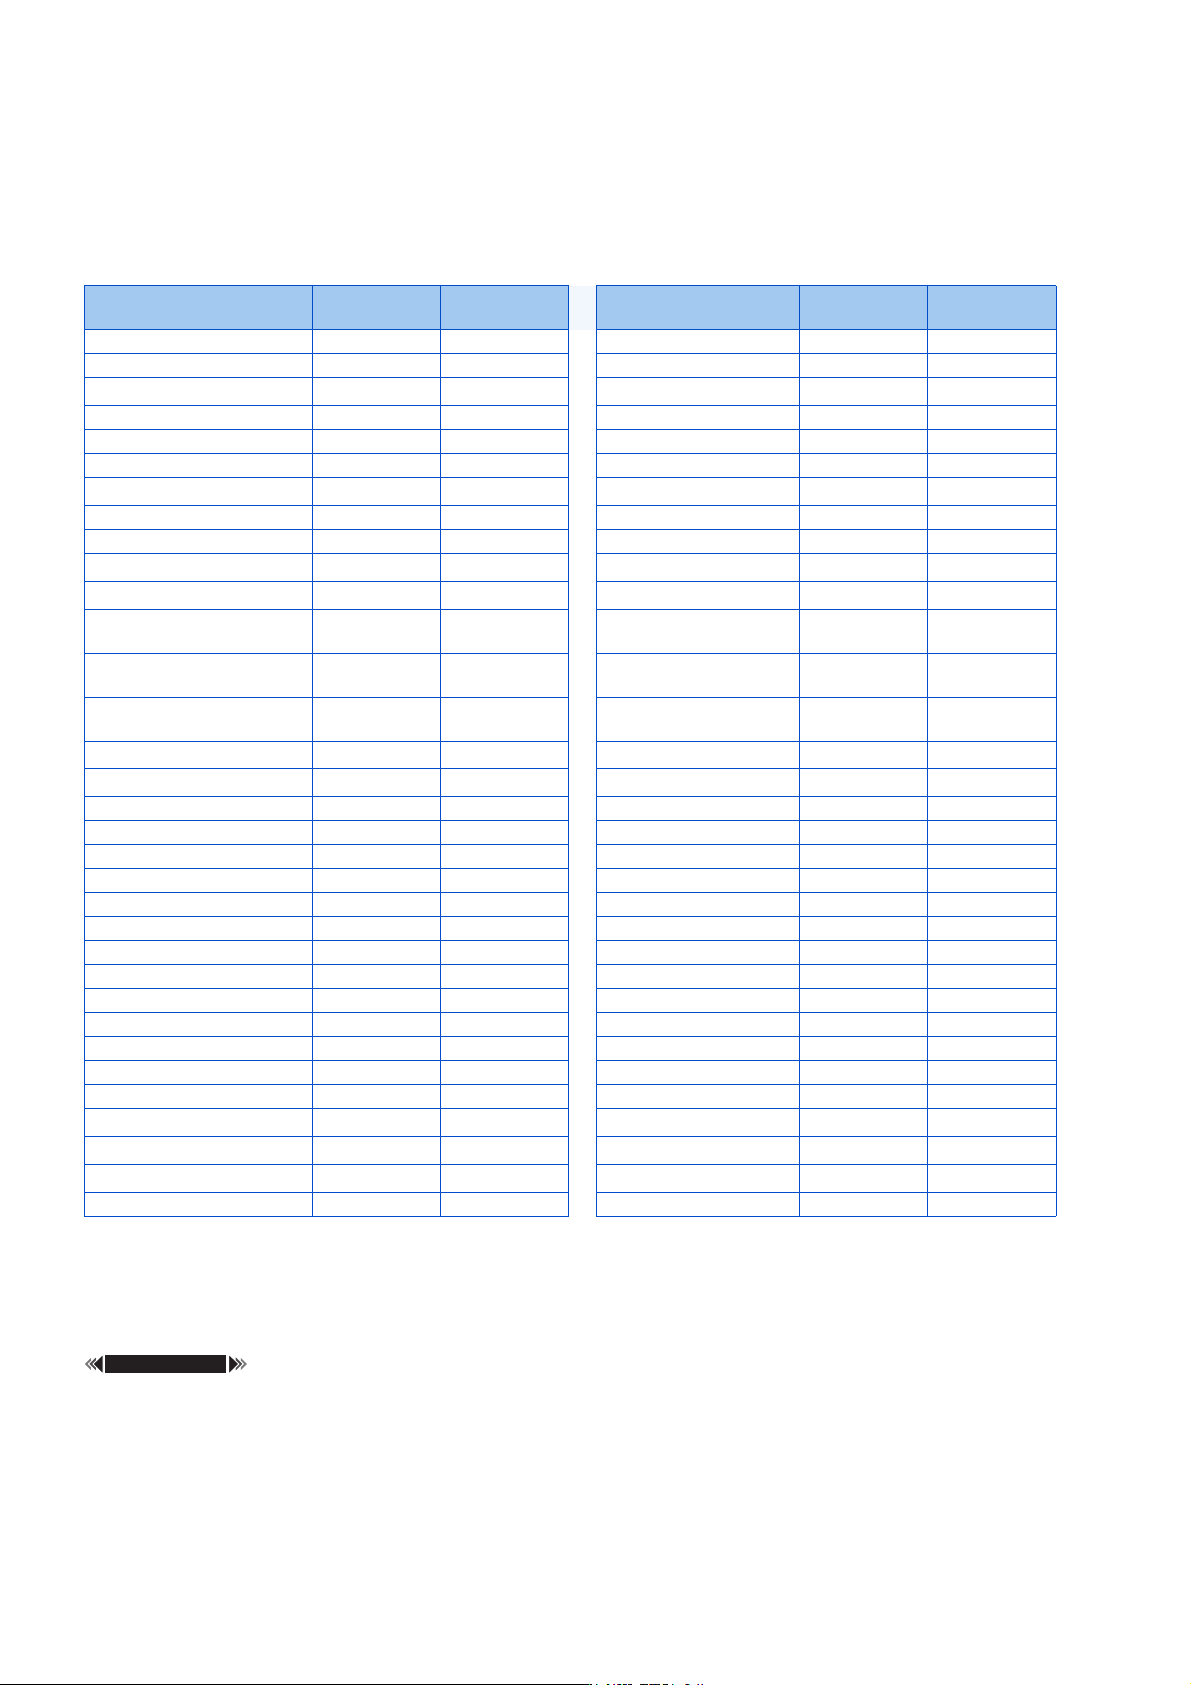
试运行时有效的监视输出
○:有效
×:无效 (始终显示为 0)
△:输出试运行前的累计值
-:无监视
*1 如果切换为试运行则显示为 0。结束试运行并再次设为矢量控制、PM 无传感器矢量控制时,显示上次运行时的输出电流峰值、电子过热保护负载
率及电机过热保护负载率。
*2 如果切换为试运行则视输出电流为 0,将减去过热累计量。
*3 试运行时仅可以监视省电平均值、省电率平均值及省电费平均值。
*4 仅限端子 AM 可进行监视输出。
*5 仅限端子 FM 可进行监视输出。
参照参数
操作面板主显示器选择 第 338 页
Pr.158 AM 端子功能选择 第347页
监视的种类
操作面板
监视显示
FM/AM
输出
监视的种类
操作面板
监视显示
FM/AM
输出
输出频率 ○ ○ 通迅站号 (PU 端口) ○ -
输出电流 × × 通迅站号 (CC-Link) ○ -
输出电压 × × 省电效果
△
*3
△
*3
异常显示 ○ - 省电累计 △ -
频率设定值 ○ ○ PID 目标值 ○ ○
运行速度 ○ ○ PID 测量值 ○ ○
电机转矩 ○ ○ PID 偏差 ○
○
*4
整流器输出电压 ○ ○ 输入端子状态 ○ -
制动器使用率 ○ ○ 输出端子状态 ○ -
电子过热保护负载率
×
*1
×
*1
选件输入端子状态 ○ -
输出电流峰值
×
*1
×
*1
选件输出端子状态 ○ -
整流器输出电压峰值 ○ ○
选件输入端子状态 1 (通
讯用)
○-
输入功率 × ×
选件输入端子状态 2 (通
讯用)
○-
输出功率 × ×
选件输出端子状态 (通讯
用)
○-
负载表 × × 电机过热保护负载率
×
*1
×
*1
电机励磁电流 × × 变频器过热保护负载率
○
*2
○
*2
位置脉冲 × - PTC 热敏电阻值 ○ -
累计通电时间 ○ - 理想速度指令 × -
标准电压输出 - ○ 速度指令 ○ ○
定向状态 × - PID 测量值 2 ○ ○
实际运行时间 ○ - 紧急驱动状态 × -
电机负载率 × × 顺控功能模拟输出 - ○
累计功率 △ - 累计脉冲 ○ -
位置指令 × - 累计脉冲超出次数 ○ -
当前位置 × - 32bit 累计电量 △ -
偏差脉冲 × - BACnet 接收状态 ○ -
转矩指令 ○ ○ BACnet 令牌路径计数 ○ -
转矩电流指令 ○ ○ BACnet 有效 APDU 计数 ○ -
反馈脉冲 × - BACnet 通讯错误计数 ○ -
跟踪状态 ○ - BACnet 端子 FM 输出等级 ○
○
*5
用户监视 1 ○ - BACnet 端子 AM 输出等级 ○
○
*4
用户监视 2 ○ - PID 执行量 ○
○
*4
用户监视 3 ○ - 浮辊主速设定值 ○ ○