ib0600869chnt.pdf - 第112页
111 4. 关于控制方法 4.2 希望变更控制方法 1 2 3 4 5 6 7 8 9 10 通过外部端子进行控制方式的切换 (RT 信号、X18 信号) • 可以通过外部端子对控制方式 (V/F 控 制、先进磁通矢量控制、实时无传感器矢量控制、矢量控制)进行切换。 有 2 种切换方式,分别为通过第 2 功能选择 (RT)信号进行切换和通过 V/F 切换 (X18)信号进行切换。 •在 Pr.450 第 2 适用电机 中设定作为第…
110
4. 关于控制方法
4.2 希望变更控制方法
试运行时有效的监视输出
○:有效
×:无效 (始终显示为 0)
△:输出试运行前的累计值
-:无监视
*1 如果切换为试运行则显示为 0。结束试运行并再次设为矢量控制、PM 无传感器矢量控制时,显示上次运行时的输出电流峰值、电子过热保护负载
率及电机过热保护负载率。
*2 如果切换为试运行则视输出电流为 0,将减去过热累计量。
*3 试运行时仅可以监视省电平均值、省电率平均值及省电费平均值。
*4 仅限端子 AM 可进行监视输出。
*5 仅限端子 FM 可进行监视输出。
参照参数
操作面板主显示器选择 第 338 页
Pr.158 AM 端子功能选择 第347页
监视的种类
操作面板
监视显示
FM/AM
输出
监视的种类
操作面板
监视显示
FM/AM
输出
输出频率 ○ ○ 通迅站号 (PU 端口) ○ -
输出电流 × × 通迅站号 (CC-Link) ○ -
输出电压 × × 省电效果
△
*3
△
*3
异常显示 ○ - 省电累计 △ -
频率设定值 ○ ○ PID 目标值 ○ ○
运行速度 ○ ○ PID 测量值 ○ ○
电机转矩 ○ ○ PID 偏差 ○
○
*4
整流器输出电压 ○ ○ 输入端子状态 ○ -
制动器使用率 ○ ○ 输出端子状态 ○ -
电子过热保护负载率
×
*1
×
*1
选件输入端子状态 ○ -
输出电流峰值
×
*1
×
*1
选件输出端子状态 ○ -
整流器输出电压峰值 ○ ○
选件输入端子状态 1 (通
讯用)
○-
输入功率 × ×
选件输入端子状态 2 (通
讯用)
○-
输出功率 × ×
选件输出端子状态 (通讯
用)
○-
负载表 × × 电机过热保护负载率
×
*1
×
*1
电机励磁电流 × × 变频器过热保护负载率
○
*2
○
*2
位置脉冲 × - PTC 热敏电阻值 ○ -
累计通电时间 ○ - 理想速度指令 × -
标准电压输出 - ○ 速度指令 ○ ○
定向状态 × - PID 测量值 2 ○ ○
实际运行时间 ○ - 紧急驱动状态 × -
电机负载率 × × 顺控功能模拟输出 - ○
累计功率 △ - 累计脉冲 ○ -
位置指令 × - 累计脉冲超出次数 ○ -
当前位置 × - 32bit 累计电量 △ -
偏差脉冲 × - BACnet 接收状态 ○ -
转矩指令 ○ ○ BACnet 令牌路径计数 ○ -
转矩电流指令 ○ ○ BACnet 有效 APDU 计数 ○ -
反馈脉冲 × - BACnet 通讯错误计数 ○ -
跟踪状态 ○ - BACnet 端子 FM 输出等级 ○
○
*5
用户监视 1 ○ - BACnet 端子 AM 输出等级 ○
○
*4
用户监视 2 ○ - PID 执行量 ○
○
*4
用户监视 3 ○ - 浮辊主速设定值 ○ ○
111
4. 关于控制方法
4.2 希望变更控制方法
1
2
3
4
5
6
7
8
9
10
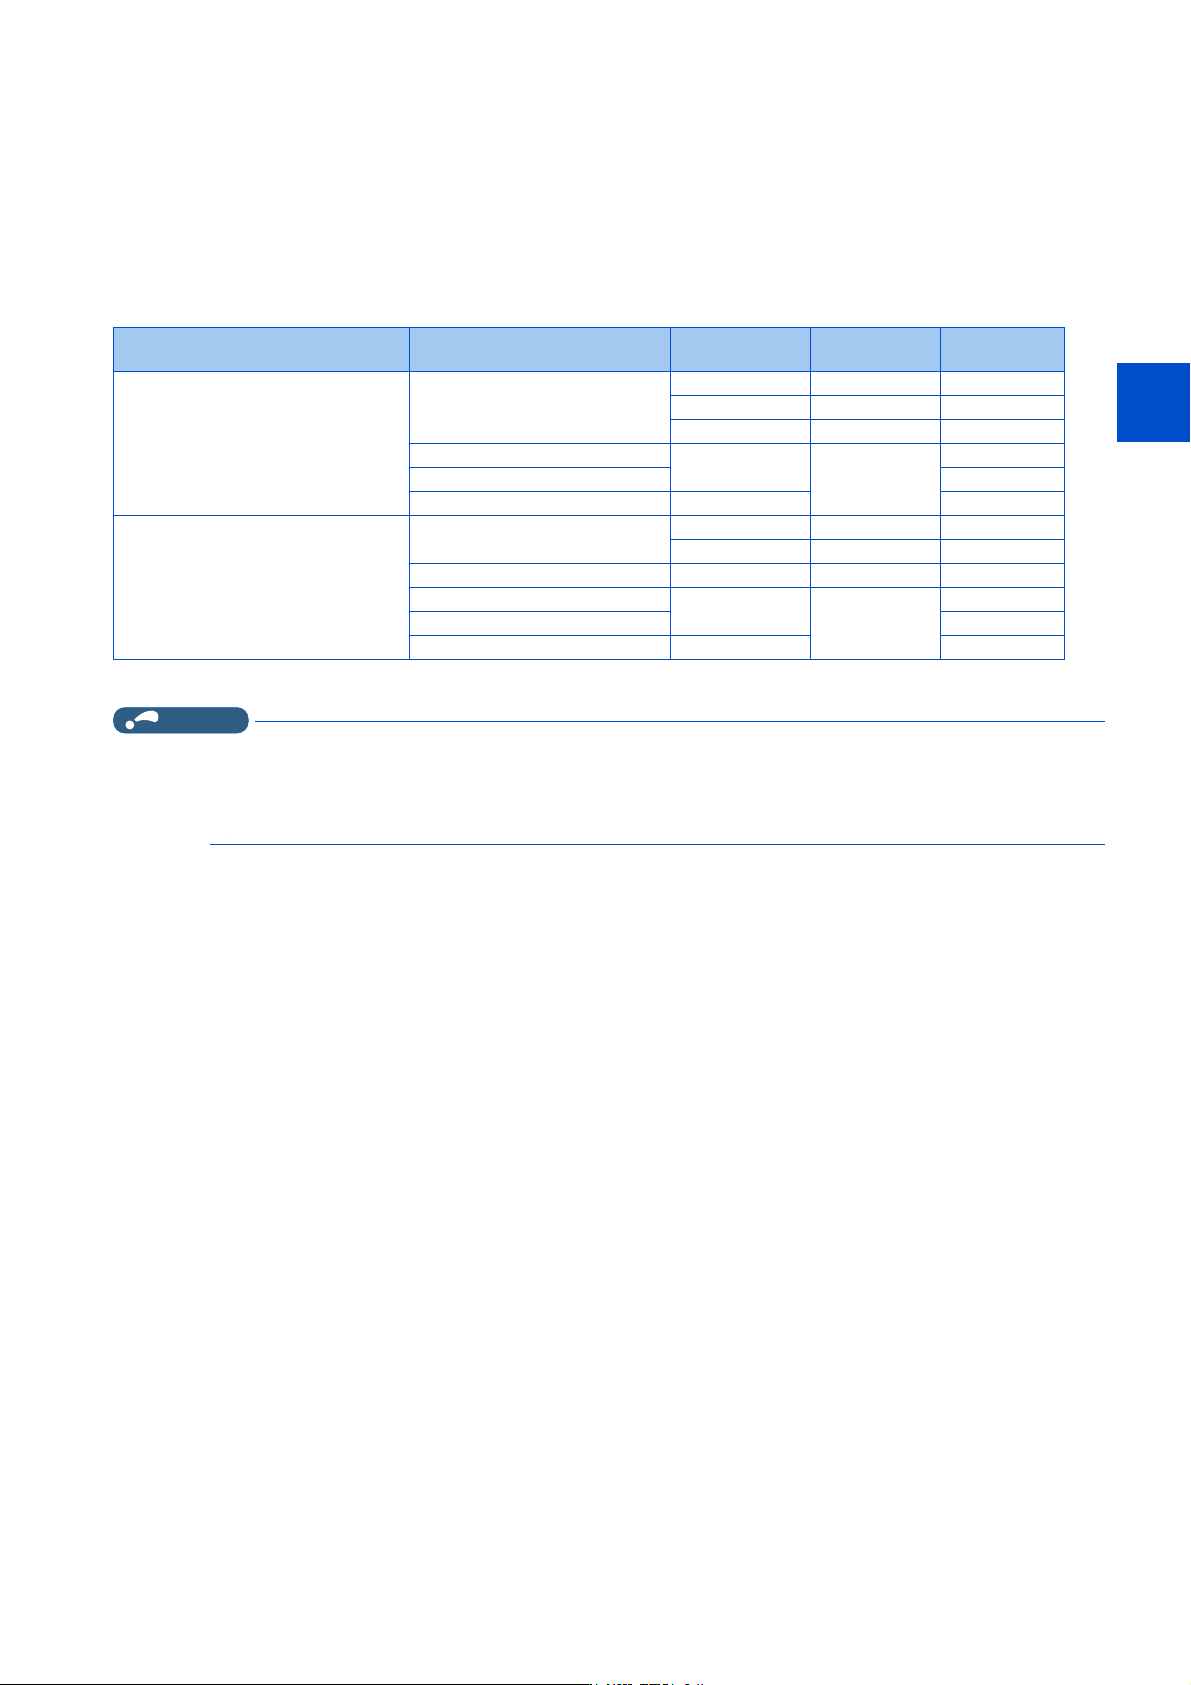
通过外部端子进行控制方式的切换 (RT 信号、X18 信号)
• 可以通过外部端子对控制方式 (V/F 控制、先进磁通矢量控制、实时无传感器矢量控制、矢量控制)进行切换。
有 2 种切换方式,分别为通过第 2 功能选择 (RT)信号进行切换和通过 V/F 切换 (X18)信号进行切换。
•在Pr.450 第 2 适用电机中设定作为第 2 电机使用的电机种类,在 Pr.451 第 2 电机控制方法选择中设定电机的控制方式。
由于可以通过 RT 信号或 X18 信号 ON 来选择第 2 功能,因此可以对两种控制方式进行切换。
• RT 信号输入所使用的端子,应通过在 Pr.178 ~ Pr.189 (输入端子功能选择)中设定 “3” 来进行端子功能的分配。
X18 信号输入所使用的端子,应通过在 Pr.178 ~ Pr.189 (输入端子功能选择)中设定 “18” 来进行端子功能的分配。
*1 X18 信号为 ON 时,为 V/F 控制。
NOTE
• RT 信号为第 2 功能选择信号,其他的第 2 功能也有效。(参照第 403 页)
• 通过 V/F 切换 (X18) 信号选择了 V/F 控制时,也将同时选择第 2 功能。
• 在变频器停止过程中,可以通过外部端子 (RT 信号、X18 信号)切换控制方式。如果在运行过程中切换了信号,则在停止后切
换控制方式。
第 1 电机控制方式
第 2 电机控制方式
(RT/X18 信号 -ON)
Pr.450 设定值
Pr.453、Pr.454
设定值
Pr.451 设定值
V/F 控制
V/F 控制
9999 - -
- - 9999
感应电机 - 40
先进磁通矢量控制
感应电机
9999 以外
20
实时无传感器矢量控制 10 ~ 12
PM 无传感器矢量控制 PM 电机 10、13、14
先进磁通矢量控制
*1
实时无传感器控制
*1
矢量控制
*1
PM 无传感器矢量控制
与第 1 电机相同的控制
*1
9999 - -
与 Pr.71 相同 9999 以外 与 Pr.800 相同
V/F 控制 感应电机 - 40
先进磁通矢量控制
感应电机
9999 以外
20
实时无传感器矢量控制 10 ~ 12
PM 无传感器矢量控制 PM 电机 10、13、14
112
4. 关于控制方法
4.2 希望变更控制方法
通过外部端子进行控制方式的切换 (MC 信号)
• 可以根据 Pr.800 或 Pr.451 的设定,通过 MC 信号的 ON/OFF 切换控制模式。请参照第 107 页,设定 Pr.800 或 Pr.451。
MC 信号输入所使用的端子,应通过在 Pr.178 ~ Pr.189 (输入端子功能选择)中设定 “26” 来进行端子功能的分配。
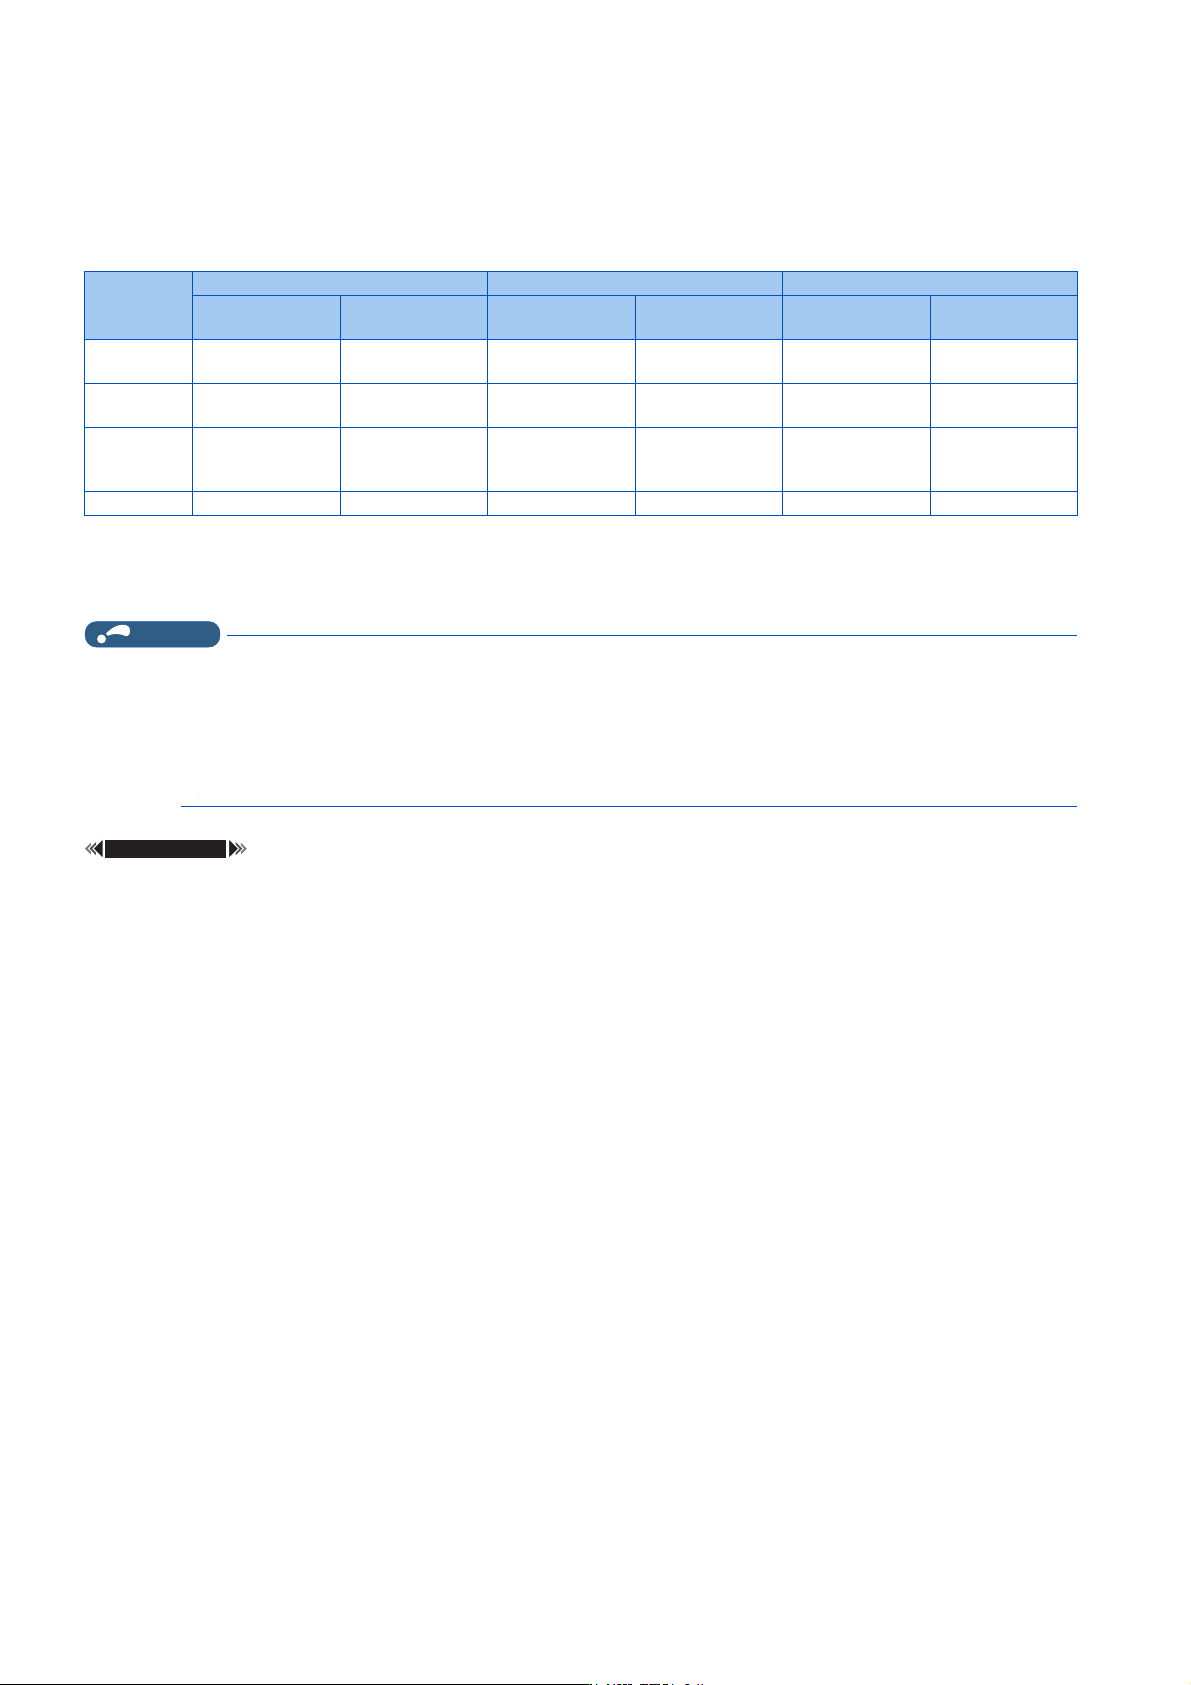
• 将模拟输入端子 (端子 4)用于转矩限制和转矩指令等的情况下,如果切换控制模式,则端子功能也将按下述内容进行切
换。
-:无效
*1 实时无传感器矢量控制 (Pr.800 = “12”)、矢量控制 (Pr.800 = “2”)
*2 矢量控制 (Pr.800 = “4”)、PM 无传感器矢量控制 (Pr.800 = “14”)
*3 矢量控制 (Pr.800 =“5”)
NOTE
• 无论变频器是在停止过程中、旋转过程中、直流制动过程中 (预备励磁)的哪一种情况下,均可随时对速度控制和转矩控制进
行切换。
• 要在旋转过程中对速度控制与位置控制、转矩控制与位置控制的控制模式进行切换时,应在无位置指令的状态下且输出频率为
Pr.865 低速度检测以下时进行操作。但是,在急速停止 (X87)信号 (常开输入时)或正转行程终点 (LSP)信号 (常开输
入时)、反转行程终点 (LSN)信号 (常开输入时)为 ON 时,切换操作为无效。
• 如果通过 Pr.178 ~ Pr.189(输入端子功能选择)变更端子分配,则可能会影响其他功能。应确认各端子的功能后再进行设定。
参照参数
Pr.178 ~ Pr.189 (输入端子功能选择) 第 395 页
Pr.450 第 2 适用电机 第408页
Pr.804 转矩指令权选择 第 164 页
Pr.807 速度限制选择 第167页
Pr.810 转矩限制输入方法选择 第 133 页
Pr.858 端子 4 功能分配 第 382 页
Pr.858
设定值
速度控制 - 转矩控制切换
*1
速度控制 - 位置控制切换
*2
位置控制 - 转矩控制切换
*3
速度控制
(MC 信号 -OFF)
转矩控制
(MC 信号 -ON)
速度控制
(MC 信号 -OFF)
位置控制
(MC 信号 -ON)
位置控制
(MC 信号 -OFF)
转矩控制
(MC 信号 -ON)
0 (初始值)
速度指令
(AU 信号 -ON)
速度限制
(AU 信号 -ON)
速度指令
(AU 信号 -ON)
--
速度限制
(AU 信号 -ON)
4
转矩限制
(Pr.810 =1)
转矩指令
(Pr.804 =0)
转矩限制
(Pr.810 =1)
转矩限制
(Pr.810 =1)
转矩限制
(Pr.810 =1)
转矩指令
(Pr.804 =0)
6
转矩偏置输入
(Pr.840 =1~
3)
-
转矩偏置输入
(Pr.840 =1~
3)
---
9999------