ib0600869chnt.pdf - 第116页
115 4. 关于控制方法 4.4 PM 无传感器矢量控制的选择 1 2 3 4 5 6 7 8 9 10 4.4 PM 无传感器矢量控制的选择 MM-GKR、 EM-A、 GV-S 的 PM 参数初始设定有两种方法, 分别是通过 Pr.998 PM 参数初始设定 以及 PM 参数初始设定模式 (“PM”) 进行设定。 PM 无传感器矢量控制参数初始化 (Pr.998) • 通过 PM 参数初始设定,可以对运行 PM 电机时所需的参…
114
4. 关于控制方法
4.3 先进磁通矢量控制的选择
NOTE
• 需要更高精度的运行时,应在进行离线自动调谐后对在线自动调谐进行设定,并选择实时无传感器矢量控制。
• 旋转不均比 V/F 控制时稍多。(不适合磨床、研磨机等对低速时的旋转均匀要求较高的设备。)
• 在变频器与电机间连接使用浪涌电压抑制滤波器 (FR-ASF-H/FR-BMF-H)时,输出转矩可能会降低。
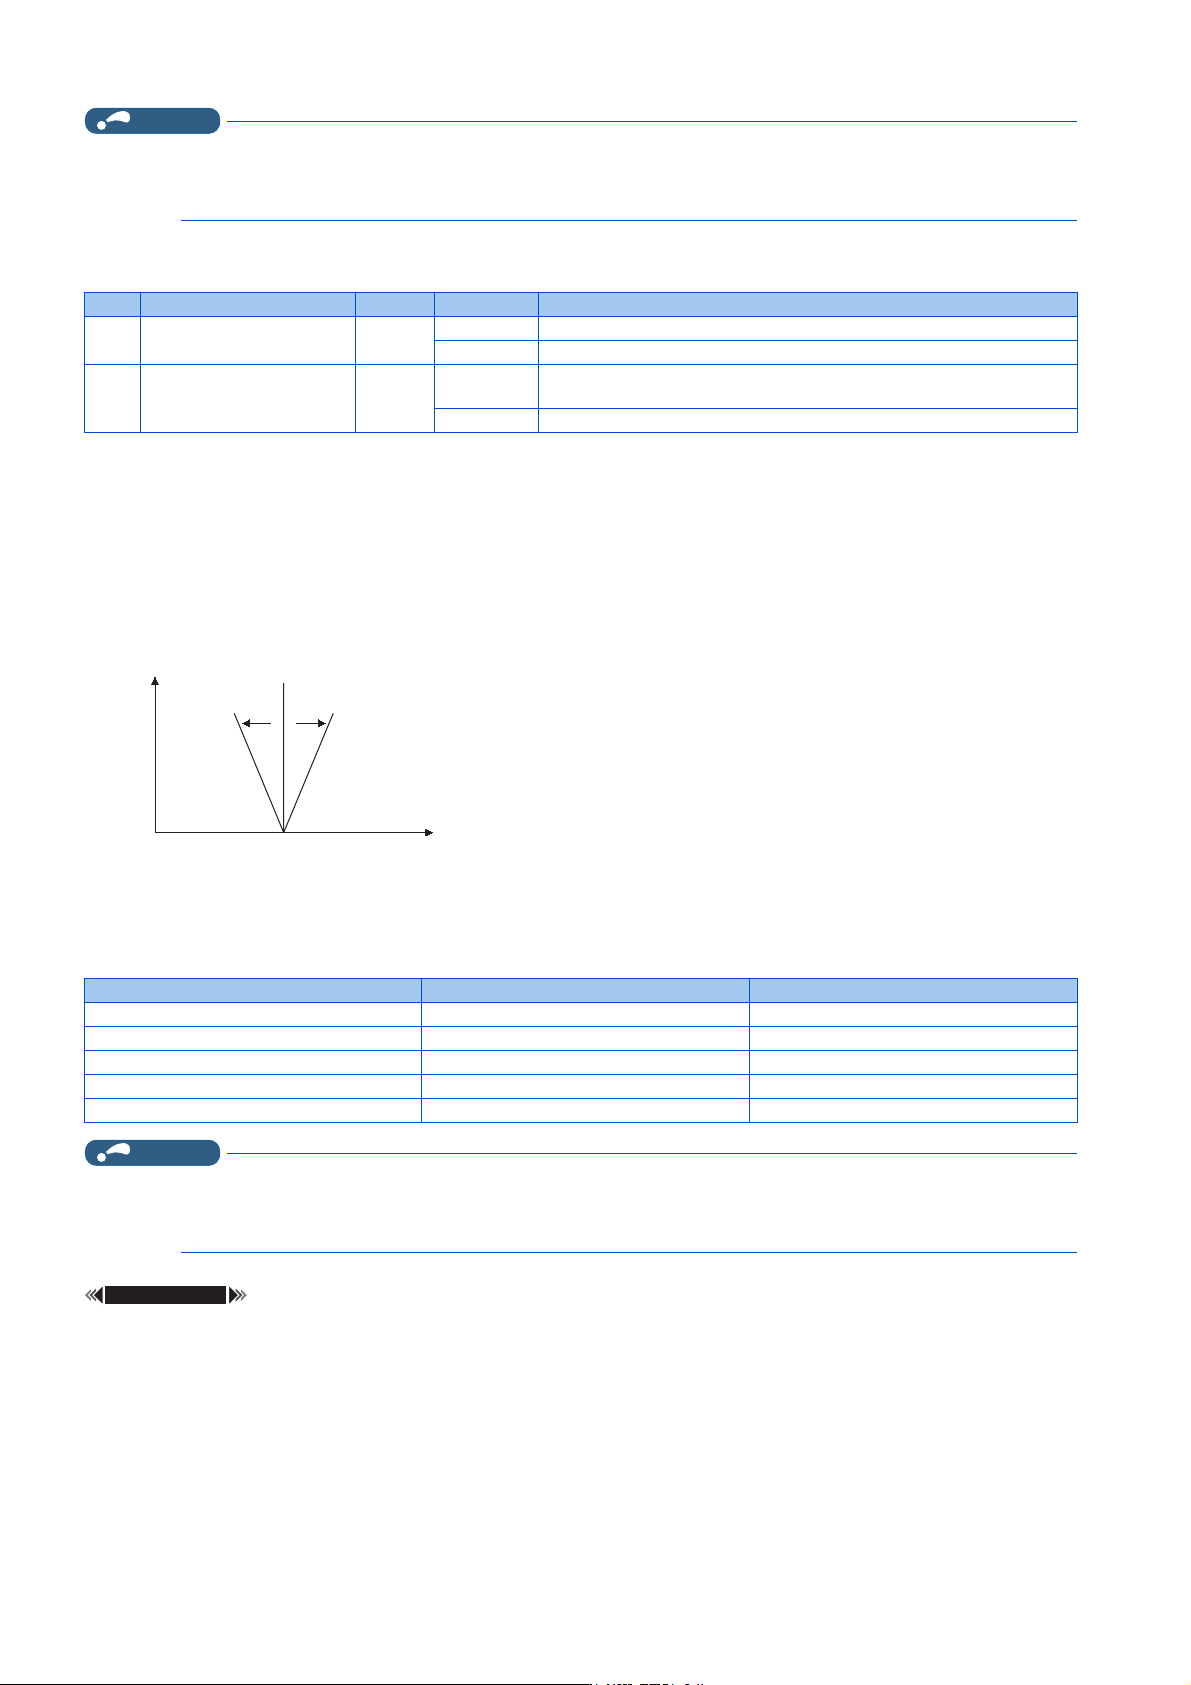
调整负载变动时的电机速度变动 (速度控制增益)
• 可以通过 Pr.89 调整负载变动时的电机速度变动。
(从其他机型切换为 FR-E800 系列时,如果电机的转速出现不匹配等情况,则此调整方法有效。)
• Pr.89 的初始值为 “9999”。进行调整时,应首先设定为 100%。
• 电机的实际转速相对于速度指令值较低时,应逐次增大 1 ~ 10% 左右。
• 电机的实际转速相对于速度指令值较高时,应逐次减小 1 ~ 10% 左右。
• 调整时的最小变化幅度应根据实际转速与速度指令值的差增减。
• 当电机的实际转速发生振荡,或相对于速度指令值发生过冲或下冲时,应减小 Pr.89,或将其设定为 0 并将转差补偿设为
无效。
通过 2 台电机进行先进磁通矢量控制
• 通关将第 2 功能选择 (RT)信号设为 ON 可以进行第 2 电机的控制。
•应在Pr.450 第 2 适用电机中设定第 2 电机。(初始设定为 “9999” (无第 2 适用电机)。请参照第 408 页。)
NOTE
• RT 信号为第 2 功能选择信号,其他的第 2 功能也有效(参照第403页)。RT 信号输入所使用的端子,应通过在 Pr.178 ~ Pr.189
(输入端子功能选择)中设定 “3” 来进行端子功能的分配。
• 如果通过 Pr.178 ~ Pr.189(输入端子功能选择)变更端子分配,则可能会影响其他功能。应确认各端子的功能后再进行设定。
参照参数
Pr.71、Pr.450 适用电机 第 408 页
Pr.800、Pr.451 控制方法选择 第 106 页
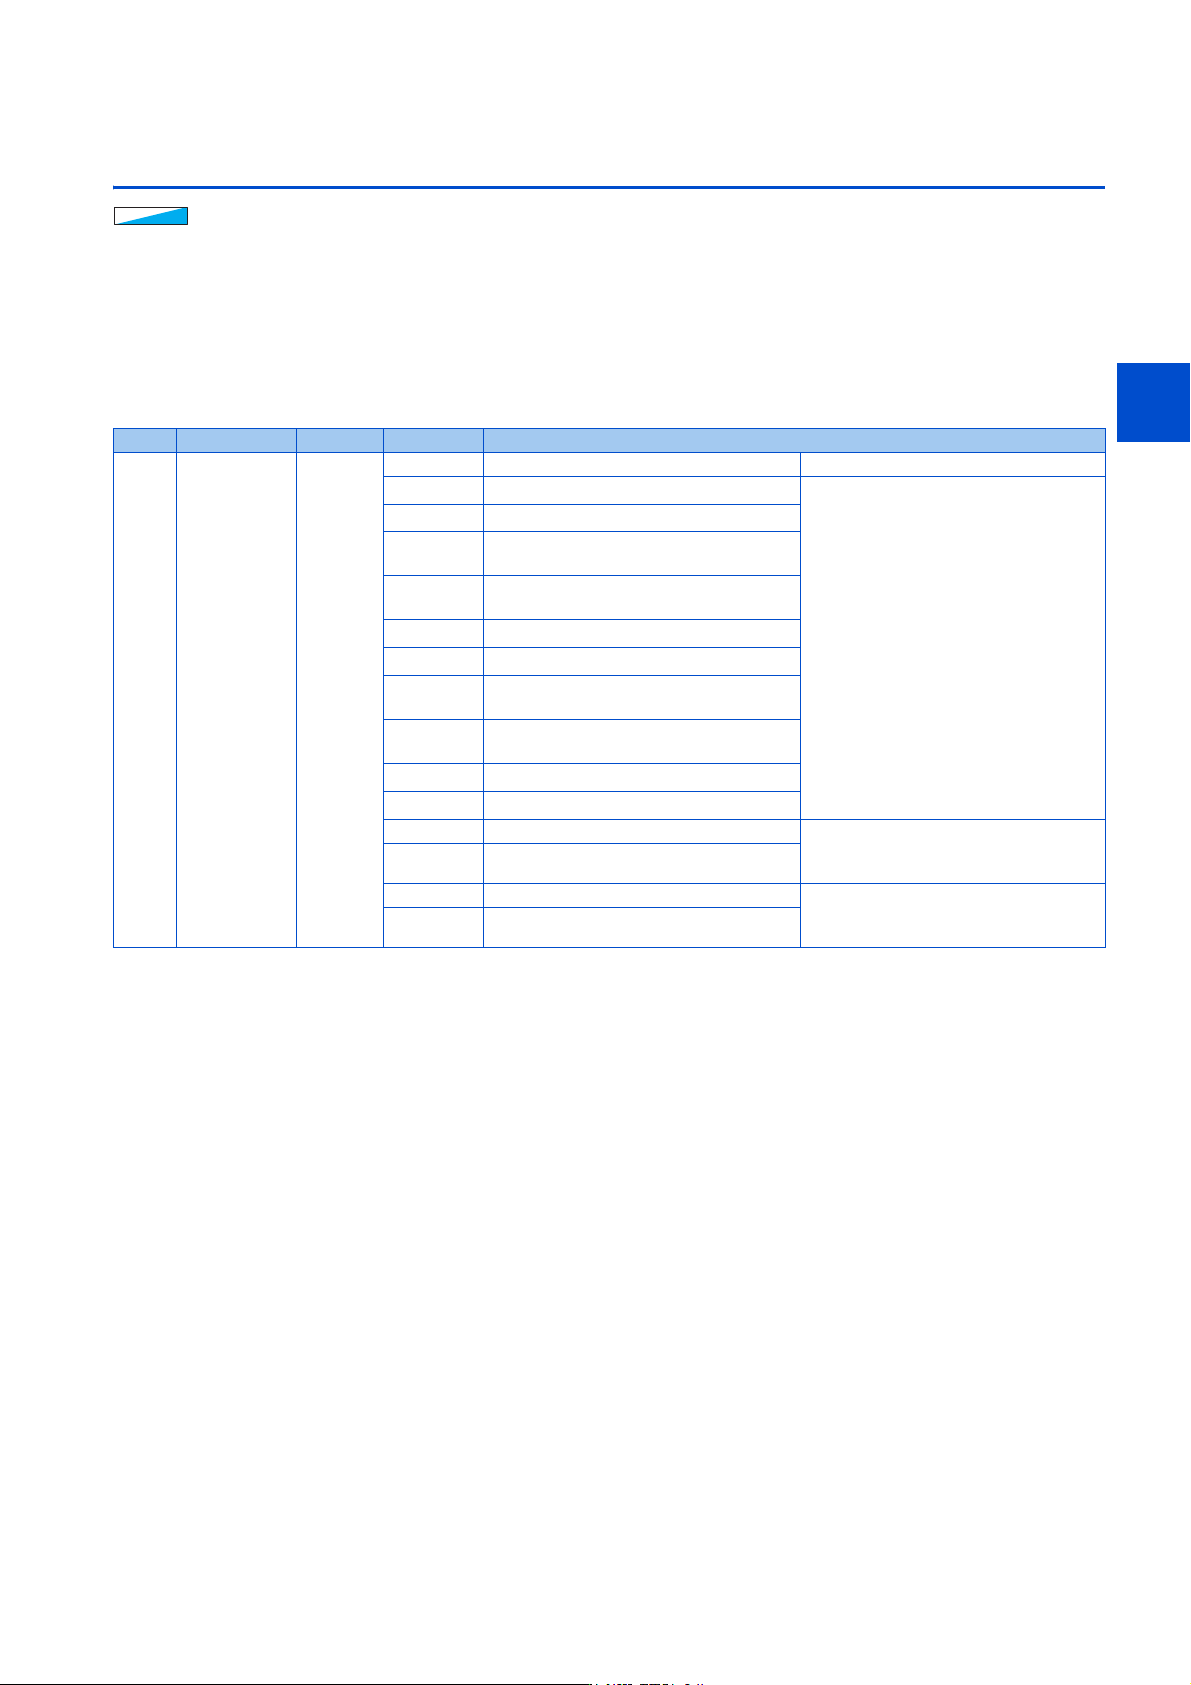
Pr. 名称 初始值 设定范围 内容
89
G932
速度控制增益 (先进磁通矢
量)
9999
0 ~ 200% 先进磁通矢量控制时,调整负载变动时的电机速度变动。以 100% 为标准。
9999 与 Pr.71 中设定的电机相匹配的增益
569
G942
第 2 电机速度控制增益 9999
0 ~ 200%
先进磁通矢量控制时,调整负载变动时的第 2 电机速度变动。以 100% 为标
准。
9999 与 Pr.450 中设定的电机相匹配的增益
负载转矩
旋转速度
实际转速 实际转速
速度指令值
功能 RT 信号 ON (第 2 电机) RT 信号 OFF (第 1 电机)
适用电机 Pr.450 Pr.71
电机容量 Pr.453 Pr.80
电机极数 Pr.454 Pr.81
速度控制增益 (先进磁通矢量) Pr.569 Pr.89
控制方法选择 Pr.451 Pr.800
115
4. 关于控制方法
4.4 PM 无传感器矢量控制的选择
1
2
3
4
5
6
7
8
9
10
4.4 PM 无传感器矢量控制的选择
MM-GKR、EM-A、GV-S 的 PM 参数初始设定有两种方法,分别是通过 Pr.998 PM 参数初始设定以及 PM 参数初始设定模式(“PM”)
进行设定。
PM 无传感器矢量控制参数初始化 (Pr.998)
• 通过 PM 参数初始设定,可以对运行 PM 电机时所需的参数进行轻松地设定。
• 通过进行离线自动调谐,也可以运行非 MM-GKR、EM-A、GV-S 的 PM 电机。(参照第 414 页)
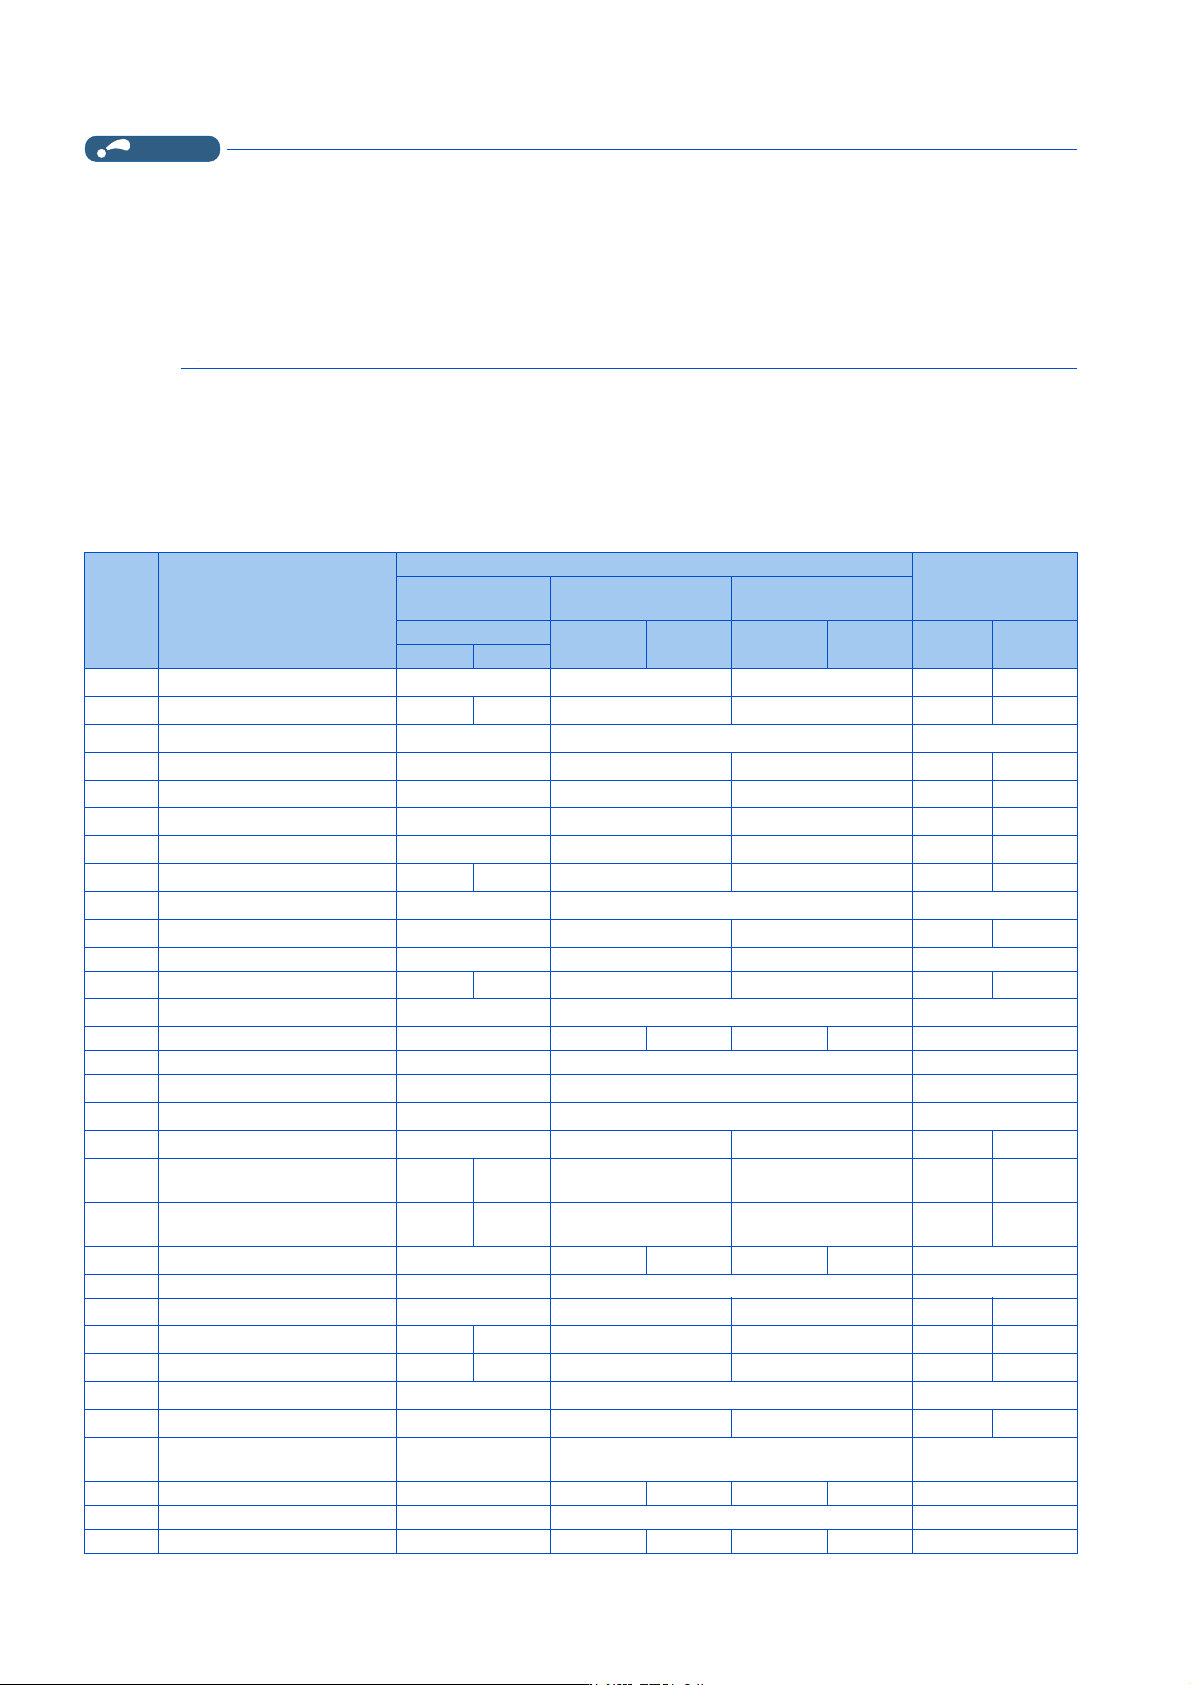
• 通过设定 Pr.998 ≠ “0”,批量自动设定 PM 电机控制所需的参数。
*1 可以在下述任意情况下进行设定。
FR-E820-0080(1.5K) 以下、FR-E820S-0080(1.5K) 以下、FR-E810W-0050(0.75K) 以下时,Pr.80 ≤ “0.75kW”
FR-E820-0050(0.75K) 以下、FR-E820S-0050(0.75K) 以下、FR-E810W-0050(0.75K) 以下时,Pr.80 = “9999”
*2 可以在下述任意情况下进行设定。
FR-E820-0470(11K) 以下时,Pr.80 ≤ “7.5kW”
FR-E820-0330(7.5K) 以下时,Pr.80 = “9999”
FR-E840-0230(11K) 以下时,Pr.80 = “0.4 ~ 7.5kW”
FR-E840-0170(7.5K) 以下时,Pr.80 = “9999”
FR-E820S-0110(2.2K) 以下时,Pr.80 ≤ “2.2kW”
FR-E820S-0110(2.2K) 以下时,Pr.80 = “9999”
FR-E810W-0050(0.75K) 以下时,Pr.80 ≤ “0.75kW”
FR-E810W-0050(0.75K) 以下时,Pr.80 = “9999”
FR-E846-0095(3.7K) 以下时,Pr.80 = “0.75 ~ 3.7kW”
FR-E846-0095(3.7K) 以下时,Pr.80 = “9999”
*3 可以在下述任意情况下进行设定。
FR-E820-0015(0.2K) ~ FR-E820-0175(3.7K) 时,Pr.80 ≤ “2.2kW”
FR-E820-0015(0.2K) ~ FR-E820-0175(3.7K) 时,Pr.80 = “9999”
FR-E820S-0015(0.2K) ~ FR-E820S-0110(2.2K) 时,Pr.80 ≤ “2.2kW”
FR-E820S-0015(0.2K) ~ FR-E820S-0110(2.2K) 时,Pr.80 = “9999”
FR-E810W-0015(0.2K) ~ FR-E810W-0050(0.75K) 时,Pr.80 ≤ “0.75kW
FR-E810W-0015(0.2K) ~ FR-E810W-0050(0.75K) 时,Pr.80 = “9999”
*4 设定后使用时,应确认变频器为三相输入。
• 在与变频器搭配使用的电机的等级比变频器容量低 1 个等级时,应在进行 PM 参数初始设定之前设定 Pr.80 电机容量。(使
用 GV-S 时,如果与变频器容量相同,应在进行 PM 参数初始设定之前设定 Pr.80。)
• 如果设定为 Pr.998 = “3024、3044、3054、3064、6004、8009、9009”,则监视显示和频率设定为电机转数的显示和设
定。以频率进行显示和设定时,应设定 Pr. 998 = “3124、3144、3154、3164、6104、8109、9109”。
• 从 PM 无传感器矢量控制用的参数设定变更为感应电机控制用的参数设定时,设定为 Pr.998 = “0”。
30
30
30
Pr. 名称 初始值 设定范围 内容
998
E430
PM 参数初始设
定
0
0 感应电机用参数设定 (频率) 设定为感应电机运行用的参数初始值
3024
*1
PM 电机 MM-GKR 用参数设定 (转数)
设定为 PM 电机运行用的参数初始值
3044
*2
PM 电机 EM-A 用参数设定 (转数)
3054
*1
PM 电机 MM-GKR 用参数设定 (转数)
(E700EX 兼容模式)
3064
*2*4
PM 电机 EM-A 用参数设定 (转数)(E700EX
兼容模式)
3124
*1
PM 电机 MM-GKR 用参数设定 (频率)
3144
*2
PM 电机 EM-A 用参数设定 (频率)
3154
*1
PM 电机 MM-GKR 用参数设定 (频率)
(E700EX 兼容模式)
3164
*2*4
PM 电机 EM-A 用参数设定 (频率)(E700EX
兼容模式)
6004
*3*4
S-PM 齿轮电机 GV-S 用参数设定 (转数)
6104
*3*4
S-PM 齿轮电机 GV-S 用参数设定 (频率)
8009 IPM 电机用参数设定 (转数)(调谐后) 设定为 IPM 电机运行用的参数初始值
(需要预先设定 Pr.71 适用电机和进行离
线自动调谐。(参照第425页))
8109 IPM 电机用参数设定 (频率)(调谐后)
9009 SPM 电机用参数设定 (转数)(调谐后) 设定为 SPM 电机运行用的参数初始值
(需要预先设定 Pr.71 适用电机和进行离
线自动调谐。(参照第425页))
9109 SPM 电机用参数设定 (频率)(调谐后)
116
4. 关于控制方法
4.4 PM 无传感器矢量控制的选择
• 运行 MM-GKR、EM-A、GV-S 以外的 PM 电机时,设定 Pr.998 = “8009、8109、9009、9109”。
NOTE
• 在设定其他参数前,应先进行 Pr.998 的设定。如果在设定其他参数后变更 Pr.998 的设定值,则部分参数的设定值将被初始化。
(初始化的参数请参照 “PM 初始化参数一览表 ”。)
• 如果执行参数清除、参数全部清除,则将恢复为感应电机控制用的参数设定。
•将Pr.998 PM 参数初始设定的设定值在 “3024、3044、3054、3064、6004、8009、9009 (转数显示)” 与 “3124、3144、
3154、3164、6104、8109、9109 (频率显示)之间变更时,初始化对象参数的设定值将被设定为初始值。
由于不是切换转数显示和频率显示的参数,所以应在切换转数、频率显示时设定 Pr.53 频率 / 转速 单位切换。不进行设定值
的初始化,也可以切换转数和频率显示。
• 进行PM参数初始设定(Pr.998)时,将变更第1电机用的参数设定。将PM电机用于第2电机时,需要个别设定第2电机用的参数。
PM 初始化参数一览表
• 如果通过 Pr.998 PM 参数初始设定对 PM 无传感器矢量控制进行设定,则下表的参数设定值切换为 PM 无传感器矢量控制用
的设定值。使用的 PM 电机的规格 (容量)不同时切换的设定值也不同。
• 如果进行参数清除和全部清除,则设定值将复位为感应电机控制用设定值。
• PM 电机 MM-GKR、EM-A
Pr. 名称
设定值
设定单位
感应电机
PM 电机
(转数设定)
PM 电机
(频率设定)
0 (初始值)
*1
3024
(MM-GKR)
3044
(EM-A)
3124
(MM-GKR)
3144
(EM-A)
3024、
3044
0、3124、
3144
Gr.1 Gr.2
1 上限频率 120Hz
电机最大转数
*2
电机最大频率
*2
1r/min 0.01Hz
4 3 速设定 (高速) 60Hz 50Hz
电机额定转数
*2
电机额定频率
*2
1r/min 0.01Hz
9 电子过热保护 变频器额定电流
电机额定电流
*2
0.01A
10 直流制动动作频率 3Hz
电机额定转数
*2
×3% 电机额定频率
*2
×3%
1r/min 0.01Hz
13 启动频率 0.5Hz
电机额定转数
*2
×0.5% 电机额定频率
*2
×0.5%
1r/min 0.01Hz
15 JOG 频率 5Hz
电机额定转数
*2
×10% 电机额定频率
*2
×10%
1r/min 0.01Hz
18 高速上限频率 120Hz
电机最大转数
*2
电机最大频率
*2
1r/min 0.01Hz
20 加减速基准频率 60Hz 50Hz
电机额定转数
*2
电机额定频率
*2
1r/min 0.01Hz
22 失速防止动作水平
150%
*4
200% 0.1%
42 输出频率检测 6Hz
电机额定转数
*2
×6% 电机额定频率
*2
×6%
1r/min 0.01Hz
53 频率 / 转速 单位切换 0 1 0 1
55 频率监视基准 60Hz 50Hz
电机额定转数
*2
电机额定频率
*2
1r/min 0.01Hz
56 电流监视基准 变频器额定电流
电机额定电流
*2
0.01A
71 适用电机 0 540 1140 540 1140 1
72 PWM 频率选择 1 8 1
80 电机容量 9999
适用电机容量 (ND)
*5
0.01kW
81 电机极数 9999
电机极数
*2
1
84 电机额定频率 9999
电机额定转数
*2
电机额定频率
*2
1r/min 0.01Hz
125
(903)
端子 2 频率设定增益频率 60Hz 50Hz
电机额定转数
*2
电机额定频率
*2
1r/min 0.01Hz
126
(905)
端子 4 频率设定增益频率 60Hz 50Hz
电机额定转数
*2
电机额定频率
*2
1r/min 0.01Hz
146 低速区域推断响应设定 -
4/2
*3
2
4/2
*3
21
240 Soft-PWM 动作选择 1 0 1
374 过速度检测水平 9999
电机最大转数
*2
×115% 电机最大频率
*2
×115%
1r/min 0.01Hz
386
*6
输入脉冲最大时频率 60Hz 50Hz
电机额定转数
*2
电机额定频率
*2
1r/min 0.01Hz
390 百分比设定基准频率 60Hz 50Hz
电机额定转数
*2
电机额定频率
*2
1r/min 0.01Hz
422
位置控制增益 10 20
1s
-1
511 原点复位位移移动速度 0.5Hz
电机额定转数
*2
×50% 电机额定频率
*2
×50%
1r/min 0.01Hz
557
电流平均值监视信号基准输出
电流
变频器额定电流
电机额定电流
*2
0.01A
665 再生回避频率增益 100.0% 100.0% 80.0% 100.0% 80.0% 0.1%
800 控制方法选择 40 10 1
818 简单增益调谐响应性设定 - 9 6 9 6 1