ib0600869chnt.pdf - 第129页
128 5. 速度控制 䍏䖭ᜟᙗ∄ -gV Ǐ 3U ǐ 䙏ᓖࡽ侸໎⳺ Ǐ 3U ǐ 䙏ᓖࡽ侸᧗ࡦ ⁑ර䘲ᓄ䙏ᓖ᧗ࡦ ⁑ර䙏ᓖ ᧗ࡦ໎⳺ Ǐ 3U ǐ 䙏ᓖࡽ侸᧗ࡦ Ǐ 3U ǐ 䙏ᓖࡽ侸᧗ࡦ Ǐ 3U ǐ -Ǐ 3U ǐ ⁑ර䙏ᓖ╄㇇ -gV 䙏ᓖ᧗ࡦ 3໎⳺ Ǐ 3U ǐ 䙏ᓖ᧗ࡦ 〟࠶ᰦ䰤 Ǐ 3U ǐ 䙏ᓖ᧗ࡦ 〟࠶ᰦ䰤 Ǐ 3U ǐ 䙏ᓖ᧗ࡦ 3…
127
5. 速度控制
1
2
3
4
5
6
7
8
9
10
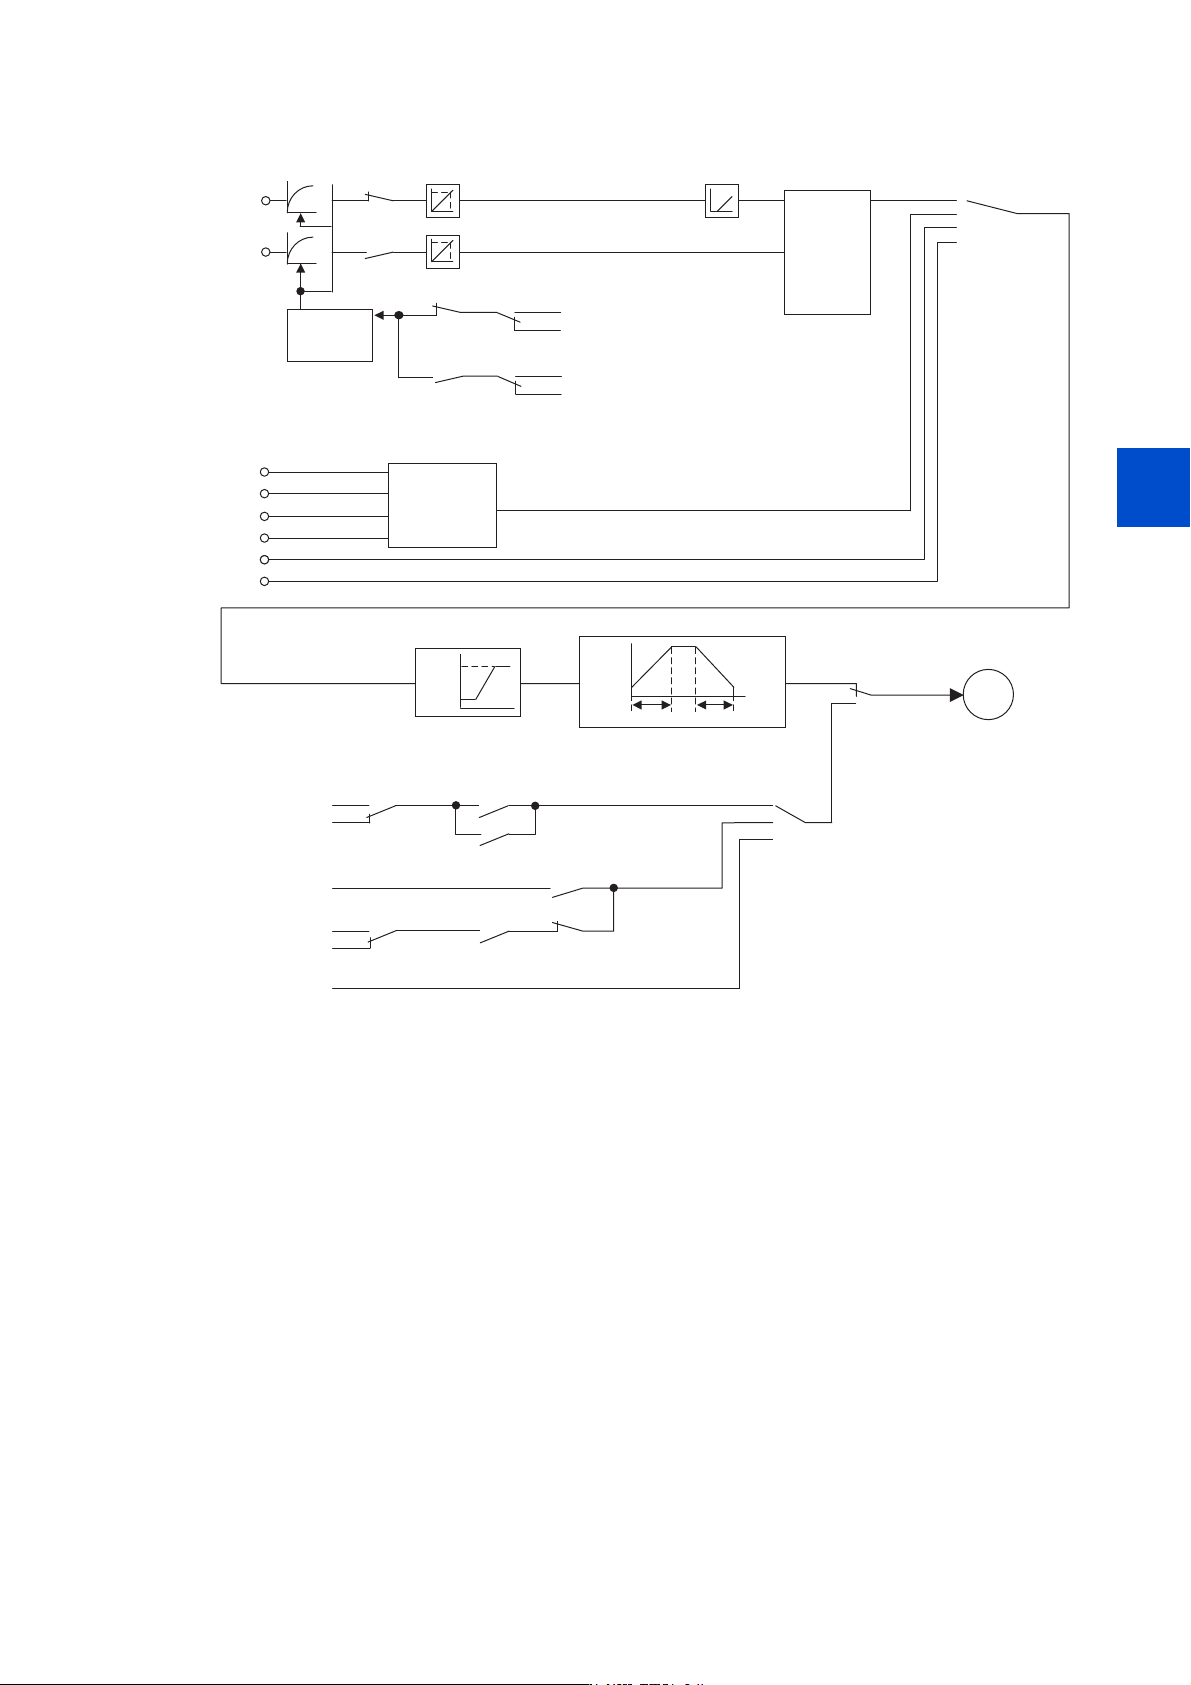
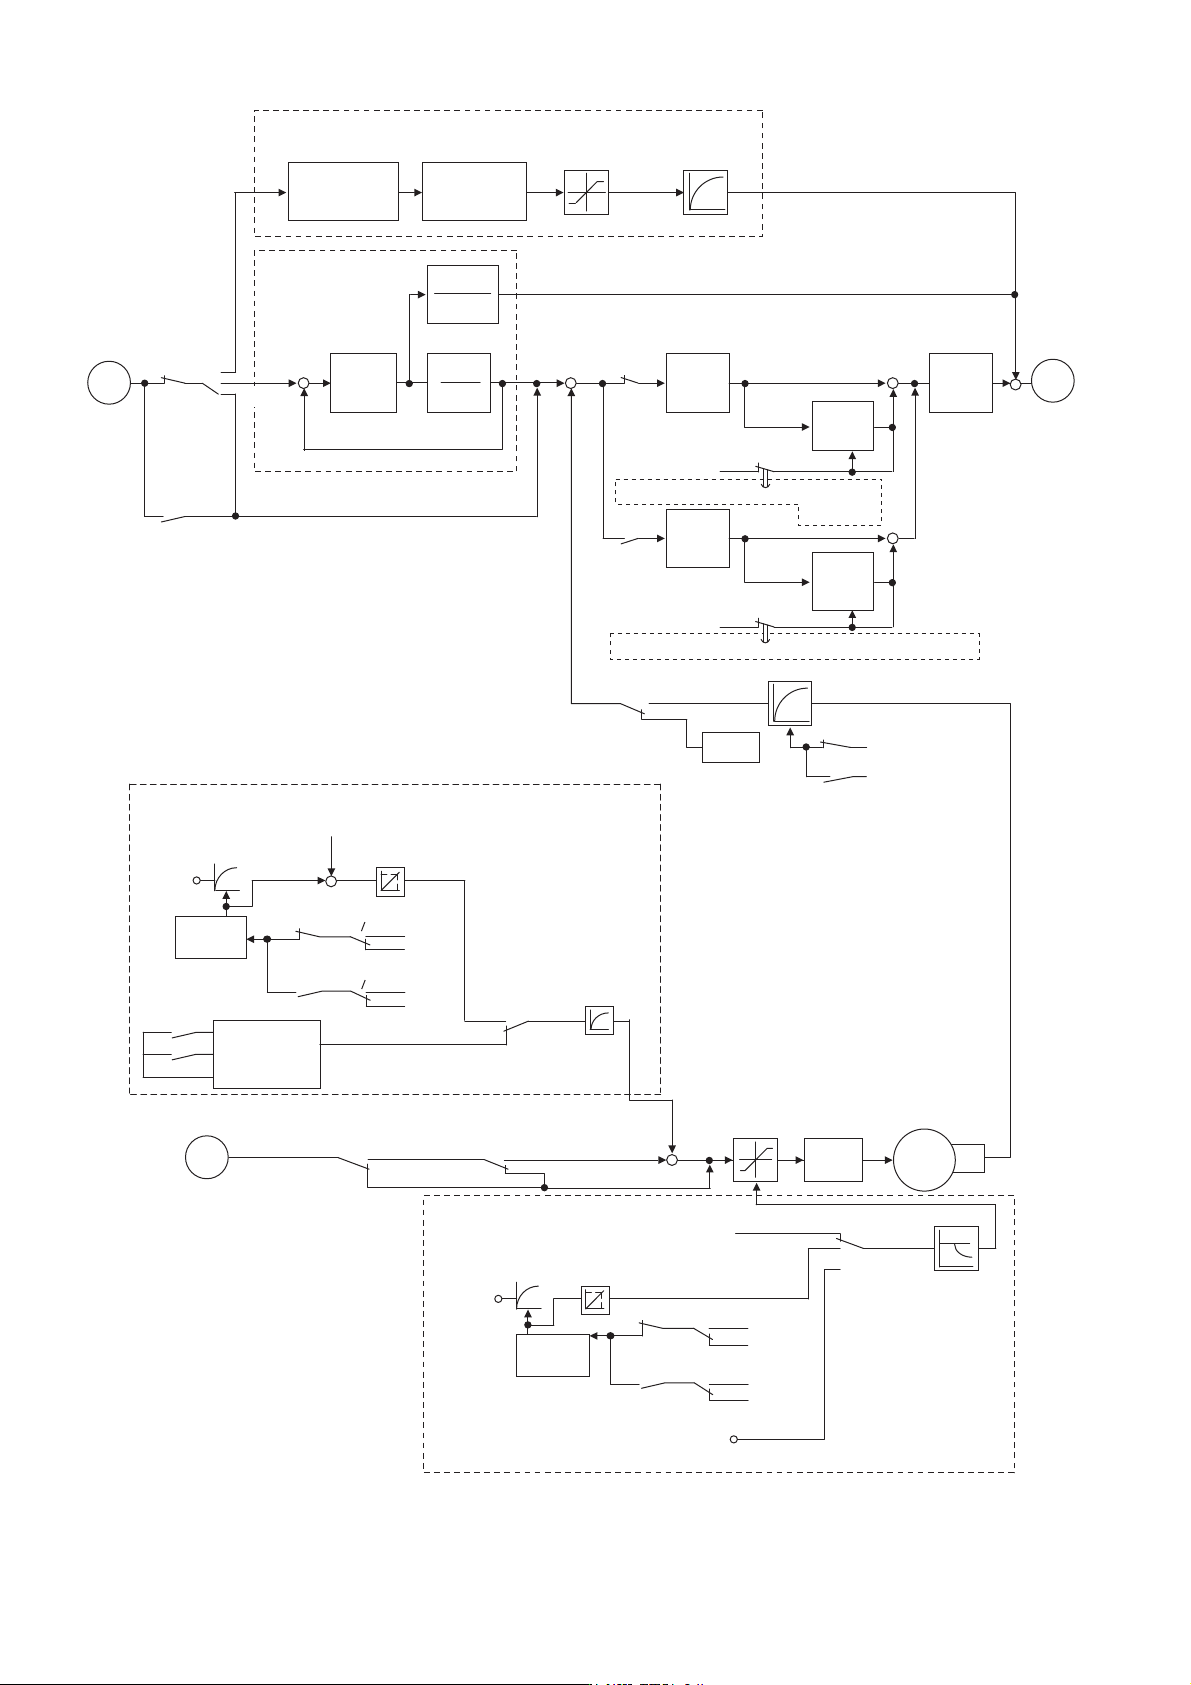
控制块图
ㄟᆀ
ㄟᆀ
Ǐ3U˙ǐ
5/
50
5+
5(;
䘹Ԧ
䶒ᶯ
ཊ⇥䙏䘹ᤙ
Ǐ3UЊȽ
ЊȽ
ȼЊǐ
䙏ᓖ䇮ᇊ
└⌒ಘ
572))
5721
Ǐ3Uǐ
Ǐ3Uǐ
$82))
$821
ㄟᆀٿ㖞Ǐ&Ƚ&3Uǐ
ㄟᆀ໎⳺Ǐ3UȽ&3Uǐ
ㄟᆀٿ㖞Ǐ&Ƚ&3Uǐ
ㄟᆀ໎⳺Ǐ3UȽ&3Uǐ
⁑ᤏ䗃ޕٿ㖞䈳ᮤ
Ǐ3Uǐ
⁑ᤏ䟿
䗃ޕ䘹ᤙ
Ǐ3Uǐ
䘀㹼⁑ᔿ
Ǐ3Uǐ
кл䲀䇮ᇊ
Ǐ3Uǐ
Ǐ3Uǐ
Ǐ3Uǐ
࣐߿䙏༴⨶
Ǐ3Uǐ
Ǐ3Uǐ
Ǐ3Uǐ
$
Ǐ3Uǐ
Ǐ3Uǐ
Ǐ3U ǐ
Ǐ3UĮǐ
Ǐ3U ǐ
Ǐ3UĮǐ
䘀㹼ѝ
ڌ→ѝ
ժᴽ䬱ᇊ
䴦䙏᧗ࡦ
䴦䙏᧗ࡦ
ⴤ⍱ࡦࣘࣘ
⸒䟿᧗ࡦ
Ǐ3U˙ǐ
ᇎᰦᰐՐᝏಘ
⸒䟿᧗ࡦ
Ǐ3U˙ǐ
Ǐ3U˙ǐ
Ǐ3U˙ǐ
Ǐ3U˙ǐ
Ǐ3U˙ǐ
/;62121
߿䙏ڌ→ᰦ
Ǐ3Uǐ
䴦䙏᧗ࡦ
/;62121
/;6212))
߿䙏ڌ→ᰦ
Ǐ3Uǐ
30ᰐՐᝏಘ⸒䟿᧗ࡦ
Ǐ3U˙ǃǐ
ⴤ⍱ࡦࣘࣘ
128
5. 速度控制
䍏䖭ᜟᙗ∄
-gV
Ǐ3Uǐ
䙏ᓖࡽ侸໎⳺
Ǐ3Uǐ
䙏ᓖࡽ侸᧗ࡦ
⁑ර䘲ᓄ䙏ᓖ᧗ࡦ
⁑ර䙏ᓖ
᧗ࡦ໎⳺
Ǐ3Uǐ
䙏ᓖࡽ侸᧗ࡦ
Ǐ3Uǐ
䙏ᓖࡽ侸᧗ࡦ
Ǐ3Uǐ
-Ǐ3Uǐ
⁑ර䙏ᓖ╄㇇
-gV
䙏ᓖ᧗ࡦ
3໎⳺
Ǐ3Uǐ
䙏ᓖ᧗ࡦ
〟࠶ᰦ䰤
Ǐ3Uǐ
䙏ᓖ᧗ࡦ
〟࠶ᰦ䰤
Ǐ3Uǐ
䙏ᓖ᧗ࡦ
3໎⳺
Ǐ3Uǐ
〟࠶䲔
〟࠶䲔
ᇎᰦᰐՐᝏಘ⸒䟿᧗ࡦ
Ǐ3U˙ǐ
30ᰐՐᝏಘ⸒䟿᧗ࡦ
Ǐ3U˙ǐ
⸒䟿᧗ࡦ
Ǐ3U˙ǐ
䙏ᓖ᧘ᯝ
572)) 572))
5721
5721
Ǐ3U˙ǐ
Ǐ3U˙ǐ
ˇ
ˇ
ˇ
ˇ
ˇ
ˇ
ˇ
䙏ᓖỰ⍻└⌒ಘ
572))
57
21
Ǐ3Uǐ
Ǐ3Uǐ
$
%
Ǐ3U˙ǐ
䖜⸙㌫ᮠ
ˇ
䖜⸙ٿ㖞
ࣘᰦ䰤
Ǐ3Uǐ
䖜⸙ٿ㖞䘹ᤙᰦ
䖜⸙ٿ㖞ࣘᰦ䰤Ǐ3Uǐ
䖜⸙ٿ㖞䘹ᤙᰦ
ˇ
ˇ
ˇ
䖜⸙ٿ㖞䘹ᤙ
Ǐ3U˙ǐ
䖜⸙ٿ㖞
䖜⸙ٿ㖞ᒣ㺑㺕گ
Ǐ3Uǐ
ㄟᆀٿ㖞Ǐ&Ƚ&3Uǐ
ㄟᆀ໎⳺Ǐ&Ƚ&3Uǐ
л䱽ᰦ䖜⸙ٿ㖞ㄟᆀٿ㖞Ǐ3Uǐ
л䱽ᰦ䖜⸙ٿ㖞ㄟᆀ໎⳺Ǐ3Uǐ
ㄟᆀ
Ǐ3U˙ǐ
䖜⸙䇮ᇊ
└⌒ಘ
䖜⸙ٿ㖞
Ǐ3Uǐ
;
;
䖜⸙ٿ㖞䘹ᤙ
Ǐ3U˙ǃǐ
䖜⸙ٿ㖞└⌒ಘ
Ǐ3Uǐ
Ǐ3U˙ǐ
䖜⸙᧗ࡦ
0
䖜⸙䲀ࡦ
3/*
Ǐ3U˙ǐ
%
572))
5721
Ǐ3Uǐ
Ǐ3Uǐ
Ǐ3Uǐ
Ǐ3Uǐ
Ǐ3U˙ǐ
Ǐ3U˙ǐ
Ǐ3U˙ǐ
Ǐ3U˙ǐ
⸒䟿᧗ࡦ
Ǐ3U˙ǐ
ᇎᰦᰐՐᝏಘ⸒䟿᧗ࡦ
Ǐ3U˙ǐ
30ᰐՐᝏಘ⸒䟿᧗ࡦ
Ǐ3U˙ǐ
䖜⸙䲀ࡦ
ㄟᆀ
Ǐ3U˙ǐ
䖜⸙䇮ᇊ
└⌒ಘ
ㄟᆀٿ㖞Ǐ&Ƚ&3Uǐ
ㄟᆀ໎⳺Ǐ&Ƚ&3Uǐ
Ǐ3Uǃǐ
Ǐ3U˙ǐ
䖜⸙䲀ࡦ
䗃ޕᯩ⌅䘹ᤙ
ᚂ䗃ࠪฏ
䖜⸙⢩ᙗ䘹ᤙ
Ǐ3Uǐ
Ǐ3U˙ǐ
Ǐ3U˙ǐ
572))
5721
Ǐ3Uǐ
Ǐ3Uǐ
Ǐ3Uǐ
Ǐ3Uǐ
Ǐ3U˙ǐ
Ǐ3UĮǐ
Ǐ3U˙ǐ
Ǐ3UĮǐ
䙊䇟䘹Ԧ
䲧⌒└⌒ಘ
Ǐ3U
ǐ
129
5. 速度控制
5.1 实时无传感器矢量控制 (速度控制)的设定步骤
1
2
3
4
5
6
7
8
9
10
5.1 实时无传感器矢量控制 (速度控制)的设定步骤
↕僔
1. 进行正确接线。(参照使用手册 (连接篇))
2. 设定使用的电机。(Pr.71)(参照第 408 页)
在 Pr.71 适用电机中设定 “0” (标准电机)或 “10” (恒转矩电机)。
3. 设定电机的过热保护。(Pr.9)(参照第 299 页)
4. 设定电机容量、电机极数。(Pr.80、Pr.81)(参照第 106 页)
设定值为 “9999” (初始值)则无法启动
5. 设定电机额定电压、电机额定频率。(Pr.83、Pr.84)(参照第 414 页)
6. 选择控制方法。(Pr.800)(参照第 106 页)
选择 Pr.800 = “10” (速度控制)或 “12” (速度 - 转矩切换)使速度控制有效。
7. 设定运行指令。(参照第 274 页)
选择启动指令和速度指令。
8. 设定转矩限制。(Pr.810)(参照第 133 页)
9. 进行离线自动调谐。(Pr.96)(参照第 414 页)
10. 试运行
根据需要
• 选择在线自动调谐。(Pr.95)(参照第 433 页)
• 通过手动输入调整速度控制增益 (参照第 142 页)
NOTE
• 实时无传感器矢量控制时,应在运行前正确的进行离线自动调谐。
• 实时无传感器矢量控制的速度指令设定范围是 0 ~ 400Hz。
• 实时无传感器矢量控制时会限制载波频率。(参照第 248 页)
• 无法在低速 (约 10Hz 以下)再生区域及低速轻负载 (约 5Hz 以下时,为额定转矩的约 20% 以下)的情况下进行转矩控制。应
选择矢量控制。
• 在转矩控制时,如果执行了预备励磁 (LX 信号、SON 信号、X13 信号),则即使在未输入启动信号 (STF 或 STR)的状态下,电
机也可能会以低速运转。此外,在输入了启动指令的状态下,即使速度限制值= 0 时,电机也可能会低速旋转。应确认即使电
机旋转也不会存在安全问题后,再执行预备励磁。
• 转矩控制时,请勿在运行过程中进行正转指令 (STF)和反转指令 (STR)的切换。发生过电流切断 (E.OC[])或反转减速错
误 (E.11)。
• 实时无传感器矢量控制时,在电机自由运行的过程中可以启动的情况下,应进行瞬时停电再启动功能的有频率搜索的设定
(Pr.57 ≠ “9999”、Pr.162 = “10”)。(参照第497页)
• 用于实时无传感器矢量控制时,在大约 2Hz 以下的极低速区域可能无法获得足够的转矩。
ᰖՖಞ
ᰖՖಞ
ᰖՖಞ
速度控制范围的标准如下。
驱动时 1:200 (2、4、6 极)(60Hz 额定时在 0.3Hz 以上可以使用)、1:30 (8、10 极)(60Hz 额定时在 2Hz 以上可以使用)
再生时 1:12 (2 ~ 10 极)(60Hz 额定时在 5Hz 以上可以使用)