ib0600869chnt.pdf - 第134页
133 5. 速度控制 5.4 转矩限制水平的设定 1 2 3 4 5 6 7 8 9 10 5.4 转矩限制水平的设定 限制输出转矩不可超过既定的值。 可以将转矩限制水平设定在 0 ~ 400% 的范围。通过 TL 信号可以切换使用两种转矩限制。 可以选择是通过参数设定转矩限制水平,还是通过模拟输入端子 (端子 4)进行设定。此外,可以对正转 (驱动 / 再生) 、反 转 (驱动 / 再生)的转矩限制水平进行个别设定。 ᰖՖಞ ᰖՖ…
132
5. 速度控制
5.3 PM 无传感器矢量控制 (速度控制)的设定步骤
使用 PM 电机 (MM-GKR、EM-A、GV-S 除外)时
↕僔
1. 设定使用的电机。(Pr.9、Pr.71、Pr.80、Pr.81、Pr.83、Pr.84)(参照第 408 页、第 425 页)
在 Pr.71 适用电机中设定 “8093” (IPM 电机)或 “9093” (SPM 电机)。根据电机规格对 Pr.9 电机额定电流、
Pr.80 电机容量、Pr.81 电机极数、Pr.83 电机额定电压、Pr.84 电机额定频率进行设定。(Pr.80、Pr.81 的设定
值为 “9999” (初始值)则无法启动。)
2. 选择 PM 无传感器矢量控制。(Pr.800)(参照第 106 页)
如果在 Pr.800 中设定 “10” 并设定 PM 无传感器矢量控制,则操作面板的 [PM]LED 会亮灯。
3. 进行 PM 电机用离线自动调谐。(Pr.96)(参照第 425 页)
在 Pr.96 中设定 “1” (在电机不旋转的状态下进行离线自动调谐),并进行调谐。
4. 通过 Pr.998 进行 PM 无传感器矢量控制的初始设定。(参照第 115 页)
如果在 Pr.998 PM 参数初始设定中选择 PM 电机用的设定,则会批量自动设定为 PM 无传感器矢量控制所需要的参数。
5. 设定加减速时间、多段速设定等参数。
应根据需要设定加减速时间、多段速设定等参数。
6. 对运行指令进行设定。(参照第 274 页)
选择启动指令和速度指令。
7. 试运行
NOTE
• PM 实时无传感器矢量控制时,应在离线自动调谐后进行 PM 参数初始设定。如果在设定其他参数后进行初始设定,则部分参数
的设定值将被初始化。(被初始化的参数请参照第116页)
• 在与变频器搭配使用的电机的等级比变频器容量低 1 个等级时,应在进行 PM 参数初始设定之前设定 Pr.80 电机容量。
• PM 无传感器矢量控制时限制了载波频率。(参照第248页)
• 在低于电机额定频率 10% 的低速区域,由于转矩不足可能导致保护功能起动。此外,转矩限制不动作。
• PM 无传感器矢量控制时,为了进行磁极位置检测将启动指令(STF、STR)设为 ON 之后,直至输出 RUN 信号为止大约发生 100ms
的延迟。
• 低速区域中有转矩波动和旋转不均的现象。应根据需要调整 Pr.820 速度控制 P 增益 1。
设定值 内容
8009 IPM 电机用参数设定 (转数)
8109 IPM 电机用参数设定 (频率)
9009 SPM 电机用参数设定 (转数)
9109 SPM 电机用参数设定 (频率)
133
5. 速度控制
5.4 转矩限制水平的设定
1
2
3
4
5
6
7
8
9
10
5.4 转矩限制水平的设定
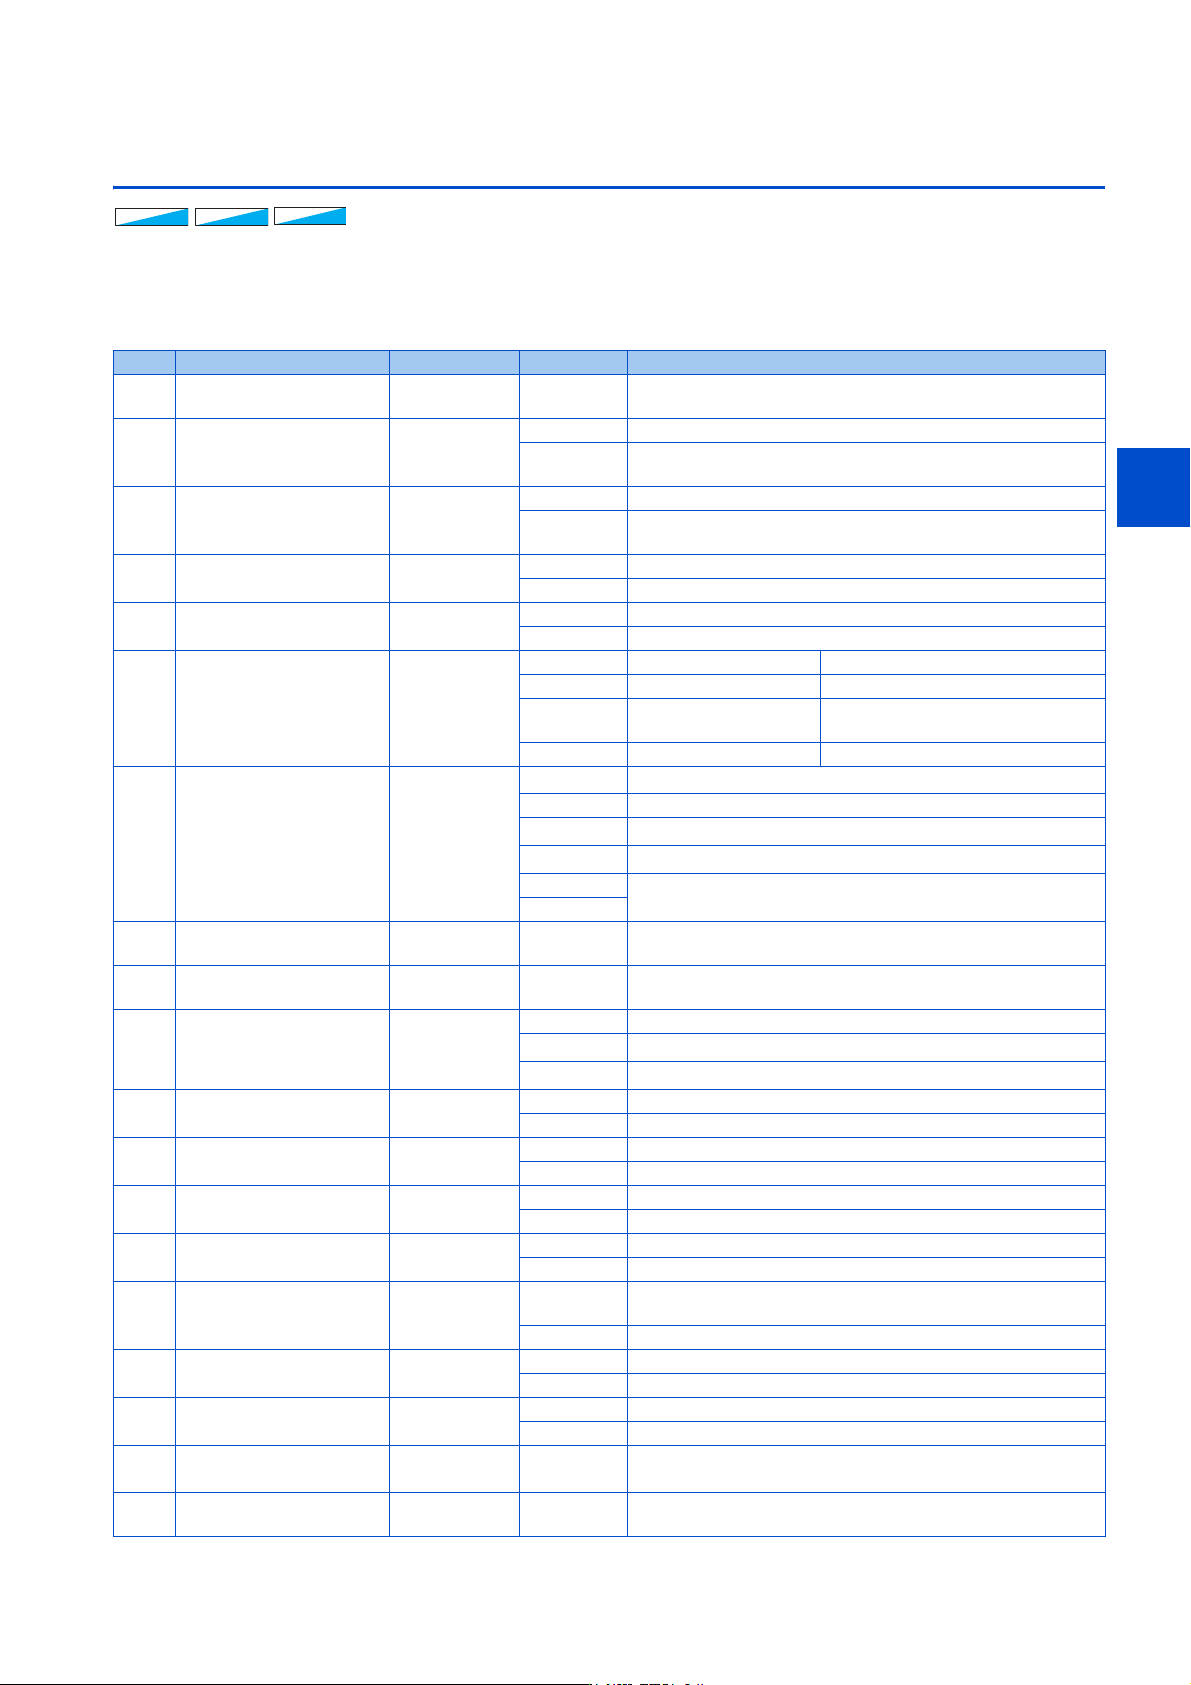
限制输出转矩不可超过既定的值。
可以将转矩限制水平设定在 0 ~ 400% 的范围。通过 TL 信号可以切换使用两种转矩限制。
可以选择是通过参数设定转矩限制水平,还是通过模拟输入端子 (端子 4)进行设定。此外,可以对正转 (驱动 / 再生)、反
转 (驱动 / 再生)的转矩限制水平进行个别设定。
ᰖՖಞᰖՖಞᰖՖಞ
⸘䠅⸘䠅⸘䠅
303030
Pr. 名称 初始值 设定范围 内容
22
H500
失速防止动作水平 (转矩限
制水平)
150/200%
*1
0 ~ 400% 将额定转矩作为 100%,以 % 设定转矩限制水平。
85
G201
励磁电流转折点 9999
0 ~ 400Hz 设定恒输出区域转矩特性选择的低速区域。
9999
使用 SF-PR/SF-HR/SF-HRCA 时:以既定的频率运行
使用非上述电机时或 575V 等级:以 10Hz 运行
86
G202
励磁电流低速倍率 9999
0 ~ 300% 设定恒输出区域转矩特性选择的低速区域中的转矩倍率。
9999
使用 SF-PR/SF-HR/SF-HRCA 时:以既定的倍率运行
使用非上述电机时或 575V 等级:以 130% 运行
157
M430
OL 信号输出时机 0s
0 ~ 25s 设定转矩限制动作后所输出的 OL 信号的输出开始时间。
9999 无 OL 信号输出
801
H704
输出限制水平 9999
0 ~ 400% 设定转矩电流指令限制等级。
9999 转矩限制设定值为转矩电流指令的限制等级
803
G210
恒输出区域转矩特性选择 0
0 低速区域的转矩上升 恒输出区域为电机输出恒定限制
1 低速区域的转矩恒定 恒输出区域为转矩恒定限制
2
低速区域的转矩恒定
(转矩电流指令限制)
恒输出区域为输出限制范围内的转矩
恒定限制 (转矩电流指令限制)
10 低速区域的转矩恒定 恒输出区域为电机输出恒定限制
804
D400
转矩指令权选择
[E800]
[E800-(SC)E]
[E806]
0
[E800-NC]
1
0
*2
基于端子 4 的模拟输入的转矩指令
1 基于参数设定 (Pr.805 或 Pr.806)的转矩限制 (-400% ~ 400%)
3
基于通讯的转矩限制
*3
4
*2
内部转矩限制 2 不可
5
基于通讯的转矩限制
*3
6
805
D401
转矩指令值 (RAM) 1000% 600 ~ 1400%
将转矩限制值写入 RAM。将 1000% 设为 0%,通过 1000% 的偏置设
定转矩指令。
806
D402
转矩指令值 (RAM,EEPROM) 1000% 600 ~ 1400%
将转矩限制值写入 RAM 和 EEPROM。
将 1000% 设为 0%,通过 1000% 的偏置设定转矩指令。
810
H700
转矩限制输入方法选择 0
0 内部转矩限制 1 (基于参数设定的转矩限制)
1
*2
外部转矩限制 (基于端子 4 的转矩限制)
2
内部转矩限制 2 (基于通讯的转矩限制)
*3
811
D030
设定分辨率切换 0
0 转矩限制设定单位 0.1%
10 转矩限制设定单位 0.01%
812
H701
转矩限制水平 (再生) 9999
0 ~ 400% 设定正转再生时的转矩限制水平。
9999 通过 Pr.22 或模拟端子的值进行限制
813
H702
转矩限制水平 (第 3 象限) 9999
0 ~ 400% 设定反转驱动时的转矩限制水平。
9999 通过 Pr.22 或模拟端子的值进行限制
814
H703
转矩限制水平 (第 4 象限) 9999
0 ~ 400% 设定反转再生时的转矩限制水平。
9999 通过 Pr.22 或模拟端子的值进行限制
815
H710
转矩限制水平 2 9999
0 ~ 400%
转矩限制选择 (TL)信号为 ON 时,与 Pr.810 无关,Pr.815 为转
矩限制值。
9999 通过 Pr.810 选择的转矩限制有效
816
H720
加速时转矩限制水平 9999
0 ~ 400% 设定加速时的转矩限制值。
9999 与恒速时相同的转矩限制
817
H721
减速时转矩限制水平 9999
0 ~ 400% 设定减速时的转矩限制值。
9999 与恒速时相同的转矩限制
858
T040
*2
端子 4 功能分配 0
0、4、6、
9999
基于设定值 “4” 向端子 4 发出的信号可使转矩限制水平为可变。
874
H730
OLT 水平设定 150% 0 ~ 400%
在转矩限制起动,电机失速的情况下,可以报警停止。设定报警
停止的输出。
134
5. 速度控制
5.4 转矩限制水平的设定
*1 FR-E820-0175(3.7K) 以下、FR-E840-0095(3.7K) 以下、FR-E860-0061(3.7K) 以下、FR-E820S-0110(2.2K) 以下、FR-E810W-0050(0.75K) 以下、
FR-E846-0095(3.7K) 以下时,如果从 V/F 控制、先进磁通矢量控制变更为实时无传感器矢量控制、矢量控制,则从 150% 变为 200%。
*2 CC-Link 通讯功能内置产品不能进行设定。
*3 安装了矢量控制对应选件时或使用 IP67 规格产品时,无法使用 CC-Link 通讯。
NOTE
• 实时无传感器矢量控制时,即使将转矩限制水平的下限值设定为低于 30%,实际仍为 30%。
• PM 无传感器矢量控制时,在低于电机额定频率 10% 的低速区域,转矩限制将不会动作。
• PM 无传感器矢量控制时,在电机额定频率以上的恒输出区域,转矩限制水平与输出频率成反比地降低。
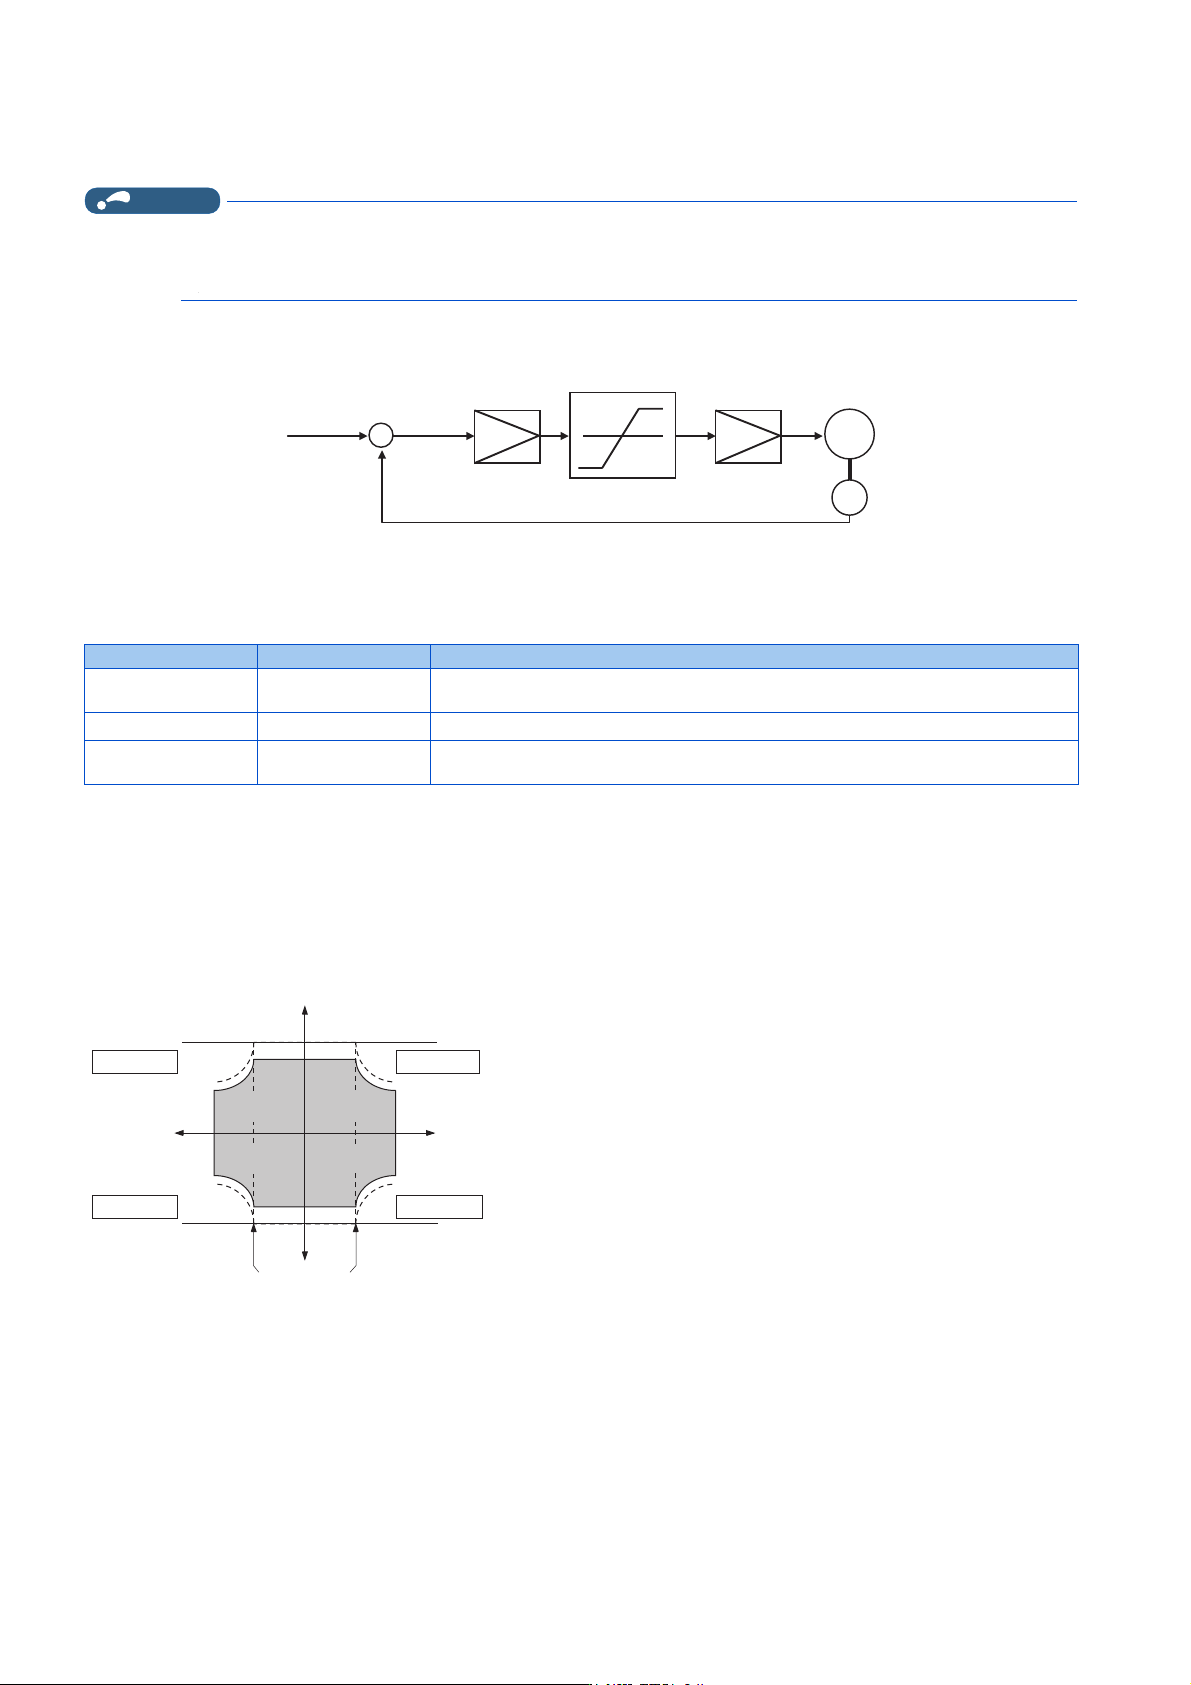
转矩限制块图
转矩限制输入方法的选择 (Pr.810)
• 选择是通过 Pr.810 转矩限制输入方法选择还是通过速度控制的输出转矩进行限制。
初始值是基于参数设定的转矩限制。
*1 CC-Link 通讯功能内置产品不能进行设定。
内部转矩限制 1 (Pr.810 = “0”、Pr.812 ~ Pr.814)
• 限制基于参数设定的转矩。
• 初始值时,通过 Pr.22 失速防止动作水平 (转矩限制水平)对所有象限进行限制。
• 对象限进行个别设定时,在 Pr.812 转矩限制水平 (再生)、Pr.813 转矩限制水平 (第 3 象限)、Pr.814 转矩限制水平
(第 4 象限)中设定转矩限制水平。设定值为 “9999” 时,在所有象限中 Pr.22 均为转矩限制水平。
基于模拟输入 (端子 4)的转矩限制水平 (Pr.810 = “1”、Pr.858)
• 通过端子 4 的模拟输入限制转矩。(外部转矩限制)
• 基于模拟输入的转矩限制,是在内部转矩限制 (Pr.22、Pr.812 ~ Pr.814)的限制值不足时有效。(基于模拟输入的转矩
限制超过内部转矩限制时,内部转矩限制有效。)
• 为了从端子 4 输入,设为 Pr.858 端子 4 功能分配= “4”。
䖜⸙䲀ࡦ
⸒䟿᧗ࡦᰦ!
䙏ᓖ᧗ࡦ
䙏ᓖᤷԔ
,T⭥⍱᧗ࡦ
0
3/*
Pr.810 设定值 转矩限制输入方法 动作
0 (初始值) 内部转矩限制 1
通过参数 (Pr.22、Pr.812 ~ Pr.814)的设定进行转矩限制动作。通过变更基于通讯的转
矩限制的参数,可以输入基于通讯的转矩限制。
1
*1
外部转矩限制 基于流向端子 4 的模拟电压 (电流)的转矩限制是有效的。
2 内部转矩限制 2
• Pr.805、Pr.806 的设定值为转矩限制值。
• 基于通讯的转矩限制有效。
ㅜ䊑䲀
3U
ㅜ䊑䲀
3U
ㅜ䊑䲀
3U
ㅜ䊑䲀
3U
৽䖜 ↓䖜
䖜⸙䲀ࡦ
䖜䙏ᓖ
ˇ
ˉ
仍ᇊ䖜䙏ᓖ
৽䖜Ⲵ⭏
↓䖜Ⲵ傡ࣘ
৽䖜Ⲵ傡ࣘ
↓䖜Ⲵ⭏