ib0600869chnt.pdf - 第136页
135 5. 速度控制 5.4 转矩限制水平的设定 1 2 3 4 5 6 7 8 9 10 • 基于模拟输入的转矩限制,可以通过 校正参数 C38(Pr.932) ~ C41(Pr.933) 进行校正。 (参照 第 390 页 ) NOTE • CC-Link 通讯功能内置产品不支持使用 外部转矩限制。 内部转矩限制 2 (Pr.810 = “2”、Pr.805、Pr.806) •将 Pr.805 、 Pr.806 的设定值设为转…
134
5. 速度控制
5.4 转矩限制水平的设定
*1 FR-E820-0175(3.7K) 以下、FR-E840-0095(3.7K) 以下、FR-E860-0061(3.7K) 以下、FR-E820S-0110(2.2K) 以下、FR-E810W-0050(0.75K) 以下、
FR-E846-0095(3.7K) 以下时,如果从 V/F 控制、先进磁通矢量控制变更为实时无传感器矢量控制、矢量控制,则从 150% 变为 200%。
*2 CC-Link 通讯功能内置产品不能进行设定。
*3 安装了矢量控制对应选件时或使用 IP67 规格产品时,无法使用 CC-Link 通讯。
NOTE
• 实时无传感器矢量控制时,即使将转矩限制水平的下限值设定为低于 30%,实际仍为 30%。
• PM 无传感器矢量控制时,在低于电机额定频率 10% 的低速区域,转矩限制将不会动作。
• PM 无传感器矢量控制时,在电机额定频率以上的恒输出区域,转矩限制水平与输出频率成反比地降低。
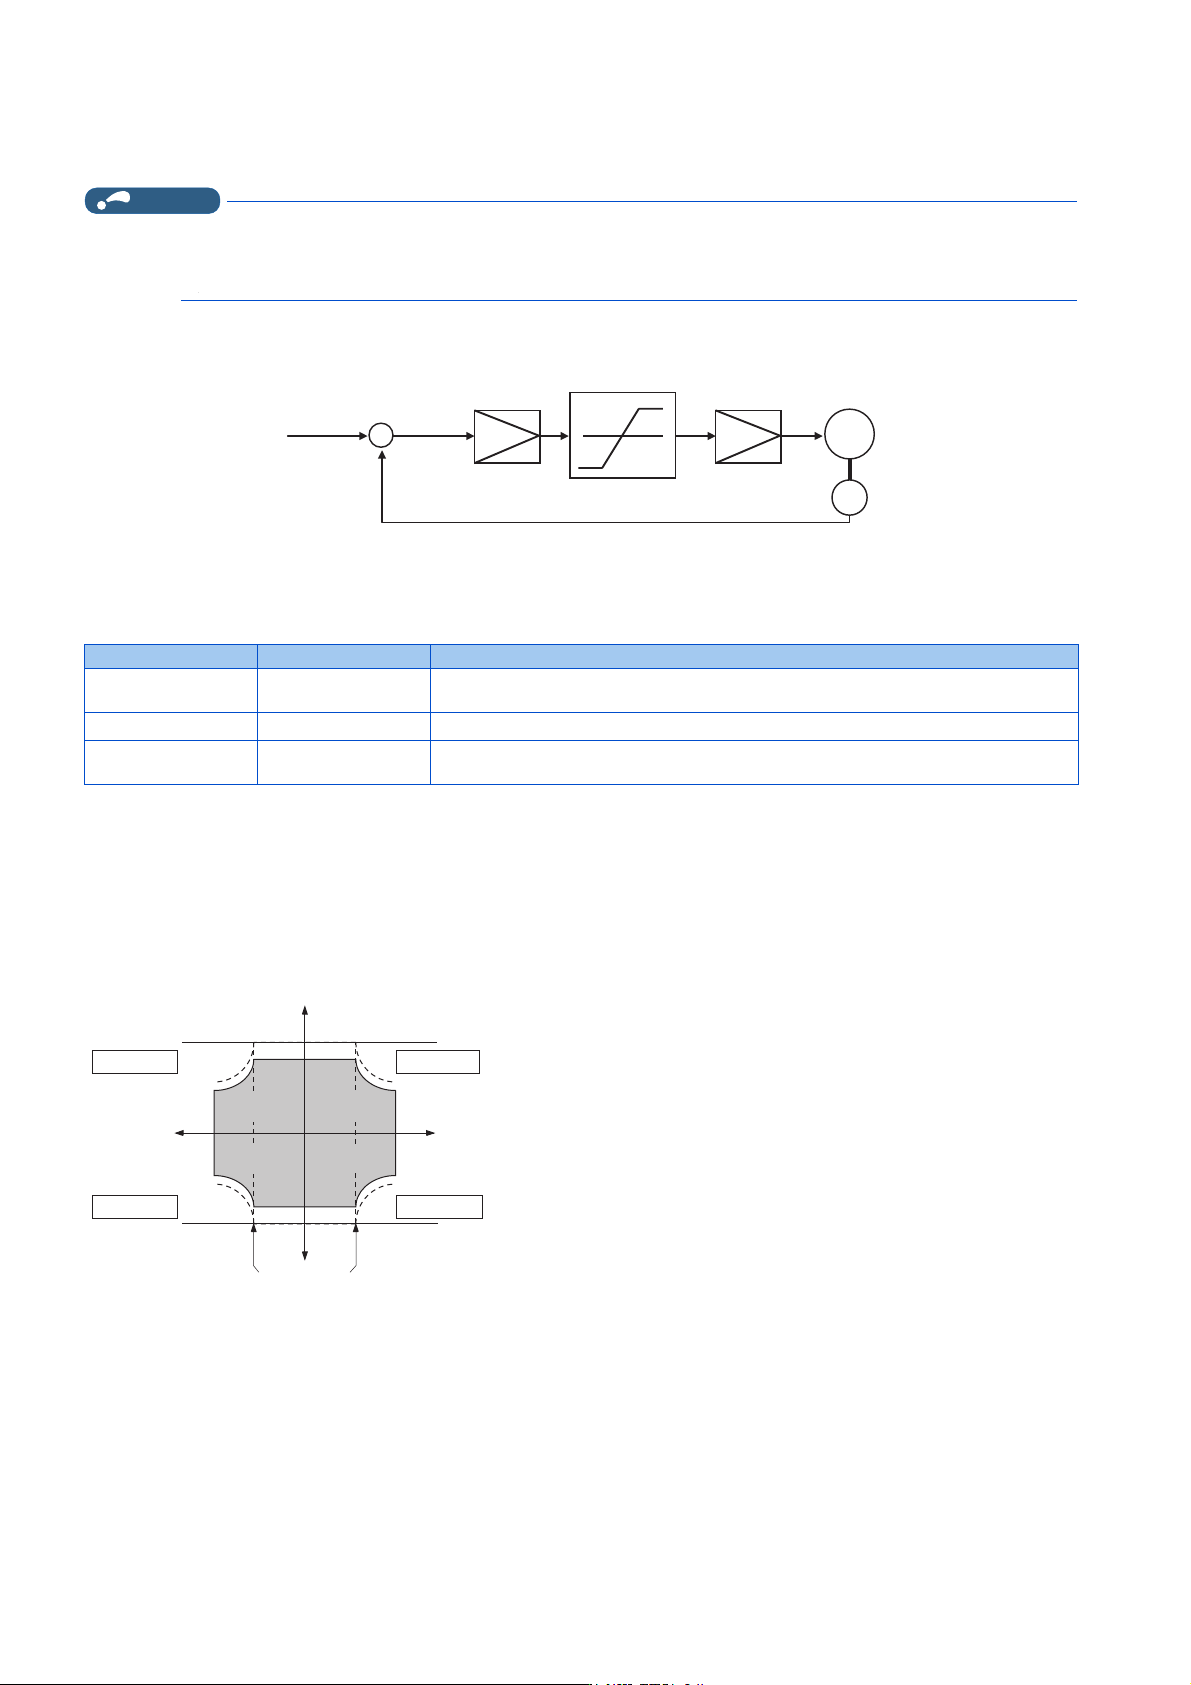
转矩限制块图
转矩限制输入方法的选择 (Pr.810)
• 选择是通过 Pr.810 转矩限制输入方法选择还是通过速度控制的输出转矩进行限制。
初始值是基于参数设定的转矩限制。
*1 CC-Link 通讯功能内置产品不能进行设定。
内部转矩限制 1 (Pr.810 = “0”、Pr.812 ~ Pr.814)
• 限制基于参数设定的转矩。
• 初始值时,通过 Pr.22 失速防止动作水平 (转矩限制水平)对所有象限进行限制。
• 对象限进行个别设定时,在 Pr.812 转矩限制水平 (再生)、Pr.813 转矩限制水平 (第 3 象限)、Pr.814 转矩限制水平
(第 4 象限)中设定转矩限制水平。设定值为 “9999” 时,在所有象限中 Pr.22 均为转矩限制水平。
基于模拟输入 (端子 4)的转矩限制水平 (Pr.810 = “1”、Pr.858)
• 通过端子 4 的模拟输入限制转矩。(外部转矩限制)
• 基于模拟输入的转矩限制,是在内部转矩限制 (Pr.22、Pr.812 ~ Pr.814)的限制值不足时有效。(基于模拟输入的转矩
限制超过内部转矩限制时,内部转矩限制有效。)
• 为了从端子 4 输入,设为 Pr.858 端子 4 功能分配= “4”。
䖜⸙䲀ࡦ
⸒䟿᧗ࡦᰦ!
䙏ᓖ᧗ࡦ
䙏ᓖᤷԔ
,T⭥⍱᧗ࡦ
0
3/*
Pr.810 设定值 转矩限制输入方法 动作
0 (初始值) 内部转矩限制 1
通过参数 (Pr.22、Pr.812 ~ Pr.814)的设定进行转矩限制动作。通过变更基于通讯的转
矩限制的参数,可以输入基于通讯的转矩限制。
1
*1
外部转矩限制 基于流向端子 4 的模拟电压 (电流)的转矩限制是有效的。
2 内部转矩限制 2
• Pr.805、Pr.806 的设定值为转矩限制值。
• 基于通讯的转矩限制有效。
ㅜ䊑䲀
3U
ㅜ䊑䲀
3U
ㅜ䊑䲀
3U
ㅜ䊑䲀
3U
৽䖜 ↓䖜
䖜⸙䲀ࡦ
䖜䙏ᓖ
ˇ
ˉ
仍ᇊ䖜䙏ᓖ
৽䖜Ⲵ⭏
↓䖜Ⲵ傡ࣘ
৽䖜Ⲵ傡ࣘ
↓䖜Ⲵ⭏
135
5. 速度控制
5.4 转矩限制水平的设定
1
2
3
4
5
6
7
8
9
10
• 基于模拟输入的转矩限制,可以通过校正参数 C38(Pr.932) ~ C41(Pr.933) 进行校正。(参照第 390 页)
NOTE
• CC-Link 通讯功能内置产品不支持使用外部转矩限制。
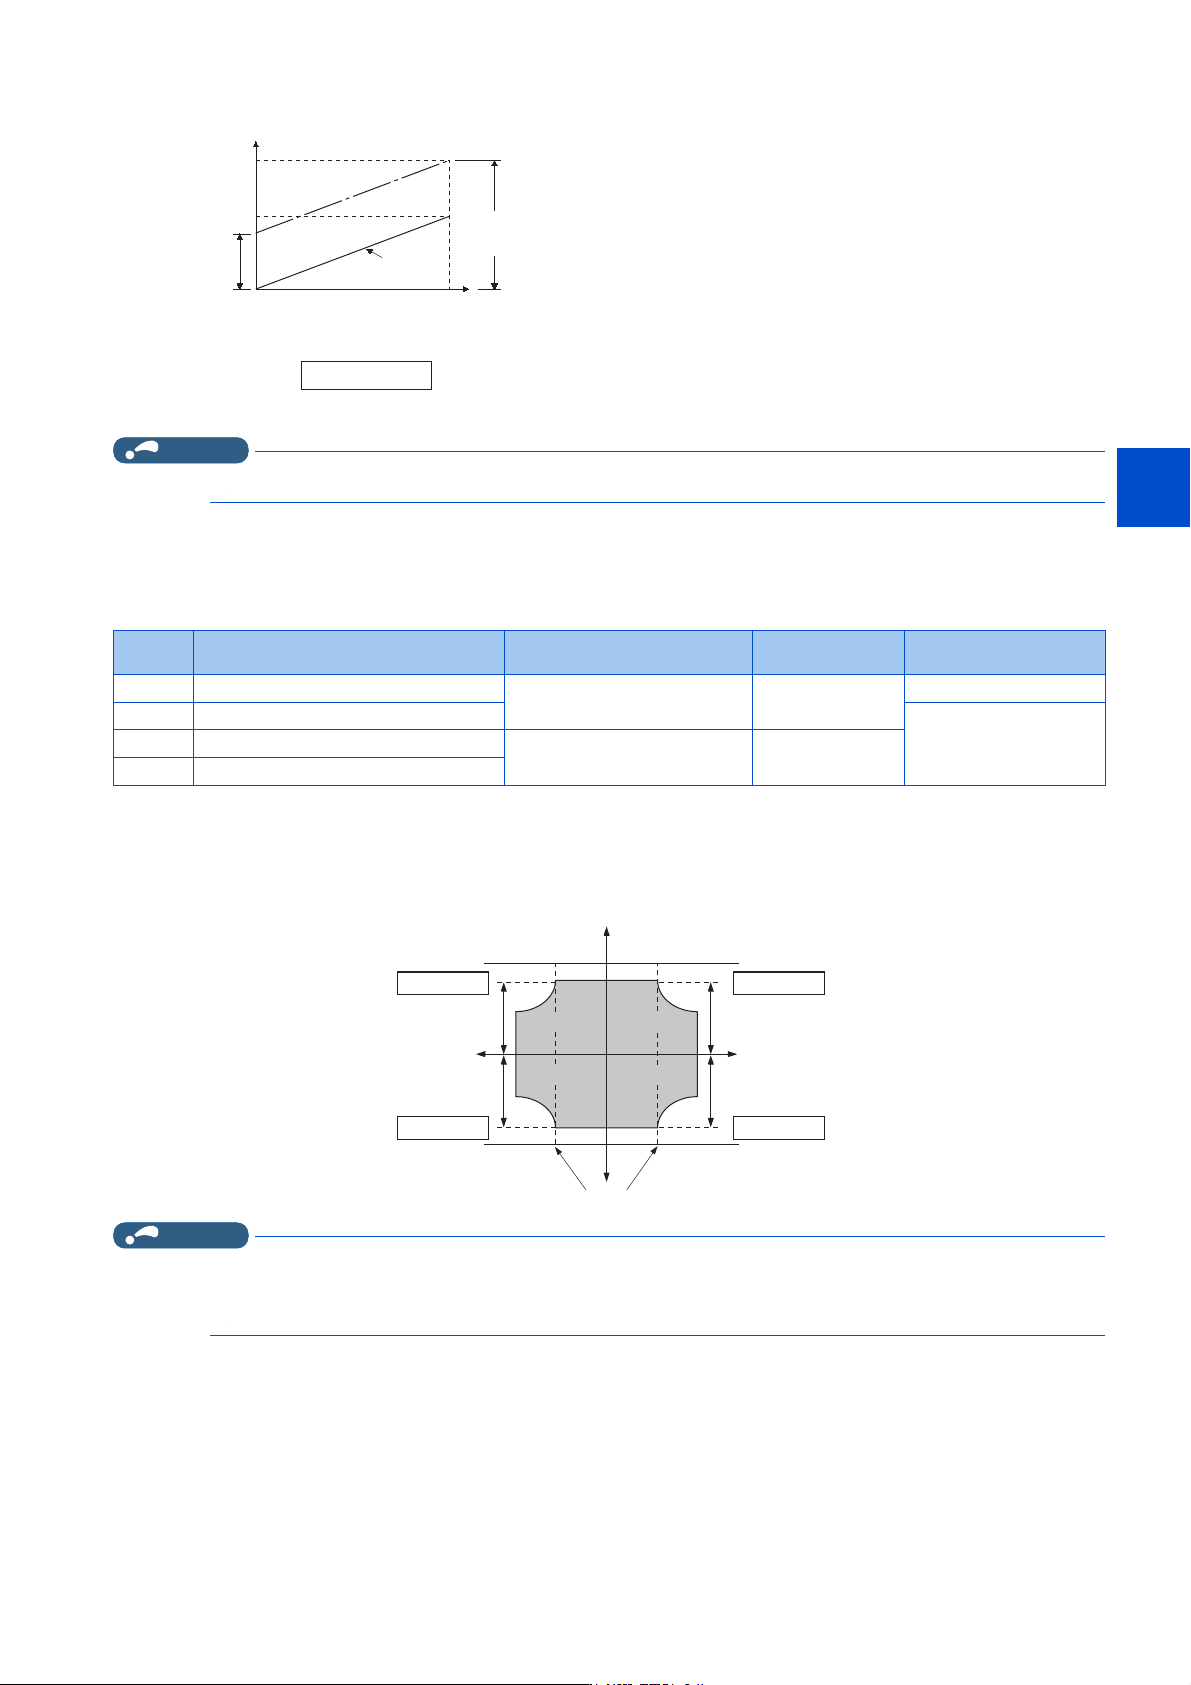
内部转矩限制 2 (Pr.810 = “2”、Pr.805、Pr.806)
•将Pr.805、Pr.806 的设定值设为转矩限制值。
• 使用 CC-Link、CC-Link IE TSN、CC-Link IE 现场网络 Basic 通讯时,可以使用远程寄存器 (RWwC)输入转矩限制值。
*1 转矩限制的设定范围为绝对值。
*2 也可以通过操作面板、参数模块进行设定。
*3 通过 Pr.805、Pr.806 的写入也可以进行转矩限制。
*4 通过操作面板、参数模块进行设定时的设定范围为 “673 ~ 1327 (-327% ~ 327%)”,设定单位为 1%。
NOTE
• CC-Link 通讯的详细内容,请参照 FR-A8NC E 套件使用手册或使用手册 (通讯篇)。CC-Link IE TSN、CC-Link IE 现场网络
Basic 通讯的详细内容,请参照使用手册 (通讯篇)。
• 安装了矢量控制对应选件时或使用 IP67 规格产品时,无法使用 CC-Link 通讯。
第 2 转矩限制水平 (TL 信号、Pr.815)
• 在转矩限制选择 (TL)信号为 ON 时,Pr.815 转矩限制水平 2 与 Pr.810 转矩限制输入方法选择的设定无关,其限制值为
Pr.815 的设定值。
Pr.804
设定值
转矩限制输入 设定范围
*1
设定单位 有效条件
1
基于 Pr.805、Pr.806 的转矩限制
*2
600 ~ 1400
(-400% ~ 400%)
1%
-
3
基于远程寄存器 (RWwC)的转矩限制
*3
使用 CC-Link、CC-Link
IE TSN、CC-Link IE 现场
网络 Basic 通讯时
5
基于远程寄存器 (RWwC)的转矩限制
*3
-32768 ~ 32767 (2 的补码)
(-327.68% ~ 327.67%)
*4
0.01%
*4
6
基于 Pr.805、Pr.806 的转矩限制
*2
ㄥᆆⲺṗ↙⽰ׁ
䖜⸙䇮ᇊؑ
ˁ
ࡍ٬
ٿ㖞
P$
&3U
໎⳺
䖜⸙
&3U
&3U &3U
ㅜ䊑䲀
ㅜ䊑䲀
3U3U
5:Z&
3U3U
5:Z&
3U3U
5:Z&
3U3U
5:Z&
ㅜ䊑䲀 ㅜ䊑䲀
৽䖜 ↓䖜
䖜⸙䲀ࡦ
䖜䙏ᓖ
ˇ
ˉ
↓䖜Ⲵ傡ࣘ
↓䖜Ⲵ⭏৽䖜Ⲵ傡ࣘ
৽䖜Ⲵ⭏
仍ᇊ䖜䙏ᓖ
136
5. 速度控制
5.4 转矩限制水平的设定
•应在Pr.178 ~ Pr.189 (输入端子功能选择)中设定 “27”,对 TL 信号进行功能的分配。
NOTE
• 如果通过 Pr.178 ~ Pr.189(输入端子功能选择)变更端子分配,则可能会影响其他功能。应确认各端子的功能后再进行设定。
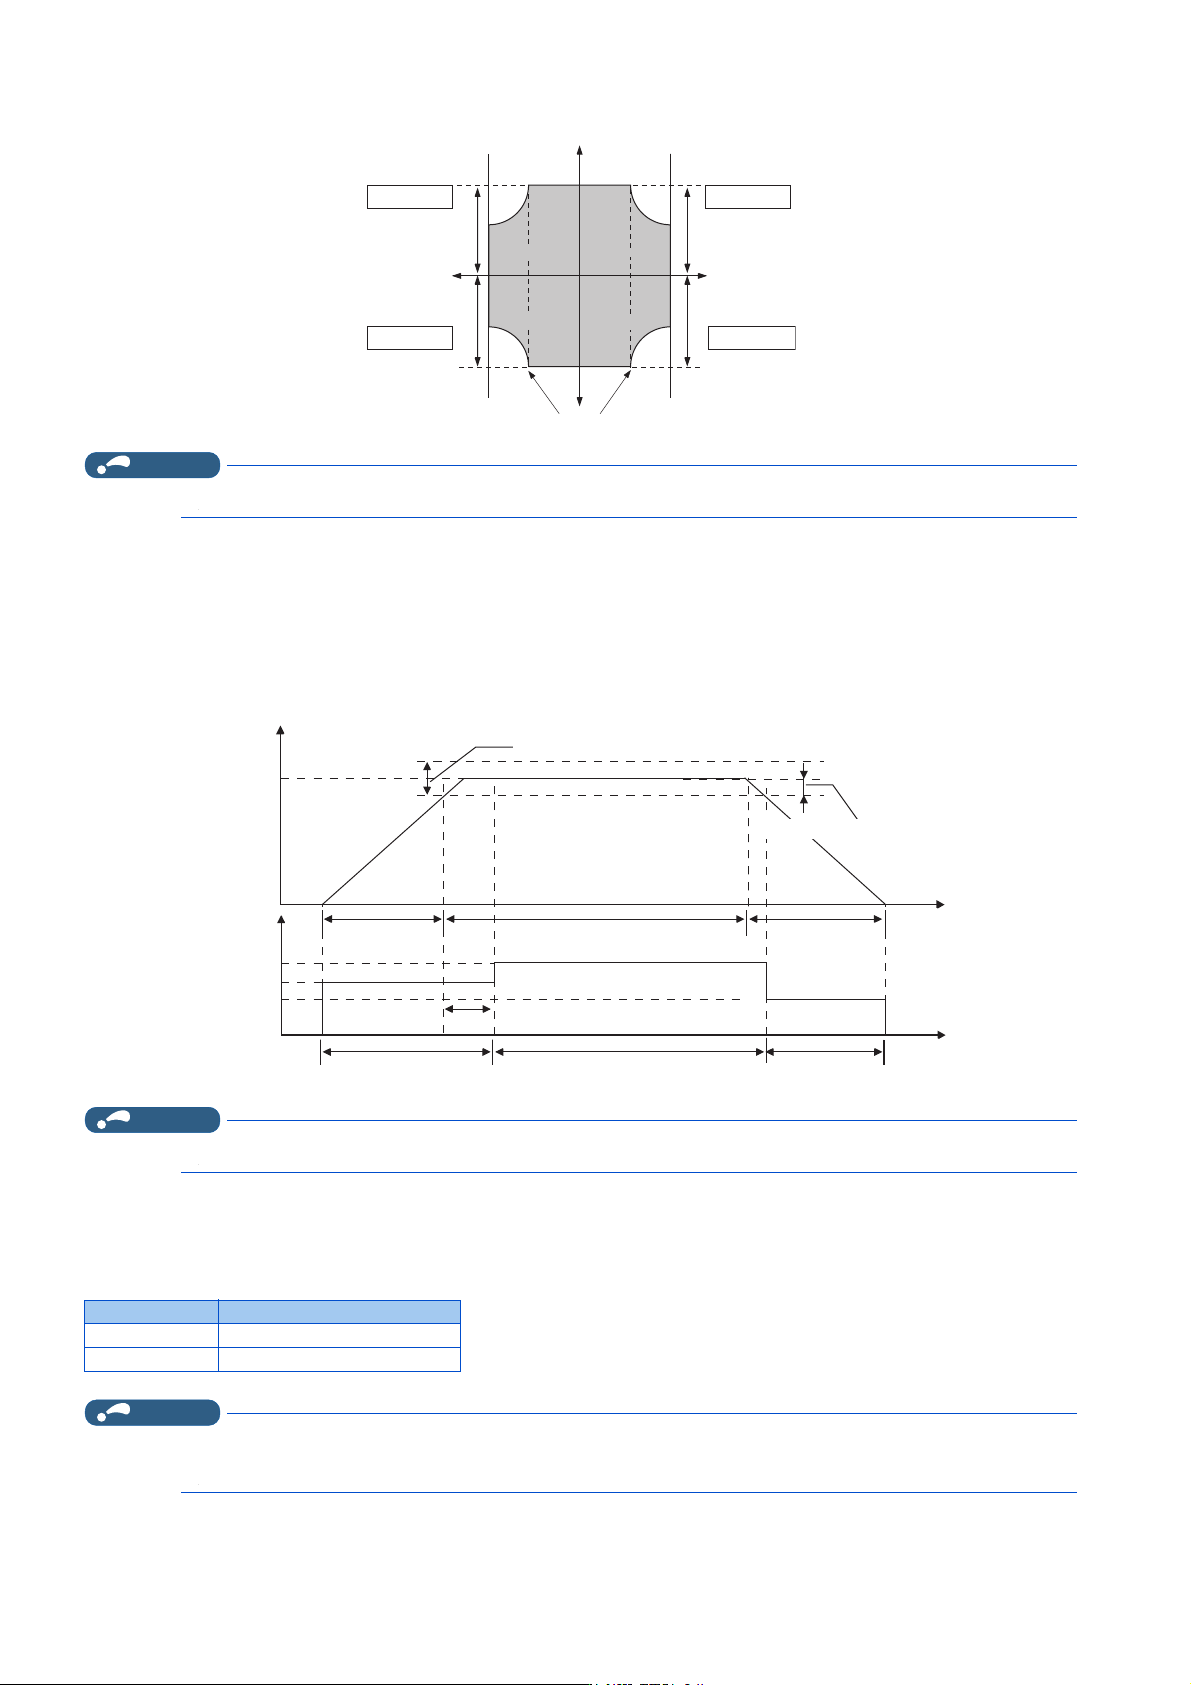
对加减速过程中的转矩限制值进行个别设定 (Pr.816、Pr.817)
• 可以对加速过程中、减速过程中的转矩限制进行个别设定。基于 Pr.816 加速时转矩限制水平、Pr.817 减速时转矩限制水
平的设定值的转矩限制如下图所示。
• 如果设定速度和转速的差在 ±2Hz 以内的状态超过了 1s,则从加减速时转矩限制水平 (Pr.816 或 Pr.817)转换为恒速时
的转矩限制水平 (Pr.22)。
• 如果将设定速度和转速的差设定为 -2Hz 以下,则减速时转矩限制水平 (Pr.817)起动。
NOTE
• Pr.816、Pr.817 在位置控制时无效。
转矩限制水平的设定单位切换 (Pr.811)
• 通过设定 Pr.811 设定分辨率切换= “10”,可将 Pr.22 转矩限制水平、Pr.801 输出限制水平及 Pr.812 ~ Pr.817 (转
矩限制水平)的设定单位更改为 0.01%。
NOTE
• 转矩限制的内部分辨率为 0.024% (100/2
12
),分辨率以下的尾数被舍去。
• 选择实时无传感器矢量控制时,即使设定 Pr.811 = “10”,也要舍去相当于 0.1% 的分辨率以下的尾数。
Pr.811 设定值 转矩限制设定单位
0 (初始值) 0.1%
10 0.01%
ㅜ䊑䲀
ㅜ䊑䲀
৽䖜䘀㹼
↓䖜䘀㹼
䖜⸙䲀ࡦ
䖜䙏ᓖ
ˇˉ
ㅜ䊑䲀
ㅜ䊑䲀
3U 3U
3U3U
↓䖜Ⲵ⭏
↓䖜Ⲵ傡ࣘ
৽䖜Ⲵ傡ࣘ
৽䖜Ⲵ⭏
仍ᇊ䖜䙏ᓖ
࣐䙏 ᚂ䙏 ߿䙏
V
3U
࣐䙏ᰦ䖜⸙䲀ࡦㅹ㓗
3UѝᤷᇊⲴ
䖜⸙䲀ࡦㅹ㓗
3U
߿䙏ᰦ䖜⸙䲀ࡦㅹ㓗
䇮ᇊ仁⦷
䗃ࠪ仁⦷
+]
ᰦ䰤
+]˘䇮ᇊ䙏ᓖ䖜䙏ᓖ˘+]
䖜⸙䲀ࡦ
ㅹ㓗
+]ı䇮ᇊ䙏ᓖ䖜䙏ᓖ