ib0600869chnt.pdf - 第142页
141 5. 速度控制 5.5 希望实现高精度、高响应的控制 (增益调整) 1 2 3 4 5 6 7 8 9 10 • 加减速运行需在 5s 内达到 2000r/min。 • 转速为 500r/min 以上的运行。 • 加减速转矩需 达到额定转矩的 20% 以上 。 • 加减速过程中 不得有突发的外部扰动。 • 负载惯性比在 约 100 倍以下。 • 无齿轮晃动或 皮带松弛等现象。 • 伺服 ON 或预备励磁后,电机温度无明显的变 化…
140
5. 速度控制
5.5 希望实现高精度、高响应的控制 (增益调整)
简单增益调谐
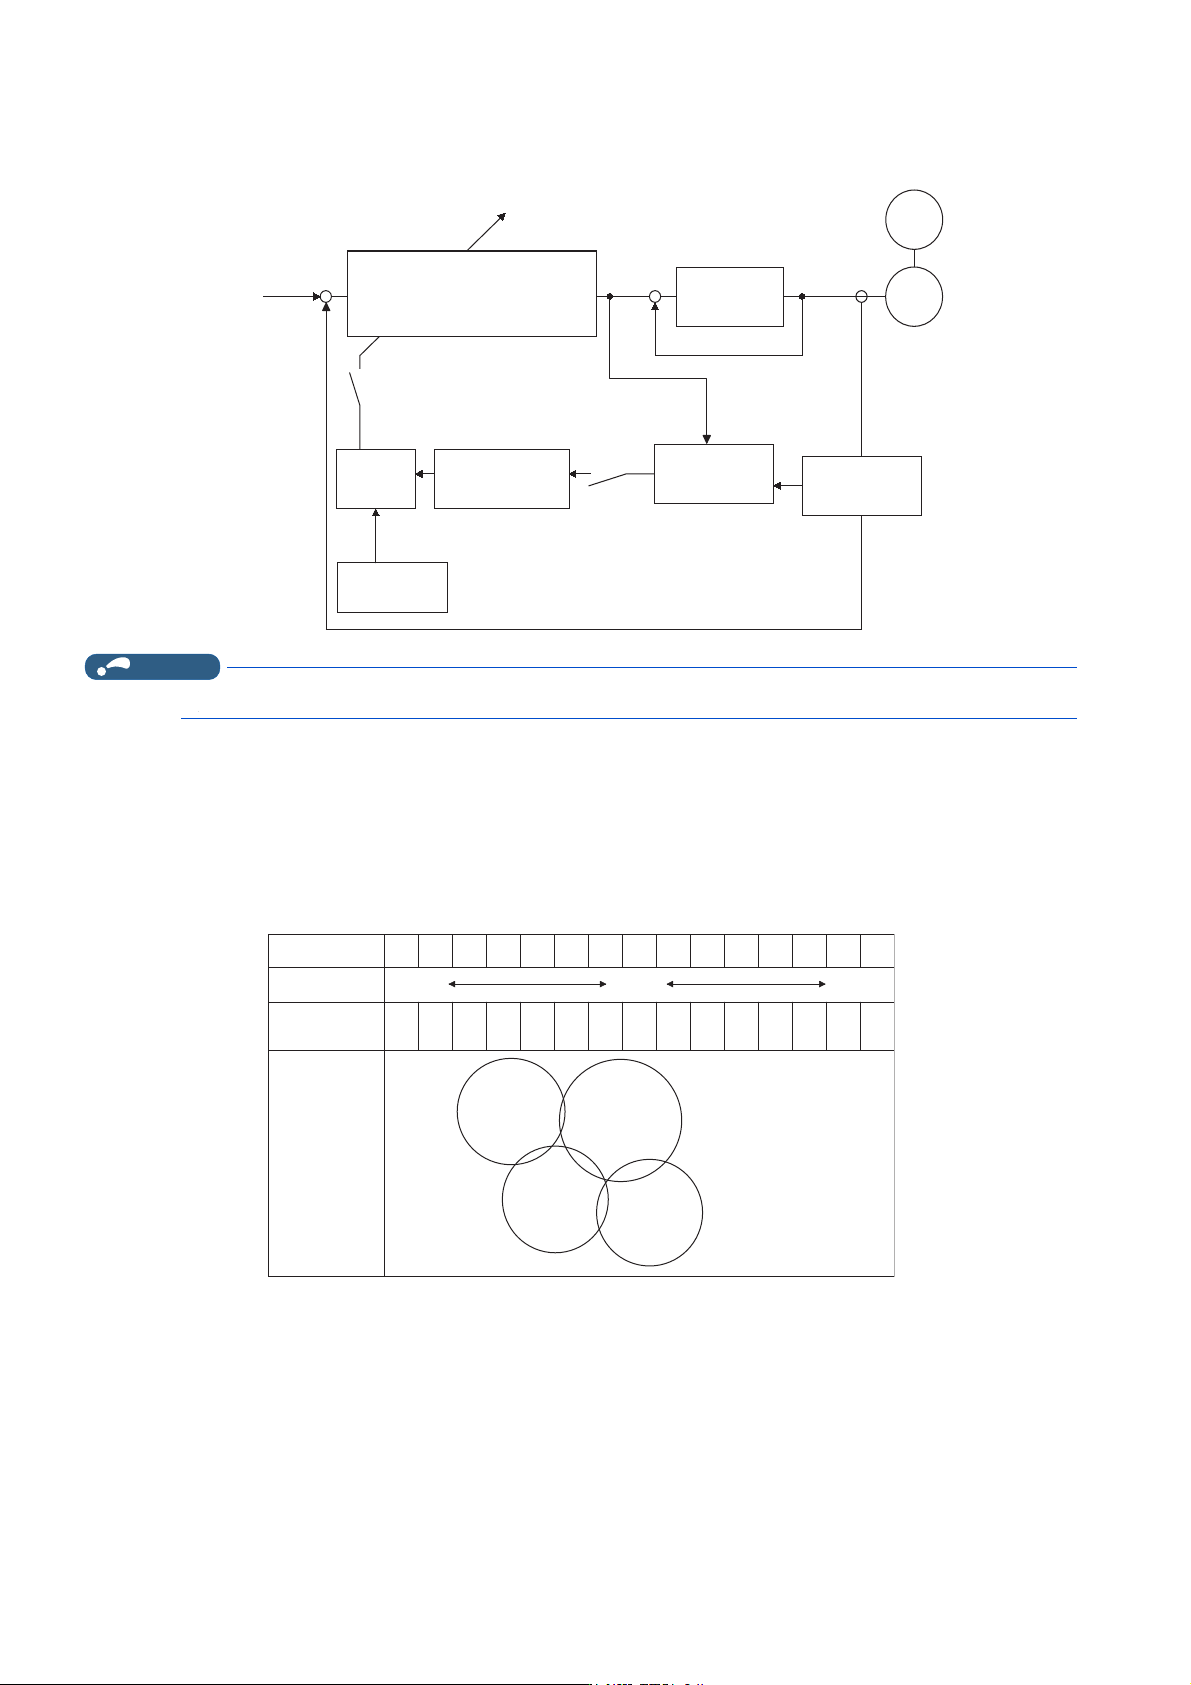
简单增益调谐功能块图
NOTE
• 简单增益调谐对第 1 电机有效。第 2 电机适用时 (RT 信号 ON 时)不进行调谐。
简单增益调谐执行步骤 (Pr.819 = “1” 自动推断负载惯性比)
简单增益调谐 (自动推断负载惯性比)仅在 PM 无传感器矢量控制时 (使用 MM-GKR、EM-A 时)有效。在 V/F 控制、先进磁通矢
量控制、实时无传感器矢量控制、矢量控制、PM 无传感器矢量控制 (使用非 MM-GKR、EM-A 的 PM 电机时)时无效。PM 无传感
器矢量控制时 (使用 GV-S 时),以 Pr.819 = “2” 动作。
1. 通过 Pr.818 简单增益调谐响应性设定设定响应性等级。
设定值越大对指令的追随性越好,但过大则会产生振动。设定值与响应性的关系如下所示。
2. 在加减速运行时推断负载惯性比,并根据该值与 Pr.818 简单增益调谐响应性设定的数值,自动设定各项控制增益。
进行调谐时的负载惯性比的初始值,使用 Pr.880 负载惯性比。在调谐过程中,将在 Pr.880 中设定推断值。
若不满足以下条件,负载惯性比的推断可能会耗时较长,或无法正确推断。
负载惯性比
【3U】
增益表
M
电流控制
【3UȽ】
负载惯性比的
推断部
+
-
+
-
指令
自动设定
<PM无传感器矢量控制时>
响应性设定
【3U】
速度控制增益•位置环路增益
模型速度控制增益
【3UȽȽȽ】
【3U=1】
ON
【3U=1,2】
ON
负载
惯性矩
转矩指令
位置·速度
推算器
【3U】
3U设定值
机械共振频率
基准(Hz)
变频器的使用
用途
响应性 低响应性 高响应性中响应性
2.5 3.2 4.1 5.2 6.6 8.4 10.7 13.7 17.5 22.3 28.4 36.2 46.1 58.8 75
123456789101112131415
大型搬运
臂式机器人
高精度机床
一般工作机械
搬运机械
141
5. 速度控制
5.5 希望实现高精度、高响应的控制 (增益调整)
1
2
3
4
5
6
7
8
9
10
• 加减速运行需在 5s 内达到 2000r/min。
• 转速为 500r/min 以上的运行。
• 加减速转矩需达到额定转矩的 20% 以上。
• 加减速过程中不得有突发的外部扰动。
• 负载惯性比在约 100 倍以下。
• 无齿轮晃动或皮带松弛等现象。
• 伺服 ON 或预备励磁后,电机温度无明显的变化。
3. 按 [RUN] 键,始终进行负载惯性比的推断或增益计算。
(外部运行时的运行指令为 STF 或 STR 信号。)
简单增益调谐执行步骤 (Pr.819 = “2” 手动输入负载惯性比)
简单增益调谐 (手动输入负载惯量比)仅在 PM 无传感器矢量控制时 (使用 MM-GKR、EM-A、GV-S 时)有效。在 V/F 控制、先进
磁通矢量控制、实时无传感器矢量控制、矢量控制、PM 无传感器矢量控制(使用非 MM-GKR、EM-A、GV-S 的 PM 电机时)时无效。
1. 在 Pr.880 负载惯性比中设定相对于电机的负载惯性比。
2. 设定 Pr.819 简单增益调谐选择= “2” (简单增益调谐有效)。设定后,会根据增益计算自动设定各个控制增益。
从下次运行开始,将以调整后的增益进行运行。
3. 进行试运行,并在 Pr.818 简单增益调谐响应性设定中设定响应性等级。设定值越大对指令的追随性越好,但过大则
会产生振动。(若设定 Pr.77 参数写入选择 = “2” (运行中可写入参数),则可在运行中调整响应性。)
NOTE
•设定Pr.819 = “1、2”,在执行调谐后,即使将 Pr.819 设定值改回 “0”,调谐结果也将保持各参数中设定的数据不变。
• 设定为 Pr.819 = “1、2” 时,更改了 Pr.71 适用电机的情况下,应重新执行简单增益调谐。
• 由于外部干扰等的影响,即使执行简单增益调谐也无法获得良好的精度时,应通过手动输入进行微调。此时,应将 Pr.819 的
设定值设为 “0” (无简单增益调谐)。
通过简单增益调谐自动设定的参数
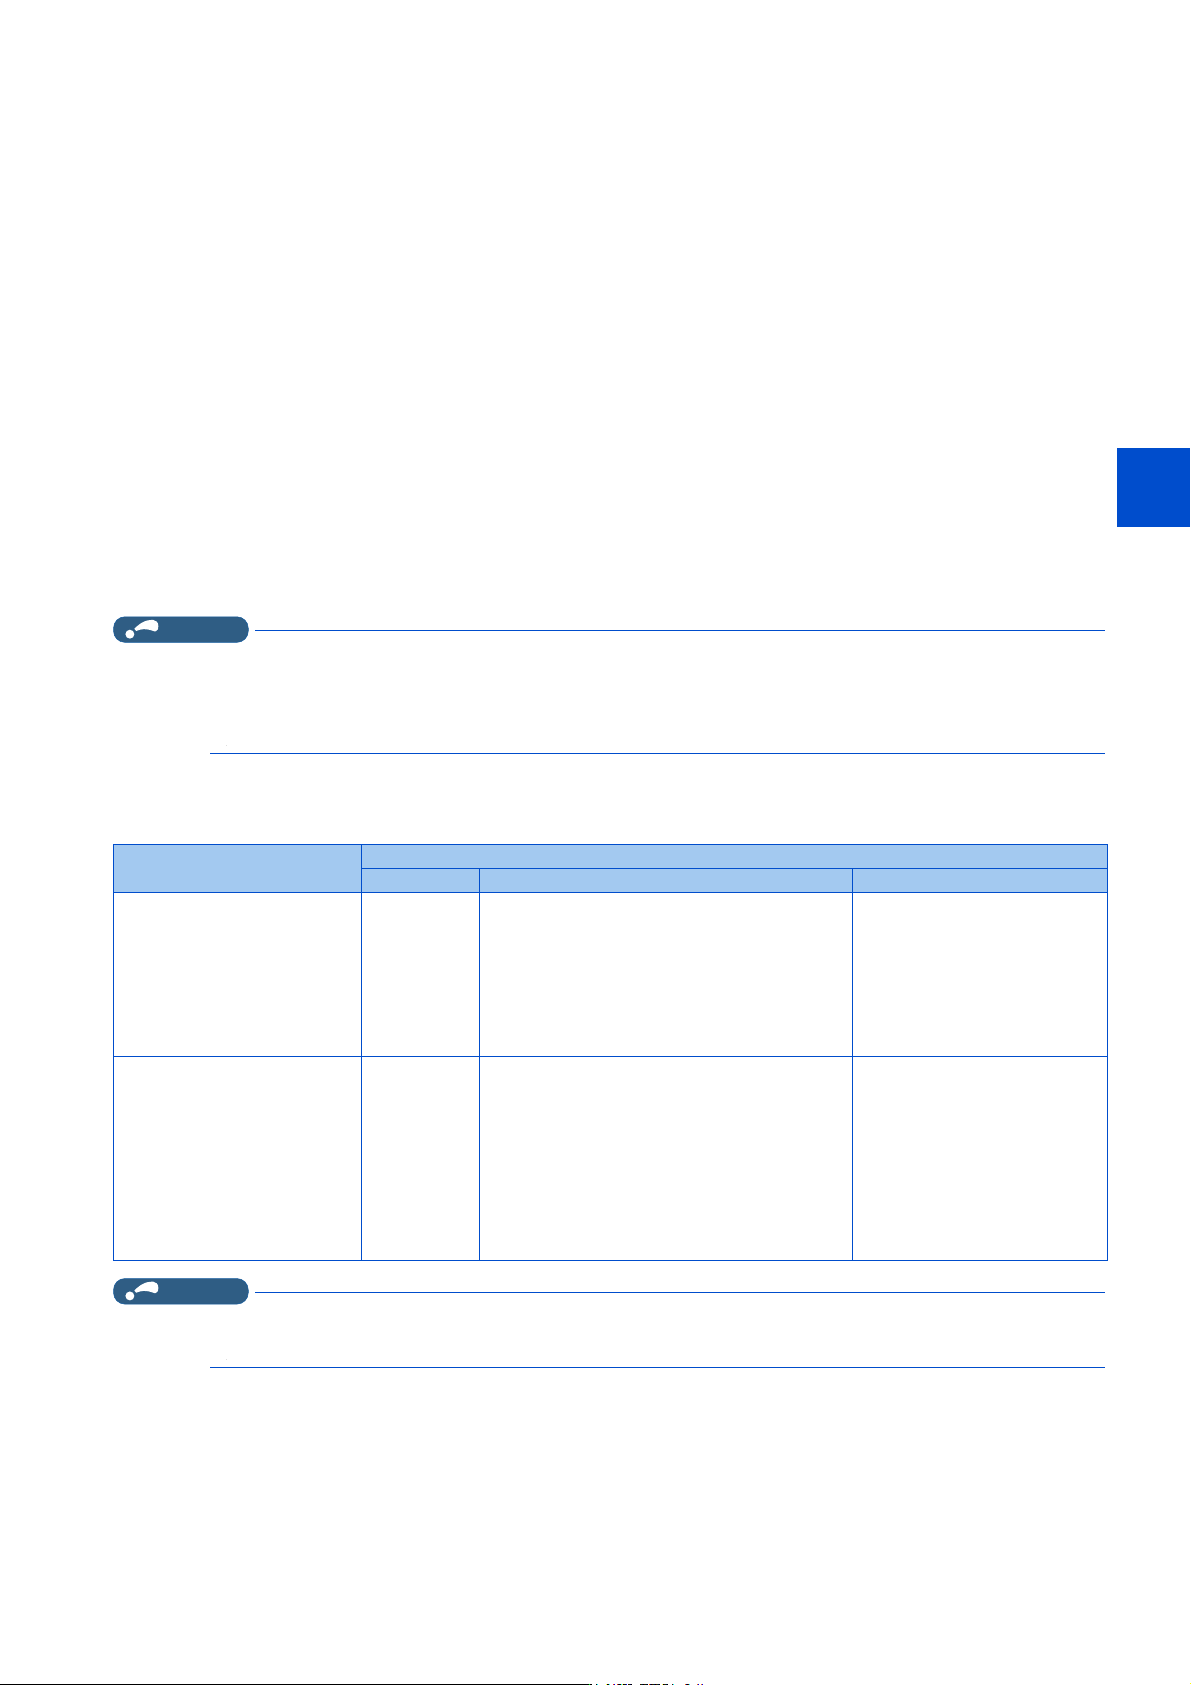
简单增益调谐功能与增益调整参数的关系如下表所示。
NOTE
• PM 无传感器矢量控制时,如果在规定值以上的惯量下执行简单增益调谐,可能会发生振荡等出现不良现象。此外,当通过伺服
锁定或位置控制将电机轴固定时,轴承可能会损坏。此时,请勿执行简单增益调谐,而应通过手动输入进行增益调整。
简单增益调谐选择 (Pr.819)设定值
0 1 2
Pr.880 负载惯性比 手动输入
显示通过简单增益调谐进行的惯量推断结果
(RAM)。
在以下时机设定参数。
• 每通电运行 1 小时
•将Pr.819 设定为 “1” 以外的数值时
•通过Pr.800 切换为 PM 无传感器矢量控制以外的
控制 (V/F 控制等)时
仅在停止中可以写入 (手动输入)。
手动输入
Pr.422 位置控制增益
Pr.446 模型位置控制增益
Pr.730 速度推断 P 增益
Pr.820 速度控制 P 增益 1
Pr.821 速度控制积分时间 1
Pr.824 转矩控制 P 增益 1 (电流
环路比例增益)
Pr.825 转矩控制积分时间 1 (电
流环路积分时间)
Pr.828 模型速度控制增益
手动输入
显示调谐结果 (RAM)。
在以下时机设定参数。
• 每通电运行 1 小时
•将Pr.819 设定为 “1” 以外的数值时
•通过Pr.800 切换为 PM 无传感器矢量控制以外的
控制 (V/F 控制等)时
不可以写入 (手动输入)。
设定 Pr.819 为 “2” 时计算增益
并将结果写入参数。
读取时,将显示调谐结果 (参数
设定值)。
不可以写入 (手动输入)。
142
5. 速度控制
5.5 希望实现高精度、高响应的控制 (增益调整)
通过手动输入进行速度控制增益调整 (Pr.819 = “0” 无简单增益调谐)
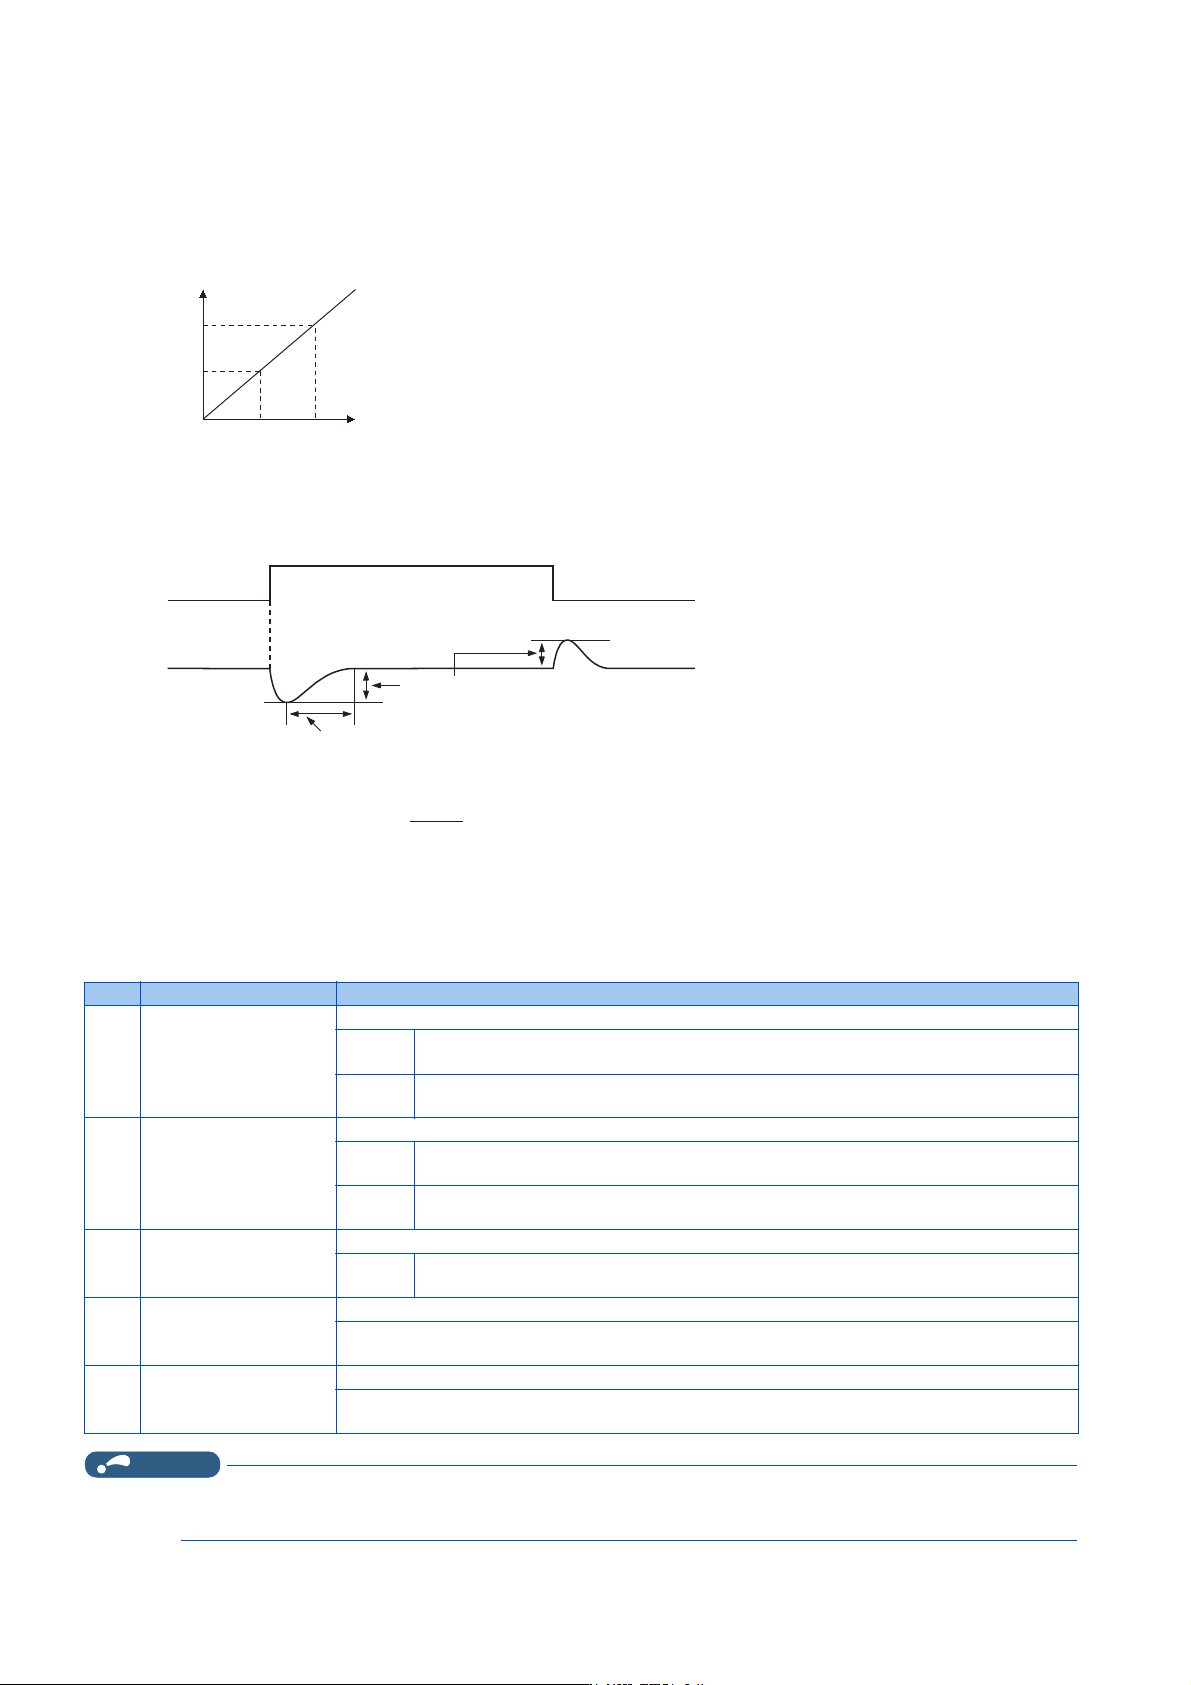
• 在出现设备的异常振动、噪音、响应性迟钝、发生过冲等现象时进行调整。
• Pr.820 速度控制 P 增益 1 = “60%” (初始值)相当于 120rad/s (电机单体的速度响应)。(实时无传感器矢量控制时为
1/2。)如果提高设定值则响应性也会提高,但是提高过多会产生振动和异常的声音。
• 如果降低 Pr.821 速度控制积分时间 1 则速度变化时的恢复时间会缩短,但是降低过多会发生过冲。
*1 ()内为实时无传感器矢量控制时的数值。
*2 如果进行 PM 参数初始设定,则会更改设定值。(参照第 115 页)
• 带负载惯量时,实际的速度增益如下。
调整步骤
1. 确认状况的同时变更 Pr.820。
2. 调整不顺利时,应变更 Pr.821,再次重复步骤 1。
NOTE
• 通过手动输入进行增益调整时,应将 Pr.819 简单增益调谐选择设为 “0” (无简单增益调谐)(初始值)。
• 将 RT 信号设为 ON 时,Pr.830 速度控制 P 增益 2、Pr.831 速度控制积分时间 2 有效。应替换 Pr.820、Pr.821。
3U
䇮ᇊ٬
ˁ
ˁ
˄ࡍ٬
˅
∄ֻ໎⳺
UDGV
UDGV
⭡Ҿᨀ儈∄ֻ໎⳺ˈሶᨀ儈૽ᓄᙗˈ
䙏ᓖࣘሶሿDŽ
䍏䖭ࣘ
䖜䙏ᓖ
⭡Ҿ㕙⸝〟࠶ᰦ䰤ˈ༽սᰦ䰤ሶ⸝DŽ
ᇎ䱵Ⲵ䙏ᓖ໎⳺˙⭥ᵪঅᵪᰦⲴ䙏ᓖ໎⳺h
-0-/
-0
-0˖⭥ᵪⲴᜟᙗ
-/˖⭥ᵪ䖤ᦒ㇇Ⲵ䍏䖭ᜟᙗ
No. 现象和条件 调整方法
1 负载惯量较大
将 Pr.820、Pr.821 的设定值设定为较高的值。
Pr.820
转速上升较慢时,逐次将设定值提高 10%,将设定值设定为临近产生振动、噪声的设定值
×0.8 ~ 0.9 左右。
Pr.821
发生过冲时,将当前的设定值逐步增大 2 倍,将设定值设定为过冲消失时的设定值 ×0.8 ~
0.9 左右。
2
机械系统产生的振动和噪
声。
由于 Pr.820 的设定值较低,所以将 Pr.821 的设定值设定为较高一些。
Pr.820
逐次将设定值减小 10%,将设定值设定为振动和噪声即将消失时的设定值 ×0.8 ~ 0.9 左
右。
Pr.821
发生过冲时,将当前的设定值逐步增大 2 倍,将设定值设定为过冲消失时的设定值 ×0.8 ~
0.9 左右。
3 响应差
将 Pr.820 的设定值设定为较高的值。
Pr.820
转速上升较慢时,逐次将设定值提高 5%,将设定值设定为临近产生振动、噪声的设定值
×0.8 ~ 0.9 左右。
4
复位时间 (响应时间)
较长
将 Pr.821 的设定值设定为较低的值。
将 Pr.821 的设定从当前的设定值逐步减小 1/2,将设定值设定为过冲或不稳定现象即将消失时的设定值
×0.8 ~ 0.9 左右。
5 发生过冲或不稳定现象。
将 Pr.821 设定为较高的值。
将 Pr.821 的设定从当前的设定值逐步增大 2 倍,将设定值设定为过冲或不稳定现象即将消失时的设定
值 ×0.8 ~ 0.9 左右。