ib0600869chnt.pdf - 第143页
142 5. 速度控制 5.5 希望实现高精度、高响应的 控制 (增益调整) 通过手动输入进行速度控制增益调整 (Pr.819 = “0” 无简单增益调谐) • 在出现设备的异常振动、噪音、响应性迟钝、发生过冲等现象时进行调整。 • Pr.820 速度控制 P 增益 1 = “60%” (初始值) 相当于 120rad/s (电机单体的速度响应) 。 (实时无传感器矢量控制时为 1/2。 )如果提高设定值则响应性也会提高,但是提高过…
141
5. 速度控制
5.5 希望实现高精度、高响应的控制 (增益调整)
1
2
3
4
5
6
7
8
9
10
• 加减速运行需在 5s 内达到 2000r/min。
• 转速为 500r/min 以上的运行。
• 加减速转矩需达到额定转矩的 20% 以上。
• 加减速过程中不得有突发的外部扰动。
• 负载惯性比在约 100 倍以下。
• 无齿轮晃动或皮带松弛等现象。
• 伺服 ON 或预备励磁后,电机温度无明显的变化。
3. 按 [RUN] 键,始终进行负载惯性比的推断或增益计算。
(外部运行时的运行指令为 STF 或 STR 信号。)
简单增益调谐执行步骤 (Pr.819 = “2” 手动输入负载惯性比)
简单增益调谐 (手动输入负载惯量比)仅在 PM 无传感器矢量控制时 (使用 MM-GKR、EM-A、GV-S 时)有效。在 V/F 控制、先进
磁通矢量控制、实时无传感器矢量控制、矢量控制、PM 无传感器矢量控制(使用非 MM-GKR、EM-A、GV-S 的 PM 电机时)时无效。
1. 在 Pr.880 负载惯性比中设定相对于电机的负载惯性比。
2. 设定 Pr.819 简单增益调谐选择= “2” (简单增益调谐有效)。设定后,会根据增益计算自动设定各个控制增益。
从下次运行开始,将以调整后的增益进行运行。
3. 进行试运行,并在 Pr.818 简单增益调谐响应性设定中设定响应性等级。设定值越大对指令的追随性越好,但过大则
会产生振动。(若设定 Pr.77 参数写入选择 = “2” (运行中可写入参数),则可在运行中调整响应性。)
NOTE
•设定Pr.819 = “1、2”,在执行调谐后,即使将 Pr.819 设定值改回 “0”,调谐结果也将保持各参数中设定的数据不变。
• 设定为 Pr.819 = “1、2” 时,更改了 Pr.71 适用电机的情况下,应重新执行简单增益调谐。
• 由于外部干扰等的影响,即使执行简单增益调谐也无法获得良好的精度时,应通过手动输入进行微调。此时,应将 Pr.819 的
设定值设为 “0” (无简单增益调谐)。
通过简单增益调谐自动设定的参数
简单增益调谐功能与增益调整参数的关系如下表所示。
NOTE
• PM 无传感器矢量控制时,如果在规定值以上的惯量下执行简单增益调谐,可能会发生振荡等出现不良现象。此外,当通过伺服
锁定或位置控制将电机轴固定时,轴承可能会损坏。此时,请勿执行简单增益调谐,而应通过手动输入进行增益调整。
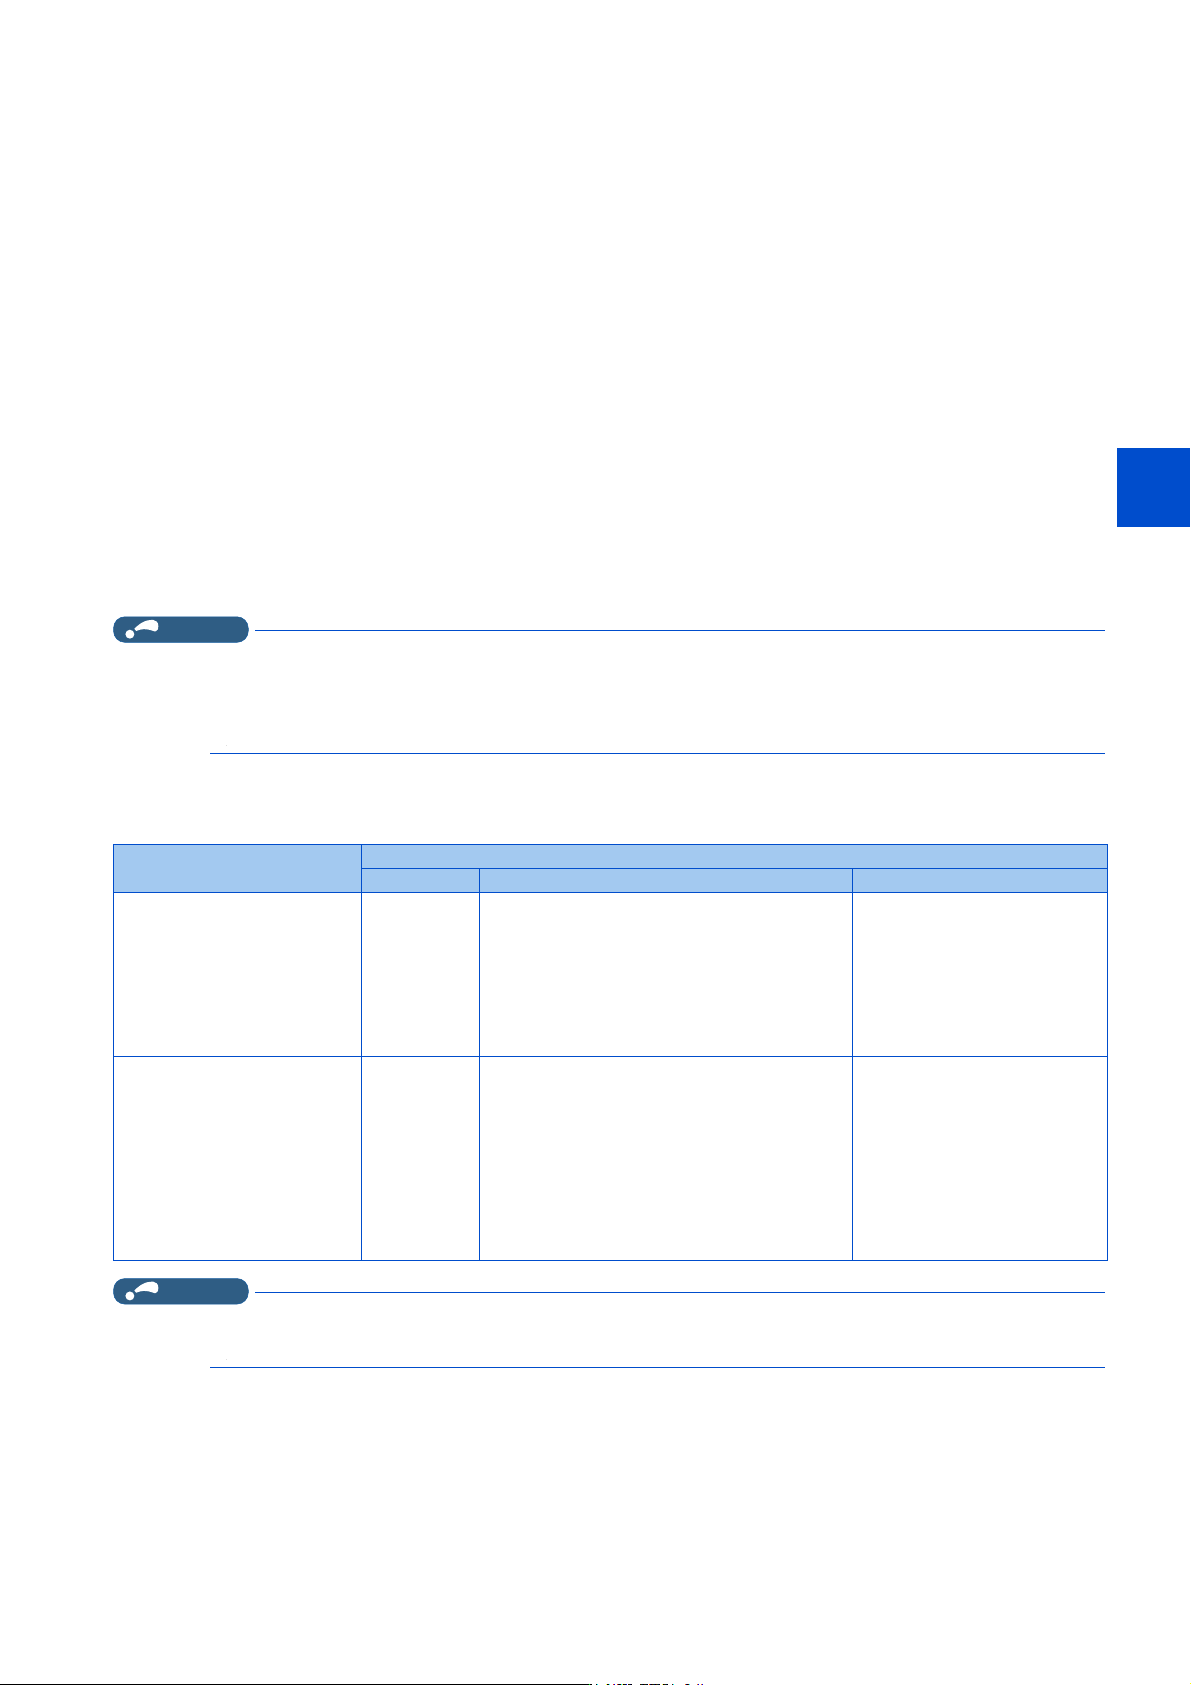
简单增益调谐选择 (Pr.819)设定值
0 1 2
Pr.880 负载惯性比 手动输入
显示通过简单增益调谐进行的惯量推断结果
(RAM)。
在以下时机设定参数。
• 每通电运行 1 小时
•将Pr.819 设定为 “1” 以外的数值时
•通过Pr.800 切换为 PM 无传感器矢量控制以外的
控制 (V/F 控制等)时
仅在停止中可以写入 (手动输入)。
手动输入
Pr.422 位置控制增益
Pr.446 模型位置控制增益
Pr.730 速度推断 P 增益
Pr.820 速度控制 P 增益 1
Pr.821 速度控制积分时间 1
Pr.824 转矩控制 P 增益 1 (电流
环路比例增益)
Pr.825 转矩控制积分时间 1 (电
流环路积分时间)
Pr.828 模型速度控制增益
手动输入
显示调谐结果 (RAM)。
在以下时机设定参数。
• 每通电运行 1 小时
•将Pr.819 设定为 “1” 以外的数值时
•通过Pr.800 切换为 PM 无传感器矢量控制以外的
控制 (V/F 控制等)时
不可以写入 (手动输入)。
设定 Pr.819 为 “2” 时计算增益
并将结果写入参数。
读取时,将显示调谐结果 (参数
设定值)。
不可以写入 (手动输入)。
142
5. 速度控制
5.5 希望实现高精度、高响应的控制 (增益调整)
通过手动输入进行速度控制增益调整 (Pr.819 = “0” 无简单增益调谐)
• 在出现设备的异常振动、噪音、响应性迟钝、发生过冲等现象时进行调整。
• Pr.820 速度控制 P 增益 1 = “60%” (初始值)相当于 120rad/s (电机单体的速度响应)。(实时无传感器矢量控制时为
1/2。)如果提高设定值则响应性也会提高,但是提高过多会产生振动和异常的声音。
• 如果降低 Pr.821 速度控制积分时间 1 则速度变化时的恢复时间会缩短,但是降低过多会发生过冲。
*1 ()内为实时无传感器矢量控制时的数值。
*2 如果进行 PM 参数初始设定,则会更改设定值。(参照第 115 页)
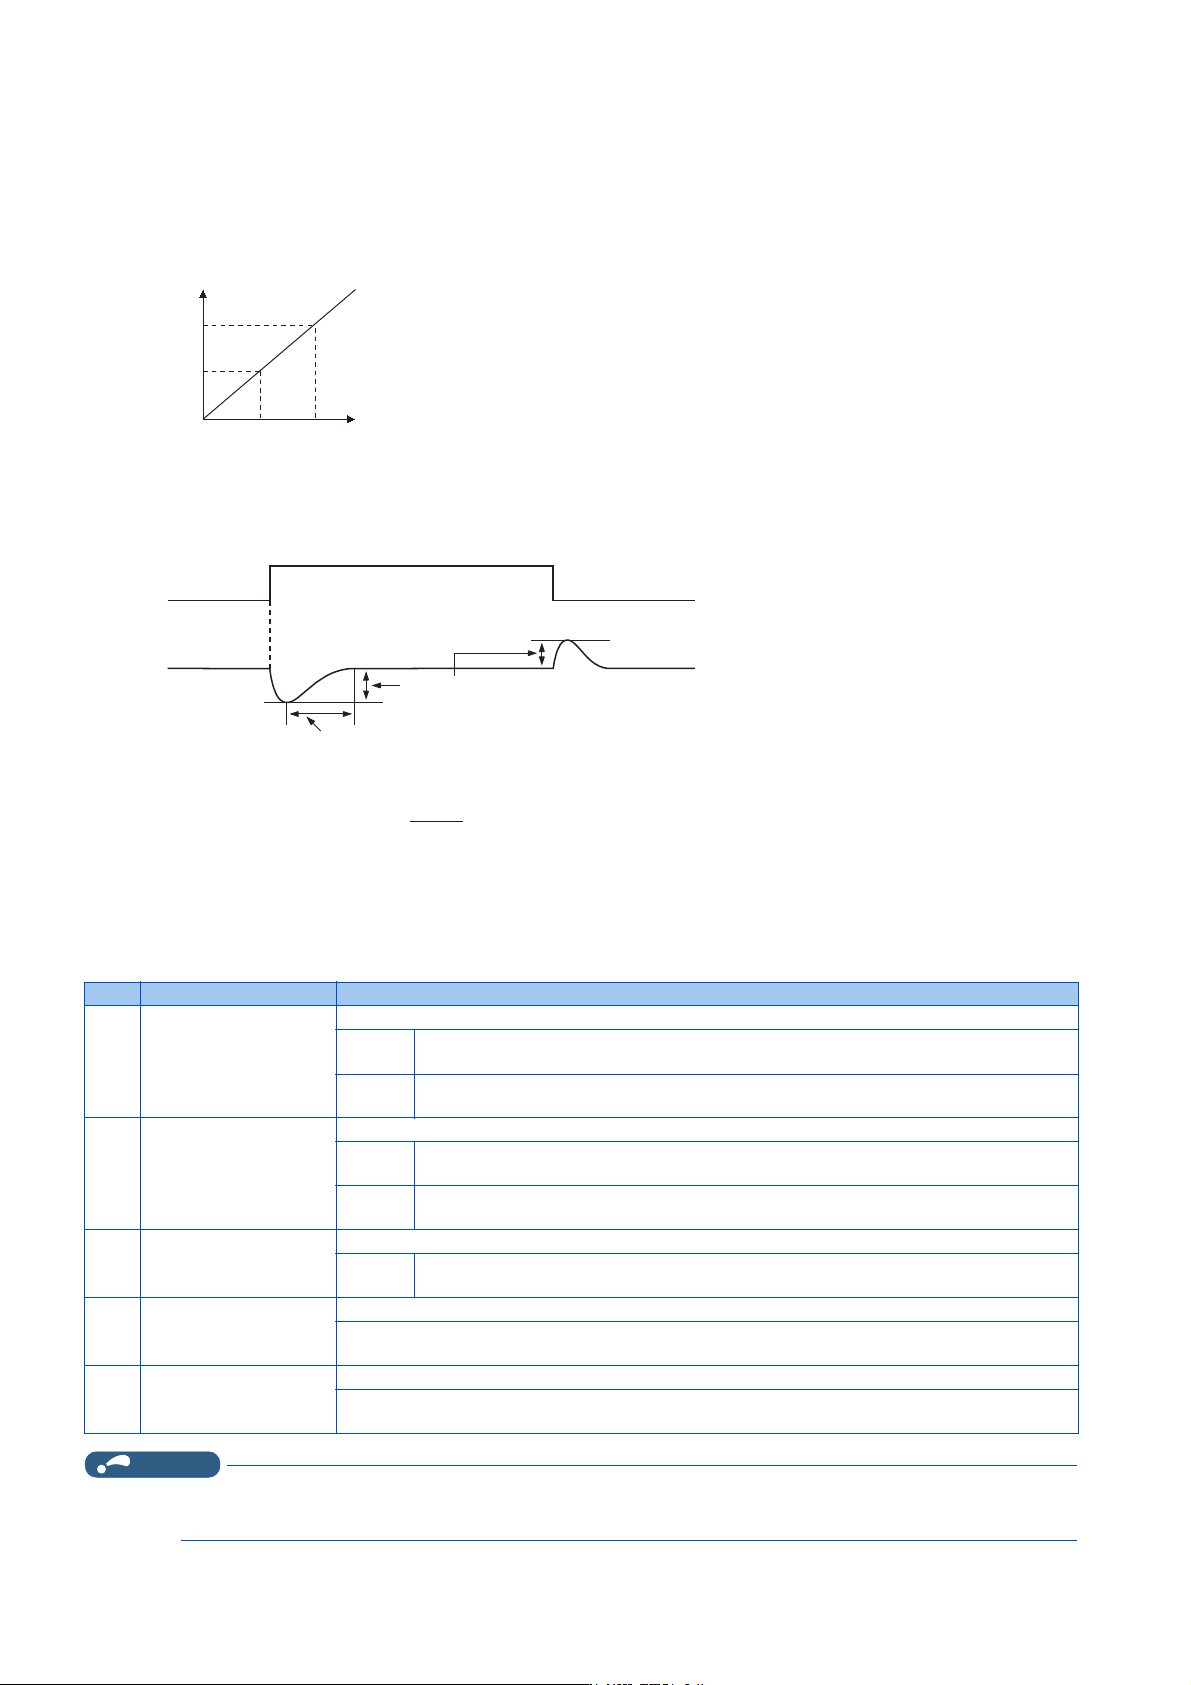
• 带负载惯量时,实际的速度增益如下。
调整步骤
1. 确认状况的同时变更 Pr.820。
2. 调整不顺利时,应变更 Pr.821,再次重复步骤 1。
NOTE
• 通过手动输入进行增益调整时,应将 Pr.819 简单增益调谐选择设为 “0” (无简单增益调谐)(初始值)。
• 将 RT 信号设为 ON 时,Pr.830 速度控制 P 增益 2、Pr.831 速度控制积分时间 2 有效。应替换 Pr.820、Pr.821。
3U
䇮ᇊ٬
ˁ
ˁ
˄ࡍ٬
˅
∄ֻ໎⳺
UDGV
UDGV
⭡Ҿᨀ儈∄ֻ໎⳺ˈሶᨀ儈૽ᓄᙗˈ
䙏ᓖࣘሶሿDŽ
䍏䖭ࣘ
䖜䙏ᓖ
⭡Ҿ㕙⸝〟࠶ᰦ䰤ˈ༽սᰦ䰤ሶ⸝DŽ
ᇎ䱵Ⲵ䙏ᓖ໎⳺˙⭥ᵪঅᵪᰦⲴ䙏ᓖ໎⳺h
-0-/
-0
-0˖⭥ᵪⲴᜟᙗ
-/˖⭥ᵪ䖤ᦒ㇇Ⲵ䍏䖭ᜟᙗ
No. 现象和条件 调整方法
1 负载惯量较大
将 Pr.820、Pr.821 的设定值设定为较高的值。
Pr.820
转速上升较慢时,逐次将设定值提高 10%,将设定值设定为临近产生振动、噪声的设定值
×0.8 ~ 0.9 左右。
Pr.821
发生过冲时,将当前的设定值逐步增大 2 倍,将设定值设定为过冲消失时的设定值 ×0.8 ~
0.9 左右。
2
机械系统产生的振动和噪
声。
由于 Pr.820 的设定值较低,所以将 Pr.821 的设定值设定为较高一些。
Pr.820
逐次将设定值减小 10%,将设定值设定为振动和噪声即将消失时的设定值 ×0.8 ~ 0.9 左
右。
Pr.821
发生过冲时,将当前的设定值逐步增大 2 倍,将设定值设定为过冲消失时的设定值 ×0.8 ~
0.9 左右。
3 响应差
将 Pr.820 的设定值设定为较高的值。
Pr.820
转速上升较慢时,逐次将设定值提高 5%,将设定值设定为临近产生振动、噪声的设定值
×0.8 ~ 0.9 左右。
4
复位时间 (响应时间)
较长
将 Pr.821 的设定值设定为较低的值。
将 Pr.821 的设定从当前的设定值逐步减小 1/2,将设定值设定为过冲或不稳定现象即将消失时的设定值
×0.8 ~ 0.9 左右。
5 发生过冲或不稳定现象。
将 Pr.821 设定为较高的值。
将 Pr.821 的设定从当前的设定值逐步增大 2 倍,将设定值设定为过冲或不稳定现象即将消失时的设定
值 ×0.8 ~ 0.9 左右。
143
5. 速度控制
5.5 希望实现高精度、高响应的控制 (增益调整)
1
2
3
4
5
6
7
8
9
10
使用多极电机 (8 极以上)时
• 应在清楚电机惯量的基础上,设定 Pr.707 电机惯量 (整数部位)、Pr.724 电机惯量 (指数部位)。(参照第414页)
• 实时无传感器矢量控制或矢量控制时,应参考下述方法,根据电机调整 Pr.820 速度控制 P 增益 1、 Pr.824 转矩控制 P 增
益 1 (电流环路比例增益)。
•关于Pr.820 速度控制 P 增益 1,如果提高设定值则响应性也会提高,但是设定值过高会产生振动和异常的声音。
•如果Pr.824 转矩控制 P 增益 1 (电流环路比例增益)过低,则会产生电流波动,电机会产生与其同步的声音。
• 调整方法:
P/PI 控制的切换 (X44 信号)
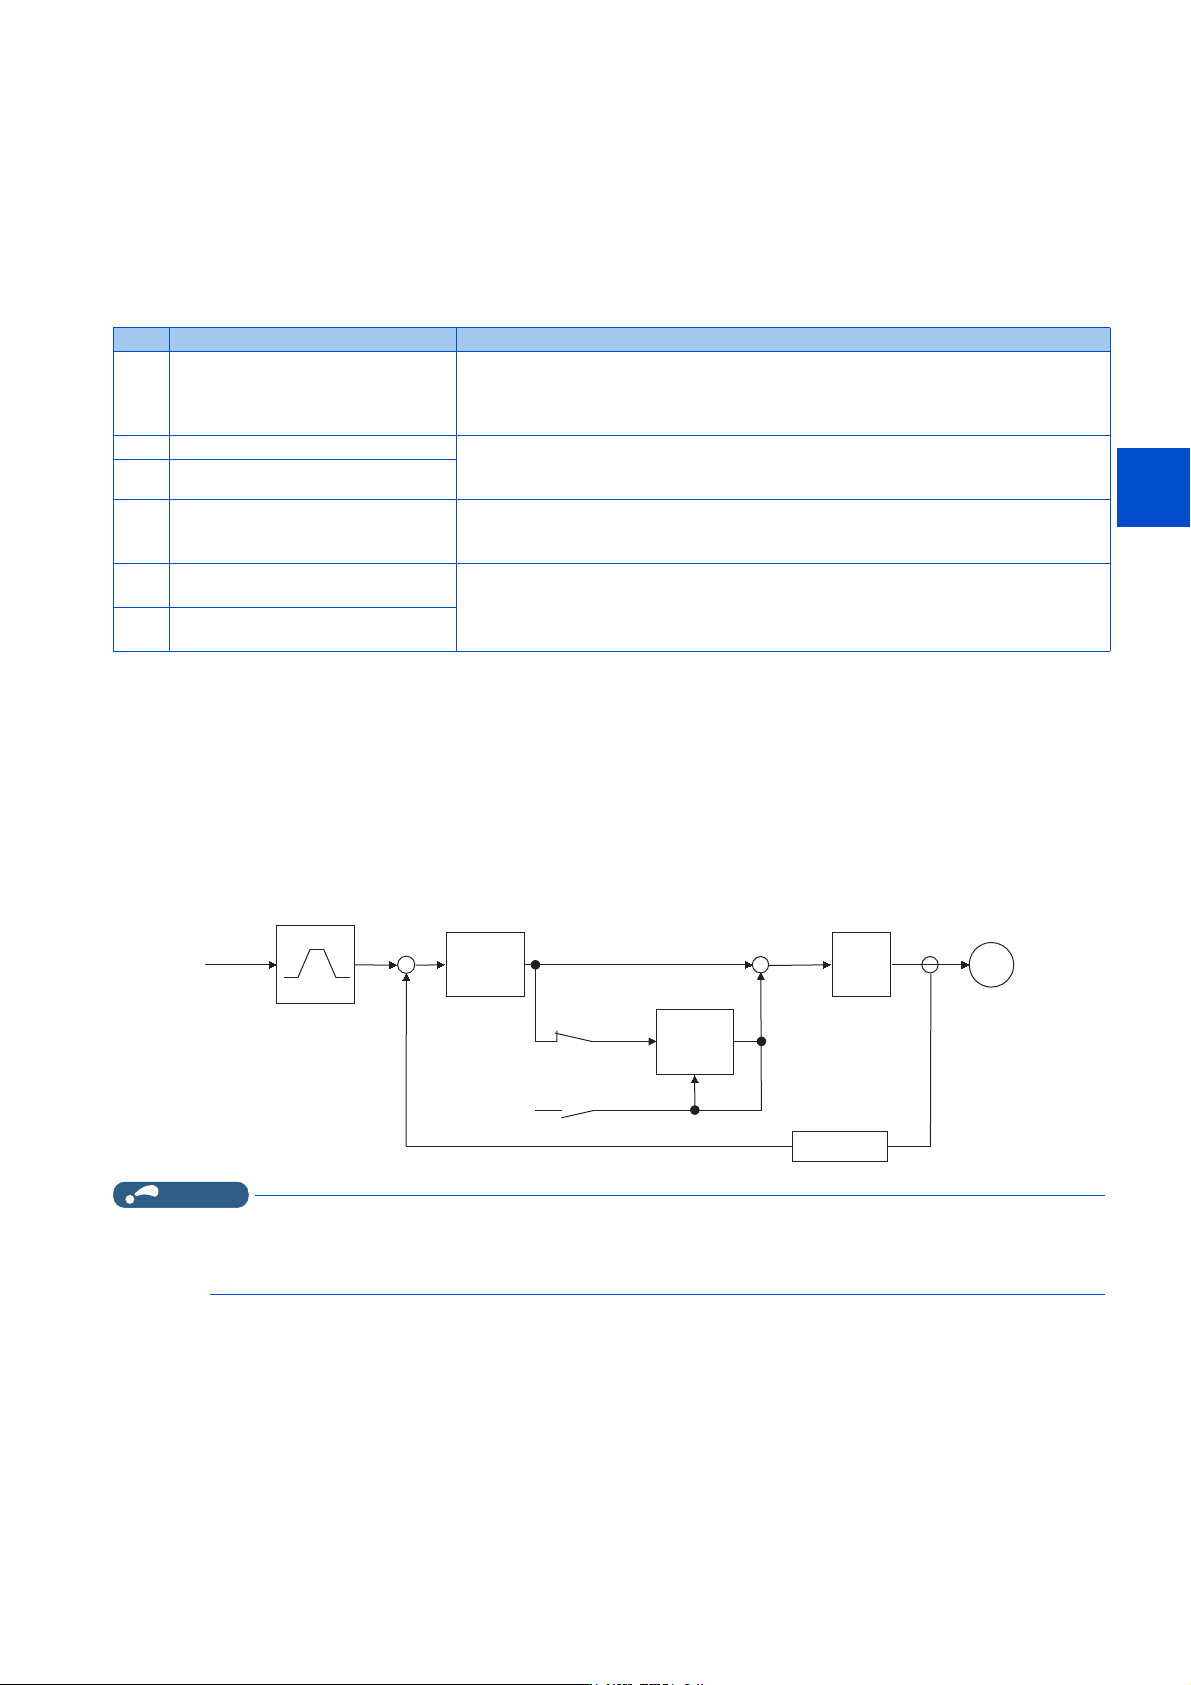
• 在 PM 无传感器矢量控制时的速度控制中,进行 P 增益与积分时间的增益调整时,可以通过 P/PI 控制切换 (X44)信号选
择是否进行积分时间 (I)的加法运算。
X44 信号 OFF 时 .......PI 控制
X44 信号 ON 时 .......P 控制
• X44 信号输入所使用的端子,应在 Pr.178 ~ Pr.189 (输入端子功能选择)中设定 “44” 来进行端子功能的分配。
【功能块图】
NOTE
• 如果通过 Pr.178 ~ Pr.189(输入端子功能选择)变更端子分配,则可能会影响其他功能。应确认各端子的功能后再进行设定。
• 使用 MM-GKR、EM-A 以外的 PM 电机、GV-S 时不动作。
• 在位置控制时,X44 信号无效。(始终为 PI 控制。)
No. 现象和条件 调整方法
1 在低速区域电机的转速变得不稳定。
需要根据电机的惯量将 Pr.820 速度控制 P 增益 1 设定为较高的值。由于多极电机有自身惯
量较大的倾向,首先应为了改善不稳定现象进行大致调整,在此基础上考虑响应性的影响
进行微调整。此外,PM 无传感器矢量控制 (使用 MM-GKR、EM-A 时)的情况下,通过使用
简单增益调谐 (Pr.819 = “1”),可以轻松地根据惯性进行增益调整。
2 转速的追随性较差 将 Pr.820 速度控制 P 增益 1 设定为较高的值。逐步将设定值提高 10%,将设定值设定为临
近产生振动、噪声的设定值 ×0.8 ~ 0.9 左右。调整不顺利时,将 Pr.821 速度控制积分时
间1逐步增大 2 倍,再反复进行 Pr.820 的调整。
3 相对于负载变动转速的变动较大
4
在实时无传感器矢量控制下,启动时
或通过低速区域时,会产生转矩不足
或电机振动的情况
将速度增益设定为较高的值。(与 No.1 相同)通过增益调整无法避免的情况下,如果在启
动时,可以提高 Pr.13 启动频率,或缩短加速时间,应避免在极低速区域持续运行。
5
电机和设备产生的异常振动、噪声、
过电流
将 Pr.824 转矩控制 P 增益 1 (电流环路比例增益)设定为较低的值。逐步将设定值提高
10%,将设定值设定为现象即将改善时的设定值 ×0.8 ~ 0.9 左右。
6
在实时无传感器矢量控制中,启动时
过电流或发生过速度 (E.OS)起动
+
-
速度指令
M
X44-ON
X44-OFF
积分0清除
+
+
0
速度指令
速度
比例演算
速度
积分演算
转矩
控制
速度推算器