ib0600869chnt.pdf - 第144页
143 5. 速度控制 5.5 希望实现高精度、高响应的控制 (增益调整) 1 2 3 4 5 6 7 8 9 10 使用多极电机 (8 极以上)时 • 应在清楚电机惯量的基础上,设定 Pr.707 电机惯量 (整数部位) 、Pr.724 电机惯量 (指数部位) 。 (参照 第4 1 4页 ) • 实时无传感器矢量控制或矢量控制时,应参考下述方法,根据电机调整 Pr.820 速度控制 P 增益 1、 Pr.824 转矩控制 P 增 …
142
5. 速度控制
5.5 希望实现高精度、高响应的控制 (增益调整)
通过手动输入进行速度控制增益调整 (Pr.819 = “0” 无简单增益调谐)
• 在出现设备的异常振动、噪音、响应性迟钝、发生过冲等现象时进行调整。
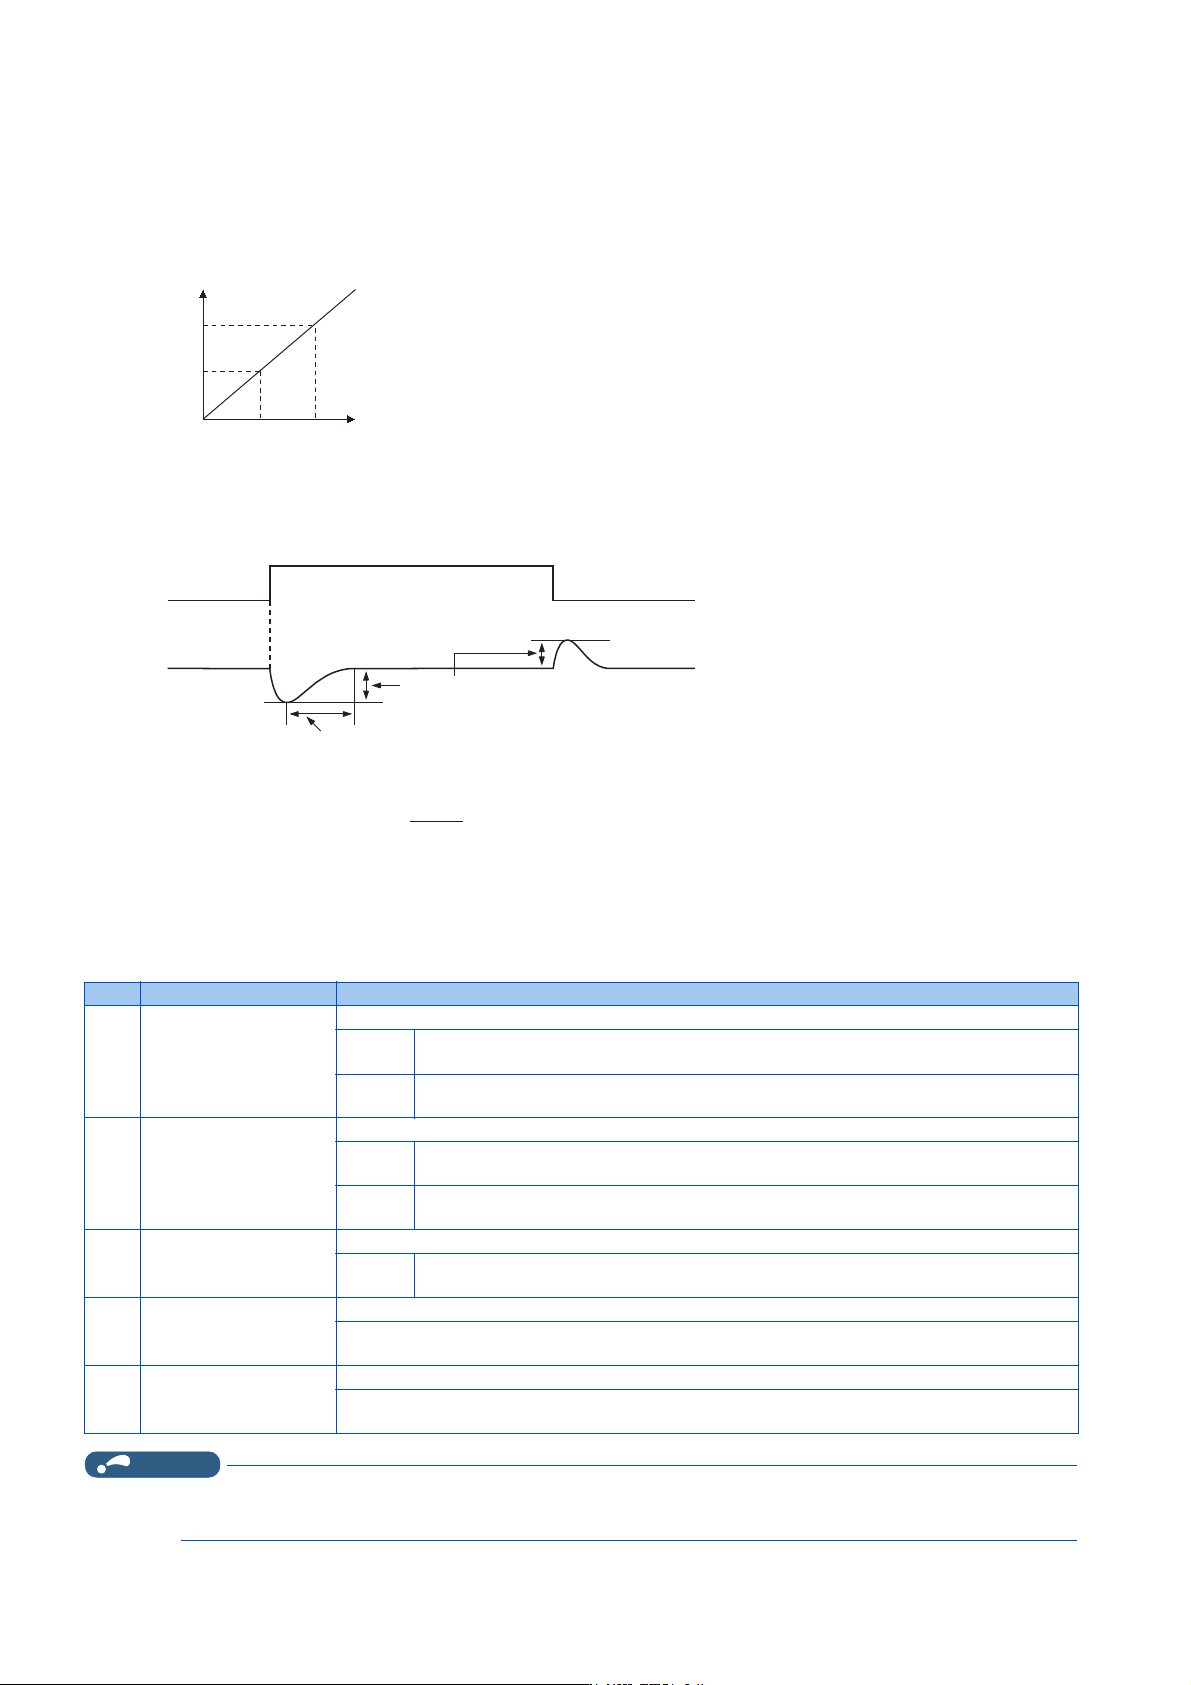
• Pr.820 速度控制 P 增益 1 = “60%” (初始值)相当于 120rad/s (电机单体的速度响应)。(实时无传感器矢量控制时为
1/2。)如果提高设定值则响应性也会提高,但是提高过多会产生振动和异常的声音。
• 如果降低 Pr.821 速度控制积分时间 1 则速度变化时的恢复时间会缩短,但是降低过多会发生过冲。
*1 ()内为实时无传感器矢量控制时的数值。
*2 如果进行 PM 参数初始设定,则会更改设定值。(参照第 115 页)
• 带负载惯量时,实际的速度增益如下。
调整步骤
1. 确认状况的同时变更 Pr.820。
2. 调整不顺利时,应变更 Pr.821,再次重复步骤 1。
NOTE
• 通过手动输入进行增益调整时,应将 Pr.819 简单增益调谐选择设为 “0” (无简单增益调谐)(初始值)。
• 将 RT 信号设为 ON 时,Pr.830 速度控制 P 增益 2、Pr.831 速度控制积分时间 2 有效。应替换 Pr.820、Pr.821。
3U
䇮ᇊ٬
ˁ
ˁ
˄ࡍ٬
˅
∄ֻ໎⳺
UDGV
UDGV
⭡Ҿᨀ儈∄ֻ໎⳺ˈሶᨀ儈૽ᓄᙗˈ
䙏ᓖࣘሶሿDŽ
䍏䖭ࣘ
䖜䙏ᓖ
⭡Ҿ㕙⸝〟࠶ᰦ䰤ˈ༽սᰦ䰤ሶ⸝DŽ
ᇎ䱵Ⲵ䙏ᓖ໎⳺˙⭥ᵪঅᵪᰦⲴ䙏ᓖ໎⳺h
-0-/
-0
-0˖⭥ᵪⲴᜟᙗ
-/˖⭥ᵪ䖤ᦒ㇇Ⲵ䍏䖭ᜟᙗ
No. 现象和条件 调整方法
1 负载惯量较大
将 Pr.820、Pr.821 的设定值设定为较高的值。
Pr.820
转速上升较慢时,逐次将设定值提高 10%,将设定值设定为临近产生振动、噪声的设定值
×0.8 ~ 0.9 左右。
Pr.821
发生过冲时,将当前的设定值逐步增大 2 倍,将设定值设定为过冲消失时的设定值 ×0.8 ~
0.9 左右。
2
机械系统产生的振动和噪
声。
由于 Pr.820 的设定值较低,所以将 Pr.821 的设定值设定为较高一些。
Pr.820
逐次将设定值减小 10%,将设定值设定为振动和噪声即将消失时的设定值 ×0.8 ~ 0.9 左
右。
Pr.821
发生过冲时,将当前的设定值逐步增大 2 倍,将设定值设定为过冲消失时的设定值 ×0.8 ~
0.9 左右。
3 响应差
将 Pr.820 的设定值设定为较高的值。
Pr.820
转速上升较慢时,逐次将设定值提高 5%,将设定值设定为临近产生振动、噪声的设定值
×0.8 ~ 0.9 左右。
4
复位时间 (响应时间)
较长
将 Pr.821 的设定值设定为较低的值。
将 Pr.821 的设定从当前的设定值逐步减小 1/2,将设定值设定为过冲或不稳定现象即将消失时的设定值
×0.8 ~ 0.9 左右。
5 发生过冲或不稳定现象。
将 Pr.821 设定为较高的值。
将 Pr.821 的设定从当前的设定值逐步增大 2 倍,将设定值设定为过冲或不稳定现象即将消失时的设定
值 ×0.8 ~ 0.9 左右。
143
5. 速度控制
5.5 希望实现高精度、高响应的控制 (增益调整)
1
2
3
4
5
6
7
8
9
10
使用多极电机 (8 极以上)时
• 应在清楚电机惯量的基础上,设定 Pr.707 电机惯量 (整数部位)、Pr.724 电机惯量 (指数部位)。(参照第414页)
• 实时无传感器矢量控制或矢量控制时,应参考下述方法,根据电机调整 Pr.820 速度控制 P 增益 1、 Pr.824 转矩控制 P 增
益 1 (电流环路比例增益)。
•关于Pr.820 速度控制 P 增益 1,如果提高设定值则响应性也会提高,但是设定值过高会产生振动和异常的声音。
•如果Pr.824 转矩控制 P 增益 1 (电流环路比例增益)过低,则会产生电流波动,电机会产生与其同步的声音。
• 调整方法:
P/PI 控制的切换 (X44 信号)
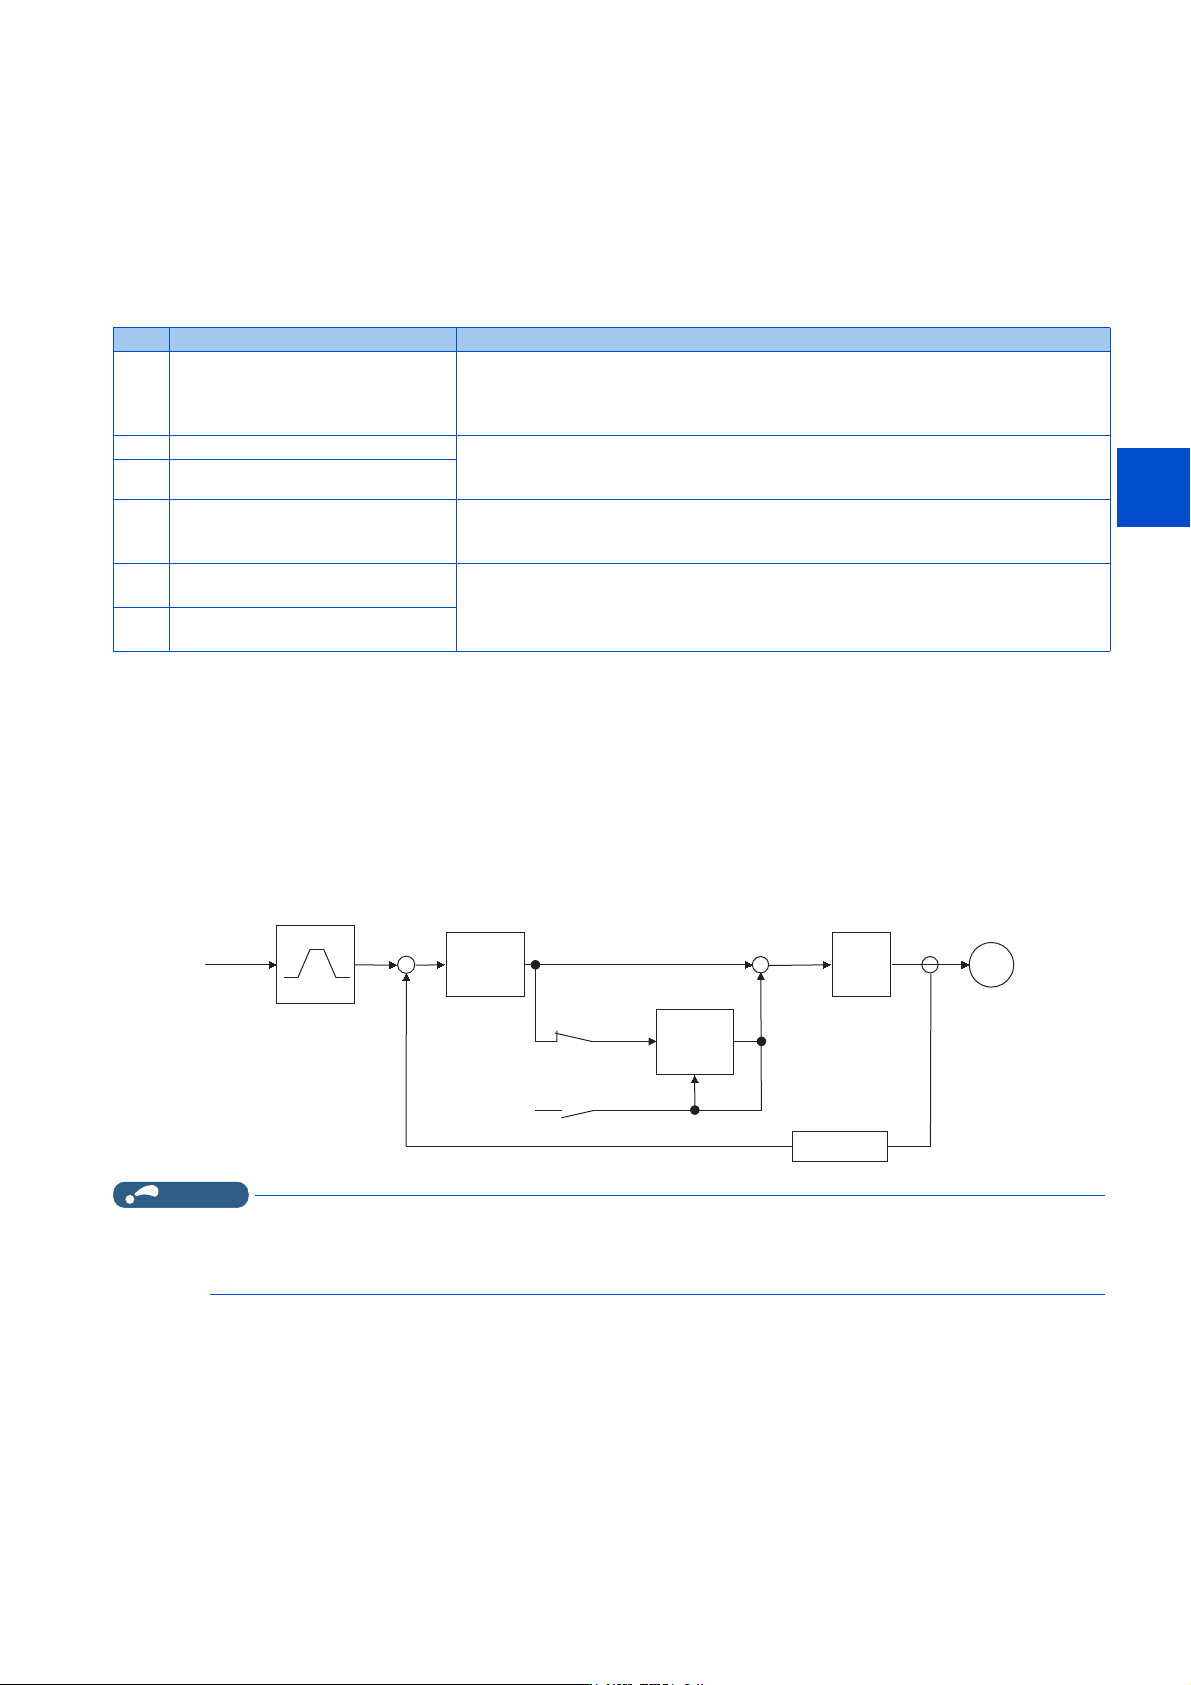
• 在 PM 无传感器矢量控制时的速度控制中,进行 P 增益与积分时间的增益调整时,可以通过 P/PI 控制切换 (X44)信号选
择是否进行积分时间 (I)的加法运算。
X44 信号 OFF 时 .......PI 控制
X44 信号 ON 时 .......P 控制
• X44 信号输入所使用的端子,应在 Pr.178 ~ Pr.189 (输入端子功能选择)中设定 “44” 来进行端子功能的分配。
【功能块图】
NOTE
• 如果通过 Pr.178 ~ Pr.189(输入端子功能选择)变更端子分配,则可能会影响其他功能。应确认各端子的功能后再进行设定。
• 使用 MM-GKR、EM-A 以外的 PM 电机、GV-S 时不动作。
• 在位置控制时,X44 信号无效。(始终为 PI 控制。)
No. 现象和条件 调整方法
1 在低速区域电机的转速变得不稳定。
需要根据电机的惯量将 Pr.820 速度控制 P 增益 1 设定为较高的值。由于多极电机有自身惯
量较大的倾向,首先应为了改善不稳定现象进行大致调整,在此基础上考虑响应性的影响
进行微调整。此外,PM 无传感器矢量控制 (使用 MM-GKR、EM-A 时)的情况下,通过使用
简单增益调谐 (Pr.819 = “1”),可以轻松地根据惯性进行增益调整。
2 转速的追随性较差 将 Pr.820 速度控制 P 增益 1 设定为较高的值。逐步将设定值提高 10%,将设定值设定为临
近产生振动、噪声的设定值 ×0.8 ~ 0.9 左右。调整不顺利时,将 Pr.821 速度控制积分时
间1逐步增大 2 倍,再反复进行 Pr.820 的调整。
3 相对于负载变动转速的变动较大
4
在实时无传感器矢量控制下,启动时
或通过低速区域时,会产生转矩不足
或电机振动的情况
将速度增益设定为较高的值。(与 No.1 相同)通过增益调整无法避免的情况下,如果在启
动时,可以提高 Pr.13 启动频率,或缩短加速时间,应避免在极低速区域持续运行。
5
电机和设备产生的异常振动、噪声、
过电流
将 Pr.824 转矩控制 P 增益 1 (电流环路比例增益)设定为较低的值。逐步将设定值提高
10%,将设定值设定为现象即将改善时的设定值 ×0.8 ~ 0.9 左右。
6
在实时无传感器矢量控制中,启动时
过电流或发生过速度 (E.OS)起动
+
-
速度指令
M
X44-ON
X44-OFF
积分0清除
+
+
0
速度指令
速度
比例演算
速度
积分演算
转矩
控制
速度推算器
144
5. 速度控制
5.6 速度前馈控制、模型适应速度控制
5.6 速度前馈控制、模型适应速度控制
• 通过设定参数,选择速度前馈控制、模型适应速度控制。
进行速度前馈控制可以使电机对于速度指令变化的追随性变佳。
通过模型适应速度控制可以对速度的追随型和电机的外部干扰的响应性进行个别调整。
• 在 PM 无传感器矢量控制的情况下,仅在使用 MM-GKR 或 EM-A 时,速度前馈控制及模型适应速度控制有效。
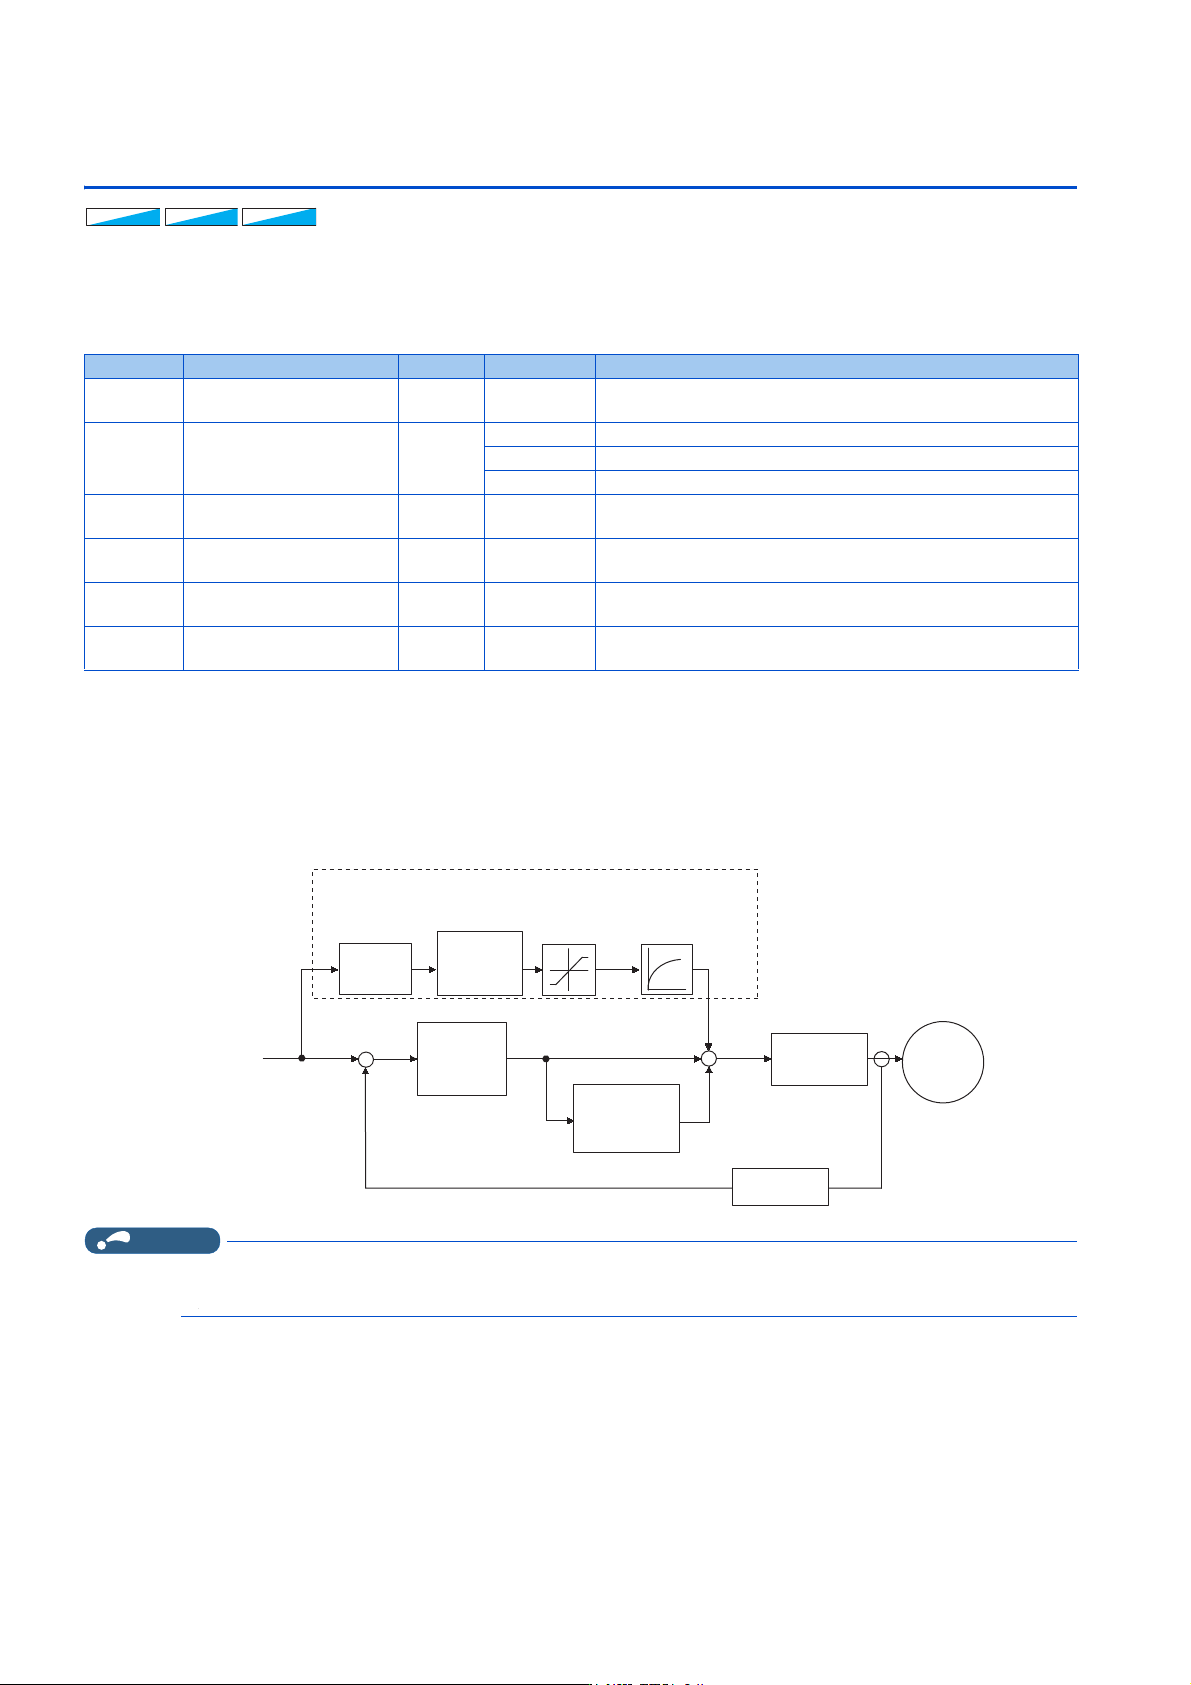
进行速度前馈控制 (Pr.877 = “1”)
•在Pr.880 中设定负载惯性比,相对于设定的惯量,计算满足加速、减速指令所需的转矩后迅速产生转矩。
• 直接反映速度前馈增益 100% 时的速度前馈的运算结果。
• 速度指令急变时,根据速度前馈运算,转矩将变大。通过 Pr.879 限制速度前馈的转矩最大值。
• 通过设定 Pr.878,可以使速度前馈的结果被一阶滤波钝化。
NOTE
• 速度前馈控制仅限第 1 电机有效。
•设定了Pr.877 = “1” 的状态下,切换为了第 2 电机时,第 2 电机将被视为 Pr.877 =“0”。
ᰖՖಞᰖՖಞᰖՖಞ
⸘䠅⸘䠅⸘䠅
303030
Pr. 名称 初始值 设定范围 内容
828
G224
模型速度控制增益 100rad/s
0~
1000rad/s
设定模型速度控制器用增益。
877
G220
速度前馈控制、模型适应速
度控制 选择
0
0 进行常规的速度控制。
1 进行速度前馈控制。
2 模型适应速度控制为有效。
878
G221
速度前馈滤波器 0.01s 0.01 ~ 1s
对速度指令和通过负载惯性比计算的速度前馈的结果设定一阶滞后
滤波。
879
G222
速度前馈转矩限制 150% 0 ~ 400% 限制速度前馈转矩的最大值。
880
C114
负载惯性比 7 倍 0 ~ 200 倍 设定相对于电机的负载惯性比。
881
G223
速度前馈增益 0% 0 ~ 1000% 将速度前馈的运算结果作为增益进行设定。
䍏䖭ᜟᙗ∄
-gV
Ǐ3Uǐ
Ǐ3Uǐ
䙏ᓖࡽ侸
└⌒ಘ
Ǐ3Uǐ
䙏ᓖࡽ侸
䖜⸙䲀ࡦ
䙏ᓖࡽ侸
໎⳺
Ǐ3Uǐ
䙏ᓖࡽ侸᧗ࡦ
䖜⸙᧗ࡦ
䙏ᓖ᧘㇇ಘ
䙏ᓖ᧗ࡦ
3໎⳺
Ǐ3Uǐ
䙏ᓖ᧗ࡦ
〟࠶ᰦ䰤
Ǐ3Uǐ
0
ᇎ䱵䙏ᓖ᧗ࡦಘ
ˇ
ˉ
ˇ
ˇ
ˇ
䙏ᓖᤷԔ
Ǐඇമǐ