ib0600869chnt.pdf - 第146页
145 5. 速度控制 5.6 速度前馈控制、模型适应 速度控制 1 2 3 4 5 6 7 8 9 10 模型适应速度控制 (Pr.877 = “2”、Pr.828) • 计算电机的模型速度并将反馈至模型侧的速度控制器。另外,将该模型速度作为实际的速度控制的指令。 • Pr.880 的惯量比用于模型侧的速度控制器的转矩电流指令值的计算。 • 实际的速度控制器的输出加上模型侧的速度控制器的转矩电流指令,将作为 iq 电流控制的输入。…
144
5. 速度控制
5.6 速度前馈控制、模型适应速度控制
5.6 速度前馈控制、模型适应速度控制
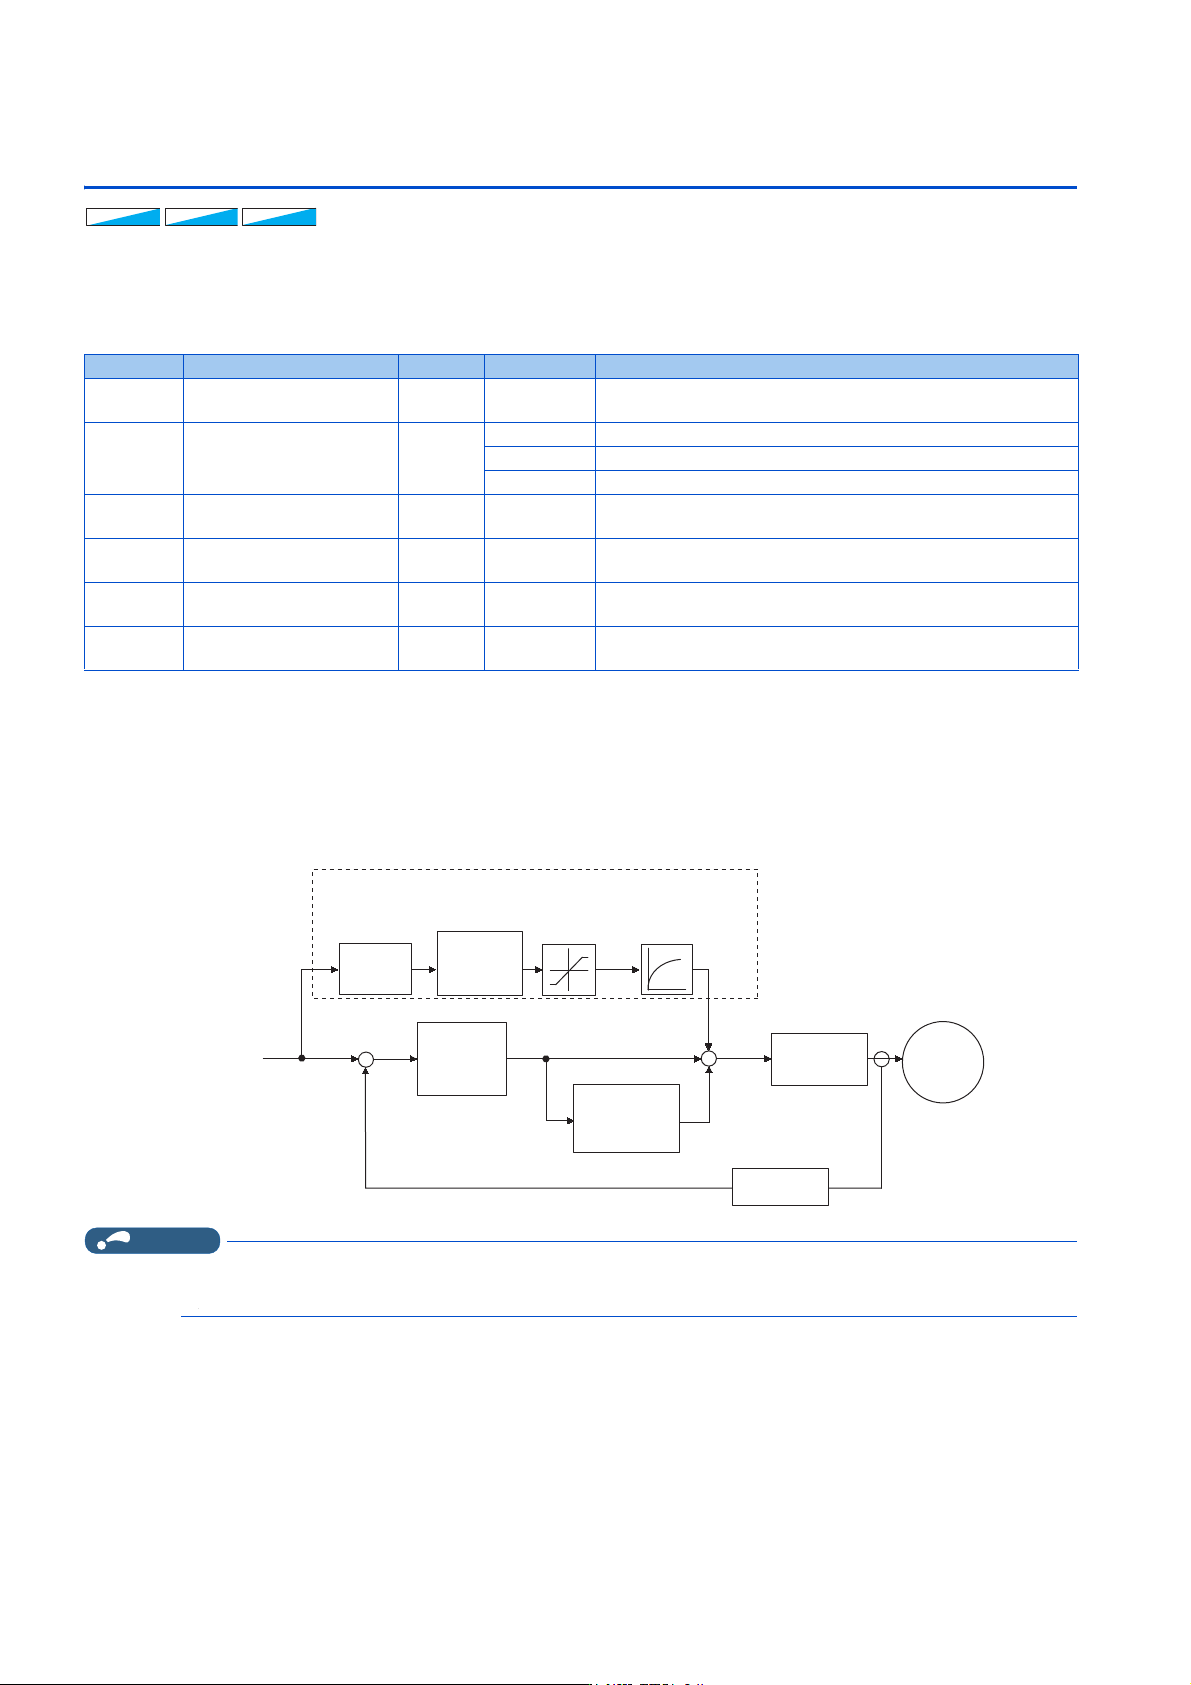
• 通过设定参数,选择速度前馈控制、模型适应速度控制。
进行速度前馈控制可以使电机对于速度指令变化的追随性变佳。
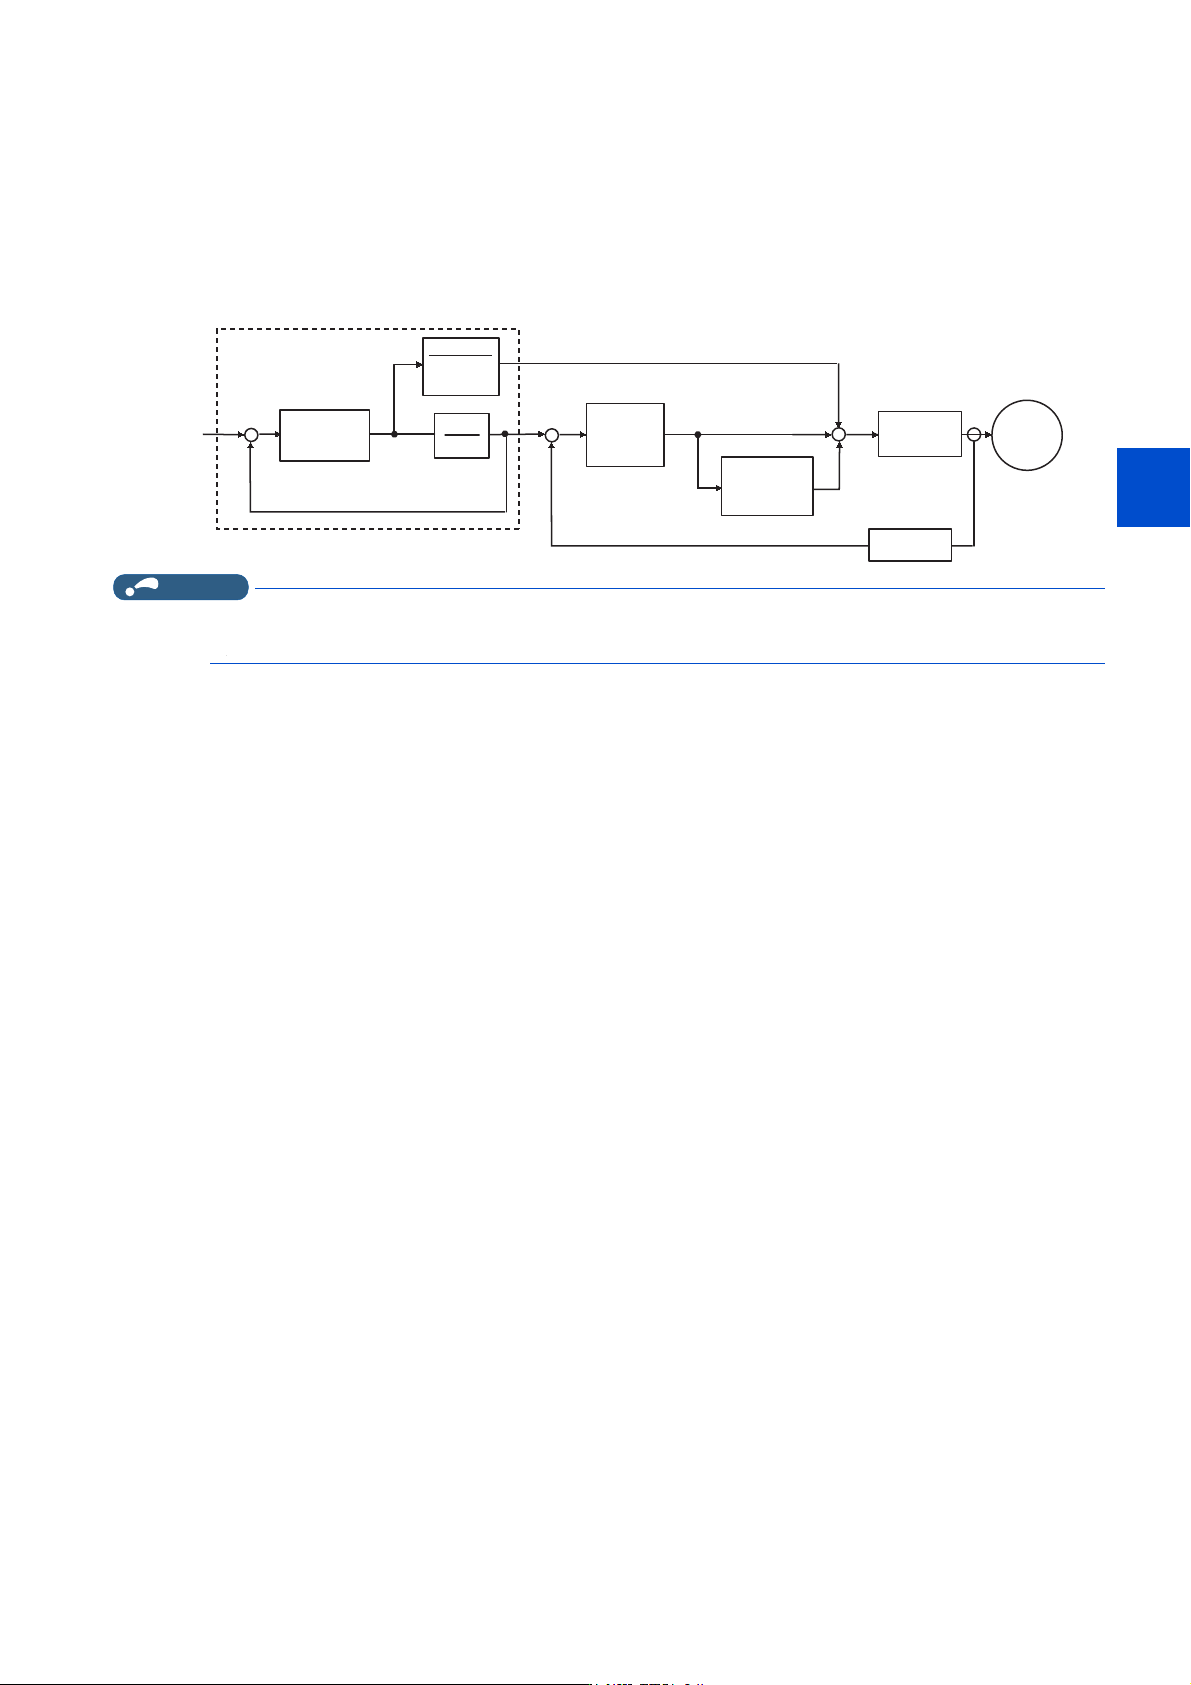
通过模型适应速度控制可以对速度的追随型和电机的外部干扰的响应性进行个别调整。
• 在 PM 无传感器矢量控制的情况下,仅在使用 MM-GKR 或 EM-A 时,速度前馈控制及模型适应速度控制有效。
进行速度前馈控制 (Pr.877 = “1”)
•在Pr.880 中设定负载惯性比,相对于设定的惯量,计算满足加速、减速指令所需的转矩后迅速产生转矩。
• 直接反映速度前馈增益 100% 时的速度前馈的运算结果。
• 速度指令急变时,根据速度前馈运算,转矩将变大。通过 Pr.879 限制速度前馈的转矩最大值。
• 通过设定 Pr.878,可以使速度前馈的结果被一阶滤波钝化。
NOTE
• 速度前馈控制仅限第 1 电机有效。
•设定了Pr.877 = “1” 的状态下,切换为了第 2 电机时,第 2 电机将被视为 Pr.877 =“0”。
ᰖՖಞᰖՖಞᰖՖಞ
⸘䠅⸘䠅⸘䠅
303030
Pr. 名称 初始值 设定范围 内容
828
G224
模型速度控制增益 100rad/s
0~
1000rad/s
设定模型速度控制器用增益。
877
G220
速度前馈控制、模型适应速
度控制 选择
0
0 进行常规的速度控制。
1 进行速度前馈控制。
2 模型适应速度控制为有效。
878
G221
速度前馈滤波器 0.01s 0.01 ~ 1s
对速度指令和通过负载惯性比计算的速度前馈的结果设定一阶滞后
滤波。
879
G222
速度前馈转矩限制 150% 0 ~ 400% 限制速度前馈转矩的最大值。
880
C114
负载惯性比 7 倍 0 ~ 200 倍 设定相对于电机的负载惯性比。
881
G223
速度前馈增益 0% 0 ~ 1000% 将速度前馈的运算结果作为增益进行设定。
䍏䖭ᜟᙗ∄
-gV
Ǐ3Uǐ
Ǐ3Uǐ
䙏ᓖࡽ侸
└⌒ಘ
Ǐ3Uǐ
䙏ᓖࡽ侸
䖜⸙䲀ࡦ
䙏ᓖࡽ侸
໎⳺
Ǐ3Uǐ
䙏ᓖࡽ侸᧗ࡦ
䖜⸙᧗ࡦ
䙏ᓖ᧘㇇ಘ
䙏ᓖ᧗ࡦ
3໎⳺
Ǐ3Uǐ
䙏ᓖ᧗ࡦ
〟࠶ᰦ䰤
Ǐ3Uǐ
0
ᇎ䱵䙏ᓖ᧗ࡦಘ
ˇ
ˉ
ˇ
ˇ
ˇ
䙏ᓖᤷԔ
Ǐඇമǐ
145
5. 速度控制
5.6 速度前馈控制、模型适应速度控制
1
2
3
4
5
6
7
8
9
10
模型适应速度控制 (Pr.877 = “2”、Pr.828)
• 计算电机的模型速度并将反馈至模型侧的速度控制器。另外,将该模型速度作为实际的速度控制的指令。
• Pr.880 的惯量比用于模型侧的速度控制器的转矩电流指令值的计算。
• 实际的速度控制器的输出加上模型侧的速度控制器的转矩电流指令,将作为 iq 电流控制的输入。
模型侧的速度控制使用 Pr.828 (P 控制),实际的速度控制器使用第 1 增益 Pr.820。
NOTE
• 模型适应速度控制仅限第 1 电机有效。
• 设定了 Pr.877 = “2” 的状态下,切换为了第 2 电机时,第 2 电机将被视为 Pr.877 =“0”。
䖜⸙᧗ࡦ
䙏ᓖ᧘㇇ಘ
䙏ᓖ᧗ࡦ
3໎⳺
Ǐ3Uǐ
䙏ᓖ᧗ࡦ
〟࠶ᰦ䰤
Ǐ3Uǐ
0
䙏ᓖᤷԔ
ᇎ䱵䙏ᓖ᧗ࡦಘ
⁑ර䙏ᓖ╄㇇
ˇ
ˉ
ˇ
ˇ
ˇ
⁑ර䙏ᓖ
᧗ࡦ໎⳺
Ǐ3Uǐ
-gV
-
䖜⸙㌫ᮠ
-Ǐ3Uǐ
ˇ
ˉ
⁑ර䘲ᓄ䙏ᓖ᧗ࡦ
Ǐඇമǐ
146
5. 速度控制
5.7 转矩偏置
5.7 转矩偏置
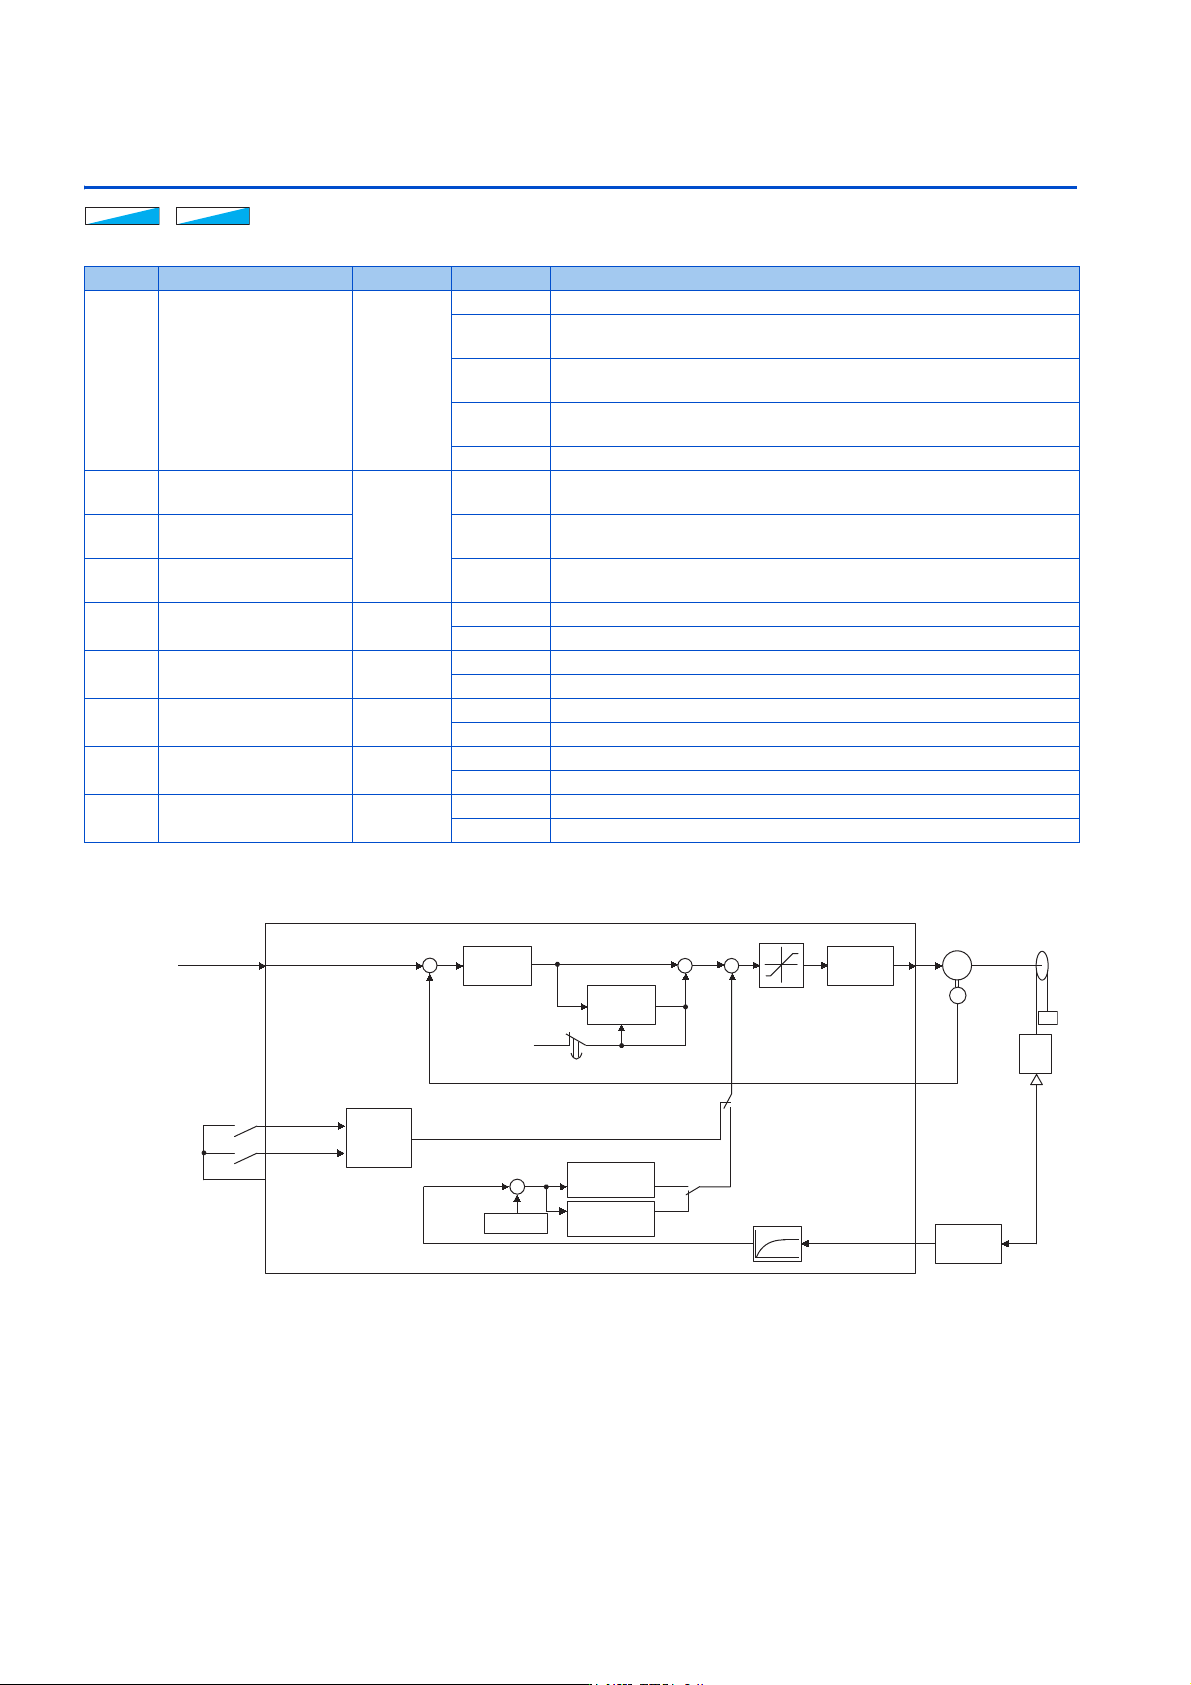
通过转矩偏置功能,可以加快启动时的转矩起步。此时,可以根据不同的触点信号或模拟信号,调整电机启动转矩。
*1 CC-Link 通讯功能内置产品不能进行设定。
块图
ᰖՖಞᰖՖಞᰖՖಞ
⸘䠅⸘䠅⸘䠅
Pr. 名称 初始值 设定范围 内容
840
G230
转矩偏置选择 9999
0在Pr.841 ~ Pr.843 中设定触点信号 (X42、X43)的转矩偏置量。
1
*1
在 C38 ~ C41 中任意设定端子 4 的转矩偏置量。(电机正转时鼠笼上升的
情况下)
2
*1
在 C38 ~ C41 中任意设定端子 4 的转矩偏置量。(电机反转时鼠笼上升的
情况下)
3
*1
可以在 C38 ~ C41、Pr.846 中根据负载情况自动设定端子 4 的转矩偏置
量。
9999 无转矩偏置,额定转矩 100%
841
G231
转矩偏置 1
9999
600 ~ 999% 负转矩偏置量 (-400% ~ -1%)
842
G232
转矩偏置 2
1000 ~
1400%
正转矩偏置量 (0 ~ 400%)
843
G233
转矩偏置 3 9999 无转矩偏置设定
844
G234
转矩偏置滤波器 9999
0 ~ 5s 到转矩起步为止的时间。
9999 与 0s 的动作情况相同。
845
G235
转矩偏置动作时间 9999
0 ~ 5s 维持转矩偏置量的转矩的时间。
9999 与 0s 的动作情况相同。
846
G236
*1
转矩偏置平衡补偿 9999
0 ~ 100% 设定作为平衡载荷时的输入的端子 4 输入满刻度的 % 换算值。
9999 与 0V 的动作情况相同。(0V、0% 固定。)
847
G237
*1
下降时转矩偏置端子 4 偏
置
9999
0 ~ 400% 设定转矩指令的偏置值。
9999 与上升时 (C38、C39 (Pr.932))相同
848
G238
*1
下降时转矩偏置端子 4 增
益
9999
0 ~ 400% 设定转矩指令的增益值。
9999 与上升时 (C40、C41 (Pr.933))相同
䙏ᓖᤷԔ
䖜⸙ٿ㖞䘹ᤙ
䖜⸙ٿ㖞䘹ᤙ
Ǐ3Uǐ
&Ƚ&
Ǐ3Uǐ
&Ƚ&
Ǐ3Uǐ
䜘৲ᮠ
Ǐ3Uǐ
Ǐ3Uǐ
Ǐ3Uǐ
䙏ᓖᤷԔ
&:İ啐ㅬ
&:˚啐ㅬ
Ǐ3U˙
ǃ
ǃ
ǐ
Ǐ3U˙ǐ
䙏ᓖ᧗ࡦ
3໎⳺
䖜⸙᧗ࡦ
0
3/*
&:
啐ㅬ
䍏䖭
Ự⍻ಘ
ㄟᆀ
ˉ
ˇ
ˉ
ˇ
;
;
6'
Ǐ3Uǐ
䖜⸙䇮ᇊ└⌒ಘ
ˇ
Ǐ3Uǐ
䙏ᓖ᧗ࡦ
〟࠶ᰦ䰤
ˇ
〟࠶䲔
ˇ
ˇ
䖜⸙䲀ࡦ