ib0600869chnt.pdf - 第162页
161 6. 转矩控制 6.1 关于转矩控制 1 2 3 4 5 6 7 8 9 10 • 进行转矩控制时,在转矩指令与负载转矩取得平衡时,实际转速将为恒速运行。 • 根据转矩指令的输入极性和启动信号的搭配决定的电机转矩的产生方向,如下表所示。 NOTE • 如果发生速度 限制动作,则进行速度控制, 内 部转矩限制 ( Pr.22 转矩限制水平 ) 有效 (初始值) 。此时, 可能无法返回转矩 控制。 转矩限制应采用外部转矩限 制 (端…
160
6. 转矩控制
6.1 关于转矩控制
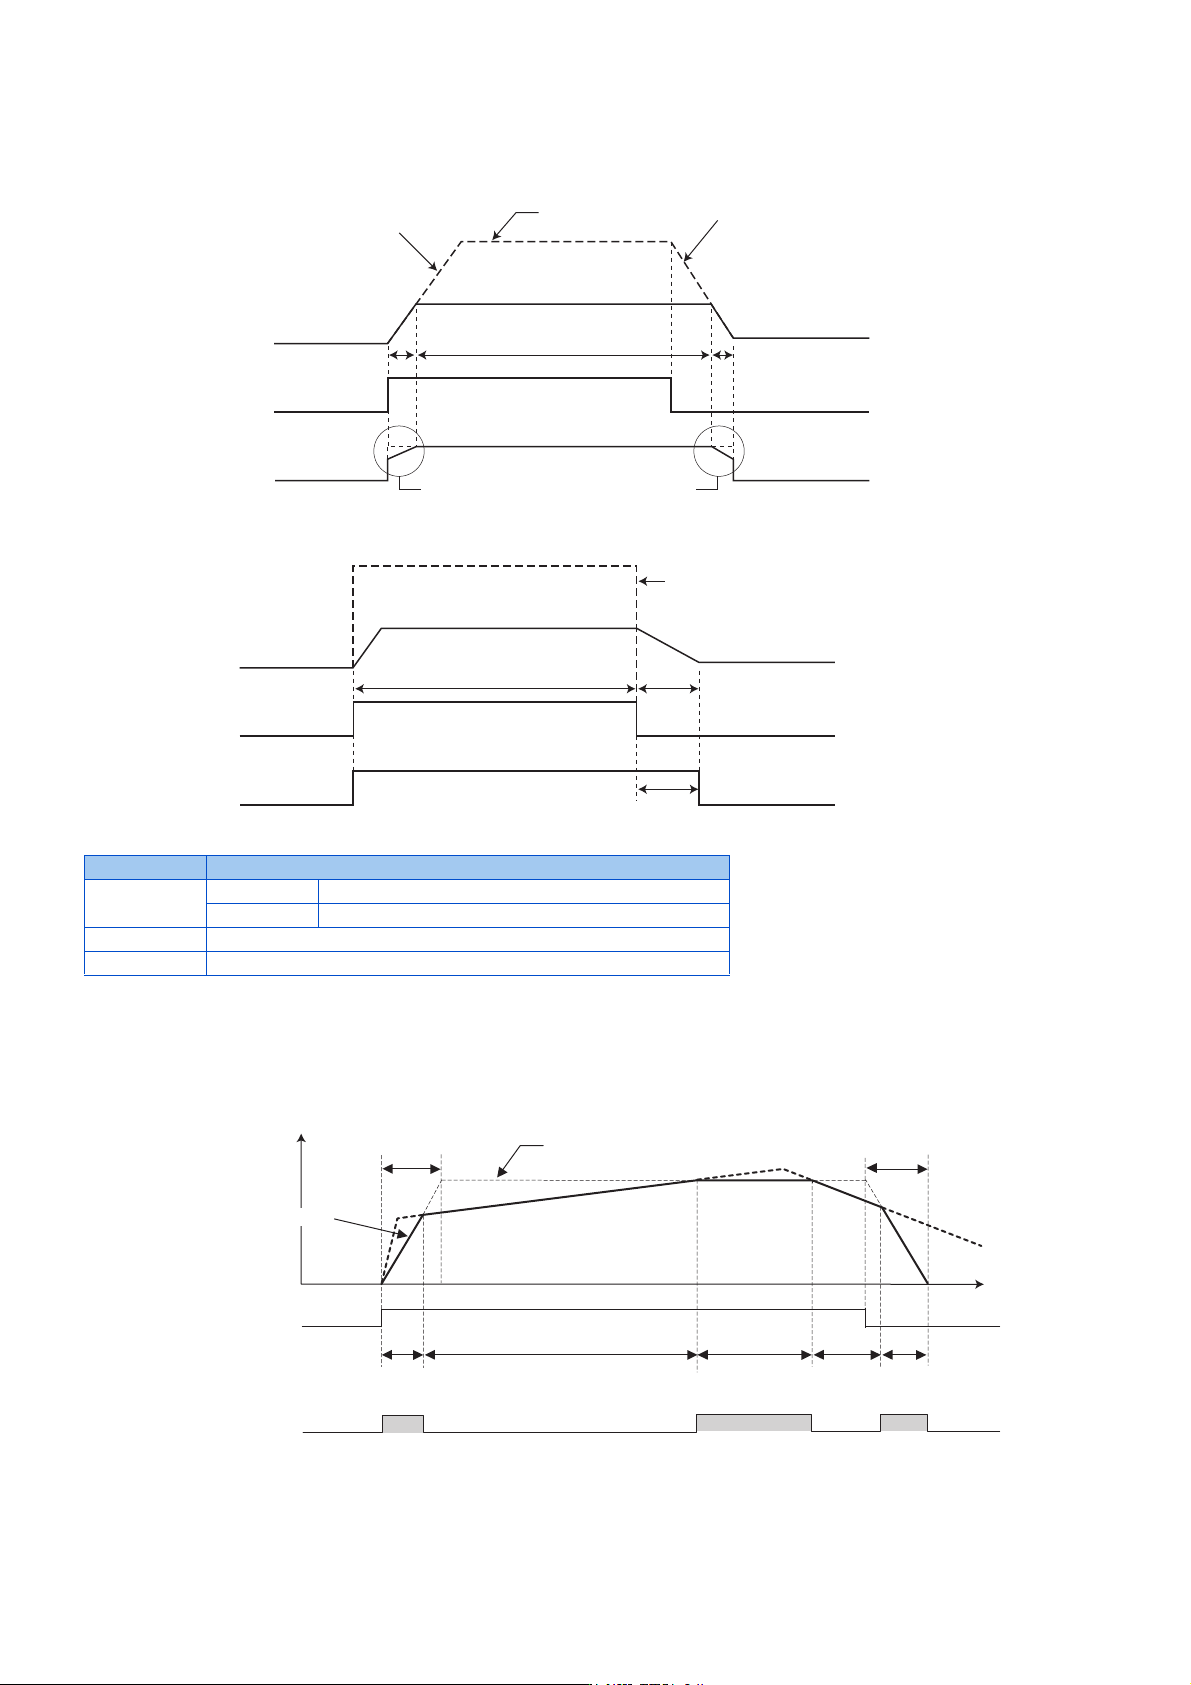
动作推移
• Pr.7、Pr.8 的设定值为 “0” 时,在启动信号 OFF 的同时转换至速度控制,并通过转矩限制值限制输出转矩。
动作示例
实际转速为速度限制值以下时,可以进行转矩控制。
如果实际转速达到速度限制值以上,则发生速度限制动作,并在停止转矩控制后进行速度控制。
显示动作。
• 如果将 STF 信号设为 ON,则按照 Pr.7 的设定提高速度限制值。
• 如果实际转速超过速度限制值,则发生速度控制动作。
• 如果将 STF 信号设为 OFF,则按照 Pr.8 的设定降低速度限制值。
项目 内容
启动信号
外部运行 STF、STR 信号
PU 运行 操作面板的 [RUN] 键或参数模块的 [FWD]/[REV] 键
转矩指令 选择转矩指令的输入方法,输入转矩指令。
速度限制 选择速度限制的输入方法,输入速度限制值。
䙏ᓖ䲀ࡦ٬
ࣘؑ
䗃ࠪ䖜⸙
䙏ᓖ䲀ࡦ
䖜⸙᧗ࡦ
䙏ᓖ䲀ࡦ
䙏ᓖ䲀ࡦ䗷〻ѝᇎᯭ䙏ᓖ᧗ࡦDŽ
˄нՊṩᦞᤷԔӗ⭏ᓄ䖜⸙DŽ˅
ṩᦞ䖜⸙ᤷԔ䗃ޕӗ⭏Ⲵ䗃ࠪ䖜⸙DŽ
ṩᦞ3Uࣖ䙕ᰬ䰪Ⲵ䇮ᇊ٬ˈሶ䙏ᓖ
䲀ࡦ٬໎࣐ࡠ䇮ᇊ٬DŽ
ṩᦞ3Uࠅ䙕ᰬ䰪Ⲵ䇮ᇊˈሶ䙏ᓖ䲀
ࡦ٬߿ቁࡠDŽ
䖜䙏ᓖ
䙏ᓖ䲀ࡦ٬
ࣘؑ
䗃ࠪ䖜⸙
䙊䗷䖜⸙䲀ࡦ٬䘋㹼䲀ࡦ
䖜⸙᧗ࡦ
䙏ᓖ᧗ࡦ
˄䙏ᓖ䲀ࡦ˅
ṩᦞ䖜⸙ᤷԔ䗃ޕӗ⭏Ⲵ䗃ࠪ䖜⸙DŽ
䖜䙏ᓖ
67)ؑ
˄↓䖜ᤷԔ˅
3U
䙏ᓖ䲀ࡦ٬
ᰦ䰤
䙏ᓖ
䖜⸙᧗ࡦ
ࣘ
䖜⸙᧗ࡦࣘ
3U
䙏ᓖ䲀ࡦࣘ
˄䙏ᓖ᧗ࡦ˅
䙏ᓖ䲀ࡦࣘ
˄䙏ᓖ᧗ࡦ˅
䙏ᓖ䲀ࡦࣘ
˄䙏ᓖ᧗ࡦ˅
䙏ᓖ䲀ࡦࣘˈሶнՊṩᦞᤷԔӗ⭏䖜⸙DŽ
2/ؑ˄䙏ᓖ䲀ࡦѝ˅
21
21 21
䖜䙏ᓖ
161
6. 转矩控制
6.1 关于转矩控制
1
2
3
4
5
6
7
8
9
10
• 进行转矩控制时,在转矩指令与负载转矩取得平衡时,实际转速将为恒速运行。
• 根据转矩指令的输入极性和启动信号的搭配决定的电机转矩的产生方向,如下表所示。
NOTE
• 如果发生速度限制动作,则进行速度控制,内部转矩限制 (Pr.22 转矩限制水平)有效 (初始值)。此时,可能无法返回转矩
控制。
转矩限制应采用外部转矩限制 (端子 4)。(参照第133页)
• 转矩控制时应设为直线加减速 (Pr.29 = “0 (初始值)”)。采用直线加减速以外的加减速曲线时,变频器的保护功能会起
动。(参照第263页)
• 在转矩控制时,如果执行了预备励磁 (LX 信号、SON 信号、X13 信号),则即使在未输入启动指令 (STF 或 STR)的状态下,电
机也可能会低速旋转。此外,在输入了启动指令的状态下,即使速度限制值= 0 时,电机也可能会低速旋转。应确认即使电机
旋转也不会存在安全问题后,再执行预备励磁。
• 实时无传感器矢量控制时,无法在低速 (约 10Hz 以下)再生区域及低速轻负载 (约 5Hz 以下时,为额定转矩约 20% 以下)的
情况下进行转矩控制。
转矩指令的极性
转矩产生方向
STF 信号 ON STR 信号 ON
+ 的转矩指令 正转方向 (正转驱动 / 反转再生) 反转方向 (正转再生 / 反转驱动)
- 的转矩指令 反转方向 (正转再生 / 反转驱动) 正转方向 (正转驱动 / 反转再生)
162
6. 转矩控制
6.2 实时无传感器矢量控制 (转矩控制)的设定步骤
6.2 实时无传感器矢量控制 (转矩控制)的设定步骤
↕僔
1. 进行正确接线。(参照使用手册 (连接篇))
2. 对所使用的电机进行设定。(Pr.71)(参照第 408 页)
在 Pr.71 适用电机中设定 “0” (标准电机)或 “10” (恒转矩电机)。
3. 对电机过热保护进行设定。(Pr.9)(参照第 299 页)
4. 对电机容量、电机极数进行设定。(Pr.80、Pr.81)(参照第 106 页)
设定值为 “9999” (初始值)则无法启动。
5. 对电机额定电压、电机额定频率进行设定。(Pr.83、Pr.84)(参照第 414 页)
6. 对控制方法进行选择。(Pr.800)(参照第 106 页)
选择 Pr.800 控制方法选择= “11” (转矩控制)或 “12” (速度 - 转矩切换)使转矩控制有效。
7. 对转矩指令进行设定。(Pr.804)(参照第 164 页)
8. 对速度限制进行设定。(Pr.807)(参照第 167 页)
9. 进行离线自动调谐。(Pr.96)(参照第 414 页)
10. 将加速时间设定为 “0”。(Pr.7)(参照第 258 页)
11. 试运行
根据需要
• 选择在线自动调谐。(Pr.95)(参照第 433 页)
• 通过手动输入调整转矩控制增益 (参照第 169 页)
NOTE
• 实时无传感器矢量控制时,应在运行前正确的进行离线自动调谐。
• 实时无传感器矢量控制时会限制载波频率。(参照第248页)
• 无法在低速 (约 10Hz 以下)再生区域及低速轻负载 (约 5Hz 以下时,为额定转矩的约 20% 以下)的情况下进行转矩控制。
• 在转矩控制时,如果执行了预备励磁 (LX 信号、SON 信号、X13 信号),则即使在未输入启动指令 (STF 或 STR)的状态下,电
机也可能会低速旋转。此外,在输入了启动指令的状态下,即使速度限制值= 0 时,电机也可能会低速旋转。应确认即使电机
旋转也不会存在安全问题后,再执行预备励磁。
• 转矩控制时,请勿在运行过程中进行正转指令 (STF)和反转指令 (STR)的切换。发生过电流切断 (E.OC[])或反转减速异
常 (E.11)。
• 实时无传感器矢量控制时,在电机自由运行的过程中可以启动的情况下,应进行瞬时停电再启动功能的有频率搜索的设定
(Pr.57 ≠ “9999”、Pr.162 = “10”)。
• 用于实时无传感器矢量控制时,在大约 2Hz 以下的极低速区域可能无法获得足够的转矩。
• 在恒输出区域中设定转矩恒定指令时,应设定 Pr.803 恒输出区域转矩特性选择= “1”。(参照第164页)
• 关于 SF-V5RU 的设定,请参照第436页。
速度控制范围的标准如下。
驱动时 1:200 (2、4、6 极)(60Hz 额定时在 0.3Hz 以上可以使用)、1:30 (8、10 极)(60Hz 额定时在 2Hz 以上可以使用)
再生时 1:12 (2 ~ 10 极)(60Hz 额定时在 5Hz 以上可以使用)
ᰖՖಞᰖՖಞᰖՖಞ