ib0600869chnt.pdf - 第164页
163 6. 转矩控制 6.3 矢量控制 (转矩控制)的设定步骤 1 2 3 4 5 6 7 8 9 10 6.3 矢量控制 (转矩控制)的设定步骤 ↕僔 1. 进行正确接线。 (参照使用手册 (连接篇) ) 安装矢量控制对应选件。 2. 对所使用的电机、PLG 进行设定。 ( Pr.71、Pr.359、Pr.369 ) (参照 第 408 页 、 第 436 页 ) 3. 设定电机的过热保护。 ( Pr.9 ) (参照 第 29…
162
6. 转矩控制
6.2 实时无传感器矢量控制 (转矩控制)的设定步骤
6.2 实时无传感器矢量控制 (转矩控制)的设定步骤
↕僔
1. 进行正确接线。(参照使用手册 (连接篇))
2. 对所使用的电机进行设定。(Pr.71)(参照第 408 页)
在 Pr.71 适用电机中设定 “0” (标准电机)或 “10” (恒转矩电机)。
3. 对电机过热保护进行设定。(Pr.9)(参照第 299 页)
4. 对电机容量、电机极数进行设定。(Pr.80、Pr.81)(参照第 106 页)
设定值为 “9999” (初始值)则无法启动。
5. 对电机额定电压、电机额定频率进行设定。(Pr.83、Pr.84)(参照第 414 页)
6. 对控制方法进行选择。(Pr.800)(参照第 106 页)
选择 Pr.800 控制方法选择= “11” (转矩控制)或 “12” (速度 - 转矩切换)使转矩控制有效。
7. 对转矩指令进行设定。(Pr.804)(参照第 164 页)
8. 对速度限制进行设定。(Pr.807)(参照第 167 页)
9. 进行离线自动调谐。(Pr.96)(参照第 414 页)
10. 将加速时间设定为 “0”。(Pr.7)(参照第 258 页)
11. 试运行
根据需要
• 选择在线自动调谐。(Pr.95)(参照第 433 页)
• 通过手动输入调整转矩控制增益 (参照第 169 页)
NOTE
• 实时无传感器矢量控制时,应在运行前正确的进行离线自动调谐。
• 实时无传感器矢量控制时会限制载波频率。(参照第248页)
• 无法在低速 (约 10Hz 以下)再生区域及低速轻负载 (约 5Hz 以下时,为额定转矩的约 20% 以下)的情况下进行转矩控制。
• 在转矩控制时,如果执行了预备励磁 (LX 信号、SON 信号、X13 信号),则即使在未输入启动指令 (STF 或 STR)的状态下,电
机也可能会低速旋转。此外,在输入了启动指令的状态下,即使速度限制值= 0 时,电机也可能会低速旋转。应确认即使电机
旋转也不会存在安全问题后,再执行预备励磁。
• 转矩控制时,请勿在运行过程中进行正转指令 (STF)和反转指令 (STR)的切换。发生过电流切断 (E.OC[])或反转减速异
常 (E.11)。
• 实时无传感器矢量控制时,在电机自由运行的过程中可以启动的情况下,应进行瞬时停电再启动功能的有频率搜索的设定
(Pr.57 ≠ “9999”、Pr.162 = “10”)。
• 用于实时无传感器矢量控制时,在大约 2Hz 以下的极低速区域可能无法获得足够的转矩。
• 在恒输出区域中设定转矩恒定指令时,应设定 Pr.803 恒输出区域转矩特性选择= “1”。(参照第164页)
• 关于 SF-V5RU 的设定,请参照第436页。
速度控制范围的标准如下。
驱动时 1:200 (2、4、6 极)(60Hz 额定时在 0.3Hz 以上可以使用)、1:30 (8、10 极)(60Hz 额定时在 2Hz 以上可以使用)
再生时 1:12 (2 ~ 10 极)(60Hz 额定时在 5Hz 以上可以使用)
ᰖՖಞᰖՖಞᰖՖಞ
163
6. 转矩控制
6.3 矢量控制 (转矩控制)的设定步骤
1
2
3
4
5
6
7
8
9
10
6.3 矢量控制 (转矩控制)的设定步骤
↕僔
1. 进行正确接线。(参照使用手册 (连接篇))
安装矢量控制对应选件。
2. 对所使用的电机、PLG 进行设定。(Pr.71、Pr.359、Pr.369)(参照第 408 页、第 436 页)
3. 设定电机的过热保护。(Pr.9)(参照第 299 页)
使用 SF-V5RU 等带温度传感器的电机并通过温度传感器进行电机过热保护时,应设定 Pr.9 = “0A”。关于带温度传
感器的电机的连接,请参照使用手册 (连接篇)。
4. 对电机容量、电机极数进行设定。(Pr.80、Pr.81)(参照第 106 页)
设定值为 “9999” (初始值)时,为 V/F 控制。
5. 对电机额定电压、电机额定频率进行设定。(Pr.83、Pr.84)(参照第 414 页)
6. 对控制方法进行选择。(Pr.800)(参照第 106 页)
选择 Pr.800 控制方法选择= “1” (转矩控制)、“2” (速度 - 转矩切换)或 “5” (位置 - 转矩切换)使转矩
控制有效。
7. 对转矩指令进行设定。(Pr.804)(参照第 164 页)
8. 对速度限制进行设定。(Pr.807)(参照第 167 页)
9. 将加速时间设定为 “0”。(Pr.7)(参照第 258 页)
10. 试运行
根据需要
• 进行离线自动调谐。(Pr.96)(参照第 414 页)
• 选择在线自动调谐。(Pr.95)(参照第 433 页)
• 通过手动输入调整转矩控制增益 (参照第 169 页)
NOTE
• 矢量控制时,在运行过程中磁通检测器起动后,通过流过电机的电流和变频器输出电压来推断及监测电机内部的磁通。由于可
以高精度地推断电机的磁通,因此可不受二次电阻的温度变化的影响,取得良好的特性,从而提高转矩精度。
• 在转矩控制时,如果执行了预备励磁 (LX 信号、SON 信号、X13 信号),则即使在未输入启动指令 (STF 或 STR)的状态下,电
机也可能会低速旋转。此外,在输入了启动指令的状态下,即使速度限制值= 0 时,电机也可能会低速旋转。应确认即使电机
旋转也不会存在安全问题后,再执行预备励磁。
• 矢量控制时,载波频率将受到限制。(参照第 248 页)
• PM 电机的矢量控制不支持转矩控制。
• 在恒输出区域中设定转矩恒定指令时,应设定 Pr.803 恒输出区域转矩特性选择= “1”。(参照第 164 页)
• 关于 SF-V5RU 的设定,请参照第 436 页。
• 因为 IP67 规格产品、CC-Link 通讯功能内置产品不能使用内置选件,所以不支持矢量控制。
⸘䠅
⸘䠅
⸘䠅
164
6. 转矩控制
6.4 关于转矩指令
6.4 关于转矩指令
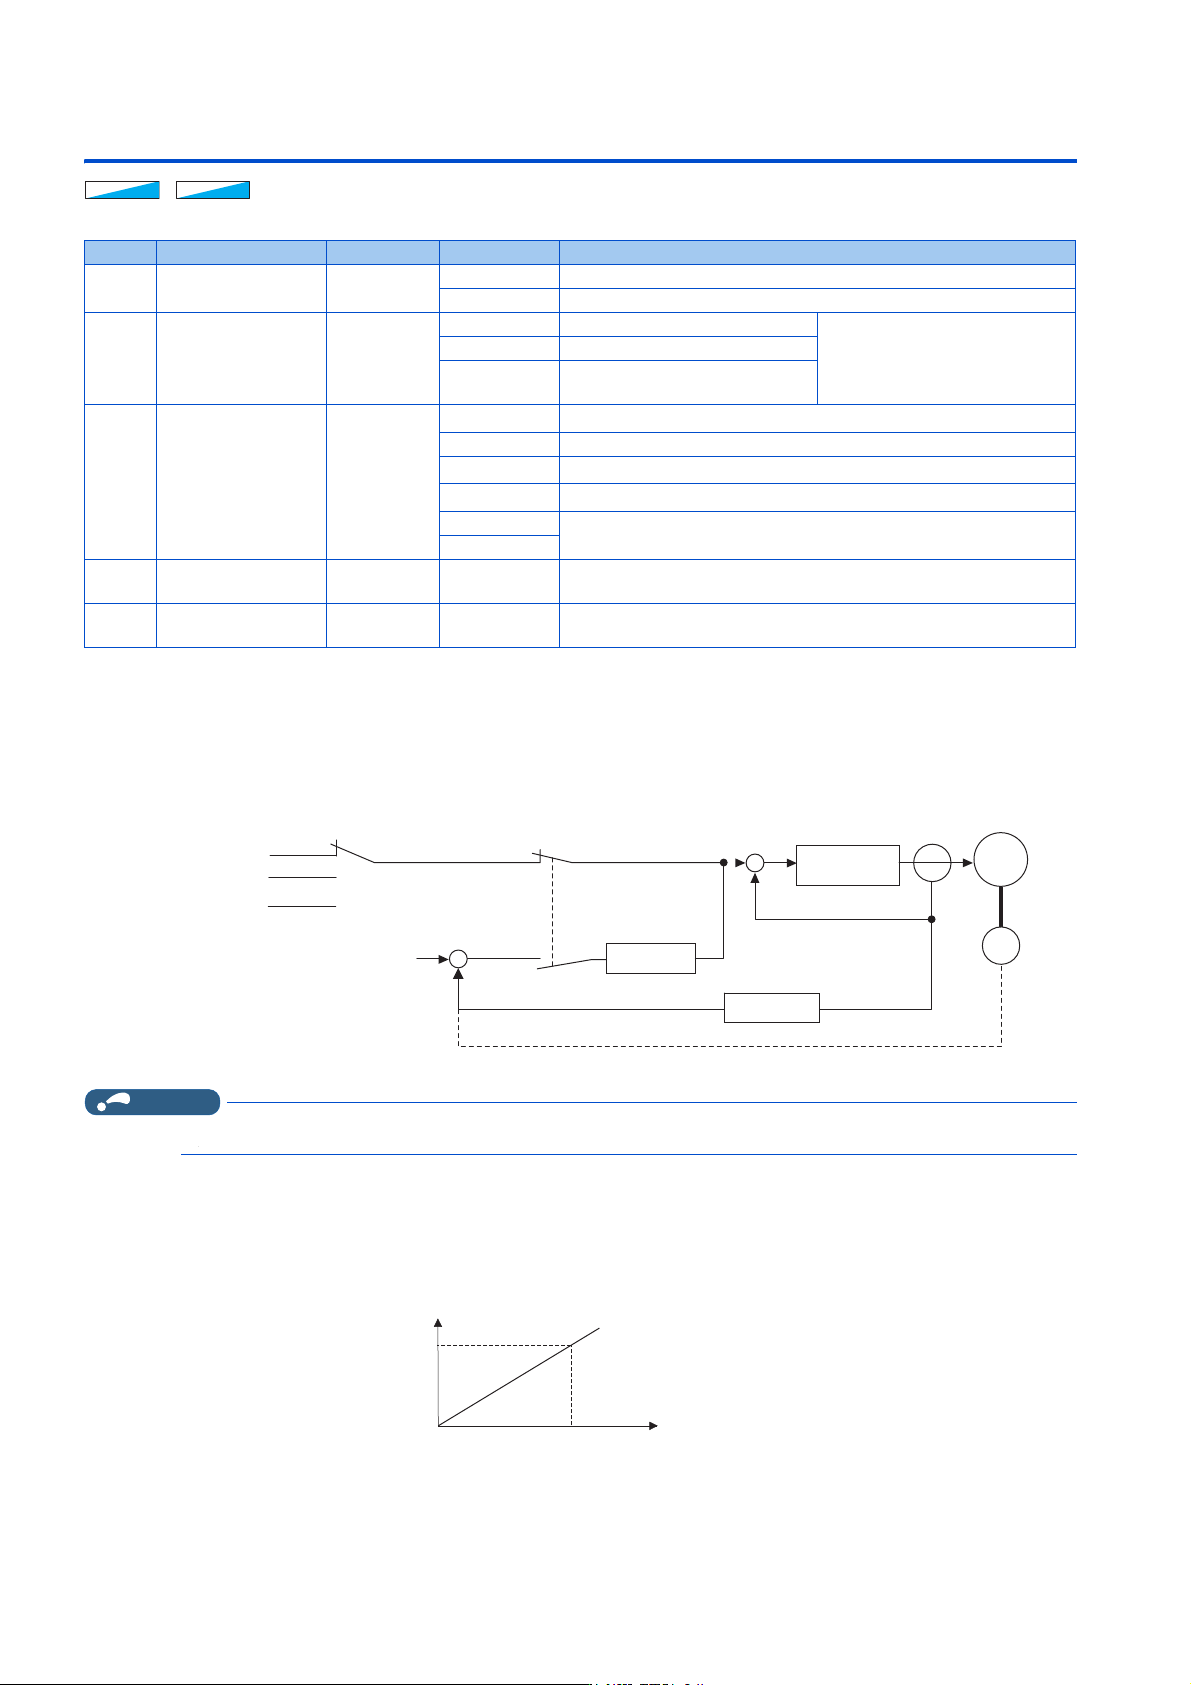
转矩控制时,可以选择发出转矩指令的场所。
*1 CC-Link 通讯功能内置产品不能进行设定。
*2 通过 CC-Link、CC-Link IE TSN、CC-Link IE 现场网络 Basic 及 PROFIBUS-DP 通讯输入转矩指令。安装了矢量控制对应选件时或使用 IP67 规格产
品时,无法使用 CC-Link、PROFIBUS-DP 通讯。
*3 IP67 规格产品不能使用内置选件,因此该功能无效。
控制块图
NOTE
• 输入了超过转矩限制值(Pr.22、Pr.810、Pr.812 ~ Pr.817)的转矩指令值时,将以转矩限制值限制输出转矩。(参照第158页)
基于模拟输入 (端子 4)的转矩指令 (Pr.804 = “0” (初始值))
• 通过向端子 4 输入电压 (电流)发出转矩指令。
• 通过端子 4 输入转矩指令时,Pr.858 端子 4 功能分配= “4”。
• 基于模拟输入的转矩指令,可以通过校正参数 C38(Pr.932) ~ C41(Pr.933) 进行校正。(参照第 390 页)
Pr. 名称 初始值 设定范围 内容
801
H704
输出限制水平 9999
0 ~ 400% 设定转矩电流指令限制等级。
9999 转矩限制设定值为转矩电流指令的限制等级
803
G210
恒输出区域转矩特性
选择
0
0、10 电机输出恒定指令
通过转矩指令设定,选择恒输出区
域的转矩指令。
1 转矩恒定指令
2
输出限制范围内的转矩恒定指令
(转矩电流指令限制)
804
D400
转矩指令权选择
[E800]
[E800-(SC)E]
[E806]
0
[E800-NC]
1
0
*1
基于端子 4 的模拟输入的转矩指令
1 通过参数设定 (Pr.805 或 Pr.806)发出转矩指令 (-400% ~ 400%)
3
基于通讯的转矩指令
*2
4
*1
12 位 /16 位数字输入 (FR-A8AX)
*3
5
基于通讯的转矩指令
*2
6
805
D401
转矩指令值 (RAM) 1000% 600 ~ 1400%
将转矩限指令值写入 RAM。将 1000% 设为 0%,通过 1000% 的偏置设定转
矩指令。
806
D402
转矩指令值 (RAM,
EEPROM)
1000% 600 ~ 1400%
将转矩限指令值写入 RAM 和 EEPROM。将 1000% 设为 0%,通过 1000% 的
偏置设定转矩指令。
ᰖՖಞᰖՖಞᰖՖಞ
⸘䠅⸘䠅⸘䠅
৲ᮠ3UȽ
սᮠᆇ䗃ޕ
˄)5$$;˅
䙏ᓖ䲀ࡦ䗃ޕ
䙏ᓖ᧗ࡦ
⁑ᤏ䗃ޕ
ǃǃǃ
3U䖢⸟Ԛᵹ䘿
䖜⸙᧗ࡦ
0
䙏ᓖ᧘ᯝ٬˘䙏ᓖ䲀ࡦ٬
ᇎᰦᰐՐᝏಘ⸒䟿᧗ࡦ
ǂ
䙏ᓖ᧘ᯝ٬ı䙏ᓖ䲀ࡦ٬
䙏ᓖ᧘ᯝಘ
⸒䟿᧗ࡦ
3/*
䖜⸙ᤷԔ
ㄟᆀ
⁑ᤏ䗃ޕ
ǂǂ