ib0600869chnt.pdf - 第178页
177 7. 位置控制 7.4 点位表简易定位功能 1 2 3 4 5 6 7 8 9 10 7.4 点位表简易定位功能 预先在参数中设定脉冲数(位置) 或加减速时间等定位数据后, 再创建点位表(点位表方式) 。 通过选择点位表进行定位运行。 ⸘䠅 ⸘䠅 ⸘䠅 30 30 30 Pr. 名称 初始值 *1 设定范围 内容 Gr.1 Gr.2 4 D301 3 速设定 (高速) 60Hz 50Hz 0 ~ 590Hz 第 1 定位时的最高…
176
7. 位置控制
7.3 PM 无传感器矢量控制 (位置控制)的设定步骤
NOTE
• PM 实时无传感器矢量控制时,应首先进行 PM 参数初始设定。如果在设定其他参数后进行初始设定,则部分参数的设定值将被
初始化。(被初始化的参数请参照第116页)
• PM 无传感器矢量控制时限制了载波频率。(参照第248页)
• PM 无传感器矢量控制时,为了进行磁极位置检测将启动指令(STF、STR)设为 ON 之后,直至输出 RUN 信号为止大约发生 100ms
的延迟。
• 为了在位置控制下运行,需要将预备励磁 / 伺服 ON (LX)信号或伺服 ON (SON)信号设为 ON。在 Pr.178 ~ Pr.189 (输入端
子功能选择)中设定 “23” 来对 LX 信号进行端子功能的分配。在 Pr.178 ~ Pr.189 (输入端子功能选择)中设定 “86” 来
对 SON 信号进行端子功能的分配。(使用 PROFINET、EtherCAT 时无需分配。)
• 如果 SON 信号被分配到输入端子,则 LX 信号无效。
• 原点复位方式的初始状态为原点忽略 (伺服 ON 位置原点)。
177
7. 位置控制
7.4 点位表简易定位功能
1
2
3
4
5
6
7
8
9
10
7.4 点位表简易定位功能
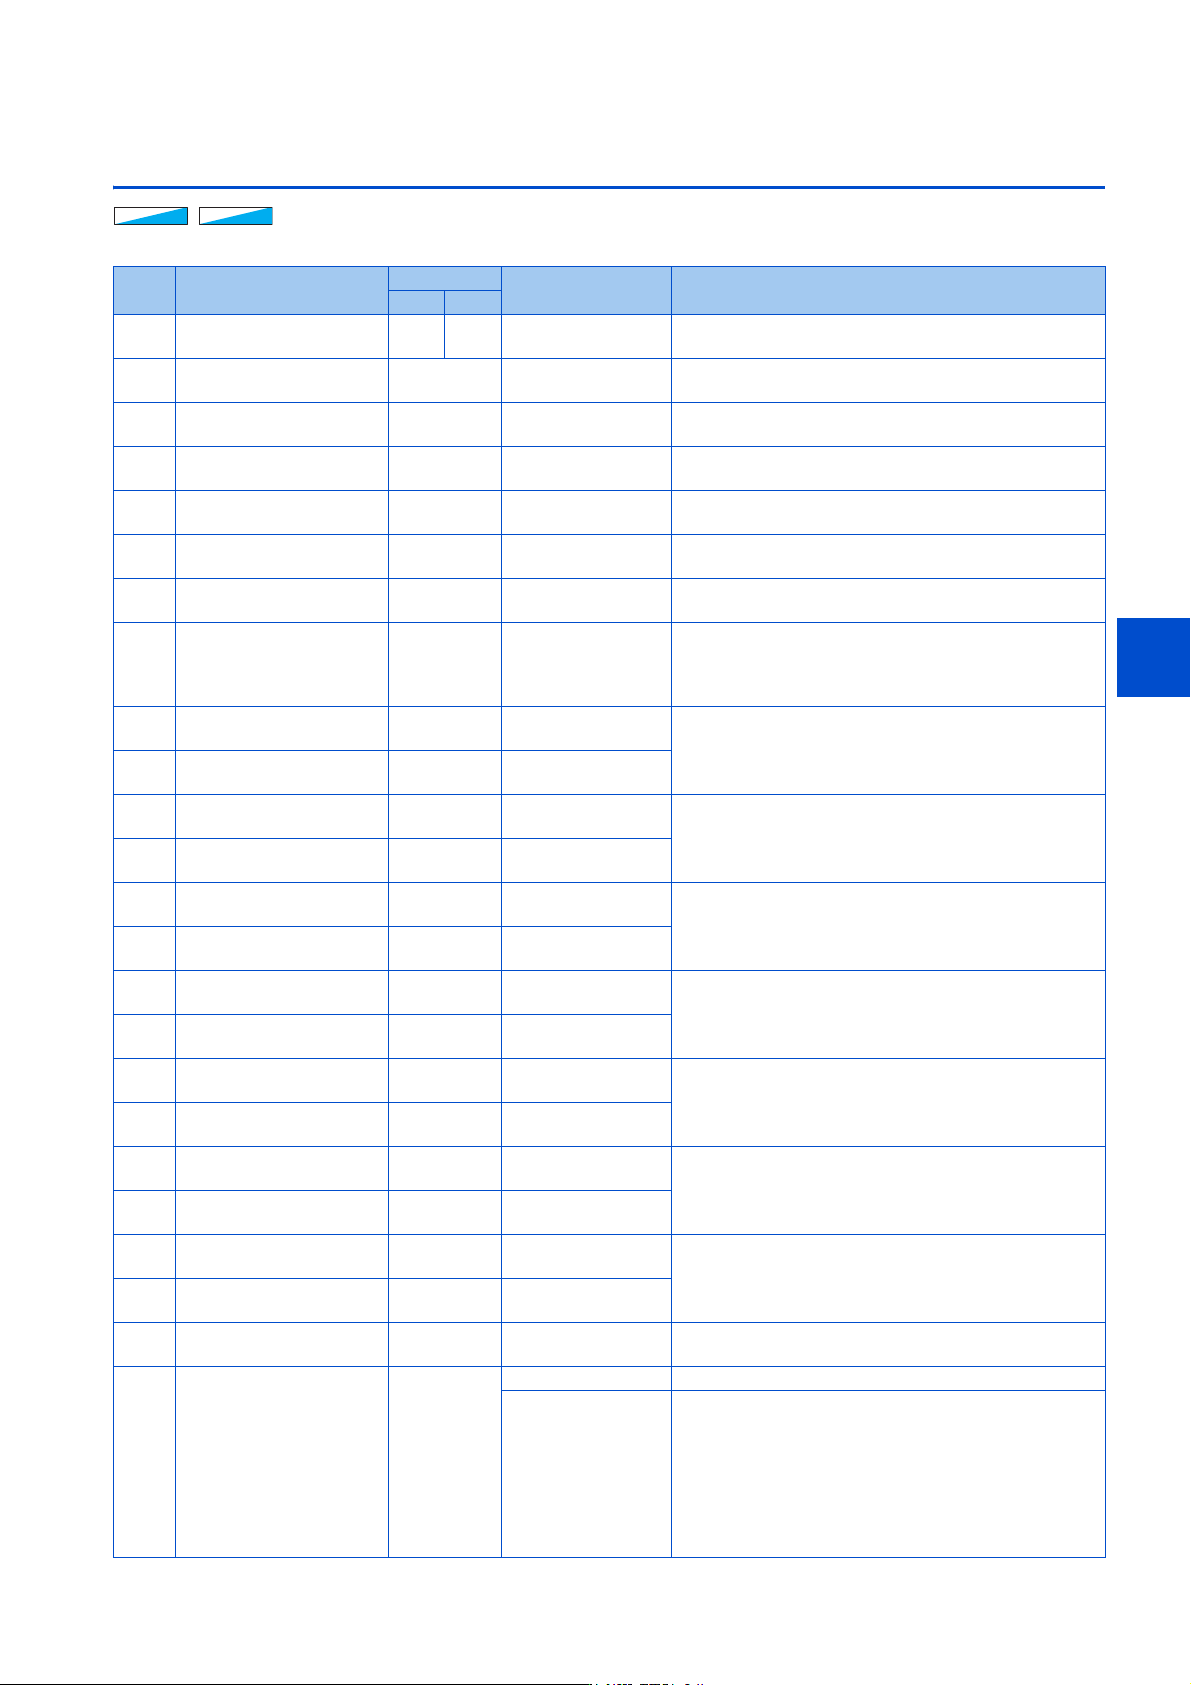
预先在参数中设定脉冲数(位置)或加减速时间等定位数据后,再创建点位表(点位表方式)。通过选择点位表进行定位运行。
⸘䠅
⸘䠅
⸘䠅
303030
Pr. 名称
初始值
*1
设定范围 内容
Gr.1 Gr.2
4
D301
3 速设定 (高速) 60Hz 50Hz 0 ~ 590Hz 第 1 定位时的最高速度
5
D302
3 速设定 (中速) 30Hz 0 ~ 590Hz 第 2 定位时的最高速度
6
D303
3 速设定 (低速) 10Hz 0 ~ 590Hz 第 3 定位时的最高速度
24
D304
多段速设定 (4 速) 9999 0 ~ 590Hz、9999
第 4 定位时的最高速度 Pr.24 = “9999” 时,Pr.6 的设定
值
25
D305
多段速设定 (5 速) 9999 0 ~ 590Hz、9999
第 5 定位时的最高速度 Pr.25 = “9999” 时,Pr.6 的设定
值
26
D306
多段速设定 (6 速) 9999 0 ~ 590Hz、9999
第 6 定位时的最高速度 Pr.26 = “9999” 时,Pr.5 的设定
值
27
D307
多段速设定 (7 速) 9999 0 ~ 590Hz、9999
第 7 定位时的最高速度 Pr.27 = “9999” 时,Pr.6 的设定
值
464
B020
位置控制紧急停止减速时间 0.01s 0.01 ~ 360s
对通过急停信号输入或正转 / 反转行程终点信号输入来停止
时的减速时间进行设定。在 Pr.20 加减速基准频率中设定减
速时间的标准。设定减速时间是指设定从 Pr.20 到停止之间
的速度变化时间。
465
B021
第 1 目标位置后 4 位 0 0 ~ 9999
设定点位表 1 的目标位置。
466
B022
第 1 目标位置前 4 位 0 0 ~ 9999
467
B023
第 2 目标位置后 4 位 0 0 ~ 9999
设定点位表 2 的目标位置。
468
B024
第 2 目标位置前 4 位 0 0 ~ 9999
469
B025
第 3 目标位置后 4 位 0 0 ~ 9999
设定点位表 3 的目标位置。
470
B026
第 3 目标位置前 4 位 0 0 ~ 9999
471
B027
第 4 目标位置后 4 位 0 0 ~ 9999
设定点位表 4 的目标位置。
472
B028
第 4 目标位置前 4 位 0 0 ~ 9999
473
B029
第 5 目标位置后 4 位 0 0 ~ 9999
设定点位表 5 的目标位置。
474
B030
第 5 目标位置前 4 位 0 0 ~ 9999
475
B031
第 6 目标位置后 4 位 0 0 ~ 9999
设定点位表 6 的目标位置。
476
B032
第 6 目标位置前 4 位 0 0 ~ 9999
477
B033
第 7 目标位置后 4 位 0 0 ~ 9999
设定点位表 7 的目标位置。
478
B034
第 7 目标位置前 4 位 0 0 ~ 9999
511
B197
原点复位位移移动速度 0.5Hz 0 ~ 400Hz 设定原点偏移时的速度。
1095
B110
原点复位功能选择 9999
1000、9999 选择原点复位位置数据 (Pr.1096、Pr.1097)的符号。
10000、10001、
10010、10011、
10100、10101、
10110、10111、
11000、11001、
11010、11011、
11100、11101、
11110、11111
*2
选择原点复位动作时的功能。
178
7. 位置控制
7.4 点位表简易定位功能
1096
B111
原点复位位置数据低位 4 位 0 0 ~ 9999
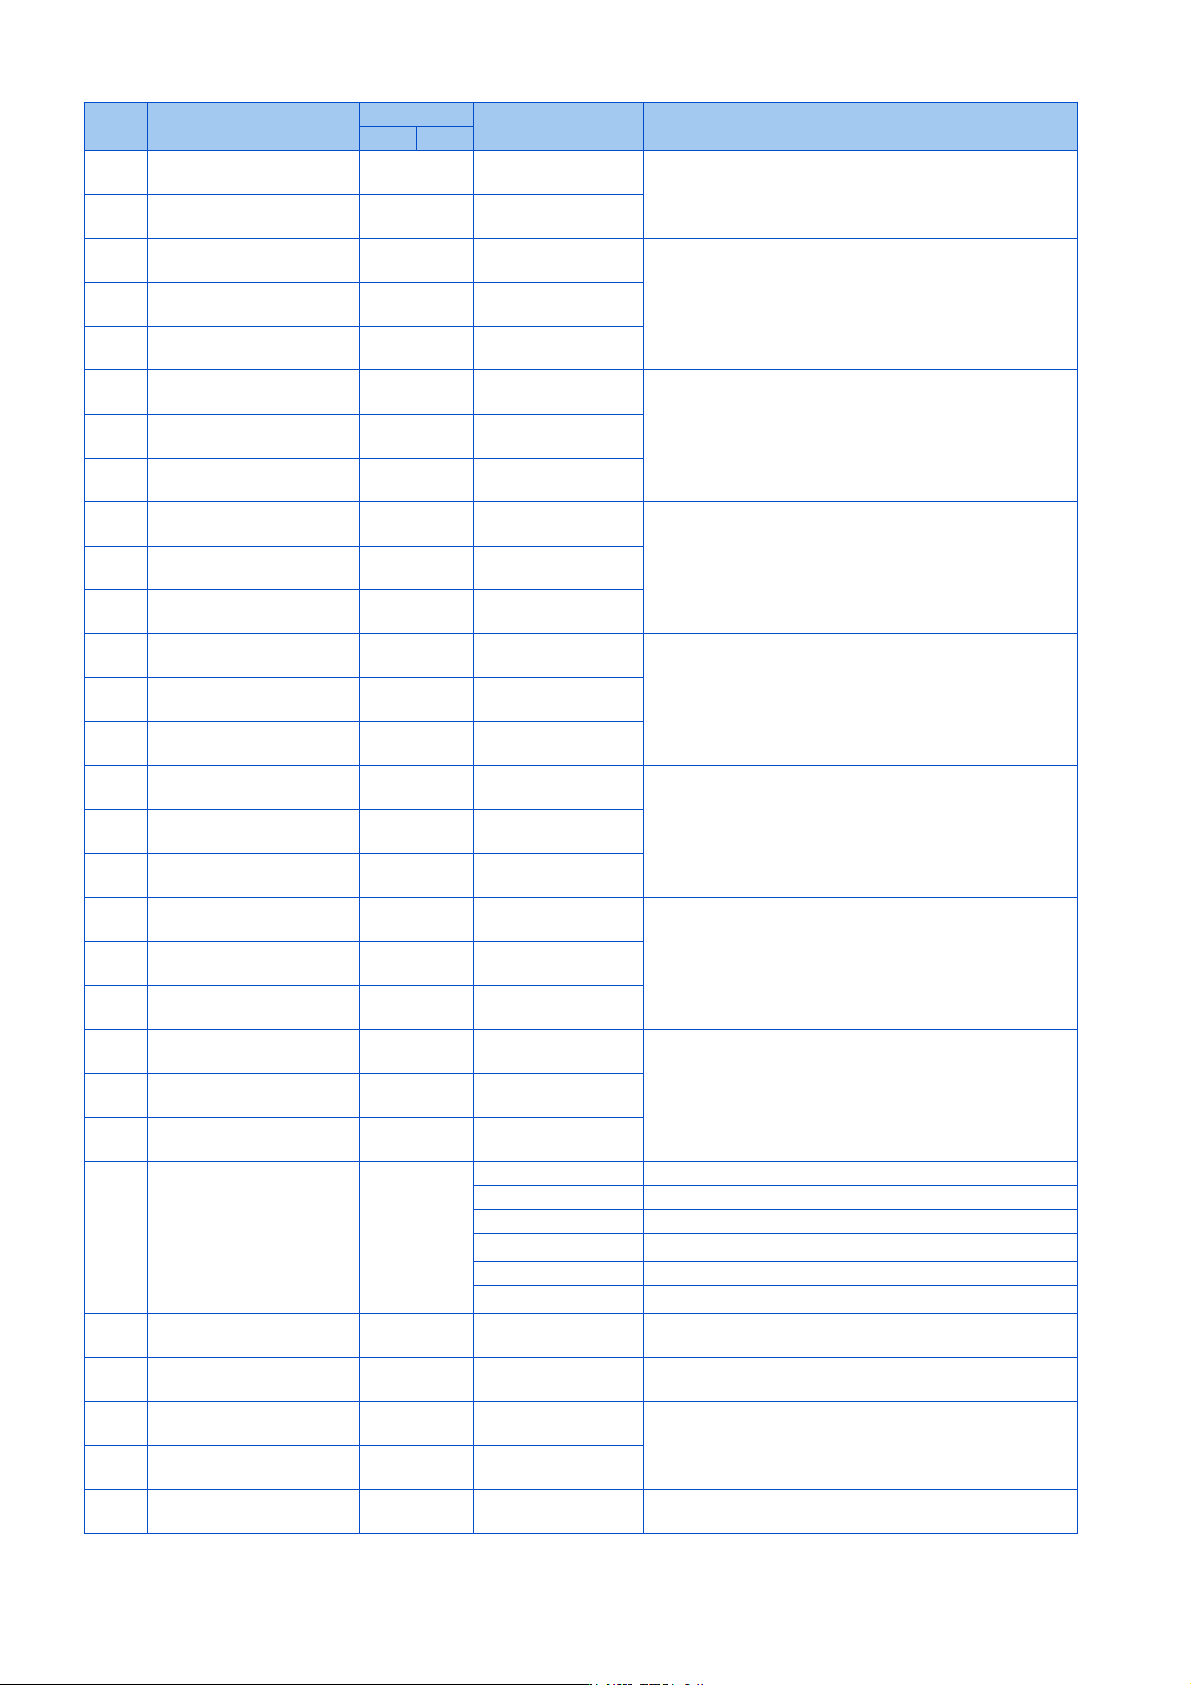
设定原点复位位置数据。
原点复位位置数据= Pr.1097×10000 + Pr.1096
1097
B112
原点复位位置数据高位 4 位 0 0 ~ 9999
1222
B120
第 1 位置定位加速时间 5s 0.01 ~ 360s
设定点位表 1 的各要素
1223
B121
第 1 位置定位减速时间 5s 0.01 ~ 360s
1225
B123
第 1 位置定位辅助功能 10
0、1、10、11、100、
101、110、111
1226
B124
第 2 位置定位加速时间 5s 0.01 ~ 360s
设定点位表 2 的各要素
1227
B125
第 2 位置定位减速时间 5s 0.01 ~ 360s
1229
B127
第 2 位置定位辅助功能 10
0、1、10、11、100、
101、110、111
1230
B128
第 3 位置定位加速时间 5s 0.01 ~ 360s
设定点位表 3 的各要素
1231
B129
第 3 位置定位减速时间 5s 0.01 ~ 360s
1233
B131
第 3 位置定位辅助功能 10
0、1、10、11、100、
101、110、111
1234
B132
第 4 位置定位加速时间 5s 0.01 ~ 360s
设定点位表 4 的各要素
1235
B133
第 4 位置定位减速时间 5s 0.01 ~ 360s
1237
B135
第 4 位置定位辅助功能 10
0、1、10、11、100、
101、110、111
1238
B136
第 5 位置定位加速时间 5s 0.01 ~ 360s
设定点位表 5 的各要素
1239
B137
第 5 位置定位减速时间 5s 0.01 ~ 360s
1241
B139
第 5 位置定位辅助功能 10
0、1、10、11、100、
101、110、111
1242
B140
第 6 位置定位加速时间 5s 0.01 ~ 360s
设定点位表 6 的各要素
1243
B141
第 6 位置定位减速时间 5s 0.01 ~ 360s
1245
B143
第 6 位置定位辅助功能 10
0、1、10、11、100、
101、110、111
1246
B144
第 7 位置定位加速时间 5s 0.01 ~ 360s
设定点位表 7 的各要素
1247
B145
第 7 位置定位减速时间 5s 0.01 ~ 360s
1249
B147
第 7 位置定位辅助功能 10 0、10、100、110
1282
B180
原点回归方式选择 4
2 数据设定式
3、103、203 推压式
4 原点忽略 (伺服 ON 位置原点)
5、105、205
*2
近点狗式后端基准
6、106、206 计数式前端基准
9、109、209
*2
近点狗式前端基准
1283
B181
原点回归速度 2Hz 0 ~ 400Hz 设定原点复位动作的速度。
1284
B182
原点回归蠕变速度 3Hz 0 ~ 400Hz 设定原点复位之前的速度。
1285
B183
原点偏移量的后 4 位数 0 0 ~ 9999
设定使原点偏移的移动量。
原点偏移量= Pr.1286×10000 + Pr.1285
1286
B184
原点偏移量的前 4 位数 0 0 ~ 9999
1289
B187
原点回归接触转矩 40% 0 ~ 200% 设定推压式原点复位的推压动作等级。
Pr. 名称
初始值
*1
设定范围 内容
Gr.1 Gr.2