ib0600869chnt.pdf - 第180页
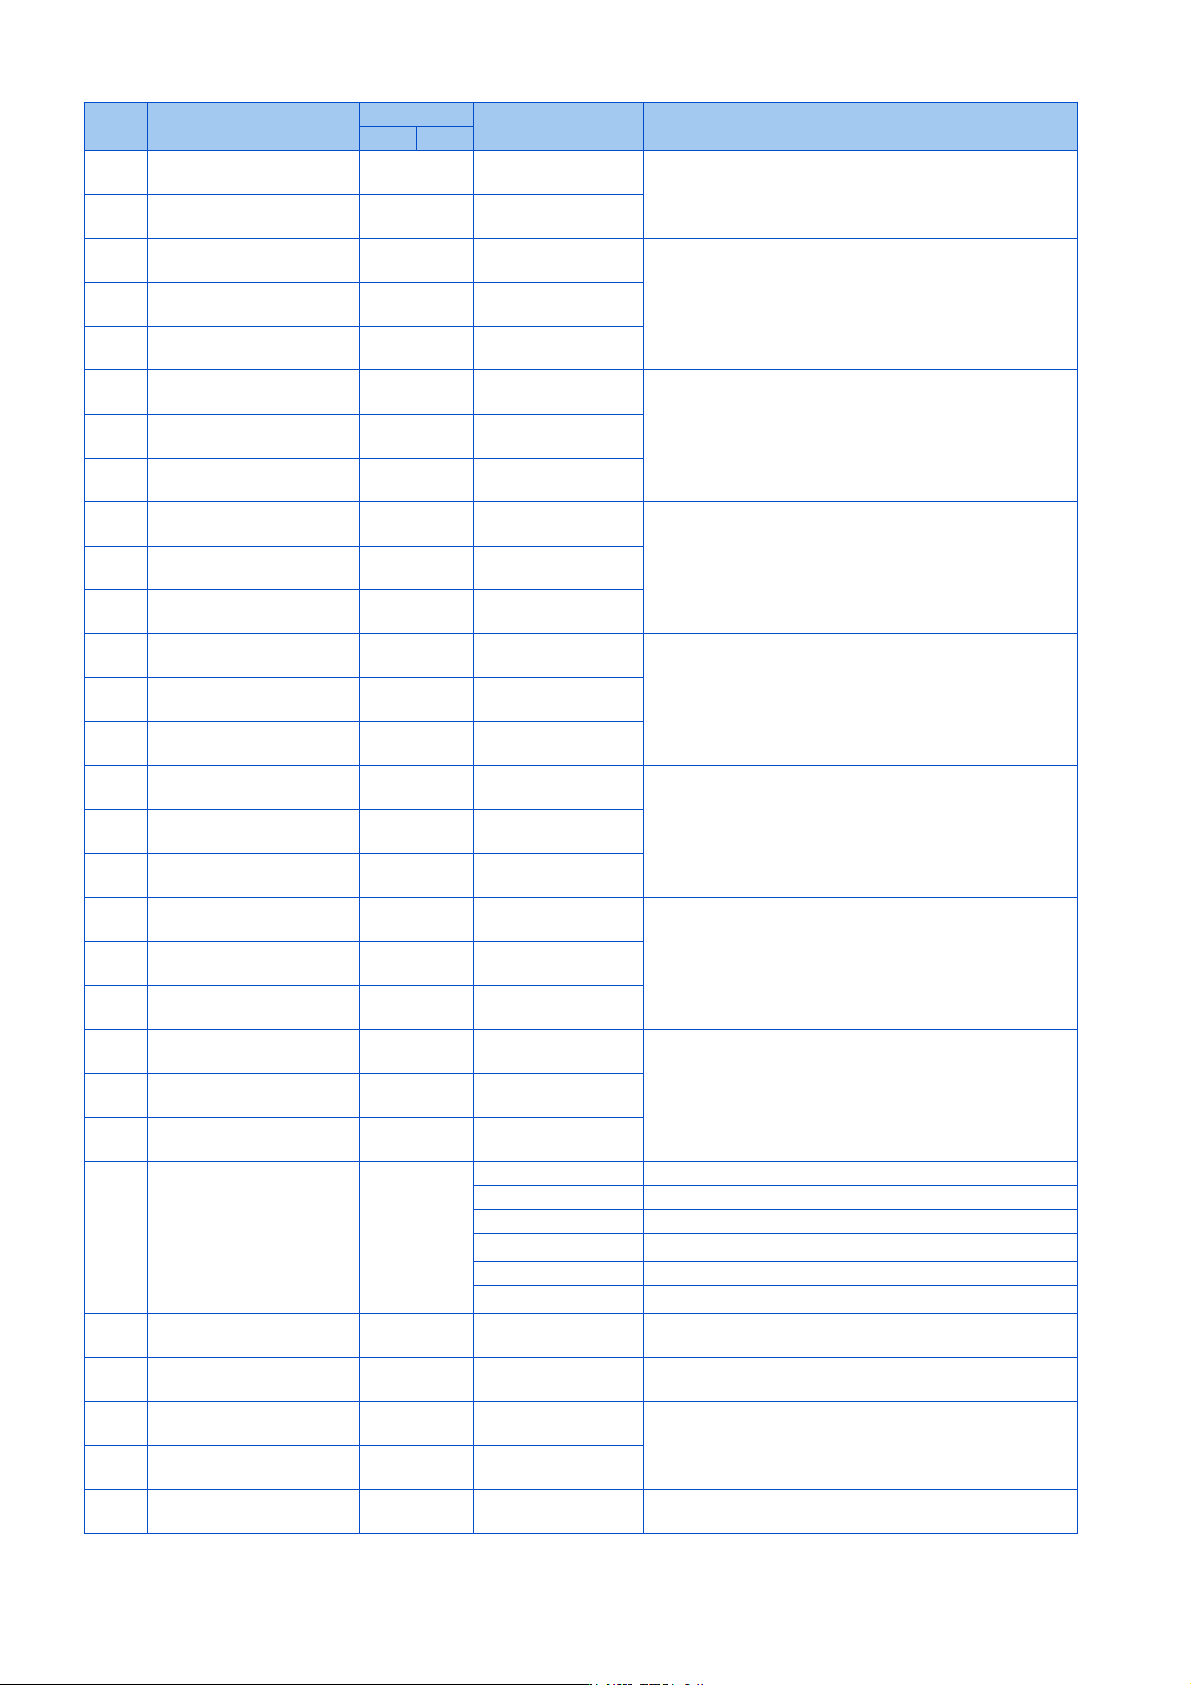
179 7. 位置控制 7.4 点位表简易定位功能 1 2 3 4 5 6 7 8 9 10 *1 Gr.1、Gr.2 表示参数初始值组。 (参照 第5 4 页 ) *2 仅限在 PM 无传感器矢量控制时 (使用 MM-GKR、EM-A 时)有效。 基于点位表的定位 (Pr.4 ~ Pr.6、Pr.24 ~ Pr.27、Pr.465 ~ Pr.478、 Pr.1222、Pr.1223、Pr.1225 ~ Pr.1227、Pr.122…
178
7. 位置控制
7.4 点位表简易定位功能
1096
B111
原点复位位置数据低位 4 位 0 0 ~ 9999
设定原点复位位置数据。
原点复位位置数据= Pr.1097×10000 + Pr.1096
1097
B112
原点复位位置数据高位 4 位 0 0 ~ 9999
1222
B120
第 1 位置定位加速时间 5s 0.01 ~ 360s
设定点位表 1 的各要素
1223
B121
第 1 位置定位减速时间 5s 0.01 ~ 360s
1225
B123
第 1 位置定位辅助功能 10
0、1、10、11、100、
101、110、111
1226
B124
第 2 位置定位加速时间 5s 0.01 ~ 360s
设定点位表 2 的各要素
1227
B125
第 2 位置定位减速时间 5s 0.01 ~ 360s
1229
B127
第 2 位置定位辅助功能 10
0、1、10、11、100、
101、110、111
1230
B128
第 3 位置定位加速时间 5s 0.01 ~ 360s
设定点位表 3 的各要素
1231
B129
第 3 位置定位减速时间 5s 0.01 ~ 360s
1233
B131
第 3 位置定位辅助功能 10
0、1、10、11、100、
101、110、111
1234
B132
第 4 位置定位加速时间 5s 0.01 ~ 360s
设定点位表 4 的各要素
1235
B133
第 4 位置定位减速时间 5s 0.01 ~ 360s
1237
B135
第 4 位置定位辅助功能 10
0、1、10、11、100、
101、110、111
1238
B136
第 5 位置定位加速时间 5s 0.01 ~ 360s
设定点位表 5 的各要素
1239
B137
第 5 位置定位减速时间 5s 0.01 ~ 360s
1241
B139
第 5 位置定位辅助功能 10
0、1、10、11、100、
101、110、111
1242
B140
第 6 位置定位加速时间 5s 0.01 ~ 360s
设定点位表 6 的各要素
1243
B141
第 6 位置定位减速时间 5s 0.01 ~ 360s
1245
B143
第 6 位置定位辅助功能 10
0、1、10、11、100、
101、110、111
1246
B144
第 7 位置定位加速时间 5s 0.01 ~ 360s
设定点位表 7 的各要素
1247
B145
第 7 位置定位减速时间 5s 0.01 ~ 360s
1249
B147
第 7 位置定位辅助功能 10 0、10、100、110
1282
B180
原点回归方式选择 4
2 数据设定式
3、103、203 推压式
4 原点忽略 (伺服 ON 位置原点)
5、105、205
*2
近点狗式后端基准
6、106、206 计数式前端基准
9、109、209
*2
近点狗式前端基准
1283
B181
原点回归速度 2Hz 0 ~ 400Hz 设定原点复位动作的速度。
1284
B182
原点回归蠕变速度 3Hz 0 ~ 400Hz 设定原点复位之前的速度。
1285
B183
原点偏移量的后 4 位数 0 0 ~ 9999
设定使原点偏移的移动量。
原点偏移量= Pr.1286×10000 + Pr.1285
1286
B184
原点偏移量的前 4 位数 0 0 ~ 9999
1289
B187
原点回归接触转矩 40% 0 ~ 200% 设定推压式原点复位的推压动作等级。
Pr. 名称
初始值
*1
设定范围 内容
Gr.1 Gr.2
179
7. 位置控制
7.4 点位表简易定位功能
1
2
3
4
5
6
7
8
9
10
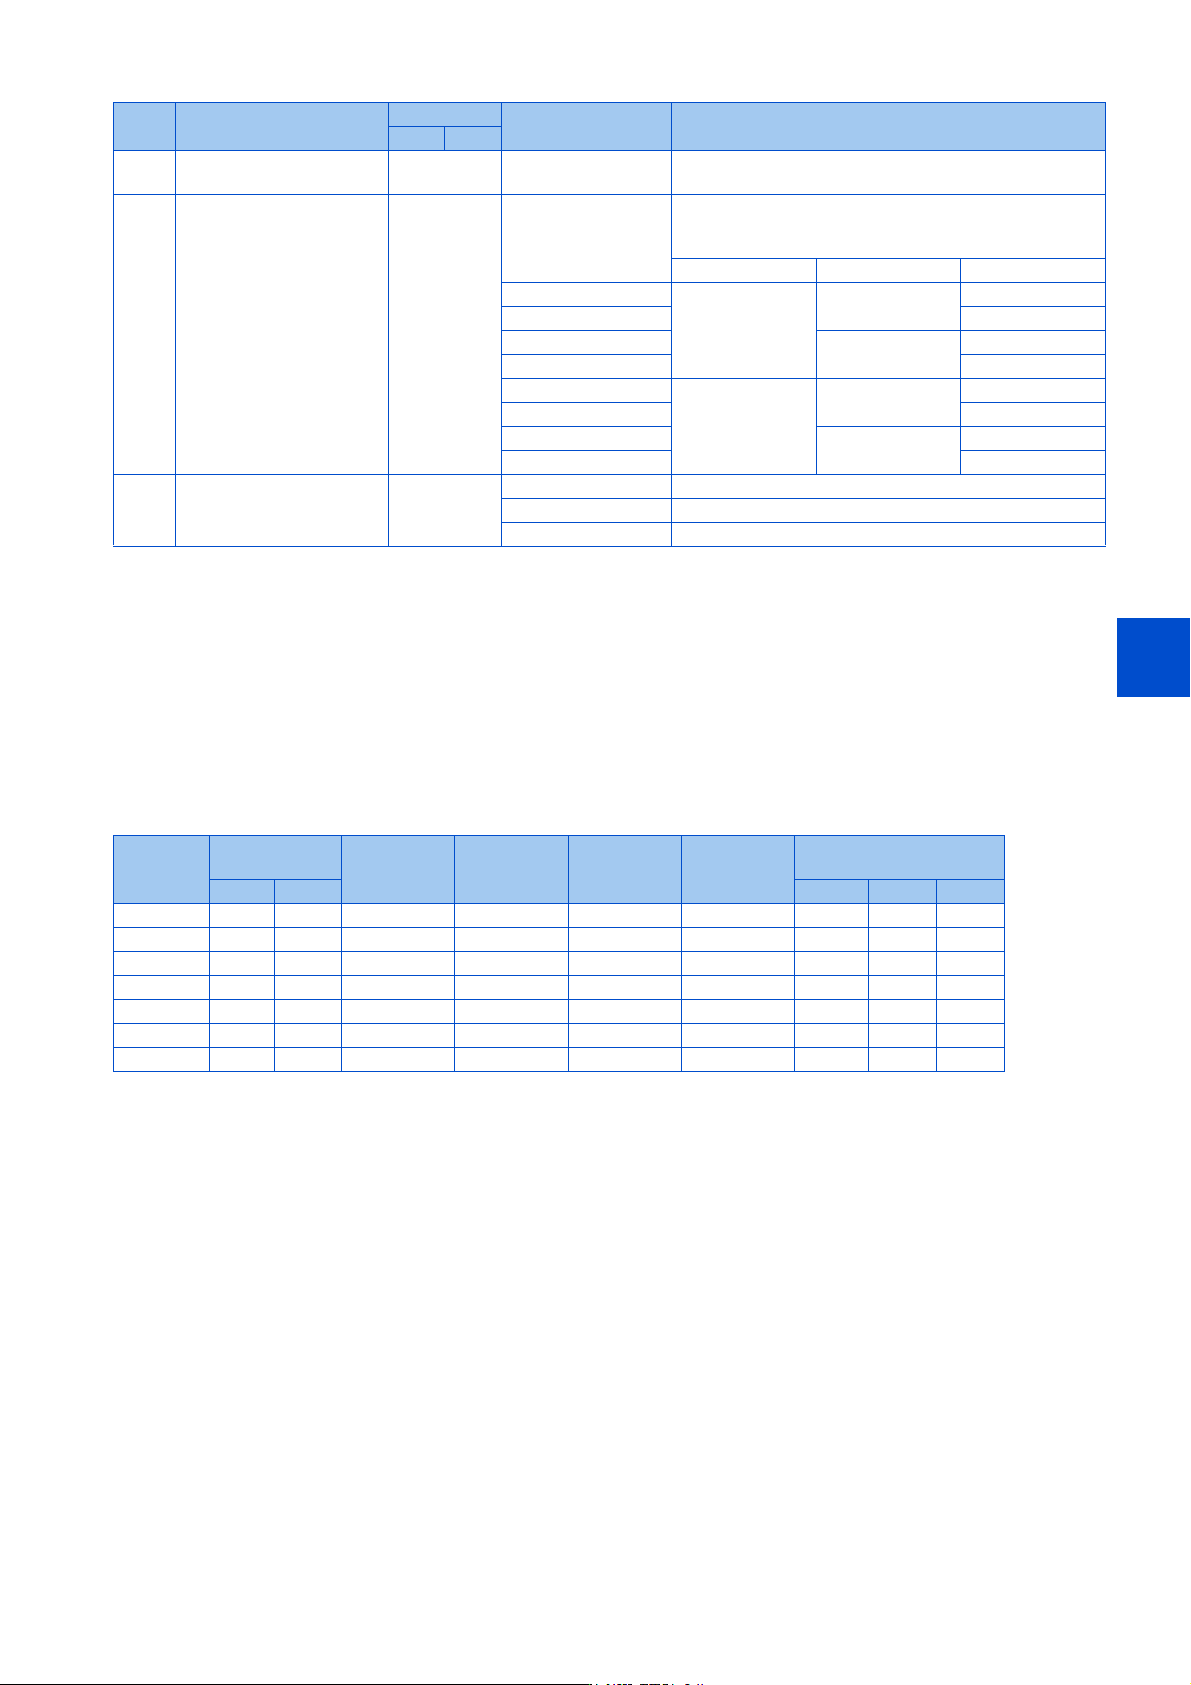
*1 Gr.1、Gr.2 表示参数初始值组。(参照第54页)
*2 仅限在 PM 无传感器矢量控制时 (使用 MM-GKR、EM-A 时)有效。
基于点位表的定位 (Pr.4 ~ Pr.6、Pr.24 ~ Pr.27、Pr.465 ~ Pr.478、
Pr.1222、Pr.1223、Pr.1225 ~ Pr.1227、Pr.1229 ~ Pr.1231、Pr.1233 ~
Pr.1235、Pr.1237 ~ Pr.1239、Pr.1241 ~ Pr.1243、Pr.1245 ~ Pr.1247、
Pr.1249)
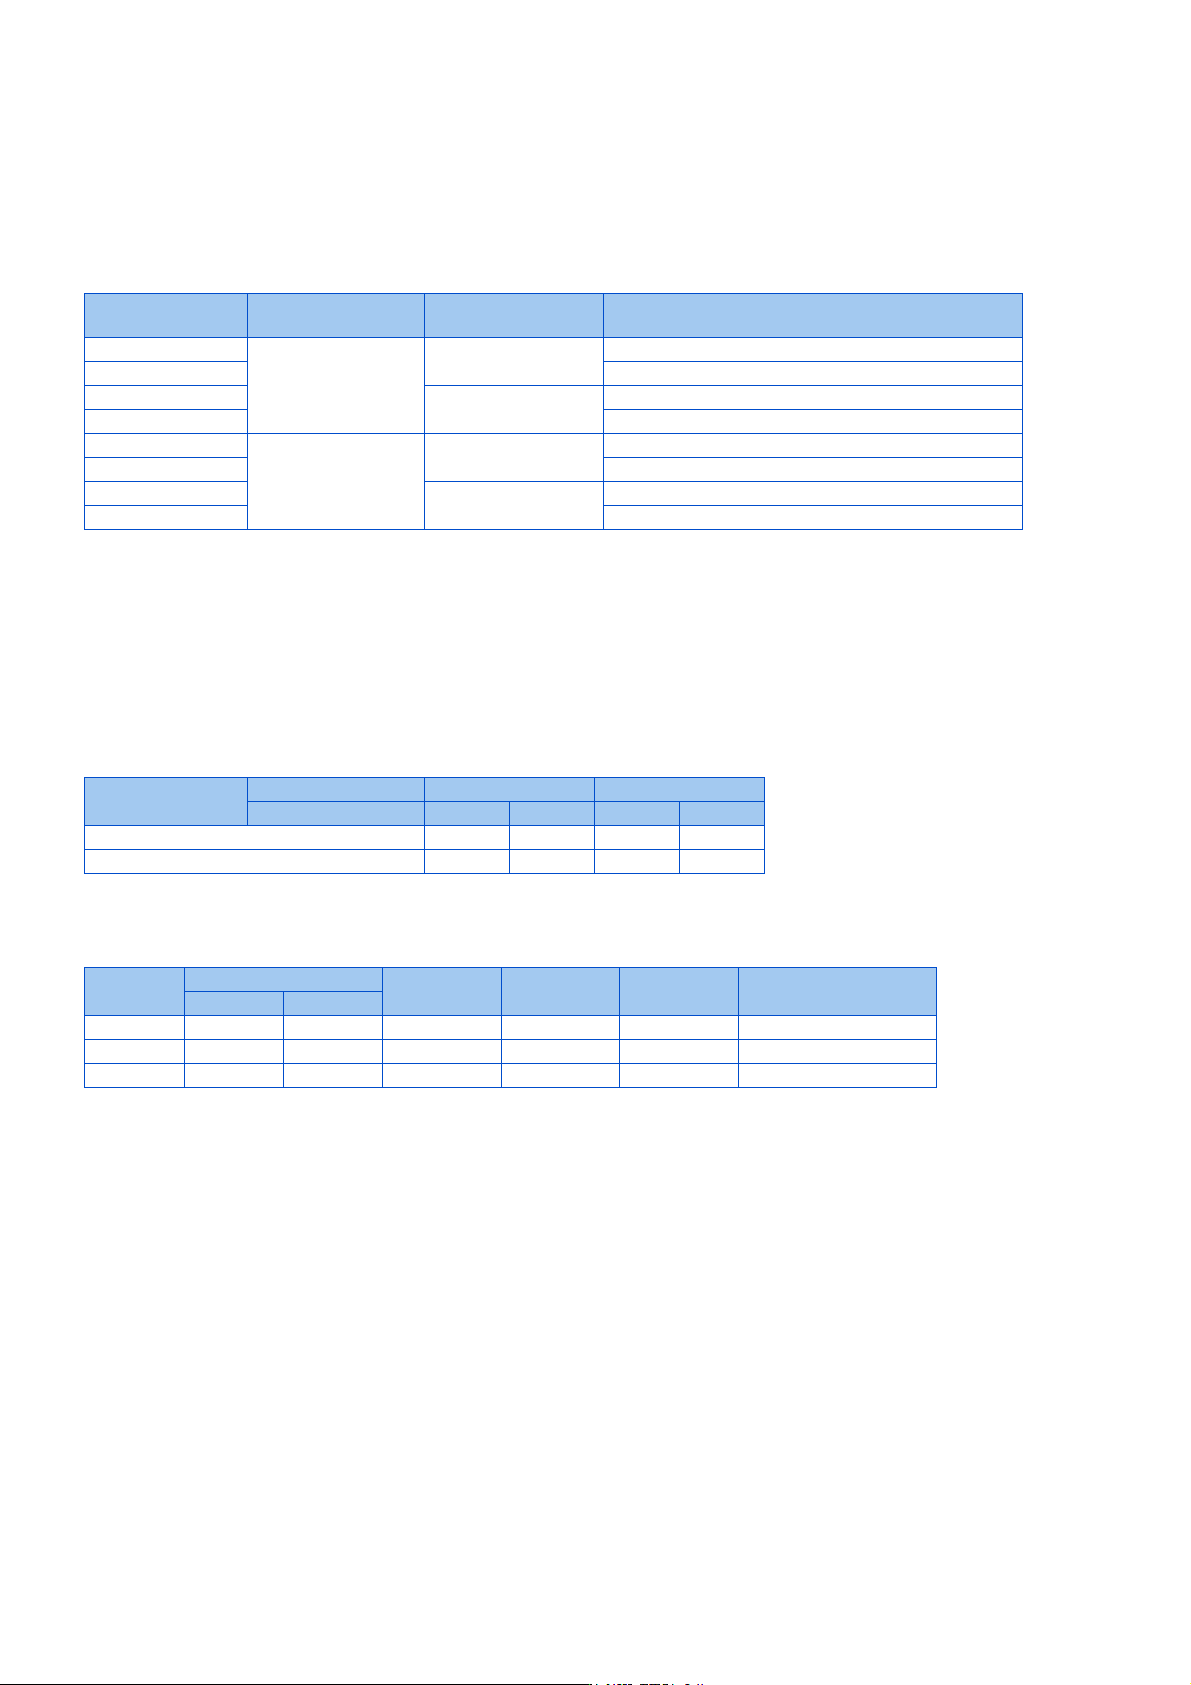
• 将目标位置、速度、加减速时间分配至点位表并在 RH、RM、RL 信号中选择点位表。
• 应选择外部运行模式或网络运行模式 (指令权由 Ethernet 接口或通讯选件执行)。(在网络运行模式下有 PU 接口的指令
权时,或 PU 运行模式时,点位表选择信号为 OFF 固定。)
*1 仅在位置指令移动完成状态下受理位置指令。位置指令动作中不受理新的位置数据。
*2 通过速度指令生成的速度不会超过 Pr.1 上限频率。此外,Pr.2 下限频率无效。
位置数据的设定
•在Pr.465 ~ Pr.478 中设定进位量。
• 通过多段速端子 (RH、RM、RL)选择在各点位表中设定的进给量。
• 带 PLG 矢量控制时,在进位量中设定 (PLG 分辨率 × 旋转数 ×4 倍频)。
• 例如,使用 SF-PR-SC 旋转 100 转后使其停止时,
2048 (pulse/rev)×100 (转)×4 (倍率)= 819200 (进给量)。
在第 1 进给量中设定 819200,分为高位 4 位、低位 4 位,
Pr.466 (高位)= 81 (10 进制)、Pr.465 (低位)= 9200 (10 进制)。
加减速时间的设定
• 在各点位表的对应参数中设定加减速时间。
• 加减速时间的标准频率为 Pr.20 加减速基准频率 。但是,加减速比率(加减速标准频率 / 加减速时间)最小为 1Hz/s。如
果加减速比率低于 1,则为 1Hz/s 或以减速时间动作。
• 加减速时间被限制为最大 360s。
1290
B188
原点回归接触等待时间 0.5s 0 ~ 10s
设定变频器检测出推压状态之后到原点复位动作开始的等待
时间。
1292
B190
位置控制端子输入选择 0
可以选择 X87、LSP、LSN 的输入逻辑。
常开:各信号与 SD 间短路时,停止。
常闭:各信号与 SD 间开路时,停止。
LSN LSP X87
0
常开
常开
常开
1常闭
10
常闭
常开
11 常闭
100
常闭
常开
常开
101 常闭
110
常闭
常开
111 常闭
1293
B191
滚轮进位模式选择 0
0 绝对位置下的点位表位置控制
1 辊轮进给模式 1 的点位表位置控制
2 辊轮进给模式 2 的点位表位置控制
Pr. 名称
初始值
*1
设定范围 内容
Gr.1 Gr.2
点位表
位置数据
【指令侧】
*1
最高速度
*2
加速时间 减速时间 辅助功能
点位表选择信号
高位 低位 RH RM RL
1 Pr.466 Pr.465 Pr.4 Pr.1222 Pr.1223 Pr.1225 ON OFF OFF
2 Pr.468 Pr.467 Pr.5 Pr.1226 Pr.1227 Pr.1229 OFF ON OFF
3 Pr.470 Pr.469 Pr.6 Pr.1230 Pr.1231 Pr.1233 OFF OFF ON
4 Pr.472 Pr.471 Pr.24 Pr.1234 Pr.1235 Pr.1237 OFF ON ON
5 Pr.474 Pr.473 Pr.25 Pr.1238 Pr.1239 Pr.1241 ON OFF ON
6 Pr.476 Pr.475 Pr.26 Pr.1242 Pr.1243 Pr.1245 ON ON OFF
7 Pr.478 Pr.477 Pr.27 Pr.1246 Pr.1247 Pr.1249 ON ON ON
180
7. 位置控制
7.4 点位表简易定位功能
• 位置控制时的加减速曲线全部为直线加速,Pr.29 加减速曲线选择、Pr.791 低速区域加速时间、Pr.792 低速区域减速时
间的设定无效。
• RT 信号输入及转速在 Pr.147 加减速时间切换频率以上时,也通过本设定值动作 (第 2 加减速时间无效)。
辅助功能的设定
•在Pr.1225、Pr.1229、Pr.1233、Pr.1237、Pr.1241、Pr.1245、Pr.1249 中设定各点位表的位置数据的使用方法及动作。
• 在各点位表的对应参数中设定辅助功能。
• 在符号中,指定位置数据的符号。
• 在指令方式中,选择绝对位置指令或增量位置指令。绝对位置指令指定的是与原点的距离。增量位置指令指定的是与当前
位置指令的距离。
• 运行方式应选择单独或连续的其中一种。连续运行时,在指令创建完成后,连续执行下一个点位表。
• 点位表 7 无法设定连续运行 (Pr.1249 中仅可以设定 “10、100、110”)。
• 单独运行时仅可以执行所选择的点位表。
• 增量位置指令的情况下,为反转指令时,位置数据符号的正负会颠倒。绝对位置指令的情况下,即使为反转指令,位置数
据符号的正负也不会颠倒。
基于点位表的定位动作示例 (自动连续定位运行)
设定点位表时的动作示例如下表所示。
辅助功能参数设定值 符号 (百位)
指令方式
(十位)
运行方式
(个位)
0
正(0)
绝对位置指令 (0)
单独 (0)
1连续(1)
10 (初始值)
增量位置指令 (1)
单独 (0)
11 连续 (1)
100
负(1)
绝对位置指令 (0)
单独 (0)
101 连续 (1)
110
增量位置指令 (1)
单独 (0)
111 连续 (1)
辅助功能设定
指令方式 增量位置指令 绝对位置指令
符号 正 负 正 负
正转指令 正 负 正 负
反转指令 负 正 正 负
点位表
目标位置
最高速度
(Hz)
加速时间 (s) 减速时间 (s) 辅助功能
高位 低位
1 2 0 100.00 0.05 0.05 1 (绝对位置连续)
2 1 0 50.00 0.10 0.10 11 (增量位置连续)
3 0 5000 25.00 0.20 0.20 10 (增量位置单独)