ib0600869chnt.pdf - 第189页
188 7. 位置控制 7.4 点位表简易定位功能 NOTE • 如果 LSP 信号或 LSN 信号为 OFF (常闭输入时) ,则无法进行控制切换。 • 位置控制 以外的情况下 LP 信号及 警报 (LP)会动作,但是基于行程终点的紧急 停止动作无效。 辊轮进给模式 1、2 (Pr.1293) • 用于传送带那样在固定方向上反复进行定位动作的用途。 • 辊轮进给模式 1 ( Pr.1293 = “1”) 的情况下, 由于在启动时将…
187
7. 位置控制
7.4 点位表简易定位功能
1
2
3
4
5
6
7
8
9
10
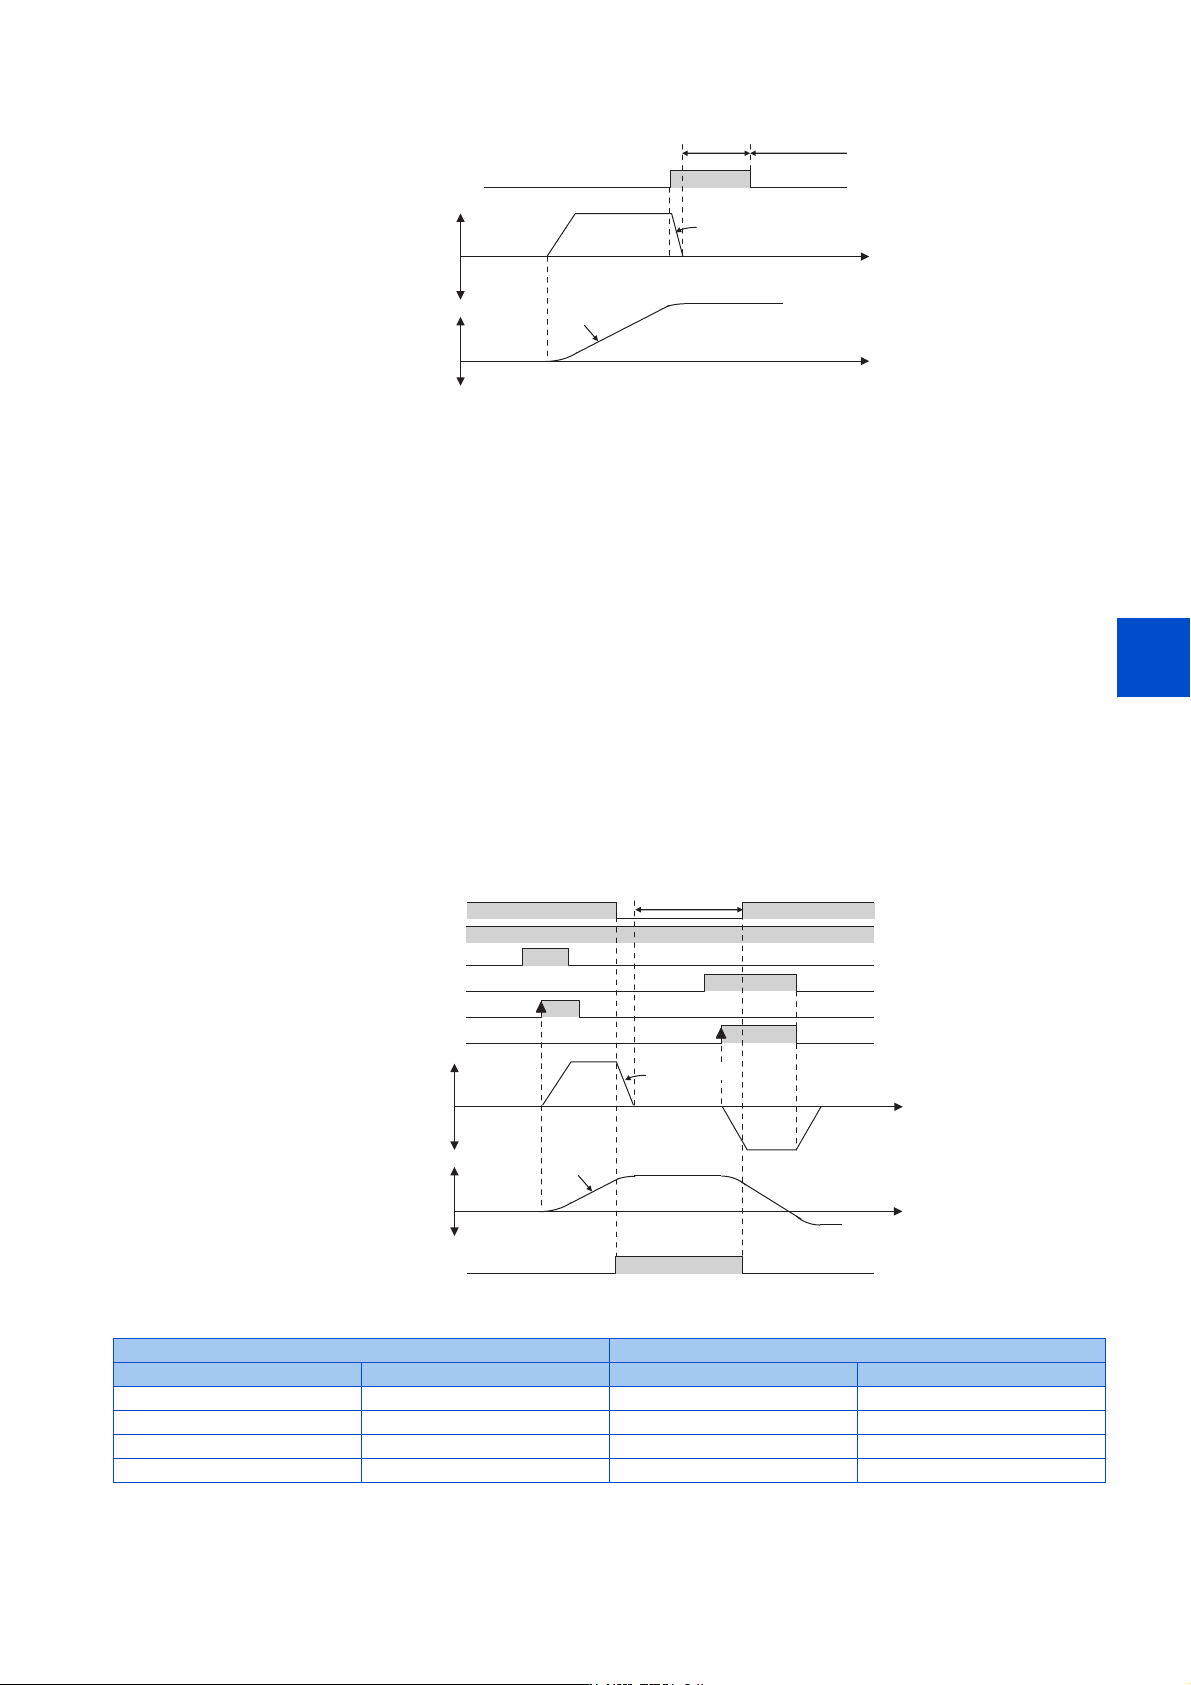
行程终点的设定 (Pr.464、Pr.1292、LSP 信号、LSN 信号、LP 信号)
• Pr.1292 = “0、1、100、101(0、1、10、11)” 时为常开输入,LSP 信号(LSN 信号)为 ON 时将停止。Pr.1292 = “10、
11、110、111 (100、101、110、111)” 时为常闭输入,LSP 信号 (LSN 信号)为 OFF 时将停止。
• 对输入端子进行了正转行程终点 (LSP)信号、反转行程终点 (LSN)信号分配的情况下,LSP 信号或 LSN 信号 OFF (常闭
输入时)时,按照 Pr.464 位置控制紧急停止减速时间中设定的减速时间的斜率停止。(使用 EtherCAT 时,即使是 Index
H6085 (Quick stop deceleration)也可以设定。)但是,Pr.464 比当前的位置控制指令中所设定的减速时间长时,按照
当前的位置控制指令中所设定的减速时间的斜率停止。
停止后,在 LSP 信号 (LSN 信号)为 OFF (常闭输入时)的过程中,无法进行电机旋转方向为 CCW (CW)方向的运行。
•根据Pr.359 PLG 转动方向决定 LSP 信号或 LSN 信号动作的旋转方向。
LSP 信号:Pr.359 = “101 (100)” 时,在停止后为 OFF (常闭输入时)的过程中,无法进行 CCW (CW)方向的运行。
LSN 信号:Pr.359 = “101 (100)” 时,在停止后为 OFF (常闭输入时)的过程中,无法进行 CW (CCW)方向的运行。
• LSP 信号输入所使用的端子,应在 Pr.178 ~ Pr.189 (输入端子功能选择)中设定 “88” 来进行端子功能的分配。
• LSN 信号输入所使用的端子,应在 Pr.178 ~ Pr.189 (输入端子功能选择)中设定 “89” 来进行端子功能的分配。
• LSP 信号或 LSN 信号为 OFF(常闭输入时)时,行程限位警报(LP)信号为 ON,并且在操作面板上显示 “LP”。应在 Pr.190
~ Pr.197 (输出端子功能选择)中设定 “24 (正逻辑)或 124 (负逻辑)”,对行程限位警报 (LP)信号进行功能分配。
*1 应在点位表选择信号、JOG 信号为 ON 后经过 5ms 以上,再将启动指令设为 ON。
*2 应在启动指令为 ON 后,保持 20ms 以上。
行程终点输入 (常闭输入时) 是否可以运行
LSP (正转行程终点) LSN (反转行程终点) CCW 方向 CW 方向
ON ON 可以动作 可以动作
OFF ON 不可以运行 可以动作
ON OFF 可以动作 不可以运行
OFF OFF 不可以运行 不可以运行
;˄ᑨᔰ䗃ޕ˅
21
䙏ᓖᤷԔ
ս㖞
˄⭥ᆀ喯䖞ࡽ˅
3UⲴᯌ⦷
ڌ→˄ժᴽ䬱ᇊ˅
нࣘ
ԕࣘ
ս㖞ᤷԔ
ᰦ䰤
ᰦ䰤
/61˄ᑨ䰝䗃ޕ˅
/63˄ᑨ䰝䗃ޕ˅
21
䙏ᓖᤷԔ
&:ᯩ
21
21
21
21
-2*
5+
↓䖜ᤷԔ
/3
ڌ→˄ժᴽ䬱ᇊ˅
&&:ᯩ〫ࣘн
3UⲴᯌ⦷
ս㖞ᤷԔ
ᰦ䰤
ᰦ䰤
ս㖞
˄⭥ᆀ喯䖞ࡽ˅
21
৽䖜ᤷԔ
&&:ᯩ
188
7. 位置控制
7.4 点位表简易定位功能
NOTE
• 如果 LSP 信号或 LSN 信号为 OFF (常闭输入时),则无法进行控制切换。
• 位置控制以外的情况下 LP 信号及警报 (LP)会动作,但是基于行程终点的紧急停止动作无效。
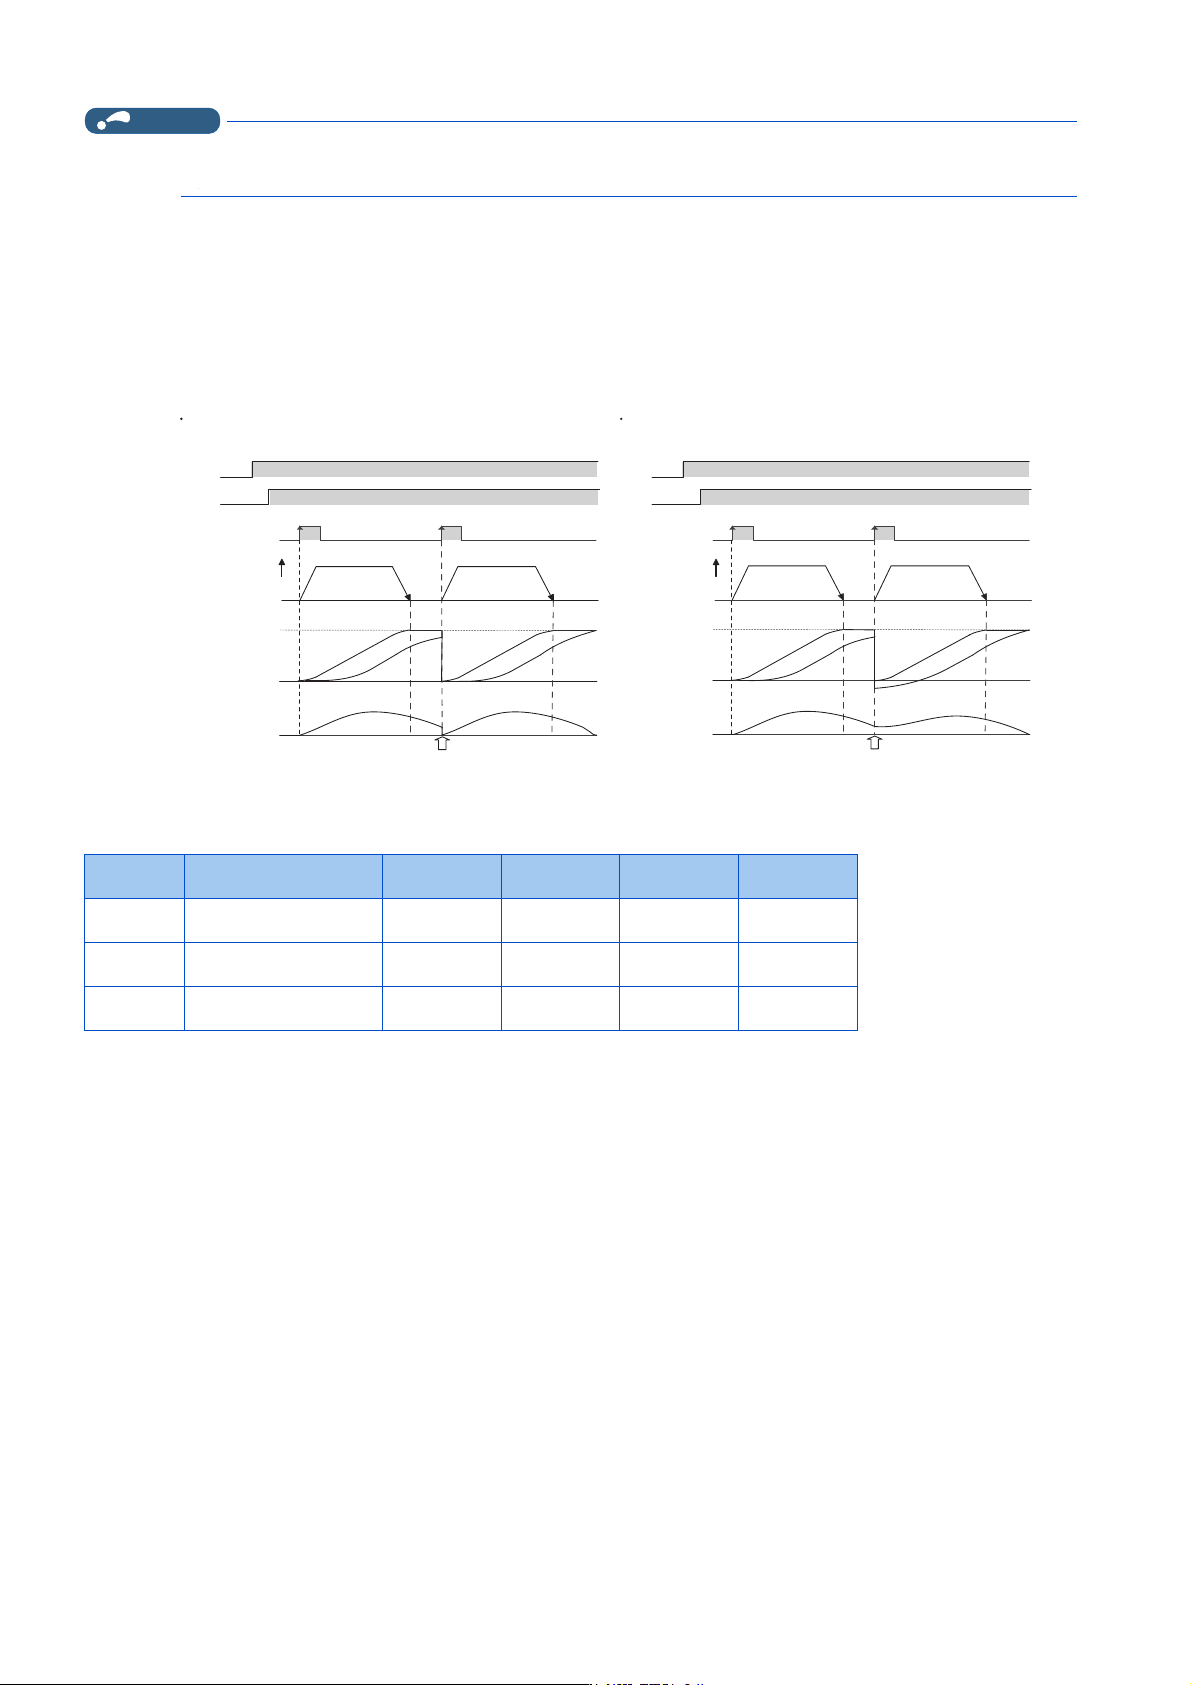
辊轮进给模式 1、2 (Pr.1293)
• 用于传送带那样在固定方向上反复进行定位动作的用途。
• 辊轮进给模式 1 (Pr.1293 = “1”)的情况下,由于在启动时将当前位置与位置指令设为 0 来执行位置控制,因此可以在
位置指令不溢出的前提下,反复进行增量值进给。
• 辊轮进给模式 2 (Pr.1293 = “2”)的情况下,由于在启动时将位置指令设为 0 或当前位置 - (偏差脉冲)来执行位置控
制,因此在每次启动时不会累计位置指令与当前位置的误差。
• 辊轮进给模式有效时无需原点复位动作。
•设定Pr.1293 = “1” (辊轮进给模式 1)时,在点位表模式下进行定位的动作示例如下表所示。
3U Āā
↓䖜 ↓䖜
+]
ս㖞
⨶ᜣ䙏ᓖᤷԔ
ᖃࡽս㖞
㍟䇑㜹ߢ
ėᰦ䰤
ս㖞ᤷԔ
䙏ᓖ
ࣘᤷԔ
⨶ᜣ䙏ᓖᤷԔ
ᖃࡽս㖞
ėᰦ䰤
ս㖞ᤷԔ
ٿᐞ㜹ߢ䲔
⛩䲔
⛩䲔
+]
ս㖞
㍟䇑㜹ߢ
䙏ᓖ
ࣘᤷԔ
21 21 21 21
ժᴽ21
⛩ս㺘䘹ᤙؑ
21
21
21
21
3U Āā
点位表 目标位置 【电子齿轮前】
最高速度
(Hz)
加速时间 (s) 减速时间 (s) 辅助功能
1
Pr.465 = “1000”、
Pr.466 =“0”
Pr.4 =
“60”
Pr.1222 =
“1”
Pr.1223 =
“1”
Pr.1225 =
“1”
2
Pr.467 = “1000”、
Pr.468 =“0”
Pr.5 =
“40”
Pr.1226 =
“2”
Pr.1227 =
“2”
Pr.1229 =
“10”
3
Pr.469 = “500”、
Pr.470 =“0”
Pr.6 =
“60”
Pr.1230 =
“1”
Pr.1231 =
“1”
Pr.1233 =
“100”
189
7. 位置控制
7.4 点位表简易定位功能
1
2
3
4
5
6
7
8
9
10
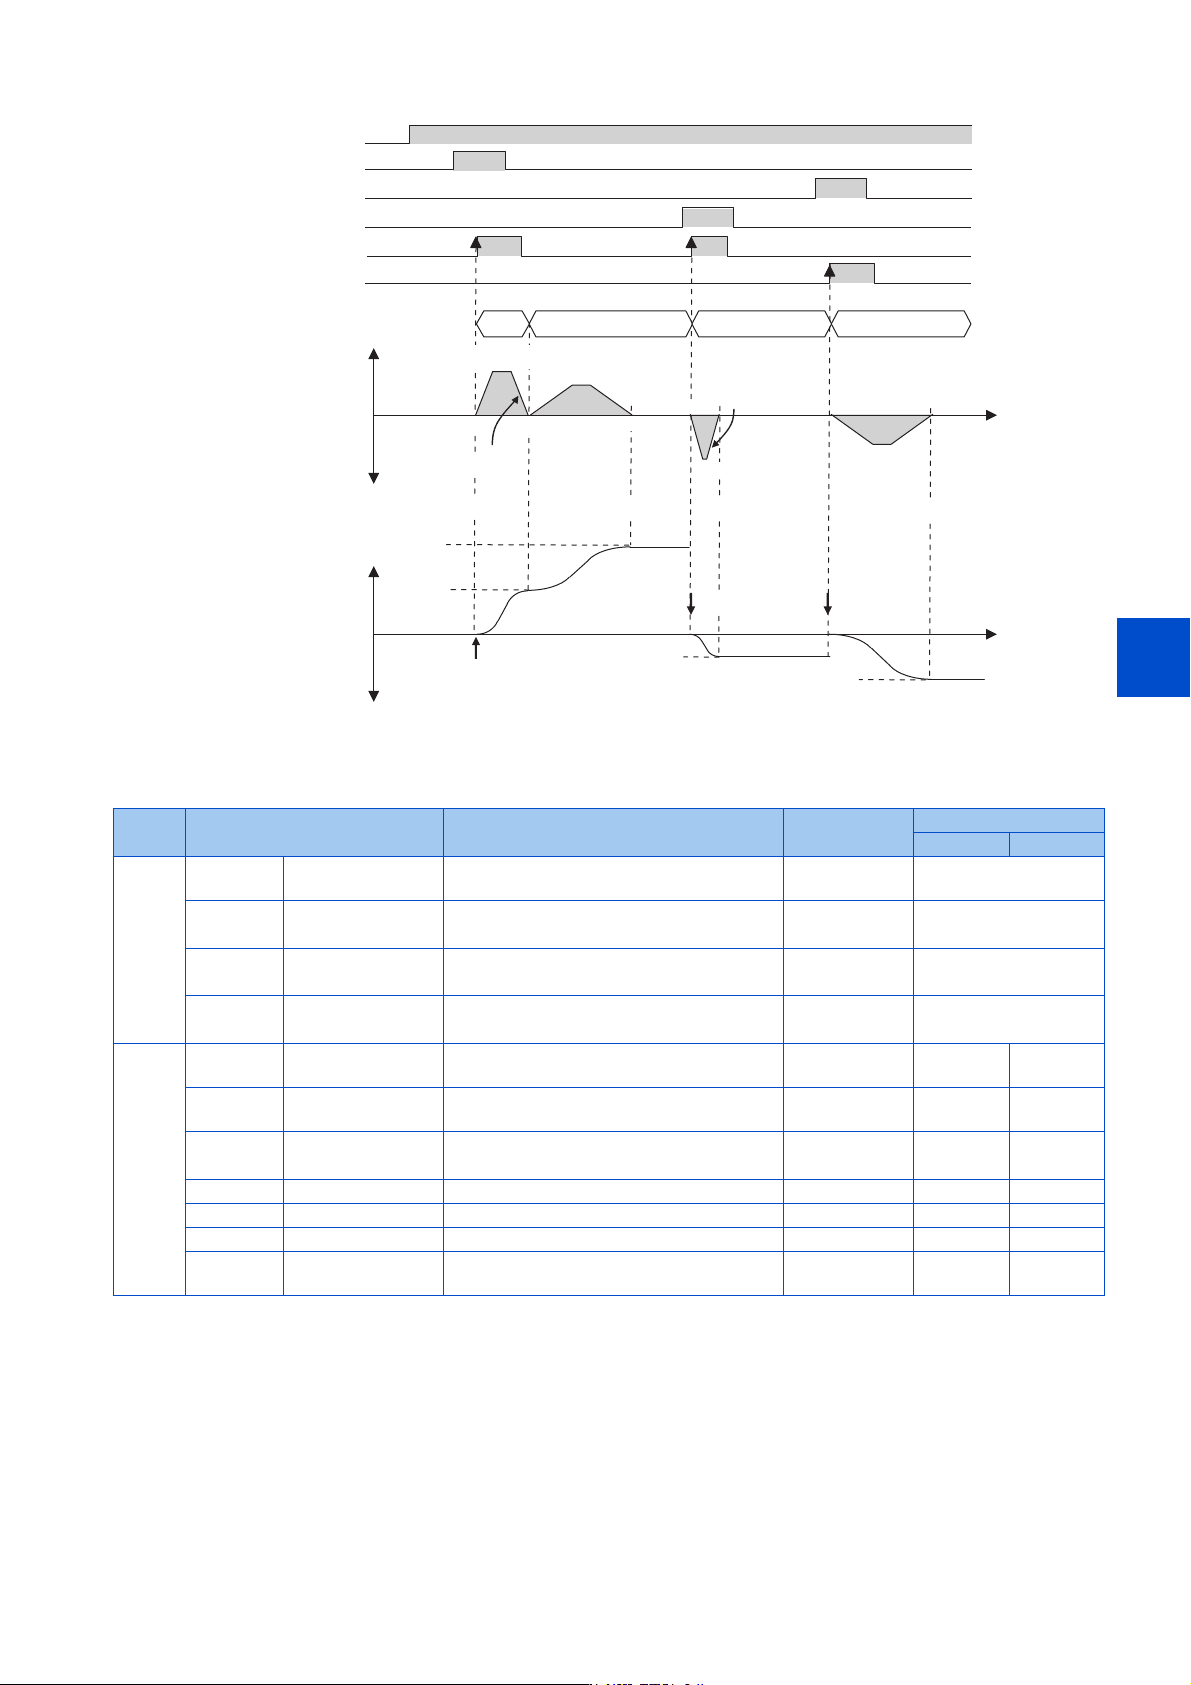
*1 应在点位表选择信号为 ON 后经过 5ms 以上,再将启动指令设为 ON。
*2 应在启动指令为 ON 后,保持 20ms 以上。
点位表定位输入输出信号一览
*1 使用 EtherCAT 时,即使是 Index H6085 (Quick stop deceleration)也可以设定。
*2 使用 EtherCAT 时,设定为 Index H6067 (Position window)。
输入 /
输出
信号名 功能
Pr.178 ~
Pr.189 设定值
Pr.190 ~ Pr.197 设定值
正逻辑 负逻辑
输入
X76 近点狗
ON:挡块 ON
OFF: 挡块 OFF
76 -
X87 急速停止
如果设为 ON (常开输入时)则按照 Pr.464
*1
进行减速停止。
87 -
LSP 正转行程终点
如果设为 ON (常开输入时)则按照 Pr.464
*1
进行减速停止。
88 -
LSN 反转行程终点
如果设为 ON (常开输入时)则按照 Pr.464
*1
进行减速停止。
89 -
输出
MEND 移动结束
偏差脉冲数在定位完成宽度以内且位置指令动
作完成时为 ON。
-38138
LP 行程限位警报
如果 LSP 信号或 LSN 信号为 ON (常开输入
时)则该信号为 ON。
-24124
Y36 定位完成
如果偏差脉冲数为 Pr.426
*2
设定值以下,则
该信号为 ON。
-36136
ZA 原点恢复异常 发生原点复位错误警报时为 ON。 - 56 156
PBSY 位置指令动作中 位置指令动作中为 ON。 - 61 161
ZP 原点恢复完成 原点复位完成后为 ON。 - 63 163
RDY 位置控制准备完成
如果伺服 ON 之后为可运行状态,则该信号为
ON。
-84184
21
21
21
21
21
21
ժᴽ21
5+
50
5/
↓䖜ᤷԔ
৽䖜ᤷԔ
ⴞḷս㖞˄⭥ᆀ喯䖞ࡽ˅
䲔
+]3U
21
䙏ᓖᤷԔ
ս㖞ᤷԔ˄⭥ᆀ喯䖞ࡽ˅
䲔䲔
+]3U
+]3U
〫ࣘ䐍˙ 〫ࣘ䐍˙ 〫ࣘ䐍˙ 〫ࣘ䐍˙
ᰦ䰤
ᰦ䰤
˄3U˅
V
˄3U˅
V
V
˄3U˅
V
˄3U˅
V
˄3U˅
V
˄3U˅