ib0600869chnt.pdf - 第192页
191 7. 位置控制 7.5 直接指令简易位置定位功能 (Ethernet 规格产品、安全通讯规格产品 、IP67 规格产 品) 1 2 3 4 5 6 7 8 9 10 7.5 直接指令简易位置定位功能 (Ethernet 规格产品、安 全通讯规格产品、IP67 规格产品) 直接指令简易位置定位功能是从 CiA402 Drive Profile 直接输入定位数据 (目标位置、最高速度、加减速时间)及原点复位 动作设定的功能。 (关于…
190
7. 位置控制
7.4 点位表简易定位功能
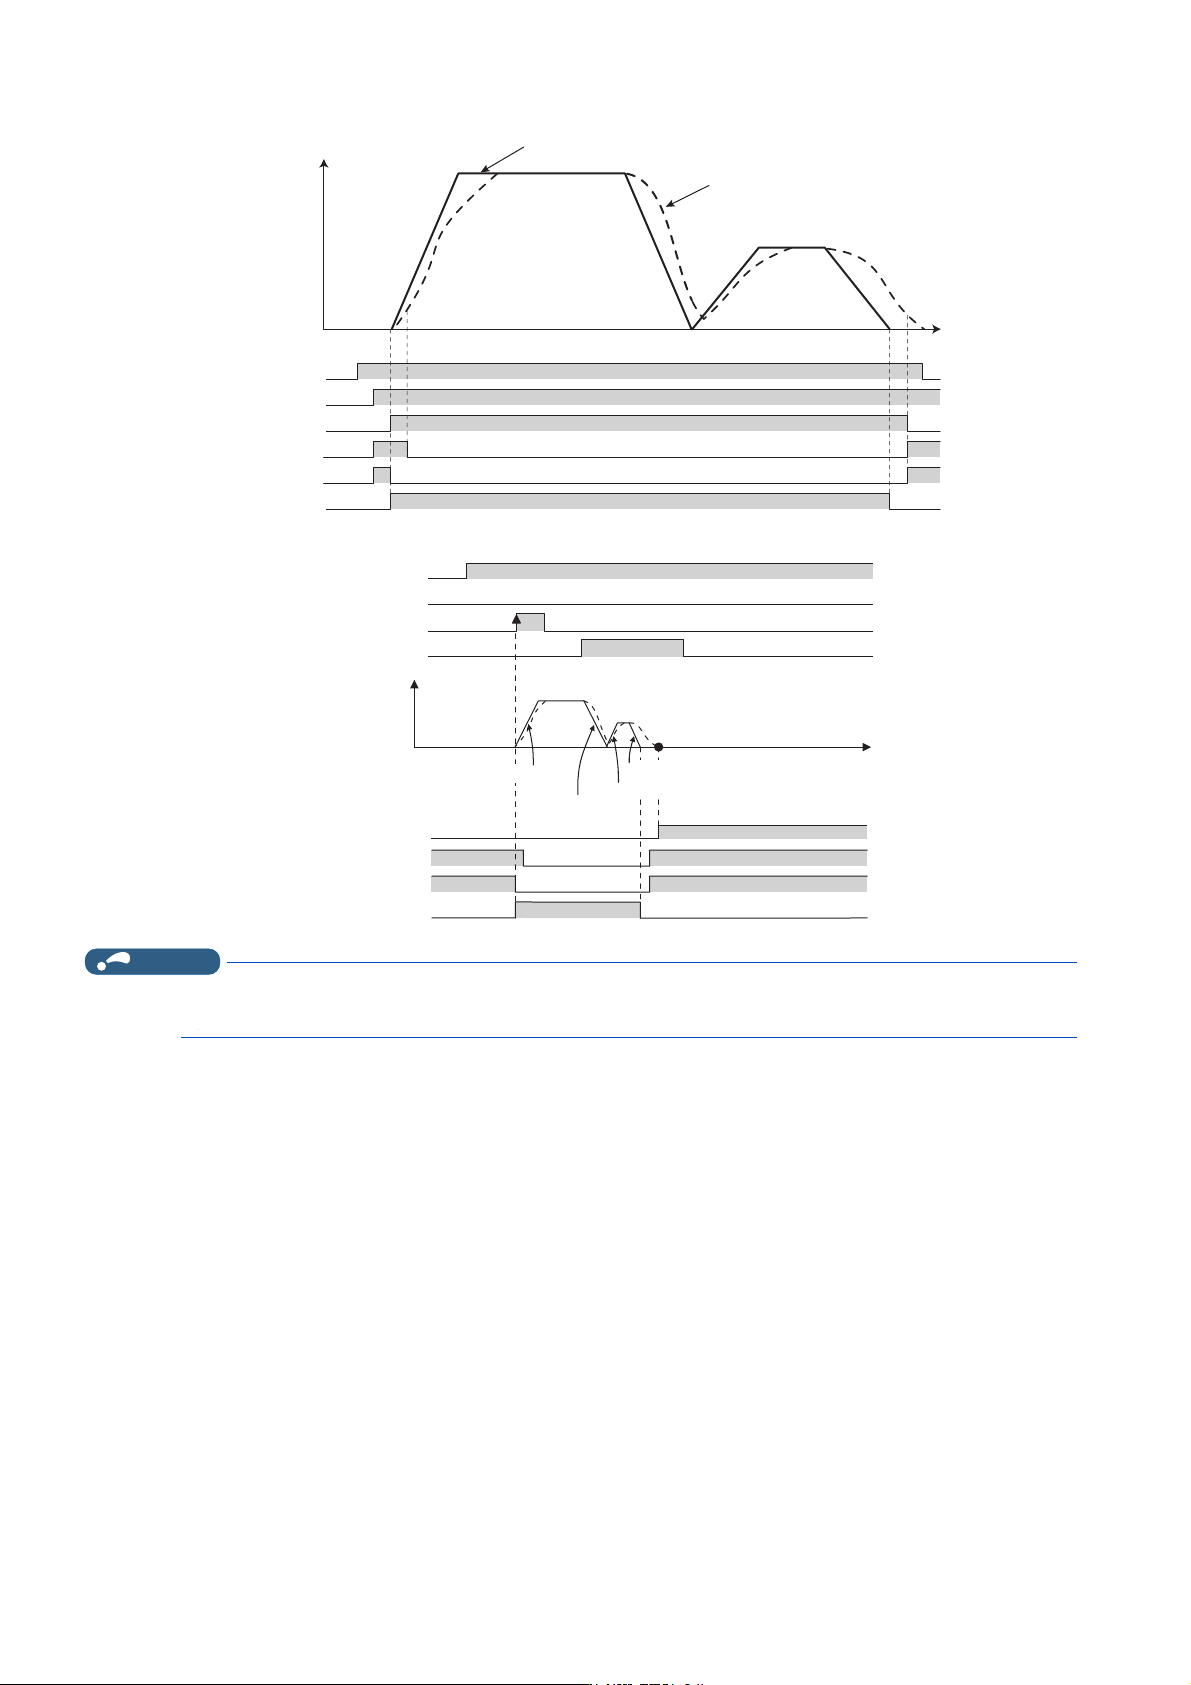
• 在点位表模式下定位动作时的输出信号动作
• 在原点复位模式下定位动作时的输出信号动作
NOTE
• 如果设为伺服 OFF,则原点复位完成信号 (ZP)也变为 OFF。但是,设定了 Pr.538 当前位置保持选择≠ “9999” 时,即使设
为伺服 OFF,也会保持 ZP 信号为 ON 的状态。(关于当前位置保持功能,请参照第213页。)
⛩ս㺘
䙏ᓖ
ᰦ䰤
⛩ս㺘䘹ᤙؑ
5+
⛩ս㺘
ս㖞ᤷԔ
⭥ᵪ䖜䙏ᓖ
<
ժᴽ21
ࣘᤷԔ
3%6<
0(1'
ժᴽ21
⛩ս㺘䘹ᤙؑǃ-2*
ࣘᤷԔ
;
䙏ᓖ
21
21
21
=3
3UⲴᯌ⦷
3U⛯ഔᖈ䙕ᓜ
3U⛯གྷփփ〱〱ࣞ䙕ᓜ
ᰦ䰤
⛩
<
3%6<
0(1'
21
21
21
21
3UⲴᯌ⦷
3UⲴᯌ⦷
3UⲴᯌ⦷
21
21
191
7. 位置控制
7.5 直接指令简易位置定位功能 (Ethernet 规格产品、安全通讯规格产品、IP67 规格产品)
1
2
3
4
5
6
7
8
9
10
7.5 直接指令简易位置定位功能 (Ethernet 规格产品、安
全通讯规格产品、IP67 规格产品)
直接指令简易位置定位功能是从 CiA402 Drive Profile 直接输入定位数据 (目标位置、最高速度、加减速时间)及原点复位
动作设定的功能。(关于 CiA402 Drive Profile,请参照 FR-E800 使用手册 (通讯篇)。)
⸘䠅
⸘䠅
⸘䠅
303030
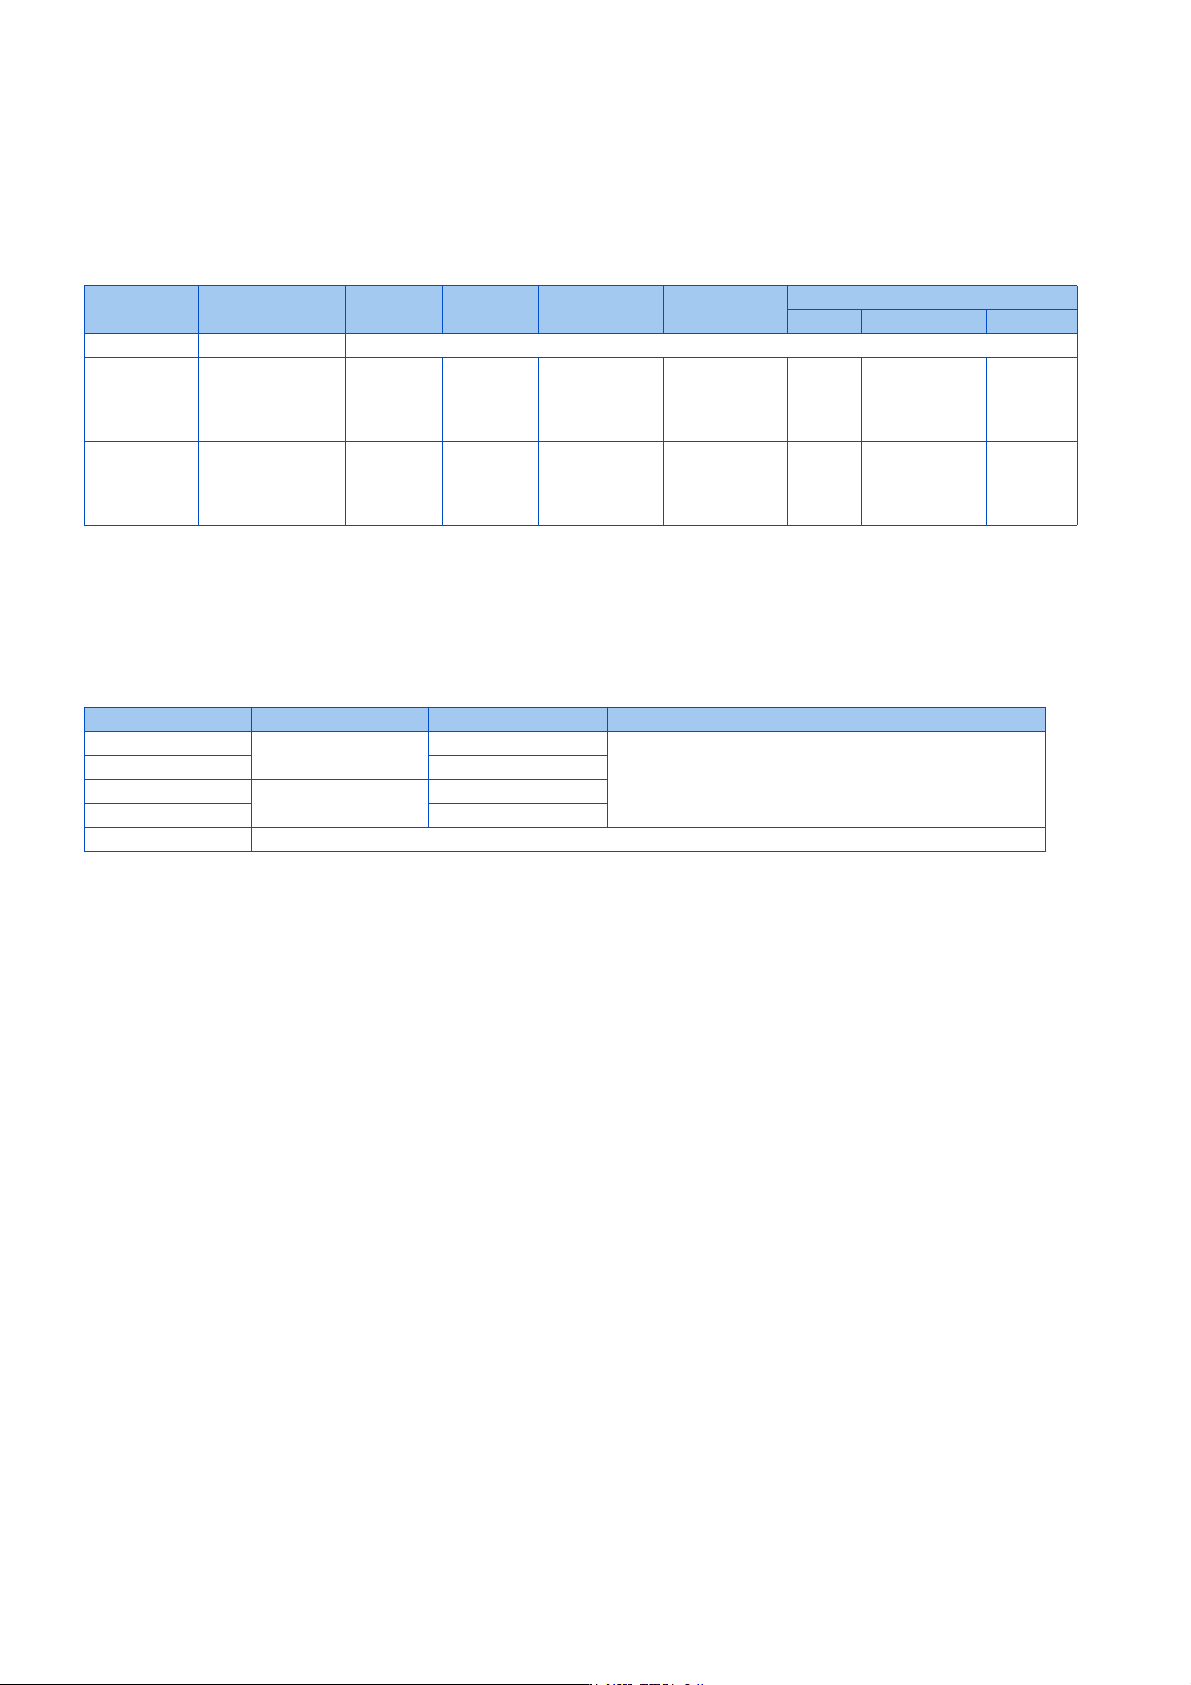
Pr. 名称 初始值 设定范围 内容
464
B020
位置控制紧急停止减速时间 0.01s 0.01 ~ 360s
对通过急停信号输入或正转 / 反转行程终点信号输入来停止
时的减速时间进行设定。在 Pr.20 加减速基准频率中设定减
速时间的标准。设定减速时间是指设定从 Pr.20 到停止之间
的速度变化时间。
511
B197
原点复位位移移动速度 0.5Hz 0 ~ 400Hz 设定原点偏移时的速度。
1095
B110
原点复位功能选择 9999
1000、9999 选择原点复位位置数据 (Pr.1096、Pr.1097)的符号。
10000、10001、
10010、10011、
10100、10101、
10110、10111、
11000、11001、
11010、11011、
11100、11101、
11110、11111
*1
选择原点复位动作时的功能。
1096
B111
原点复位位置数据低位 4 位 0 0 ~ 9999
设定原点复位位置数据。
原点复位位置数据= Pr.1097×10000 + Pr.1096
1097
B112
原点复位位置数据高位 4 位 0 0 ~ 9999
1220
B100
直接指令模式选择 0
[E800-(SC)EPA]
[E800-(SC)EPB]
[E806]
0、3
[E800-(SC)EPC]
0、4
可以选择位置指令输入方式。
1222
B120
第 1 位置定位加速时间 5s 0.01 ~ 360s
对定位时的各项参数进行设定
1223
B121
第 1 位置定位减速时间 5s 0.01 ~ 360s
1225
B123
第 1 位置定位辅助功能 10
0、1、10、11、100、
101、110、111
1285
B183
原点偏移量的后 4 位数 0 0 ~ 9999
设定使原点偏移的移动量。
原点偏移量= Pr.1286×10000 + Pr.1285
1286
B184
原点偏移量的前 4 位数 0 0 ~ 9999
1289
B187
原点回归接触转矩 40% 0 ~ 200% 设定推压式原点复位的推压动作等级。
1290
B188
原点回归接触等待时间 0.5s 0 ~ 10s
设定变频器检测出推压状态之后到原点复位动作开始的等待
时间。
1292
B190
位置控制端子输入选择 0
可以选择 X87、LSP、LSN 的输入逻辑。
常开:各信号与 SD 间短路时,停止。
常闭:各信号与 SD 间开路时,停止。
LSN LSP X87
0
常开
常开
常开
1常闭
10
常闭
常开
11 常闭
100
常闭
常开
常开
101 常闭
110
常闭
常开
111 常闭
1293
B191
滚轮进位模式选择 0
0 绝对位置时的直接指令位置控制
1 辊轮进给模式 1 的直接指令位置控制
2 辊轮进给模式 2 的直接指令位置控制
192
7. 位置控制
7.5 直接指令简易位置定位功能 (Ethernet 规格产品、安全通讯规格产品、IP67 规格产品)
*1 仅限在 PM 无传感器矢量控制时 (使用 MM-GKR、EM-A 时)有效。
基于直接指令的定位 (Pr.1220、Pr.1225)
• 根据 CiA402 Drive Profile 设定目标位置、速度、加减速时间,并进行定位。
• 应选择网络运行模式 (指令权由 Ethernet 接口或通讯选件执行)。
• 要使直接指令模式有效,应设定 Pr.1220 直接指令模式选择= “3 或 4”。(位置控制启动时 (原点复位、定位),会反
映 Pr.1220 的设定变更。)
*1 FR-E800-(SC)EPA、FR-E800-(SC)EPB、FR-E806 可以设定。
*2 仅 FR-E800-(SC)EPC 可以设定。
*3 Index H607A 设定值≥ “0” 时为正,Index H607A 设定值< “0” 时为负。
*4 单独运行固定
辅助功能的设定 (Pr.1225)
•设定Pr.1220 = “3” 时,在 Pr.1225 中设定指令方式。
• Index H607A 设定值≥ “0” 时符号为正 (0),Index H607A 设定值< “0” 时符号为负 (1)。
• 在指令方式中,选择绝对位置指令或增量位置指令。绝对位置指令指定的是与原点的距离。增量位置指令指定的是与当前
位置指令的距离。
• 运行方式为单独运行 (0)固定。
Pr.1220
设定值
位置指令输入方式 目标位置 最高速度 加速时间 减速时间
辅助功能
符号 指令方式 运行方式
0 (初始值) 点位表 参数
3
*1
直接指令
Index
H607A
(Target
position)
Index
H6081
(Profile
velocity)
Index H6083
(Profile
acceleration)
Index H6084
(Profile
deceleration)
*3
Pr.1225
*4
4
*2
直接指令
Index
H607A
(Target
position)
Index
H6081
(Profile
velocity)
Index H6083
(Profile
acceleration)
Index H6084
(Profile
deceleration)
*3
Index H6040
(Bit6)
(Controlword)
*4
Pr.1225 设定值 符号 (百位) 指令方式 (十位) 运行方式 (个位)
0
正(0)
绝对位置指令 (0)
单独 (0)
10 (初始值) 增量位置指令 (1)
100
负(1)
绝对位置指令 (0)
110 增量位置指令 (1)
1、11、101、111 不可设定