ib0600869chnt.pdf - 第199页
198 7. 位置控制 7.5 直接指令简易位置定位功能 (Ethernet 规格产品、安全通讯规格产品、 IP67 规格产品) • 推压式原点复位时的误差过大等级切换 选择推压式原点复位时有无误差过大等级的切换。 设为有效后,在希望减小 Pr.427 的设定值,或推压的稳定花费时间等情况下,可以抑制 E.OD 的发生。 有效:将误差过大等级切换为 400K 脉冲 ( Pr.427 可设定的最大值) 。 无效:将误差过大等级保持为 Pr…
197
7. 位置控制
7.5 直接指令简易位置定位功能 (Ethernet 规格产品、安全通讯规格产品、IP67 规格产品)
1
2
3
4
5
6
7
8
9
10
原点复位功能选择 (Pr.1095)、原点复位位置数据 (Pr.1096、Pr.1097)
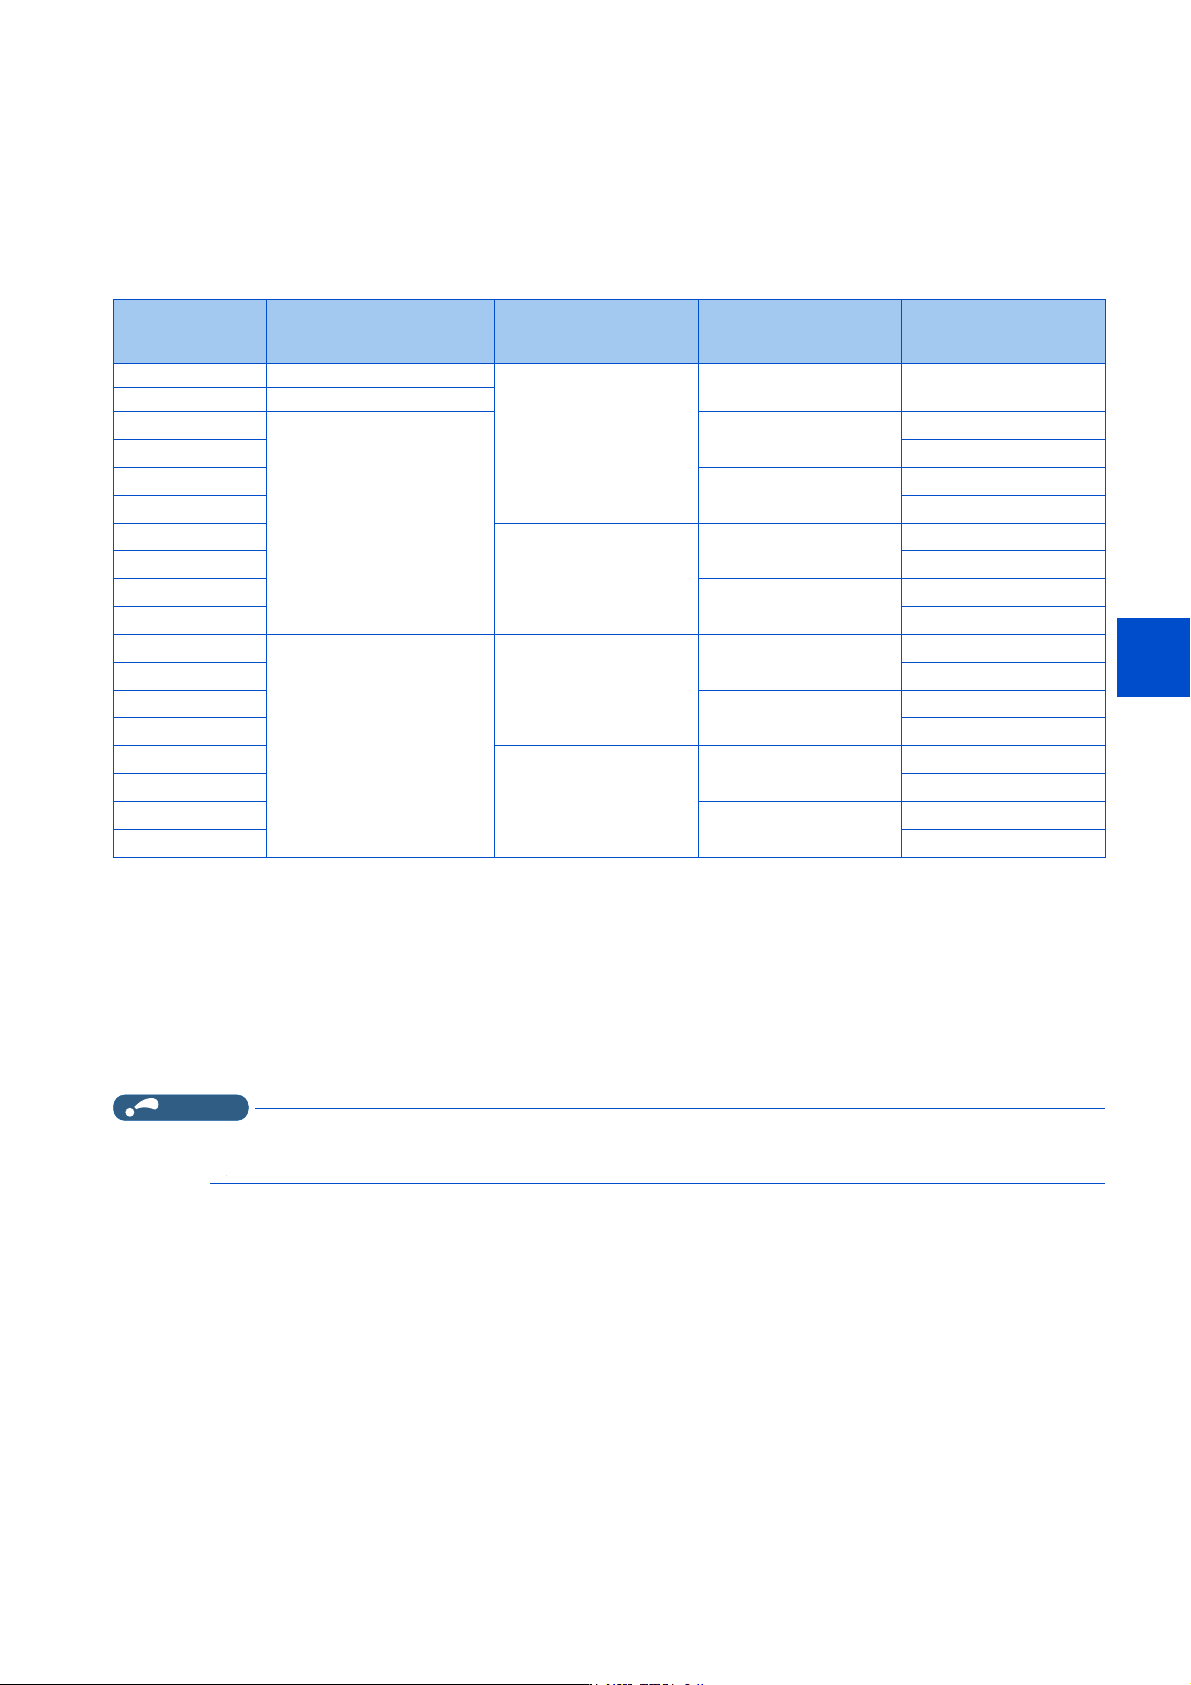
•通过Pr.1095 原点复位功能选择,可以选择下述功能的动作。
原点复位位置数据 (Pr.1096、Pr.1097)
推压式原点复位时的误差过大等级切换
行程终点检测
原点复位自动后退功能
*1 仅限在 PM 无传感器矢量控制时 (使用 MM-GKR、EM-A 时)有效。
在使用 PM 无传感器矢量控制 (使用 MM-GKR、EM-A 时)以外的情况下,原点复位动作开始时会发生原点复位参数设定警报 (HP3),原点复位动
作无法开始。
通过停止变频器,或将设定值设定为 “9999” 或 “1000” 后,再次启动原点复位动作,即可解除 HP3 警报。
• 原点复位位置数据
设定原点复位完成时的位置。通过 Pr.1097 对高位 4 位进行设定,通过 Pr.1096 对低位 4 位进行设定。
位置指令 (电子齿轮前)=原点复位位置数据 (Pr.1096、Pr.1097)
当前位置 (电子齿轮前)=原点复位位置数据-偏差脉冲 (电子齿轮前换算)
不清除偏差脉冲。
NOTE
• 由于版本升级而添加了 Pr.1096、Pr.1097 的变频器,在从未添加有该参数的变频器中复制了该参数时,在操作面板中,
Pr.1096、Pr.1097 的设定值将显示为 “----”。与设定值 “0 (初始值)” 的动作相同 (参照第 589 页)。
Pr.1095 设定值
原点复位位置数据
(Pr.1096、Pr.1097)符号
(千位)
推压式原点复位时的
误差过大等级切换
(百位)
行程终点检测
(十位)
原点复位自动后退功能
(个位)
9999 (初始值) 正
无效
有效 有效
1000 负
10000
*1
正
无效
无效
10001
*1
有效
10010
*1
有效
无效
10011
*1
有效
10100
*1
有效
无效
无效
10101
*1
有效
10110
*1
有效
无效
10111
*1
有效
11000
*1
负
无效
无效
无效
11001
*1
有效
11010
*1
有效
无效
11011
*1
有效
11100
*1
有效
无效
无效
11101
*1
有效
11110
*1
有效
无效
11111
*1
有效
198
7. 位置控制
7.5 直接指令简易位置定位功能 (Ethernet 规格产品、安全通讯规格产品、IP67 规格产品)
• 推压式原点复位时的误差过大等级切换
选择推压式原点复位时有无误差过大等级的切换。
设为有效后,在希望减小 Pr.427 的设定值,或推压的稳定花费时间等情况下,可以抑制 E.OD 的发生。
有效:将误差过大等级切换为 400K 脉冲 (Pr.427 可设定的最大值)。
无效:将误差过大等级保持为 Pr.427 的设定值不变。
• 行程终点检测
选择原点复位时有无行程终点检测。
本设定在原点复位方式为推压式、近点狗式后端基准、计数式前端基准、近点狗式前端基准时有效。
如果需要在推压式中设置行进方向的行程终点信号时,或在近点狗式后端基准、计数式前端基准、近点狗式前端基准中将
行程终点用的传感器用作为近点狗使用时,应将行程终点检测设为有效。
有效:执行行程终点检测。
无效:不执行行程终点检测。
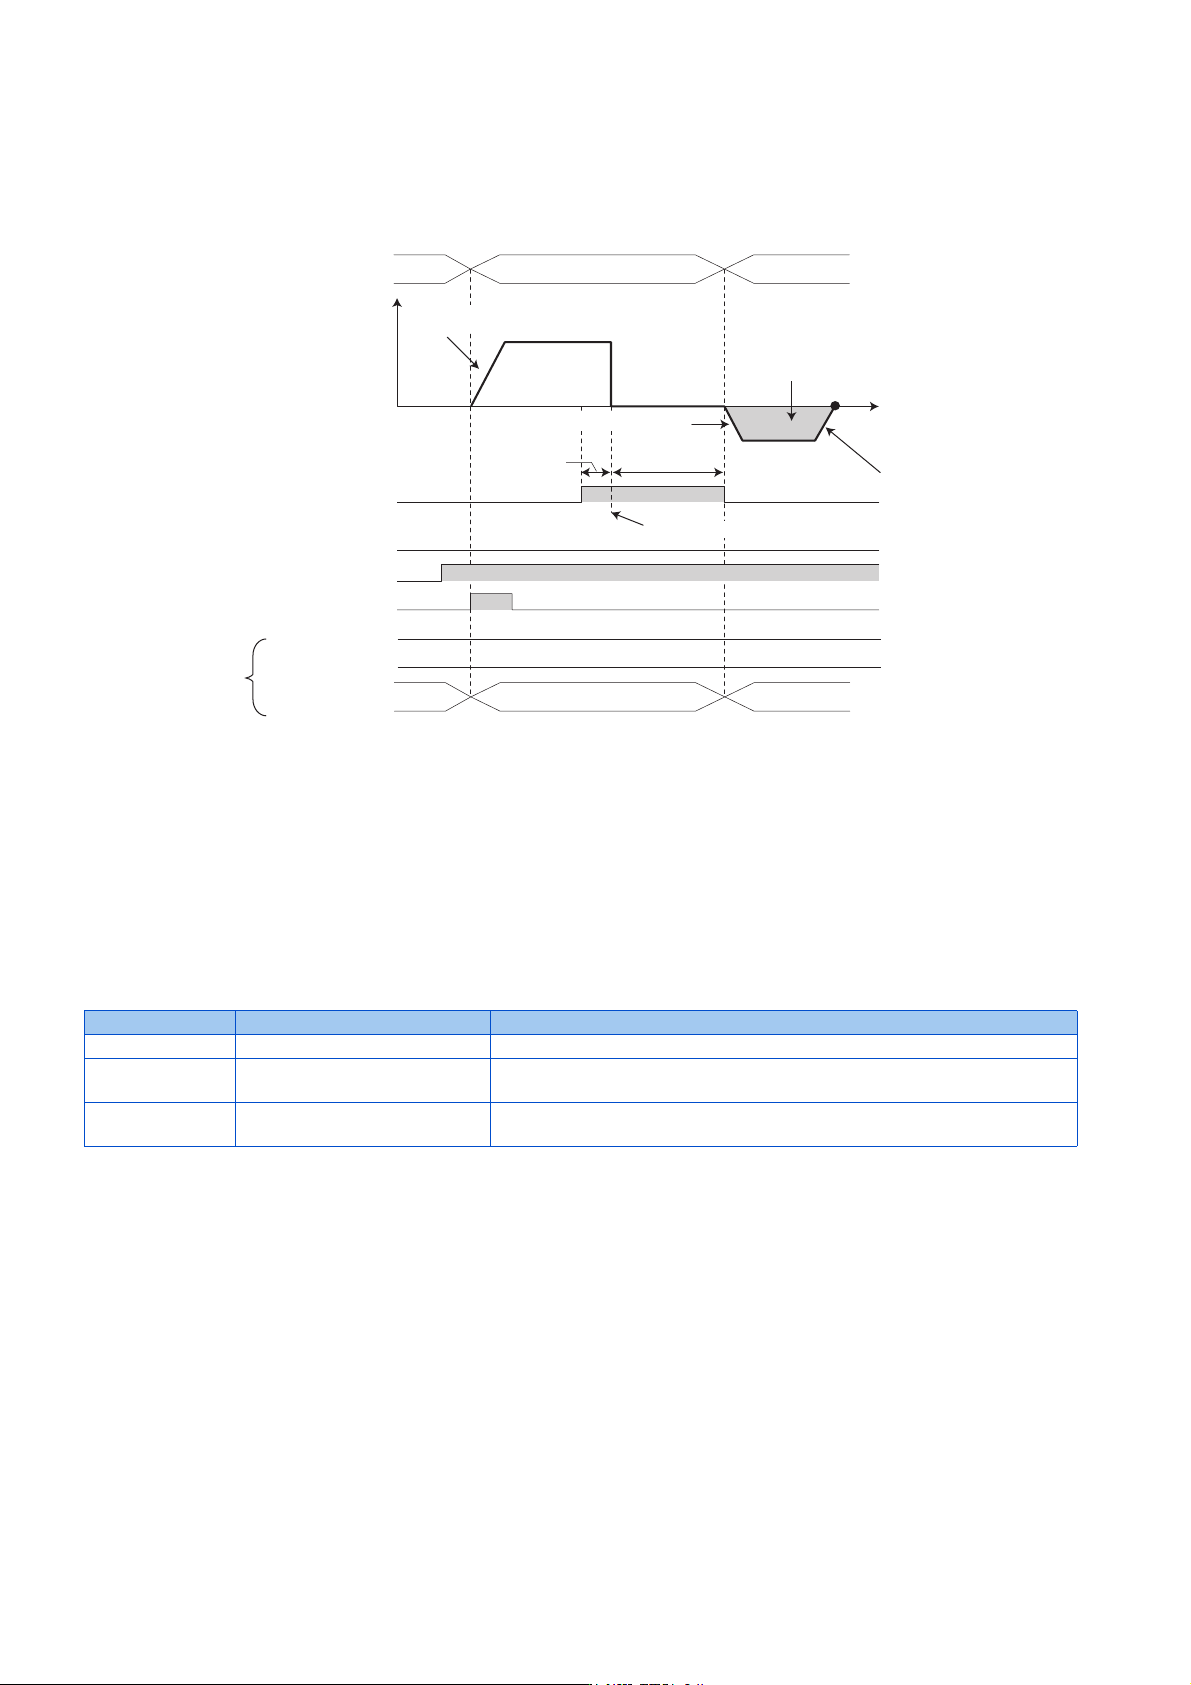
原点复位错误
• 未正常完成原点复位时,会在操作面板上显示下述警报。
• 如果原点复位动作未完成 (ZP 信号 ON),则无法进行位置控制 (位置控制中的 JOG 运行、辊轮进给模式有效时除外)。
• 发生原点复位错误警报时,输出原点恢复异常 (ZA)信号。应在 Pr.190 ~ Pr.197 (输出端子功能选择的任意参数中设定
“56 (正逻辑)” 或 “156 (负逻辑)”,对 ZA 信号进行功能的分配。
3U
.㜹ߢ
3U
3U
䈟ᐞ䗷བྷ≤ᒣ࠷ᦒ
ᰐ᭸ᰦ
䈟ᐞ䗷བྷ≤ᒣ
䈟ᐞ䗷བྷ≤ᒣ࠷ᦒ
ᴹ᭸ᰦ
⛩༽ս䙏ᓖ
,QGH[+ǃ6XELQGH[+
⛩༽ս
ս〫〫ࣘ䙏ᓖ3U
ժᴽ21
ࣘᤷԔ
5+ǃ50ǃ5/
-2*
V
ㅜս㖞ᇊս
߿䙏ᰦ䰤3U
ㅜս㖞ᇊս࣐䙏ᰦ䰤3U
ᥑඇ᧕䀖ࣘ≤ᒣ3U
䙊ᑨ
3U
䙊ᑨ
3U
䖜⸙䲀ࡦ
≤ᒣ
ս㖞ᤷԔ
䙏ᓖ
䖜⸙䲀ࡦ
⛩
ᰦ䰤
⛩ٿ〫䟿
⛩എᖂ᧕䀖
ㅹᖵᰦ䰤3U
࣐䙏ᰦ䰤
,QGH[+$
ᥑඇ᧕䀖⺞ᇊ
操作面板显示 名称 原因
HP1 原点设置错误报警 • 未能进行原点设置。
HP2 原点恢复未完成报警
• 未进行原点复位而是通过直接指令的定位将启动信号设为了 ON。(不包括辊轮
进给模式)
HP3 原点恢复参数设定报警
• 选择了无法使用的原点复位方式 (Index H6098),或原点复位功能选择
(Pr.1095)。
199
7. 位置控制
7.5 直接指令简易位置定位功能 (Ethernet 规格产品、安全通讯规格产品、IP67 规格产品)
1
2
3
4
5
6
7
8
9
10
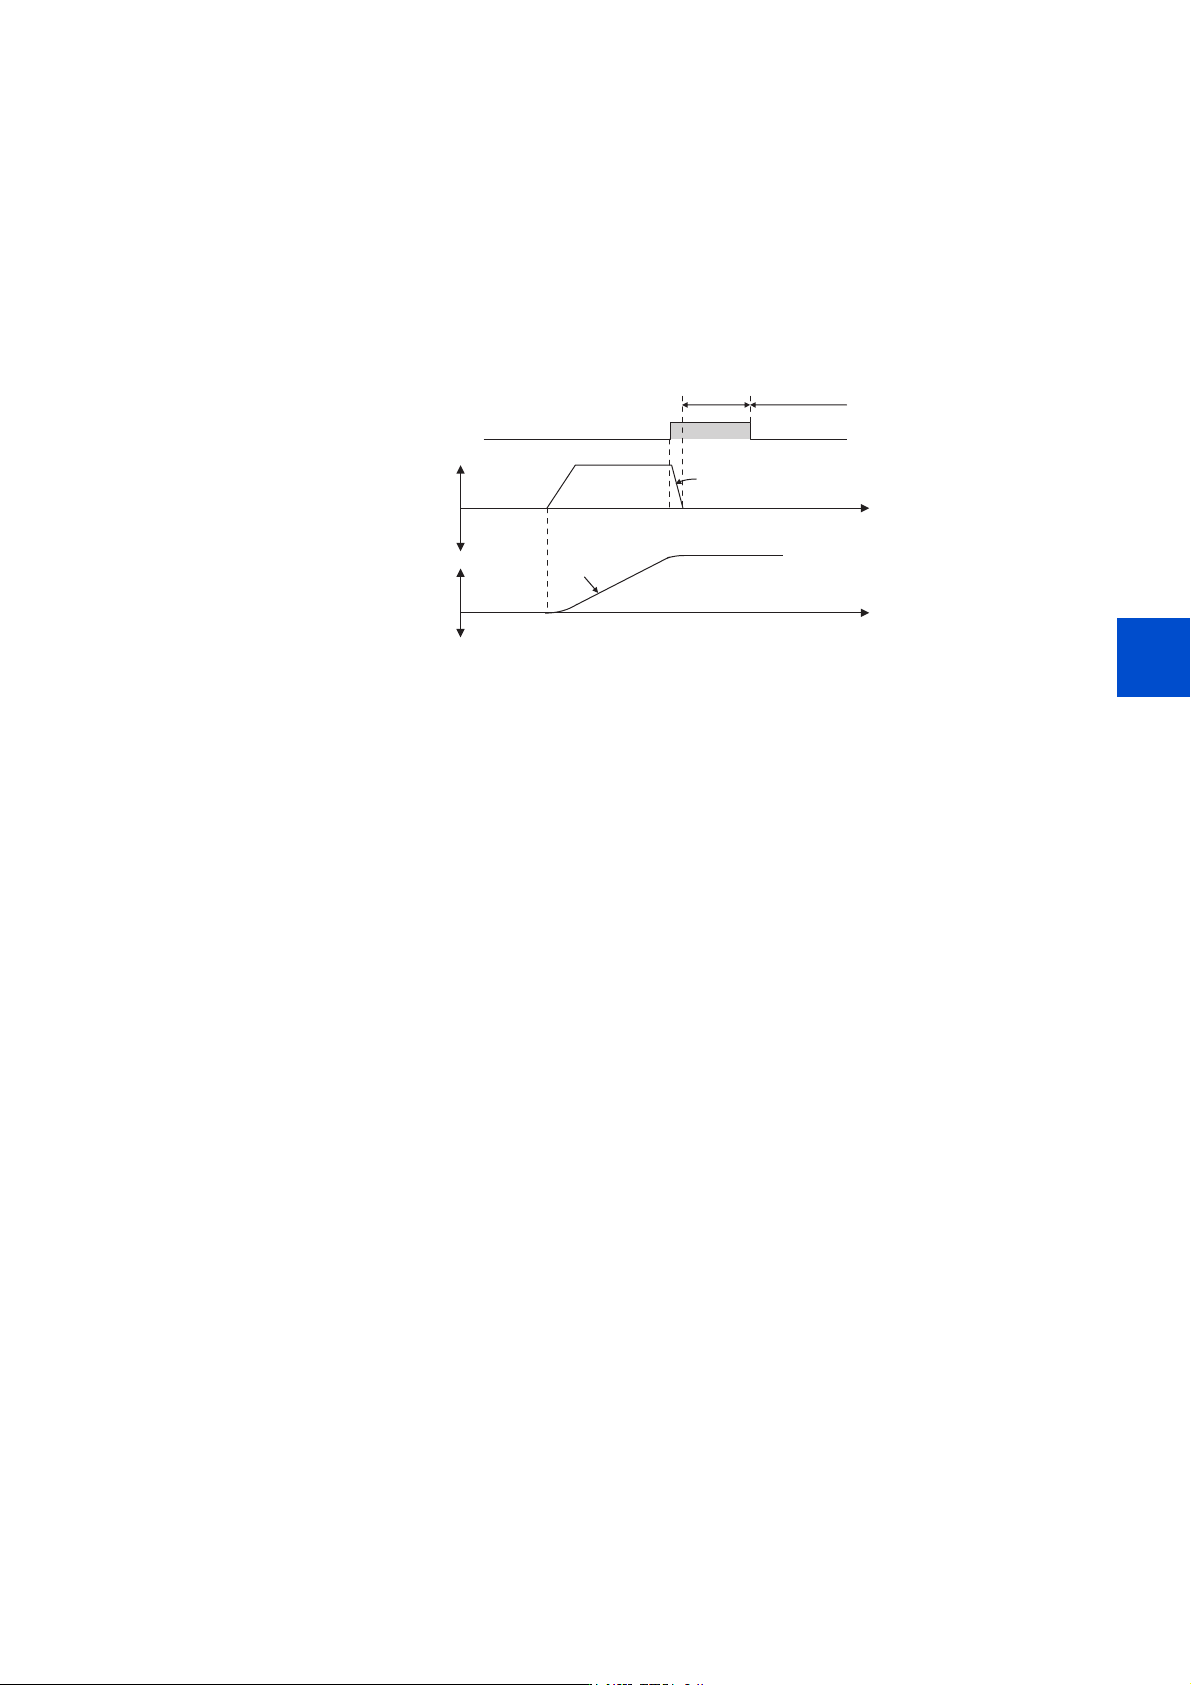
急停动作 (Pr.464、Pr.1292、X87 信号)
• 对输入端子进行了急停 (X87)信号分配的情况下,X87 信号 ON (常开输入时)时,按照 Pr.464 位置控制紧急停止减速
时间中设定的减速时间的斜率停止。(使用 EtherCAT 时,即使是 Index H6085(Quick stop deceleration)也可以设定。)
但是,Pr.464 比当前的位置控制指令中所设定的减速时间长时,按照当前的位置控制指令中所设定的减速时间的斜率停
止。停止后,通过将 X87 信号设为 OFF(常开输入时),可以再次执行位置控制。X87 信号输入所使用的端子,应在 Pr.178
~ Pr.189 (输入端子功能选择)中设定 “87” 来进行端子功能的分配。
• Pr.1292 位置控制端子输入选择的设定值的 1 的位是 0 时为常开输入,X87 信号为 ON 时将停止。1 时为常闭输入,X87 信
号为 OFF 时将停止。
;˄ᑨᔰ䗃ޕ˅
21
䙏ᓖᤷԔ
ս㖞
˄⭥ᆀ喯䖞ࡽ˅
3UⲴᯌ⦷
ڌ→˄ժᴽ䬱ᇊ˅
нࣘ
ԕࣘ
ս㖞ᤷԔ
ᰦ䰤
ᰦ䰤