ib0600869chnt.pdf - 第210页
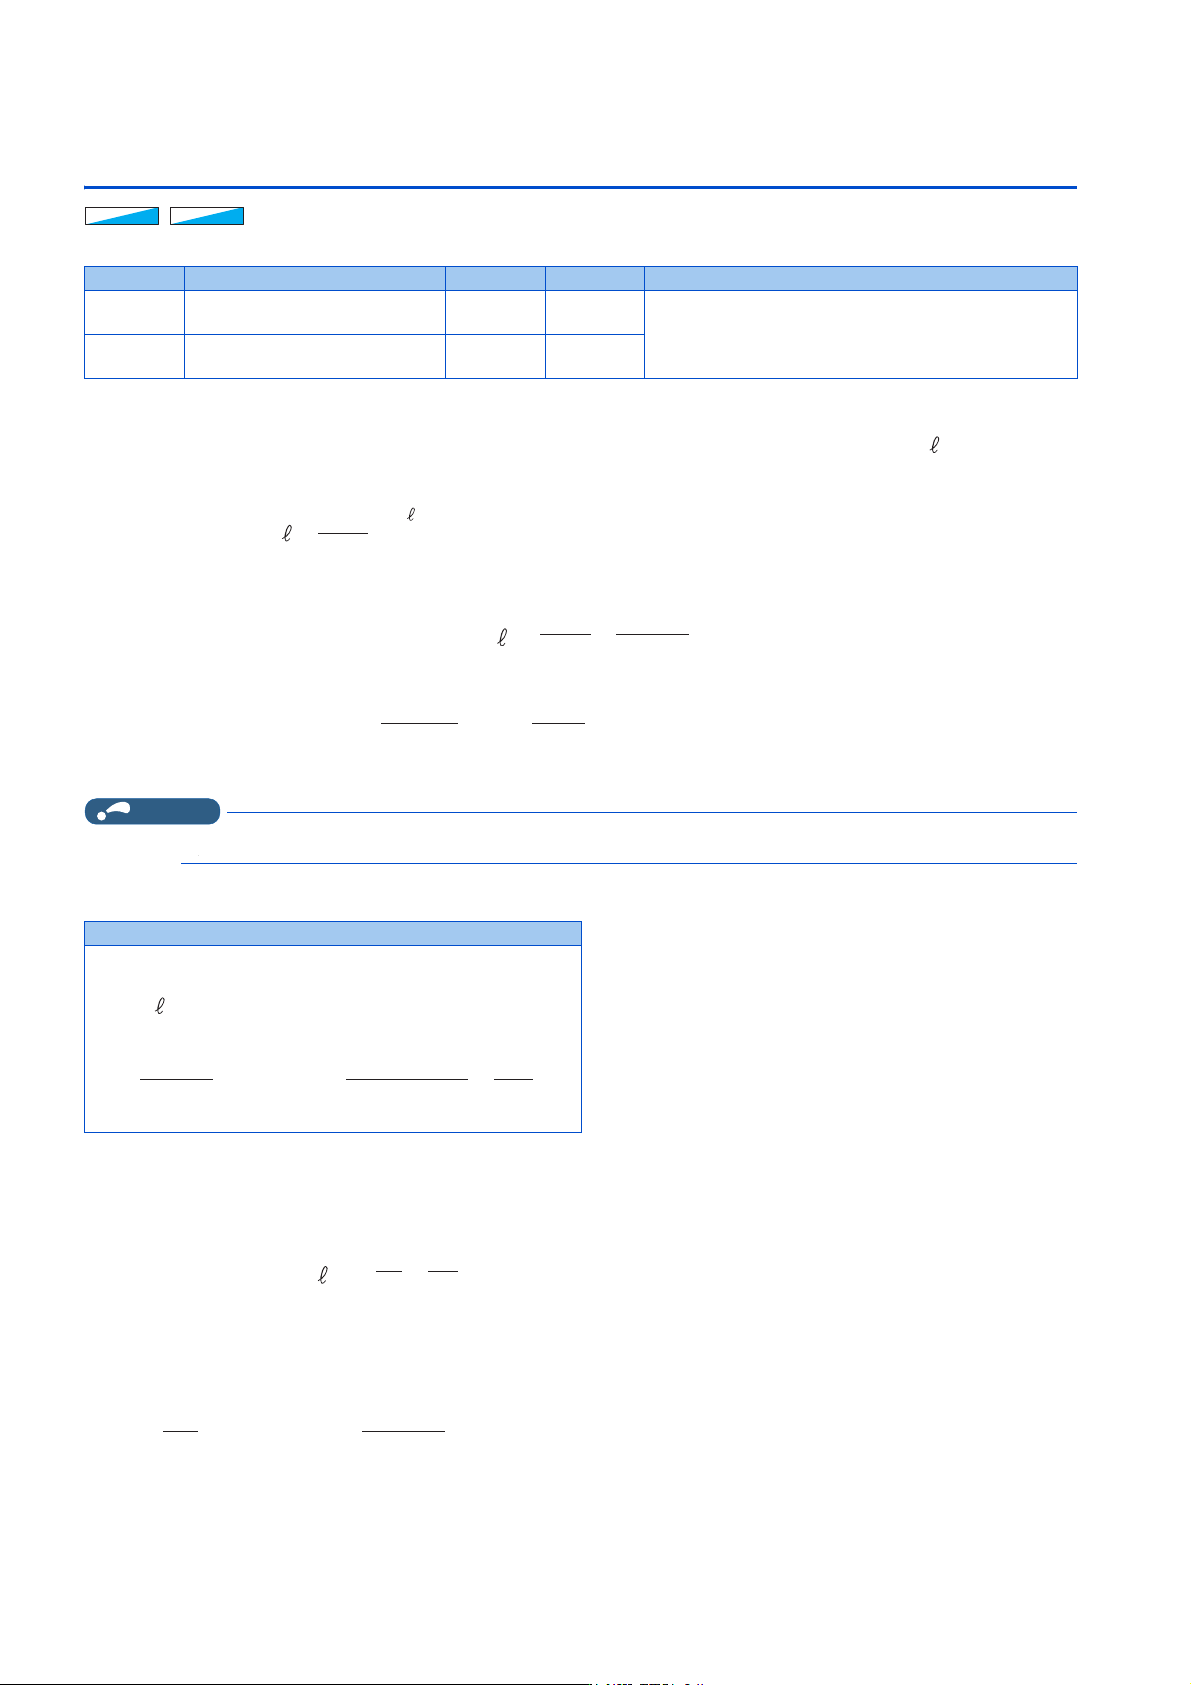
209 7. 位置控制 7.8 电子齿轮的设定 1 2 3 4 5 6 7 8 9 10 由于变频器在运行过程中有偏差脉冲,因此在指令变为 0 之后,到电机停止之前,需要停止整定时间 (ts) 。应考虑停止整定 时间后,再设定运行曲线。 初始值 Kp = 10s -1 时的停止整定时间 (ts)为 0.3s。 定位精度△ ε 为 (5 ~ 10)× △ =△ ε [mm] WV ˙ h > V @ .S
208
7. 位置控制
7.8 电子齿轮的设定
7.8 电子齿轮的设定
设定机械侧齿轮与电机侧齿轮的比率。
齿轮比的计算 (Pr.420、Pr.421)
根据电机 1 转的移动量△ s[mm] 与检测器的反馈脉冲数 Pf[pulse/rev] 决定位置分辨率(1 脉冲的移动量△ [mm]),公式如下
所示。
可以通过参数另外设定指令 1 脉冲的移动量,也可以将指令 1 脉冲的移动量设定为没有小数的值。
此外,电机速度与内部指令脉冲频率的关系如以下公式所示。
NOTE
• 设定 1/900 以下的电子齿轮时限制值为 1/900、设定 900 以上的电子齿轮时限制值为 900。
位置分辨率与综合精度的关系
综合精度 (机械的定位精度)是电气类误差与机械类误差的和,通常使电气类误差不会对综合误差产生影响。标准如下所示。
电机的停止特性
以参数运行电机时,只有相对于内部指令脉冲频率的电机转速延迟部分的脉冲会被累计入变频器的偏差计数中。该脉冲称为偏
差脉冲 (ε),指令频率 (fo)与位置环增益 (Kp:Pr.422)的关系如以下公式所示。
初始值 Kp = 10s
-1
时的偏差脉冲 (ε)为 20480pulse。
⸘䠅⸘䠅⸘䠅
303030
Pr. 名称 初始值 设定范围 内容
420
B001
指令脉冲倍率分子 (电子齿轮分
子)
1 1 ~ 32767
电子齿轮的设定。齿轮比的范围为 1/900 ~ 900。
Pr.420 为分子、Pr.421 为分母
421
B002
指令脉冲倍率分母 (电子齿轮分
母)
1 1 ~ 32767
设定示例
1024pulse 使用带 PLG 电机时在△ s = 10mm 的设备中,将 1 脉冲的
移动量设为 0.01mm 时
因此参数设定为 Pr.420 = “512”、Pr.421 = “125”。
Ƹ⇿а㜹ߢⲴ〫ࣘ䟿>PP@
ƸV˖⭥ᵪ⇿䖜аസⲴ〫ࣘ䟿>PP@
3I৽侸㜹ߢᮠ>SXOVHUHY@˄3/*㜹ߢᮠؽ仁Ⲵ㜹ߢᮠ˅
˙
Ƹ V
3I
Ƹ
Ƹ
˙
ƸV
h
3U
3I 3U
IR h˙3Ih
IR䜘ᤷԔ㜹ߢ仁⦷>SSV@
1R⭥ᵪ䖜䙏ᓖ>UPLQ@
3U
3U
1R
h
SXOVHUHY
˙ PP
3U
3U
ƸV˖>PP@
Ƹ
˖>PP@
3I˖>SXOVHUHY@
˙
Ƹ
˄
˅hƸ¦ Ƹ¦˖ᇊս㋮ᓖ
¦ ˙
IR
>SXOVH@¦˙
>SXOVH@˄⭥ᵪ仍ᇊ䖜䙏ᓖ˅
S.
209
7. 位置控制
7.8 电子齿轮的设定
1
2
3
4
5
6
7
8
9
10
由于变频器在运行过程中有偏差脉冲,因此在指令变为 0 之后,到电机停止之前,需要停止整定时间 (ts)。应考虑停止整定
时间后,再设定运行曲线。
初始值 Kp = 10s
-1
时的停止整定时间 (ts)为 0.3s。
定位精度△ ε 为 (5 ~ 10)× △ =△ ε [mm]
WV ˙ h
>V@
.S
210
7. 位置控制
7.9 定位调整参数的设定
7.9 定位调整参数的设定
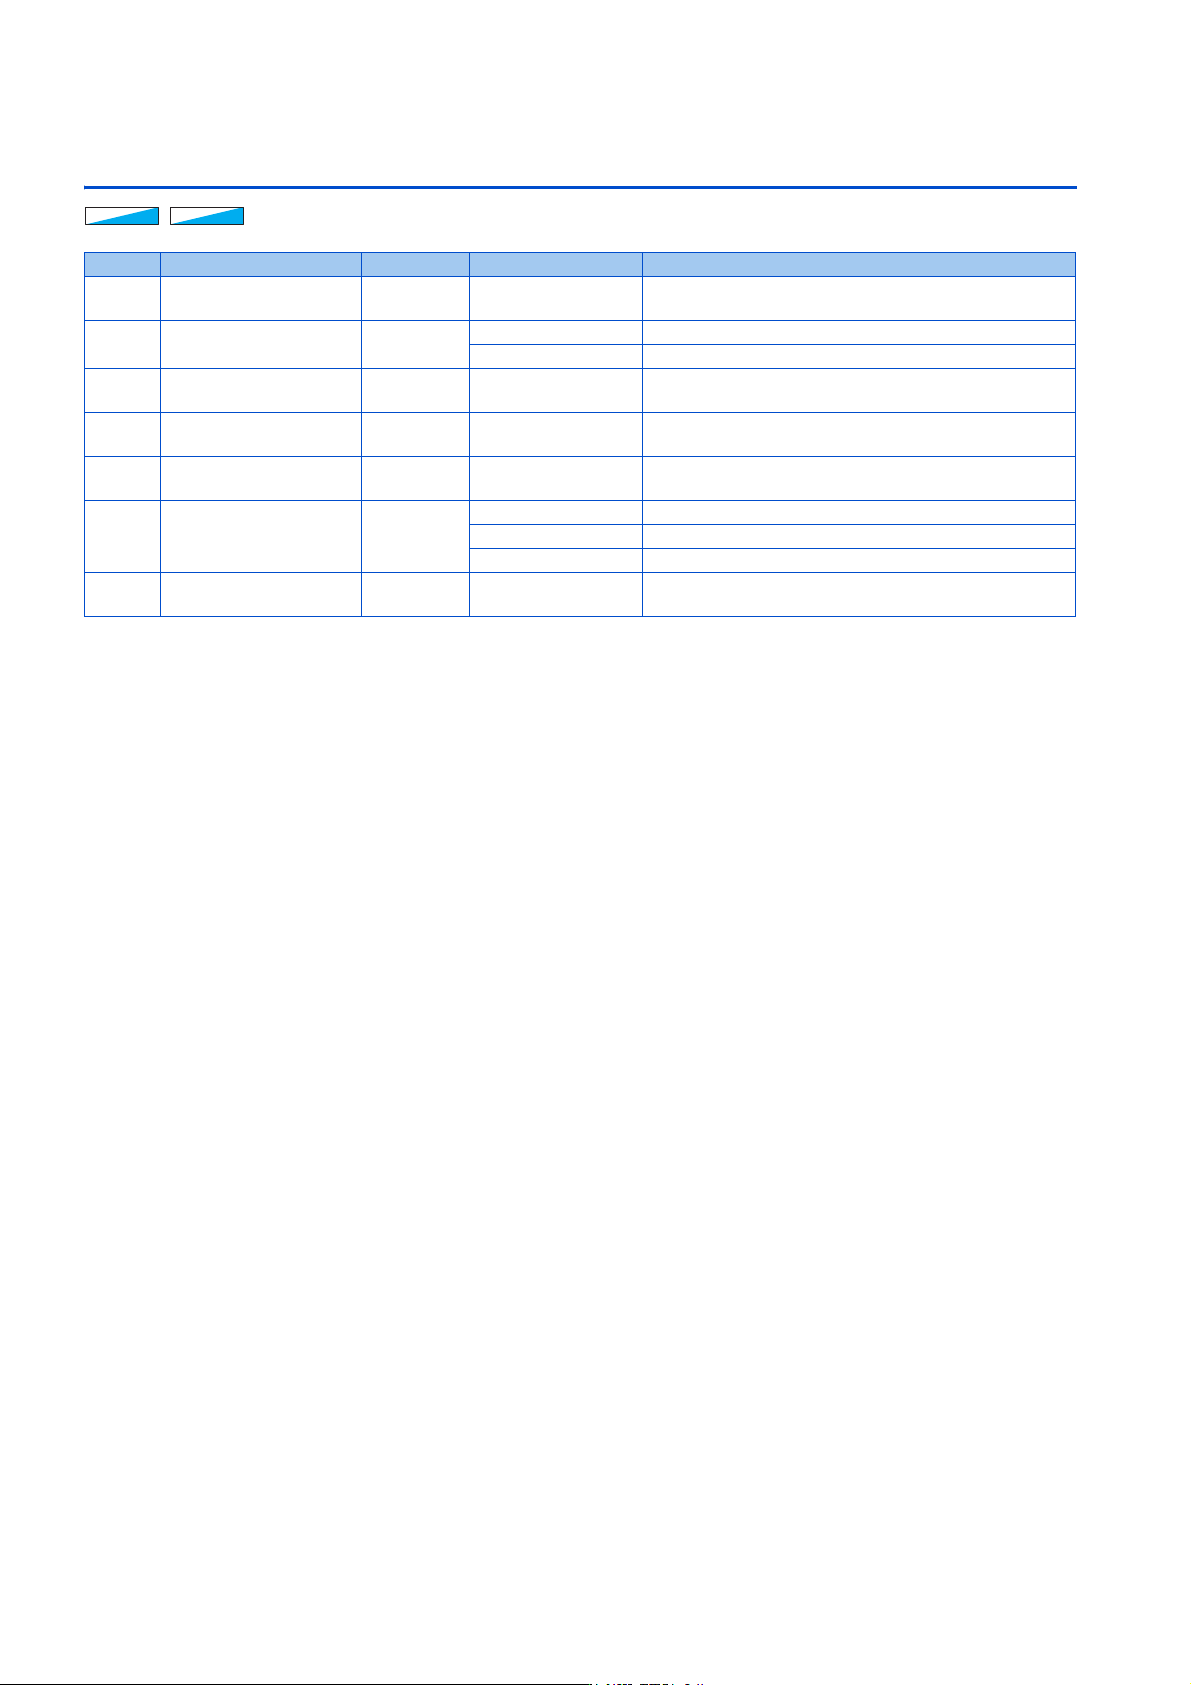
定位完成宽度 (Pr.426、Y36 信号)
• Y36 信号为定位完成信号。
• 如果偏差脉冲数 【电子齿轮后】(=位置指令 【电子齿轮后】- 当前位置 【电子齿轮后】)在 Pr.426 设定值以下,则定位
完成 (Y36)信号为 ON。
•应在Pr.190 ~ Pr.197 (输出端子功能选择)的任意参数中设定 “36 (正逻辑)” 或 “136 (负逻辑)”,对 Y36 信号
进行功能的分配。
误差过大水平 (Pr.427)
• 如果偏差脉冲数 【电子齿轮后】(=位置指令 【电子齿轮后】- 当前位置 【电子齿轮后】)在 Pr.427 设定值以上,则位置
误差大 (E.OD) 会动作,并切断变频器的输出。减小了 Pr.422 位置控制增益 的设定值时,应增大误差过大水平的设定值。
此外,希望尽快进行检测且负载较大时,应减小设定。
• 如果设定为 Pr.427 = “9999” 则与偏差脉冲无关,E.OD 均不会动作。
Pr. 名称 初始值 设定范围 内容
426
B007
定位完成宽度 100 脉冲 0 ~ 32767 脉冲 设定定位完成 (Y36) 信号为 ON 的偏差脉冲数。
427
B008
误差过大水平 40K
0 ~ 400K 设定位置误差大 (E.OD) 动作的偏差脉冲数。
9999 功能无效
510
B196
粗匹配输出范围 0 0 ~ 32767 设定输出粗匹配信号 (CPO 信号)的指令残留距离。
1294
B192
位置检测后 4 位 0 0 ~ 9999 设定位置检测判定值的低位 4 位。
1295
B193
位置检测前 4 位 0 0 ~ 9999 设定位置检测判定值的高位 4 位。
1296
B194
位置检测选择 0
0 分别在正、负的位置进行位置检测。
1 仅在正的位置进行位置检测。
2 仅在负的位置进行位置检测。
1297
B195
位置检测迟滞幅度 0 0 ~ 32767 对到达位置检测水平 (FP)信号的检测位置设定滞后宽度。
⸘䠅⸘䠅⸘䠅
303030