ib0600869chnt.pdf - 第218页
217 7. 位置控制 7.12 低速区域推断响应设定 1 2 3 4 5 6 7 8 9 10 7.12 低速区域推断响应设定 当需要调整低速时的控制响应 (缩短位置的整定时间,或因推压导致速度突变而产生位置偏移时) ,可对 Pr.146 低速区域推 断响应设定 进行变更。 控制响应的调整通常通 过控制增益的调整来实现。但当仅靠控制增益调整无法满足低速 区域所需的高响应时,可以使用本功 能。 Pr.146 在使用 MM-GKR、EM-…
216
7. 位置控制
7.11 位置控制的增益调整
•对Pr.446 进行设定时,应设定 Pr.877 = “2” 使模型适应位置控制有效,Pr.828 模型速度控制增益≠ “0”,将 Pr.880
负载惯性比设定为负载惯量倍率。
• 应从较小的值开始对 Pr.446 进行设定,并逐步增大设定值,在不发生过冲和振动的范围内进行设定。
速度控制 D 增益 (Pr.698)
• 在位置控制中移动完成 (MEND)信号为 ON 时,可能会以目标位置为中心振动。此时,通过调整 Pr.698 速度控制 D 增益可
以抑制不稳定现象。
• Pr.698 = “100” 时,转折点角频率为 ωf = 10rad/s (ωf = 10rad/s×Pr.698[%]),可以对其以下的频率成分降低响
应。但是,Pr.698 的设定值越大时位置偏差也越大。
• 在速度控制中的伺服锁定 (Pr.802 预备励磁选择= “1”)时也有效。
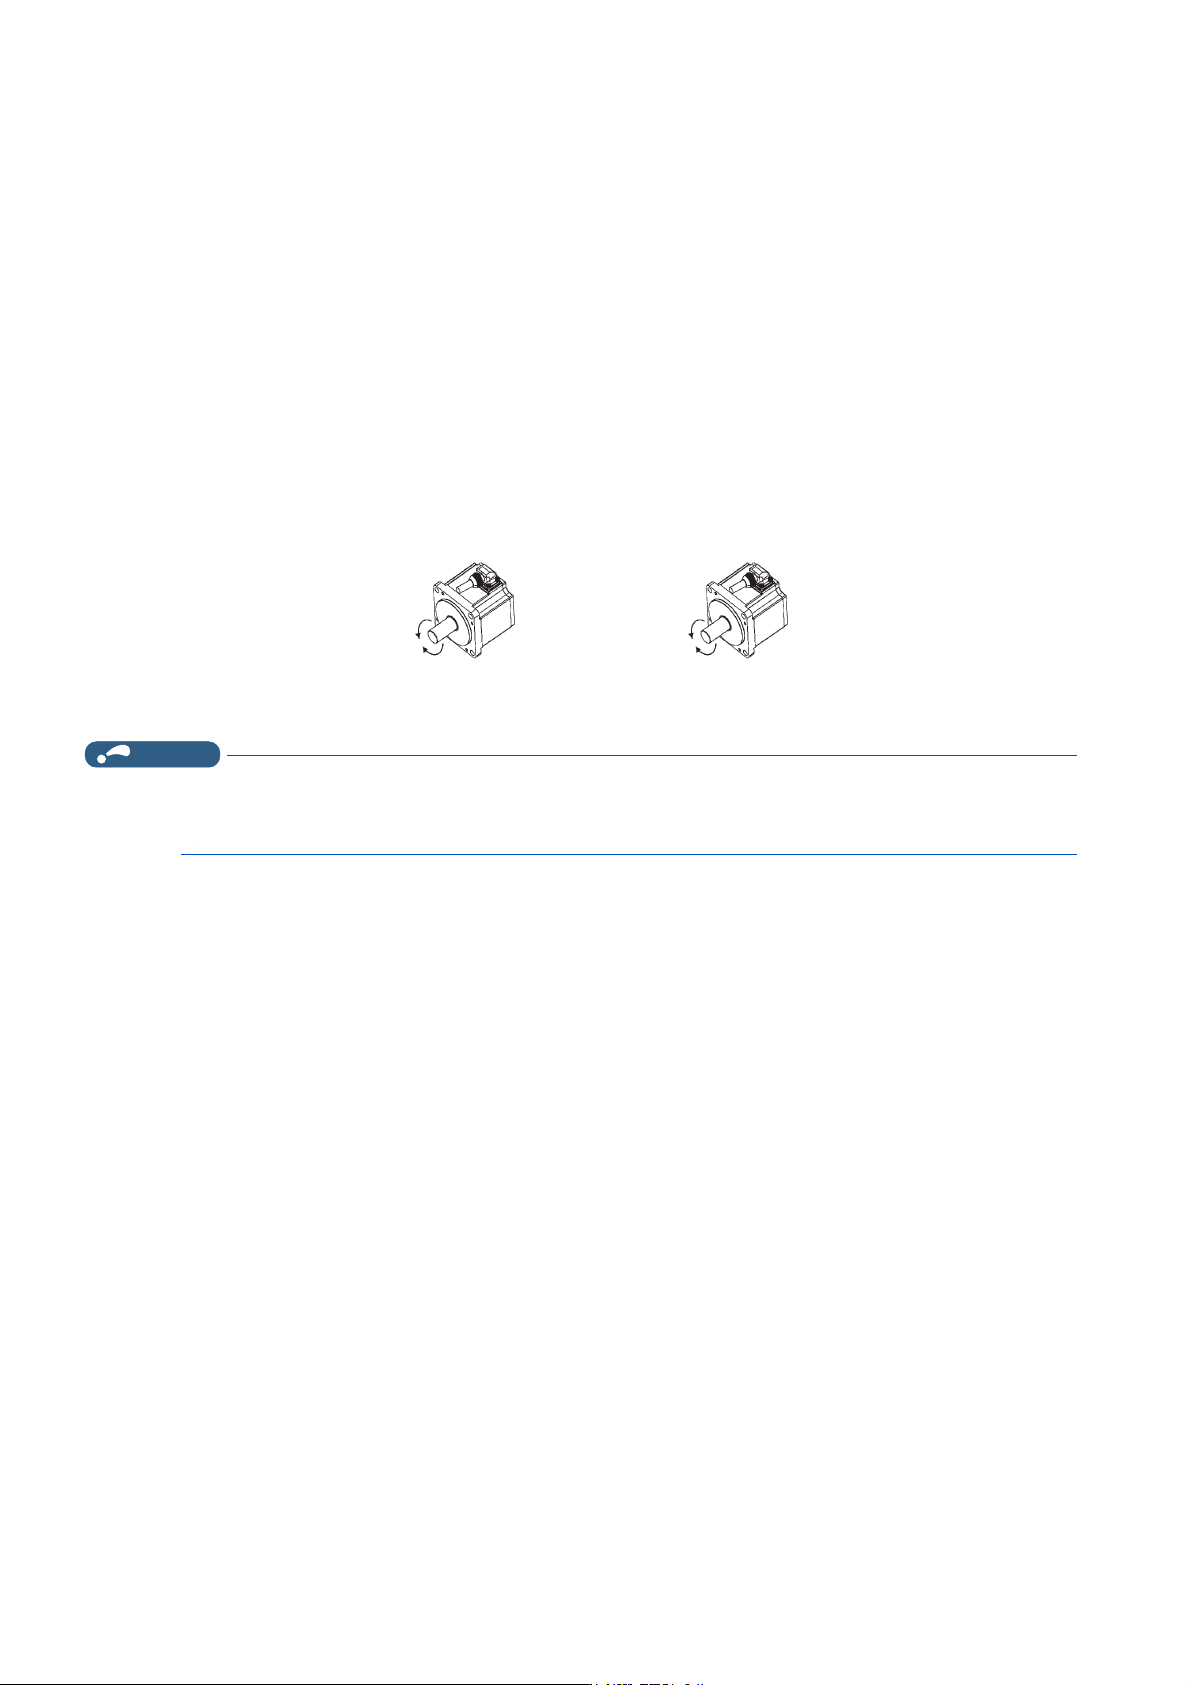
电机旋转方向和位置脉冲累计 (Pr.1419)
•当Pr.1419 位置控制旋转方向选择= “0” 时,从电机轴看电机向逆时针 (CCW)方向旋转时位置脉冲 (当前位置)将增
加,电机向时钟 (CW)方向旋转时位置脉冲 (当前位置)将减少。
•当Pr.1419 位置控制旋转方向选择= “1” 时,从电机轴看电机向逆时针 (CCW)方向旋转时位置脉冲 (当前位置)将减
少,电机向时钟 (CW)方向旋转时位置脉冲 (当前位置)将增加。
NOTE
• Pr.1419 只能在停止中 (变频器的启动指令为 OFF 且处于输出切断状态)才能写入,设定后会立即生效。
运行中无法写入。
• 位置控制旋转方向选择功能仅限在使用 MM-GKR、EM-A 时有效。
CCW:位置脉冲
(当前位置)增加
CCW:位置脉冲
(当前位置)减少
CW:位置脉冲(当前位置)增加
CW:位置脉冲(当前位置)减少
3U=“0”时 3U=“1”时
217
7. 位置控制
7.12 低速区域推断响应设定
1
2
3
4
5
6
7
8
9
10
7.12 低速区域推断响应设定
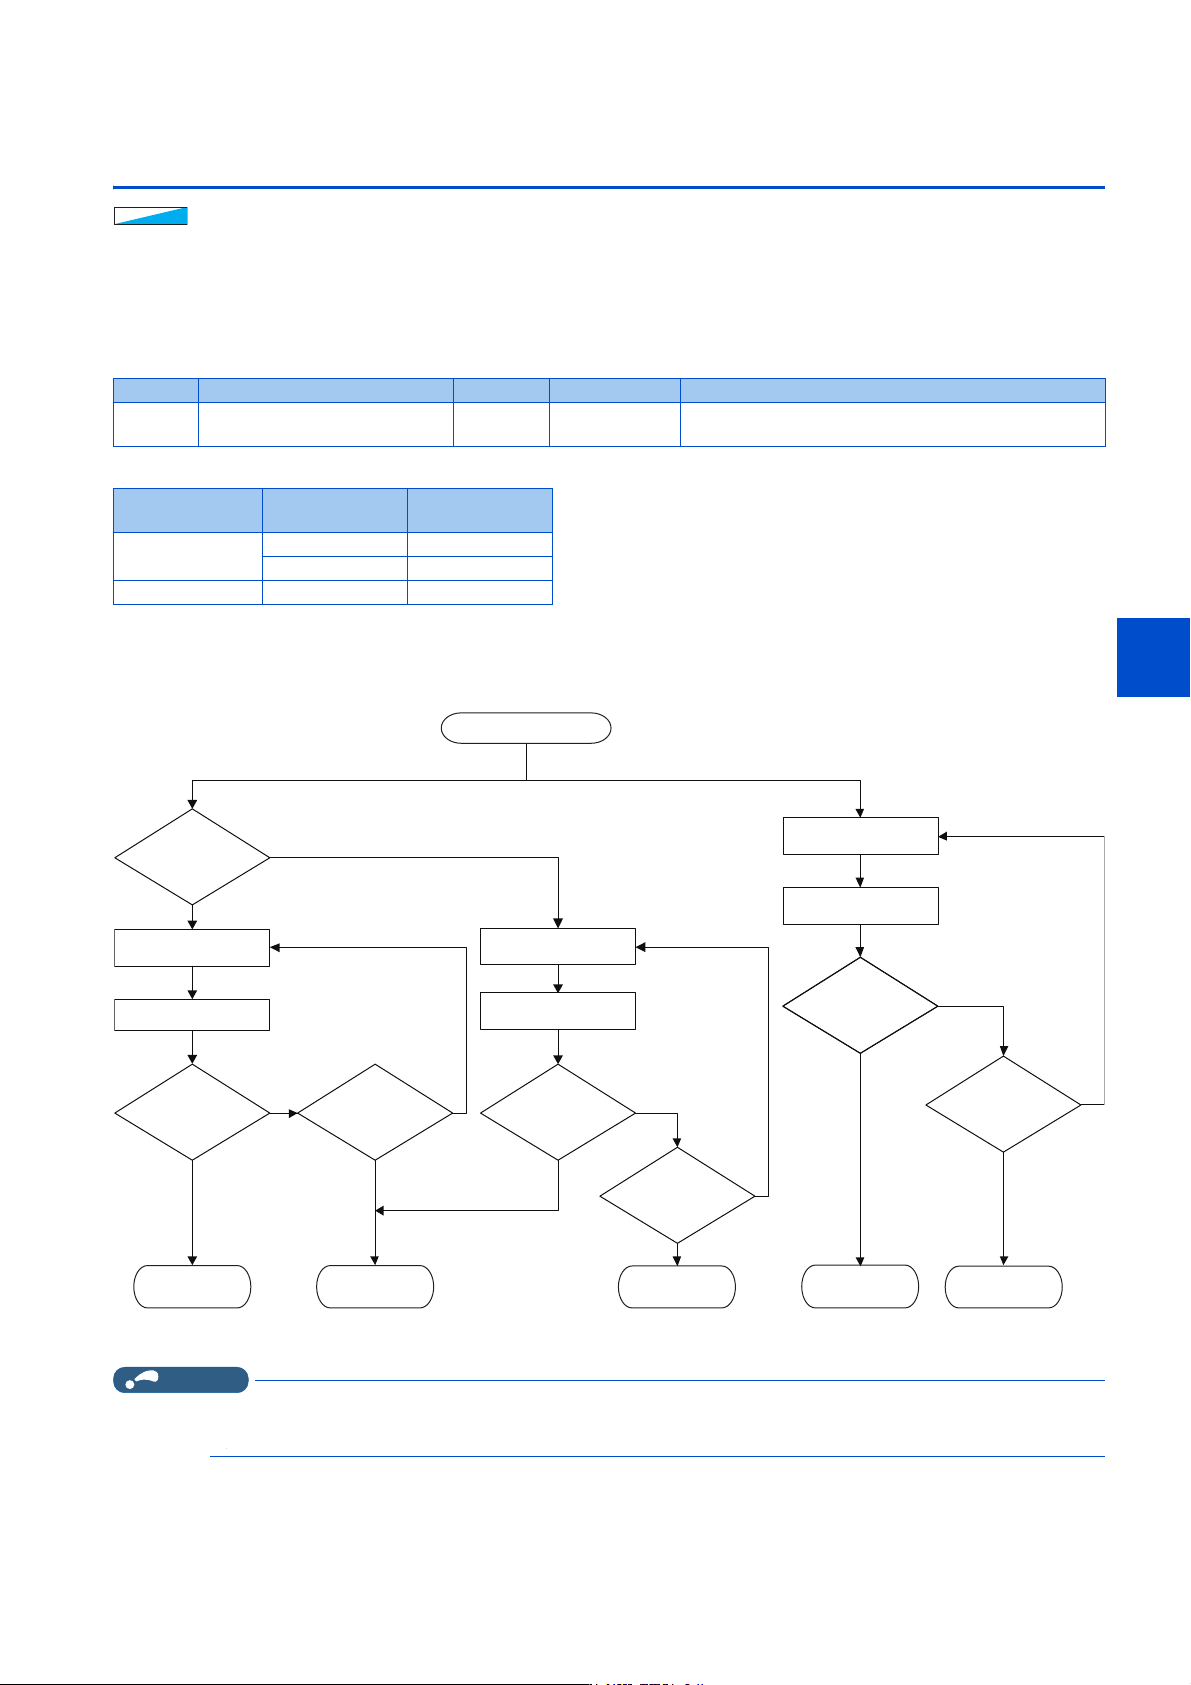
当需要调整低速时的控制响应 (缩短位置的整定时间,或因推压导致速度突变而产生位置偏移时),可对 Pr.146 低速区域推
断响应设定进行变更。
控制响应的调整通常通过控制增益的调整来实现。但当仅靠控制增益调整无法满足低速区域所需的高响应时,可以使用本功
能。
Pr.146 在使用 MM-GKR、EM-A 电机时有效。
• 通过 PM 参数初始设定,将自动按如下所示进行设定。应根据需要进行调整。
• 調整方法
调整时,使 Pr.146 设定值逐个变化,通过 FR Configurator2 等,边确认响应的变化和是否触发保护功能边进行调整。
*1 缩短位置的整定时间等
*2 降低控制增益、延长加减速时间等
NOTE
• 低速区域推断响应设定仅对第 1 电机有效。
• 如果增大 Pr.146 的设定值,则加速时及减速时保护功能 (E.OC[]、E.OS 等)可能会起动。此时,应减小 Pr.146 的设定值。
303030
Pr. 名称 初始值 设定范围 内容
146
C115
低速区域推断响应设定 2 1 ~ 10 调整低速时的控制响应。
适用电机
(Pr.71 设定值)
电机容量 Pr.146 设定值
MM-GKR (540)
0.1kW 4
0.1kW 以外 2
EM-A (1140) 所有容量 2
˘䈳ᮤ↕僔⽪ֻ˚
3Uᨀ儈ањㅹ㓗٬
ࣘ⺞䇔
⭏䭉䈟
ս㖞ٿᐢ㓐↓
䴰㾱䘋㹼3U
ԕཆⲴ䈳ᮤ
(2&ᡆ(26ㅹⲴ
؍ᣔ࣏㜭ࣘ
3U䱽վањㅹ㓗٬
ࣘ⺞䇔
ս㖞ٿᐢ㓐↓
ṩᦞ3UⲴ䇮ᇊ
䘋㹼Ⲵ䈳ᮤᆼᡀ
3U˙Āā
ṩᦞ3UⲴ䇮ᇊ
䘋㹼Ⲵ䈳ᮤᆼᡀ
3Uᨀ儈ањㅹ㓗٬
ࣘ⺞䇔
⭏䭉䈟
૽ᓄᙗ┑䏣㾱≲
ṩᦞ3UⲴ䇮ᇊ
䘋㹼Ⲵ䈳ᮤᆼᡀ
<(6
12
<(6
12
<(6
12
<(6
12
ᜣ㾱᭩ழս㖞ٿ䰞仈
<(6
12
<(6
12
ṩᦞ3UⲴ䇮ᇊᔰ䈳ᮤ
ᜣ㾱᭩ழվ䙏ฏⲴ૽ᓄ
䴰㾱䘋㹼3U
ԕཆⲴ䈳ᮤ
<(6
12
218
7. 位置控制
7.13 位置控制时的故障排除
7.13 位置控制时的故障排除
⸘䠅⸘䠅⸘䠅
303030
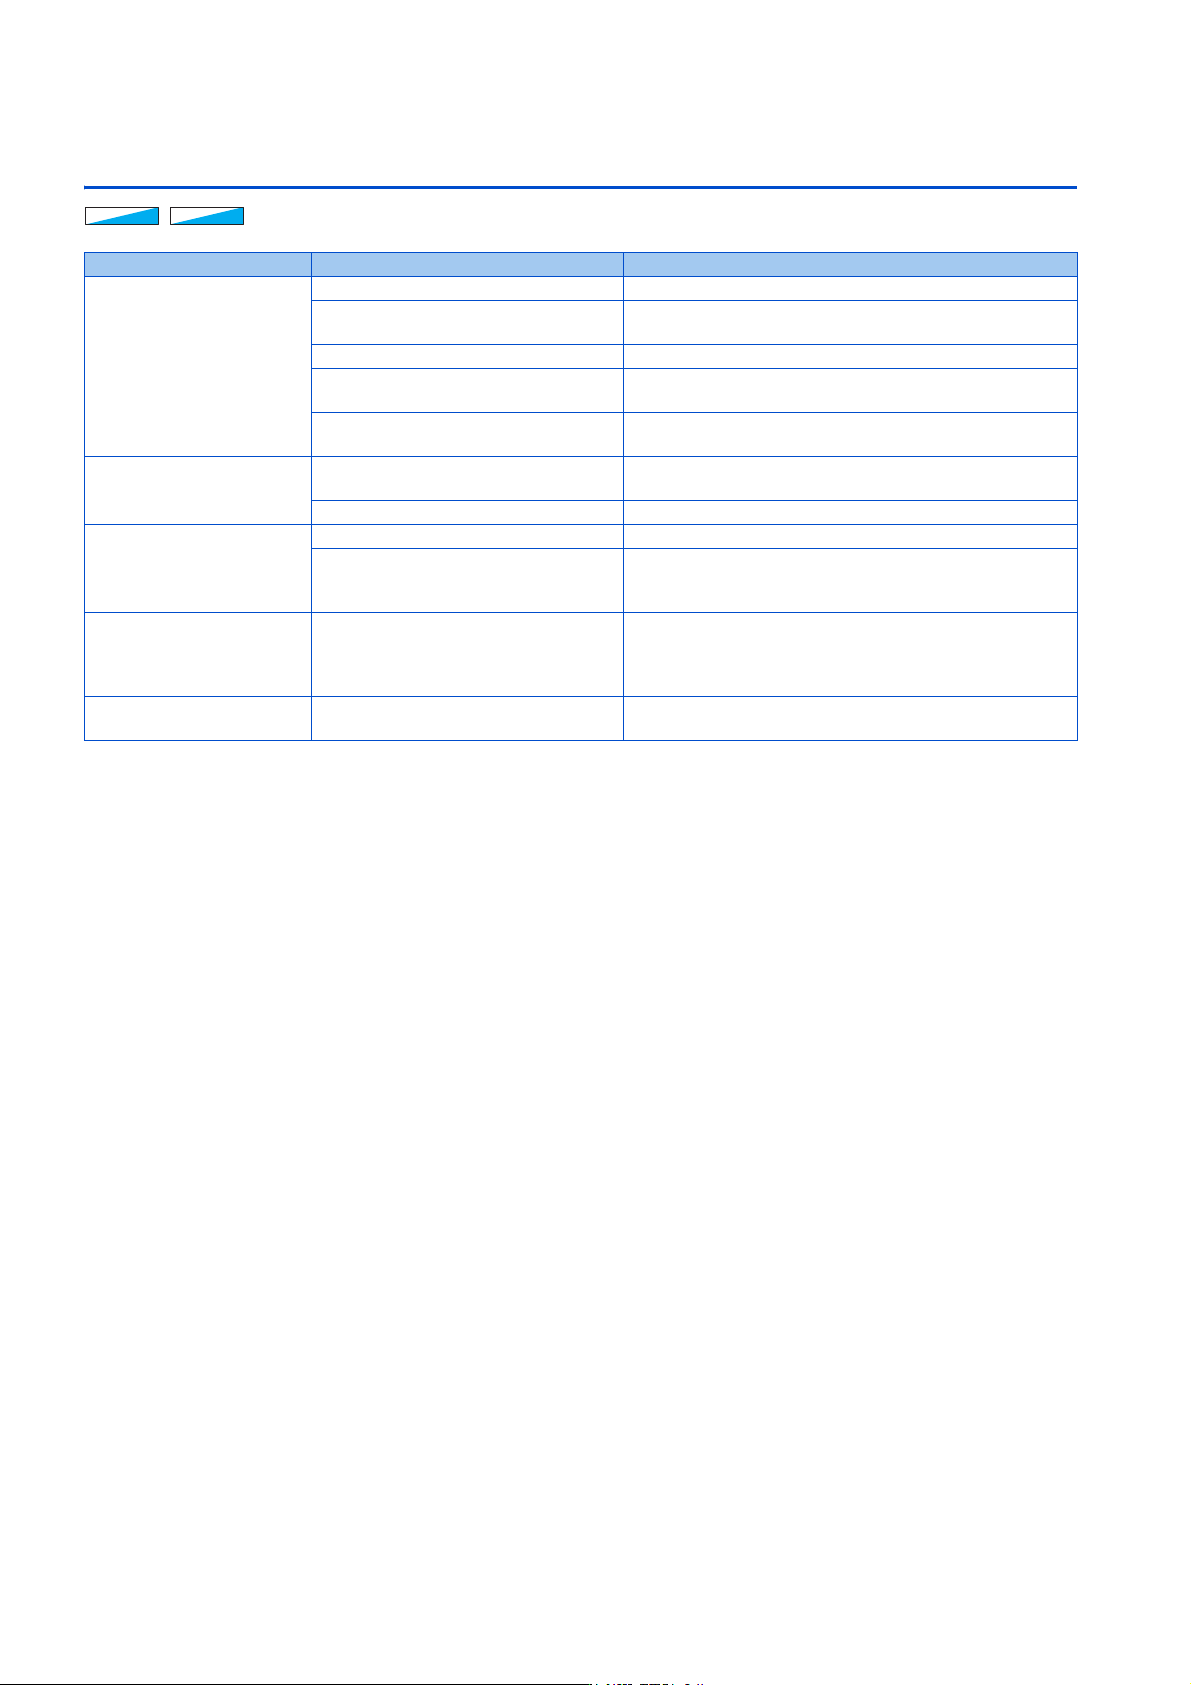
现象 原因 对策
电机不旋转
电机接线或 PLG 接线的相序错误。 确认接线。(参照使用手册 (连接篇))
控制模式选择 Pr.800 控制方法选择的设
定不正确。
确认 Pr.800 的设定。(参照第106页)
未输入 LX/SON 信号、STF/STR 信号。 确认是否正常输入信号。
输入了 X87 信号、LSP 信号、LSN 信号
(常开输入时)。或输入了 PU 停止。
确认是否输入了信号。
在基于点位表的简易位置控制时,进位量
Pr.465 ~ Pr.478 的设定不正确。
确认进位量 Pr.465 ~ Pr.478 的设定。
发生位置偏离。
噪声干扰指令。或在 PLG 的反馈信号中混
有噪声。
降低 Pr.72 PWM 频率选择。
改变屏蔽线的接地位置。或使其不接触任何物体。
电子齿轮 Pr.420、Pr.421 的设定不正确。 确认电子齿轮 Pr.420、Pr.421 的设定。
电机或设备振荡。
位置环增益较高。 降低 Pr.422 位置控制增益。
速度环增益较高。
进行简单增益调谐。
降低 Pr.820 速度控制 P 增益 1、提高 Pr.821 速度控制积分时
间1。
设备的动作不稳定。 加减速时间设定产生了不良影响。
缩短加减速时间 Pr.7、Pr.8、Pr.1222、Pr.1223、Pr.1225 ~
Pr.1227、Pr.1229 ~ Pr.1231、Pr.1233 ~ Pr.1235、Pr.1237
~ Pr.1239、Pr.1241 ~ Pr.1243、Pr.1245 ~ Pr.1247、
Pr.1249。
无法进行控制切换。
输入了 LSP 信号或 LSN 信号 (常开输入
时)。
确认是否输入了信号。