ib0600869chnt.pdf - 第220页
219 7. 位置控制 7.13 位置控制时的故障排除 1 2 3 4 5 6 7 8 9 10 流程图 NOTE • 位置控制的速 度指令与速度控制相关。 (参照 第1 2 6页 ) 参照参数 Pr.7 加速时间 第 258 页 Pr.8 减速时间 第 258 页 Pr.72 PWM 频率选择 第 248 页 Pr.800 控制方 法选择 第 106 页 Pr.802 预备励 磁选择 第 531 页 Pr.82…
218
7. 位置控制
7.13 位置控制时的故障排除
7.13 位置控制时的故障排除
⸘䠅⸘䠅⸘䠅
303030
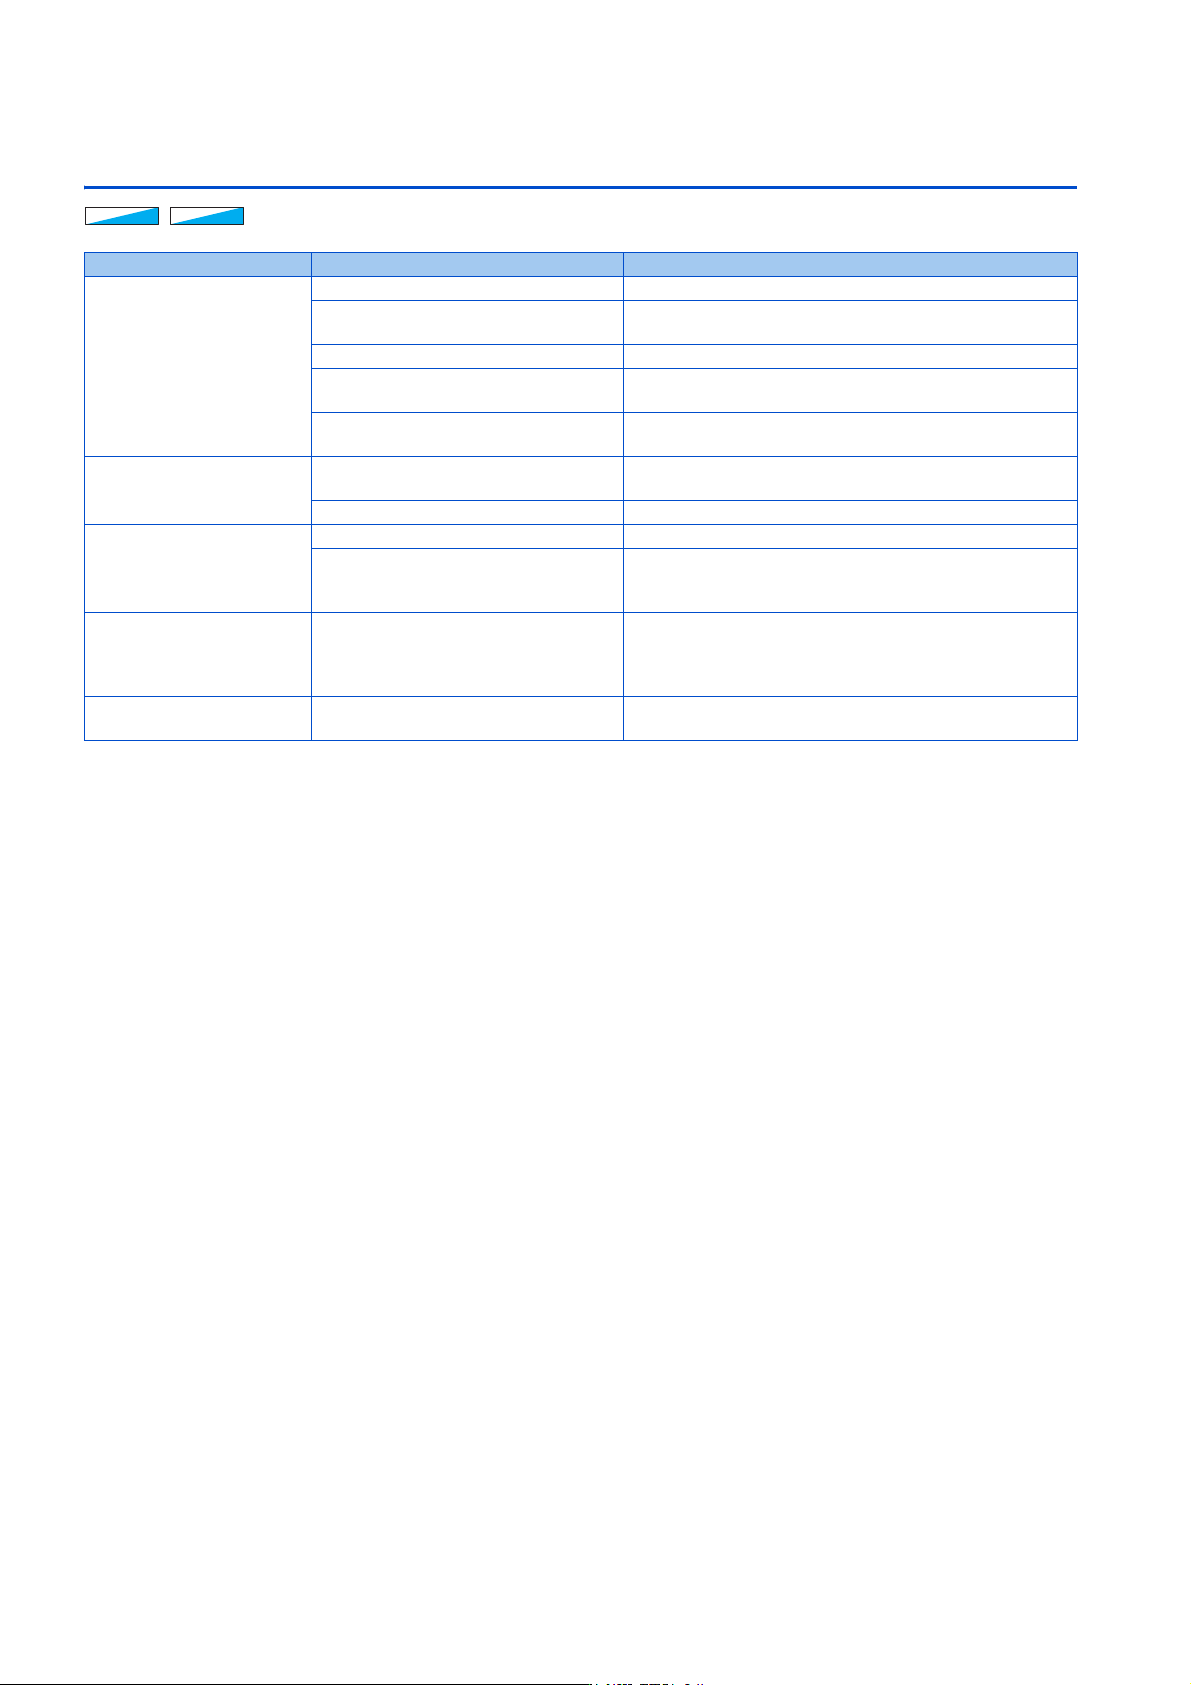
现象 原因 对策
电机不旋转
电机接线或 PLG 接线的相序错误。 确认接线。(参照使用手册 (连接篇))
控制模式选择 Pr.800 控制方法选择的设
定不正确。
确认 Pr.800 的设定。(参照第106页)
未输入 LX/SON 信号、STF/STR 信号。 确认是否正常输入信号。
输入了 X87 信号、LSP 信号、LSN 信号
(常开输入时)。或输入了 PU 停止。
确认是否输入了信号。
在基于点位表的简易位置控制时,进位量
Pr.465 ~ Pr.478 的设定不正确。
确认进位量 Pr.465 ~ Pr.478 的设定。
发生位置偏离。
噪声干扰指令。或在 PLG 的反馈信号中混
有噪声。
降低 Pr.72 PWM 频率选择。
改变屏蔽线的接地位置。或使其不接触任何物体。
电子齿轮 Pr.420、Pr.421 的设定不正确。 确认电子齿轮 Pr.420、Pr.421 的设定。
电机或设备振荡。
位置环增益较高。 降低 Pr.422 位置控制增益。
速度环增益较高。
进行简单增益调谐。
降低 Pr.820 速度控制 P 增益 1、提高 Pr.821 速度控制积分时
间1。
设备的动作不稳定。 加减速时间设定产生了不良影响。
缩短加减速时间 Pr.7、Pr.8、Pr.1222、Pr.1223、Pr.1225 ~
Pr.1227、Pr.1229 ~ Pr.1231、Pr.1233 ~ Pr.1235、Pr.1237
~ Pr.1239、Pr.1241 ~ Pr.1243、Pr.1245 ~ Pr.1247、
Pr.1249。
无法进行控制切换。
输入了 LSP 信号或 LSN 信号 (常开输入
时)。
确认是否输入了信号。
219
7. 位置控制
7.13 位置控制时的故障排除
1
2
3
4
5
6
7
8
9
10
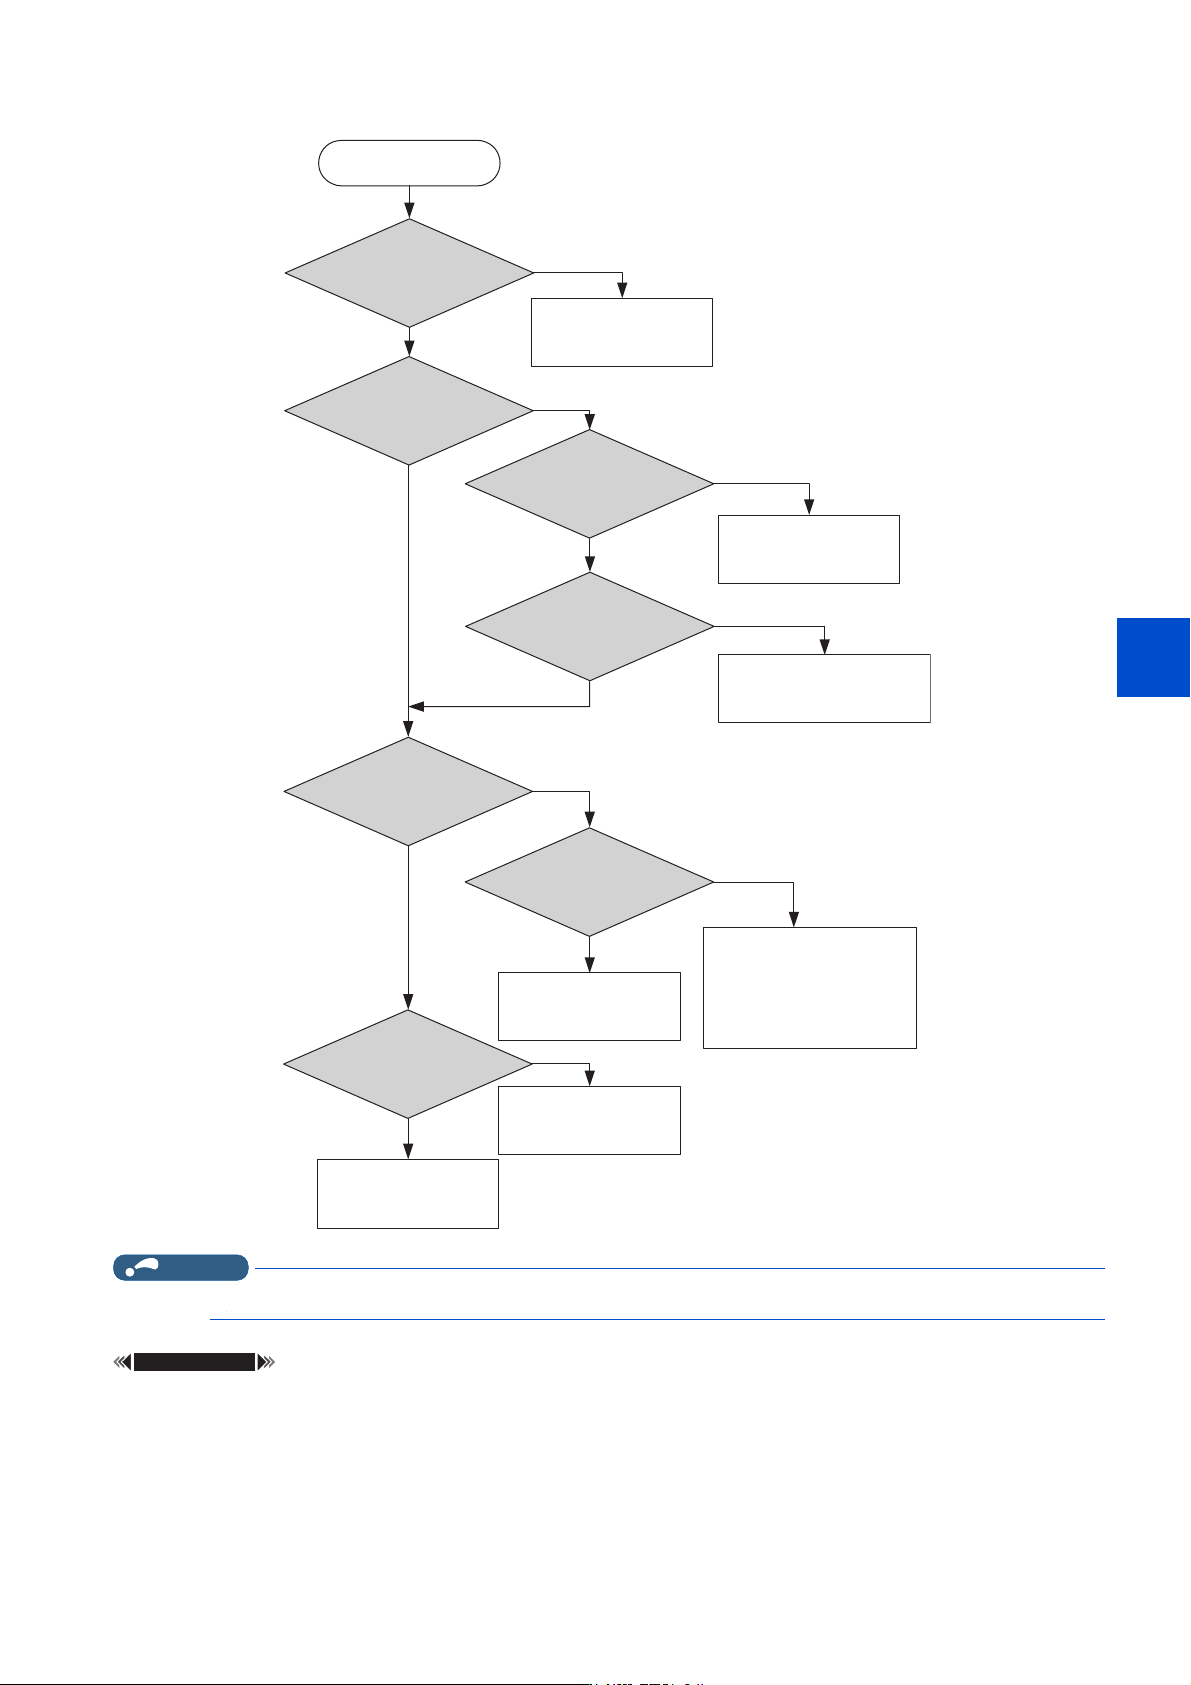
流程图
NOTE
• 位置控制的速度指令与速度控制相关。(参照第126页)
参照参数
Pr.7 加速时间 第 258 页
Pr.8 减速时间 第 258 页
Pr.72 PWM 频率选择 第 248 页
Pr.800 控制方法选择 第 106 页
Pr.802 预备励磁选择 第 531 页
Pr.820 速度控制 P 增益 1 第 139 页
Pr.821 速度控制积分时间 1 第 139 页
Y
N
请减少位置环路
增益(3U)
请进行电子齿轮的设定
(3U3U)
N
Y
Y
N
应进简单增益调谐。
速度控制增益高。
请减少速度控制比例增益
(3U)
请增大速度控制积分时间
(3U)
Y
N
在定位完成前请不要关闭正转
(反转)行程终点
Y
在定位完成前关闭正转
(反转)行程终点
N
Y
N
转矩不足
请增大励
磁率(3U)
确认速度控制的对策
N
Y
未进行正常的定位控制
请与经销商或本公司
联系。
电机或机械存在振荡
确认了速度控制的项目
发生错位
设定了电子齿轮吗
机械运动不稳定
位置环路增益
(3U)高
220
7. 位置控制
7.13 位置控制时的故障排除
MEMO