ib0600869chnt.pdf - 第265页
264 9. (F)关于加减速的设定 9.2 加减速曲线 S 字加减速 B (Pr.29 = “2”) • 对防止传送带等装载的物件塌落有效。从当前频率 (f2) 到目标频率 (f1)始终以 S 字加减速,因此 S 字加减速 B 可缓和 加减速时的冲击。 NOTE • S 字加减速 B 的加速过程中或减速过程中,若将 RT 信号设为 ON,则立刻变为直线加减速。 • 在实时无 传感器矢量控制下,加减速时间 ( Pr.7 、 Pr.8…
263
9. (F)关于加减速的设定
9.2 加减速曲线
1
2
3
4
5
6
7
8
9
10
9.2 加减速曲线
可以根据不同的用途设定加减速曲线。
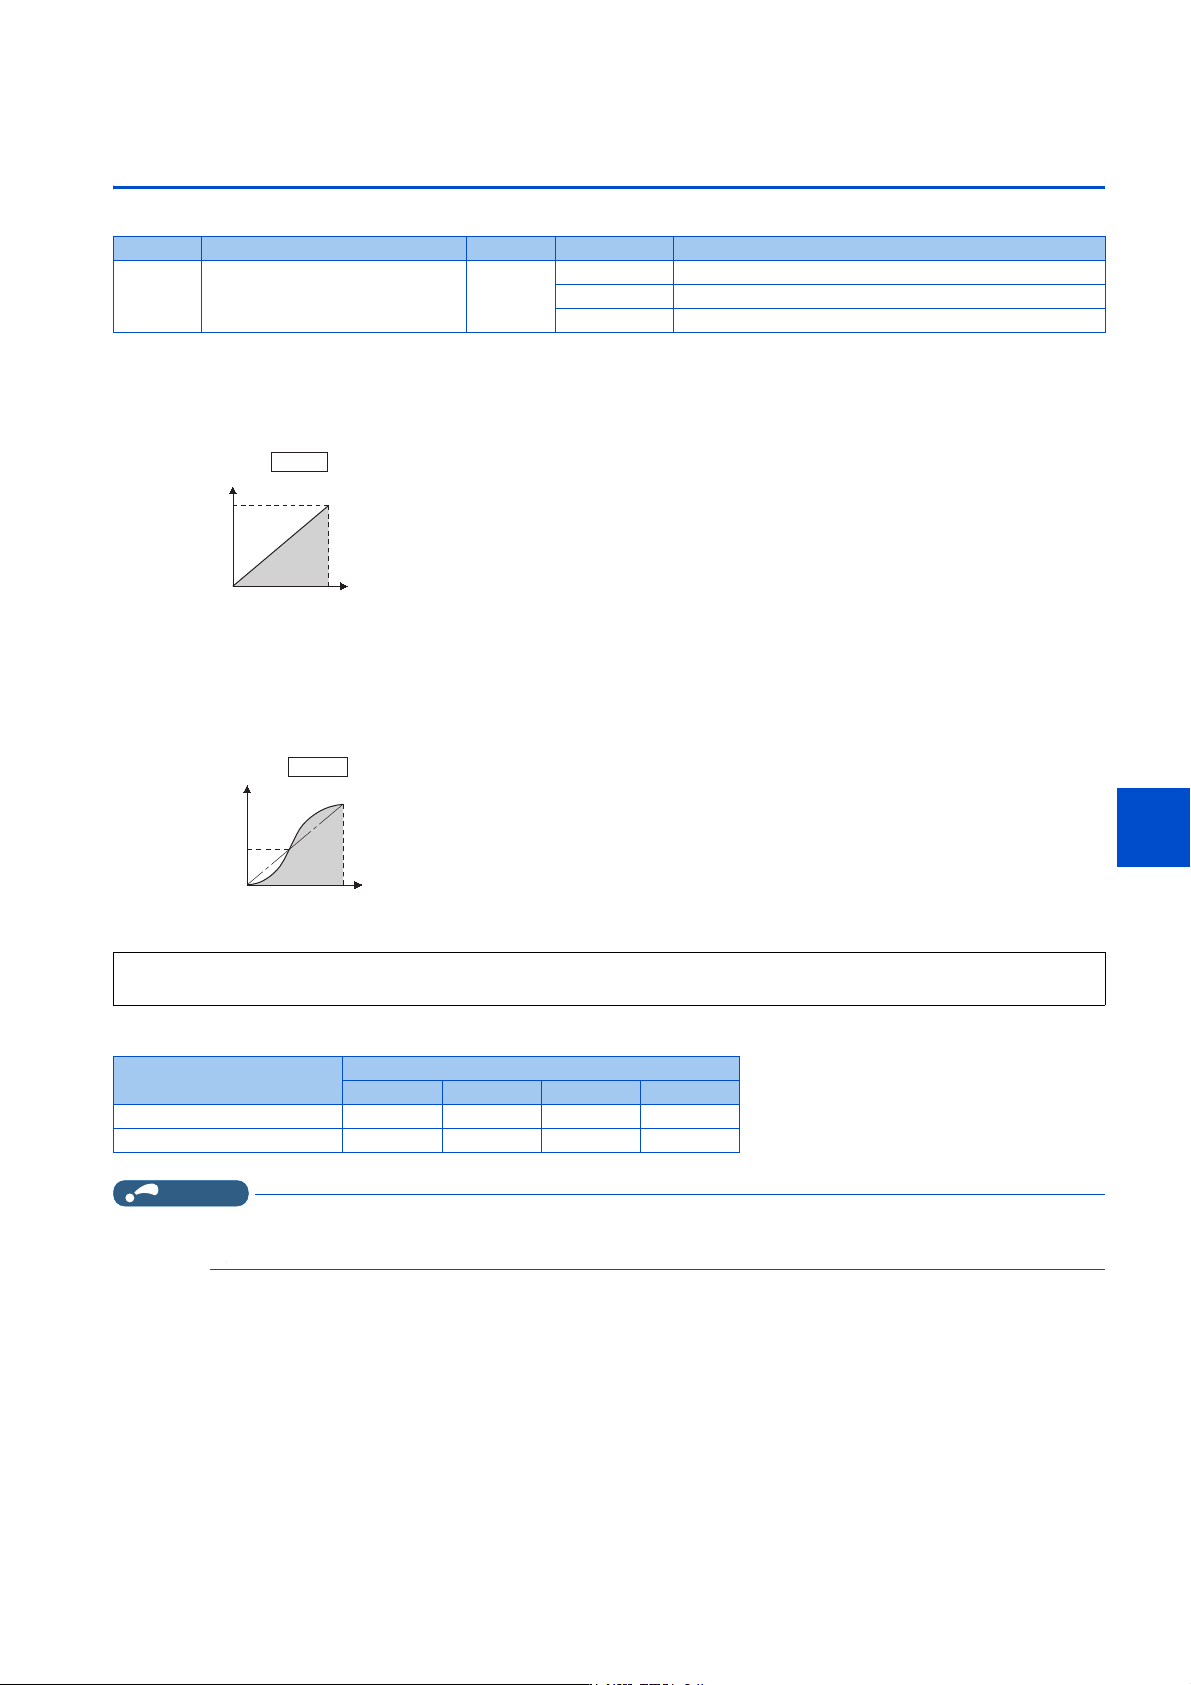
直线加减速 (Pr.29 = “0” 初始值)
• 在变频器运行模式下,变更加速、减速等频率时,为避免电机及变频器突然加减速,设定输出频率使其呈直线变化 (直线
加减速)以达到设定频率。直线加减速是指频率与时间成固定比例的加减速。
S 字加减速 A (Pr.29 = “1”)
• 用于工作设备主轴等,需要在基准频率以上的高速范围内短时间进行加减速的情况下。
• Pr.3 基准频率 (PM 无传感器矢量控制时、Pr.84 电机额定频率)(fb)为 S 字的变曲点的加减速曲线,并且可以对基底
频率 (fb)以上的恒定输出运行区域内的电机转矩下降所对应的加减速时间进行设定。
• 设定频率为基底频率以上时的加减速时间计算公式
•设定Pr.3 = “60Hz” 时的加减速时间的参考值 (0Hz ~设定频率)
NOTE
• S 字加减速 A 的加减速时间设定值并非 Pr.20 加减速基准频率,而是至 Pr.3 (PM 无传感器矢量控制时为 Pr.84)为止的时间
设定值。
Pr. 名称 初始值 设定范围 内容
29
F100
加减速曲线选择 0
0 直线加减速
1 S 字加减速 A
2 S 字加减速 B
加速时间 t = (4/9)×(T/fb
2
)×f
2
+ (5/9)×T
T:加减速时间设定值 (s),f:设定频率 (Hz),fb:基准频率 (电机额定频率)
加减速时间 (s)
设定频率 (Hz)
60 120 200 400
5 5 12 27 102
15 15 35 82 305
䗃ࠪ仁⦷˄+]˅
ᰦ䰤
䇮ᇊ٬
ǒⴤ㓯࣐߿䙏Ǔ
IE
ǒ6ᆇ࣐߿䙏$Ǔ
ᰦ䰤
䗃ࠪ仁⦷˄+]˅
䇮ᇊ٬
264
9. (F)关于加减速的设定
9.2 加减速曲线
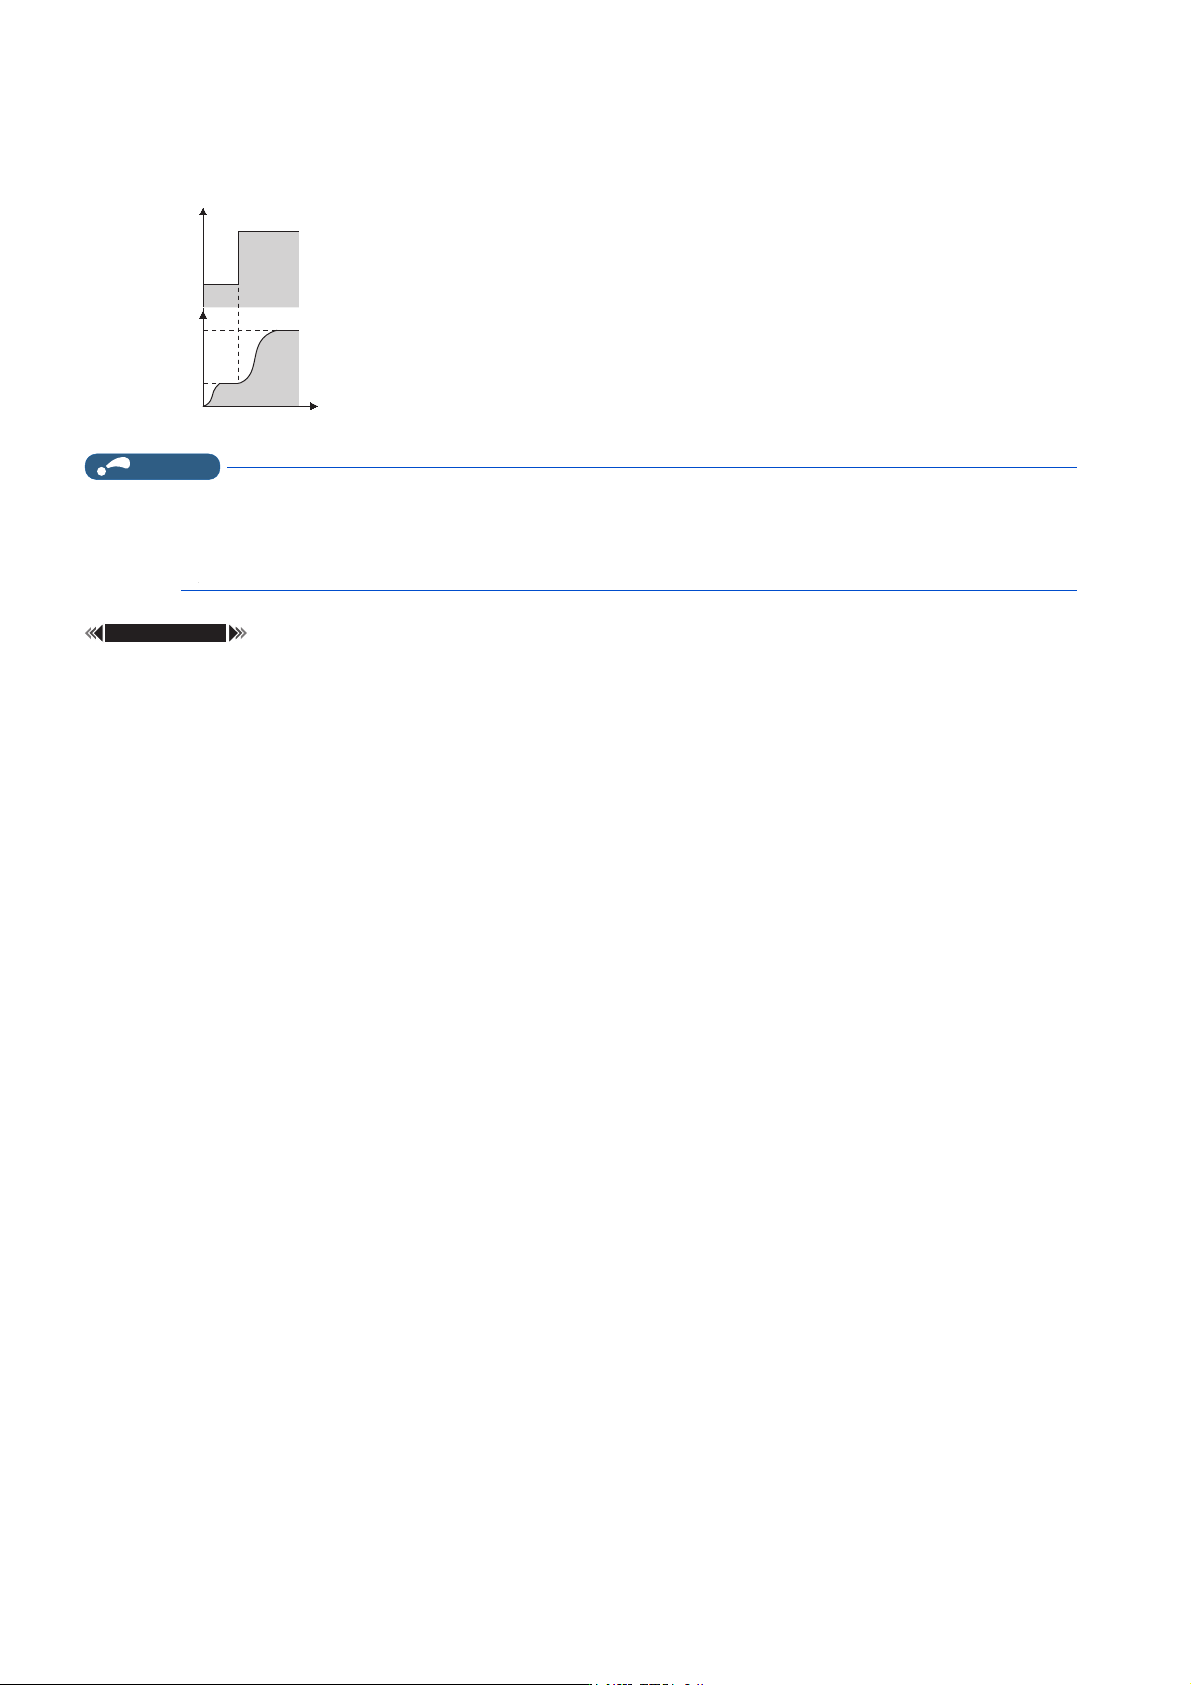
S 字加减速 B (Pr.29 = “2”)
• 对防止传送带等装载的物件塌落有效。从当前频率 (f2)到目标频率 (f1)始终以 S 字加减速,因此 S 字加减速 B 可缓和
加减速时的冲击。
NOTE
• S 字加减速 B 的加速过程中或减速过程中,若将 RT 信号设为 ON,则立刻变为直线加减速。
• 在实时无传感器矢量控制下,加减速时间 (Pr.7、Pr.8 等)为 0s 时,S 字加减速 (Pr.29 = “1、2”)为直线加减速。
• 实时无传感器矢量控制的转矩控制时,应设为直线加减速 (Pr.29 = “0 (初始值)”)。采用直线加减速以外的加减速曲线
时,变频器的保护功能会起动。
参照参数
Pr.3 基准频率 第523页
Pr.7 加速时间、Pr.8 减速时间、Pr.20 加减速基准频率 第 258 页
I
ǒ6ᆇ࣐߿䙏%Ǔ
I
ᰦ䰤
䗃ࠪ仁⦷˄+]˅
䇮ᇊ仁⦷˄+]˅
265
9. (F)关于加减速的设定
9.3 遥控设定功能
1
2
3
4
5
6
7
8
9
10
9.3 遥控设定功能
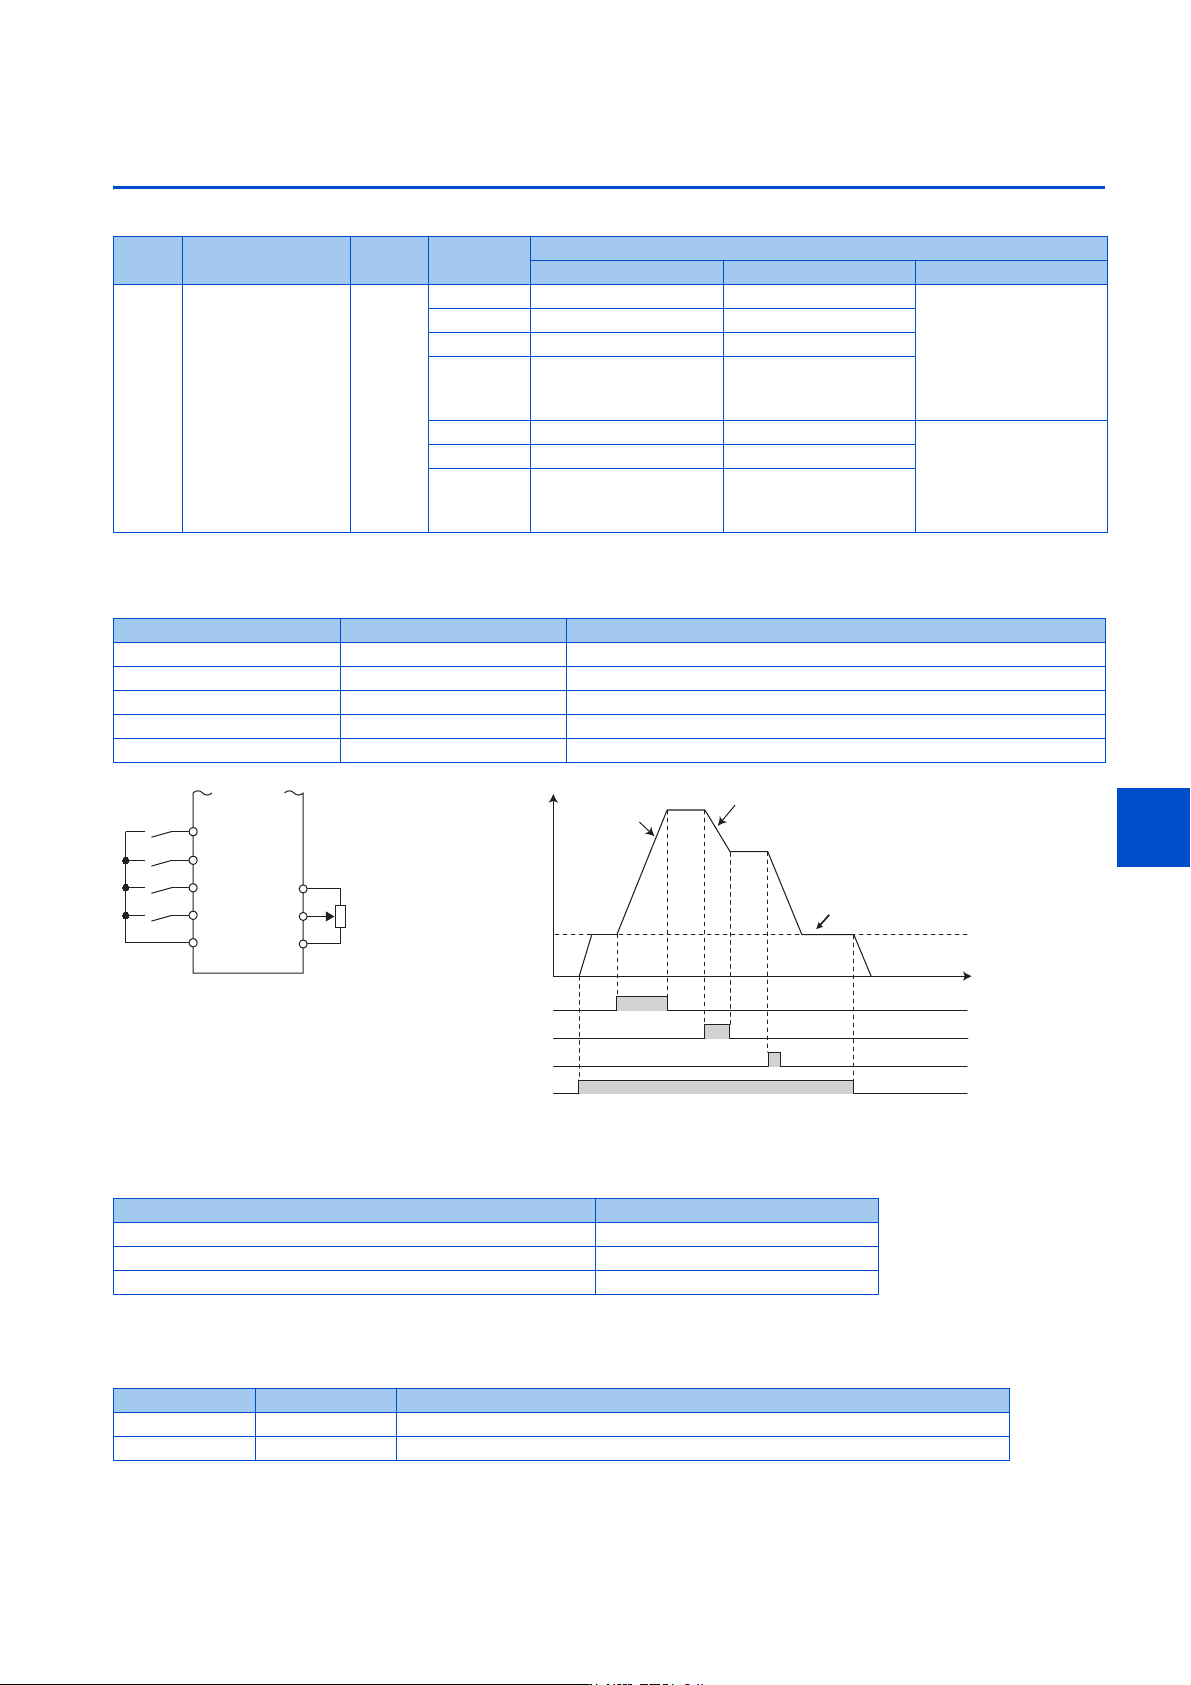
即使操作柜与控制柜的距离较远,也可以不使用模拟信号,而是使用触点信号进行连续可变速运行。
遥控设定功能
• 设定为 Pr.59 ≠ “0” (遥控设定功能有效)时,各信号的动作如下所示。
主速度
• 遥控设定中使用的主速度与各运行模式的对应关系如下所示。
加减速操作
• 相对于基于遥控设定功能的设定频率,输出频率所对应的速度增减情况如下。
Pr. 名称 初始值 设定范围
内容
RH、RM、RL 信号功能 频率设定存储功能 减速至主速度以下
59
F101
遥控功能选择 0
0 多段速度设定 -
不可
1 遥控设定 有
2 遥控设定 无
3 遥控设定
无
(通过 STF/STR-OFF 清除
遥控设定频率)
11 遥控设定 有
可
12 遥控设定 无
13 遥控设定
无
(通过 STF/STR-OFF 清除
遥控设定频率)
信号名 功能 内容
STF/STR 信号 正转 / 反转 在正转 / 反转方向加速至主速度或已存储的设定频率。
RH 信号 加速 根据 Pr.44 的设定时间增大设定频率。
RM 信号 减速 根据 Pr.45 的设定时间减小设定频率。
RL 信号 清除 清除设定频率后返回至主速度。
端子 2 (模拟信号) 主速度 以主速度为标准,通过 RH 加速、RM 减速。
↓䖜
࣐䙏
߿䙏
䲔
仁ಘ
䚕᧗䇮ᇊⲴ᧕㓯⽪ֻ
67)
5+
50
5/
6'
ᰦ䰤
ㄟᆀ
˄ѫ䙏ᓖ˅
50߿䙏
5/䲔
5+࣐䙏
67)↓䖜
䙊䗷5/䲔
᤹➗3U߿ቁ
᤹➗3U
໎࣐
21
21
21
21
䇮ᇊ仁⦷
+]
运行模式 主速度
PU 运行模式、NET 运行模式 数字设定
外部运行模式、PU/ 外部组合运行模式 2 (Pr.79 = “4”) 模拟输入
PU/ 外部组合运行模式 1 (Pr.79 = “3”) 端子 4 模拟输入 (AU = ON)
频率 时间设定 内容
设定频率 Pr.44/Pr.45 通过遥控设定,根据 Pr.44/Pr.45 的设定来增大 / 减小设定频率。
输出频率 Pr.7/Pr.8 相对于设定频率,根据 Pr.7/Pr.8 的设定来增大 / 减小输出频率。