ib0600869chnt.pdf - 第267页
266 9. (F)关于加减速的设定 9.3 遥控设定功能 NOTE • 输出频率 的时间比设定频率的时间设定得 长时,以输出频率的时间进行加减速。 • 减速至主速度以下 Pr.59 = “11 ~ 13” 时,可以减速至主速度 (外部运行频率 (多段速度以外)或 PU 运行频率)以下的频率。 • 与常规的加减速时间相同,输出频率的加减速时间也可以通过 RT 信号变更为第 2 加减速时间。 • 设定频率的加减速时间固定为 Pr.44 /…
265
9. (F)关于加减速的设定
9.3 遥控设定功能
1
2
3
4
5
6
7
8
9
10
9.3 遥控设定功能
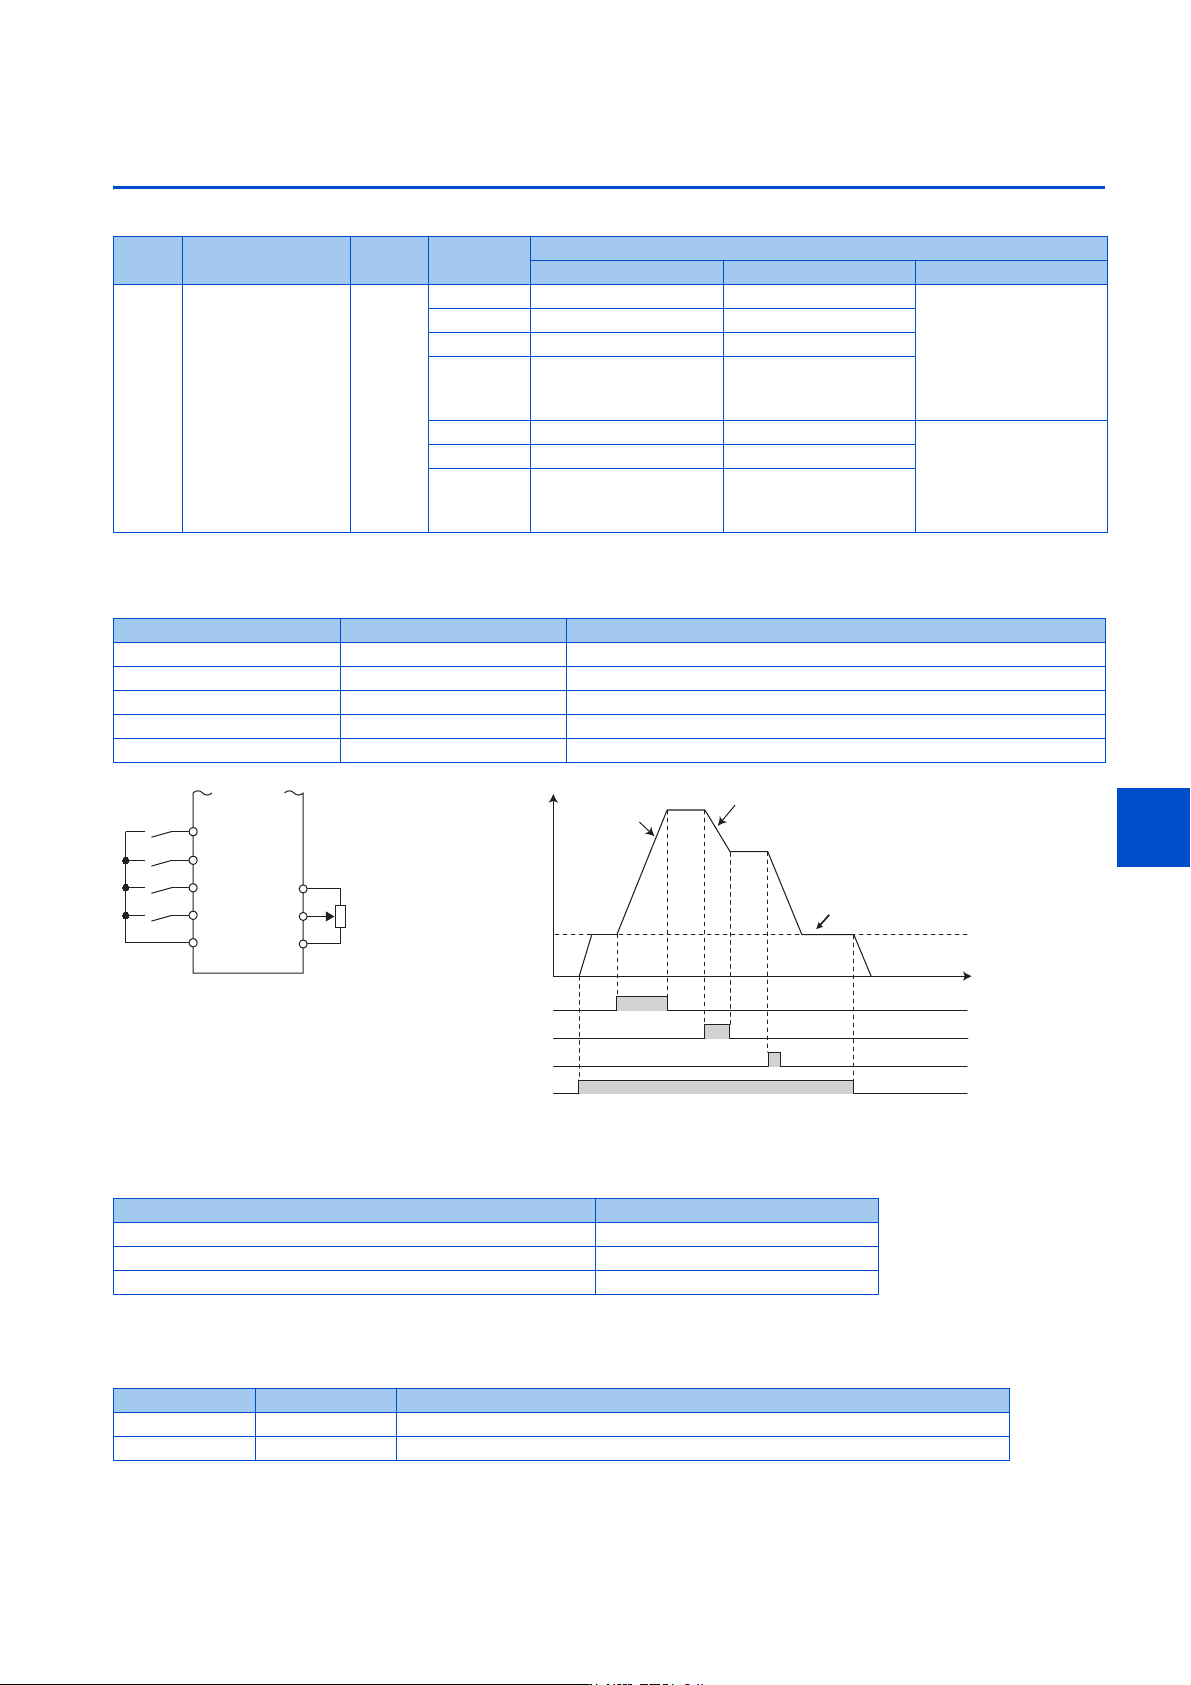
即使操作柜与控制柜的距离较远,也可以不使用模拟信号,而是使用触点信号进行连续可变速运行。
遥控设定功能
• 设定为 Pr.59 ≠ “0” (遥控设定功能有效)时,各信号的动作如下所示。
主速度
• 遥控设定中使用的主速度与各运行模式的对应关系如下所示。
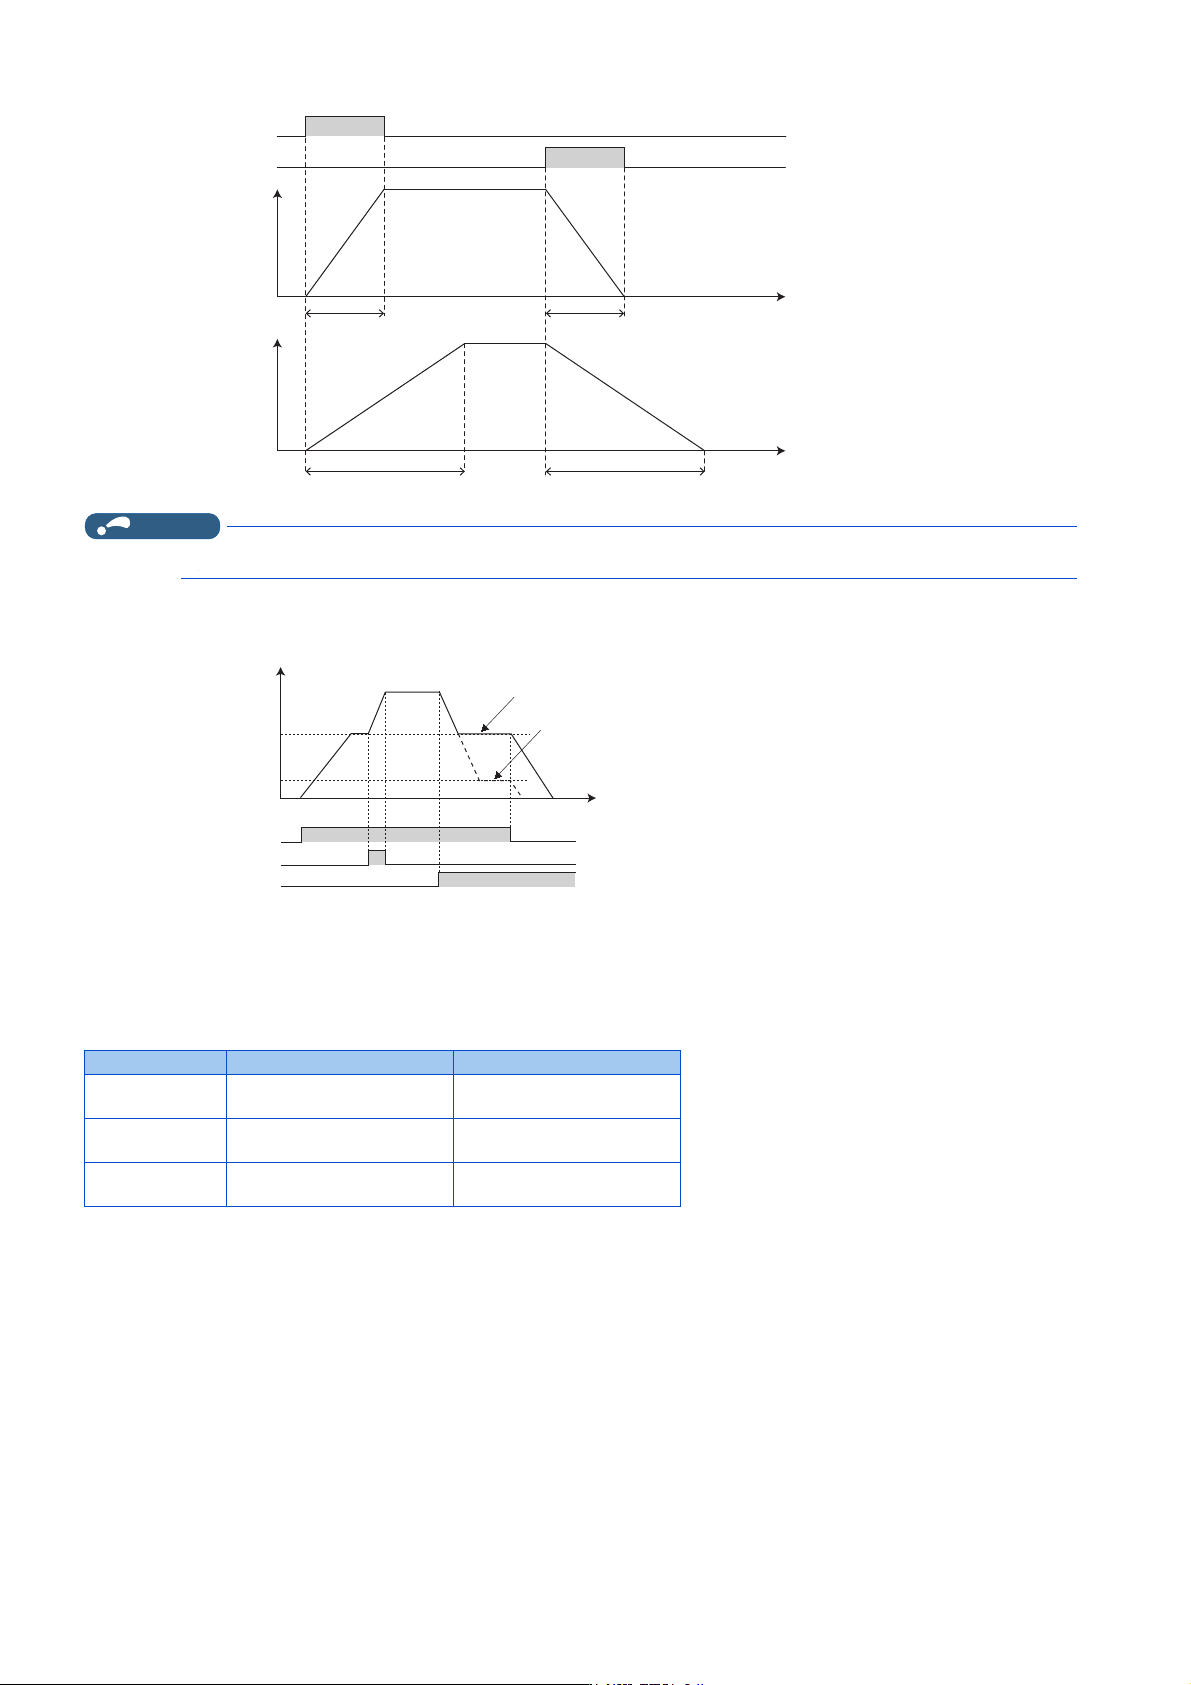
加减速操作
• 相对于基于遥控设定功能的设定频率,输出频率所对应的速度增减情况如下。
Pr. 名称 初始值 设定范围
内容
RH、RM、RL 信号功能 频率设定存储功能 减速至主速度以下
59
F101
遥控功能选择 0
0 多段速度设定 -
不可
1 遥控设定 有
2 遥控设定 无
3 遥控设定
无
(通过 STF/STR-OFF 清除
遥控设定频率)
11 遥控设定 有
可
12 遥控设定 无
13 遥控设定
无
(通过 STF/STR-OFF 清除
遥控设定频率)
信号名 功能 内容
STF/STR 信号 正转 / 反转 在正转 / 反转方向加速至主速度或已存储的设定频率。
RH 信号 加速 根据 Pr.44 的设定时间增大设定频率。
RM 信号 减速 根据 Pr.45 的设定时间减小设定频率。
RL 信号 清除 清除设定频率后返回至主速度。
端子 2 (模拟信号) 主速度 以主速度为标准,通过 RH 加速、RM 减速。
↓䖜
࣐䙏
߿䙏
䲔
仁ಘ
䚕᧗䇮ᇊⲴ᧕㓯⽪ֻ
67)
5+
50
5/
6'
ᰦ䰤
ㄟᆀ
˄ѫ䙏ᓖ˅
50߿䙏
5/䲔
5+࣐䙏
67)↓䖜
䙊䗷5/䲔
᤹➗3U߿ቁ
᤹➗3U
໎࣐
21
21
21
21
䇮ᇊ仁⦷
+]
运行模式 主速度
PU 运行模式、NET 运行模式 数字设定
外部运行模式、PU/ 外部组合运行模式 2 (Pr.79 = “4”) 模拟输入
PU/ 外部组合运行模式 1 (Pr.79 = “3”) 端子 4 模拟输入 (AU = ON)
频率 时间设定 内容
设定频率 Pr.44/Pr.45 通过遥控设定,根据 Pr.44/Pr.45 的设定来增大 / 减小设定频率。
输出频率 Pr.7/Pr.8 相对于设定频率,根据 Pr.7/Pr.8 的设定来增大 / 减小输出频率。
266
9. (F)关于加减速的设定
9.3 遥控设定功能
NOTE
• 输出频率的时间比设定频率的时间设定得长时,以输出频率的时间进行加减速。
• 减速至主速度以下
Pr.59 = “11 ~ 13” 时,可以减速至主速度 (外部运行频率 (多段速度以外)或 PU 运行频率)以下的频率。
• 与常规的加减速时间相同,输出频率的加减速时间也可以通过 RT 信号变更为第 2 加减速时间。
• 设定频率的加减速时间固定为 Pr.44/Pr.45。
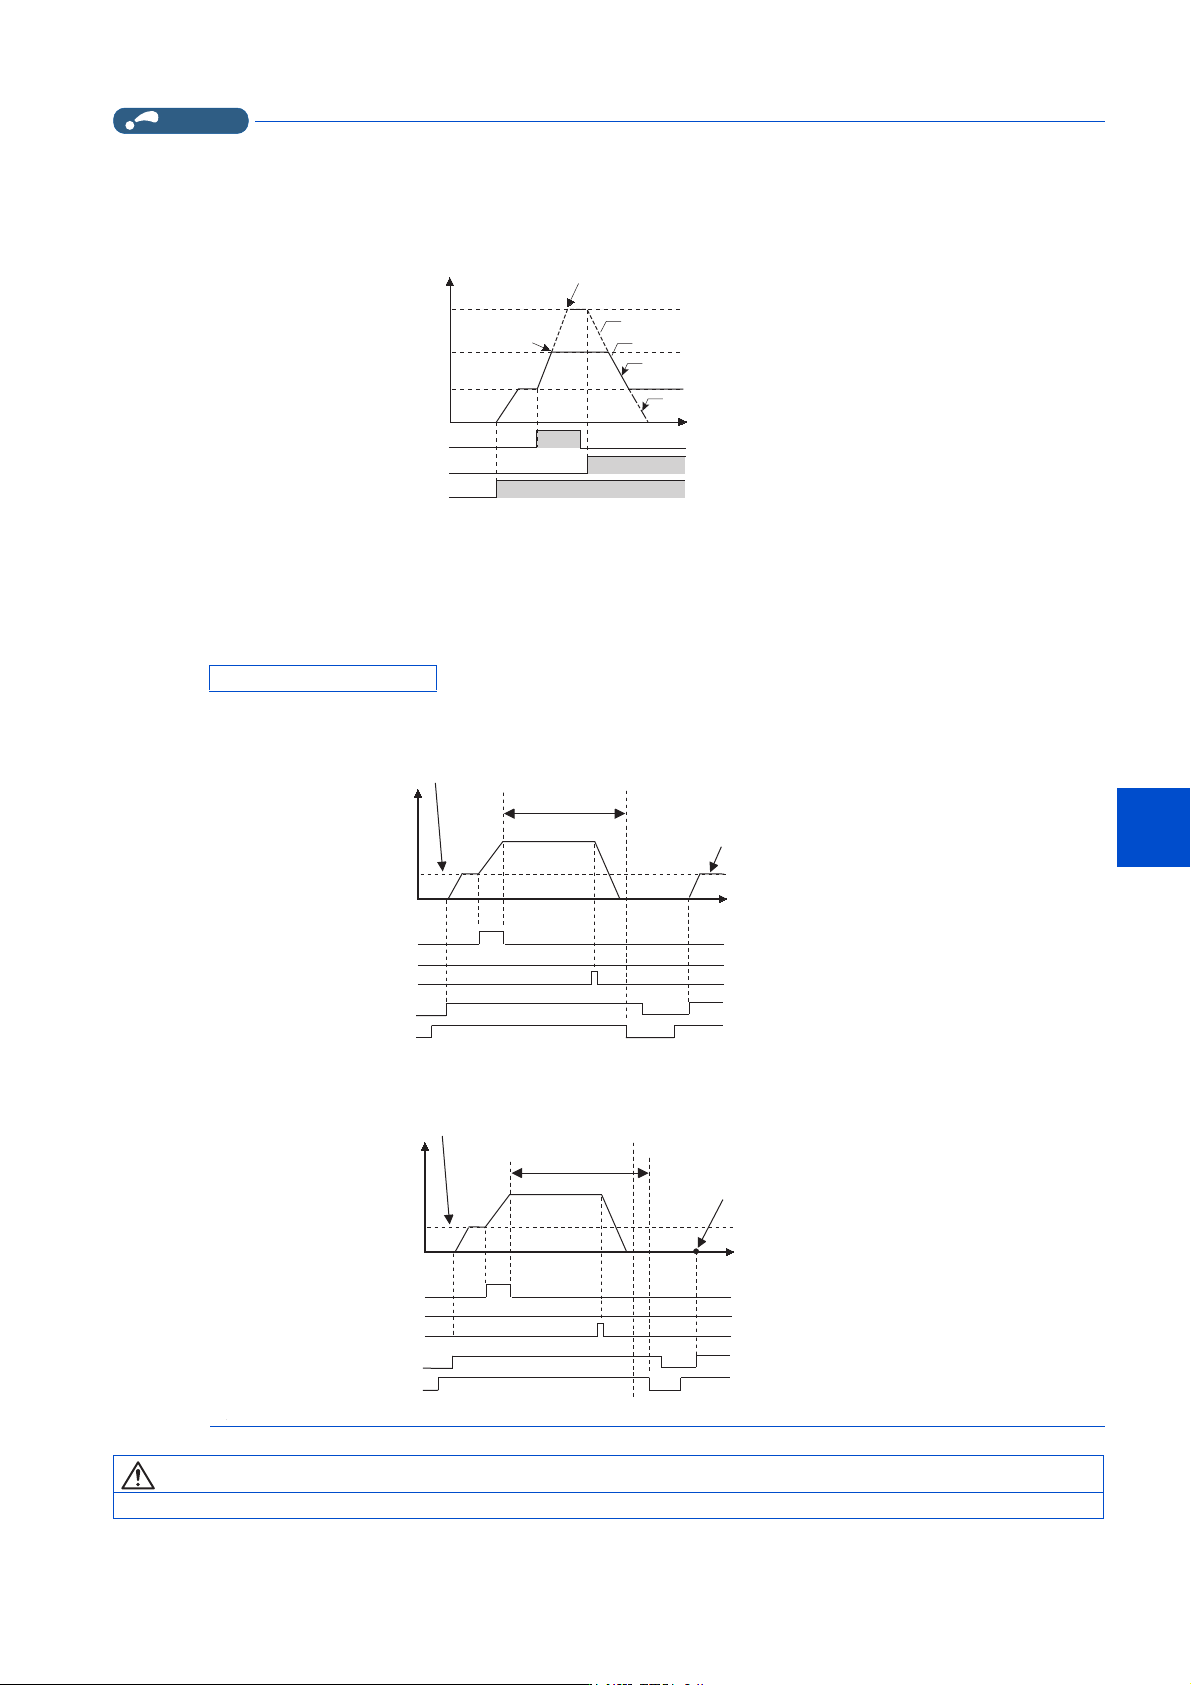
频率设定值存储
• 可以通过 Pr.59 的设定选择存储 / 保持 / 清除。()内为再次接通电源重新开始运行时的设定频率。
• 存储条件
存储启动信号 (STF 或 STR)为 OFF 时的遥控设定频率。此外,从 RH、RM 信号均为 OFF (ON)的状态开始,每分钟存储一
次遥控设定频率。每分钟将当前频率设定值与过去的频率设定值进行一次比较,结果相异时将写入EEPROM。不写入RL信号。
24V 外部电源输入时,即使启动信号 (STF 或 STR)为 ON 的状态,也会存储切换到 24V 外部电源输入模式 (操作面板显示
“EV”)时的遥控设定频率。(安装了 FR-E8DS 时或 IP67 规格产品、CC-Link 通讯功能内置产品时支持 24V 外部电源输入
模式。)
ᰦ䰤
ᰦ䰤
3U 3U
21
21
3U 3U
䗃ࠪ仁⦷
䇮ᇊ仁⦷
࣐䙏5+
߿䙏50
Pr.59 的设定值 电源切断时 STF/STR = OFF 时
1、11
存储
(已存储的设定频率)
保持
(已存储的设定频率)
2、12
清除
(主速度)
保持
(已存储的设定频率)
3、13
清除
(主速度)
清除
(主速度)
21
21
21
߿䙏50
࣐䙏5+
↓䖜67)
ѫ䙏
л䲀仁⦷
ᰦ䰤
䇮ᇊ仁⦷˄+]˅
3U Ā、、ā
߿䙏㠣ѫ䙏ᓖ
3U Ā、、ā
߿䙏㠣л䲀仁⦷
267
9. (F)关于加减速的设定
9.3 遥控设定功能
1
2
3
4
5
6
7
8
9
10
NOTE
• 如果启动信号频繁地 ON → OFF 或频繁地通过 RH、RM 信号改变频率,则应将频率设定值存储功能 (写入 EEPROM)设定为无效
(Pr.59 = “2、3、12、13”)。如果将频率设定值存储功能设定为有效 (Pr.59 = “1、11”)时,则会频繁地将频率写入
EEPROM,从而导致 EEPROM 的寿命变短。
• 可通过加速信号 (RH)、减速信号 (RM)变更的频率在 0 ~上限频率 (Pr.1 或 Pr.18 的设定值)之间,但设定频率的上限为
(主速设定+上限频率)。
• 如果 RH、RM 信号为 ON,即使启动信号 (STF 或 STR)为 OFF 时,设定频率也会变化。
• RH、RM、RL 信号可以通过 Pr.178 ~ Pr.189 (输入端子功能选择)分配给输入端子。如果变更端子分配,则可能会影响其他功
能。应确认各端子的功能后再进行设定。
• 也可以在网络运行模式下使用。
• 在 JOG 运行时或 PID 控制运行时,遥控设定功能无效。
• 选择了遥控设定功能时,多段速度运行功能无效。
• 即使 RH 及 RM 信号同为 OFF (ON)之后,通过 RL (清除)信号 ON 清除了远程设定频率,只要从 RH 及 RM 信号同为 OFF (ON)
开始的运行时间在 1 分钟之内再次接通电源,将按照上次存储的远程设定频率运行。
• 在 RH 及 RM 信号同为 OFF (ON)之后,通过 RL (清除)信号 ON 清除了远程设定频率时,从 RH 及 RM 信号同为 OFF (ON)开始
的运行时间超过 1 分钟后再次接通电源时,将按照清除远程设定频率后的频率运行。
设定频率为 “0” 时
注意
• 使用遥控设定功能时,应根据机器重新设定上限频率。
减速(RM)
加速(RH)
正转(STF)
0Hz
ON
时间
(Hz)
主速度设定
Pr.1
设定频率在(主速+Pr.1)上被钳位
输出频率在Pr.1
被钳位
设定频率
输出频率
ON
ON
Pr.59=
“
1、2、3”
Pr.59=
“
11、12、13”
䲔5/
࣐䙏5+
↓䖜67)
䗃ࠪ仁⦷˄+]˅
21
⭥Ⓚ
21
21
21
21
21
࠶䫏ԕ
ᰦ䰤
ࡽа⅑ᆈۘⲴ䚕᧗䇮ᇊ仁⦷
ࡽа⅑ᆈۘⲴ䚕᧗䇮ᇊ仁⦷
߿䙏50
2))
䲔5/
࣐䙏5+
↓䖜67)
䗃ࠪ仁⦷˄+]˅
21
⭥Ⓚ
21
21
21
21
21
࠶䫏ԕк
ԕ䇮ᇊ仁⦷+]䘋㹼䘀㹼DŽ
ࡽа⅑ᆈۘⲴ䚕᧗䇮ᇊ仁⦷
࠶䫏
ᰦ䰤
߿䙏50
2))