ib0600869chnt.pdf - 第295页
294 10. (D)运行指令与频率指令 10.6 通过多段速设定运行 10.6 通过多段速设定运行 预先通过参数设定运行速度并通过触点端子来切换速度时,可以使用。 仅通过触点信号 (RH、RM、RL、REX 信号)的 ON、OFF 操作即可以选择各个速度。 *1 Gr.1、Gr.2 表示参数初始值组。 (参照 第5 4页 ) 3 速设定 (Pr.4 ~ Pr.6) • RH 信号为 ON 时按 Pr.4 中设定的频率运行,RM 信…
293
10. (D)运行指令与频率指令
10.5 JOG 运行
1
2
3
4
5
6
7
8
9
10
10.5 JOG 运行
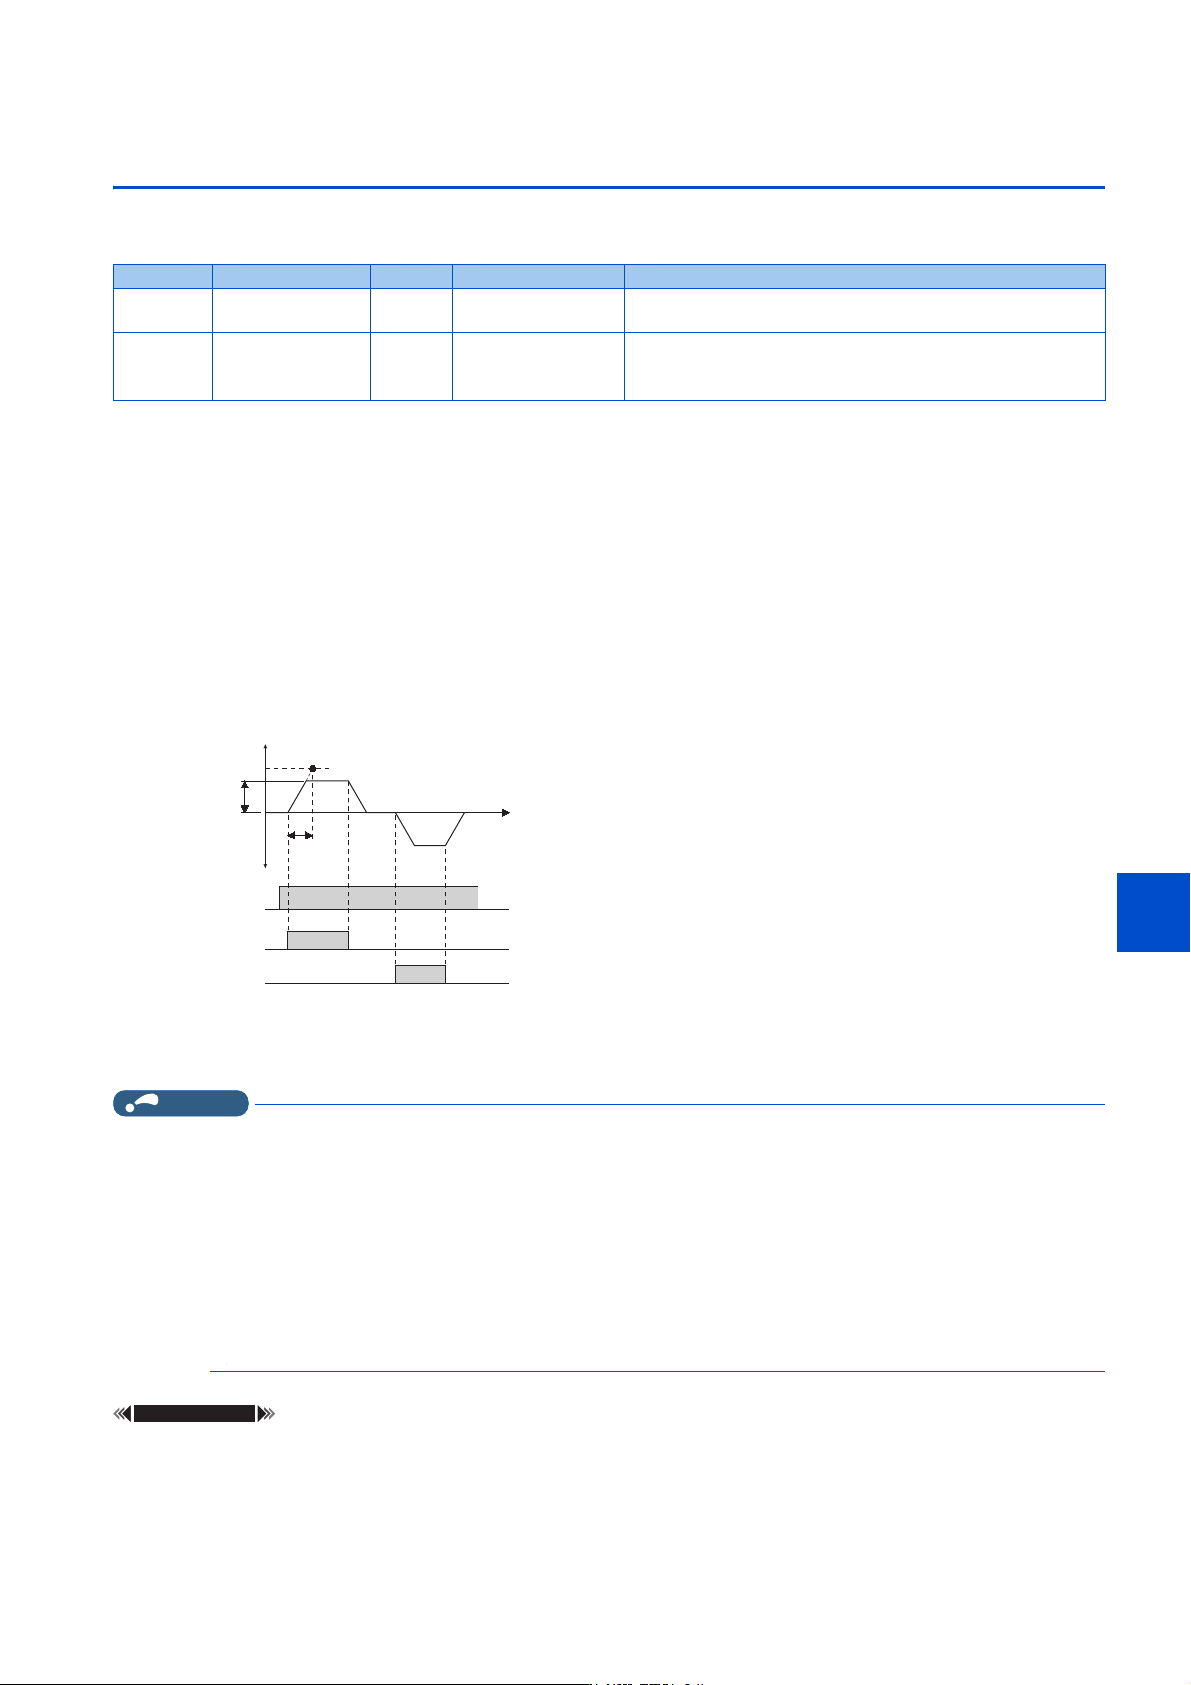
可以设定 JOG 运行用的频率和加减速时间。
可用于传送带的位置调整和试运行等。
仅限在连接了液晶操作面板 (FR-LU08)及参数模块 (FR-PU07)时,上述参数作为简单模式参数进行显示。
*1 Pr.20 的参数初始值组 1 的初始值为 60Hz,组 2 的初始值为 50Hz。(参照第54页)
基于信号输入的 JOG 运行 (JOG 信号、JOG2 信号)
• JOG 运行选择 (JOG)信号或 JOG 运行选择 2 (JOG2)信号 ON 时,通过启动信号 (STF、STR)启动、停止。(关于操作方
法,请参照第47页。)
• JOG 信号仅限在通过控制电路端子进行输入时有效。应将 Pr.178 ~ Pr.184 (输入端子功能选择)中的任意一个设定为
“5”,向控制电路端子分配 JOG 信号。
• JOG2 信号可以通过控制电路端子输入、或通过通讯进行输入。应将 Pr.178 ~ Pr.189 (输入端子功能选择)中的任意一个
设定为 “30”,向控制电路端子分配 JOG2 信号。
• JOG 运行时的加减速时间通过 JOG 加减速时间 (Pr.16)设定。
通过 PU 进行 JOG 运行
• 如果将操作面板、参数模块设为 JOG 运行模式,则仅在按启动按钮时运行。(关于操作方法,请参照第48页。)
NOTE
• 频率指令权为外部时的优先顺序为 “JOG 运行 (JOG/JOG2 信号)>挡块定位控制 (RL/RT 信号)>多段速运行 (RL/RM/RH/
REX 信号)> PID 控制 (X14 信号)>端子 4 模拟输入 (AU 信号)>脉冲列输入 (选件 FR-E8AXY)> 16bit 数字输入 (选件
FR-A8AX)>端子 2 模拟输入 ”。但是,PID 控制有效时,挡块定位控制无效。
• 加减速时间的标准频率根据 Pr.29 加减速曲线选择的设定不同而异。(参照第263页)
•应将Pr.15 设定值设定为 Pr.13 启动频率以上。
• 如果通过 Pr.178 ~ Pr.189(输入端子功能选择)变更端子分配,则可能会影响其他功能。应确认各端子的功能后再进行设定。
• 在 JOG 运行过程中,无法通过 RT 信号切换为第 2 加减速。(其他的第 2 功能有效 (参照第403页))
• Pr.79 运行模式选择= “4” 时,通过按一次操作面板的 [RUN] 键或参数模块的 [FWD]/[REV] 键即可启动,按 [STOP/RESET] 键
即可停止。
• Pr.79 = “3” 时,该功能无效。
参照参数
Pr.13 启动频率 第 269 页
Pr.20 加减速基准频率、Pr.21 加减速时间单位 第258页
Pr.29 加减速曲线选择 第 263 页
Pr.79 运行模式选择 第274页
Pr.178 ~ Pr.189 ( 输入端子功能选择 ) 第 395 页
Pr. 名称 初始值 设定范围 内容
15
D200
JOG 频率 5Hz 0 ~ 590Hz 设定 JOG 运行时的频率。
16
F002
JOG 加减速时间 0.5s 0 ~ 3600s
设定 JOG 运行时的加减速时间。加减速时间设定为频率达到 Pr.20
加减速基准频率设定的频率
*1
所需的时间。
不可对加减速时间进行个别设定。
䗃ࠪ仁⦷+]
3U
3U
䇮ᇊ㤳ത
3U
↓䖜
৽䖜
ᰦ䰤
21
21
21
-2*-2*ؑ
↓䖜67)
৽䖜675
294
10. (D)运行指令与频率指令
10.6 通过多段速设定运行
10.6 通过多段速设定运行
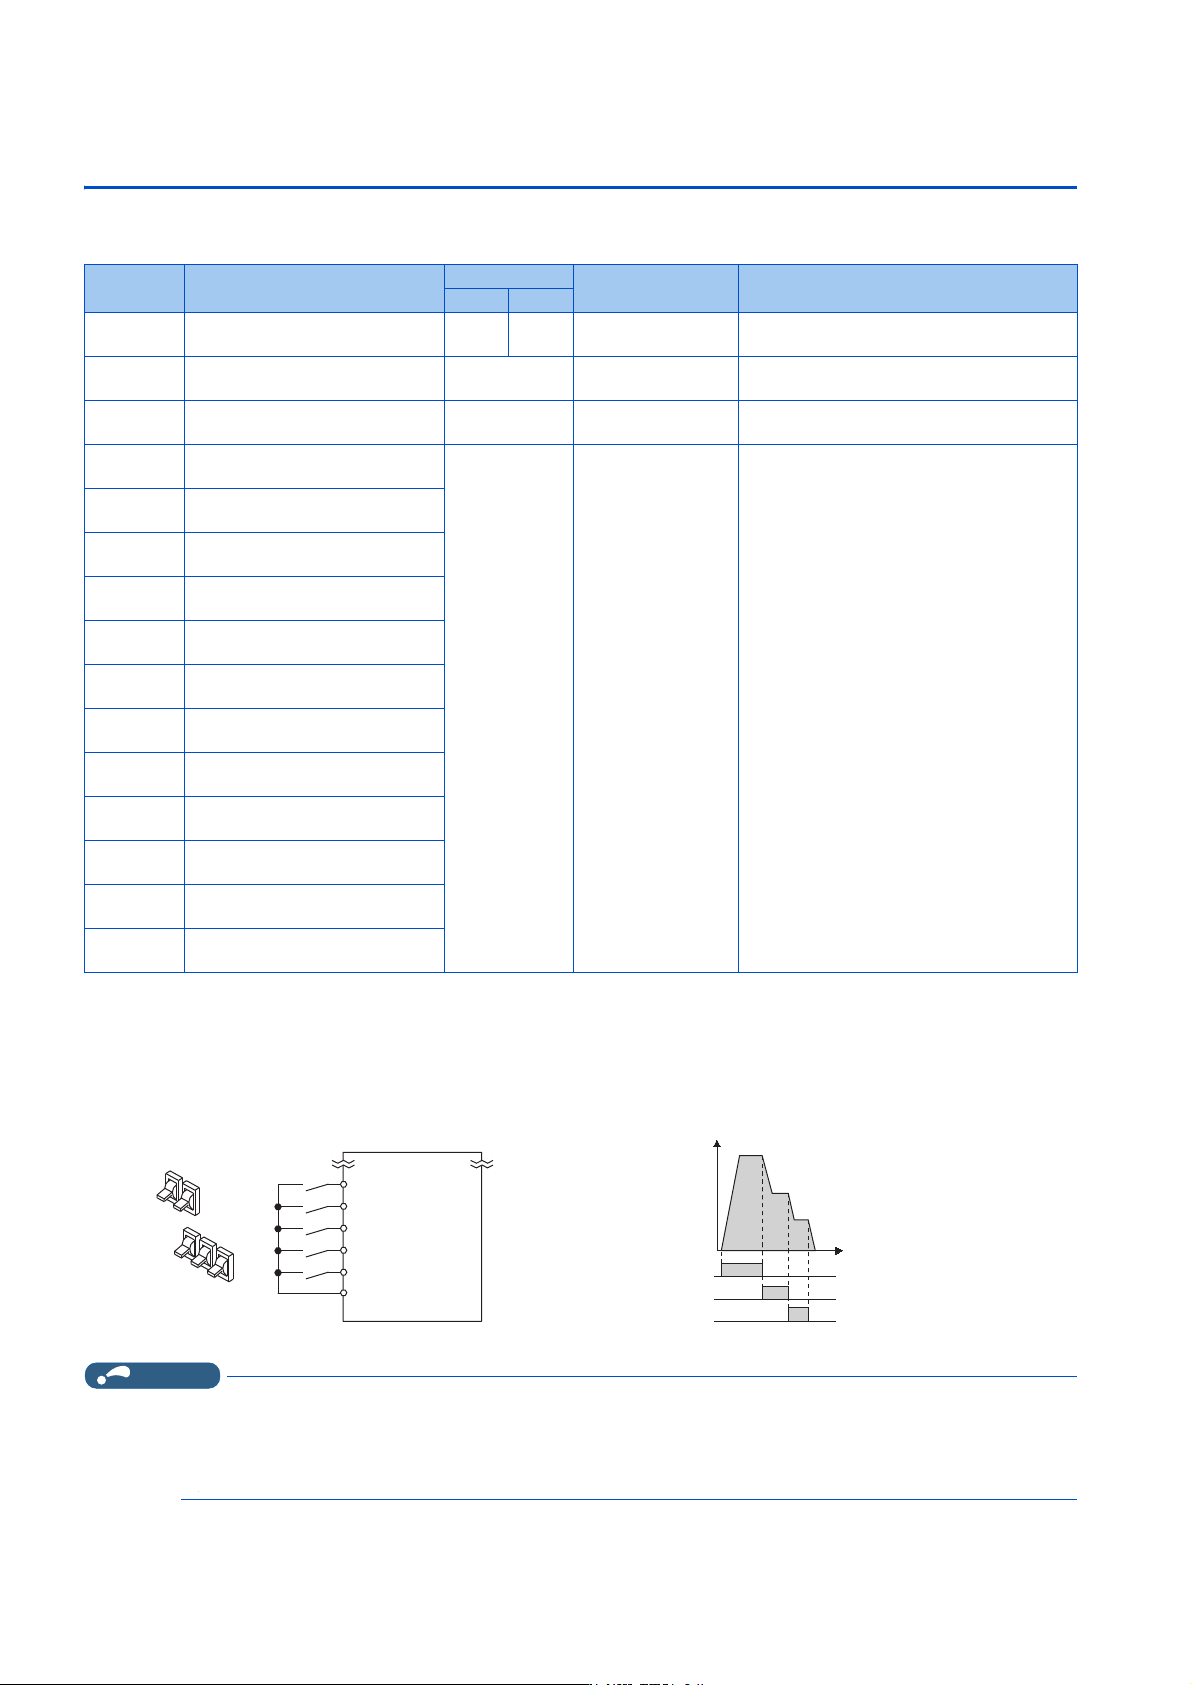
预先通过参数设定运行速度并通过触点端子来切换速度时,可以使用。
仅通过触点信号 (RH、RM、RL、REX 信号)的 ON、OFF 操作即可以选择各个速度。
*1 Gr.1、Gr.2 表示参数初始值组。(参照第54页)
3 速设定 (Pr.4 ~ Pr.6)
• RH 信号为 ON 时按 Pr.4 中设定的频率运行,RM 信号为 ON 时按 Pr.5 中设定的频率运行,RL 信号为 ON 时按 Pr.6 中设定的
频率运行。
NOTE
• 初始设定的情况下,同时选择 2 段速度以上时,将按照低速信号侧的设定频率运行。例如,RH、RM 信号为 ON 时,RM 信号
(Pr.5)将优先。
• 初始设定状态下,RH、RM、RL 信号分配给端子 RH、RM、RL。通过在 Pr.178 ~ Pr.189 (输入端子功能选择)中设定 “0
(RL)”、“1 (RM)”、“2 (RH)”,也可以将 RH、RM、RL 信号分配到其他端子上。
Pr. 名称
初始值
*1
设定范围 内容
Gr.1 Gr.2
4
D301
3 速设定 (高速) 60Hz 50Hz 0 ~ 590Hz 设定 RH 为 ON 时的频率。
5
D302
3 速设定 (中速) 30Hz 0 ~ 590Hz 设定 RM 为 ON 时的频率。
6
D303
3 速设定 (低速) 10Hz 0 ~ 590Hz 设定 RL 为 ON 时的频率。
24
D304
多段速设定 (4 速)
9999 0 ~ 590Hz、9999
通过 RH、RM、RL、REX 信号的搭配,可以进行
4 速~ 15 速的频率设定。
9999:无选择
25
D305
多段速设定 (5 速)
26
D306
多段速设定 (6 速)
27
D307
多段速设定 (7 速)
232
D308
多段速设定 (8 速)
233
D309
多段速设定 (9 速)
234
D310
多段速设定 (10 速)
235
D311
多段速设定 (11 速)
236
D312
多段速设定 (12 速)
237
D313
多段速设定 (13 速)
238
D314
多段速设定 (14 速)
239
D315
多段速设定 (15 速)
↓䖜ࣘ
৽䖜ࣘ
儈䙏
50
67)
675
5+
ѝ䙏
վ䙏
6'
5/
仁ಘ
ᔰޣ
ON
ON
ON
输出频率(Hz)
1速(高速)
2速
(中速)
3速
(低速)
时间
RH
RM
RL
295
10. (D)运行指令与频率指令
10.6 通过多段速设定运行
1
2
3
4
5
6
7
8
9
10
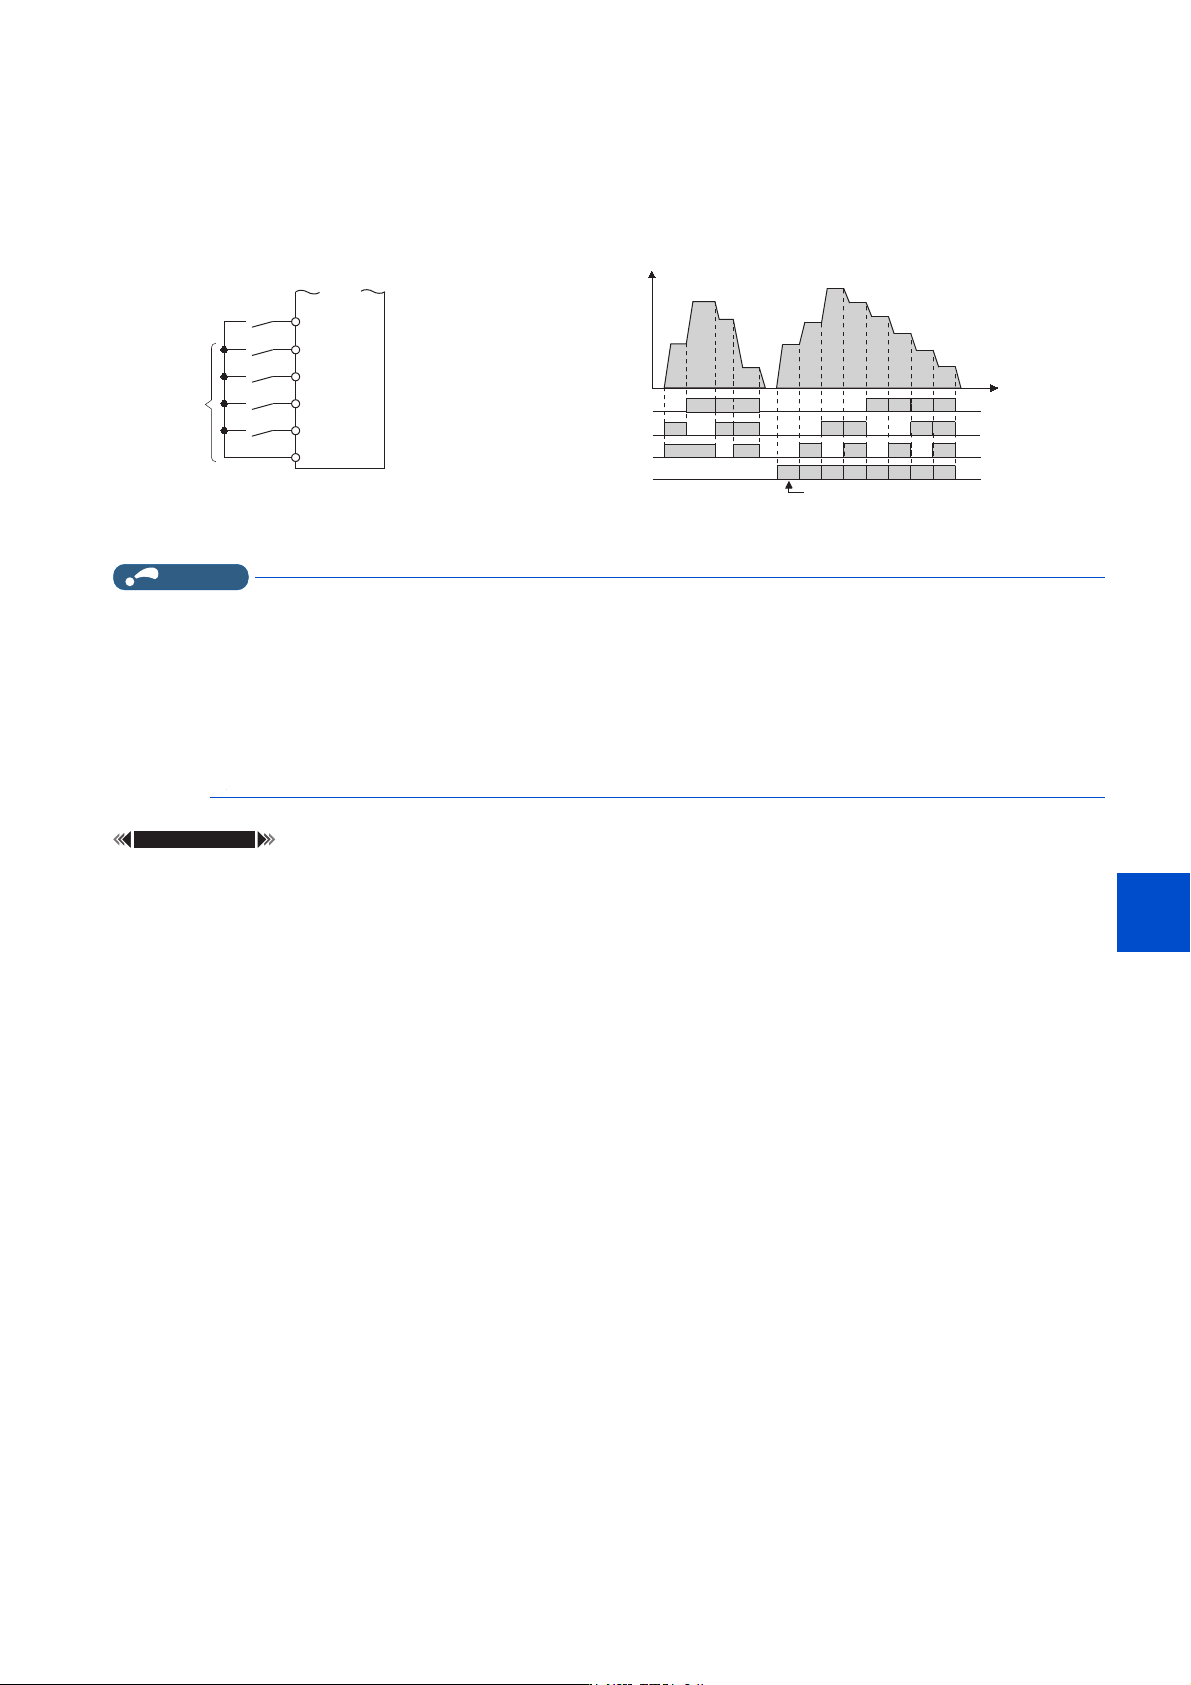
4 速以上的多段速设定 (Pr.24 ~ Pr.27、Pr.232 ~ Pr.239)
• 通过 RH、RM、RL、REX 信号的搭配,可以设定 4 速~ 15 速。应在 Pr.24 ~ Pr.27、Pr.232 ~ Pr.239 中设定频率。(初始
值的状态为不可以使用 4 速~ 15 速的设定)。
• REX 信号输入所使用的端子,应在 Pr.178 ~ Pr.189 (输入端子功能选择)中设定 “8” 来进行端子功能的分配。
*1 设定了 Pr.232 多段速设定 (8 速)= “9999” 的情况下,将 RH、RM、RL 设为 OFF 且将 REX 设为 ON 时,将按照 Pr.6 的频率动作。
NOTE
• 频率指令权为外部时的优先顺序为 “JOG 运行 (JOG/JOG2 信号)>挡块定位控制 (RL/RT 信号)>多段速运行 (RL/RM/RH/
REX 信号)> PID 控制 (X14 信号)>端子 4 模拟输入 (AU 信号)>脉冲列输入 (选件 FR-E8AXY)> 16bit 数字输入 (选件
FR-A8AX)>端子 2 模拟输入 ”。但是,PID 控制有效时,挡块定位控制无效。(关于模拟输入的频率指令,请参照第385页)
• 外部运行模式或 PU/ 外部组合运行模式 (Pr.79 = “3 或 4”)时有效。
• 在 PU 运行过程中及外部运行过程中,也可以进行多段速度参数设定。
• Pr.24 ~ Pr.27、Pr.232 ~ Pr.239 的设定值不存在先后顺序。
•在Pr.59 遥控功能选择≠ “0” 时,RH、RM、RL 信号为遥控设定用信号,多段速设定将无效。
• 如果通过 Pr.178 ~ 189 (输入端子功能选择)变更端子分配,则可能会影响其他功能。应确认各端子的功能后再进行设定。
参照参数
Pr.15 JOG 频率 第 293 页
Pr.59 遥控功能选择 第265页
Pr.79 运行模式选择 第274页
Pr.178 ~ Pr.189 ( 输入端子功能选择 ) 第 395 页
↓䖜
ཊ⇥䙏
䘹ᤙ
仁ಘ
67)
5(;
5+
50
5/
6'
ᰦ䰤
䙏
䙏
䙏
䙏
䙏
䙏
䙏
䙏
2121 21 21 21 21 21 21
21 21 21 21
21 21 21 21
21 21 21 21
5+
50
5/
5(;
䗃ࠪ仁⦷+]
21 21 21
21 21
2121
21
䙏
䙏
䙏
䙏