ib0600869chnt.pdf - 第449页
448 14. (C)电机常数参数 14.7 在线 L 补偿 MEMO
447
14. (C)电机常数参数
14.7 在线 L 补偿
11
12
13
14
15
16
17
18
19
20
• 在电机常数参数中设定任意的数值。
NOTE
• 离线自动调谐测量得到的电机常数是转换为了内部数据后的值 (****),在设定时请参照下述的设定示例进行操作。(所显示
的数值被转换为了内部所使用的数据。因此仅在数值上单纯加上任意数值是没有任何意义的。)
设定示例 稍微增大 Pr.90 (5%)时
如果显示 Pr.90 = “2516”,则设定 2516×1.05 = 2641.8 即 Pr.90 = 2642。
• 在电机常数参数中设定 “9999” 后,调谐数据将变为无效,将使用三菱电机 (SF-PR、SF-PR-SC、SF-JR、SF-HR、SF-JRCA、
SF-HRCA、GM-[] 等)常数。
变更电机常数 (以 [Ω] 输入 Pr.92、Pr.93、Pr.94 的电机常数时)
• 如下所示设定 Pr.71。
• 在电机常数参数中设定任意的数值。
NOTE
• 如果在 Pr.71 中选错 “ 星形接线 ” 和 “ 三角形接线 ”,则无法正常进行实时无传感器矢量控制。
• 在电机常数参数中设定 “9999” 后,调谐数据将变为无效,将使用三菱电机 (SF-PR、SF-PR-SC、SF-JR、SF-HR、SF-JRCA、
SF-HRCA、GM-[] 等)常数。
参照参数
Pr.1 上限频率 第 322 页
Pr.9 电子过热保护 第 299 页
Pr.71 适用电机 第 408 页
Pr.156 失速防止动作选择 第 325 页
Pr.178 ~ Pr.189 (输入端子功能选择) 第 395 页
Pr.190 ~ Pr.197 (输出端子功能选择) 第 359 页
Pr.800 控制方法选择 第 106 页
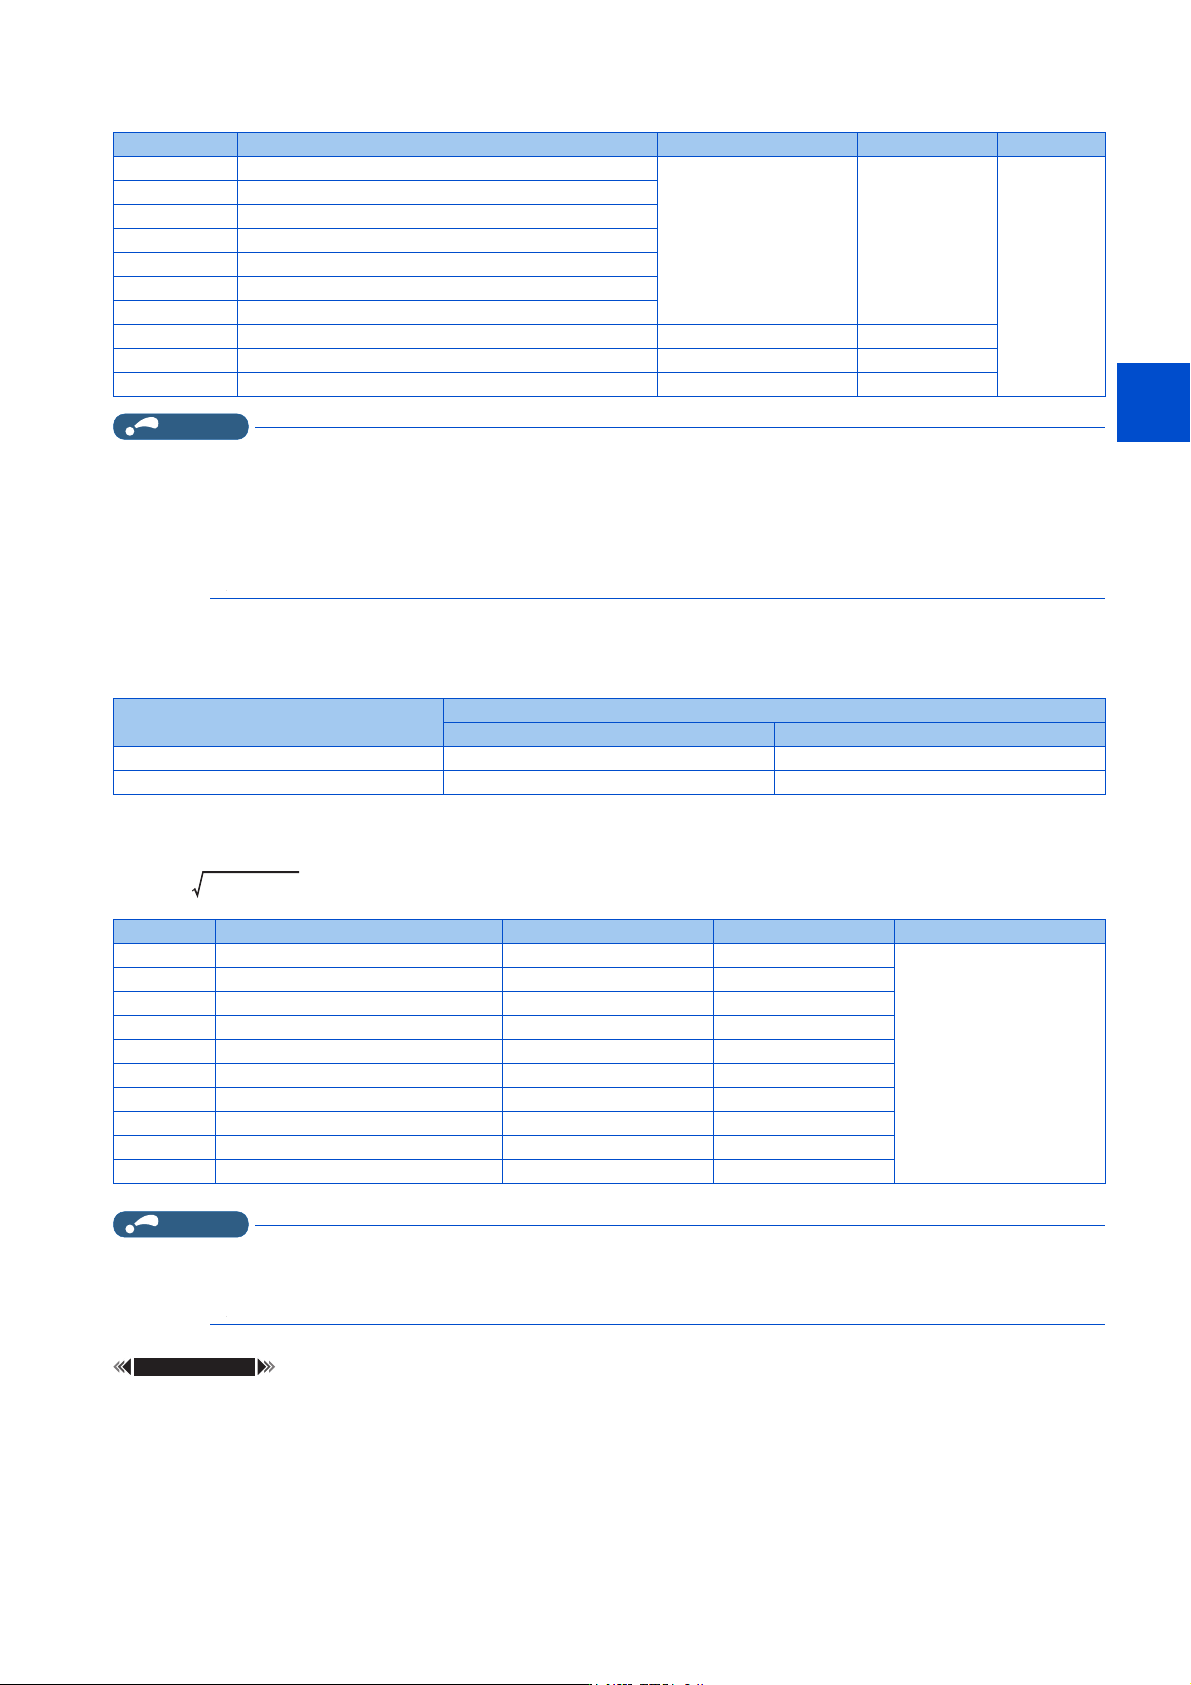
第1电机Pr. 名称 设定范围 设定单位 初始值
82 电机励磁电流
0 ~ ***、9999 1
9999
90 电机常数 (R1)
91 电机常数 (R2)
92 电机常数 (L1)/d 轴电感 (Ld)
93 电机常数 (L2)/q 轴电感 (Lq)
94 电机常数 (X)
859 转矩电流 /PM 电机额定电流
298 频率搜索增益 0 ~ 32767、9999 1
717 启动时电阻调谐补偿系数 1 0 ~ 200% 0.1%
720 启动时电阻调谐补偿系数 2 0 ~ 200% 0.1%
适用电机
Pr.71 设定值
星形接线电机 三角形接线电机
标准电机 5 6
恒转矩电机 15 16
第 1Pr. 名称 设定范围 设定单位 初始值
82 电机励磁电流 (无负载电流) 0 ~ 500A、9999 0.01A
9999
90 电机常数 (r1) 0 ~ 50Ω、9999 0.001Ω
91 电机常数 (r2) 0 ~ 50Ω、9999 0.001Ω
92 电机常数 (x1) 0 ~ 50Ω、9999 0.001Ω
93 电机常数 (x2) 0 ~ 50Ω、9999 0.001Ω
94 电机常数 (xm) 0 ~ 500Ω、9999 0.01Ω
859 转矩电流 /PM 电机额定电流 0 ~ 500A、9999 0.01A
298 频率搜索增益 0 ~ 32767、9999 1
717 启动时电阻调谐补偿系数 1 0 ~ 200% 0.1%
720 启动时电阻调谐补偿系数 2 0 ~ 200% 0.1%
,T ˙ ,
,
,T˙䖜⸙⭥⍱ǃ,
˙仍ᇊ⭥⍱ǃ,
˙ᰐ䍏䖭⭥⍱
448
14. (C)电机常数参数
14.7 在线 L 补偿
MEMO
449
第15章
第
15
章
4
5
6
7
8
9
10
(A)应用程序参数
15.1 制动顺控功能 .................................................................................... 450
15.2 挡块定位控制功能 ................................................................................ 459
15.3 三角波功能 ...................................................................................... 462
15.4 防摇控制 ........................................................................................ 464
15.5 定向控制 ........................................................................................ 466
15.6 PID 控制 ......................................................................................... 476
15.7 对 PID 控制的显示进行校正 ........................................................................ 488
15.8 浮辊控制 ........................................................................................ 491
15.9 使用感应电机时的瞬时停电再启动 / 高速起步 ........................................................ 497
15.10 使用 PM 电机时的瞬时停电再启动 / 高速起步 ......................................................... 502
15.11 频率搜索用离线自动调谐 .......................................................................... 504
15.12 停电时减速停止功能 .............................................................................. 508
15.13 顺控功能 ........................................................................................ 510
15.14 跟踪功能 ........................................................................................ 512