ib0600869chnt.pdf - 第452页
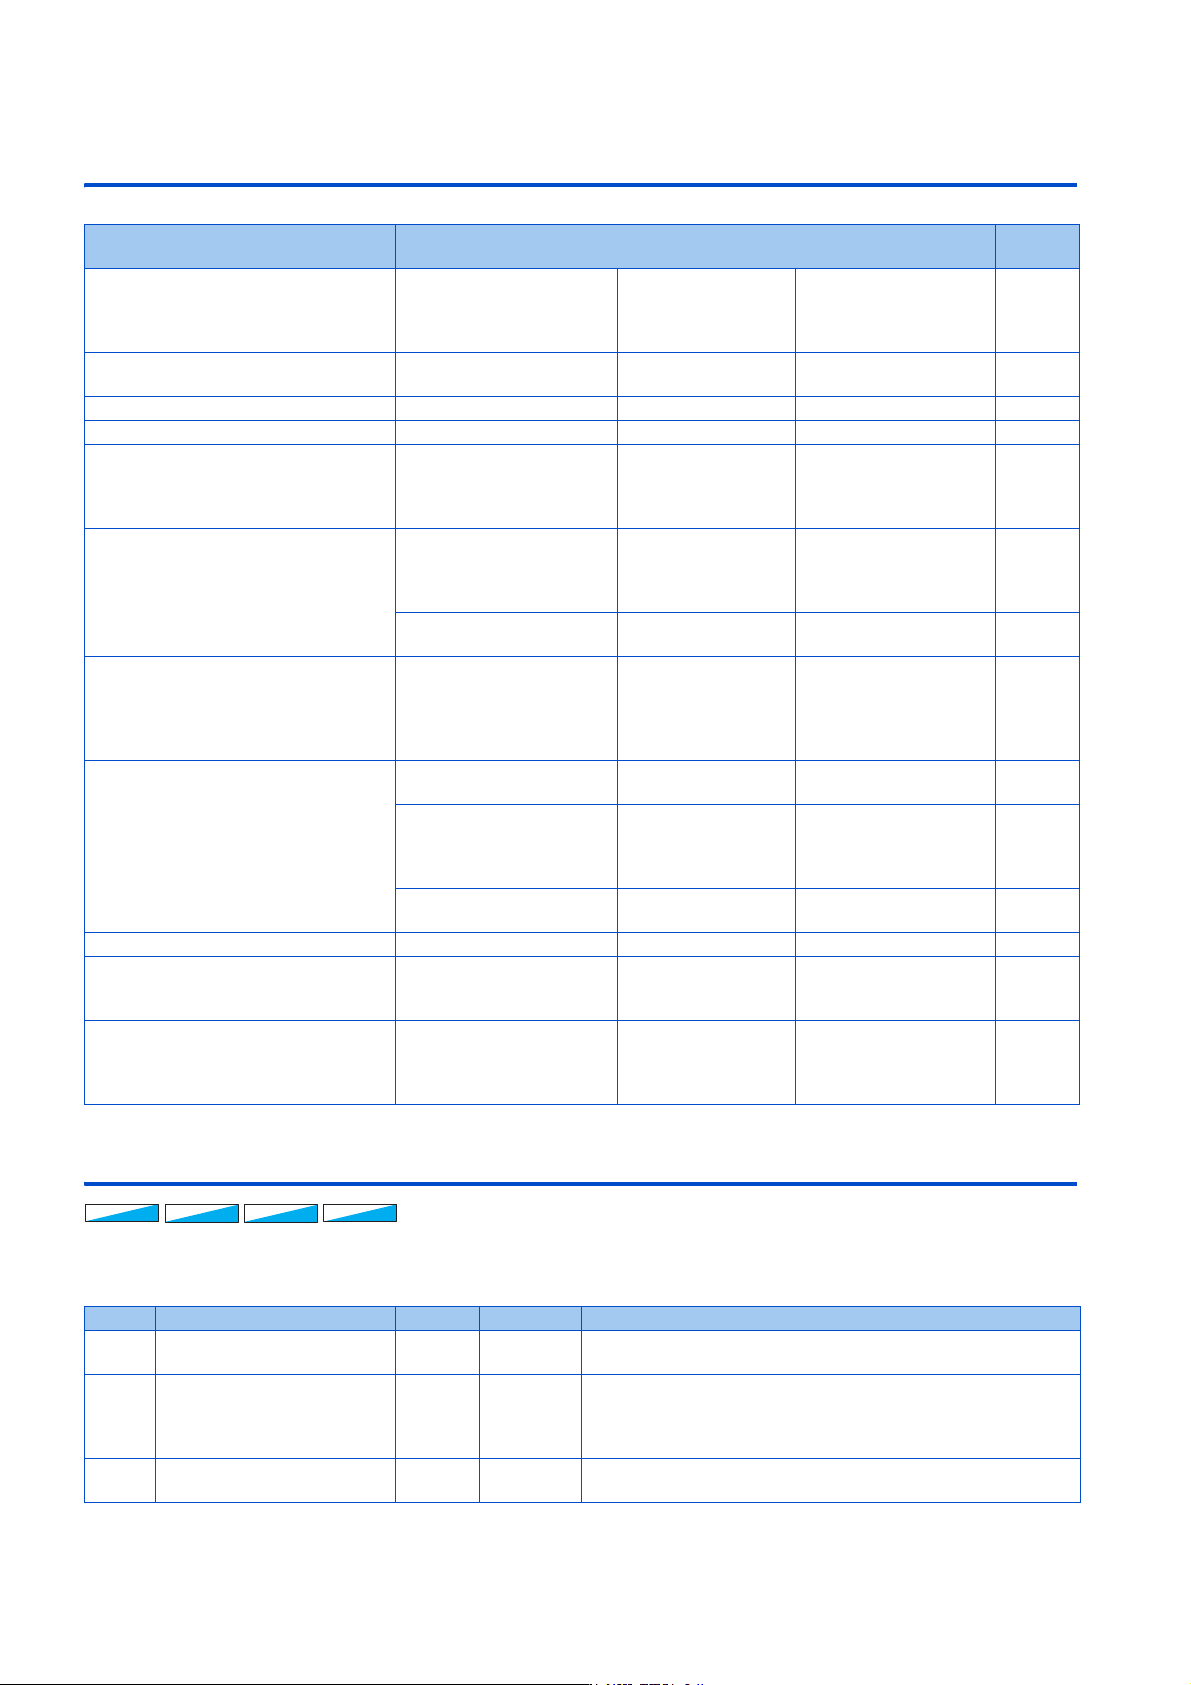
451 15. (A)应用程序参数 15.1 制动顺控功能 11 12 13 14 15 16 17 18 19 20 *1 矢量控制或 PM 无传感器矢量控制时,为速度 偏差过大检测频率。 (详细内容,请参照 第1 5 0页 。) 接线示例 *1 所使用的输入信号端子根据 Pr.178 ~ Pr.189 的设定不同而不同。 设定 Pr.2 92 = “8” (制动顺控模式 2) 、 Pr.292 = “20” (制动信号模式) 时…
450
15. (A)应用程序参数
15.1 制动顺控功能
15 (A)应用程序参数
15.1 制动顺控功能
升降用途等情况下,由变频器输出机械制动器的动作时机信号的功能。
可以防止发生因机械制动器的动作时机不良所引起的启动时的滑落或停止时的过电流报警等,实现稳定放心的运行。
目的 需要设定的参数
参照
页
机械制动使电机停止 (机械制动的动作时
机)
制动顺控功能
P.A100 ~ P.A107、
P.F500、P.A108、
P.A109、P.A111、
P.A112
Pr.278 ~ Pr.285、
Pr.292、Pr.639、
Pr.640、Pr.1494、
Pr.1495
450
通过机械制动使电机停止 (挡块定位时的
振动抑制)
挡块定位控制
P.A200、P.A205、
P.A206
Pr.270、Pr.275、Pr.276 459
以一定的周期调节频率强弱 三角波运行 P.A300 ~ P.A305 Pr.592 ~ Pr.597 462
通过提升控制来抑制所搬运物体的摆动 防摇控制 P.A310 ~ P.A317 Pr.1072 ~ Pr.1079 464
进行旋转轴的位置停止 (定向)控制 定向控制
P.A510、P.A512、
P.A520 ~ P.A533、
P.A542 ~ P.A545、
P.C140、P.C141
Pr.350 ~ Pr.359、Pr.361
~ Pr.366、Pr.369、
Pr.393、Pr.396 ~ Pr.399
466
进行泵流量及风量等的过程控制
PID 控制
P.A601 ~ P.A604、
P.A607、P.A610 ~
P.A615、P.A621 ~
P.A625
Pr.127 ~ Pr.134、
Pr.553、Pr.554、Pr.575
~ Pr.577、Pr.609、
Pr.610、Pr.1015
476
PID 显示的校正 P.A630 ~ P.A633
C42 ~ C45(Pr.934、
Pr.935)
488
对收卷、放卷等使用的浮辊进行控制 浮辊控制
P.A601、P.A602、
P.A610、P.A611、
P.A613 ~ P.A615、
P.A624、P.A625、
P.F020、P.F021
Pr.44、Pr.45、Pr.128 ~
Pr.134、Pr.609、Pr.610
491
发生瞬时停电时不停止电机而再启动
感应电机的瞬时停电再启动
动作 / 高速起步
P.A700 ~ P.A703、
P.A710、P.F003
Pr.57、Pr.58、Pr.162、
Pr.165、Pr.299、Pr.611
497
频率搜索精度的提升 (V/F
控制离线自动调谐)
P.A700、P.A711、
P.A712、P.C110、
P.C120、P.C210、
P.C220
Pr.90、Pr.96、Pr.162、
Pr.298、Pr.458、
Pr.463、Pr.560
504
PM 电机的瞬时停电再启动动
作 / 高速起步
P.A700、P.A702、
P.F003
Pr.57、Pr.162、Pr.611 502
发生停电时减速停止 停电时减速停止功能 P.A730 Pr.261 508
按顺控程序运行 顺控功能
P.A800、P.A801、
P.A804、P.A805、
P.A810 ~ P.A859
Pr.414、Pr.415、
Pr.498、Pr.675、Pr.1150
~ Pr.1199
510
在变频器的内置 RAM 中存储变频器的运行
状态
跟踪功能
P.A900、P.A902 ~
P.A906、P.A910 ~
P.A920、P.A930 ~
P.A939
Pr.1020、Pr.1022 ~
Pr.1047
512
䙐䙐䙐
ᰖՖಞ
ᰖՖಞ
ᰖՖಞ
⸘䠅
⸘䠅
⸘䠅
303030
Pr. 名称 初始值 设定范围 内容
278
A100
制动解除频率 3Hz 0 ~ 30Hz
设定为电机的额定转差频率+ 1.0Hz 左右。仅在 Pr.278 ≤ Pr.282 时
可以设定。
279
A101
制动解除电流 130% 0 ~ 400%
如果设定过低则启动时容易滑落,因此一般应设定为 50 ~ 90% 左
右。
变频器额定电流为 100%、或电机额定转矩为 100%。(依据 Pr.639 的
设定)
280
A102
制动解除电流检测时间 0.3s 0 ~ 2s 一般设定为 0.1 ~ 0.3s 左右。
451
15. (A)应用程序参数
15.1 制动顺控功能
11
12
13
14
15
16
17
18
19
20
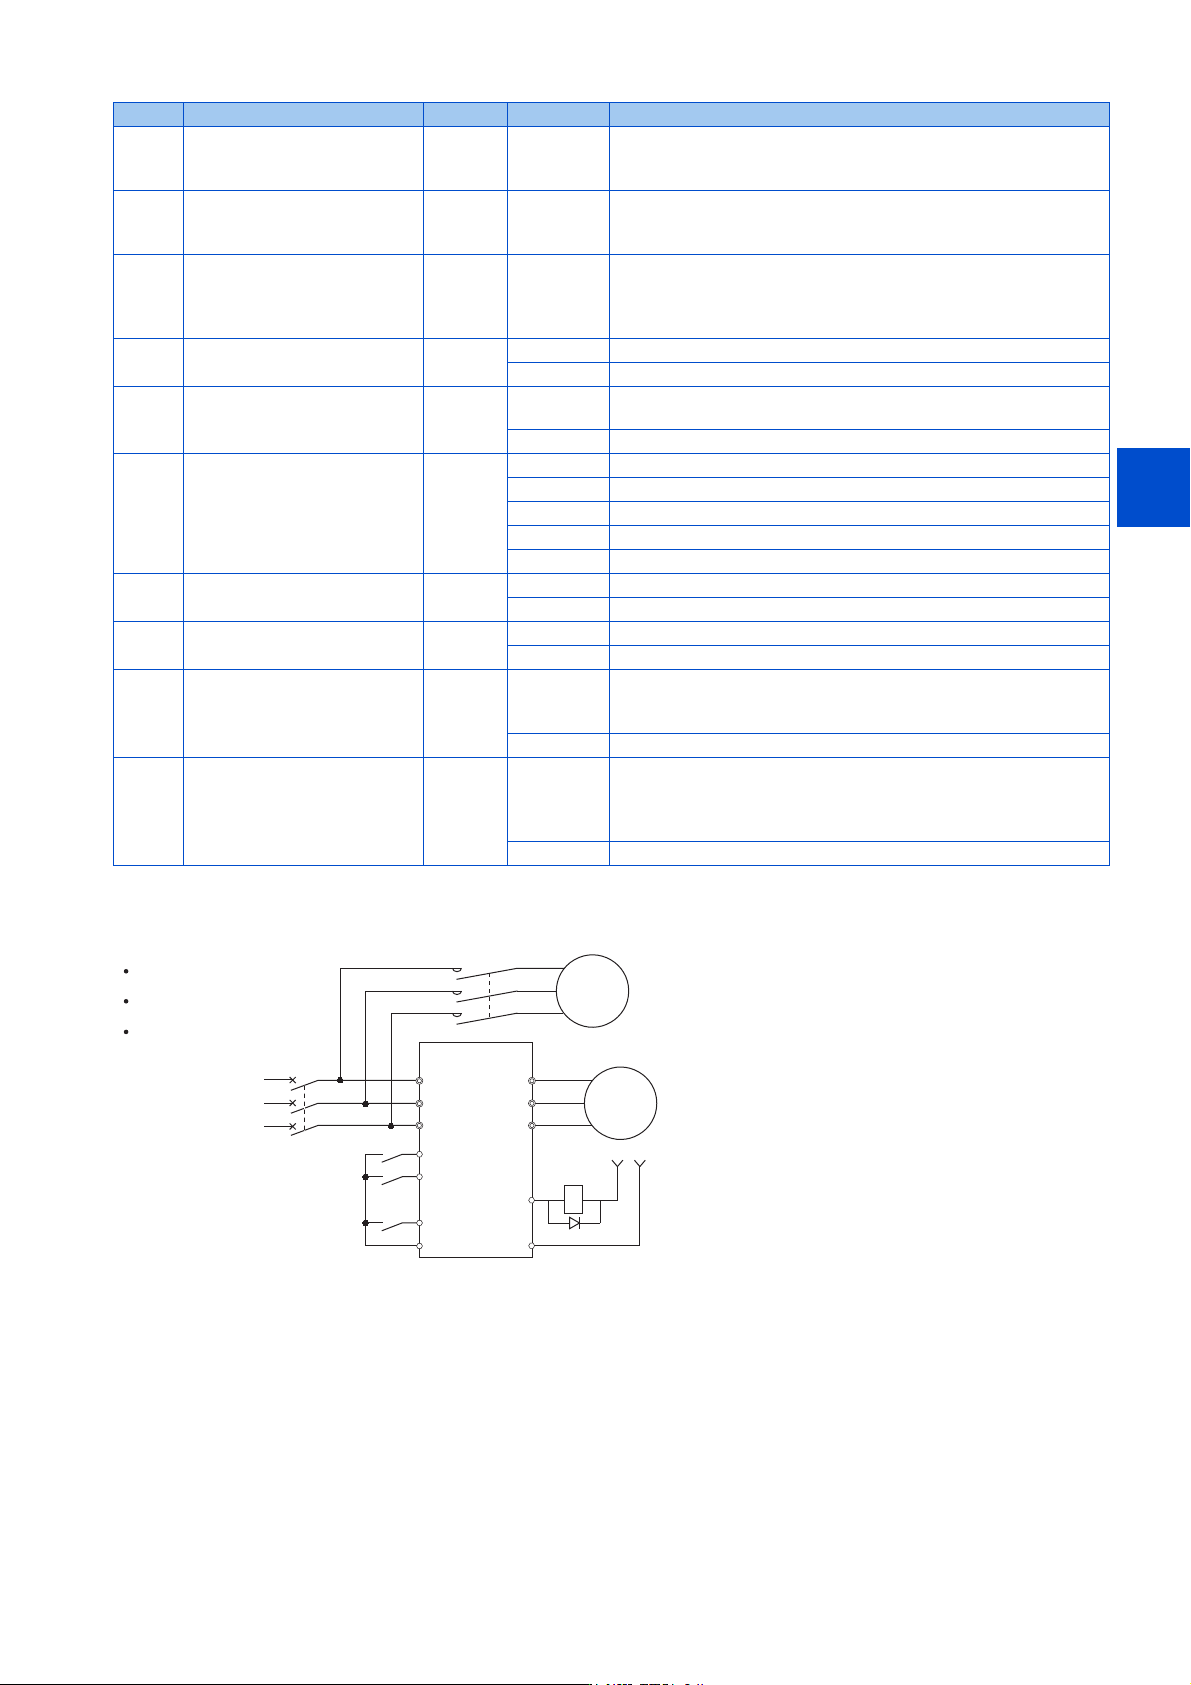
*1 矢量控制或 PM 无传感器矢量控制时,为速度偏差过大检测频率。(详细内容,请参照第150页。)
接线示例
*1 所使用的输入信号端子根据 Pr.178 ~ Pr.189 的设定不同而不同。设定 Pr.292 = “8” (制动顺控模式 2)、Pr.292 = “20” (制动信号模式)
时,无需分配 BRI 信号。
*2 所使用的输出信号端子根据 Pr.190 ~ Pr.197 的设定不同而不同。
*3 应注意变频器内部晶体管的允许电流。(DC24V 0.1A)
*4 机械制动控制用电源应根据制动器规格供电。
使用单相 100V 电源输入规格产品时应格外注意。
281
A103
启动时制动动作时间 0.3s 0 ~ 5s
以 0.1s 为单位设定至松开制动器为止的机械延迟时间。设定了
Pr.292 = “8” 时,设定为至松开制动器为止的机械延迟时间+ 0.1
~ 0.2s 左右。
282
A104
制动动作频率 6Hz 0 ~ 30Hz
对制动解除请求 (BOF)信号为 OFF 后使电磁制动起动的频率进行设
定。一般设定为 Pr.278 的设定值+ 3 ~ 4Hz。仅在 Pr.282 ≥ Pr.278
时可以设定。
283
A105
停止时制动动作时间 0.3s 0 ~ 5s
以 0.1s 为单位设定至关闭制动器为止的机械延迟时间。设定了
Pr.292 = “7” 时,设定为至关闭制动器为止的机械延迟时间+
0.1s。设定了 Pr.292 = “8” 时,设定为至关闭制动器为止的机械
延迟时间+ 0.2 ~ 0.3s 左右。
284
A106
减速检测功能选择 0
0 不进行减速检测动作。
1 减速动作时如果减速度不正常,则保护功能将起动
285
A107
超速检测频率
*1
9999
0 ~ 30Hz
PLG 反馈控制时,检测频率与输出频率的差超过设定值时,将发生制
动顺控异常 (E.MB1)。
9999 不进行超速检测。
292
F500
自动加减速 0
0 常规运行模式
1、11 最短加减速模式 (参照第271页)
7 制动顺控模式 1
8 制动顺控模式 2
20 制动信号模式
639
A108
制动解除电流选择 0
0 根据输出电流解除制动
1 根据电机转矩解除制动
640
A109
制动动作频率选择 0
0 根据频率指令值进行制动关闭动作
1 根据电机实际转速 (推断值)进行制动关闭动作
1494
A111
启动时制动动作时间 2 9999
0~5s
以 0.01s 为单位设定至松开制动器为止的机械延迟时间。设定了
Pr.292 = “8” 时,设定为至松开制动器为止的机械延迟时间+
0.10 ~ 0.20s 左右。
9999 以 Pr.281 的设定动作
1495
A112
停止时制动动作时间 2 9999
0~5s
以 0.01s 为单位设定至关闭制动器为止的机械延迟时间。设定了
Pr.292 = “7” 时,设定为至关闭制动器为止的机械延迟时间+
0.10s。设定了 Pr.292 = “8” 时,设定为至关闭制动器为止的机械
延迟时间+ 0.20 ~ 0.30s 左右。
9999 以 Pr.283 的设定动作
Pr. 名称 初始值 设定范围 内容
ᵪỠ
ࡦࣘಘ
5/
6/
7/
0
0&
67)
5+
5/%5,
6'
'&9
ࡦࣘᔰ䈧≲ؑ%2)
ࣘؑ
ཊ⇥䙏ؑ
ࡦࣘᔰᆼᡀؑ
%5,
ǂǂǂ
0&&%
┿ර䙫䗁
3U˙
3U˙
⭥Ⓚ
8
9
:
581%2)
6(
0&
452
15. (A)应用程序参数
15.1 制动顺控功能
NOTE
• 选择了制动顺控功能时,瞬时停电再启动功能、定向控制、紧急驱动功能不起动。
• 使用制动顺控模式时,应将加减速时间设定为 1s 以上。
• 使用制动信号模式时,应使 BOF 信号的 ON/OFF 保持 10ms 以上。
• 如果通过 Pr.178 ~ Pr.189 (输入端子功能选择)、Pr.190 ~ Pr.197 (输出端子功能选择)变更端子分配,则可能会影响其
他功能。应确认各端子的功能后再进行设定。
设定制动顺控模式
• 应设定 Pr.292 自动加减速= “7 或 8” (制动顺控模式)。
为了使顺控控制更可靠,建议在使用时设定为 Pr.292 = “7” (有制动开启完成信号输入)。
•应在Pr.178 ~ Pr.189 (输入端子功能选择)中设定 “15” 后,将制动开启完成 (BRI)信号分配至输入端子。
•应在Pr.190 ~ Pr.197 (输出端子功能选择)中设定 “20 (正逻辑)或 120 (负逻辑)” 后,将制动开启请求 (BOF)信
号分配至输出端子。
• 对于是根据输出电流进行制动解除,还是根据电机转矩进行制动解除,通过 Pr.639 制动开启电流选择进行选择。
• 对于在实时无传感器矢量控制、矢量控制、PM 无传感器矢量控制时,是根据频率指令值进行制动解除,还是根据电机实际
转速 (推断值)进行制动解除,通过 Pr.640 制动动作频率选择进行选择。由于负载的关系导致制动动作的时机与电机转
速不匹配时,应设定 Pr.640 = “1” (以电机的实际转速 (推断值)执行制动动作)。
• 先进磁通矢量控制、PLG 反馈控制时,与 Pr.640 的设定无关,根据频率指令值进行制动动作。
NOTE
• 制动顺控模式在速度控制时有效。此外,在 PM 无传感器矢量控制时,仅在使用 EM-A 或 MM-GKR 时有效。
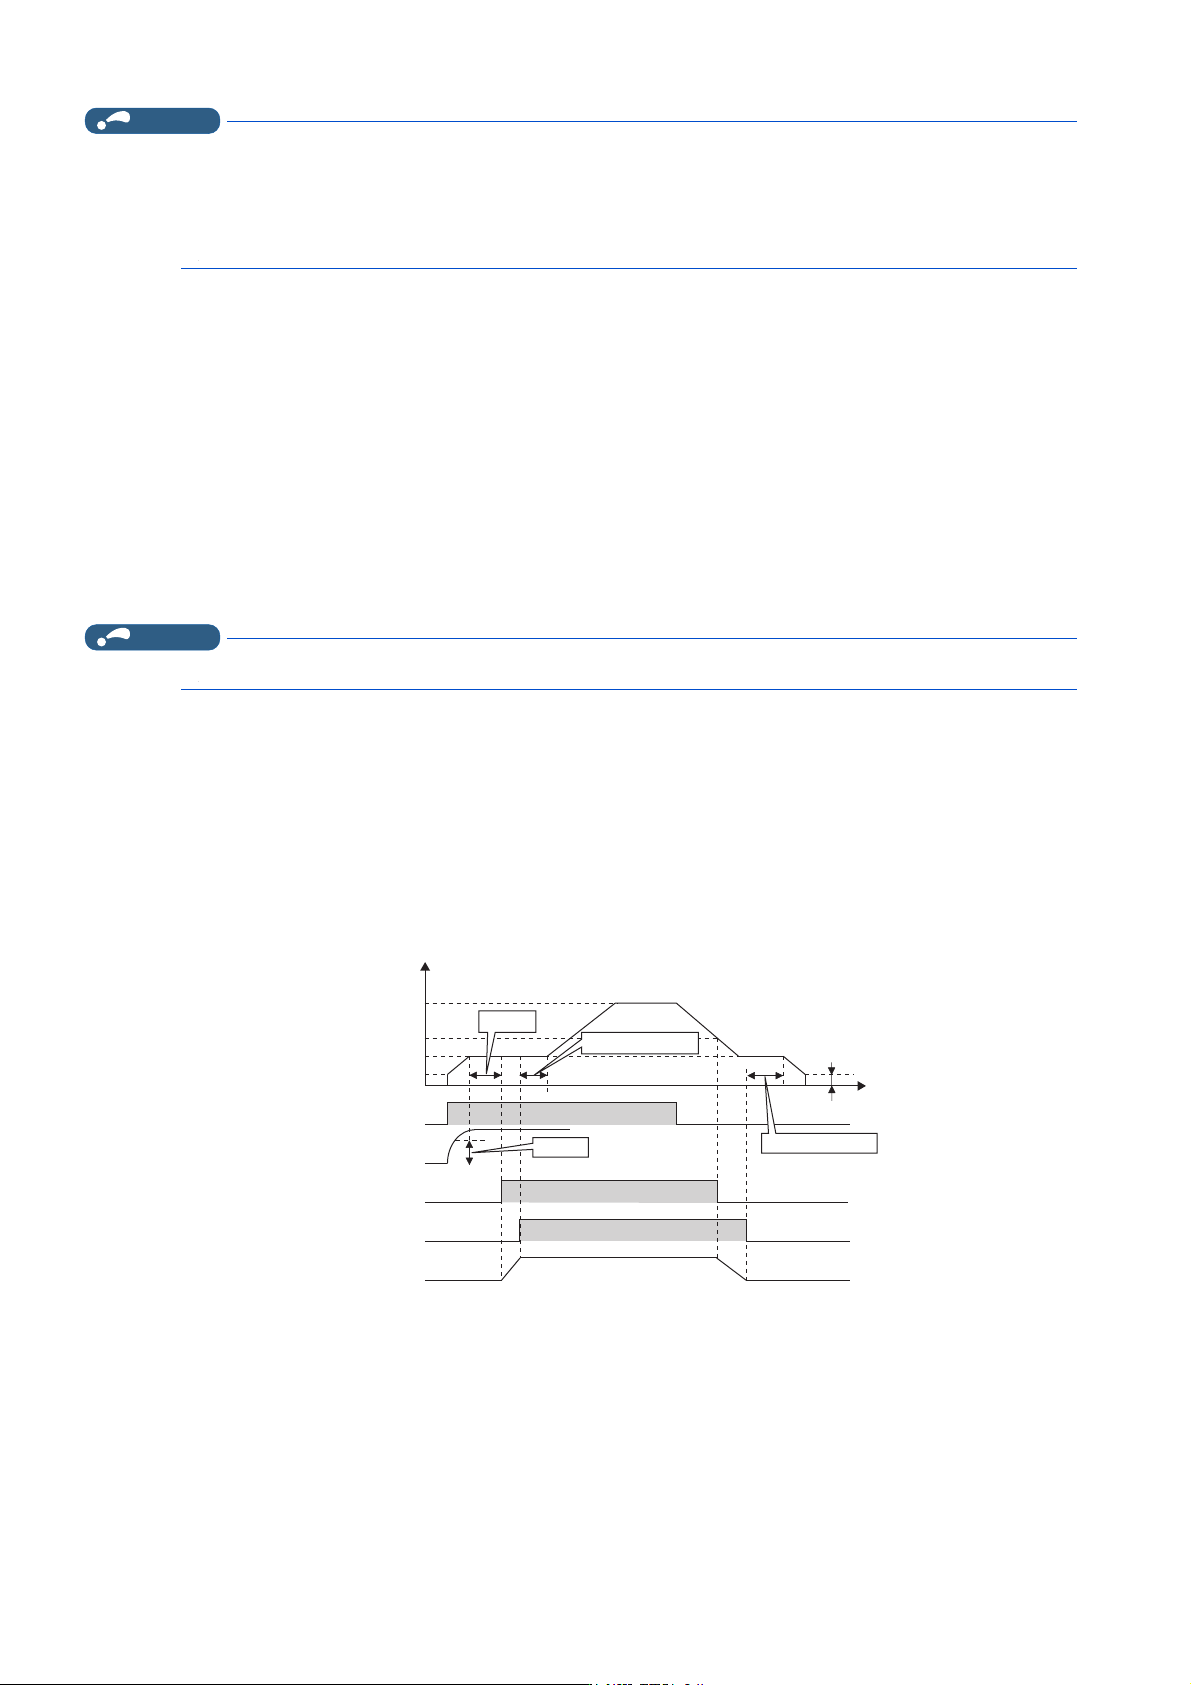
有制动开启完成信号输入时的动作 (Pr.292 = “7”)
• 向变频器输入启动信号后,变频器开始运行,输出频率为 Pr.278 制动开启频率的设定频率且输出电流或电机转矩达到
Pr.279 制动开启电流的设定值以上时,经过 Pr.280 制动开启电流检测时间的设定时间后输出制动开启请求(BOF)信号。
输入了制动解除完成(BRI)信号并经过 Pr.281 启动时制动动作时间或 Pr.1494 启动时制动动作时间 2 的设定时间后,使
输出频率上升至设定速度。
• 减速时,当减速至 Pr.282 制动动作频率中设定的频率后,会将 BOF 信号设为 OFF,之后减速至 Pr.278 中设定的频率。电
磁制动的动作结束且 BRI 信号为 OFF 后,在经过了 Pr.283 停止时制动动作时间或 Pr.1495 停止时制动动作时间 2 设定的
时间后重新开始减速。在频率达到 Pr.13 启动频率或 0.5Hz 中的较低的一个频率时,变频器的输出变为 OFF。
无制动开启完成信号输入时的动作 (Pr.292 = “8”)
• 向变频器输入启动信号后,变频器开始运行,输出频率为 Pr.278 制动开启频率的设定频率且输出电流或电机转矩达到
Pr.279 制动开启电流的设定值以上时,经过 Pr.280 制动开启电流检测时间的设定时间后输出制动开启请求(BOF)信号。
输入了 BOF 信号后,在经过了 Pr.281 启动时制动动作时间或 Pr.1494 启动时制动动作时间 2 的设定时间后,使输出频率
上升至设定速度。
STF
ON
输出电流或电机转矩
(通过3U选择)
制动开启请求
(BOF)
ON
电磁制动器动作
开
关关
时间
制动开启完成
(BRI)
ON
3U
3U
目标频率
3U
3U
3U3U
输出频率(Hz)
3U3U
3U
3U或
0.5Hz中较
低的频率