ib0600869chnt.pdf - 第459页
458 15. (A)应用程序参数 15.1 制动顺控功能 位置控制、有 SON 信号分配时的动作 原点复位方式为原点忽略 (伺服 ON 位置原点)且通过点位表进行定位的情况下 • 输入 SON 信号后,输出变频器运行准备完毕 (RY) 信号, 开始磁极位置检测。 磁极位置检测后, 输出制动开启请求 (BOF) 信号及运行准备完成 2 (RY2)信号,进行预备励磁。从输出 BOF、RY2 信号开始,在经过了 Pr.281 启动时制动…
457
15. (A)应用程序参数
15.1 制动顺控功能
11
12
13
14
15
16
17
18
19
20
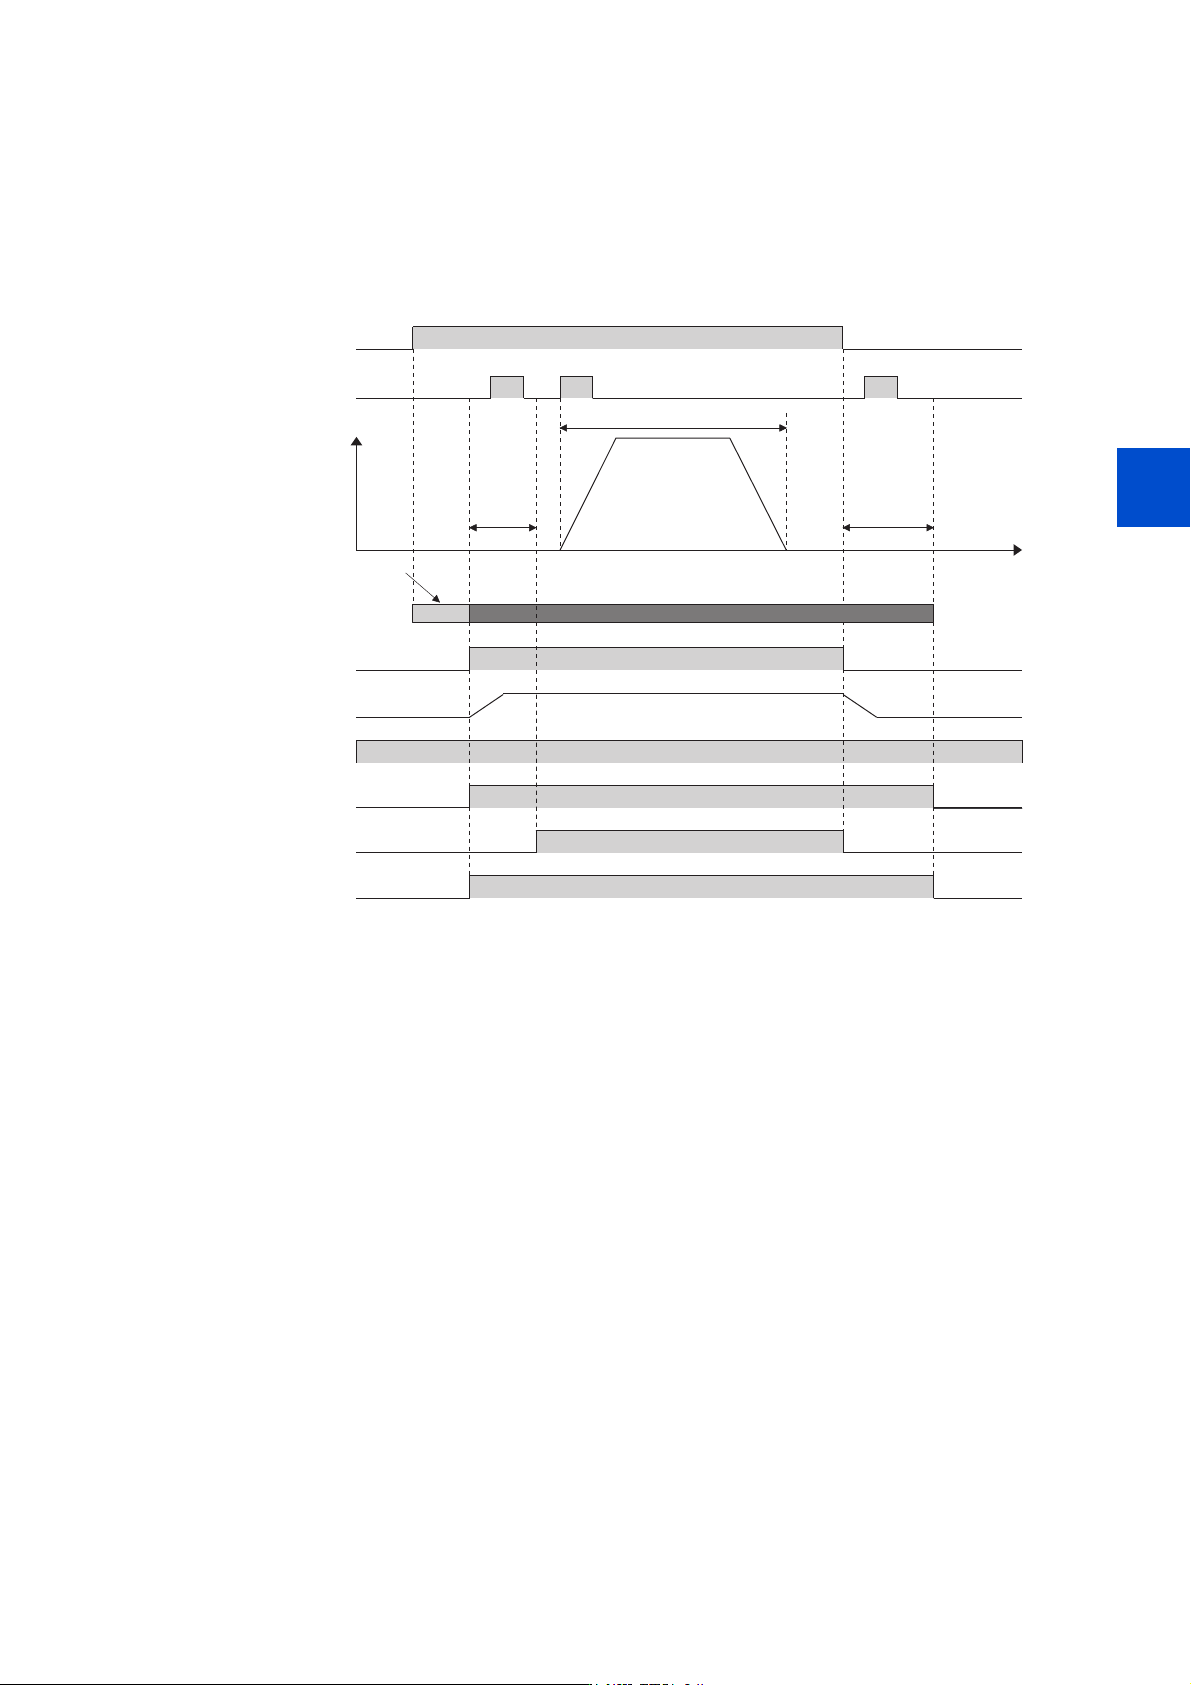
位置控制、无 SON 信号分配、有 LX 信号的伺服 ON 时的动作
原点复位方式为原点忽略 (伺服 ON 位置原点)且通过点位表进行定位的情况下
• 输入了 LX 信号时,在磁极位置检测后输出制动开启请求 (BOF)信号及运行准备完成 2 (RY2)信号,进行预备励磁。从
输出 BOF、RY2 信号开始,在经过了 Pr.281 启动时制动动作时间或 Pr.1494 启动时制动动作时间 2 的设定时间后输出运行
准备完成 3 (RY3)信号。RY3 信号输出后,通过输入启动信号使变频器开始运行,进行定位动作。
• LX 信号 OFF 后,BOF、RY3 信号将变为 OFF。从 BOF、RY3 信号 OFF 开始,在经过了 Pr.283 停止时制动动作时间或 Pr.1495
停止时制动动作时间 2 的设定时间后切断输出,RY2 信号变为 OFF。
*1 在 Pr.281(Pr.1494)、Pr.283(Pr.1495) 设定的时间内,不受理启动指令。
67)
21 21 21
21
3U
3U
/;
5<
581
2))
2))
2))
2)) 21
21 2))
2))
5<
21
5<
3U
3U
21 2))
21
2))2))2))
2))
ᇊսѝ
2))
⭥⻱ࡦࣘಘࣘ
⭥䗃ࠪ
⻱ᶱս㖞Ự⍻
PV
ࡦࣘಘ䀓䲔䈧≲˄%2)˅
ᔰޣޣ
ᰦ䰤
สᵜ⭥䐟
䗃ࠪ仁⦷˄+]˅
458
15. (A)应用程序参数
15.1 制动顺控功能
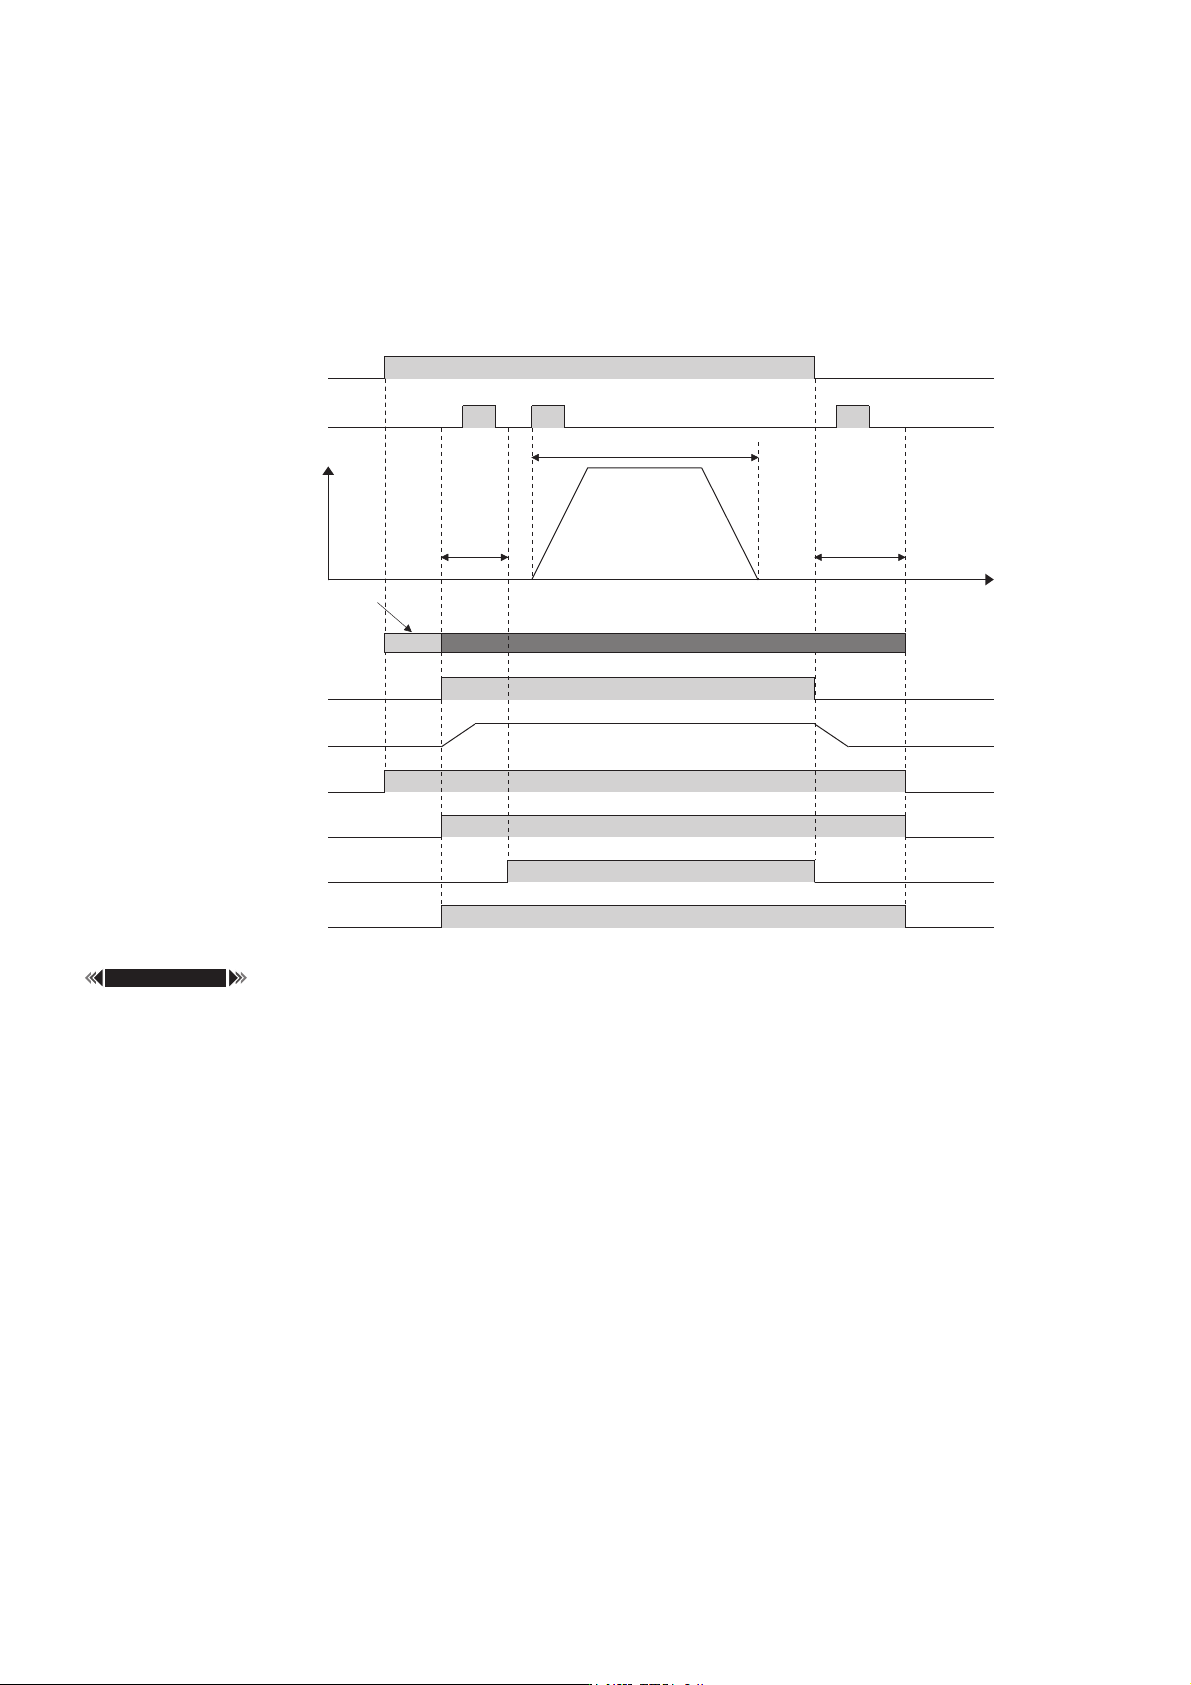
位置控制、有 SON 信号分配时的动作
原点复位方式为原点忽略 (伺服 ON 位置原点)且通过点位表进行定位的情况下
• 输入 SON 信号后,输出变频器运行准备完毕(RY)信号,开始磁极位置检测。磁极位置检测后,输出制动开启请求 (BOF)
信号及运行准备完成 2 (RY2)信号,进行预备励磁。从输出 BOF、RY2 信号开始,在经过了 Pr.281 启动时制动动作时间
或 Pr.1494 启动时制动动作时间 2 的设定时间后输出运行准备完成 3 (RY3)信号。RY3 信号输出后,通过输入启动信号使
变频器开始运行,进行定位动作。
• SON 信号 OFF 后,BOF、RY3 信号将变为 OFF。从 BOF、RY3 信号 OFF 开始,在经过了 Pr.283 停止时制动动作时间或 Pr.1495
停止时制动动作时间 2 的设定时间后切断输出,RY、RY2 信号变为 OFF。
*1 在 Pr.281(Pr.1494)、Pr.283(Pr.1495) 设定的时间内,不受理启动指令。
参照参数
Pr.13 启动频率 第 269 页
Pr.178 ~ Pr.189 (输入端子功能选择) 第 395 页
Pr.190 ~ Pr.197 (输出端子功能选择) 第 359 页
67)
21 21 21
21
3U
3U
621
5<
581
2))
2))
2))
2)) 21
21 2))
2))
5<
21
5<
3U
3U
21 2))
21
2))2))2))
2))
2)) 2))
2))
ᇊսѝ
⭥⻱ࡦࣘಘࣘ
⭥䗃ࠪ
⻱ᶱս㖞Ự⍻
PV
ࡦࣘಘ䀓䲔䈧≲˄%2)˅
ᔰޣޣ
ᰦ䰤
สᵜ⭥䐟
䗃ࠪ仁⦷˄+]˅
459
15. (A)应用程序参数
15.2 挡块定位控制功能
11
12
13
14
15
16
17
18
19
20
15.2 挡块定位控制功能
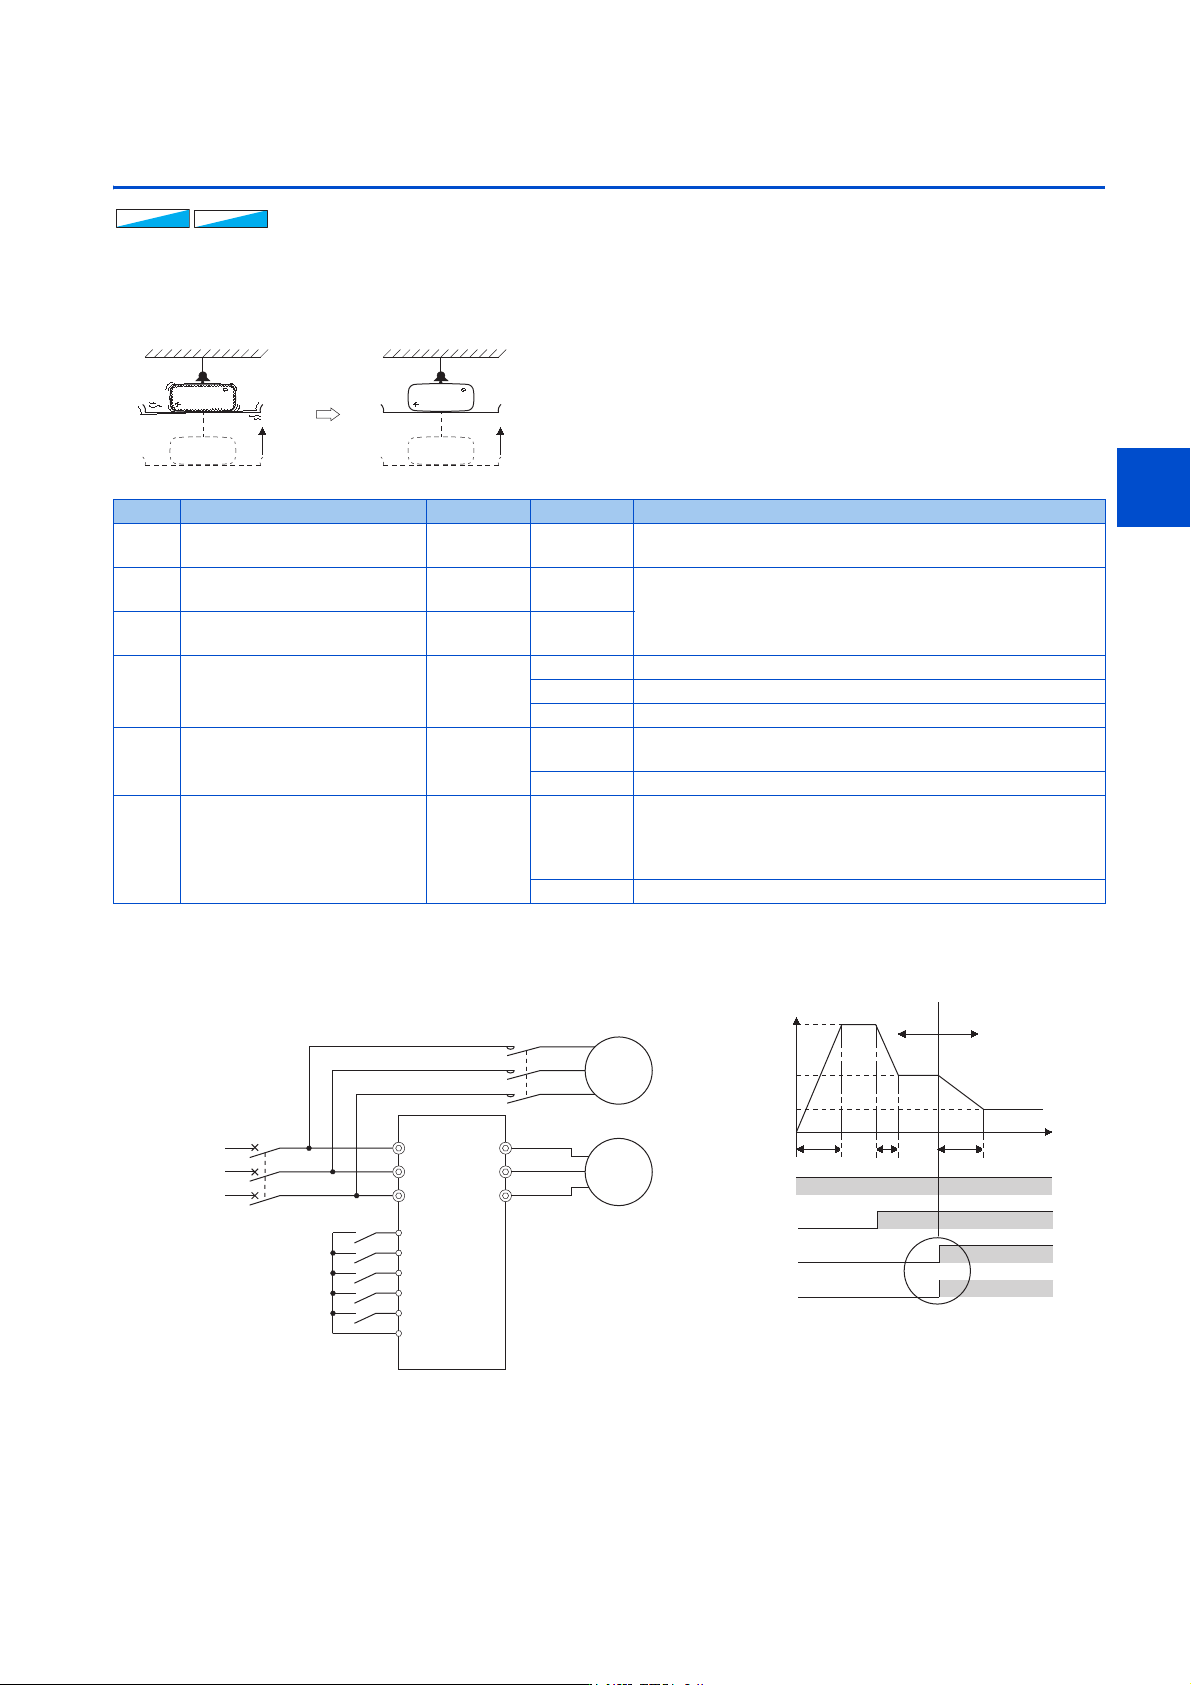
挡块定位是为确保升降机类负载通过上限等进行正确定位,而使机械制动闭合,并在负载与机械挡块等接触的状态下由电机输
出一个保持转矩的功能。
通过使用此功能,可以缓和升降用途下挡块定位时容易产生的振动现象,实现稳定的高精度的定位停止。
接线及动作示例
*1 所使用的输入端子根据 Pr.180 ~ Pr.189 的设定不同而异。
*2 机械制动控制用电源应根据制动器规格供电。
使用单相 100V 电源输入规格产品时应格外注意。
䙐䙐䙐
ᰖՖಞᰖՖಞᰖՖಞ
˄ᰐᥑඇᇊս᧗ࡦᰦ˅ ˄ᥑඇᇊս᧗ࡦᰦ˅
ᥟࣘ ڌ→
䱽ᵪ 䱽ᵪ
Pr. 名称 初始值 设定范围 内容
6
D303
3 速设定 (低速) 10Hz 0 ~ 590Hz 设定挡块定位控制时的输出频率。
22
H500
失速防止动作水平 150% 0 ~ 400%
设定挡块定位时的失速防止动作水平。
Pr.22 与 Pr.48 中较小的设定值优先。
48
H600
第 2 失速防止动作水平 9999
0 ~ 400%、
9999
270
A200
挡块定位控制选择 0
0 正常运行
1 挡块定位控制
11 挡块定位控制 (E.OLT 无效)
275
A205
挡块定位时励磁电流低速倍率 9999
0 ~ 300%
设定挡块定位控制时的力 (保持转矩)的大小。
通常应设定为 130% ~ 180%。
9999 不进行补偿。
276
A206
挡块定位时 PWM 载波频率 9999
0~9
设定挡块定位控制时的 PWM 载波频率。
实时无传感器矢量控制时,如果设定值为 0 ~ 5,则载波频率为
2kHz 固定,如果设定值为 6 ~ 9,则载波频率为 6kHz 固定。(输
出频率为 3Hz 以下时有效。)
9999 依据 Pr.72 PWM 频率选择的设定。
⭥Ⓚ
↓䖜ᤷԔ
儈䙏䘀㹼ᤷԔ
ѝ䙏䘀㹼ᤷԔ
ᥑඇᇊս䘹ᤙ
ᥑඇᇊս䘹ᤙ
0&&%
5/
6/
7/
67)
5+
50
5/
57
6'
8
9
:
0&
ᵪỠ
ࡦࣘಘ
0
Ь┿ර䙫䗁
(a) (b) (c)
时间
3U
RH
RM
RL
RT
3U
3U
输出频率
0
正常模式
挡块定位控制模式
(a):加速时间(3U) (b):减速时间(3U)
(c):第2减速时间(3U3U)
*
ONOFF
ONOFF
ONOFF
ON
* 当RL、RT均为ON时,切换至挡块定位控制。
与RL、RT ON的顺序和时间差无关。