ib0600869chnt.pdf - 第463页
462 15. (A)应用程序参数 15.3 三角波功能 15.3 三角波功能 通过三角波运行,以一定的周期使频率波动。 *1 CC-Link 通讯 功能内置产品不能进行设定。 •设 定 Pr.592 三角波功能选择 = “1 或 2” 时三角波功能有效。 • 向输入端子分配三角波功能选择 (X37)信号后,可以使三角波功能仅在 X37 信号为 ON 时有效。 (未分配 X37 信号的情况 下,三角波功能始终有效。网络运行模式时,与 X…
461
15. (A)应用程序参数
15.2 挡块定位控制功能
11
12
13
14
15
16
17
18
19
20
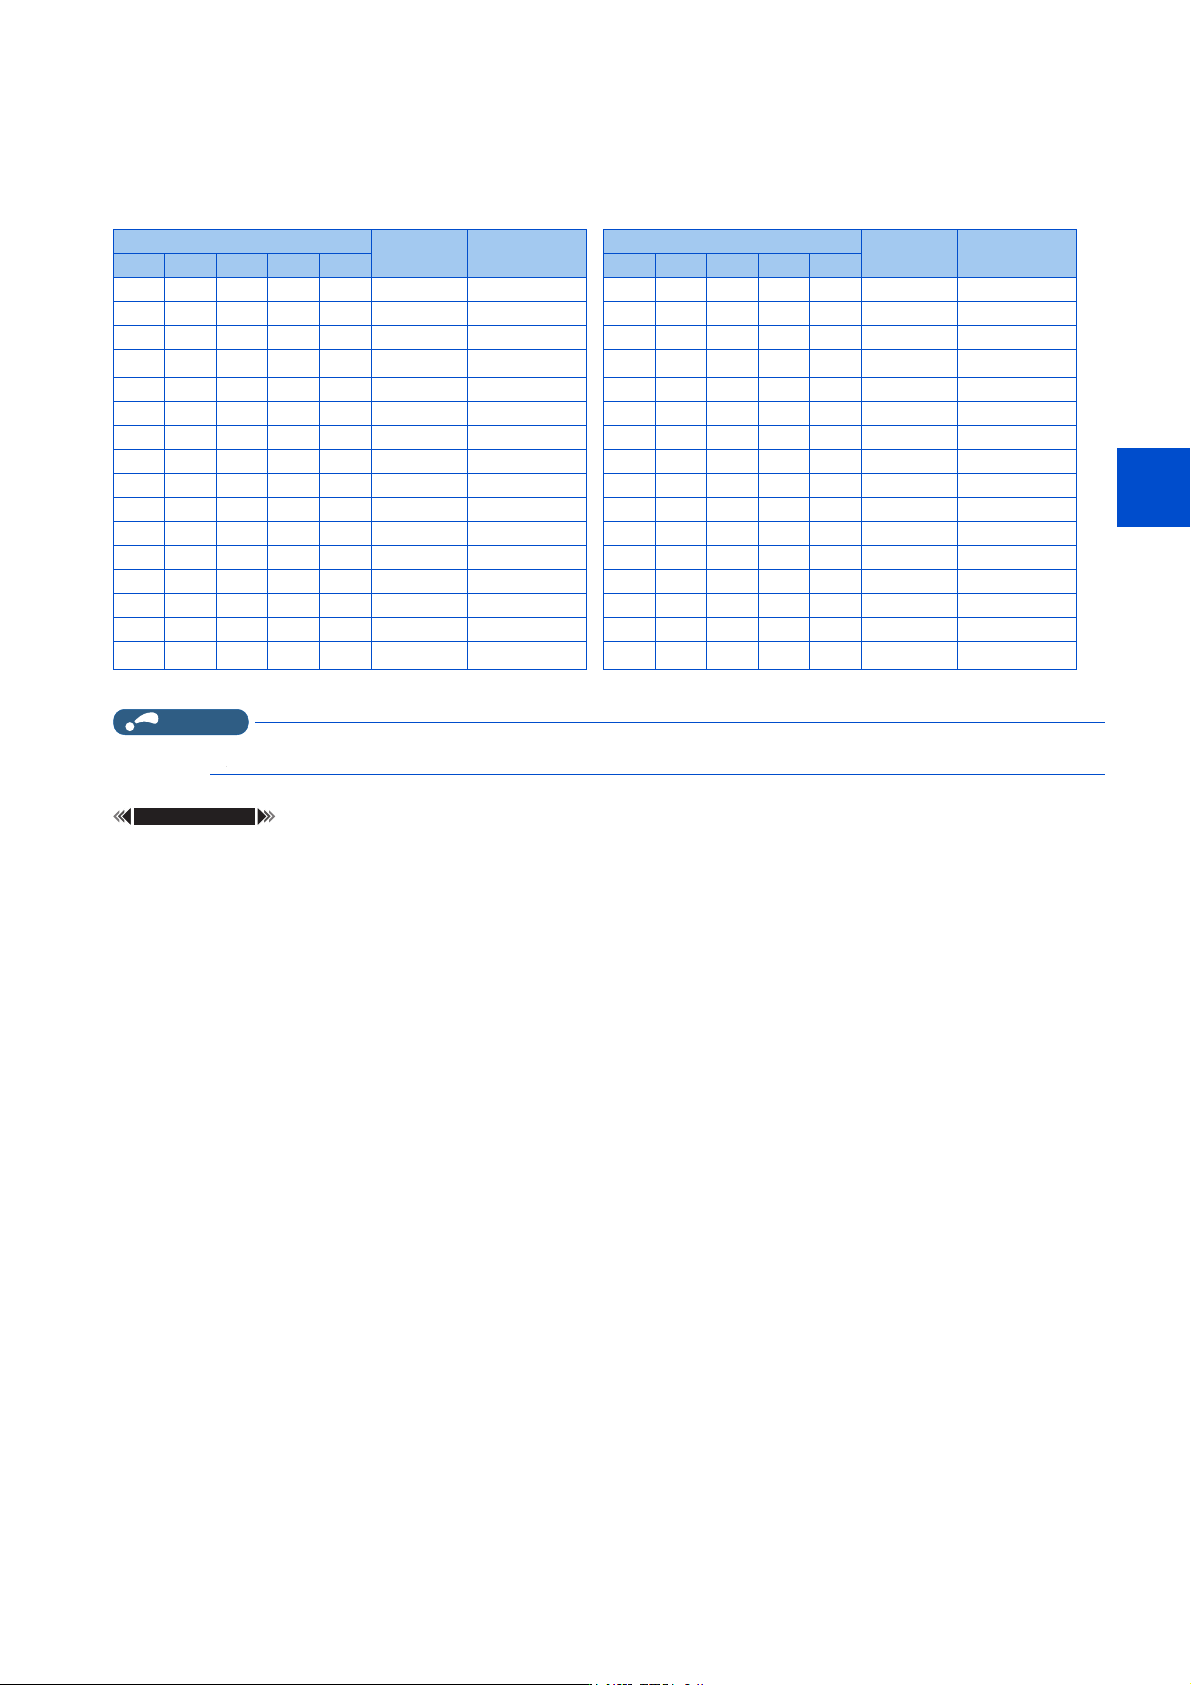
关于挡块定位控制时 (Pr.270 = “1、11”)的设定频率
• 基于输入信号 (RH、RM、RL、RT、JOG)的复合选择的设定频率,如下表所示。
• 远程设定功能选择时 (设定为 Pr.59 = “1 ~ 3” 时),无法进行挡块定位控制。
*1 依据 0-5V (0-10V)、4-20mA 输入
NOTE
• 如果通过 Pr.178 ~ Pr.189(输入端子功能选择)变更端子分配,则可能会影响其他功能。应确认各端子的功能后再进行设定。
参照参数
Pr.4 ~ Pr.6、Pr.24 ~ Pr.27 (多段速设定) 第 294 页
Pr.15 JOG 频率 第 293 页
Pr.22 失速防止动作水平、Pr.48 第 2 失速防止动作水平 第 325 页
Pr.22 转矩限制水平 第133页
Pr.59 遥控功能选择 第265页
Pr.72 PWM 频率选择 第 248 页
Pr.79 运行模式选择 第274页
Pr.95 在线自动调谐选择 第 433 页
Pr.128 PID 动作选择 第 476 页
Pr.178 ~ Pr.189 (输入端子功能选择) 第 395 页
Pr.292 自动加减速 第 271 页
输入信号
设定频率 挡块定位控制
输入信号
设定频率 挡块定位控制
RH RM RL RT JOG RH RM RL RT JOG
ON Pr.4 ON ON ON Pr.15
ON Pr.5 ON ON ON Pr.15
ON Pr.6 ON ON ON Pr.6 有效
ON
*1
ON ON ON Pr.15
ON Pr.15 ON ON ON Pr.15
ON ON Pr.26 ON ON ON Pr.6 有效
ON ON Pr.25 ON ON ON Pr.15
ON ON Pr.4 ON ON ON Pr.26
ON ON Pr.15 ON ON ON Pr.27
ON ON Pr.24 ON ON ON ON Pr.15
ON ON Pr.5 ON ON ON ON Pr.15
ON ON Pr.15 ON ON ON ON Pr.15
ON ON Pr.6 有效 ON ON ON ON Pr.15
ON ON Pr.15 ON ON ON ON Pr.6 有效
ON ON Pr.15 ON ON ON ON ON Pr.15
ON ON ON Pr.15
*1
462
15. (A)应用程序参数
15.3 三角波功能
15.3 三角波功能
通过三角波运行,以一定的周期使频率波动。
*1 CC-Link 通讯功能内置产品不能进行设定。
•设定Pr.592 三角波功能选择= “1 或 2” 时三角波功能有效。
• 向输入端子分配三角波功能选择 (X37)信号后,可以使三角波功能仅在 X37 信号为 ON 时有效。(未分配 X37 信号的情况
下,三角波功能始终有效。网络运行模式时,与 X37 信号的 ON/OFF 无关,三角波功能始终有效。)X37 信号输入所使用的
端子,应在 Pr.178 ~ Pr.189 (输入端子功能选择)中设定 “37” 来进行端子功能的分配。
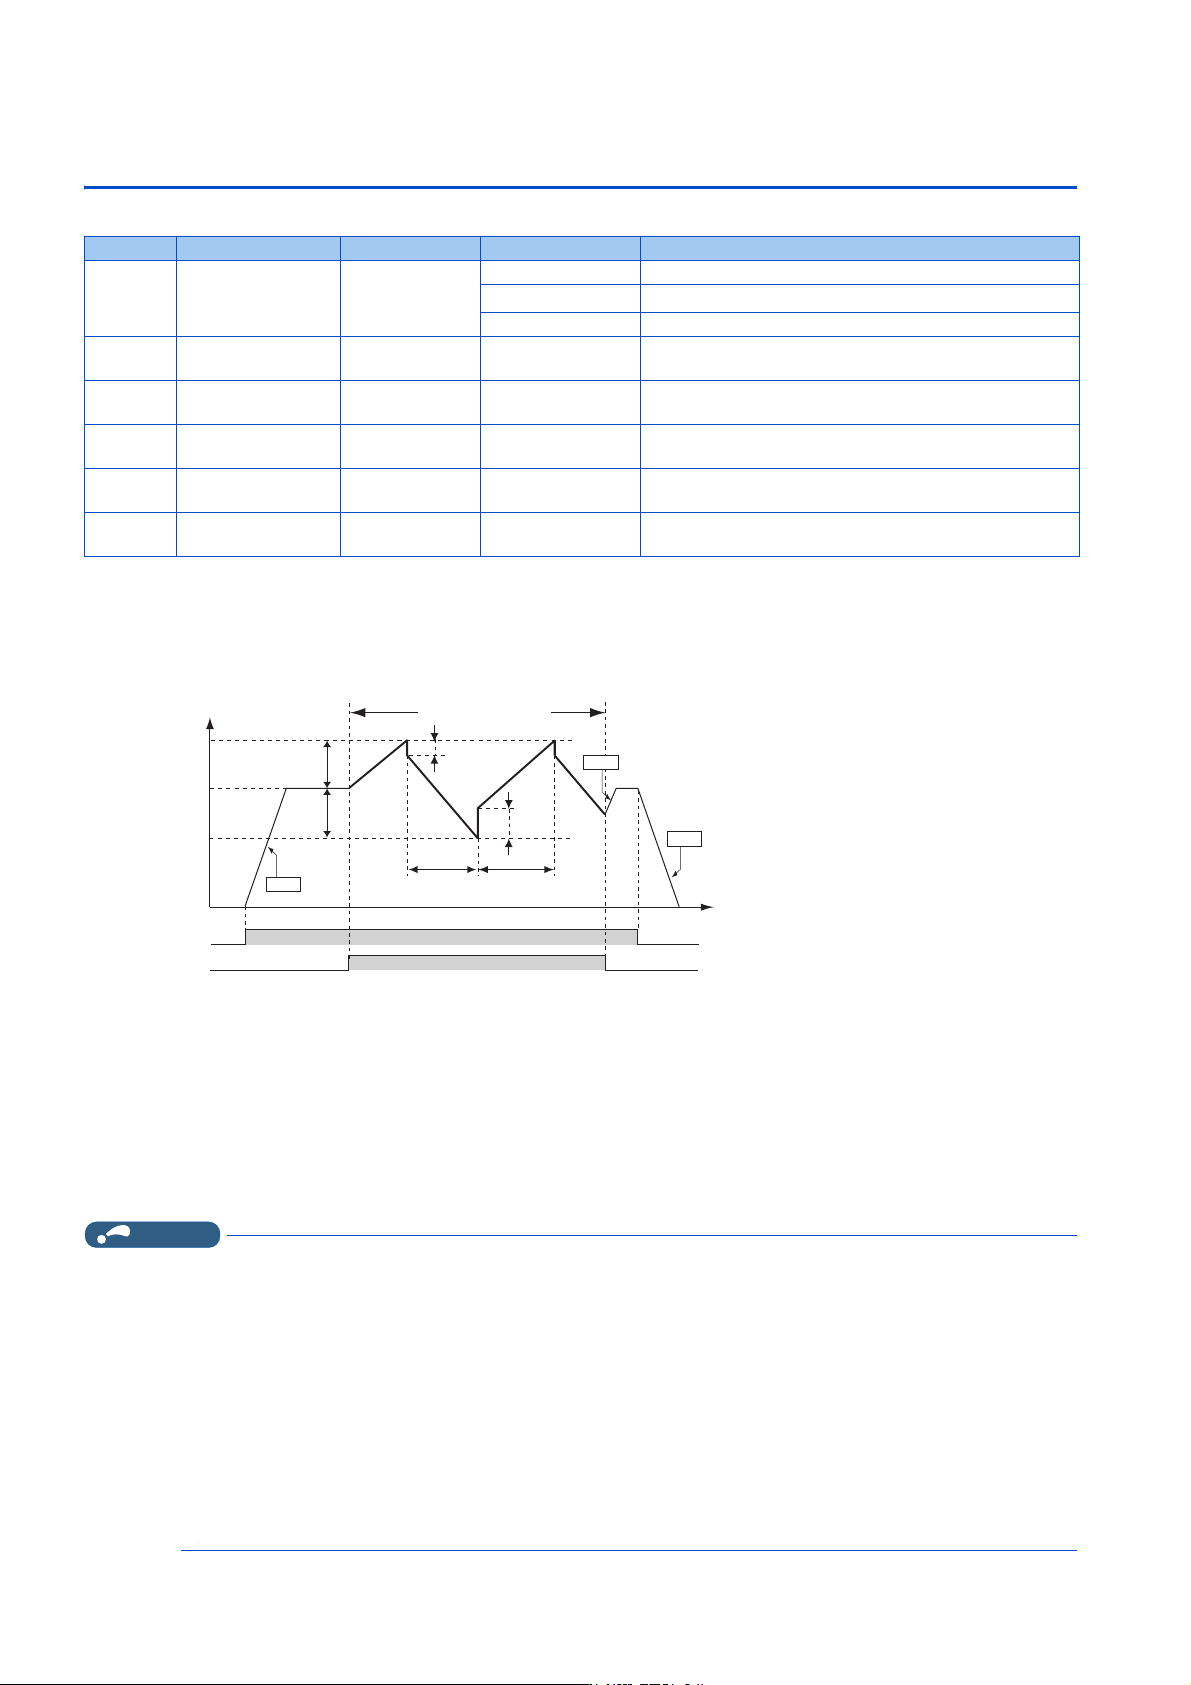
• 启动指令 (STF 或 STR)ON 时,按照常规的 Pr.7 加速时间,加速至设定频率 f0。
• 输出频率达到 f0 且 X37 信号变为 ON 时,切换为三角波运行,加速至 f0 + f1。此时的加速时间依据 Pr.596 的设定。(如
果在输出频率达到 f0 前 X37 信号变为了 ON,则在输出频率达到 f0 后切换为三角波运行。
• 加速至 f0 + f1 后,开始进行 f2 (f1×Pr.594)补偿,之后减速至 f0 - f1。此时的减速时间依据 Pr.597 的设定。
• 减速至 f0 - f1 后,开始进行 f3 (f1×Pr.595)补偿,之后再次加速至 f0 + f1。
• 如果在三角波运行过程中 X37 信号变为了 OFF,则按照常规的加减速时间 (Pr.7、Pr.8)加减速至 f0。如果在三角波运行
过程中启动指令 (STF 或 STR)变为了 OFF,则按照常规的减速时间 (Pr.8)减速停止。
NOTE
• 在三角波运行过程中变更了设定频率 (f0)或三角波运行参数 (Pr.593 ~ Pr.597)时,在输出频率达到变更前的 f0 后,将
变更情况反映至动作。
• 在三角波运行过程中,当输出频率超过 Pr.1 上限频率或 Pr.2 下限频率时,设定曲线为超出上下限频率范围的输出频率将固
定为上下限频率。(JOG 运行时,动作情况不受下限频率限制。)
• 在选择了三角波功能与 S 字加减速 (Pr.29 ≠ “0”)时,仅限以常规的加减速时间 (Pr.7、Pr.8)运行的部分为 S 字加减速
运行。三角波运行中的加减速为直线加减速。
• 在三角波运行过程中失速防止功能起动后,将终止三角波运行并切换到常规运行状态。失速防止动作结束后,可在常规的加减
速时间 (Pr.7、Pr.8)内加减速至频率达到 f0 后,再切换为三角波运行。
• 如果振幅反转补偿量 (Pr.594、Pr.595)的值过大,则过电压切断以及失速防止功能将起动,从而不能按照设定的曲线方式进
行运行。
• 定向控制有效时,三角波功能无效。
• 如果通过 Pr.178 ~ Pr.189(输入端子功能选择)变更端子分配,则可能会影响其他功能。应确认各端子的功能后再进行设定。
Pr. 名称 初始值 设定范围 内容
592
A300
三角波功能选择 0
0 三角波功能无效
1
*1
仅在外部运行模式时三角波功能有效
2 与运行模式无关,三角波功能均有效
593
A301
最大振幅量 10% 0 ~ 25% 三角波运行时振幅量
594
A302
减速时振幅补偿量 10% 0 ~ 50% 振幅反转时 (加速→减速)的补偿量
595
A303
加速时振幅补偿量 10% 0 ~ 50% 振幅反转时 (减速→加速)的补偿量
596
A304
振幅加速时间 5s 0.1 ~ 3600s 三角波运行时的加速时间
597
A305
振幅减速时间 5s 0.1 ~ 3600s 三角波运行时的减速时间
I
䗃ࠪ仁⦷+]
ᰦ䰤V
I
I
W
3U
I
I
3U
3U
3U
67)675ؑ
;ؑ
21
21
й䀂⌒䘀㹼
W
3U
I˖䇮ᇊ仁⦷
I˖䇮ᇊ仁⦷ᡰӗ⭏Ⲵᥟᑵ䟿
˄Ih3U˅
I˖Ӿ࣐䙏࠷ᦒ㠣߿䙏ᰦⲴ㺕گ䟿
˄Ih3U˅
I˖Ӿ߿䙏࠷ᦒ㠣࣐䙏ᰦⲴ㺕گ䟿
˄Ih3U˅
W˖й䀂⌒䘀㹼ᰦⲴ࣐䙏
˄Ӿ˄IˉI˅ࡠ˄IˇI˅Ⲵ˅
ᰦ䰤
˄3U˅
W˖й䀂⌒䘀㹼ᰦⲴ߿䙏
˄Ӿ˄IˇI˅ࡠ˄IˉI˅Ⲵ˅
ᰦ䰤
˄3U˅