ib0600869chnt.pdf - 第466页
465 15. (A)应用程序参数 15.4 防摇控制 11 12 13 14 15 16 17 18 19 20 振动频率的设定 (Pr.1074 ~ Pr.1079) •在 Pr.1074 振动抑制频率 中设定振动频率。振动频率起到陷波滤波频率的作用。以陷波滤波频率为中心,通过降低在 Pr.1075 振动抑制深度 中设定的增益,来调整在 Pr.1076 振动抑制宽度 中所设定宽度的频率范围的速度控制的响应性。 • 虽然陷波的深度…
464
15. (A)应用程序参数
15.4 防摇控制
15.4 防摇控制
通过门式提升装置的行走轴,来抑制提升动作时搬运物体的摆动。
防摇控制动作 (Pr.1073)
•设定Pr.1073 防摇控制动作选择= “1” 后,防摇控制有效。(直流制动(零速控制、伺服锁定)动作中不进行防摇控制。)
• 由于防摇控制动作时,移动距离会变长,为了避免与障碍物碰撞应尽早输入停止指令。
• 如果通过 Pr.178 ~ Pr.189 (输入端子功能选择)将防摇控制无效 (X54)信号分配至输入端子,则 X54 信号设为 ON 时可
以将防摇控制设为无效。
• 因 PU 停止及通讯异常导致减速停止、接收到来自紧急停止输入 (X92)或通讯的紧急停止信号时,会减速停止而不进行防
摇控制。
NOTE
• 在转矩控制、位置控制中,防摇控制无效。
• 停电时的减速停止功能动作时、瞬时停电再启动设定时 (Pr.57 ≠ “9999”),防摇控制无效。
• 制动顺控模式 1、2 有效时,从启动指令 ON 开始到 BOF 信号 ON 为止的期间以及经过了 Pr.283 (Pr.1495)的设定时间后,防
摇控制将变为无效。(参照第450页)
Pr. 名称 初始值 设定范围 内容
1072
A310
防摇控制动作时 DC 制
动判断时间
3s 0 ~ 10s
对从输出频率为 Pr.10 直流制动动作频率以下,到直流制动 (零速控制、伺服
锁定)动作开始之前的时间进行设定。
1073
A311
防摇控制动作选择 0
0 防摇控制无效
1 防摇控制有效
1074
A312
振动抑制频率 9999
0.05 ~ 3Hz 设定搬运物体的振动频率。
9999 根据 Pr.1077 ~ Pr.1079 的设定推断振动频率,并进行防摇控制。
1075
A313
振动抑制深度 0 0~3 0(深)→3(浅)
1076
A314
振动抑制宽度 0 0~3 0(窄)→3(宽)
1077
A315
吊绳长度 1m 0.1 ~ 100m 设定提升装置的绳索长度。
1078
A316
台车重量 0kg 0 ~ 50000kg 设定集电器重量。
1079
A317
载物重量 0kg 0 ~ 50000kg 设定搬运物体的重量。
仁⦷ᤷԔ
仁⦷
ᰦ䰤
䙊䗷䱢᩷᧗ࡦⲴ仁⦷ᤷԔ
21
5/
21
50
21
67)
465
15. (A)应用程序参数
15.4 防摇控制
11
12
13
14
15
16
17
18
19
20
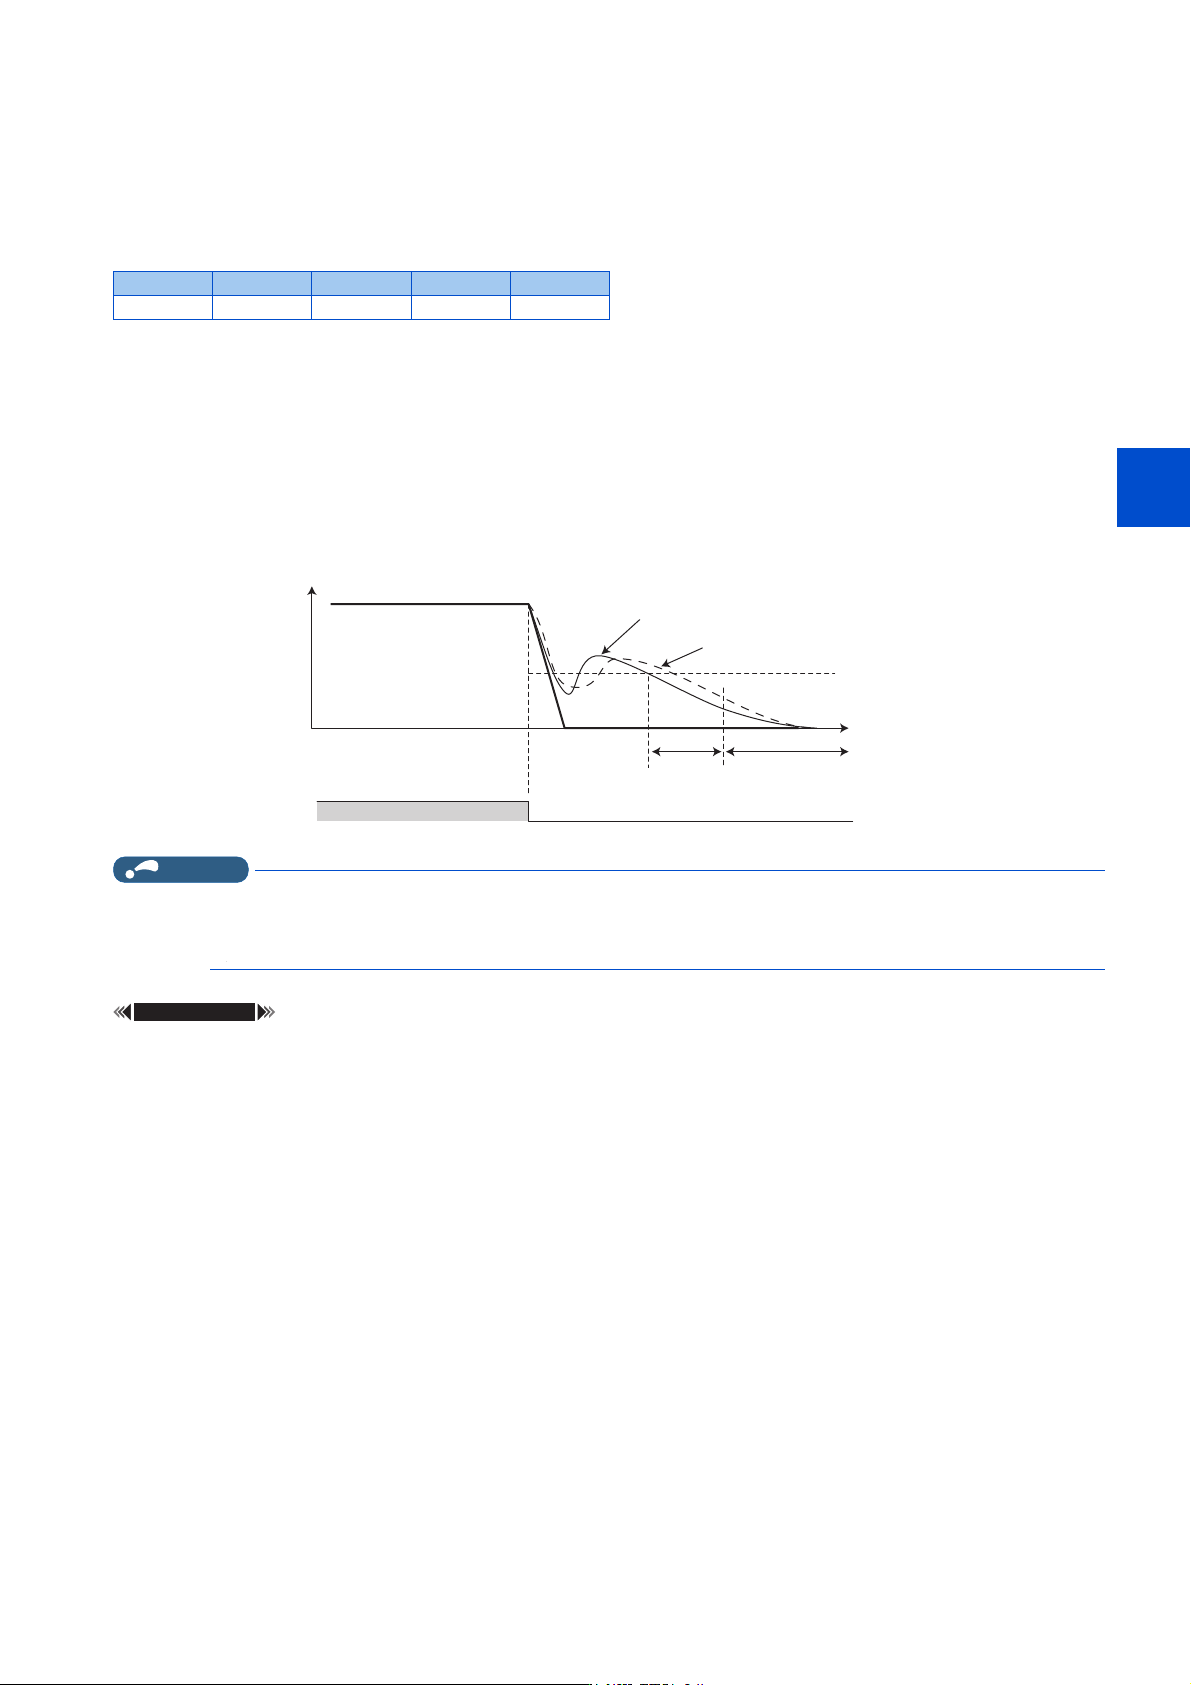
振动频率的设定 (Pr.1074 ~ Pr.1079)
•在Pr.1074 振动抑制频率中设定振动频率。振动频率起到陷波滤波频率的作用。以陷波滤波频率为中心,通过降低在
Pr.1075 振动抑制深度中设定的增益,来调整在 Pr.1076 振动抑制宽度中所设定宽度的频率范围的速度控制的响应性。
• 虽然陷波的深度越深抑制机械共振的效果越大,但由于会增大相位延迟,反而有可能会导致振动变大。应从浅的一方开始
按顺序进行调整。
•如果Pr.1076 的设定值过大 (宽),有可能导致速度控制的响应性下降、以及系统不稳定。
• 如果设定 Pr.1074 = “9999”,并在 Pr.1077 吊绳长度中设定提升装置的绳索长度、在 Pr.1078 台车重量中设定集电器
的重量、在 Pr.1079 载物重量中设定搬运物体的重量,则会使用变频器推断的振动频率来进行防摇控制。Pr.1078 = “0”
或 Pr.1079 = “0” 时,仅通过 Pr.1077 推断振动频率并进行防摇控制。
防摇控制的制动动作等待时间 (Pr.1072)
•在Pr.1072 防摇控制动作时 DC 制动判断时间中,对从输出频率为 Pr.10 直流制动动作频率以下,到零速控制或伺服锁定
动作开始之前的时间进行设定。
NOTE
• 防摇控制动作时,即使在 Pr.78 反转防止选择中将电机的旋转方向限定为同一方向,也有可能向所设定的相反方向旋转。
• 防摇控制有效时,与 X54 信号的 ON/OFF 无关,再生回避、最短加减速、三角波功能、减速检查无效。
• 请勿同时设定防摇控制与固定偏差控制。
参照参数
Pr.10 直流制动动作频率 第 531 页
Pr.78 反转防止选择 第292页
Pr.286 固定偏差增益 第 555 页
Pr.292 自动加减速 第 271 页
Pr.592 三角波功能选择 第462页
Pr.690 减速检验时间 第 150 页
Pr.882 再生回避动作选择 第 546 页
设定值 3 2 1 0
增益 (深) -4dB (浅) -8dB -14dB - ∞ (深)
67)
仁⦷ᤷԔ
21
䱢᩷᧗ࡦⲴ仁⦷ᤷԔ
䴦䙏᧗ࡦժᴽ䬱ᇊ
3U⍷ࣞࣞ֒仇⦽
ᇎ䱵䖜
3U
ᰦ䰤
466
15. (A)应用程序参数
15.5 定向控制
15.5 定向控制
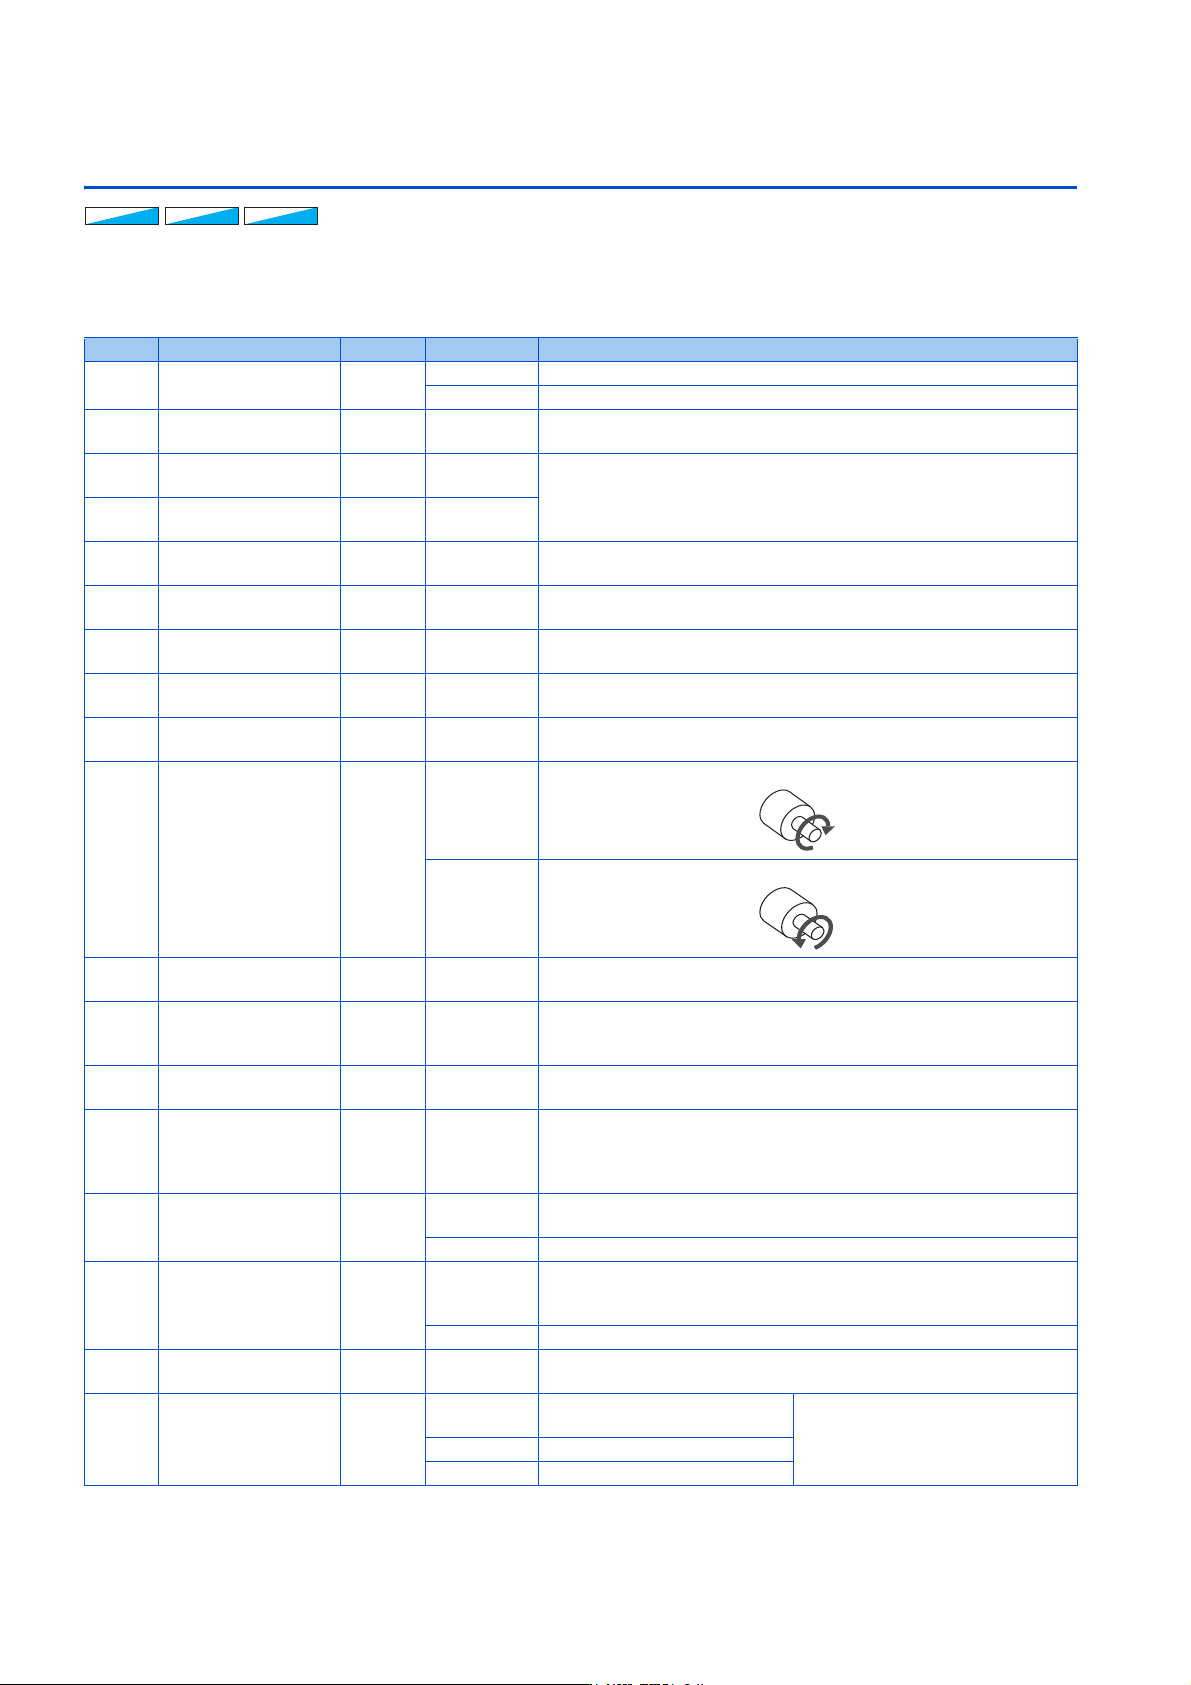
通过与安装在工作机主轴等的位置检测器 (PLG)进行搭配,可以进行旋转轴的位置停止 (定向)控制。
需要矢量控制对应选件。因为 IP67 规格产品、CC-Link 通讯功能内置产品不能使用内置选件,所以不支持定向控制。
由于在初始状态下为 Pr.350 停止位置指令选择= “9999”,因此定向控制功能无效。
9)9)9)
䙐
䙐
䙐
⸘䠅
⸘䠅
⸘䠅
Pr.
*1
名称 初始值 设定范围 内容
350
A510
停止位置指令选择 9999
0 内部停止位置指令 (Pr.356)
9999 定向控制无效
351
A526
定向速度 2Hz 0 ~ 30Hz 如果 X22 信号为 ON,则会减速至设定了电机速度的值。
352
A527
蠕变速度 0.5Hz 0 ~ 10Hz
达到定向速度后,在当前位置脉冲达到 Pr.353 设定的蠕变切换位置的脉冲
时,会减速至 Pr.352 设定的蠕变速度。通过 Pr.353 设定与直流制动开始
位置的距离。
353
A528
蠕变切换位置 511 0 ~ 16383
354
A529
位置环路切换位置 96 0 ~ 8191
设定与直流制动开始位置的距离。当前位置脉冲达到设定的位置环切换位
置的脉冲时,再切换至位置环。
355
A530
直流制动开始位置 5 0 ~ 255
设定与目标停止位置的距离。位置环切换后,当前位置脉冲达到设定的直
流制动开始位置的脉冲时,进行直流制动来停止。
356
A531
内部停止位置指令 0 0 ~ 16383
如果设定 Pr.350 = “0”,则为内部停止位置指令,Pr.356 的设定值为停
止位置。
357
A532
定向完成区域 5 0 ~ 255 定向停止时,设定定位完成宽度。
358
A533
伺服转矩选择 1 0 ~ 13 可以选择定向完成时的动作。
359
C141
PLG 转动方向 101
100
使用从轴向看以顺时针方向 (CW)为正转的电机 (PLG)时进行设定
101
使用从轴向看以逆时针方向 (CCW)为正转的电机 (PLG)时进行设定
361
A512
位移位置 0 0 ~ 16383
不变更 PLG 的原点位置,而通过补偿值使原点位置偏移。停止位置是位置
指令中增加了 Pr.361 的设定值的位置。
362
A520
定向位置环路增益 1 0.1 ~ 100
通过 Pr.358 选择了伺服转矩功能时,生成伺服转矩的输出频率会按照
Pr.362 设定的斜率,缓慢上升至 Pr.352 的蠕变速度。如果增大设定值,
动作会变快,由此可能会导致机械发生振荡等情况。
363
A521
完成信号输出延迟时间 0.5s 0 ~ 5s
在进入完成宽度后,根据设定的时间延迟输出定向完成 (ORA)信号。此
外,将信号设为 OFF 时,也会在偏离完成宽度后根据设定的时间延迟 OFF。
364
A522
PLG 停止确认时间 0.5s 0 ~ 5s
如果在定向动作中,处于尚未输出定向完成 (ORA)信号的状态下,无法
完成定向,而继续按照 PLG 设定的时间停止,则会输出定向错误 (ORM)
信号。另外,一旦输出 ORA 信号后,在设定的时间内,再次无法完成定向
时,也会输出 ORM 信号。
365
A523
定向结束时间 9999
0 ~ 60s
测量通过了蠕变切换位置后的经过时间,到所设定的时间之前无法完成定
向时,会输出定向错误 (ORM)信号。
9999 设定为 120s。
366
A524
再确认时间 9999
0~5s
如果通过定向控制使其停止后,在定向指令 (X22)信号为 ON 的状态下将
启动信号设为 OFF,则经过所设定的时间后,会重新确认当前位置,并输
出定向完成 (ORA)信号或定向错误 (ORM)信号。
9999 不确认。
369
C140
PLG 脉冲数量 1024 2 ~ 4096
设定 PLG 的脉冲数。
设定 4 倍频之前的脉冲数。
393
A525
定向选择 0
0
从当前运行中的旋转方向进行定
向。
电机侧定向
1 从正转方向进行定向。
2 从反转方向进行定向。
&:
&&: