ib0600869chnt.pdf - 第477页
476 15. (A)应用程序参数 15.6 PID 控制 15.6 PID 控制 使用变频器可以进行流量、风量以及压力等的过程控制。 以端子 2、4 的模拟输入信号或通讯及顺控功能的参数设定值作为目标值及反馈量构成 反馈系统后,进行 PID 控制。 Pr. 名称 初始值 设定范围 内容 127 A612 PID 控制自 动切换频率 9999 0 ~ 590Hz 设定自动切换为 PID 控制的 频率。 9999 无 PID 控制自动切换…
475
15. (A)应用程序参数
15.5 定向控制
11
12
13
14
15
16
17
18
19
20
NOTE
• 无法进行定向停止动作,并会发生位置误差大报警。或者电机反复地进行正反旋转的情况,应修改 Pr.393 定向选择 (参照第
466 页)、 Pr.359 PLG 转动方向 (参照第466页)的设定。
Pr.351 定向速度 (初始值:2Hz)(矢量控制时)
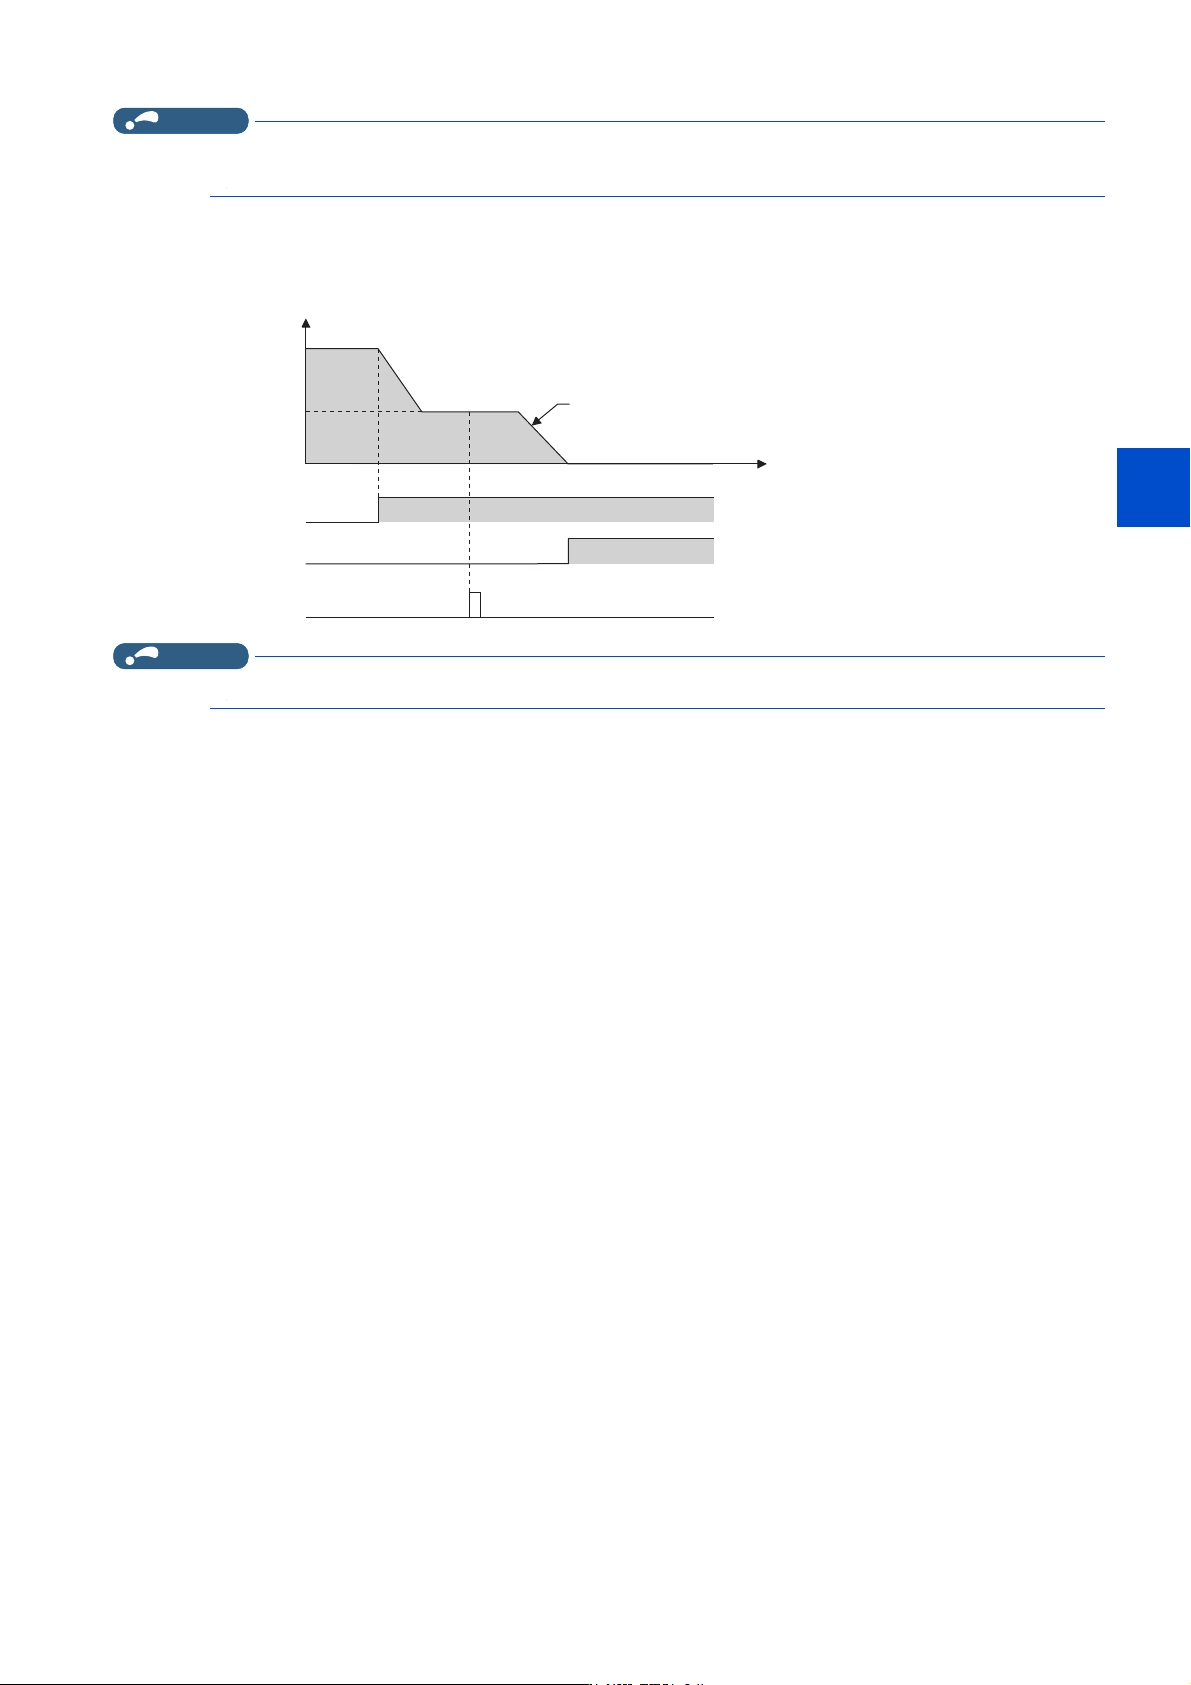
• 对定向动作中速度控制模式与位置控制模式切换时的速度进行设定。
通过降低设定速度,可以进行稳定的定向停止。但会延长定向时间。
NOTE
• 如果在 Pr.52 操作面板主显示器选择中设定 “19”,将不显示 PU 的输出电压监视而显示位置脉冲监视。
仁⦷>+]@
2))
21
ᇊࣘ
;
ᇊᆼᡀ
25$
3/*=㜹ߢ
3Uᇐ䙕ᓜ
ᇊᤷԔᆼᡀ
᤹➗3UⲴ߿䙏⦷߿䙏
ᰦ䰤>W@
21
476
15. (A)应用程序参数
15.6 PID 控制
15.6 PID 控制
使用变频器可以进行流量、风量以及压力等的过程控制。
以端子 2、4 的模拟输入信号或通讯及顺控功能的参数设定值作为目标值及反馈量构成反馈系统后,进行 PID 控制。
Pr. 名称 初始值 设定范围 内容
127
A612
PID 控制自动切换频率 9999
0 ~ 590Hz 设定自动切换为 PID 控制的频率。
9999 无 PID 控制自动切换功能
128
A610
PID 动作选择 0
0、20
*1
、21
*1
、
50、51、60、
61、1000、
1001、1010、
1011、2000、
2001、2010、
2011
进行偏差值、测量值、目标值的输入方法和正作用、负作用的选择。
40 ~ 43 参照第491页
129
A613
PID 比例范围 100%
0.1 ~ 1000%
如果比例带较窄 (参数设定值较小),则测量值的微小变化将会导致
执行量的很大变化。因此,随着比例带变窄,响应的灵敏性 (增益)
将得到改善,但会发生振荡等导致稳定性变差。增益 Kp = 1/ 比例带
9999 无比例控制
130
A614
PID 积分时间 1s
0.1 ~ 3600s
在偏差步进输入时,仅通过积分 (I)动作得到与比例 (P)动作相
同的执行量所需要的时间 (Ti)。积分时间变短时,到达设定值将变
快,但也更容易发生振荡。
9999 无积分控制
131
A601
PID 上限 9999
0 ~ 100%
设定上限值。如果反馈量超过设定,则输出 FUP 信号。测量值的最大
输入 (20mA/5V/10V)相当于 100%。
9999 功能无效
132
A602
PID 下限 9999
0 ~ 100%
设定下限值。如果测量值超出设定范围,则输出 FDN 信号。测量值的
最大输入 (20mA/5V/10V)相当于 100%。
9999 功能无效
133
A611
PID 动作目标值 9999
0 ~ 100% 设定 PID 控制时的目标值。
9999 Pr.128 设定的值为目标值。
134
A615
PID 微分时间 9999
0.01 ~ 10s
在偏差指示灯输入时,仅得到比例动作 (P)的执行量所需要的时间
(Td)。随着微分时间的增大,对偏差的变化的响应也越快。
9999 无微分控制
553
A603
PID 偏差范围 9999
0 ~ 100% 偏差量的绝对值超过偏差限制值时,输出 Y48 信号。
9999 功能无效
554
A604
PID 信号动作选择 00~3、10~13
可以对测量值输入时的上限极限、下限极限检测时的动作,以及偏差
的极限检测时的动作进行选择。还可以选择 PID 输出中断功能的动
作。
575
A621
输出中断检测时间 1s
0 ~ 3600s
PID 运算后的输出频率低于 Pr.576 设定值的状态所持续的时间为
Pr.575 设定时间以上时,停止变频器的运行。
9999 无输出中断功能
576
A622
输出中断检测水平 0Hz 0 ~ 590Hz 设定进行输出中断处理的频率。
577
A623
输出中断解除水平 1000% 900 ~ 1100%
设定解除 PID 输出中断功能的等级
(Pr.577 - 1000%)。
609
A624
PID 目标值 / 偏差输入选
择
[E800]
[E800-
(SC)E]
[E806]
2
[E800-NC]
4
2
*1
通过端子 2 输入目标值、偏差值
3
*1
通过端子 4 输入目标值、偏差值
4 通过通讯输入目标值、偏差值
5 通过顺控功能输入目标值、偏差值
610
A625
PID 测定值输入选择
[E800]
[E800-
(SC)E]
[E806]
3
[E800-NC]
4
2
*1
通过端子 2 输入测量值
3
*1
通过端子 4 输入测量值
4 通过通讯输入测量值
5 通过顺控功能输入测量值
477
15. (A)应用程序参数
15.6 PID 控制
11
12
13
14
15
16
17
18
19
20
*1 CC-Link 通讯功能内置产品不能进行设定。
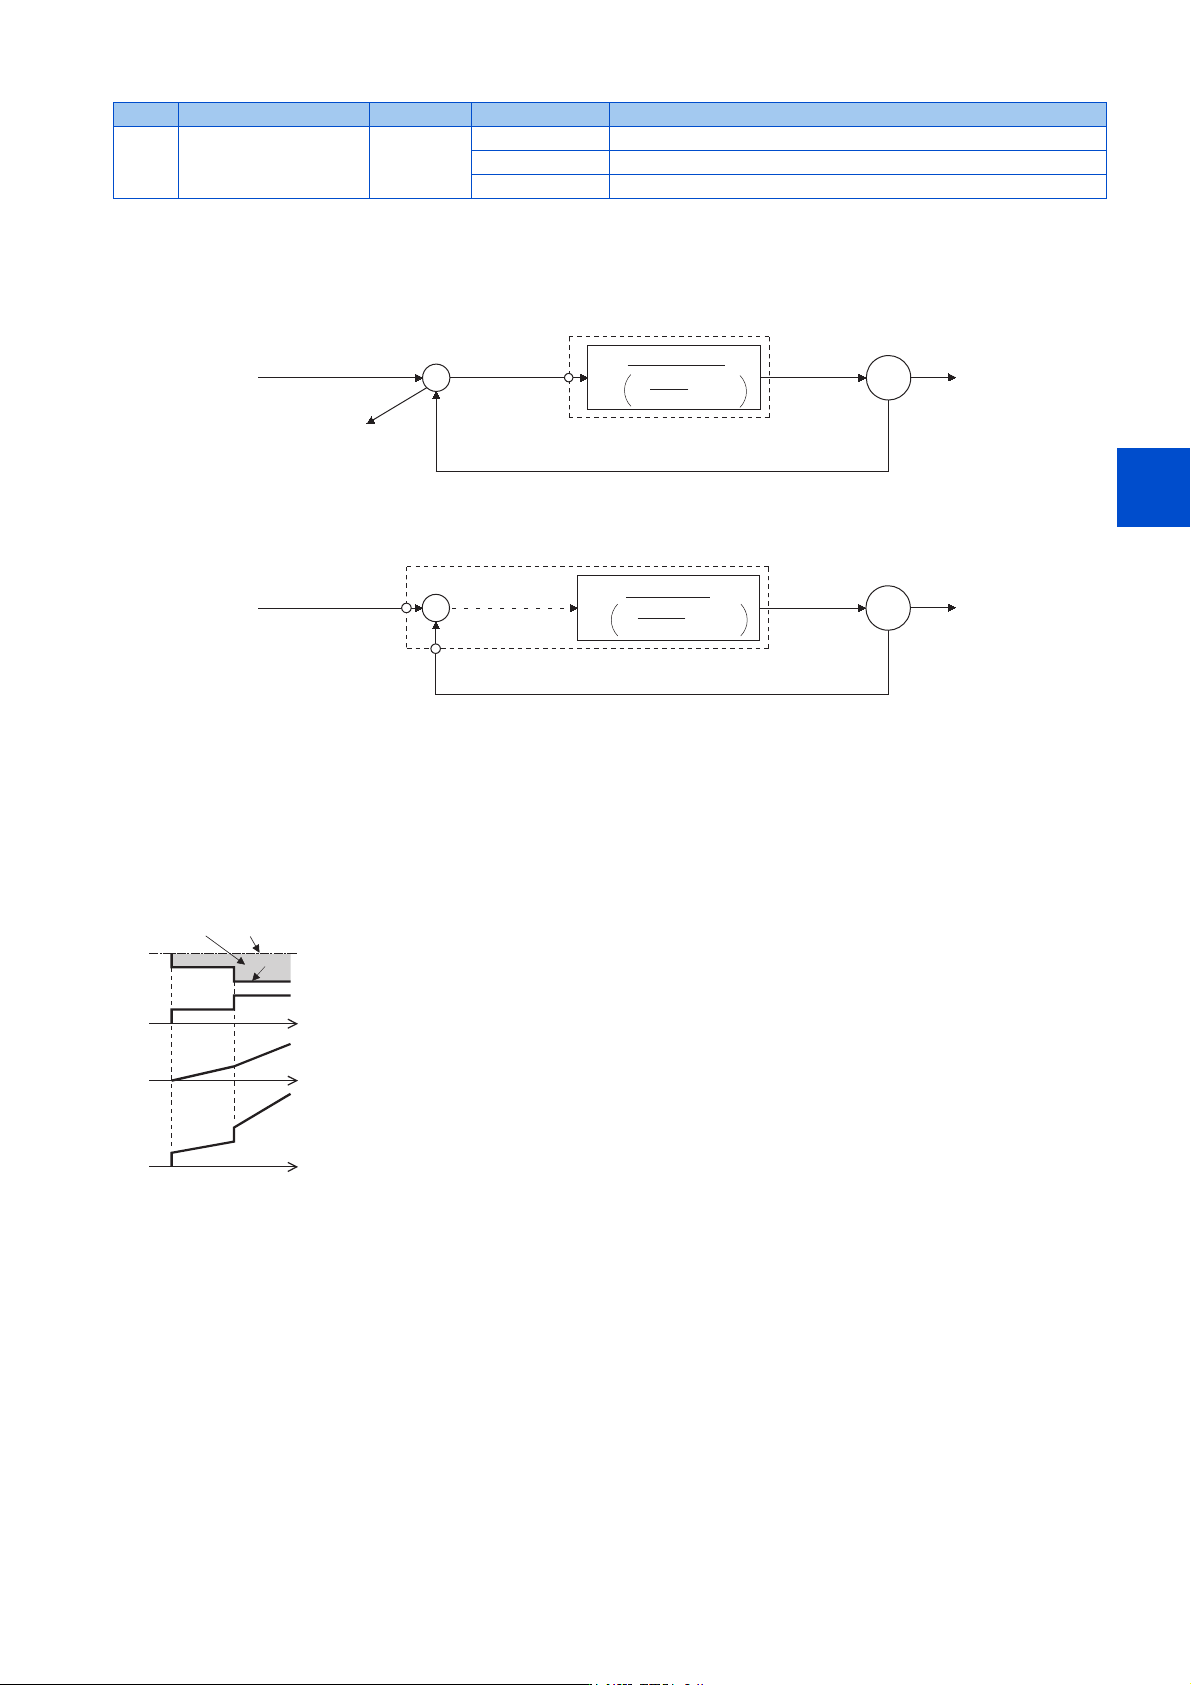
PID 控制基本构成
Pr.128 = “50、51、1010、1011、2010、2011” (偏差输入)
Pr.128 = “20、21” (测量值输入)
*2 应设定 Pr.858 端子 4 功能分配= “0”。Pr.858 ≠ “0” 时,PID 控制无效。
PID 动作概要
PI 动作
PI 动作是由比例动作 (P)和积分动作 (I)组合成的,是根据偏差大小及时间变化产生执行量的动作。
[ 测量值阶跃变化时的动作示例 ]
(注)PI 动作是 P 和 I 动作之和。
PD 动作
PD 动作是由比例动作 (P)和微分动作 (D)组合成的,是根据偏差速度产生执行量的动作,是可以改善过渡特性的动作。
1015
A607
频率极限时积分停止选
择
0
0 极限时停止积分、执行量 ±100%
1 极限时继续积分、执行量 ±100%
2 极限时停止积分、执行量 0 ~ 100%
Pr. 名称 初始值 设定范围 内容
0
ٿᐞ
৽侸ؑ˄⍻䟿٬˅
7Lh6
7Gh6
.S
3,'╄㇇
㠣ཆ䜘
ⴞḷ٬
仁ಘ⭥䐟
⭥ᵪ
.S˖∄ֻᑨᮠǂ7L˖〟࠶ᰦ䰤ǂ6˖╄㇇ㅖǂ7G˖ᗞ࠶ᰦ䰤
ᢗ㹼䟿
䙊䇟ᡆ
3U
0
7Lh6
.S7Gh6
3,'╄㇇
3Uᡆㄟᆀ
ⴞḷ٬
仁ಘ⭥䐟
⭥ᵪ
৽侸ؑ˄⍻䟿٬˅
ㄟᆀ
.S˖∄ֻᑨᮠǂ7L˖〟࠶ᰦ䰤ǂ6˖╄㇇ㅖǂ7G˖ᗞ࠶ᰦ䰤
ᢗ㹼䟿
'&9
9ǃP$
'&P$9ǃ9
ٿᐞ
ⴞḷ٬
⍻䟿٬
ᰦ䰤
ᰦ䰤
ᰦ䰤
3,ࣘ
,ࣘ
3ࣘ