ib0600869chnt.pdf - 第480页
479 15. (A)应用程序参数 15.6 PID 控制 11 12 13 14 15 16 17 18 19 20 接线示例 *1 应根据检测器的电源规格准备电源。 *2 所使用的输出端子根据 Pr.190 ~ Pr.197 (输出端子功能选择) 的设定不同而不同。 *3 所使用的输入端子根据 Pr.178 ~ Pr.189 (输入端子功能选择) 的设定不同而不同。 将 PID 控制有效 (X1 4) 信号分配至输入端子后, 仅…
478
15. (A)应用程序参数
15.6 PID 控制
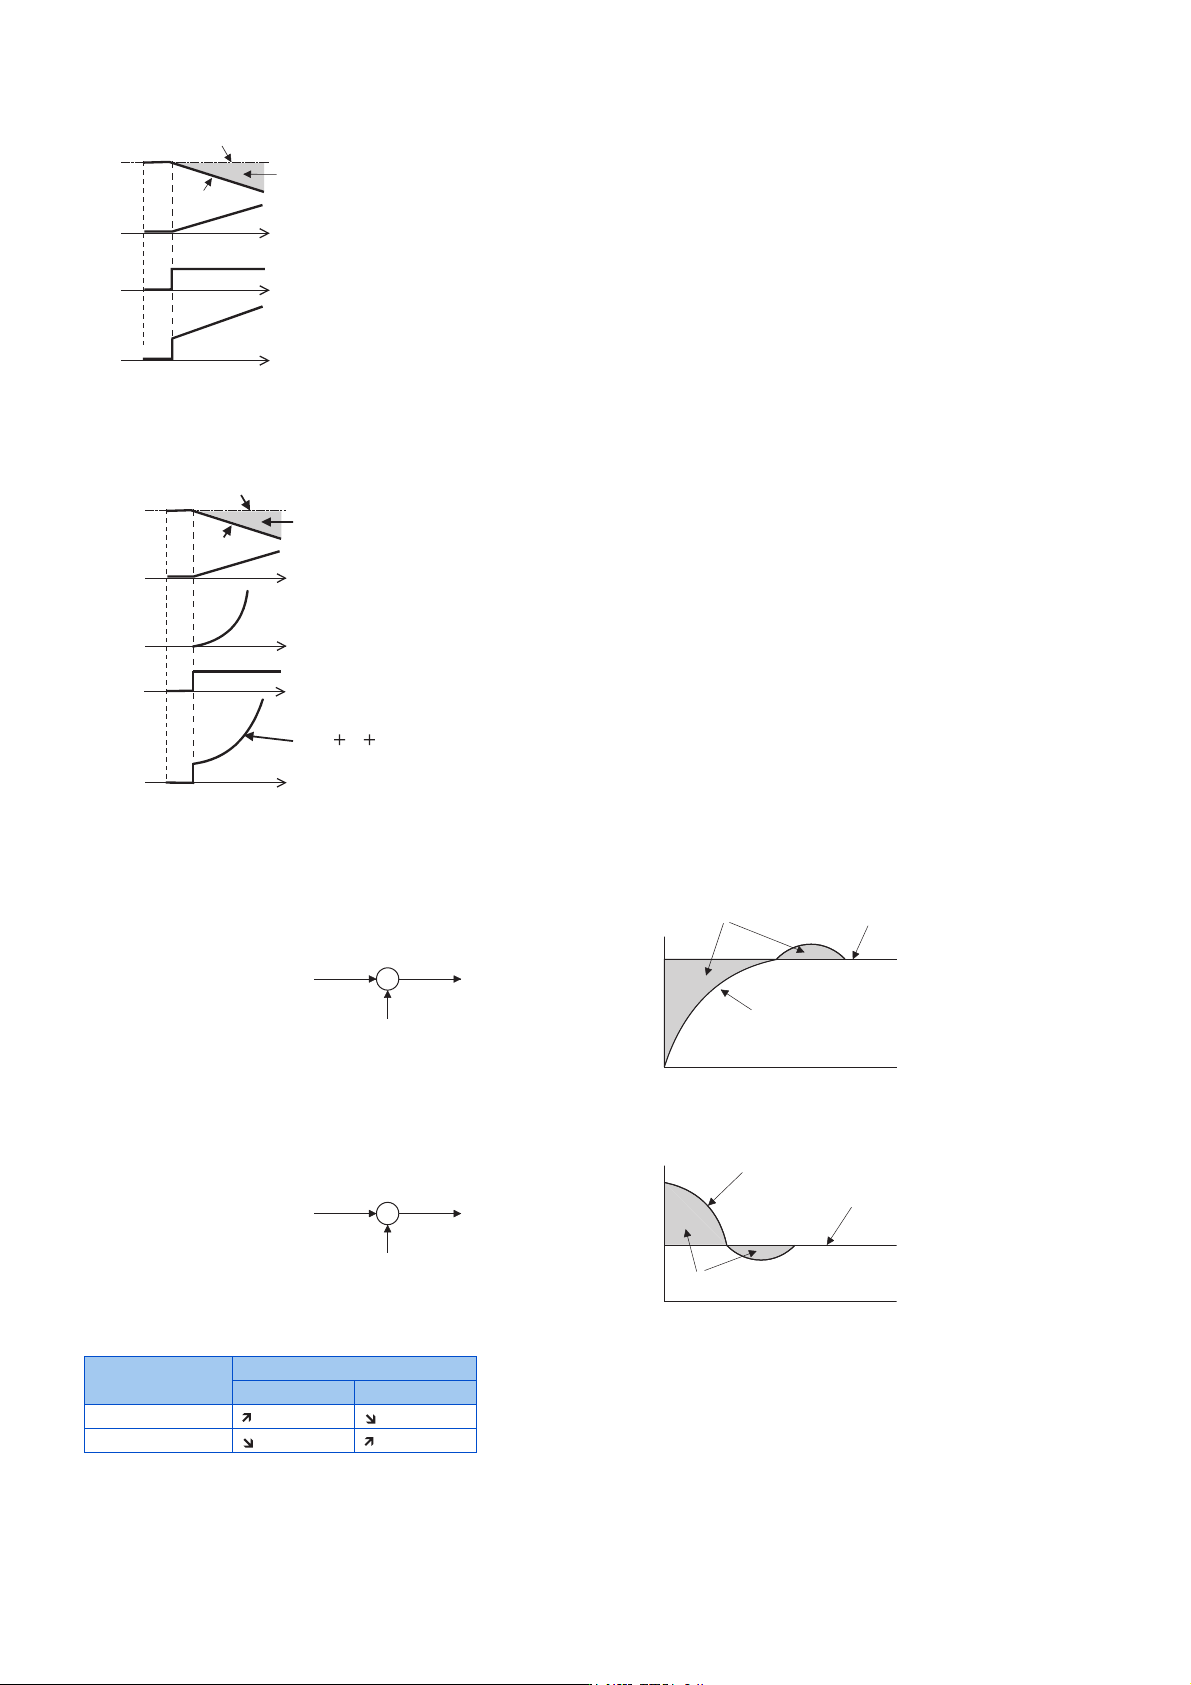
[ 测量值按比例变化时的动作示例 ]
(注)PD 动作是 P 和 D 动作之和。
PID 动作
PID 动作是将 PI 动作和 PD 动作组合的动作功能,是吸收了各项动作优点的控制动作。
(注)PID 动作是 P 和 I 及 D 动作之和。
负作用
当偏差 X = (目标值-测量值)为正时,增加执行量 (输出频率),如果偏差为负,则减小执行量。
正作用
当偏差 X = (目标值-测量值)为负时,增加执行量 (输出频率),如果偏差为正,则减小执行量。
偏差与执行量 (输出频率)的关系
PID 动作设定
偏差
正 负
负作用
正作用
ٿᐞ
ⴞḷ٬
⍻䟿٬
ᰦ䰤
ᰦ䰤
ᰦ䰤
3'ࣘ
'ࣘ
3ࣘ
ٿᐞ
ⴞḷ٬
⍻䟿٬
3,'ࣘ
'ࣘ
3ࣘ
,ࣘ
\ DW
EW ˿
ᰦ䰤
ᰦ䰤
ᰦ䰤
ᰦ䰤
冷→大
热→小
目标值
X>0
X<0
反馈信号
(测量值)
+
-
〔暖气时〕
偏差
目标值
测量值
ߧėሿ
✝ėབྷ
ⴞḷ٬
;˚
;˘
৽侸ؑ
˄⍻䟿٬˅
ˇ
ˉ
ǒߧ≄ᰦǓ
ٿᐞ
ⴞḷ٬
⍻䟿٬
479
15. (A)应用程序参数
15.6 PID 控制
11
12
13
14
15
16
17
18
19
20
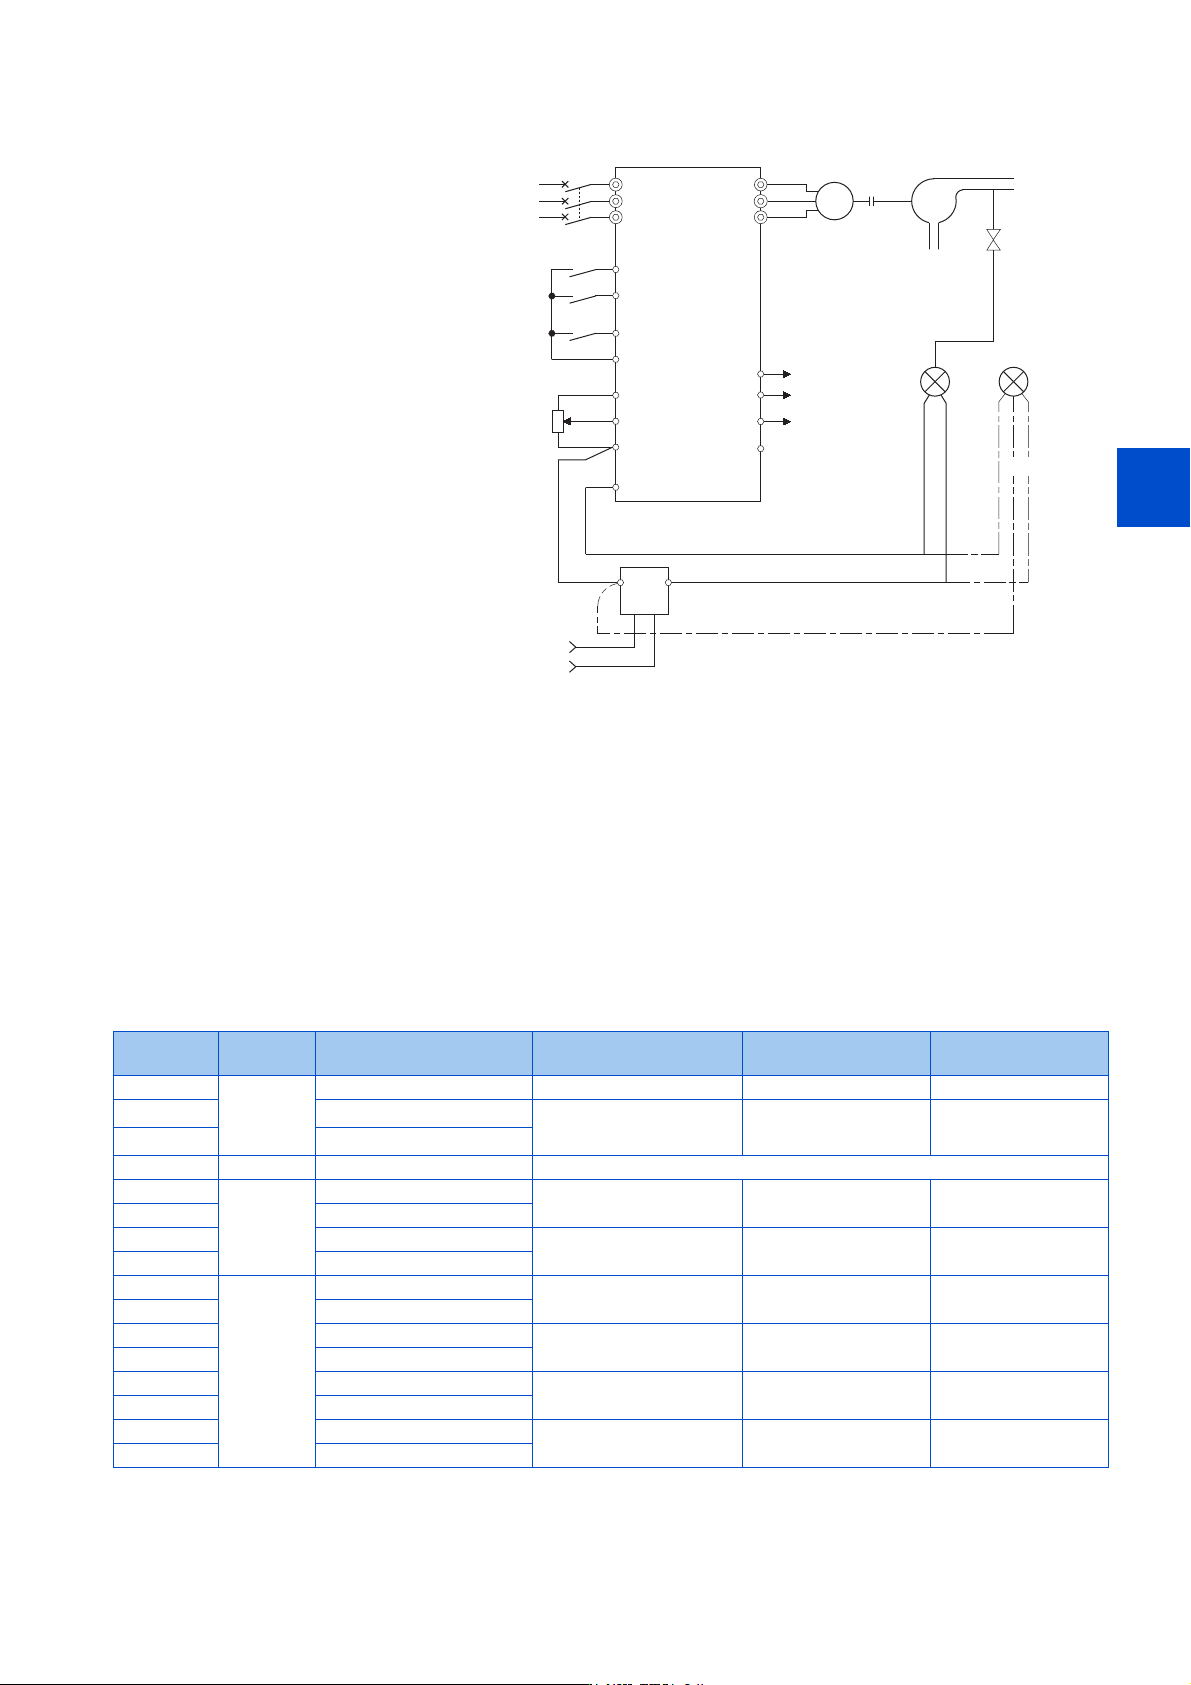
接线示例
*1 应根据检测器的电源规格准备电源。
*2 所使用的输出端子根据 Pr.190 ~ Pr.197 (输出端子功能选择)的设定不同而不同。
*3 所使用的输入端子根据 Pr.178 ~ Pr.189 (输入端子功能选择)的设定不同而不同。将 PID 控制有效 (X14)信号分配至输入端子后,仅可在 X14
信号为 ON 时进行 PID 控制。
*4 无需输入 AU 信号。
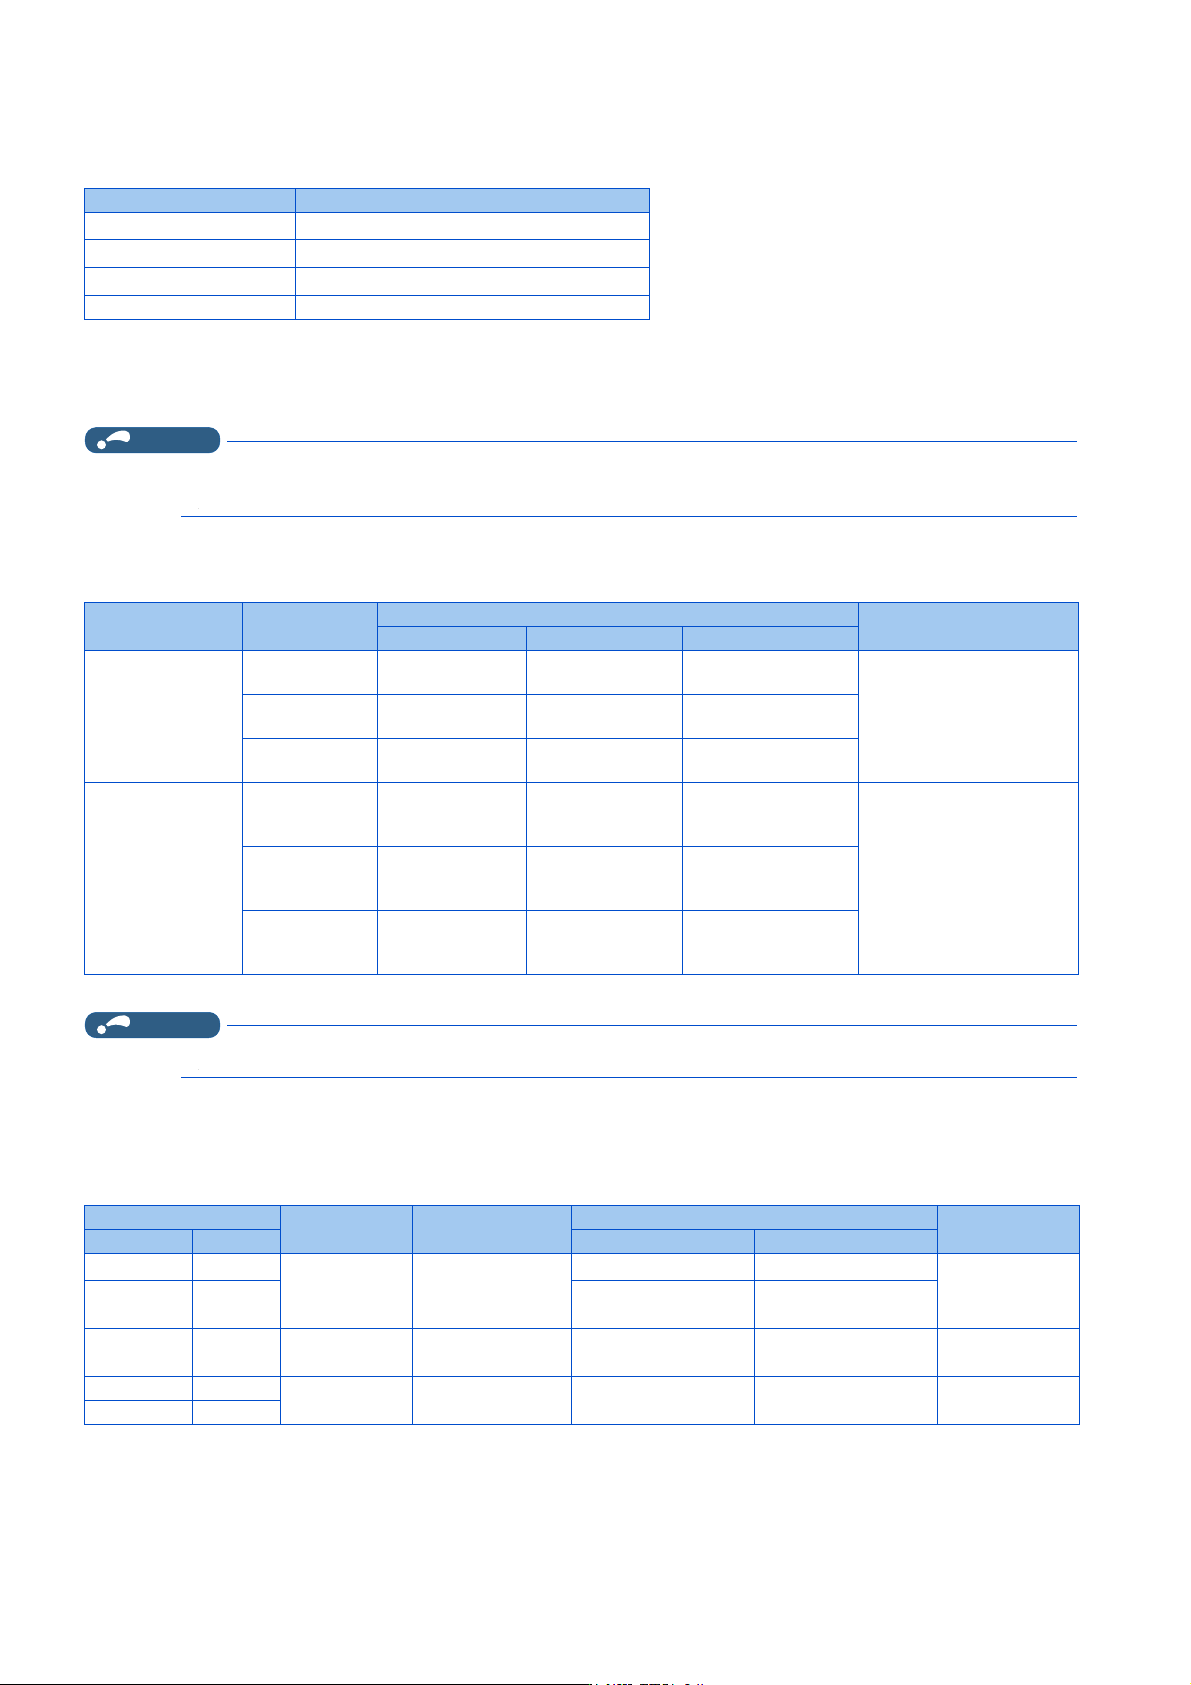
偏差值、测量值、目标值的输入方法和 PID 动作方法的选择 (Pr.128、
Pr.609、Pr.610)
•通过Pr.128 对 PID 的目标值、检测器检测出的测量值和通过外部设备计算的偏差的输入方法进行选择。另外,进行正作用
和负作用的选择。
• 应根据输入设备的规格,通过 Pr.73 模拟量输入选择或 Pr.267 端子 4 输入选择来切换端子 2、端子 4 的电压 / 电流规格。
变更了 Pr.73、Pr.267 的设定后,应确认电压 / 电流输入切换开关的设定。如果设定错误,将导致异常、故障、误动作。
(关于设定,参照第 378 页)
*1 CC-Link 通讯功能内置产品不能进行设定。
*2 在 Pr.133 ≠ “9999” 时,Pr.133 的设定有效。
*3 可通过 CC-Link、CC-Link IE TSN、CC-Link IE 现场网络 Basic、BACnet/IP、BACnet MS/TP 通讯进行输入。关于各种通讯,请参照 FR-A8NC E 套
件使用手册或使用手册 (通讯篇)。使用 IP67 规格产品时,无法使用 CC-Link 通讯。
• 漏型逻辑
• Pr.128 =20
• Pr.182 =14
• Pr.190 =15
• Pr.191 =14
• Pr.192 =16
⭥Ⓚ
0&&%
仁ಘ
↓䖜
৽䖜
3,'᧗ࡦ䘹ᤙ
⭥սಘ
˄ⴞḷ٬䇮ᇊ
9
⭥Ⓚ
$&
9+]
5/
6/
7/
67)
675
5+;
6'
8
9
:
)83581
)'1)8
6(
⍻䟿٬˅P$
⭥ᵪ
0
⌥
3
к䲀
л䲀
䗃ࠪؑޜޡㄟᆀ
㓯ර
Ⲵᛵߥ
Րᝏಘ
㓯ර
Ⲵᛵߥ
ˉ
ˇˇ ˇ
ˉ
287
9
↓䖜˄৽䖜˅
䖜ᯩ䗃ࠪ
5/$%&
&20
Pr.128
设定值
Pr.609
Pr.610
PID 动作 目标值输入 测量值输入 偏差输入
0
无效
PID 无效 - - -
20
*1
负作用
端子 2 或 Pr.133
*2
端子 4 -
21
*1
正作用
40 ~ 43 有效 浮辊控制 关于浮辊控制,请参照第491页
50
无效
负作用
--
通讯
*3
51 正作用
60 负作用
通讯
*3
通讯
*3
-
61 正作用
1000
有效
负作用
根据 Pr.609
*2
根据 Pr.610 -
1001 正作用
1010 负作用
--根据Pr.609
1011 正作用
2000 负作用 (无频率反映)
根据 Pr.609
*2
根据 Pr.610 -
2001 正作用 (无频率反映)
2010 负作用 (无频率反映)
--根据Pr.609
2011 正作用 (无频率反映)
480
15. (A)应用程序参数
15.6 PID 控制
• 可以自由选择通过 Pr.609 PID 目标值 / 偏差输入选择输入目标值 / 偏差的方法,通过 Pr.610 PID 测定值输入选择输入测
量值的方法。基于 Pr.609、Pr.610 的选择在 Pr.128 = “1000 ~ 2011” 时有效。
*4 CC-Link 通讯功能内置产品不能进行设定。
*5 在 Pr.609 和 Pr.610 中,对目标值和测量值选择了相同的输入方法时,目标值输入无效。(以目标值 0% 进行动作)
*6 可通过 CC-Link、CC-Link IE TSN、CC-Link IE 现场网络 Basic、BACnet/IP、BACnet MS/TP 通讯进行输入。关于各种通讯,请参照 FR-A8NC E 套
件使用手册或使用手册 (通讯篇)。使用 IP67 规格产品时,无法使用 CC-Link 通讯。
NOTE
• 偏差输入选择了端子 2、端子 4 时,应进行 C3(Pr.902) 及 C6(Pr.904) 的偏置校正,以免输入负的电压作为偏差输入信号。负
电压的输入可能会导致设备及变频器损坏。
• 模拟输入端子的输入值和目标值、测量值、偏差的关系如下所示。(校正用参数初始值)
*7 可以通过 Pr.73 模拟量输入选择、Pr.267 端子 4 输入选择和电压 / 电流输入切换开关进行变更。(参照第 378 页)
NOTE
•通过Pr.73、Pr.267 及电压 / 电流输入切换开关对电压 / 电流输入规格进行切换时,应务必进行校正。
不同运行模式的 PID 输入方法
• 各运行模式的目标值、测量值、偏差的输入方法如下所示。
• 目标值输入
*1 BACnet/IP、BACnet MS/TP 时
*2 CC-Link、CC-Link IE TSN、CC-Link IE 现场网络 Basic 的情况
*3 顺控功能无效时,输入值为 0。SD1255 的位 0 为 0 时,PID 控制无效。
*4 在 Pr.133 ≠ “9999” 时,Pr.133 为目标值。
*5 在无网络运行模式的指令权,或速度指令权为通讯以外的情况下,通过通讯进行的输入无效。但是,外部端子输入有效(不变为 PID 控制无效)。
Pr.609、Pr.610 设定值 输入方法
2
*4
端子 2
*5
3
*4
端子 4
*5
4
通讯
*6
5 顺控功能
输入端子 输入规格
*7
与模拟输入的关系
校正用参数
目标值 测量值 偏差
端子 2
0~5V
0V = 0%
5V = 100%
0V = 0%
5V = 100%
0V = 0%
5V = 100%
Pr.125、C2 ~ C4(Pr.902、
Pr.903)
0~10V
0V = 0%
10V = 100%
0V = 0%
10V = 100%
0V = 0%
10V = 100%
0 ~ 20mA
0mA = 0%
20mA = 100%
0mA = 0%
20mA = 100%
0mA = 0%
20mA = 100%
端子 4
0~5V
0~1V=0%
5V = 100%
0~1V=0%
5V = 100%
0V = -20%
1V = 0%
5V = 100%
Pr.126、C5 ~ C7(Pr.904、
Pr.905)
0~10V
0~2V=0%
10V = 100%
0~2V=0%
10V = 100%
0V = -20%
2V = 0%
10V = 100%
0 ~ 20mA
0 ~ 4mA = 0%
20mA = 100%
0~4mA=0%
20mA = 100%
0mA = -20%
4mA = 0%
20mA = 100%
PID 动作选择
输入位置
PU 运行
外部运行
网络运行
顺控功能
Pr.128 Pr.609 BACnet 通讯
*1
左述以外
*2
60、61 -
通讯 PID 控制无效
ANALOG VALUE 310
通讯 (PID 目标值)
*5
-
1000、1001 4
Pr.133 设定值 /ANALOG
VALUE 310
*4
Pr.133 设定值 / 通讯
(PID 目标值)
*4*5
1000、1001 5 顺控功能 - - -
Pr.133 设定值 /
SD1248
*3*4
20、21 -
外部
Pr.133 设定值 / 外
部端子
*4
Pr.133 设定值 / 外部端
子
*4
Pr.133 设定值 / 外部端
子
*4
-
1000、1001 2、3