ib0600869chnt.pdf - 第488页
487 15. (A)应用程序参数 15.6 PID 控制 11 12 13 14 15 16 17 18 19 20 NOTE • 频率指令权为 外部时的优先顺序为 “JOG 运行 (JOG/JOG2 信号 ) > 多段速运行 (RL/RM/RH/REX 信号) > PID 控制 ( X1 4 信号) >端子 4 模拟 输入 (AU 信号)>脉冲列输入 (选件 FR-E8AXY)> 16b it 数字 输入 (选件 FR-A8AX)>…
486
15. (A)应用程序参数
15.6 PID 控制
• 目标值输入的校正
(例:通过端子 2 输入目标值时)
1. 端子 2-5 间外加目标值设定 0% 的输入电压 (例:0V)。
2. C2(Pr.902) 中的偏差为 0% 时,输入变频器必须输出的频率 (例:0Hz)。
3. 在 C3(Pr.902) 中设定 0% 时的电压值。
4. 端子 2-5 间外加目标值设定 100% 的输入电压 (例:5V)。
5. Pr.125 中的偏差为 100% 时,输入变频器必须输出的频率 (例:60Hz)。
6. 在 C4(Pr.903) 中设定 100% 时的电压值。
NOTE
•通过Pr.133 设定目标值时,C2(Pr.902) 的设定频率相当于 0%,Pr.125 的设定频率相当于 100%。
• 测量值输入的校正
1. 端子 4-5 间外加测量值 0% 的输入电流 (例:4mA)。
2. 通过 C6(Pr.904) 进行校正。
3. 端子 4-5 间外加测量值 100% 的输入电流 (例:20mA)。
4. 通过 C7(Pr.905) 进行校正。
NOTE
•通过C5(Pr.904)、Pr.126 设定的频率与通过 C2(Pr.902)、Pr.125 设定的频率分别设为相同的值。
• 可以将模拟输入的显示单位从 “%” 变更为 “V” 或 “mA”。(参照第385页)
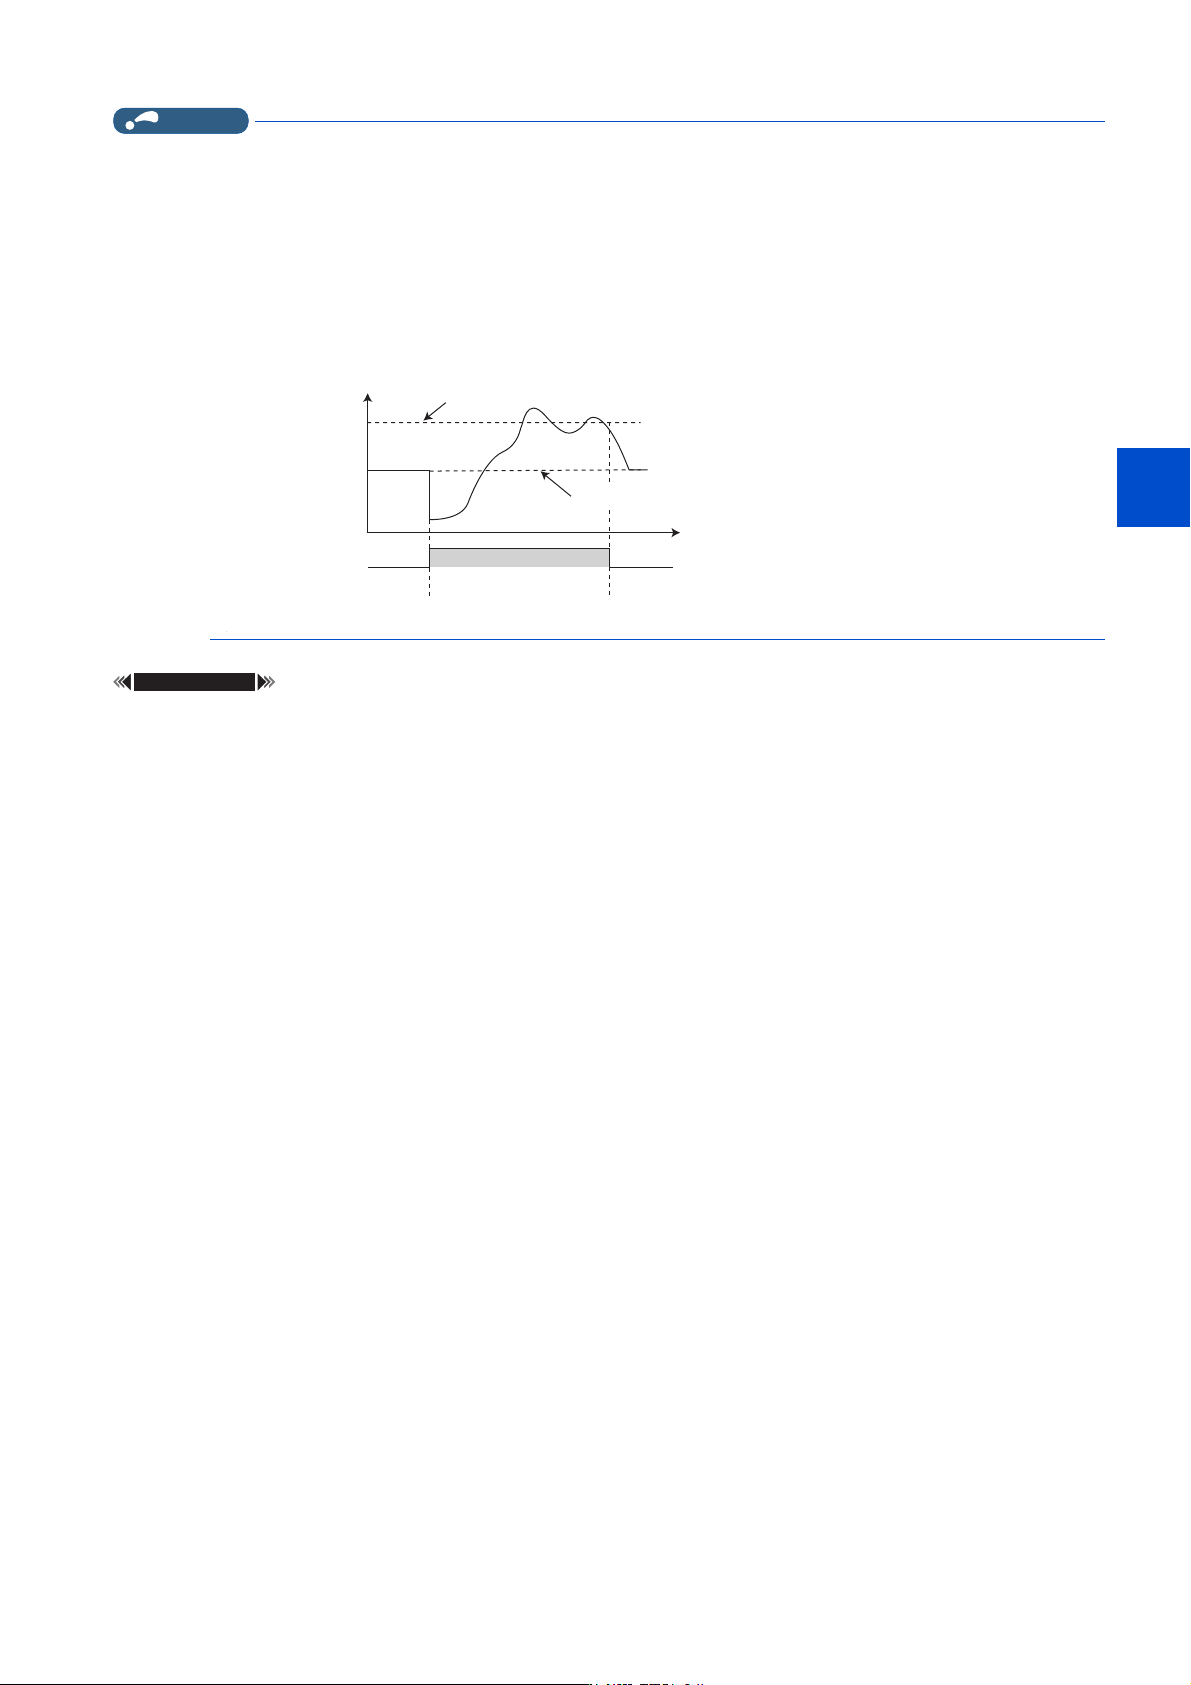
• 进行以上校正的结果如下图所示。
*1 执行量的上限为 Pr.125。
9
ˁ
ǒⴞḷ٬Ⲵ䇮ᇊǓ
P$
ˁ
ǒ⍻䟿٬Ǔ
ٿᐞˁ
ǒᢗ㹼䟿Ǔ
ᢗ㹼䟿+]
∗1
487
15. (A)应用程序参数
15.6 PID 控制
11
12
13
14
15
16
17
18
19
20
NOTE
• 频率指令权为外部时的优先顺序为 “JOG 运行(JOG/JOG2 信号)>多段速运行(RL/RM/RH/REX 信号)> PID 控制(X14 信号)
>端子 4 模拟输入 (AU 信号)>脉冲列输入 (选件 FR-E8AXY)> 16bit 数字输入 (选件 FR-A8AX)>端子 2 模拟输入 ”。
• 即使是 X14 信号为 ON 的状态,如果输入多段速运行 (RH、RM、RL、REX)信号或 JOG 运行 (JOG)信号,则停止 PID 控制后执
行多段速度或者 JOG 运行。
• 进行以下设定时,PID 控制将无效。
Pr.79 运行模式选择= “6” (无损切换模式)
• PID 控制方式下使用端子 4 输入时,应设定 Pr.858 端子 4 功能分配= “0”(初始值)。“0” 以外的情况下,PID 控制无效。
• 如果通过 Pr.178 ~ Pr.189、Pr.190 ~ Pr.197 变更端子功能,则可能会影响其他功能。应确认各端子的功能后再进行设定。
• PID 运行中,遥控操作功能无效。
• 常规运行时,如果切换为 PID 控制,则运行时的频率将不再保持,而变为以 0Hz 为标准进行 PID 运算后的频率指令值。
参照参数
Pr.59 遥控功能选择 第 265 页
Pr.73 模拟量输入选择 第 378 页
Pr.79 运行模式选择 第274页
Pr.178 ~ Pr.189 (输入端子功能选择) 第 395 页
Pr.190 ~ Pr.197 (输出端子功能选择) 第 359 页
Pr.290 监视器负输出选择 第 347 页
C2(Pr.902) ~ C7(Pr.905) 频率设定电压 (电流)偏置、增益 第 385 页
3,'ࣘ
仁⦷ᤷԔ
3,'ⴞḷ٬
䙊ᑨᛵߥлⲴ仁⦷ᤷԔ
21
൞ᑮ㿺䘆㺂ѣ࠽ᦘࡦ3,'Ⲻࣞ֒⽰ׁ
ᑨ㿴䘀㹼 3,'䘀㹼 ᑨ㿴䘀㹼
488
15. (A)应用程序参数
15.7 对 PID 控制的显示进行校正
15.7 对 PID 控制的显示进行校正
使用液晶操作面板 (FR-LU08)及参数模块 (FR-PU07)时,可以将 PID 控制相关参数、监视的显示单位变更为各种单位。
*1 CC-Link 通讯功能内置产品不能进行设定。
*2 ( )内为使用液晶操作面板及参数模块时的参数编号。
PID 显示的偏置和增益的校正 (C42(Pr.934) ~ C45(Pr.935))
• C42(Pr.934)、C44(Pr.935) 均≠ “9999” 时,可以对 PID 控制的目标值、测量值、偏差的模拟值进行偏差和增益的校正。
• “ 偏置 ”、“ 增益 ” 是对从外部输入的 DC0 ~ 5V/0 ~ 10V 或者 DC4 ~ 20mA 等的测量值输入信号与 PID 显示系数的关系
进行调整的功能。(可以通过 Pr.128、Pr.609、Pr.610 选择测量值输入所使用的端子。)
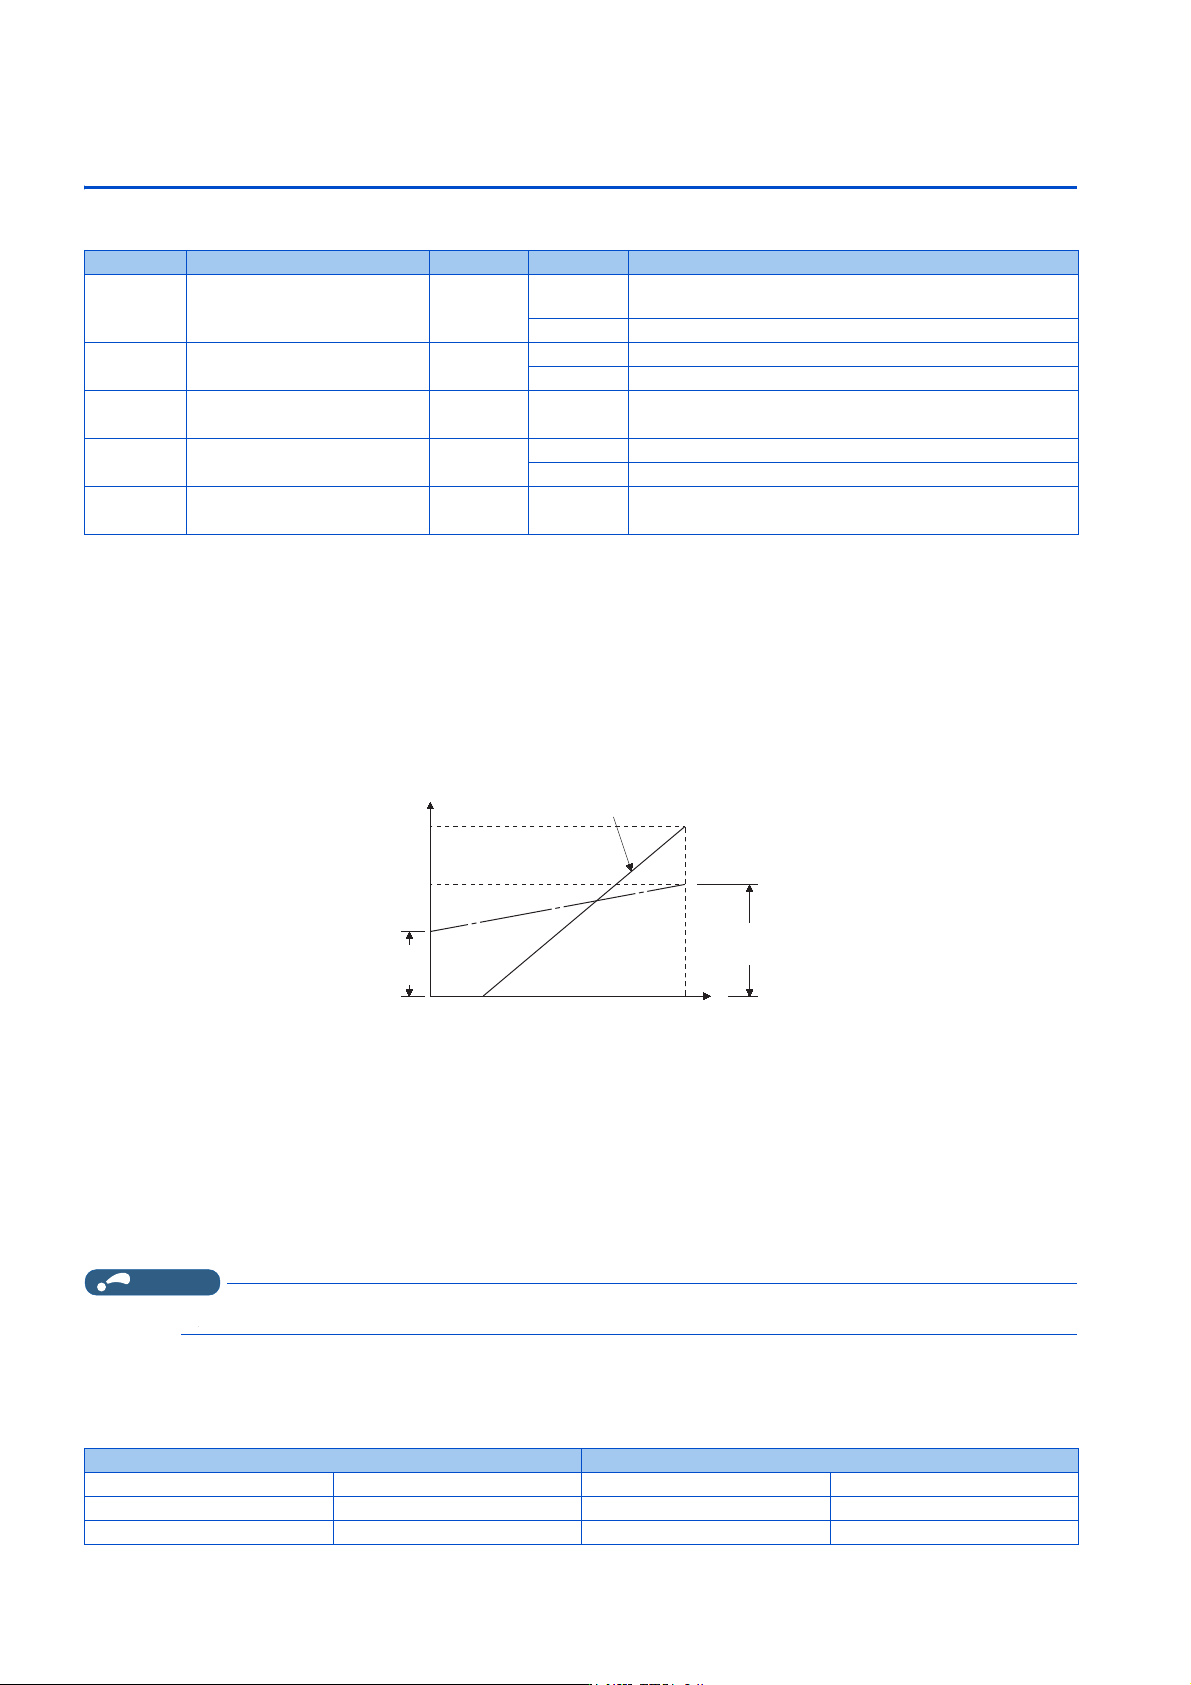
•在C42(Pr.934) 中设定 PID 测量值 (控制量)为 0% 时显示的值,在 C44(Pr.935) 中设定 PID 测量值 (执行量)为 100% 时
显示的值。
• C42(Pr.934)、C44(Pr.935)均≠“9999”时,Pr.133被选择为目标值时,C42(Pr.934)相当于0%、C44(Pr.935)相当于100%。
• PID 显示偏置、增益的调整方法有 3 种。
(详细内容,请参照第 385 页,将 C7(Pr.905) 替换为 C45(Pr.935)、将 Pr.126 替换为 C44(Pr.935) 进行调整。)
NOTE
•通过Pr.73、Pr.267 及电压 / 电流输入切换开关对电压 / 电流输入规格进行切换时,应务必进行校正。
• 应注意当 C42(PID 偏置系数)> C44(PID 增益系数)时,即使施加正(负)的偏差,变频器识别的偏差值也会为负(正)。
需要负作用时,应将 Pr.128 PID 动作选择设定为正作用。需要正作用时,应将 Pr.128 设定为负作用。此时,PID 输出切
断解除等级为 (1000 - Pr.577)。
Pr. 名称 初始值 设定范围 内容
759
A600
*1
PID 单位选择 0
0~43
变更在液晶操作面板 (FR-LU08)及参数模块 (FR-PU07)中
所显示的关于 PID 控制的显示单位。
9999 无显示单位切换
C42(934)
A630
*2
PID 显示偏置系数 9999
0 ~ 500 设定测量值输入的偏置侧 (最小)的系数。
9999 以百分比 (%)单位显示。
C43(934)
A631
*2
PID 显示偏置模拟值 20% 0 ~ 300%
设定测量值输入的偏置侧 (最小)的电流 / 电压的百分比
(%)换算值。
C44(935)
A632
*2
PID 显示增益系数 9999
0 ~ 500 设定测量值输入的增益侧 (最大)的系数。
9999 以百分比 (%)单位显示。
C45(935)
A633
*2
PID 显示增益模拟值 100% 0 ~ 300%
设定测量值输入的增益侧 (最大)的电流 / 电压的百分比
(%)换算值。
⍻䟿٬䗃ޕؑ
ˁ
P$
9
9
&3U
ࡍ٬
ٿ㖞
&3U
໎⳺
&3U
&3U
㌫ᮠ
对测量值输入端子外加电流 (电压)调整任意点的方法。
不对测量值输入端子外加电流 (电压)调整任意点的方法。
不调整电流 (电压),仅调整显示系数的方法。
Pr.934 < Pr.935 (常规设定) Pr. 934 ≥ Pr. 935
负作用 将 Pr.128 设定为负作用 负作用 将 Pr.128 设定为正作用
正作用 将 Pr.128 设定为正作用 正作用 将 Pr.128 设定为负作用
PID 输出切断解除等级 Pr.577 - 1000 PID 输出切断解除等级 1000 - Pr.577