ib0600869chnt.pdf - 第494页
493 15. (A)应用程序参数 15.8 浮辊控制 11 12 13 14 15 16 17 18 19 20 接线示例 *1 主速指令根据各运行模式 (外部、PU、通讯)的不同而不同。 *2 所使用的输出端子根据 Pr.190 ~ Pr.197 (输出端子功能选择) 的设定不同而不同。 *3 所使用的输入端子根据 Pr.178 ~ Pr.189 (输入端子功能选择) 的设定不同而不同。 *4 无需输入 AU 信号。 浮辊控…
492
15. (A)应用程序参数
15.8 浮辊控制
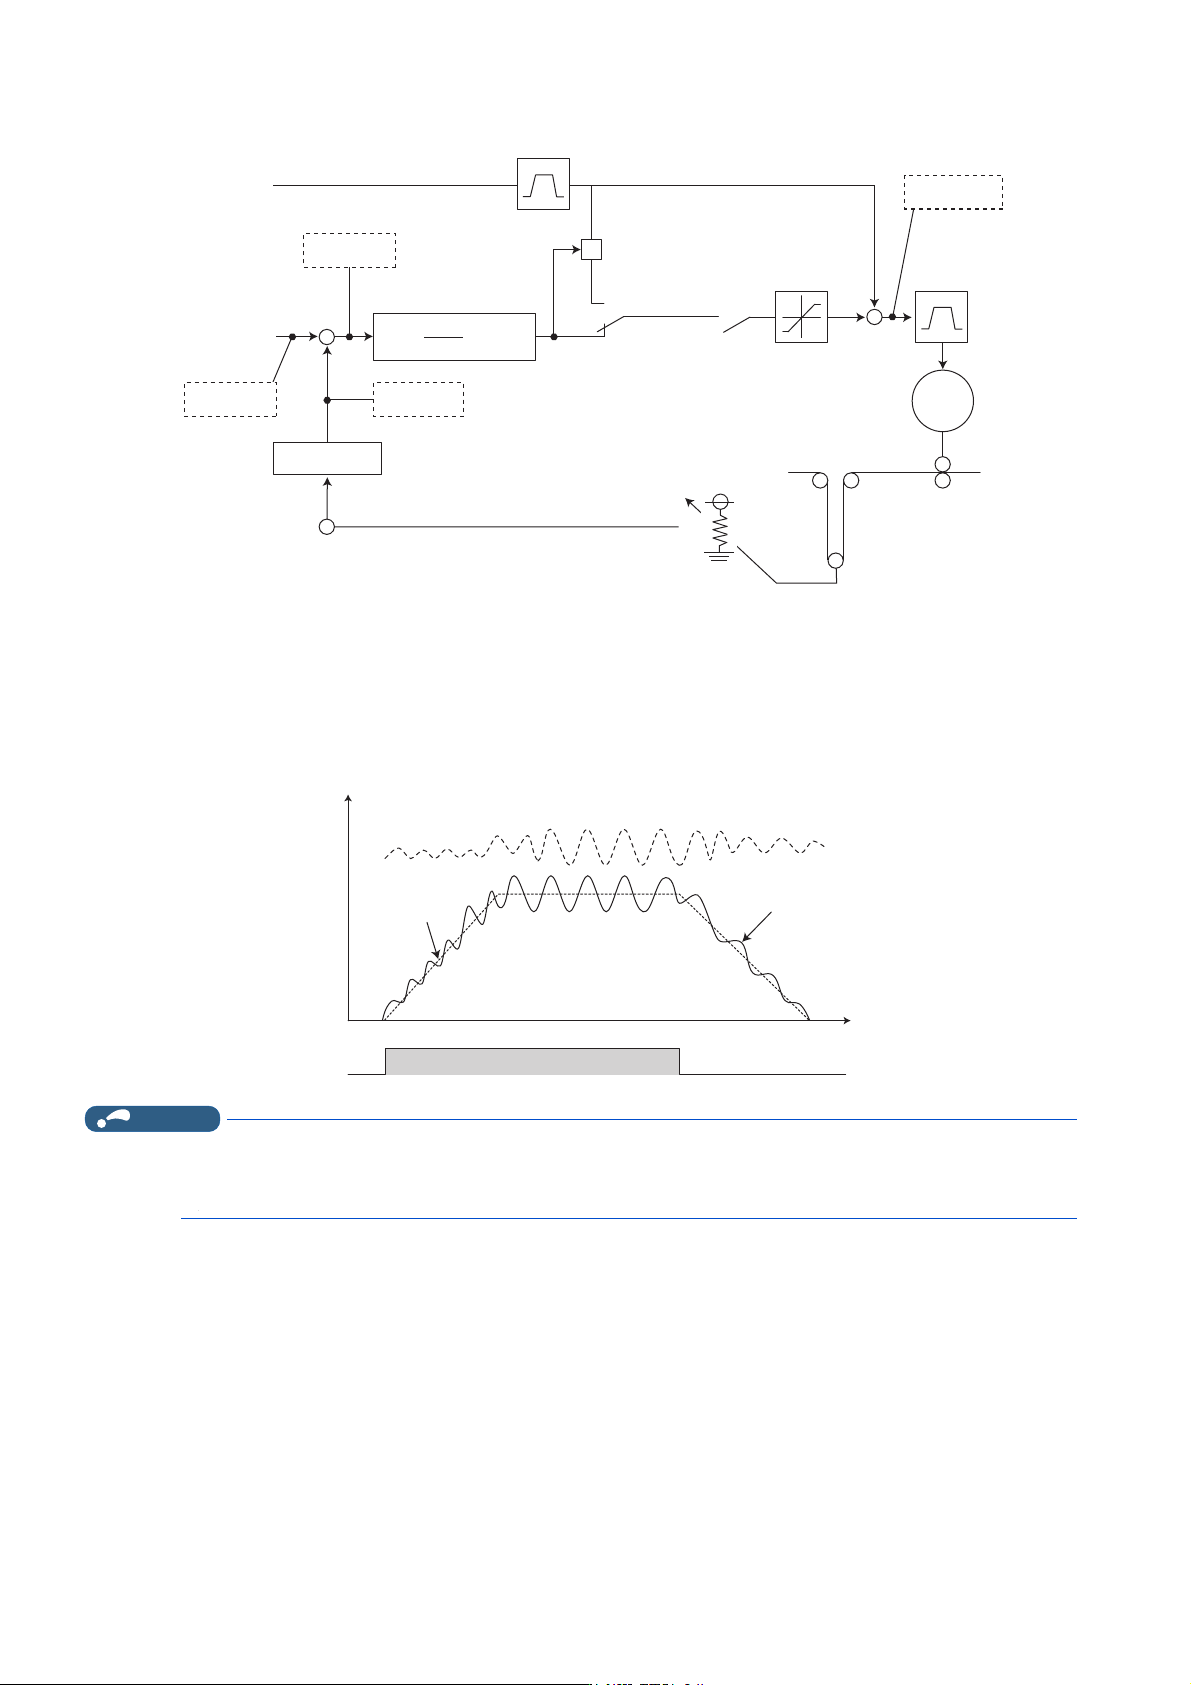
浮辊控制块图
*1 主速可以从外部 (模拟电压输入、多段速)、PU (数字频率设定)、通讯的所有运行模式中选择。
浮辊控制概要
• 通过将 Pr.128 PID 动作选择设定为 40 ~ 43,进行浮辊控制。主速指令为各运行模式 (外部、PU、通讯)的速度指令。根
据浮辊的位置检测信号进行 PID 控制,叠加到主速指令中。主速的加减速时间设定,应为加速时间:Pr.44 第 2 加减速时
间,减速时间:Pr.45 第 2 减速时间。
NOTE
• Pr.7 加速时间、Pr.8 减速时间通常设定为 0s。Pr.7、Pr.8 的设定较大时,加减速运行中的浮辊控制的响应性将变差。
• 浮辊控制中,瞬时停电再启动功能起动时,容易发生 E.OC[] 或 E.OV[]。这种情况下,应将瞬时停电再启动功能设定为无效
(Pr.57 = “9999”)。
䲀ࡦ
∄⦷
ѫ䙏࣐߿䙏
ѫ䙏ᤷԔ
⎞䖺
ⴞḷ٬ǂ3U
ㄟᆀ
⭥ս䇑
⎞䖺ս㖞Ự⍻
3,'᧗ࡦ
3,'ٿᐞ
3,'৽侸
3,'ⴞḷ
ⴞḷ仁⦷
;
3U˙ǃ
3U˙ǃ
࣐߿䙏
ˇ
ˇ
ˉ
ˇ
.Sˇǂǂǂˇ7Gg6
7Lg6
h
䖜Ѫ
0
67)
3,'࣐٬
ѫ䙏
21
䗃ࠪ仁⦷
ᰦ䰤
䗃ࠪ仁⦷
493
15. (A)应用程序参数
15.8 浮辊控制
11
12
13
14
15
16
17
18
19
20
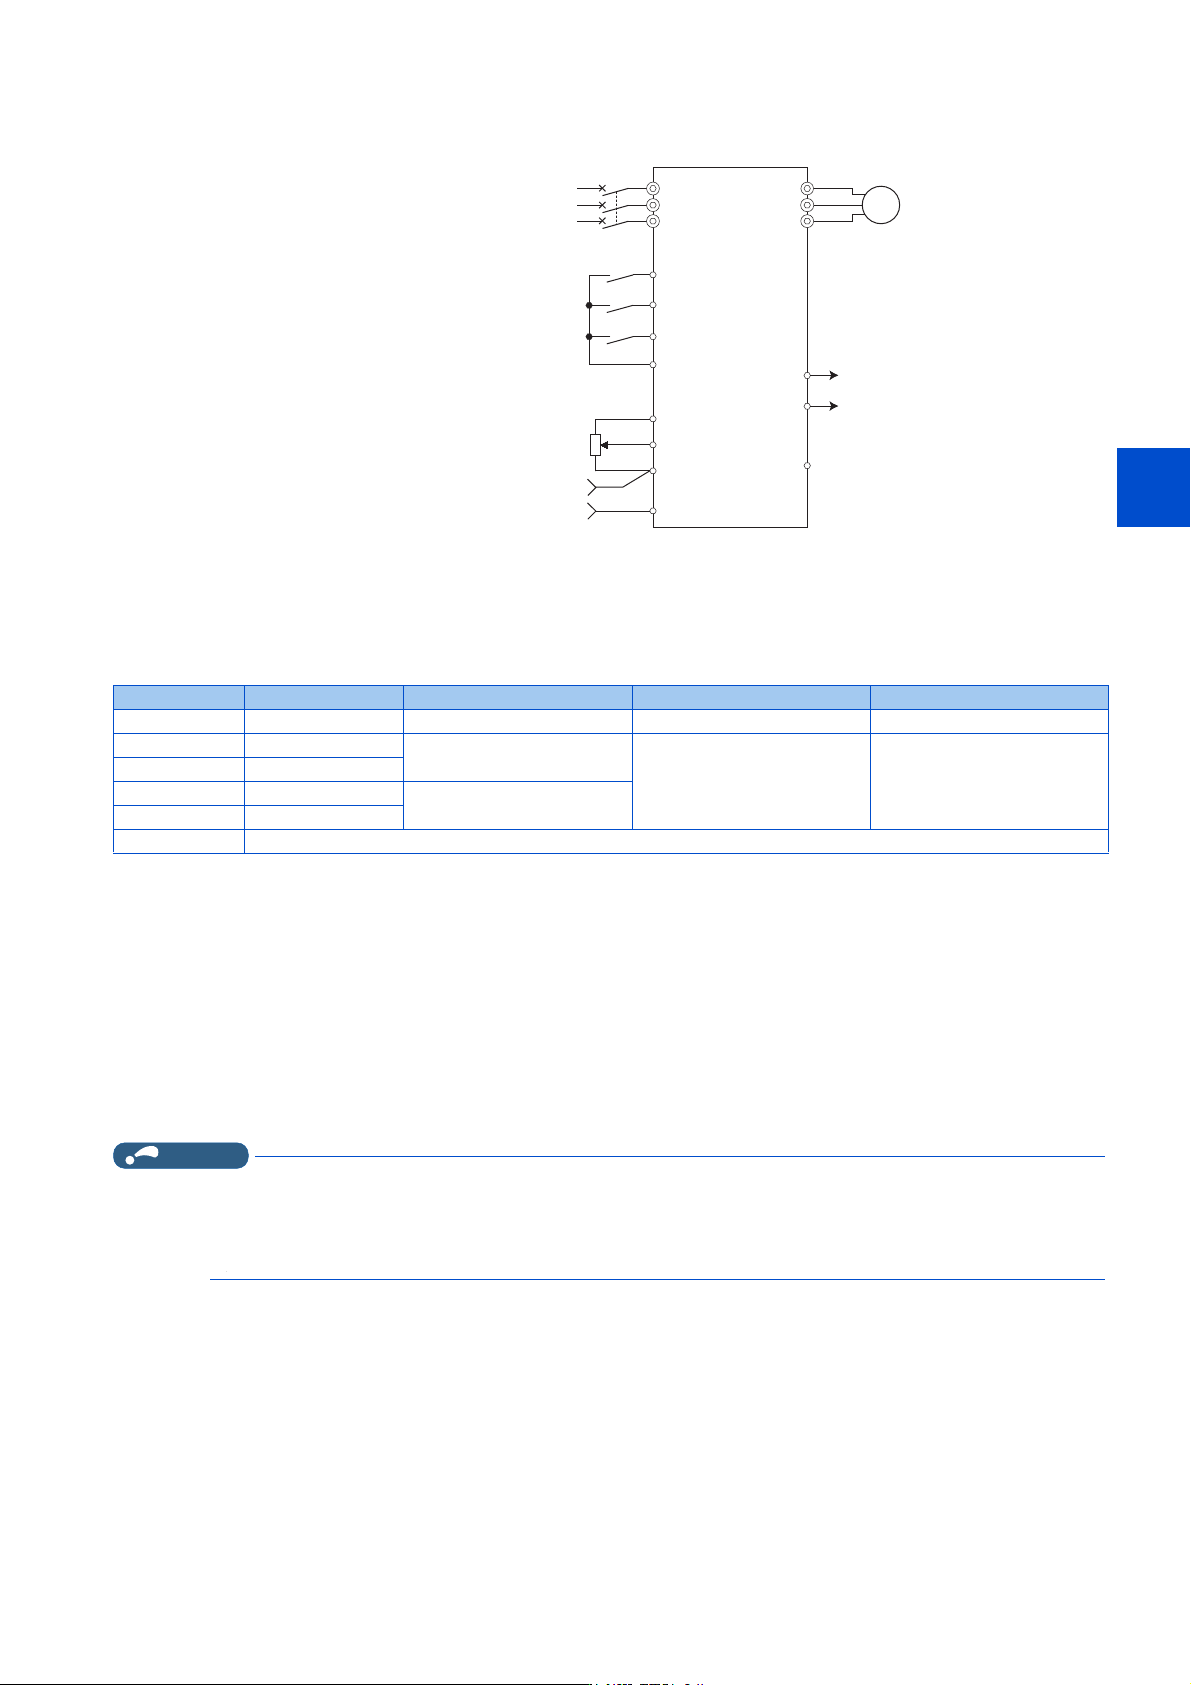
接线示例
*1 主速指令根据各运行模式 (外部、PU、通讯)的不同而不同。
*2 所使用的输出端子根据 Pr.190 ~ Pr.197 (输出端子功能选择)的设定不同而不同。
*3 所使用的输入端子根据 Pr.178 ~ Pr.189 (输入端子功能选择)的设定不同而不同。
*4 无需输入 AU 信号。
浮辊控制的动作选择 (Pr.128)
*1 在 Pr.133 ≠ “9999” 时,Pr.133 的设定有效。
• 进行浮辊控制时,应设定 Pr.128 PID 动作选择= “40 ~ 43”。
• 通过在 Pr.178 ~ Pr.182 (输入端子功能选择)的任意一个中设定 “14”,分配 PID 控制有效 (X14)信号后,浮辊控制
仅在 X14 信号为 ON 时有效。未分配 X14 信号时,仅需设定 Pr.128 即可使浮辊控制有效。
• 输入主速指令 (外部、PU、通讯)。可以对应任何运行模式的主速指令。
• 应在端子 2-5 间 (可以通过 Pr.133 或 Pr.609 选择))输入目标值,在变频器的端子 4-5 间 (可以通过 Pr.610 选择)输
入测量值信号 (浮辊位置检测信号)。
• Pr.129 PID 比例范围、Pr.130 PID 积分时间、Pr.131 PID 上限、Pr.132 PID 下限、Pr.134 PID 微分时间与 PID 控制的动
作相同。PID 控制的控制量 (%)与频率的关系为:0% 相当于 C2(Pr.902),100% 相当于 Pr.125 的设定频率。
NOTE
• Pr.128 = “0” 或 X14 为 OFF 时,不进行浮辊控制,为正常的变频器运行。
• 通过对 RS-485 通讯等经由网络分配了 X14 信号的端子的位进行 ON/OFF,可以进行浮辊控制。
• 选择浮辊控制时,应将 PID 输出切断功能设为无效 (Pr.575 输出中断检测时间= “9999”)。
• Pr.561 PTC 热敏电阻保护水平≠ “9999” 时,主速指令无法使用端子 2。端子 2 为 PTC 热敏电阻输入端子。
目标值 / 测量值的输入方法选择 (Pr.609、Pr.610)
• 选择通过 Pr.609 PID 目标值 / 偏差输入选择输入目标值的方法,通过 Pr.610 PID 测定值输入选择输入测量值的方法。应
根据输入设备的规格,通过 Pr.73 模拟量输入选择或 Pr.267 端子 4 输入选择来切换端子 2、端子 4 的电压 / 电流规格。
• 漏型逻辑
• Pr.128 =41
• Pr.182 =14
• Pr.193 =14
• Pr.194 =15
• Pr.133 =目标值
⭥Ⓚ
0&&%
仁ಘ
↓䖜
৽䖜
3,'᧗ࡦ䘹ᤙ
ѫ䙏ᤷԔ⭥սಘ
5/
6/
7/
67)
675
5+;
6'
8
9
:
)83)8
6(
⭥ᵪ
0
к䲀
)'1581 л䲀
䗃ࠪؑޜޡㄟᆀ
⎞䖺ս㖞Ự⍻
৽侸٬
Pr.128 设定值 PID 动作 叠加方法 目标值输入 测量值输入
0PID无效- - -
40 负作用
固定
根据 Pr.133 设定或通过 Pr.609
中选择的端子进行输入
*1
通过 Pr.610 中选择的端子进行
输入
41 正作用
42 负作用
比率
43 正作用
其他 参照第476页
494
15. (A)应用程序参数
15.8 浮辊控制
•设为Pr.133 PID 动作目标值≠ “9999” 时,Pr.133 为目标值。Pr.133 的设定值,C2(Pr.902) 的设定频率相当于 0%,
Pr.125 的设定频率相当于 100%。
*1 CC-Link 通讯功能内置产品不能进行设定。
*2 在 Pr.609 和 Pr.610 中,对目标值和测量值选择了相同的输入方法时,目标值输入无效。(以目标值 0% 进行动作)
*3 可通过 CC-Link、CC-Link IE TSN、CC-Link IE 现场网络 Basic、BACnet/IP、BACnet MS/TP 通讯进行输入。关于各种通讯,请参照 FR-A8NC E 套
件使用手册或使用手册 (通讯篇)。使用 IP67 规格产品时,无法使用 CC-Link 通讯。
NOTE
•变更了Pr.73、Pr.267 的设定后,应确认电压 / 电流输入切换开关的设定。如果设定错误,将导致异常、故障、误动作。(关
于设定,参照第378页)
• 偏差输入选择了端子 2、端子 4 时,应进行 C3(Pr.902) 及 C6(Pr.904) 的偏置校正,以免输入负的电压作为偏差输入信号。负
电压的输入可能会导致设备及变频器损坏。
• 模拟输入端子的输入值和目标值、测量值的关系如下所示。
*4 可以通过 Pr.73、Pr.267 和电压 / 电流输入切换开关进行变更。(参照第 378 页)
PID 运算结果的叠加方法选择
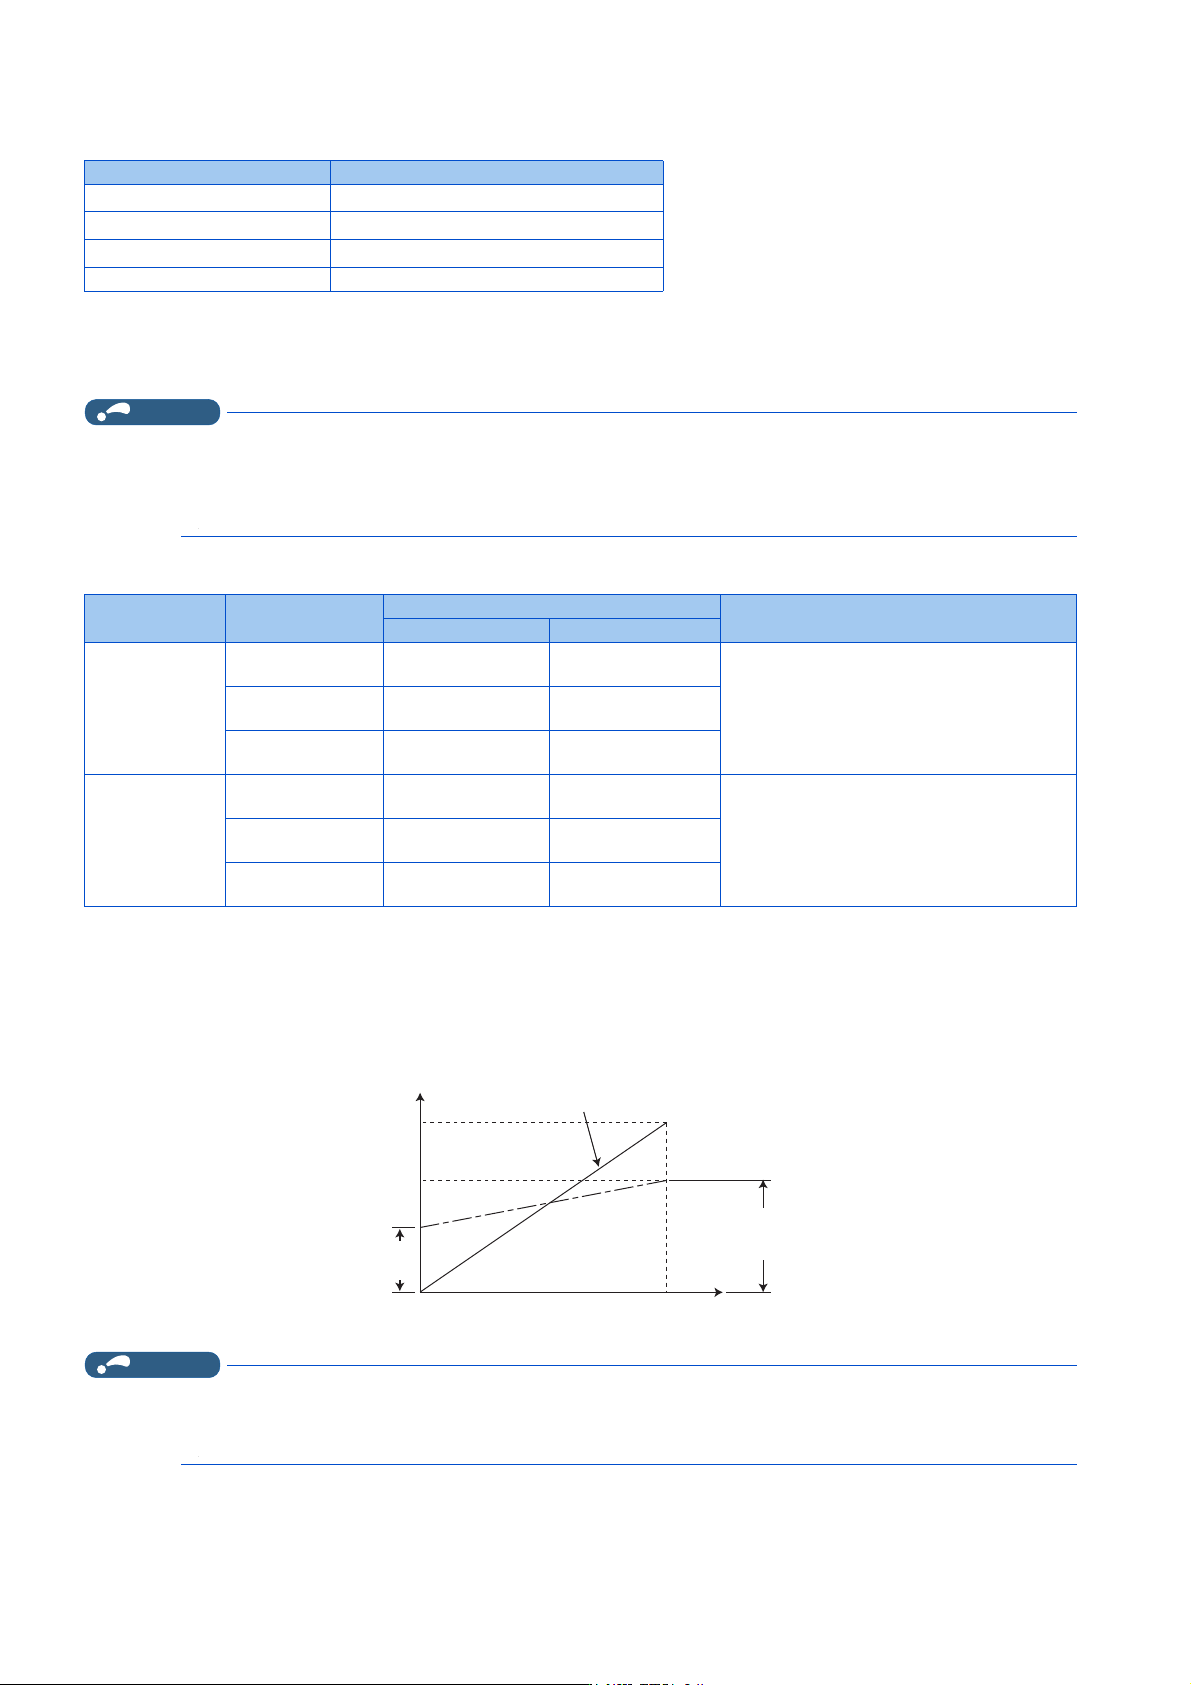
• 叠加方法选择了比率 (Pr.128 = “42、43”)时,将 PID 运算结果 × (主速的比率)叠加到主速中。比率由 Pr.125 端
子 2 频率设定增益频率、C2(Pr.902) 端子 2 频率设定偏置频率的设定决定。初始值时,由于频率设定信号在 0 ~ 100% 时
对应 0 ~ 60Hz 的设定,因此主速的比率为:主速 60Hz 时 100%,30Hz 时 50%。
NOTE
•即使在C4(Pr.903) 设定为 100% 以外的情况下,频率设定信号也作为 100% 处理。
•即使在C3(Pr.902) 设定为 0% 以外的情况下,频率设定信号也作为 0% 处理。
• C2(Pr.902) 设定为 0Hz 以外的情况下,C2(Pr.902) 设定频率以下的频率设定信号为 0%。
输入输出信号
• 通过在 Pr.178 ~ Pr.189(输入端子功能选择)、Pr.190 ~ Pr.197(输出端子功能选择)中分配功能,可以使用以下信号。
Pr.609、Pr.610 设定值 输入方法
2
*1
端子 2
*2
3
*1
端子 4
*2
4
通讯
*3
5 顺控功能
输入端子 输入规格
*4
与模拟输入的关系
校正用参数
目标值 测量值
端子 2
0~5V
0V = 0%
5V = 100%
0V = 0%
5V = 100%
Pr.125、C2 ~ C4(Pr.902、Pr.903)0~10V
0V = 0%
10V = 100%
0V = 0%
10V = 100%
0 ~ 20mA
0mA = 0%
20mA = 100%
0mA = 0%
20mA = 100%
端子 4
0~5V
0~1V=0%
5V = 100%
0~1V=0%
5V = 100%
Pr.126、C5 ~ C7(Pr.904、Pr.905)0~10V
0~2V=0%
10V = 100%
0~2V=0%
10V = 100%
0 ~ 20mA
0~4mA=0%
20mA = 100%
0~4mA=0%
20mA = 100%
仁⦷䇮ᇊؑ
ˁ
ࡍ٬
3U
໎⳺
ٿ㖞
&3U
䗃ࠪ仁⦷
+]