ib0600869chnt.pdf - 第498页
497 15. (A)应用程序参数 15.9 使用感应电机时的瞬时 停电再启动 / 高速起步 11 12 13 14 15 16 17 18 19 20 15.9 使用感应电机时的瞬时停电再启动 / 高速起步 下述情况下,可以不停止电机来启动变频器。 • 变频器运行中发生了瞬时停电 • 启动时电机为自由运行 *1 设定了 Pr.57 = “0” 时的自由运行时间如下所示。 ( Pr.162、Pr.57 0 为初始值的情况) FR-E86…
496
15. (A)应用程序参数
15.8 浮辊控制
1. 将电压 / 电流输入切换开关 4 切换至 “V” 并设定 Pr.267 = “2”,将端子 4 输入设为电压输入。
2. 在端子 4-5 之间输入 0V 后,对 C6(Pr.904) 进行校正。(模拟校正时显示的百分比(%)与反馈值的百分比(%)无关。)
3. 在端子 4-5 之间输入 7V 后,对 C7(Pr.905) 进行校正。(模拟校正时显示的百分比(%)与反馈值的百分比(%)无关。)
4. 在 Pr.133 中设定 50%。
NOTE
•变更了Pr.267 的设定后,应确认电压 / 电流输入切换开关的设定。如果设定错误,将导致异常、故障、误动作。(关于设定,
参照第378页)
• 正常的 PID 控制下,输入了多段速运行 (RH、RM、RL、REX)信号、JOG 信号时,会中断 PID 控制,但在浮辊控制时由于是作
为主速指令处理,所以会继续进行 PID 控制。
• 浮辊控制时,Pr.44、Pr.45 (第 2 加减速时间)是相对于主速指令的加减速时间设定的参数。不作为第 2 功能使用。
•设定了Pr.79 = “6” 的无损切换模式时,浮辊控制 (PID 控制)无效。
• 主速指令的加减速与通过模拟输入增大、减小频率指令时的动作情况相同。因此,即使通过启动信号设为 ON/OFF,SU 信号也
始终为 ON。(始终为恒速状态)此外,设定频率监视的是始终变化的 “ 主速指令+ PID 控制 ” 的值。
• 主速设定频率以 Pr.44、Pr.45 的加减速时间进行加减速,输出频率以 Pr.7、Pr.8 的加减速时间进行加减速。因此,在 Pr.7、
Pr.8 设定的时间比 Pr.44、Pr.45 设定的时间长的情况下,输出频率的增减依据 Pr.7、Pr.8 的加减速时间。
•将C2(Pr.902)、Pr.125 对 Pr.1 上限频率进行插补所得到的直线转换为 PID 执行量(百分比)后的值与 100% 中较小的一个值,
作为积分项的极限。
但是,下限频率虽然会限制输出频率,但不会限制积分项的动作。
参照参数
Pr.57 再启动自由运行时间 第 497 页
Pr.59 遥控功能选择 第 265 页
Pr.73 模拟量输入选择 第 378 页
Pr.79 运行模式选择 第 274 页
Pr.178 ~ Pr.189 (输入端子功能选择) 第 395 页
Pr.190 ~ Pr.197 (输出端子功能选择) 第 359 页
Pr.561 PTC 热敏电阻保护水平 第 299 页
C2(Pr.902) ~ C7(Pr.905) 频率设定电压 (电流)偏置、增益 第 385 页
497
15. (A)应用程序参数
15.9 使用感应电机时的瞬时停电再启动 / 高速起步
11
12
13
14
15
16
17
18
19
20
15.9 使用感应电机时的瞬时停电再启动 / 高速起步
下述情况下,可以不停止电机来启动变频器。
• 变频器运行中发生了瞬时停电
• 启动时电机为自由运行
*1 设定了 Pr.57 = “0” 时的自由运行时间如下所示。(Pr.162、Pr.570 为初始值的情况)
FR-E860-0027(1.5K) 以下:0.5s
FR-E820-0080(1.5K) 以下、FR-E840-0040(1.5K) 以下、FR-E860-0040(2.2K) 以上、FR-E820S-0080(1.5K) 以下、FR-E810W-0050(0.75K) 以下、
FR-E846-0040(1.5K) 以下:1s
FR-E820-0110(2.2K) ~ FR-E820-0330(7.5K)、FR-E840-0060(2.2K) ~ FR-E840-0170(7.5K)、FR-E820S-0110(2.2K)、FR-E846-0060(2.2K) 以上:2s
FR-E820-0470(11K) 以上、FR-E840-0230(11K) 以上:3s
• 为了使运行时的瞬时停电再启动功能有效,应确认下述注意要点。
•设定Pr.57 再启动自由运行时间=“0”。
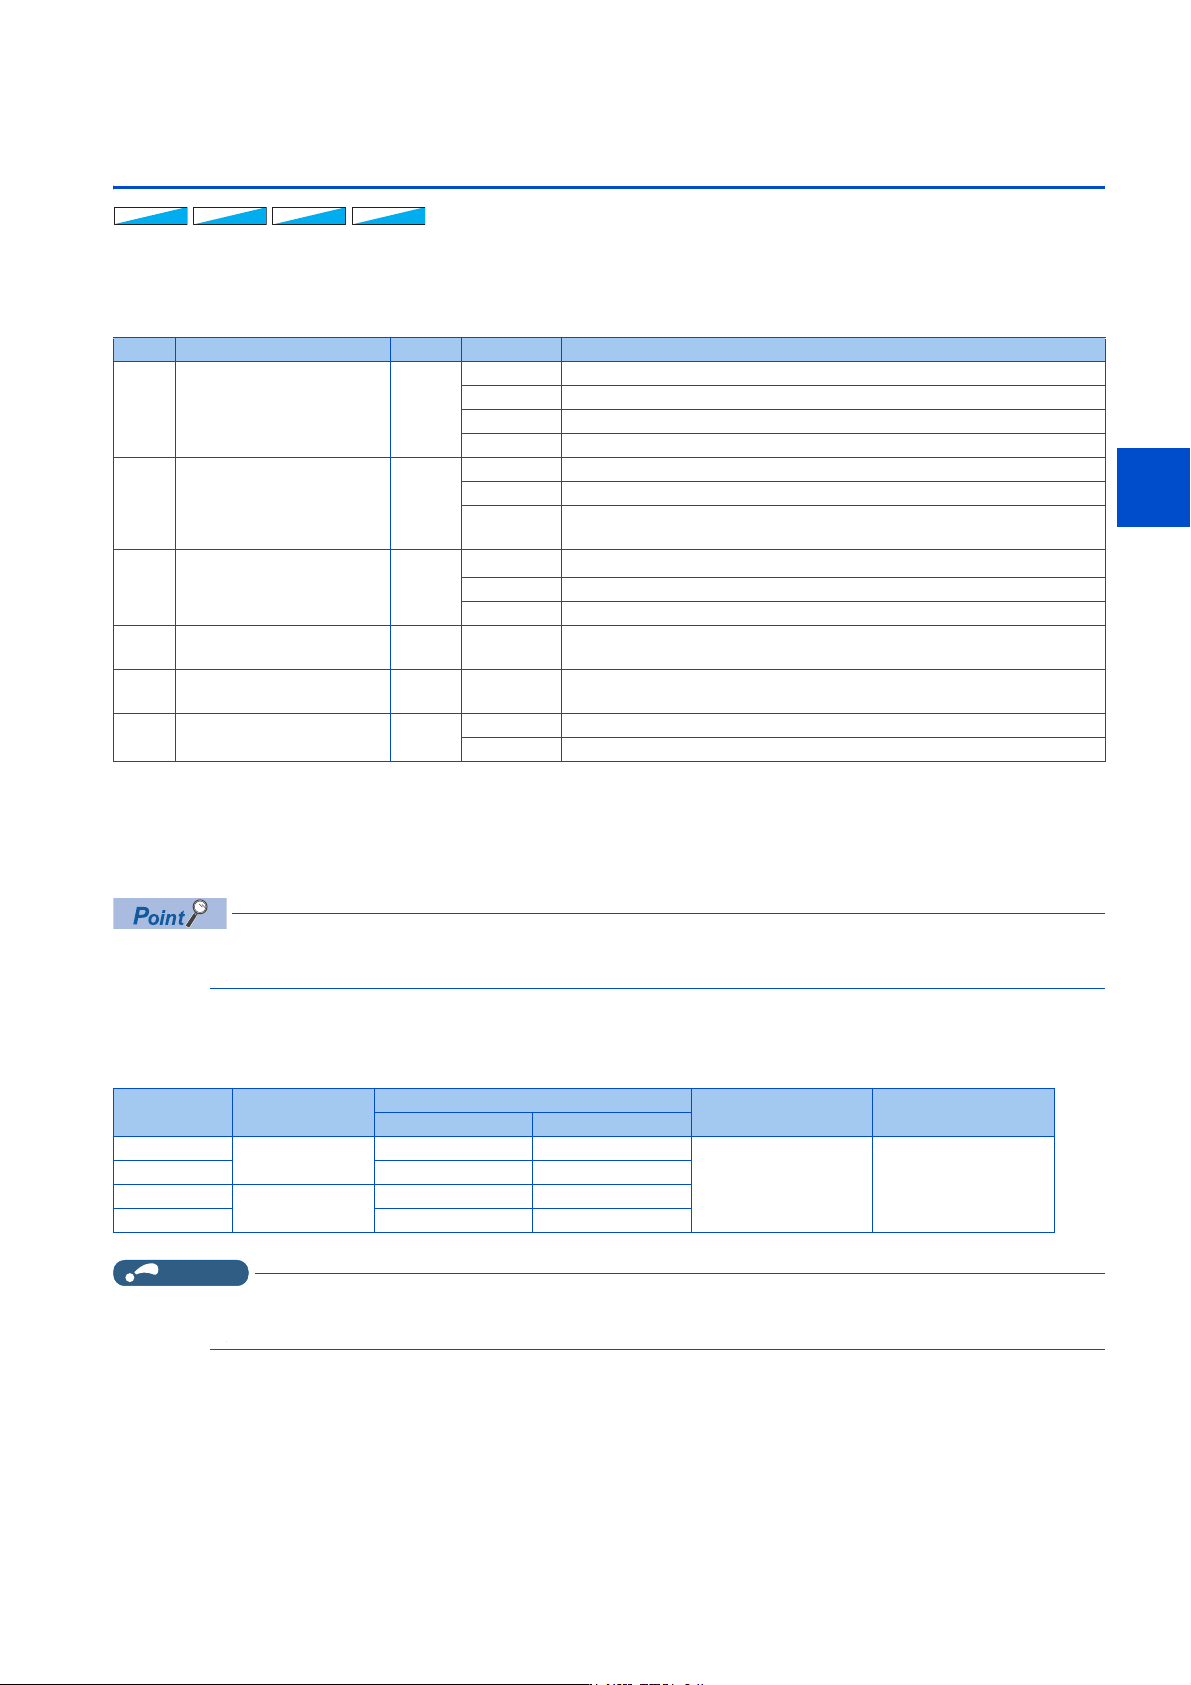
瞬时停电再启动动作的选择 (Pr.162)
• Pr.162 设定值与各控制模式的瞬停动作如下所示。
NOTE
• 频率搜索时,接线长度应在 100m 以内。
• 可进行频率搜索的频率为 120Hz 以下。
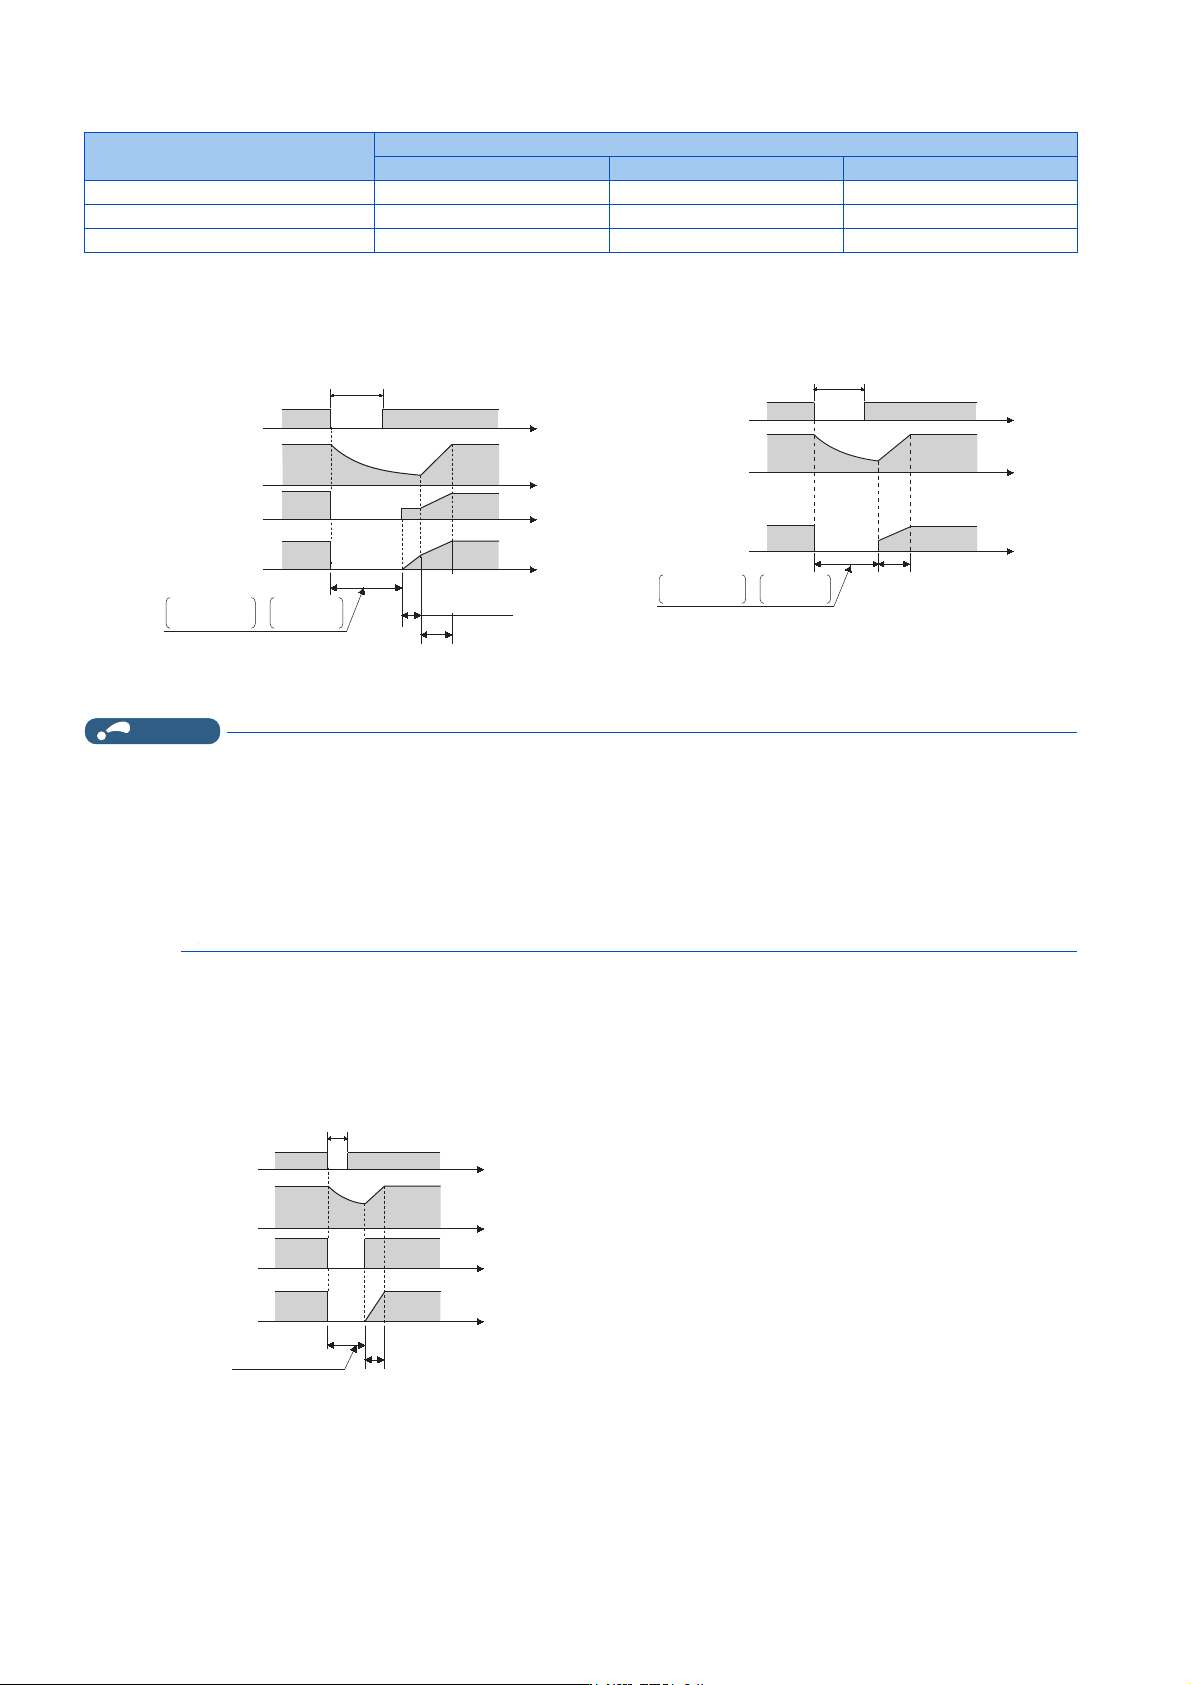
频率搜索再启动动作 (Pr.162 = “0、10”、Pr.299)
• Pr.162 = “0 (初始值)、10” 的情况下,复电时检测电机速度从而平稳启动。
• 反转过程中进行再启动时,由于可以检测旋转方向,因此也可以平稳地启动。
• 可以通过 Pr.299 再启动时的旋转方向检测选择选择有无旋转方向检测。电机容量与变频器容量不同时,应设定 Pr.299 =
“0” (无旋转方向检测)。
Pr. 名称 初始值 设定范围 内容
162
A700
瞬时停电再启动动作选择 0
0 仅在首次启动时进行频率搜索
1 仅在首次启动时为降压方式 (无频率搜索)或 PLG 检测频率搜索
10 每次启动都进行频率搜索
11 每次启动时为降压方式 (无频率搜索)或 PLG 检测频率搜索
299
A701
再启动时的旋转方向检测选
择
0
0 无旋转方向检测
1 有旋转方向检测
9999
Pr.78 反转防止选择= “0” 时,有旋转方向检测
Pr.78 反转防止选择= “1、2” 时,无旋转方向检测
57
A702
再启动自由运行时间 9999
0
变频器容量不同时,自由运行时间也会不同。
*1
0.1 ~ 30s 对发生瞬时停电后的复电时的变频器重启,设定等待时间。
9999 无再启动
58
A703
再启动上升时间 1s 0 ~ 60s 设定再启动时的电压起步时间。
165
A710
再启动失速防止动作水平 150% 0 ~ 400% 以变频器额定电流为 100%,设定再启动运行时的失速防止动作水平。
611
F003
再启动时加速时间 9999
0 ~ 3600s 对再启动时频率达到 Pr.20 加减速基准频率的加速时间进行设定。
9999 再启动时的加速时间为常规的加速时间 (Pr.7 等)。
Pr.162
设定值
再启动动作时机
V/F 控制、先进磁通矢量控制
实时无传感器矢量控制 矢量控制
无 PLG 有PLG
0 (初始值)
首次启动时
频率搜索 频率搜索
频率搜索 PLG 检测频率搜索
1 降压方式 PLG 检测频率搜索
10
每次启动时
频率搜索 频率搜索
11 降压方式 PLG 检测频率搜索
9)9)9)
䙐䙐䙐
ᰖՖಞᰖՖಞᰖՖಞ
⸘䠅⸘䠅⸘䠅
498
15. (A)应用程序参数
15.9 使用感应电机时的瞬时停电再启动 / 高速起步
•在Pr.78 反转防止选择的设定值不同时,旋转方向检测的动作情况如下所示。
○:有旋转方向检测 ×:无旋转方向检测
NOTE
• 转速检测时间 (频率搜索)随电机的转速不同而异。(最大约 1s)
• 变频器容量比电机容量大两个等级以上时,过电流保护功能 (E.OC[])可能会起动,从而无法启动变频器。
• 1 台变频器连接 2 台以上的电机时,无法正常发挥功能。(无法正确启动。)
• 由于在再启动时的速度检测时会进行瞬间直流制动,因此负载的转动惯量 (J)较小时,速度可能会较低。
•在Pr.78 = “1” (不可反转)时检测到了反转的情况下,如果启动指令为正转,则将反转减速后变为正转。启动指令为反转
时,无法启动。
• 在以低速 (低于 10Hz)旋转的状态下,瞬时停电再启动动作时,不进行旋转方向的检测 (Pr.299 = “1”),而是以瞬时停
电前的旋转方向重新启动。
无频率搜索的再启动动作 (Pr.162 = “1、11”)
• PLG 反馈控制无效时,设定了 Pr.162 = “1、11” 的情况下,再启动运行与电机的自由运行速度无关,将以瞬时停电前的
输出频率缓慢增大电压进行降压启动。
Pr.299 设定值
Pr.78 设定值
0 1 2
9999 ○ × ×
0 (初始值) × × ×
1○○○
ⷜڌ˄ڌ⭥˅ᰦ䰤
⭥Ⓚ
5/ǃ6/ǃ7/
⭥ᵪ䖜䙏
1UPLQ
仁ಘ䗃ࠪ仁⦷
I+]
仁ಘ䗃ࠪ⭥
(9
㠚⭡䘀㹼ᰦ
䰤3U
䖜䙏Ự⍻
ᰦ䰤
ࣘᰦ࣐䙏ᰦ䰤
˄3UⲴ䇮ᇊ٬˅
ṩᦞ䍏䖭ᛵߥˈ࠷ᯝ䗃ࠪᰦᵪՊ
ᴹᡰнDŽ
9)Ƚݾ䙐⸘䠅
ࣘкᰦ䰤
˄3UⲴ䇮ᇊ٬˅
ⷜڌ˄ڌ⭥˅ᰦ䰤
⭥Ⓚ
5/ǃ6/ǃ7/
⭥ᵪ䖜䙏
1UPLQ
仁ಘ䗃ࠪ
仁⦷I+]
䗃ࠪ⭥(9
㠚⭡䘀㹼ᰦ
䰤3U
䖜䙏Ự⍻
ᰦ䰤
ࣘᰦ࣐䙏ᰦ䰤
˄3UⲴ䇮ᇊ٬˅
ṩᦞ䍏䖭ᛵߥˈ࠷ᯝ䗃ࠪᰦᵪՊᴹᡰнDŽ
ᇔᰬᰖՖಞ⸘䠅
ⷜڌ˄ڌ⭥˅ᰦ䰤
㠚⭡䘀㹼ᰦ䰤
3UⲴ䇮ᇊ٬
ࣘкᰦ䰤
3UⲴ䇮ᇊ٬
⭥Ⓚ
5/ǃ6/ǃ7/
⭥ᵪ䖜䙏
1UPLQ
仁ಘ䗃ࠪ仁⦷
I+]
仁ಘ䗃ࠪ⭥
(9
ṩᦞ䍏䖭ᛵߥˈ࠷ᯝ䗃ࠪᰦᵪՊᴹᡰнDŽ
9)᧗ࡦǃݸ⻱䙊⸒䟿᧗ࡦ