ib0600869chnt.pdf - 第520页
519 第1 6章 第 16 章 4 5 6 7 8 9 10 (G)控制参数 16.1 手动转矩提升 ....... ........................................ ..................................... 521 16.2 基底频率、电压 ................................................................…
518
15. (A)应用程序参数
15.14 跟踪功能
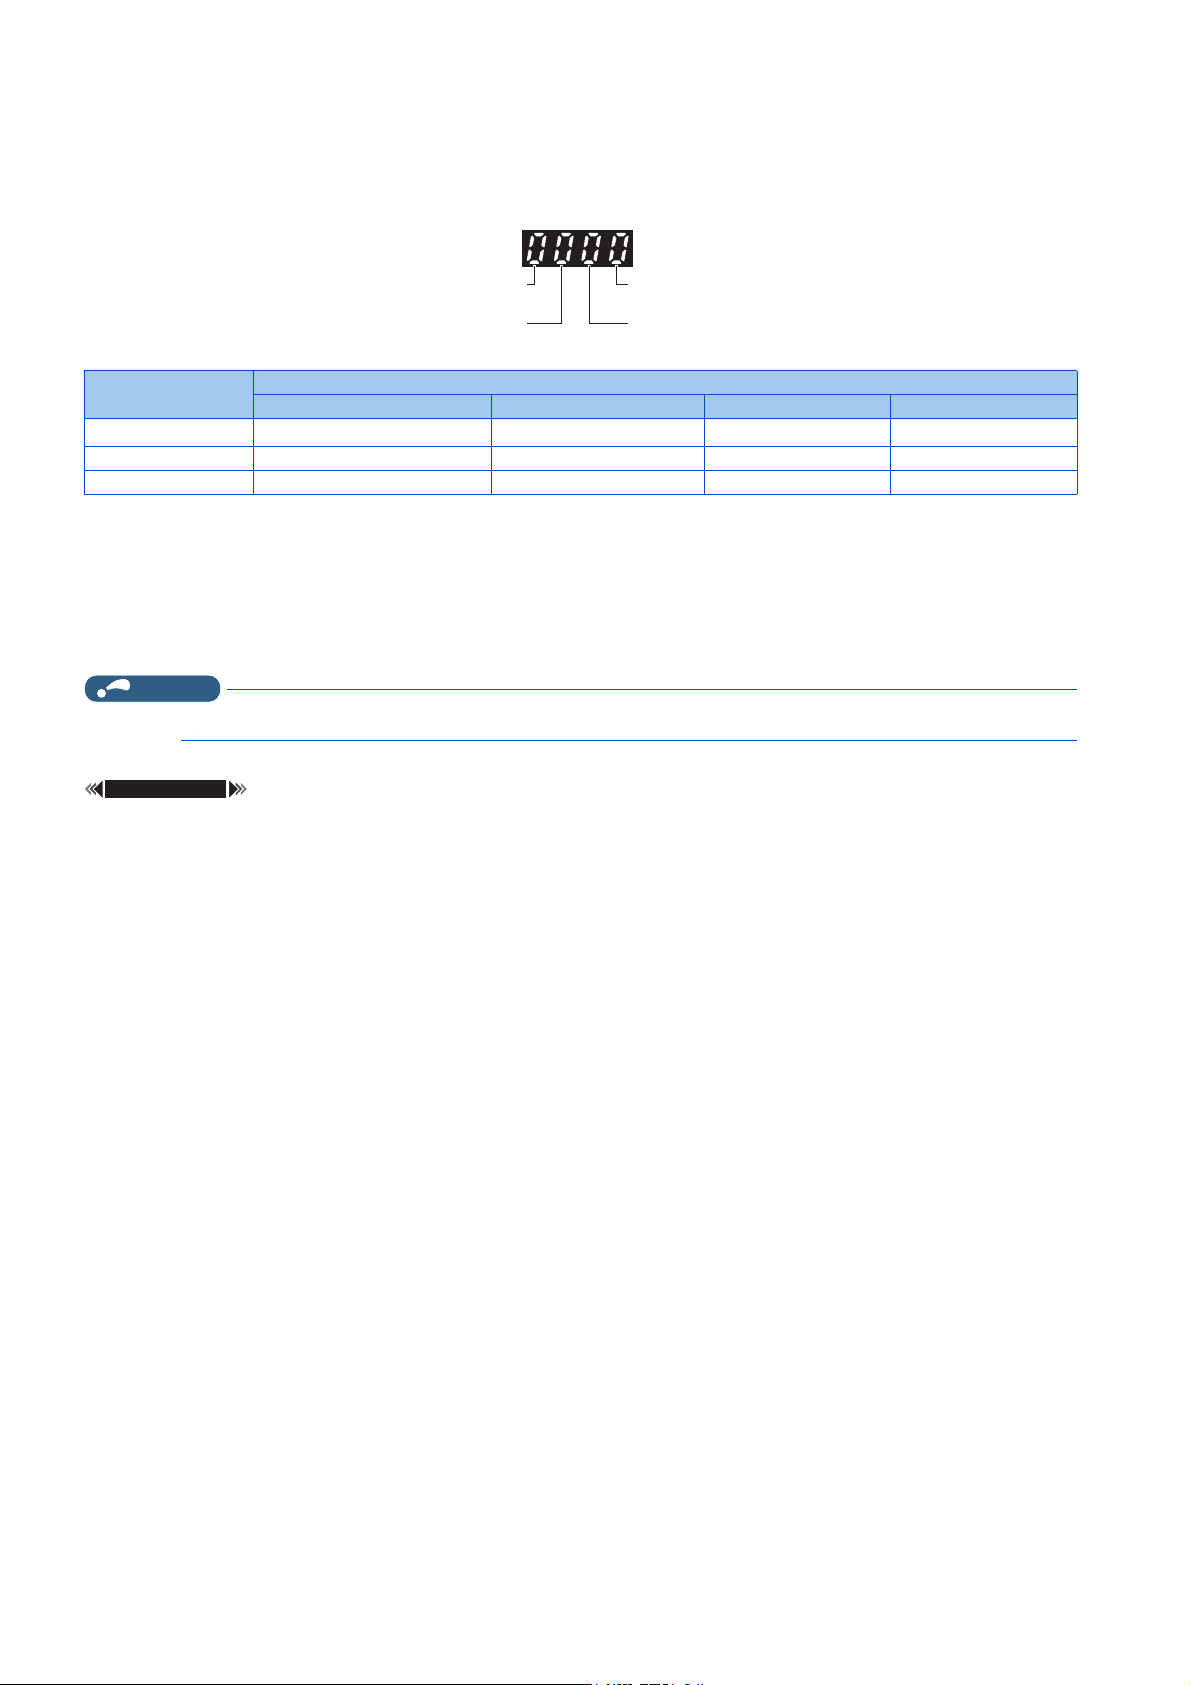
跟踪状态的监视
•设定Pr.52 操作面板主显示器选择、Pr.774 ~ Pr.776 (操作面板监视选择)、Pr.992 操作面板 M 旋钮按钮式监视选择=
“38” 后,可通过操作面板监视跟踪状态。
以下所示为与操作面板显示的各个位对应的内容。
*1 监视值以 “0” 起始时,不显示最高位的 “0”。例如,内置 RAM 中无跟踪数据、无采样再试、触发未检测、跟踪动作中的情况下,显示 “1”。
(不会显示 “0001”。)
• 跟踪动作过程中,可以输出追踪状态信号 (Y40)。
使用 Y40 信号时,应在 Pr.190 ~ Pr.197 (输出端子功能选择)中设定 “40 (正逻辑)或 140” (负逻辑),来进行输出
端子功能的分配。
NOTE
• 如果通过 Pr.190 ~ Pr.197(输出端子功能选择)变更端子分配,则可能会影响其他功能。应确认各端子的功能后再进行设定。
参照参数
Pr.52 操作面板主显示器选择 第 338 页
Pr.178 ~ Pr.189 (输入端子功能选择) 第 395 页
Pr.190 ~ Pr.197 (输出端子功能选择) 第 359 页
ㅜս
ᱮ⽪䘭䑚ࣘ
ㅜս
ᱮ⽪䀖⣦ᘱ
ㅜ ս
ᱮ⽪㖞 5$0 Ⲵ⣦ᘱ
ㅜ ս
ᱮ⽪䟷ṧ䈅⣦ᘱ
监视值
追踪状态
第4位 第3位 第2位 第1位
0或不显示
*1
内置 RAM 中无跟踪数据 无采样再试 未检测到触发 跟踪停止中
1 内置 RAM 中有跟踪数据 有采样再试 检测到触发 跟踪动作中
2 - 采样再试溢出 - -
519
第16章
第
16
章
4
5
6
7
8
9
10
(G)控制参数
16.1 手动转矩提升 .................................................................................... 521
16.2 基底频率、电压 .................................................................................. 523
16.3 适用负载选择 .................................................................................... 525
16.4 励磁电流低速倍率 ................................................................................ 527
16.5 节能控制 ........................................................................................ 529
16.6 SF-PR 转差量调整模式 ............................................................................. 530
16.7 直流制动和零速控制、伺服锁定、磁通衰减输出切断 .................................................. 531
16.8 停止选择 ........................................................................................ 539
16.9 再生制动器的选择 ................................................................................ 541
16.10 再生回避功能 .................................................................................... 546
16.11 强励磁减速 ...................................................................................... 548
16.12 转差补偿 ........................................................................................ 550
16.13 速度检测滤波 .................................................................................... 551
16.14 励磁率 .......................................................................................... 552
16.15 PLG 反馈控制 ..................................................................................... 553
16.16 固定偏差控制 .................................................................................... 555
16.17 速度平滑控制 .................................................................................... 556
520
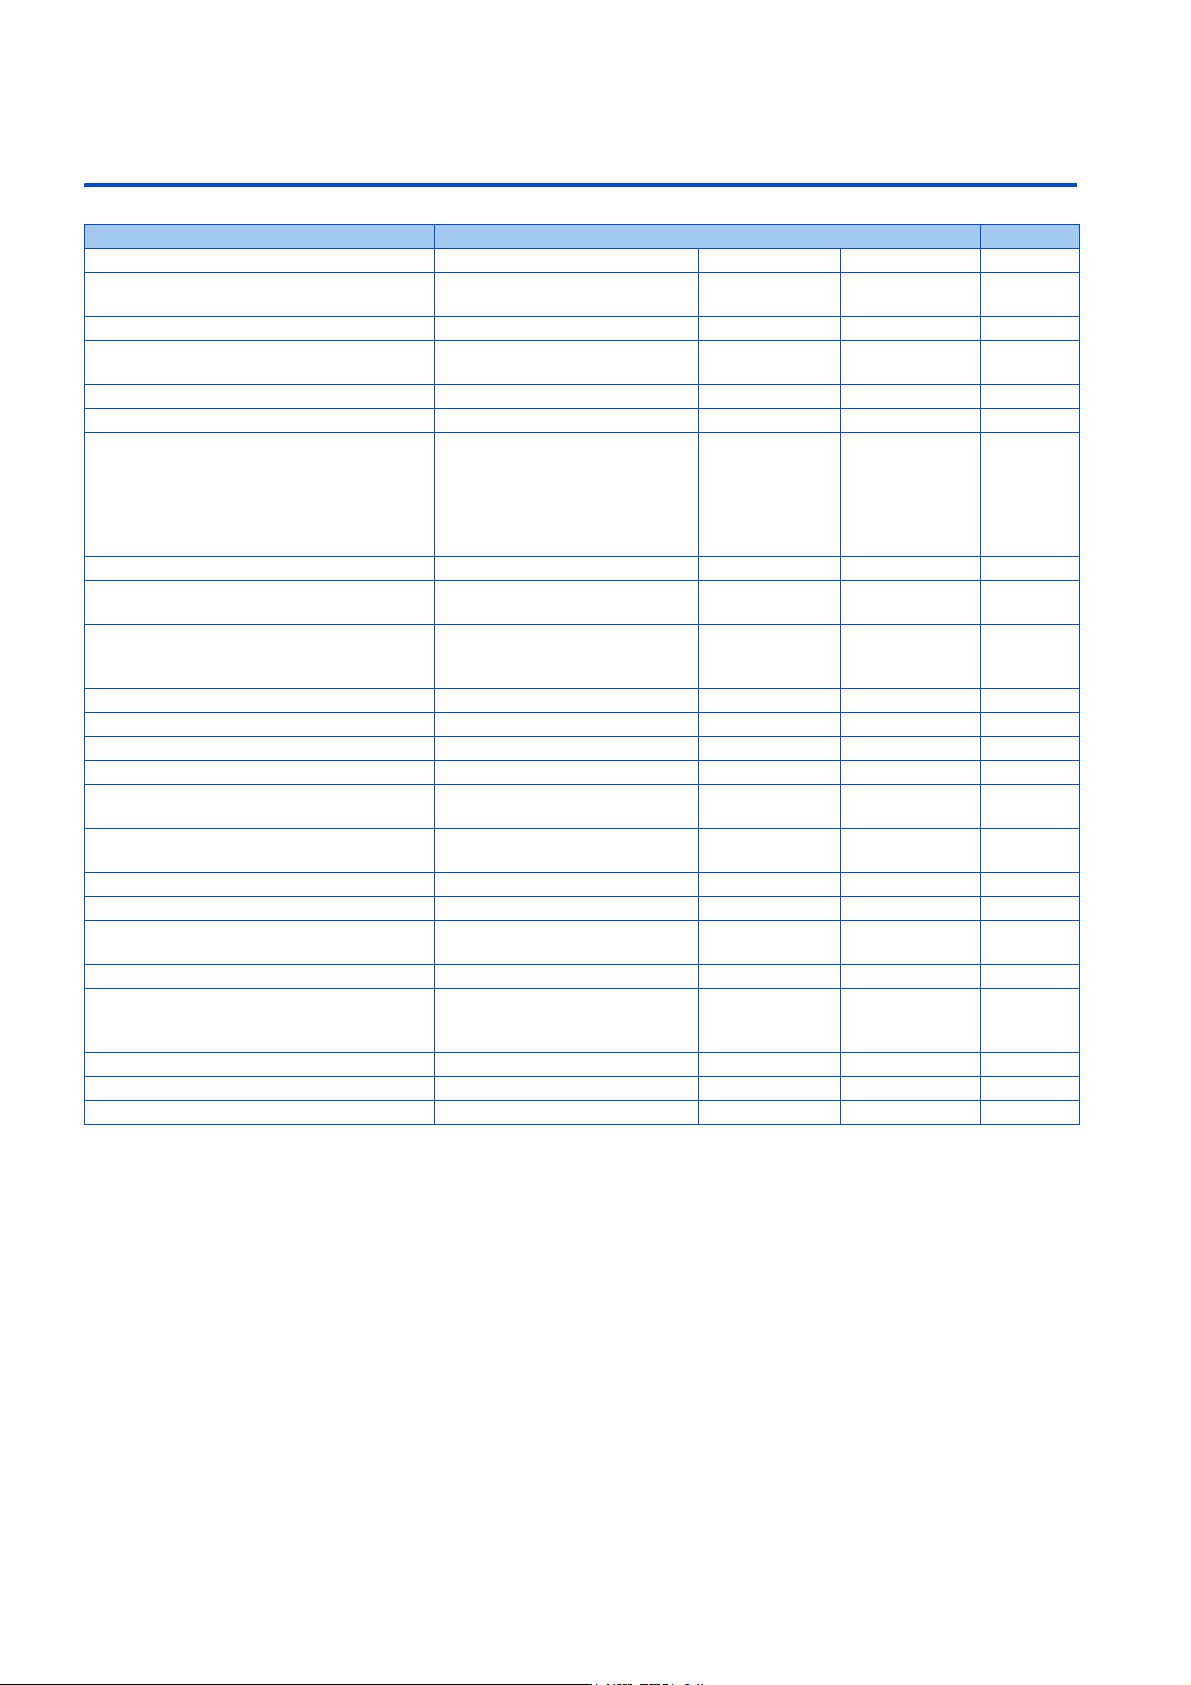
16. (G)控制参数
16 (G)控制参数
目的 需要设定的参数 参照页
手动设定启动转矩 手动转矩提升 P.G000、P.G010 Pr.0、Pr.46 521
设定电机的额定 基底频率、基底频率电压
P.G001、P.G002、
P.G011
Pr.3、Pr.19、
Pr.47
523
选择符合用途的 V/F 曲线 适用负载选择 P.G003 Pr.14 525
提高低速区域的转矩 励磁电流低速倍率
P.G201、P.G202、
P.G301、P.G302
Pr.85、Pr.86、
Pr.565、Pr.566
527
需要进行节能运行 节能运行 P.G030 Pr.60 529
从 SF-JR 更换为 SF-PR 时补偿电机的转差量 SF-PR 转差量调整模式 P.G060、P.G061 Pr.673、Pr.674 530
电机制动转矩的调整
直流制动和零速控制、伺服锁定、
磁通衰减输出切断
P.G100 ~
P.G103、P.G108、
P.G110、P.G111、
P.B003、P.B013、
P.T749
Pr.10 ~ Pr.12、
Pr.422、Pr.795、
Pr.802、Pr.850、
Pr.1298、
Pr.1299、
Pr.1493
531
使电机自由运行停止 电机停止方法的选择 P.G106 Pr.250 539
使用再生模块提高电机制动转矩 再生制动器的选择
P.E300、P.G107、
P.T720
Pr.17、Pr.30、
Pr.70
541
通过输出频率的自动调整,避免由再生引起的
过电压报警
再生回避功能
P.G120、P.G121、
P.G123 ~ P.G125
Pr.882、Pr.883、
Pr.885、Pr.886、
Pr.665
546
缩短电机的减速时间 强励磁减速 P.G130 ~ P.G132 Pr.660 ~ Pr.662 548
选择控制方法 控制方法选择 P.G200、P.G300 Pr.800、Pr.451 106
补偿电机的转差以确保低速转矩 转差补偿 P.G203 ~ P.G205 Pr.245 ~ Pr.247 550
选择转矩特性 恒输出区域转矩特性选择 P.G210 Pr.803 133、164
速度控制的增益调整 速度控制增益
P.G211、P.G212、
P.G311、P.G312
Pr.820、Pr.821、
Pr.830、Pr.831
139
转矩控制的增益调整 转矩控制增益
P.G213、P.G214、
P.G313、P.G314
Pr.824、P.825、
Pr.834、P.835
169
使速度反馈信号稳定 速度检测滤波 P.G215、P.G315 Pr.823、P.833 551
变更励磁率 励磁率 P.G217 Pr.854 552
使电机对于速度指令变化的追随性变佳 速度前馈控制、模型适应速度控制
P.G220 ~
P.G224、P.C114
Pr.828、Pr.877
~ Pr.881
144
想加快启动时的转矩起步 转矩偏置 P.G230 ~ P.G238 Pr.840 ~ Pr.848 146
通过 PLG 使电机的速度保持稳定 PLG 反馈控制
P.A107、P.C140、
P.C141、P.C148、
P.G240、P.G241
Pr.285、Pr.359、
Pr.367 ~
Pr.369、Pr.376
553
符合负载转矩的频率控制 固定偏差控制 P.G400、P.G401 Pr.286、Pr.287 555
抑制机械共振 速度平滑控制 P.G410、P.G411 Pr.653、Pr.654 556
先进磁通矢量控制的速度增益调整 速度控制增益 P.G932、P.G942 Pr.89、Pr.569 113