ib0600869chnt.pdf - 第531页
530 16. (G)控制参数 16.6 SF-PR 转差量调整模式 16.6 SF-PR 转差量调整模式 • 高性能节能电机 SF-PR 与以往电机 SF-JR 相比, 转差量降低了。 从 SF-JR 更换为 SF-PR 时, 由于转差会减少、 转数会增加, 因此以相同设定频率使用时,消耗电量可能会比使用 SF-JR 时大。 • 如果设定转差量调整模式,则可以调整频率指令,使 SF-PR 时的转数与 SF-JR 相当,并且可以降低消耗…
529
16. (G)控制参数
16.5 节能控制
11
12
13
14
15
16
17
18
19
20
16.5 节能控制
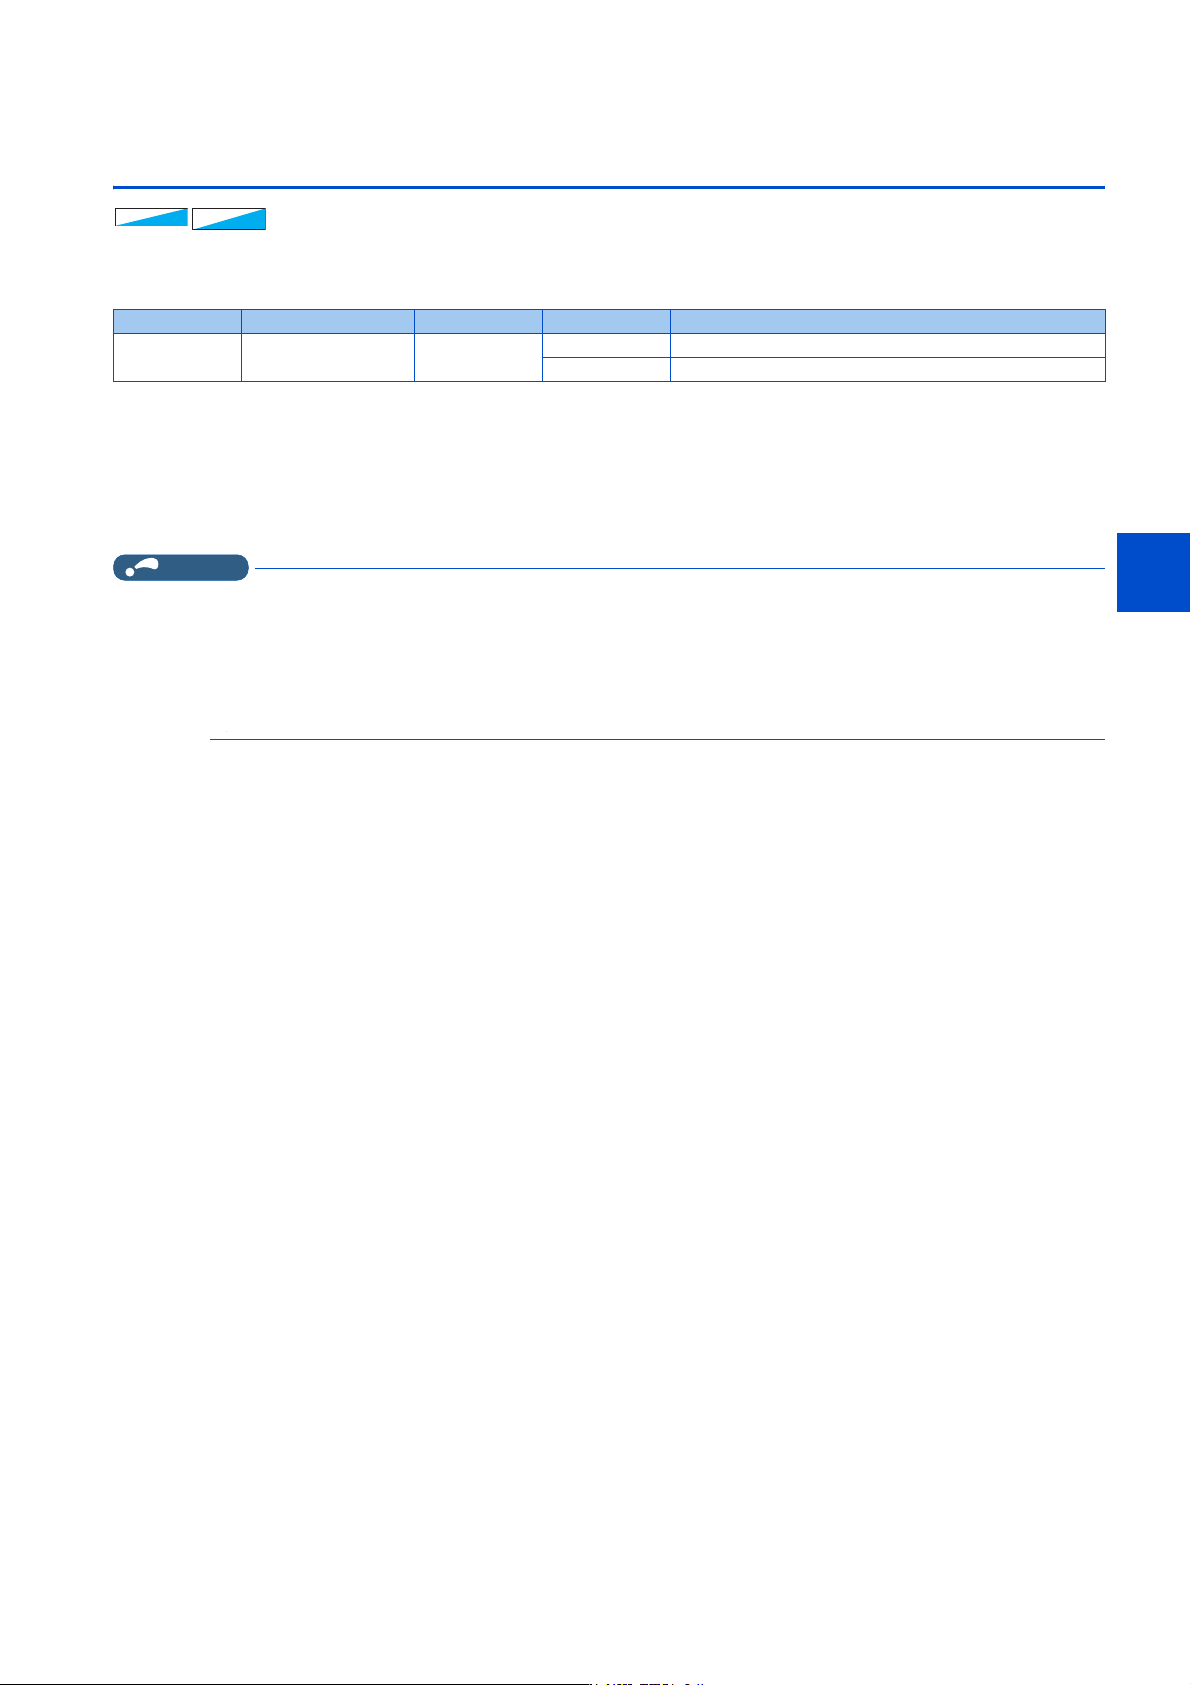
即使不进行细微参数设定,变频器也可以自动进行节能控制。
适用于风机、泵等用途。
最佳励磁控制模式 (Pr.60 = “9”)
•设定Pr.60 = “9”,切换到最佳励磁控制模式。
• 作为节能控制方法的最佳励磁控制模式,是通过控制励磁电流来决定输出电压,从而使电机效率达到最大效率的控制方
式。
• V/F 控制、先进磁通矢量控制时有效。
NOTE
• 在相对于变频器容量而言电机容量为极小的情况下,以及 1 台变频器上连接多台电机的情况下,最佳励磁控制模式的节能效果
会不佳。
• 选择最佳励磁控制模式时,减速时间可能比设定值长。此外,与恒转矩负载特性相比容易产生过电压异常,应将减速时间设定
得稍长一些。
• 加速时,在电机不稳定的情况下,应延长加速时间。
• 为了控制输出电压,最佳励磁控制模式下输出电流会有微小的增大。
9)9)9)
䙐䙐䙐
Pr. 名称 初始值 设定范围 内容
60
G030
节能控制选择 0
0 常规运行模式
9 最佳励磁控制模式
530
16. (G)控制参数
16.6 SF-PR 转差量调整模式
16.6 SF-PR 转差量调整模式
• 高性能节能电机 SF-PR 与以往电机 SF-JR 相比,转差量降低了。从 SF-JR 更换为 SF-PR 时,由于转差会减少、转数会增加,
因此以相同设定频率使用时,消耗电量可能会比使用 SF-JR 时大。
• 如果设定转差量调整模式,则可以调整频率指令,使 SF-PR 时的转数与 SF-JR 相当,并且可以降低消耗功率。
*1 100V 等级、200V 等级、400V 等级可以设定。
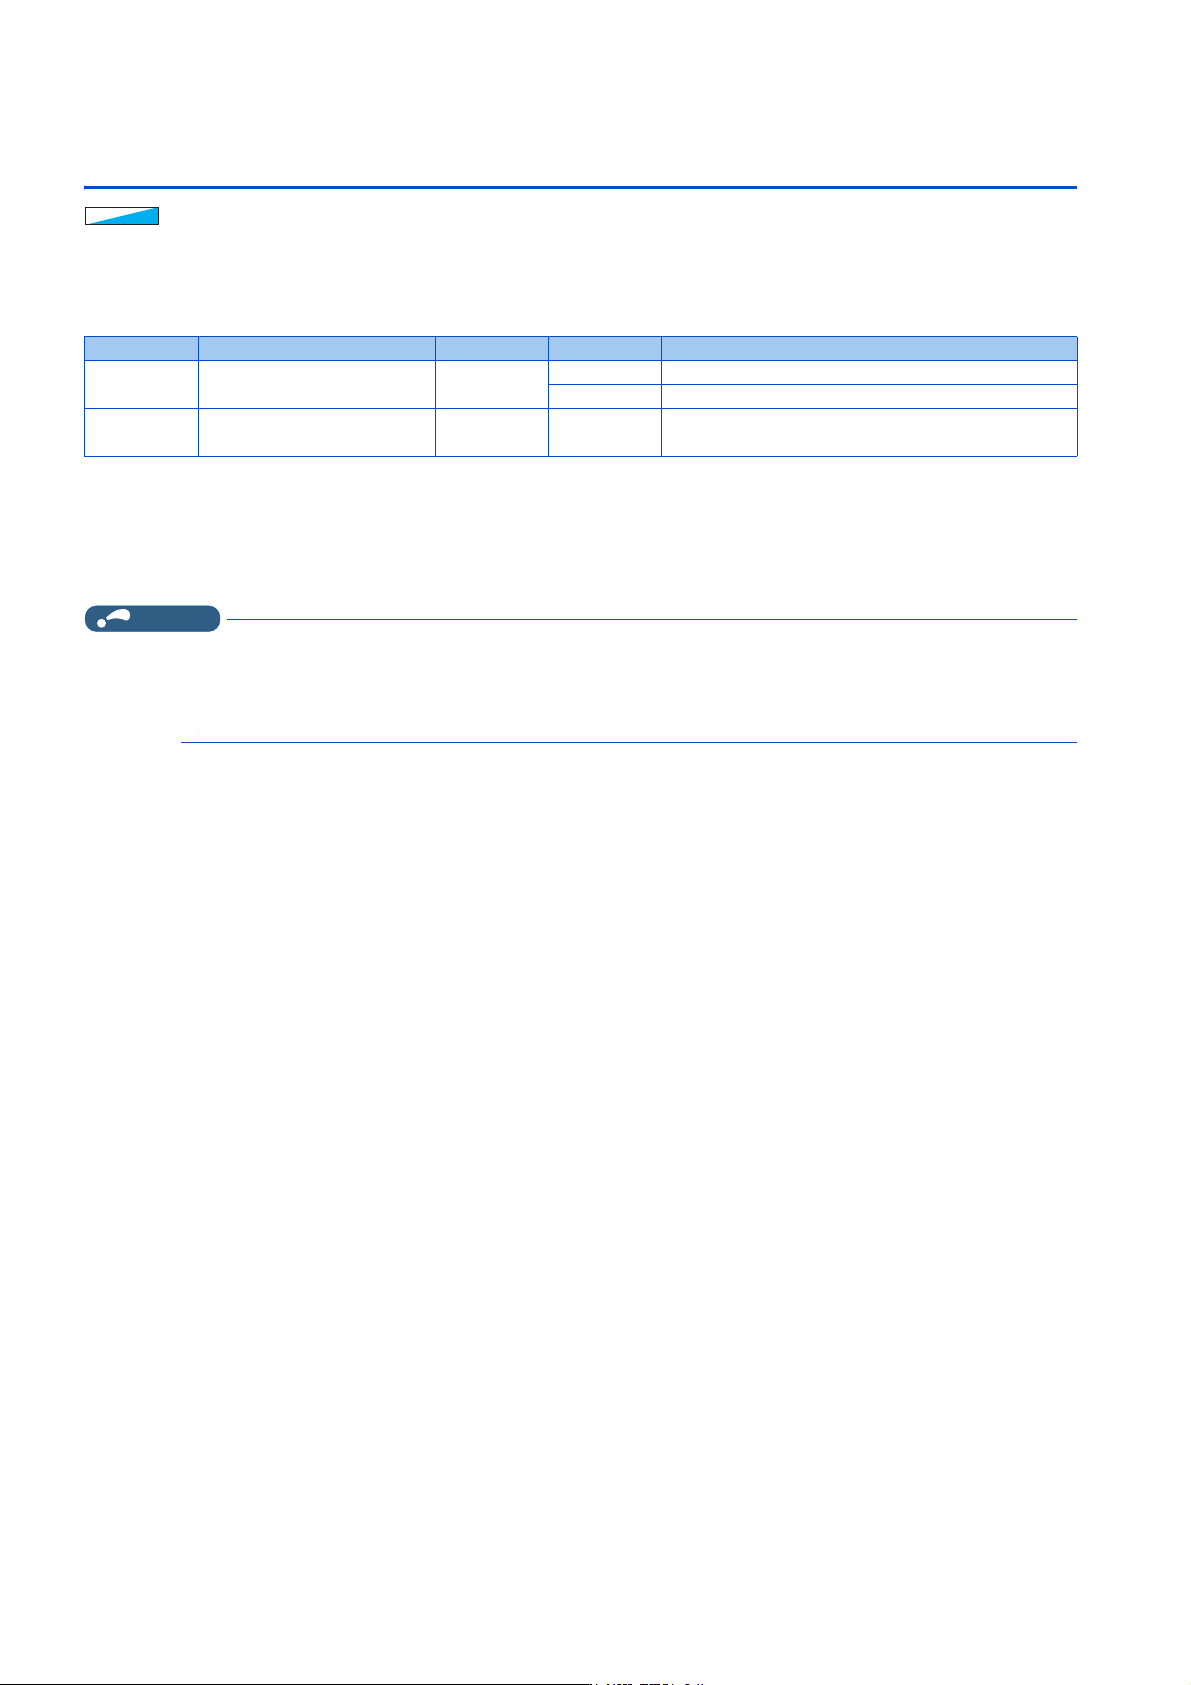
• 如果在 Pr.673 SF-PR 转差量调整动作选择中设定使用的 SF-PR 的电机极数,则为 SF-PR 转差量调整模式。
• SF-PR 转差量调整模式仅限在 V/F 控制时有效。
•通过Pr.674 SF-PR 转差量调整增益可以对转数进行微调。减少转数 (增大补偿频率)时应增大 Pr.674。增加转数 (减小
补偿频率)时应减小 Pr.674。(减少转数则消耗功率会减小,增加转数则消耗功率会增大。)
NOTE
• 下述情况中,转差量调整模式无效。
加减速中、直流制动动作中、PID 控制中、定向控制中、PLG 反馈控制中、失速防止动作中、再生回避动作中、三角波运行中、
转差补偿有效时 (Pr.245)
• 变频器的适用电机容量不对应 SF-PR 时,转差量调整模式无效。(使用电机容量参照使用手册 (连接篇))
Pr. 名称 初始值 设定范围 内容
673
G060
*1
SF-PR 转差量调整动作选择 9999
2、4、6 设定 SF-PR 的电机极数。
9999 转差量调整模式无效
674
G061
*1
SF-PR 转差量调整增益 100% 0 ~ 500% 对转差量进行微调时进行设定。
9)
9)
9)
531
16. (G)控制参数
16.7 直流制动和零速控制、伺服锁定、磁通衰减输出切断
11
12
13
14
15
16
17
18
19
20
16.7 直流制动和零速控制、伺服锁定、磁通衰减输出切断
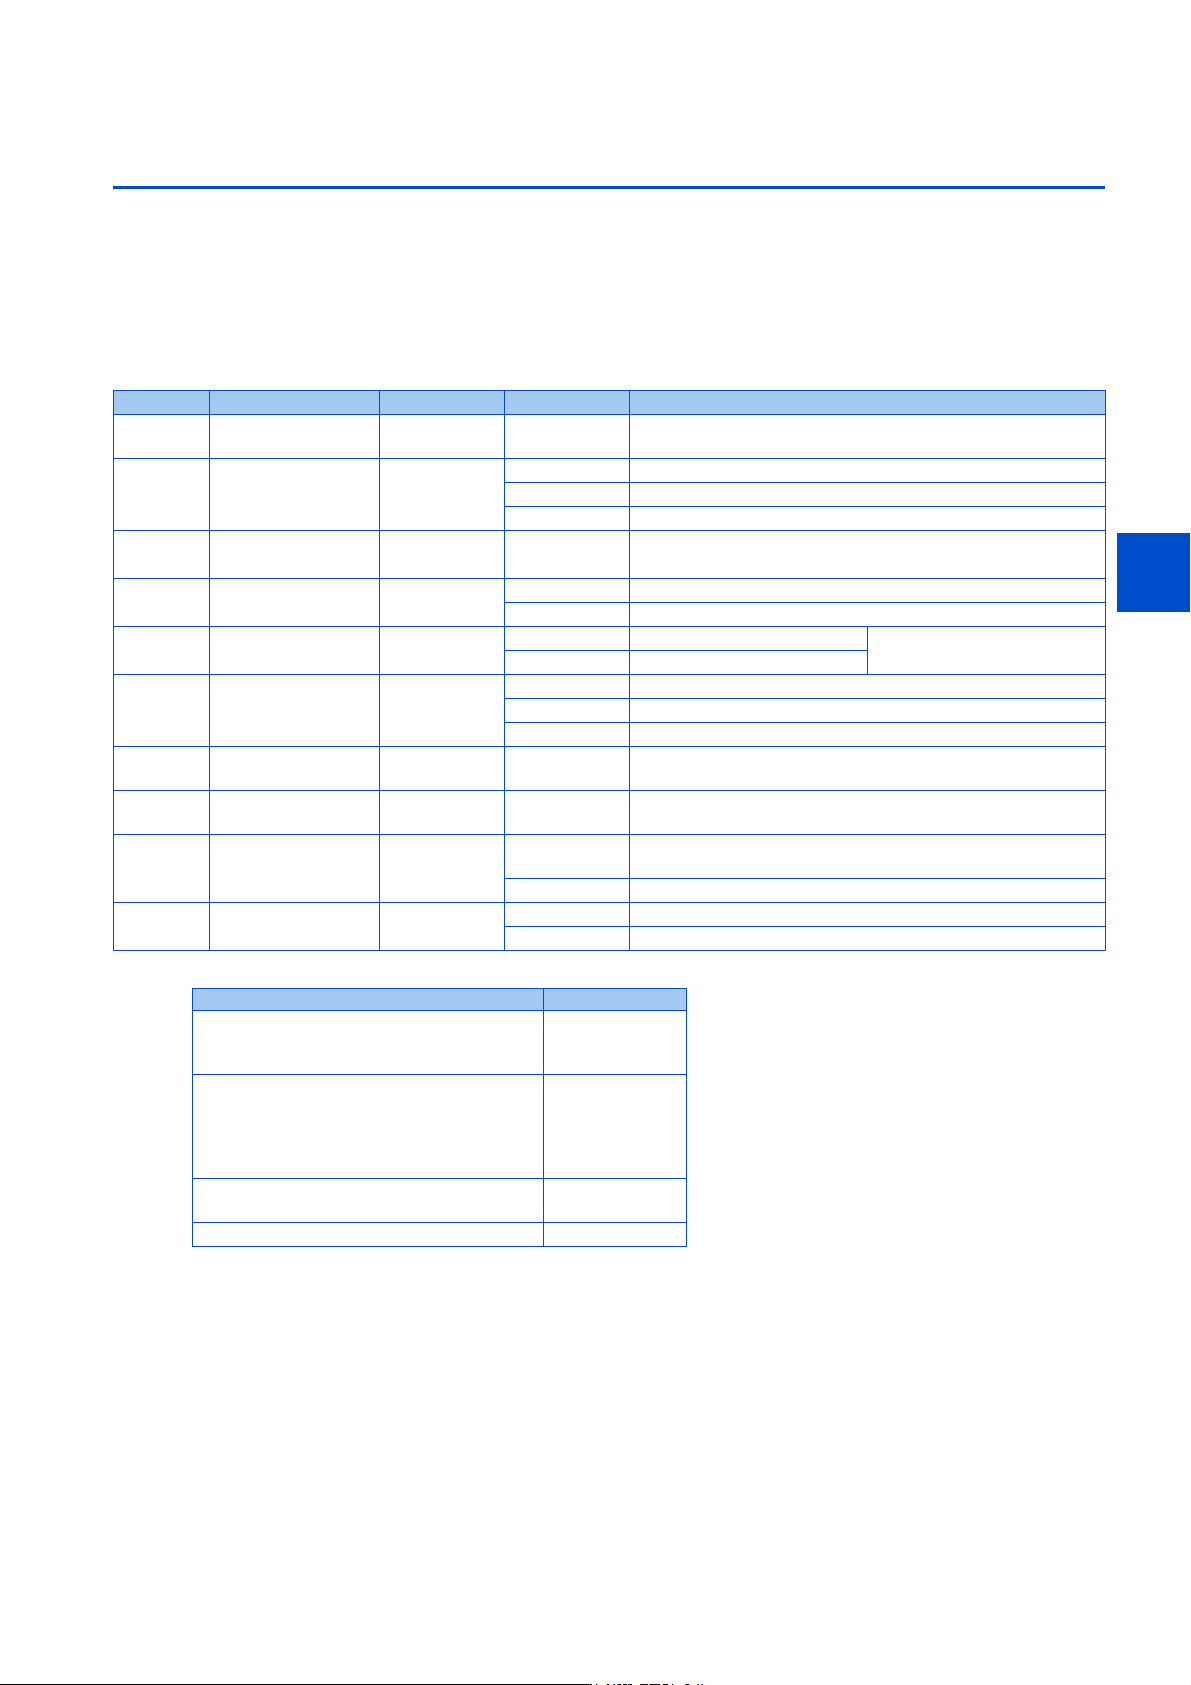
• 在电机停止时进行直流制动,可以调整让电机停止的时间和制动转矩。
在实时无传感器矢量控制时也可以选择零速控制,在矢量控制、PM 无传感器矢量控制时可以选择零速控制和伺服锁定。
直流制动是通过对电机施加直流电压,使电机轴不旋转,而零速控制是进行矢量控制以确保 0r/min。这两种情况下如果施
加了外力使电机轴旋转后,都将无法返回原位置。
伺服锁定即保持电机的轴的位置。如果施加外力使电机轴发生了旋转,则会返回原位置。
• 通过选择磁通衰减输出切断,在停止时使磁通衰减后切断输出。
*1 初始值根据变频器不同而异。
*2 通过 Pr.570 多重额定选择的设定,可能会变更初始值。(参照第 235 页)
*3 通过 Pr.71 适用电机的设定,可能会自动变更为相应电机的设定值。(参照第 412 页)
*4 使用 MM-GKR、EM-A 以外的 PM 电机、GV-S 时有效。
Pr. 名称 初始值 设定范围 内容
10
G100
直流制动动作频率 3Hz 0 ~ 120Hz 设定直流制动 (零速控制、伺服锁定)的动作频率。
11
G101
直流制动动作时间 0.5s
0 无直流制动 (零速控制、伺服锁定)
0.1 ~ 10s 设定直流制动 (零速控制、伺服锁定)的动作时间。
8888 通过 X13 信号 ON 进行动作
12
G110
直流制动动作电压
6%/4%/2%/
1%
*1*2*3
0 ~ 30% 设定直流制动电压 (转矩)。设定为 “0” 时,变为无直流制动。
802
G102
预备励磁选择 0
0零速控制
1伺服锁定
1299
G108
第 2 预备励磁选择 0
0零速控制
选择第 2 电机的预备励磁动作。
1伺服锁定
850
G103
制动动作选择 0
0 直流制动动作
1 零速控制 (实时无传感器矢量控制时)
2 磁通衰减输出切断 (实时无传感器矢量控制时)
422
B003
位置控制增益
10s
-1
0 ~ 150s
-1
设定伺服锁定时的位置控制增益。
1298
B013
第 2 位置控制增益
10s
-1
0 ~ 150s
-1
设定第 2 电机的位置控制增益。
795
G111
*4
直流制动动作电流水
平
9999
0 ~ 200%
以相对于电机额定电流的百分比设定直流制动动作时的励磁电流
指令。
9999 以 70% 动作
1493
T749
自动伺服 ON 选择 9999
1自动伺服ON有效
9999 自动伺服 ON 无效
变频器 初始值
FR-E820-0015(0.2K) 以下
FR-E820S-0015(0.2K) 以下
FR-E810W-0015(0.2K) 以下
6%
FR-E820-0030(0.4K) ~ FR-E820-0330(7.5K)
FR-E840-0016(0.4K) ~ FR-E840-0170(7.5K)
FR-E820S-0030(0.4K) 以上
FR-E810W-0030(0.4K) 以上
FR-E846-0026(0.75K) 以上
4%
FR-E820-0470(11K) 以上
FR-E840-0230(11K) 以上
2%
FR-E860-0017(0.75K) 以上 1%