ib0600869chnt.pdf - 第534页
533 16. (G)控制参数 16.7 直流制动和零速控制、伺服锁定、磁 通衰减输出切断 11 12 13 14 15 16 17 18 19 20 • X13 信号输入所使用的端子,应在 Pr.178 ~ Pr.18 9 中设定 “13” 来进行端子功能的分配。 NOTE • 实时无传感器 矢量控制时,设定了 Pr.11 = “8888” 且将 X13 信设为了 ON 时,与 Pr.850 制动动作选择 的设定 无关,将执行 零速控…
532
16. (G)控制参数
16.7 直流制动和零速控制、伺服锁定、磁通衰减输出切断
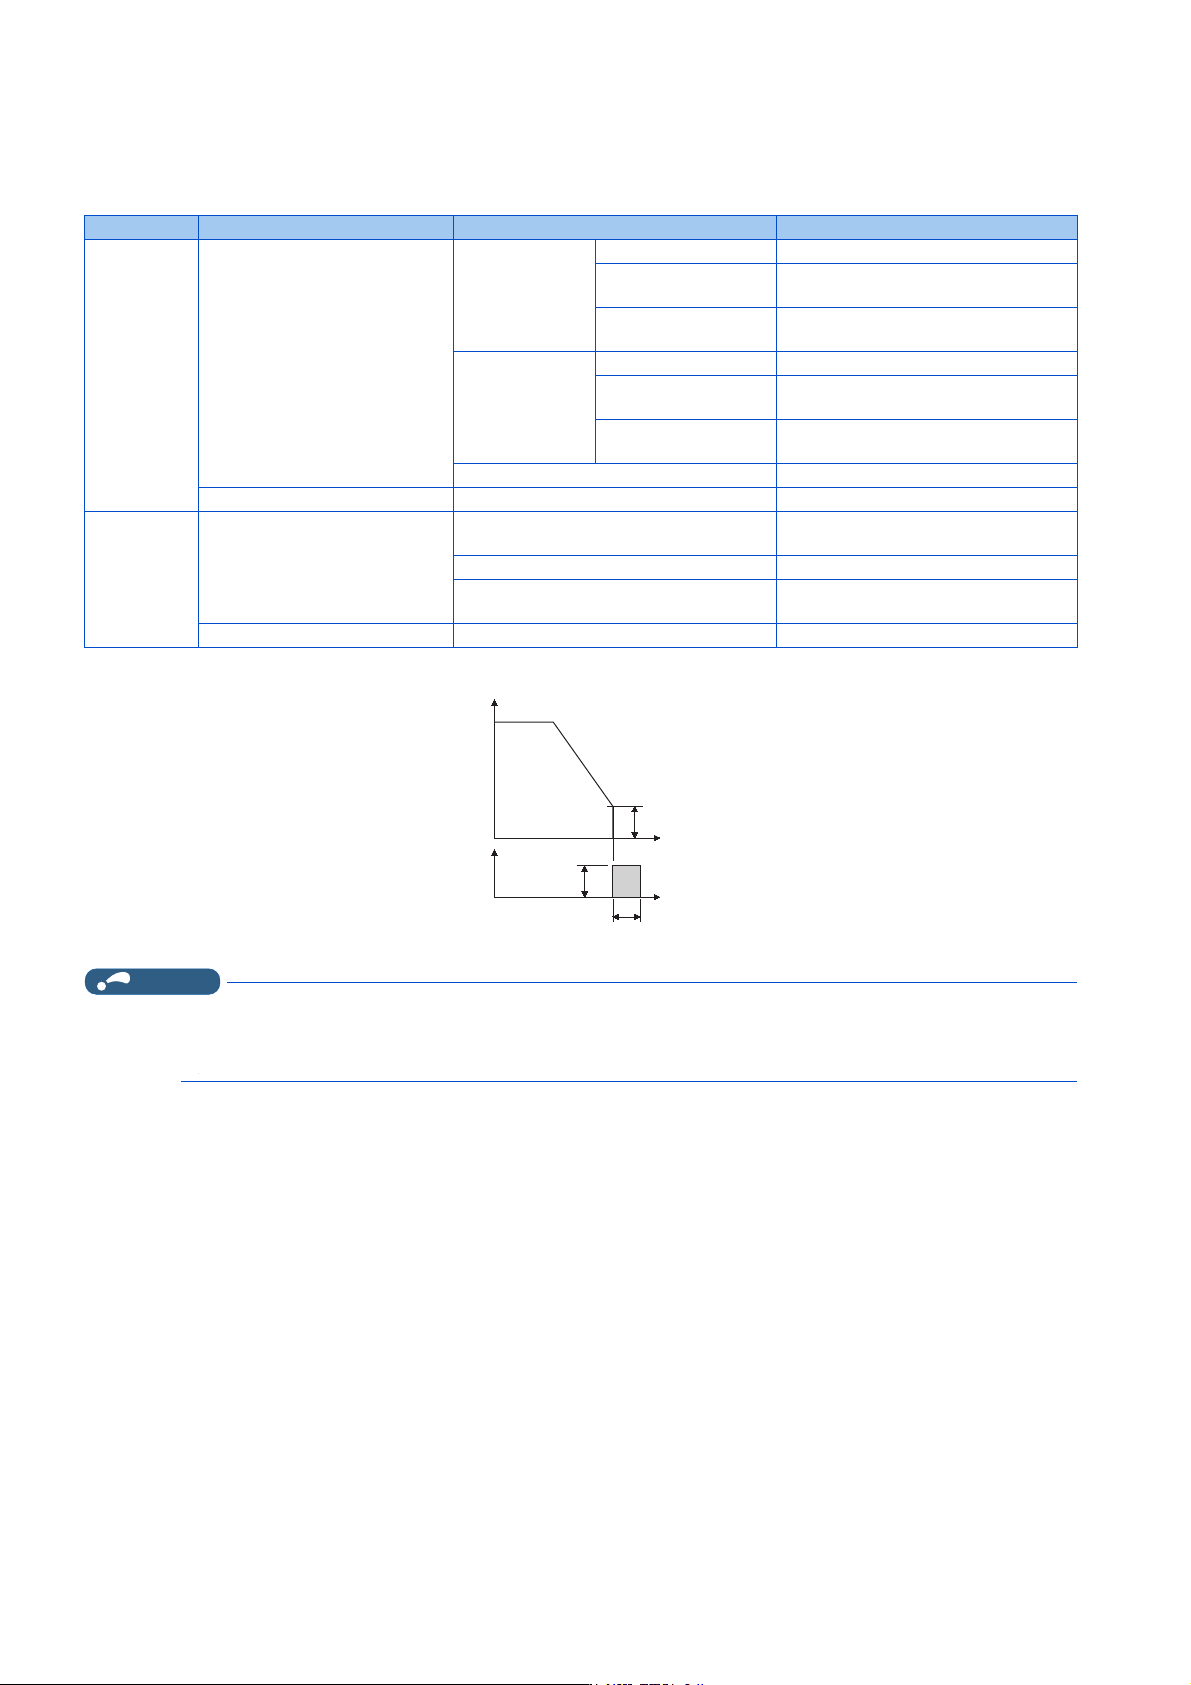
动作频率的设定 (Pr.10)
• 减速时,如果达到 Pr.10 直流制动动作频率中设定的频率则直流制动 (零速控制、伺服锁定)将起动。
• 制动动作开始频率如下所示。
NOTE
• 实时无传感器矢量控制时进行预备励磁 (零速控制)的情况下,减速停止时可能会导致电机振动等,应将 Pr.10 直流制动动
作频率设定为 0.5Hz 以下。
• 矢量控制时,Pr.10 的初始值自动切换为 0.5Hz。
动作时间的设定 (X13 信号、Pr.11)
•在Pr.11 直流制动动作时间中设定进行直流制动 (零速控制、伺服锁定)的时间。
• 负载转动惯量 (J)较大、电机不停止时,如果增大设定值将会有效。
• 设定了 Pr.11 = “0s” 时,无直流制动 (零速控制、伺服锁定)动作。(如果在停止时输出频率为 Pr.10 设定值以下,则
电机为自由运行。)
• 设定了 Pr.11 = “8888” 时,在 X13 信号为 ON 时直流制动 (零速控制、伺服锁定)将起动。即使为运行中、瞬时停电再
启动中、离线自动调谐中,在 X13 信号为 ON 时直流制动 (零速控制、伺服锁定)也将起动。
电机 停止方法 参数设定 制动动作开始频率
感应电机
操作面板的 [STOP/RESET] 键输入
STF/STR 信号为 OFF
Pr.11 ≠ 0、8888
Pr.10 为 0.5Hz 以上 Pr.10 设定值
Pr.10 低于 0.5Hz 时
Pr.13 为 0.5Hz 以上
0.5Hz
Pr.10、Pr.13 均低于
0.5Hz
Pr.10 和 Pr.13 设定值较大的一方
Pr.11 =0
Pr.10 为 0.5Hz 以上 Pr.10 设定值以下时切断输出
Pr.10 低于 0.5Hz 时
Pr.13 为 0.5Hz 以上
0.5Hz 以下时切断输出
Pr.10、Pr.13 均低于
0.5Hz
Pr.10 与 Pr.13 较大的一方的设定值以下
时切断输出
Pr.11 = 8888 0.5Hz 以下时切断输出
将频率设定为 0Hz 使其停止 - Pr.13 和 0.5Hz 中较小的一方
PM 电机
操作面板的 [STOP/RESET] 键输入
STF/STR 信号为 OFF
Pr.11 ≠ 0、8888
MM-GKR、EM-A:Pr.10
其他的 PM 电机:0Hz
Pr.11 =0 Pr.10 设定值以下时切断输出
Pr.11 = 8888
MM-GKR、EM-A:0.5Hz 以下时切断输出
其他的 PM 电机:0Hz 时切断输出
将频率设定为 0Hz 使其停止 - 0Hz
ࡦࣘࣘᔰ仁⦷
ᰦ䰤
ᰦ䰤
ࣘ⭥
3U
ⴤ⍱ࡦࣘ
⭥
ࣘᰦ䰤
3U
䗃ࠪ仁⦷+]
533
16. (G)控制参数
16.7 直流制动和零速控制、伺服锁定、磁通衰减输出切断
11
12
13
14
15
16
17
18
19
20
• X13 信号输入所使用的端子,应在 Pr.178 ~ Pr.189 中设定 “13” 来进行端子功能的分配。
NOTE
• 实时无传感器矢量控制时,设定了 Pr.11 = “8888” 且将 X13 信设为了 ON 时,与 Pr.850 制动动作选择的设定无关,将执行
零速控制动作。
• 矢量控制或 PM 无传感器矢量控制 (MM-GKR、EM-A)时,通过设定 Pr.802,零速控制或伺服锁定将动作。
• 如果在启动时在线自动调谐中将 X13 信号设为了 ON,则调谐完成后直流制动 (零速控制、伺服锁定)将起动。
动作电压 (转矩)的设定 (Pr.12)
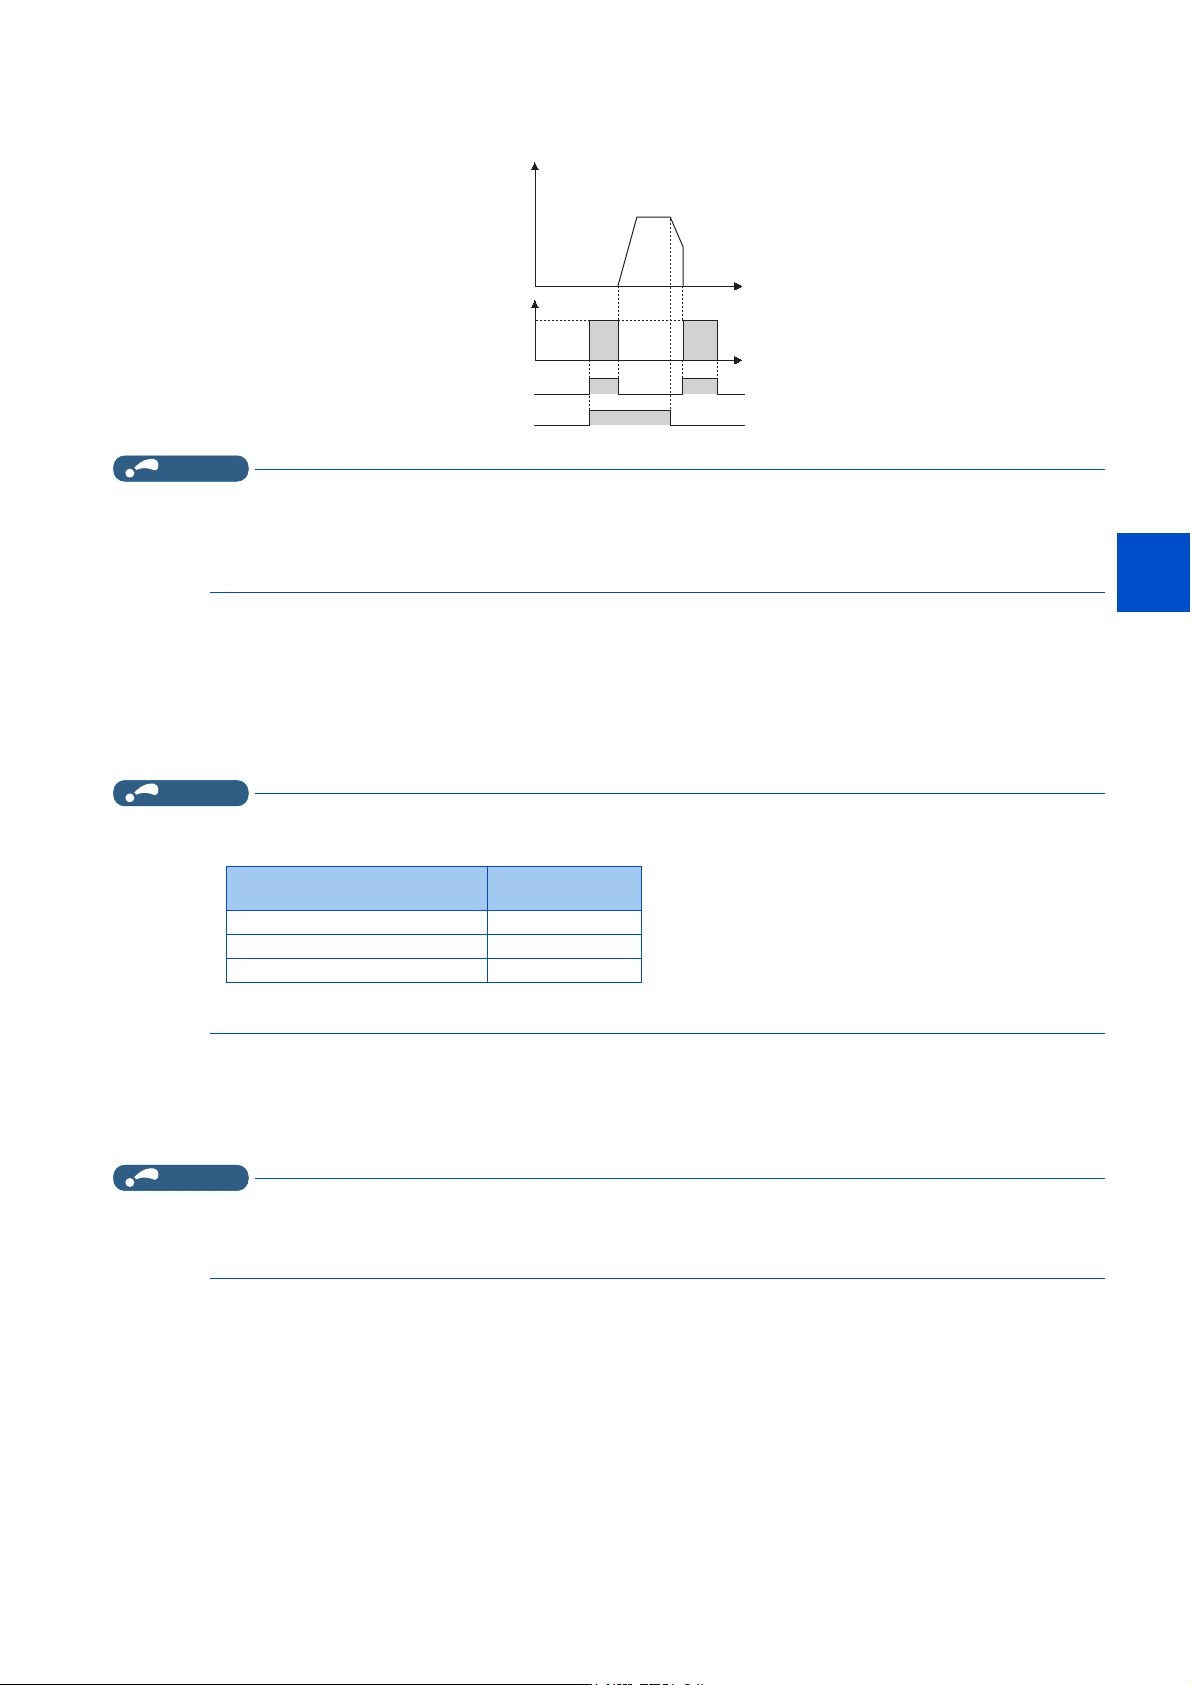
•通过Pr.12 直流制动动作电压对相对于电源电压的百分比进行设定。(零速控制、伺服锁定时不使用)
• 设定了 Pr.12 = “0%” 时,直流制动不动作。(如果在停止时输出频率为 Pr.10 设定值以下,则电机为自由运行。)
• 实时无传感器矢量控制、矢量控制、
PM 无传感器矢量控制时,Pr.12 无效。
NOTE
• Pr.12 为初始值时,根据 Pr.71 适用电机设定,将设定值设定为符合电机的值。(参照第 412 页)但是,使用节能电机 (SF-
HR、SF-HRCA)时,应如下变更 Pr.12 的设定值。
• 即使增大 Pr.12 的设定值,制动转矩也仍会受限制,以保证输出电流在变频器额定电流内。
实时无传感器矢量控制时的制动动作选择 (Pr.850 = “0、1”)
• 可以选择将实时无传感器矢量控制制动动作设为直流制动 (初始值),或是设为零速控制。
如果设定 Pr.850 制动动作选择= “1”,则在频率为 Pr.10 直流制动动作频率中设定频率的以下时,为零速控制。
NOTE
• 实时无传感器矢量控制时,设定了 Pr.11 = “8888” 且将 X13 信设为了 ON 时,与 Pr.850 的设定无关,将执行零速控制动作。
• 在实时无传感器矢量控制时,从制动动作转为再启动时,应设定 Pr.850 = “1” (零速控制)。设定值为 “0” (直流制动)
时,输入启动指令后到实际输出需要大约 2s。
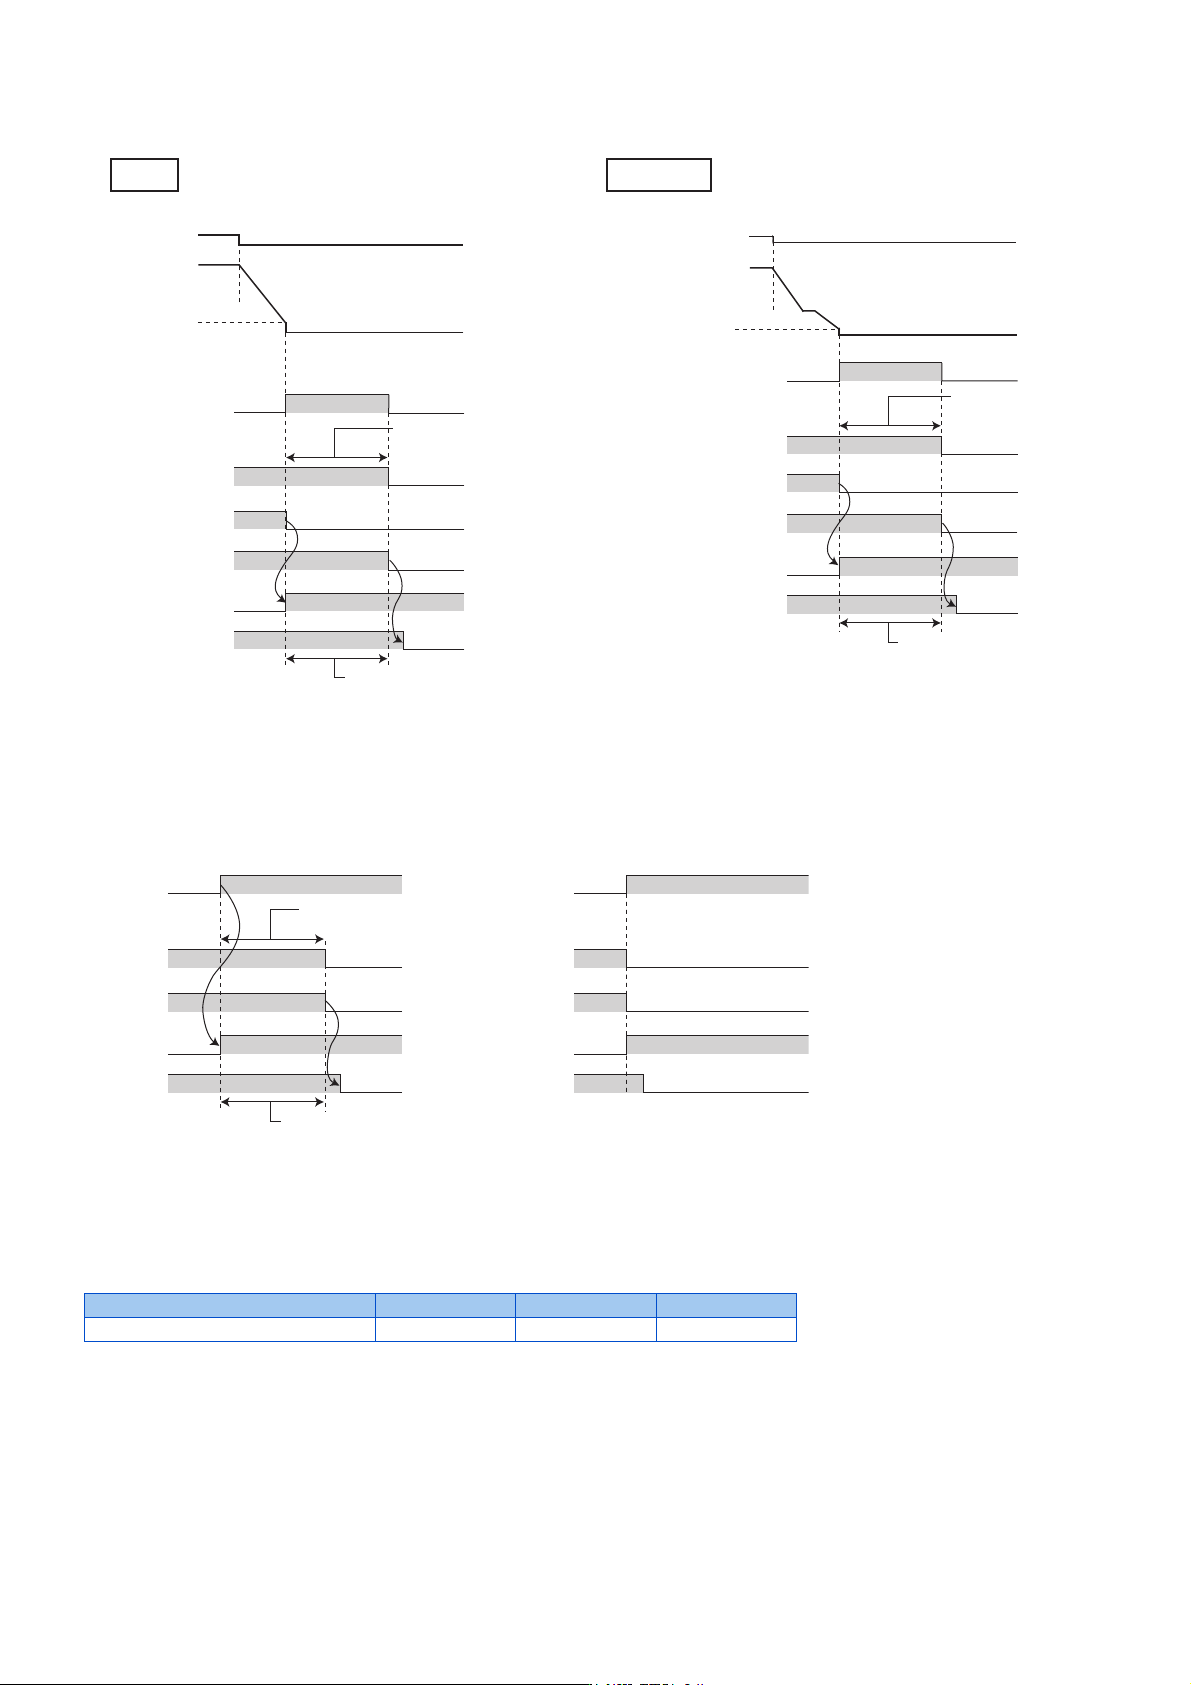
磁通衰减切断输出与磁通衰减切断输出信号 (X74 信号、Pr.850 = “2”)
• 在实时无传感器矢量控制中,如果频繁地反复启动 / 停止(点动动作),则受切断变频器输出时的电机残留的磁通的影响,
在再启动时可能会发生变频器异常及电机误差可能会变大。此时,应选择 Pr.850 = “2” (磁通衰减切断输出),或使磁
通衰减切断输出 (X74)信号 ON,在停止时使磁通衰减之后切断输出。
• Pr.850=“2”时,通过启动指令OFF进行减速,当Pr.10 直流制动动作频率低于速度推断值时,磁通衰减切断输出将起动。
• 制动顺控功能动作时,减速的情况下,当频率减小到 0.5Hz 与 Pr.13 启动频率中较小的一个频率时,磁通衰减切断输出将
起动。
ᰦ䰤
ᰦ䰤
3U
ⴤ⍱ࡦࣘ
⭥
;ؑ
21 2))
21
67)
21
3U Āāᰦ
䗃ࠪ仁⦷+]
电机容量
Pr.12
设定值
3.7kW 以下 4%
5.5kW、7.5kW 3%
11kW 以上 2%
534
16. (G)控制参数
16.7 直流制动和零速控制、伺服锁定、磁通衰减输出切断
• Pr.850 = “2” 的变频器输出电压切断时机
*1 磁通衰减动作的最大时间
•无论Pr.850 的设定如何,一旦磁通衰减切断输出 (X74)信号为 ON,则磁通衰减切断输出 (X74)将立即起动。在 Pr.178
~ Pr.189 (输入端子功能选择)中设定 “74” 来对 X74 信号进行端子功能的分配。
• X74 信号的变频器输出电压切断时机
*1 磁通衰减动作的最大时间
• 因在磁通衰减切断输出中转矩会减小,所以应起动机械制动器。
• 再启动时或预备励磁 / 伺服 ON (LX)信号、伺服 ON (SON)信号、外部直流制动开始 (X13)信号中的任意一个为 ON 时,
磁通衰减切断输出将被解除。
• 在变频器输出侧设置了 MC 时,应等待经过了磁通衰减动作时间 (参照下述)后再断开 MC。
RY2
ON
3U
直流制动
动作频率
速度指令
(转数)
启动指令
(STF、STR)
输出电压
RUN
磁通衰减
处理时间
在此期间请不要
将MC置于OFF。
ON
ON
ON
ON
机械制动器
输出侧MC
ON
磁通衰减处理
通常时
RY2
ON
RUN
ON
3U 启动频率
或0.5Hz(两者中较小的值)
速度指令(转数)
启动指令
(STF、STR)
输出电压
磁通衰减
处理时间
在此期间请不要
将MC置于OFF。
ON
ON
ON
机械制动器
输出侧MC
ON
磁通衰减处理
制动顺控时
X74信号
输出电压
RUN信号
磁通衰减
处理时间
在此期间请不要
将MC置于OFF。
ON
ON
ON
ON
机械制动器
输出侧MC
机械制动器
输出侧MC
ON ON
;ؗᰬ
MRS信号
输出电压
RUN信号
ON
ON
ON
ON
056ؗᰬ
电机容量 (Pr.80 设定值) 2.2kW 以下 3.7kW ~ 11kW 15kW ~ 30kW
磁通衰减处理时间 250ms 500ms 800ms