ib0600869chnt.pdf - 第552页
551 16. (G)控制参数 16.13 速度检测滤波 11 12 13 14 15 16 17 18 19 20 16.13 速度检测滤波 设定速度反馈信号的一阶滞后滤波的时间常数。 由于速度环的响应性会下降,因此通常情况下应使用初始值。 *1 在安装有矢量控制对应选件 时可进行设定。因为 IP67 规格产品、CC-Link 通讯功能内置产品不能使 用内置选件,所以不能进行设 定。 使速度检测稳定 (Pr.823、Pr.833)…
550
16. (G)控制参数
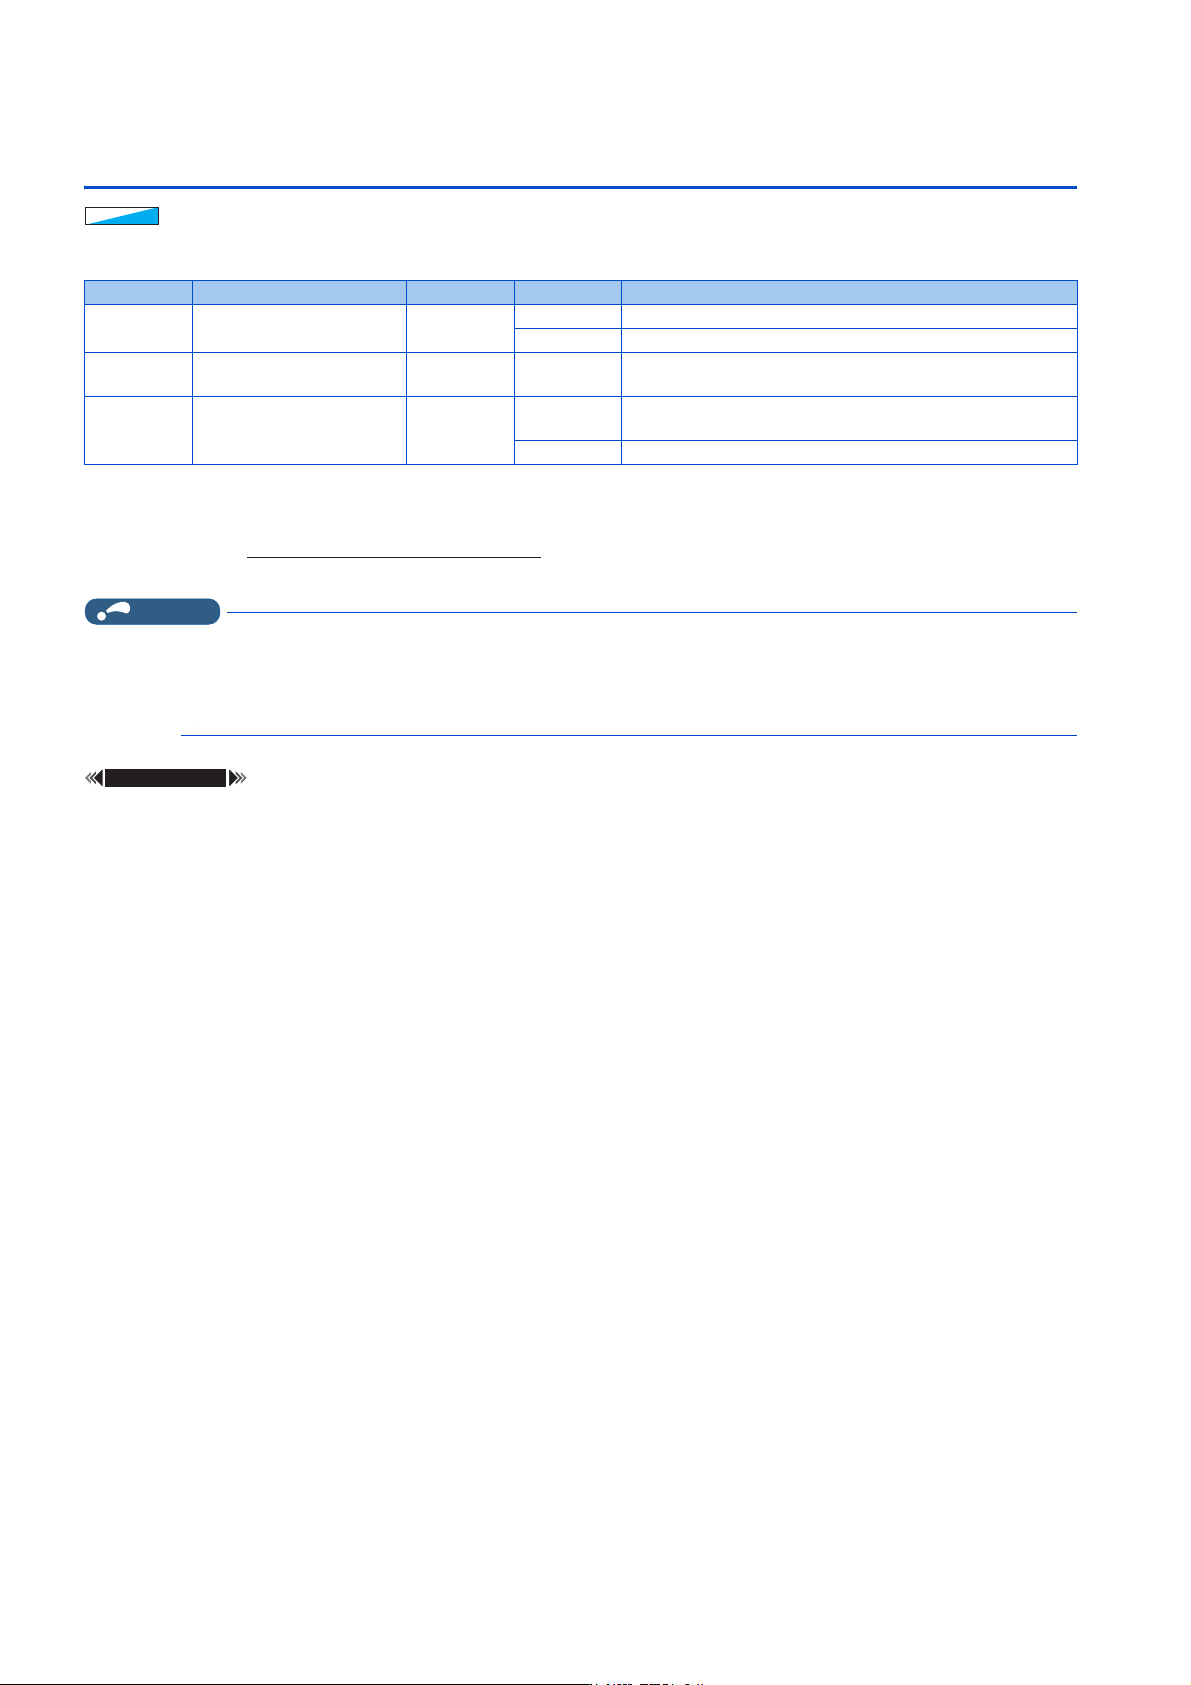
16.12 转差补偿
16.12 转差补偿
V/F 控制时,可以由变频器输出电流推测电机的转差,使电机的转数保持恒定。
• 通过下述计算公式计算电机额定转差并在 Pr.245 中进行设定后,转差补偿有效。
Pr.245 = “0、9999” 时,不进行转差补偿。
NOTE
• 进行转差补偿时,输出频率可能大于设定频率。应将 Pr.1 AM 端子功能选择设定为高于设定频率。
• 在以下情况中,转差补偿无效。
失速防止 (OLC、OLV)动作时、再生回避动作时、自动调谐中、挡块定位控制动作时、加减速中、PLG 反馈控制动作时、定向
控制动作时
参照参数
Pr.1 上限频率 第322页
Pr.3 基准频率 第523页
9)
9)
9)
Pr. 名称 初始值 设定范围 内容
245
G203
额定转差 9999
0.01 ~ 50% 设定电机额定转差。
0、9999 无转差补偿
246
G204
转差补偿常数 0.5s 0.01 ~ 10s
设定转差补偿的响应时间。如果减小设定值则响应性变快,但
负载惯量较大容易发生再生过电压 (E.OV[])错误。
247
G205
恒定输出范围转差补偿选择 9999
0
在恒输出区域 (比 Pr.3 设定的频率高的频率区域)不进行转
差补偿。
9999 进行恒输出区域的转差补偿。
ส߶仁⦷ᰦⲴ↕䖜䙏仍ᇊ䖜䙏
ส߶仁⦷ᰦⲴ↕䖜䙏
h>@仍ᇊ䖜ᐞ˙
551
16. (G)控制参数
16.13 速度检测滤波
11
12
13
14
15
16
17
18
19
20
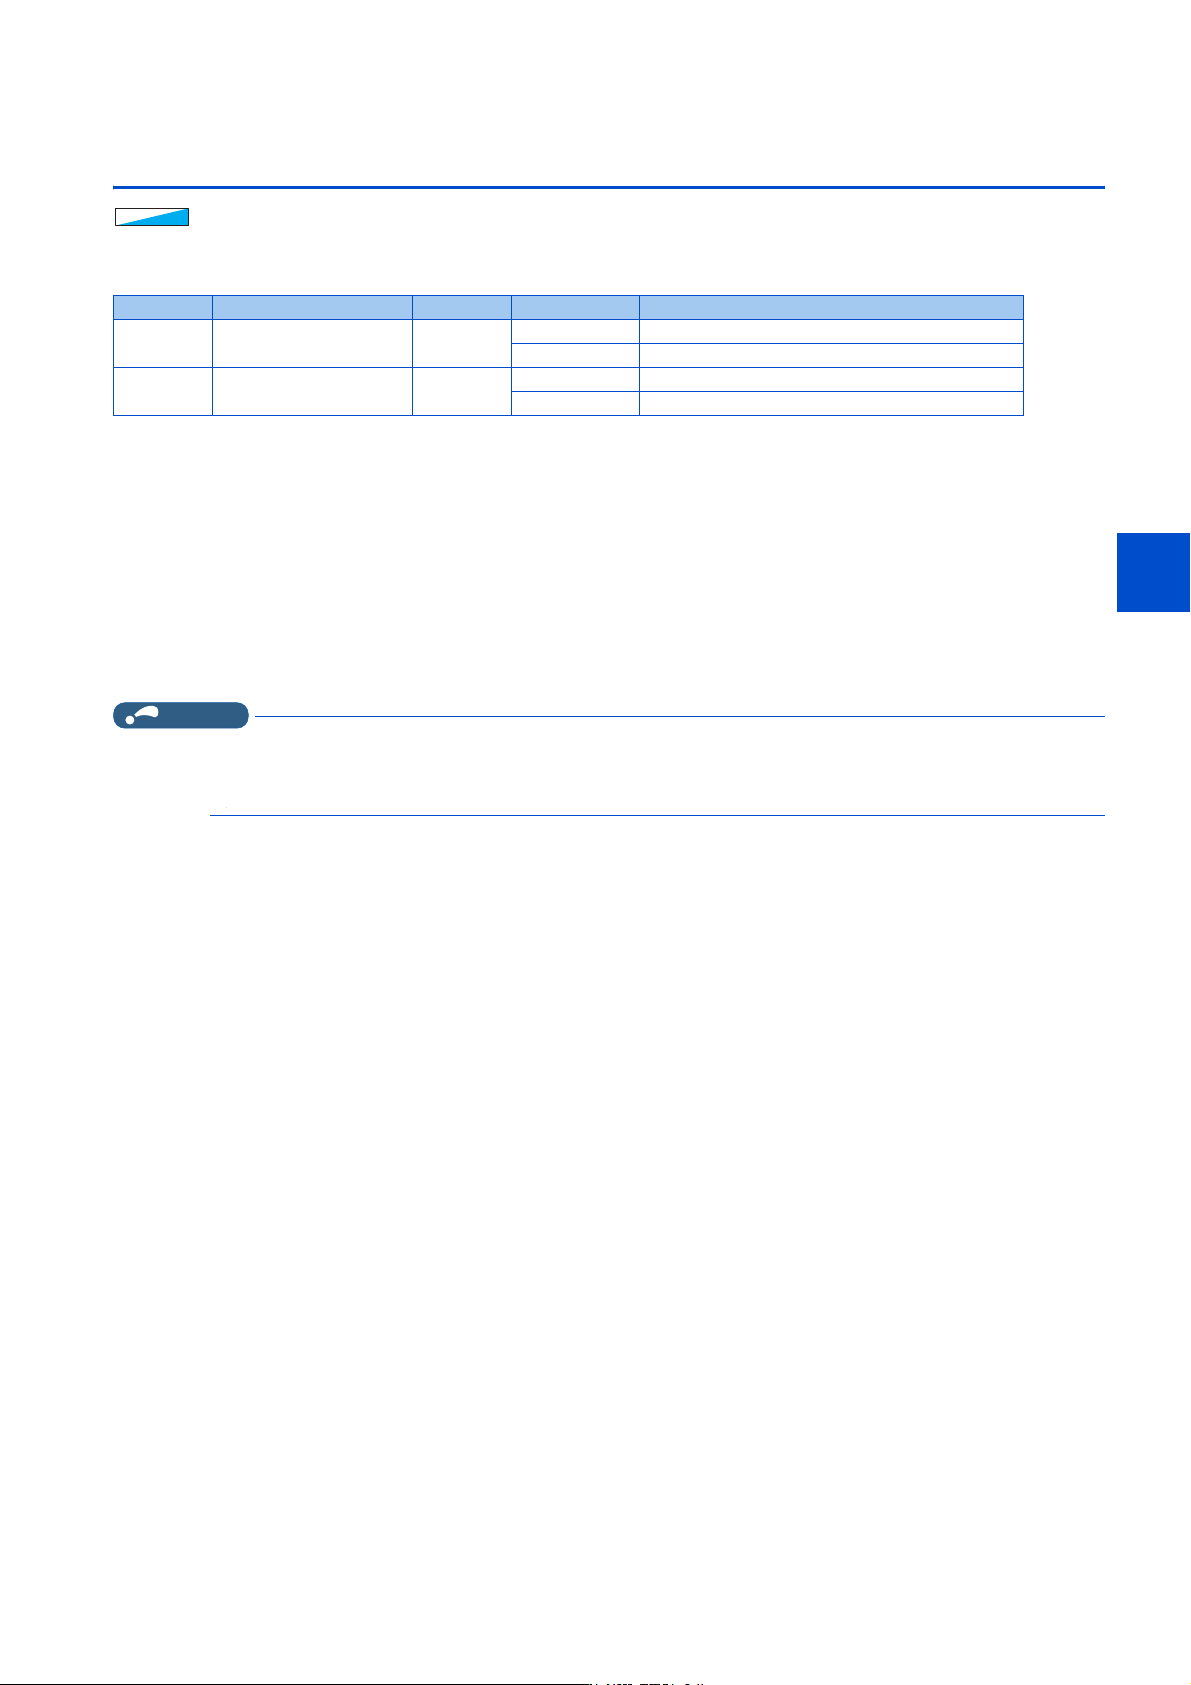
16.13 速度检测滤波
设定速度反馈信号的一阶滞后滤波的时间常数。
由于速度环的响应性会下降,因此通常情况下应使用初始值。
*1 在安装有矢量控制对应选件时可进行设定。因为 IP67 规格产品、CC-Link 通讯功能内置产品不能使用内置选件,所以不能进行设定。
使速度检测稳定 (Pr.823、Pr.833)
• 由于速度环的响应性会下降,因此通常情况下应使用初始值。
高频率的外部干扰导致有速度纹波等的情况下,应逐渐增大设定值,调整为使速度稳定的值。如果将设定值增大得过大,
将导致发生不稳定。
• 仅在矢量控制时有效。
使用多个一阶滞后滤波
• 根据用途变更滤波等的情况下,使用 Pr.833。第 2 功能选择 (RT)信号为 ON 时 Pr.833 有效。
NOTE
• RT 信号为第 2 功能选择信号,其他的第 2 功能也有效。(参照第 403 页)
• 初始设定状态下,RT 信号分配给了端子 RT。通过在 Pr.178 ~ Pr.189 (输入端子功能选择)中设定 “3”,也可以将 RT 信号
分配到其他端子上。
Pr. 名称 初始值 设定范围 内容
823
G215
*1
速度检测滤波器 1 0.001s
0无滤波
0.001 ~ 0.01s 设定速度反馈信号的一阶滞后滤波的时间常数。
833
G315
*1
速度检测滤波器 2 9999
0 ~ 0.01s Pr.823 的第 2 功能 (RT 信号 ON 时有效)
9999 与 Pr.823 设定相同
⸘䠅⸘䠅⸘䠅
552
16. (G)控制参数
16.14 励磁率
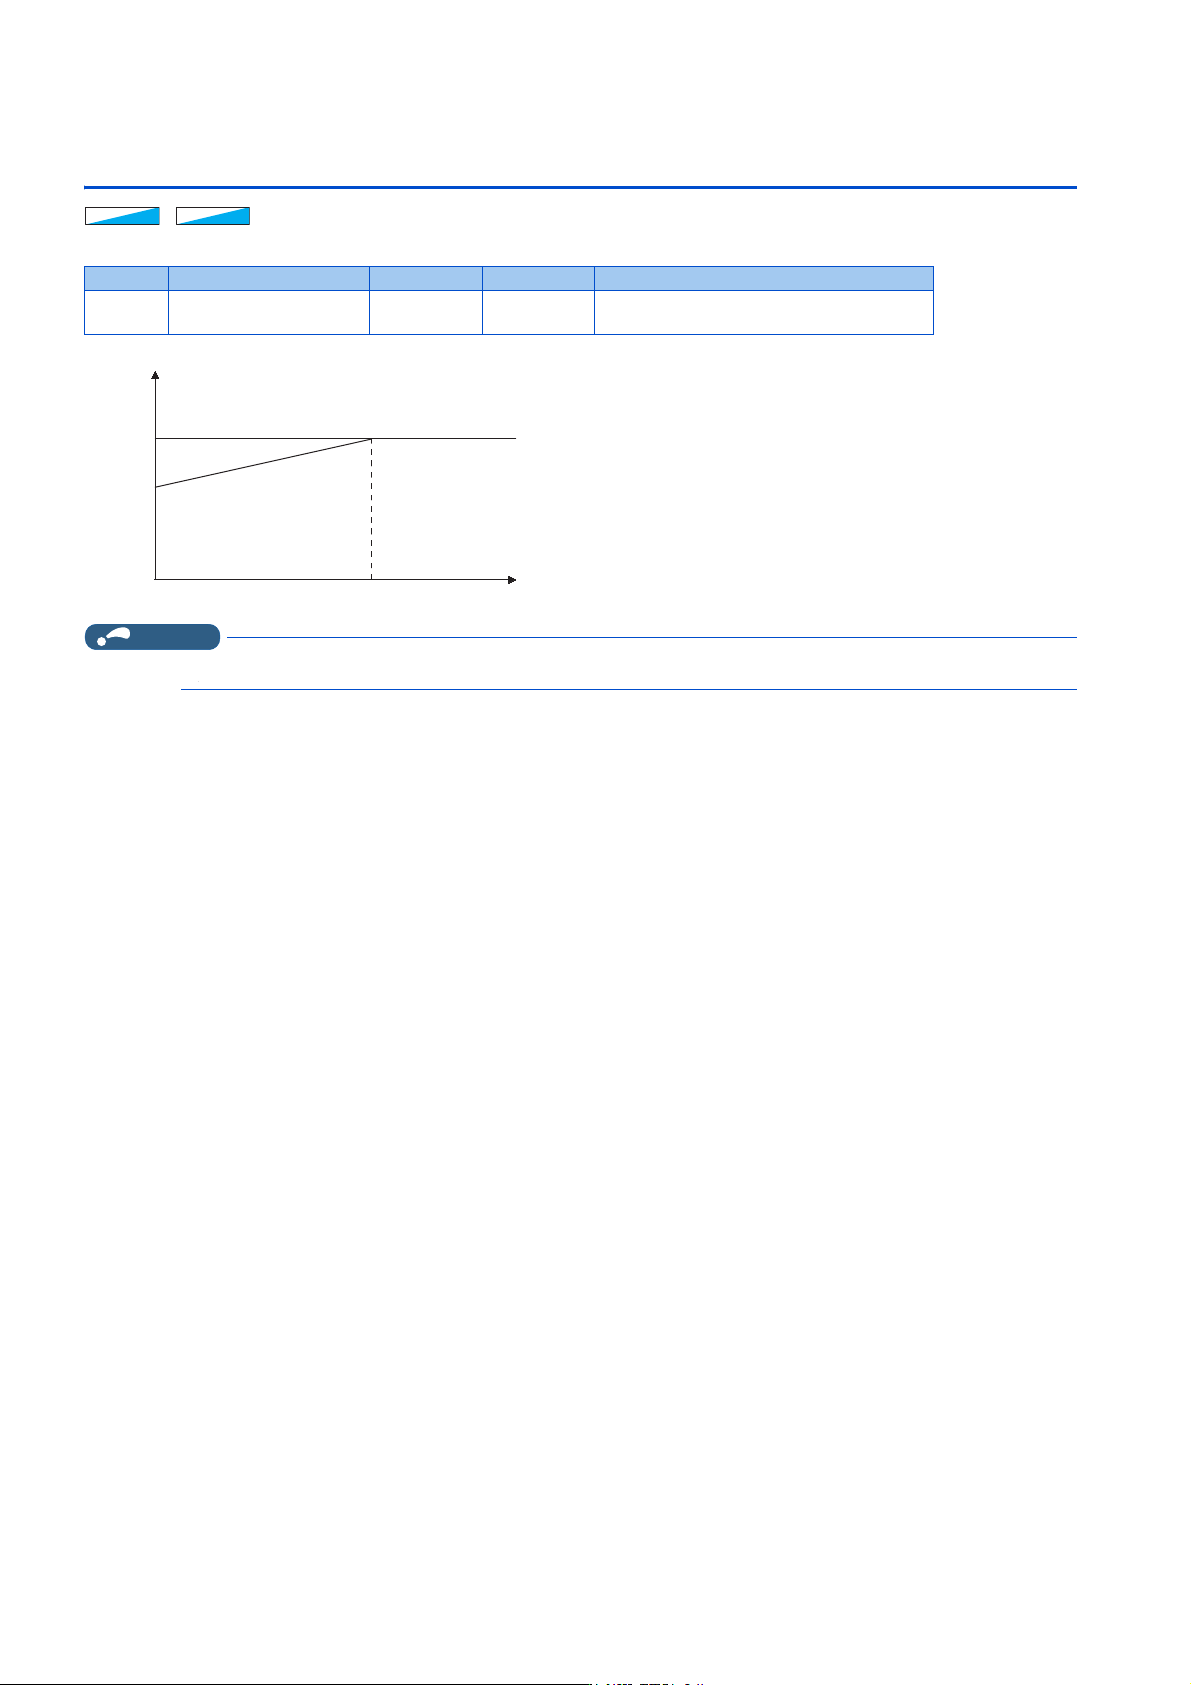
16.14 励磁率
在要提高轻负载时的效率等的情况下,减小励磁率。(电机磁性声音减小。)
NOTE
• 减小励磁率将导致输出转矩的起步变缓。
Pr. 名称 初始值 设定范围 内容
854
G217
励磁率 100% 0 ~ 100% 设定无负载时的励磁率。
ᰖՖಞᰖՖಞᰖՖಞ
⸘䠅⸘䠅⸘䠅
࣡⻱⦷
>@
ࡍ٬
3U
䇮ᇊ٬
䍏䖭>@