DICING_A02_切道偏移误差分离.pdf - 第3页
原创技术综述 · 非原厂资料 · 无实机实验 3 3 用 试验分离误差 而 不是 盲改 补偿 【事实】DISCO 对部分切割 设 备的 故障 问 答指 出, 水温变化会影响 主 轴 或工 作 台热 状态 ; 其 要 求设 备 数 据 迁 移 后重新进 行对 准教学 。[2] 本文不把 网页 中 某系列 的 预 热时间推 广为其他设 备的 规 定值,实 际 应 遵从 对应机 型 和 配 置手册。 疑似 原 因 诊断 设计 证据特征 固定相…
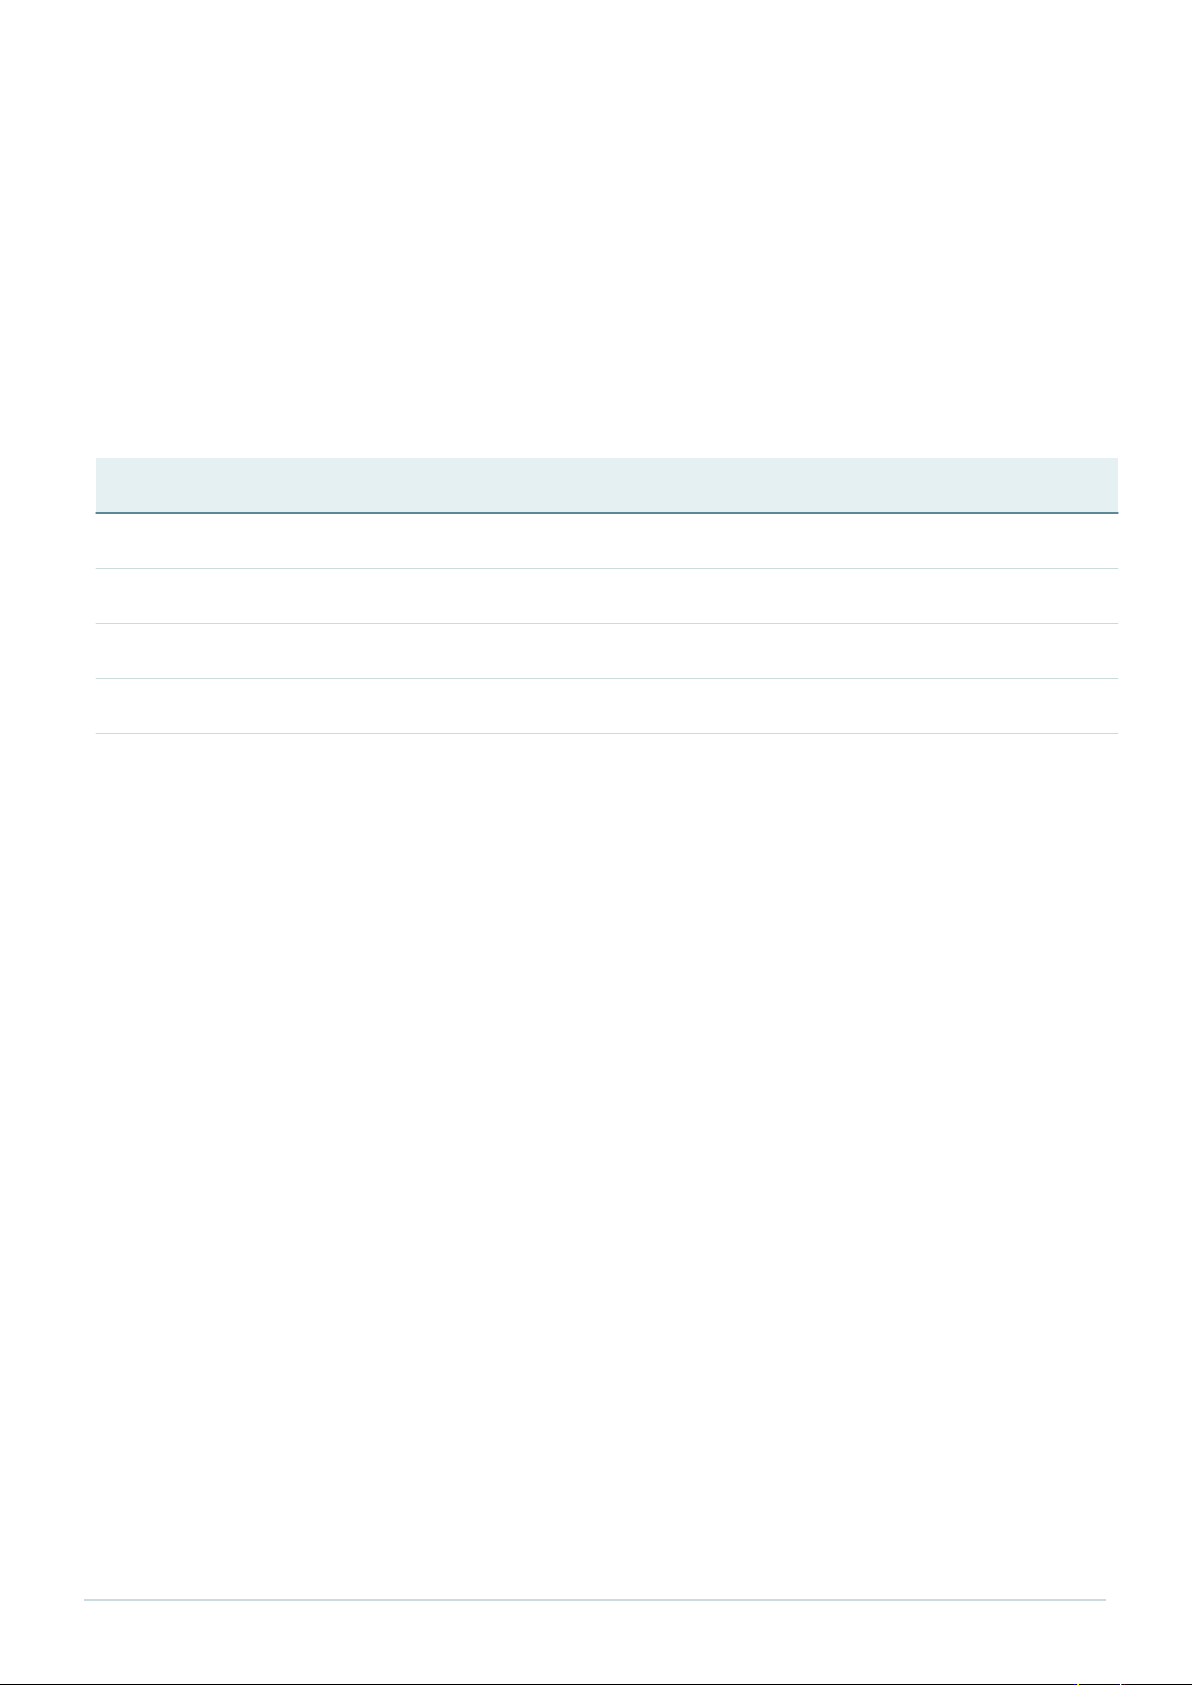
原创技术综述 · 非原厂资料 · 无实机实验 2
2 最小模型与误差预算
【推导】二维刚体映射 m=R(θ)w+t。只讨论沿切道法向的偏差,可把简化残差写为
e(x,y,t)=b+xδθ+ys+g(x,y)+d(t)+ε。其中 b 为固定偏置,δθ 为小角度误差,s 为索引比例误差,g 为位置相关残
差,d 为时间漂移,ε 为随机项。该表达式是诊断模型,不是某台设备固件公式。
【算例】假设有效切长 L=150 mm,允许由角度项消耗的端点误差为3 μm,则 |δθ|≤0.003/150=20
μrad≈0.001146°。这说明长行程上很小的角度残差也能造成显著偏移,不能只检查中心附近的一刀。
【算例】两标记间距B=100 mm,每个标记横向定位标准差假设为σ=1 μm、相互独立,则角度标准差近似
σθ=√2σ/B=14.14 μrad;在距基准150 mm处贡献约2.12 μm。若B仅20 mm,贡献约10.61 μm。真实标记误
差相关、镜头畸变和标记损伤会使此简化估计失效。
预算项(示例) 假设幅值 μm 处理
已知未补偿偏置 3.0 保守地线性叠加,不放入随机RSS
识别随机项标准差 1.0 固定曝光/焦点后重复评估
重复定位标准差 1.5 在相同位置多次往返
装夹重复标准差 2.0 独立卸装试片,不能用同次拍照代替
【推导】后三项独立且零均值时,合成标准差√(1²+1.5²+2²)=2.69 μm;示例的“偏置+3σ”包络为11.08 μm。它
只是分配模型,并非保证界限;存在相关性时应加入协方差或使用保守包络,不得机械地做均方根相加。
原创技术综述 · 非原厂资料 · 无实机实验 3
3 用试验分离误差而不是盲改补偿
【事实】DISCO 对部分切割设备的故障问答指出,水温变化会影响主轴或工作台热状态;其要求设备数据迁移
后重新进行对准教学。[2] 本文不把网页中某系列的预热时间推广为其他设备的规定值,实际应遵从对应机型和
配置手册。
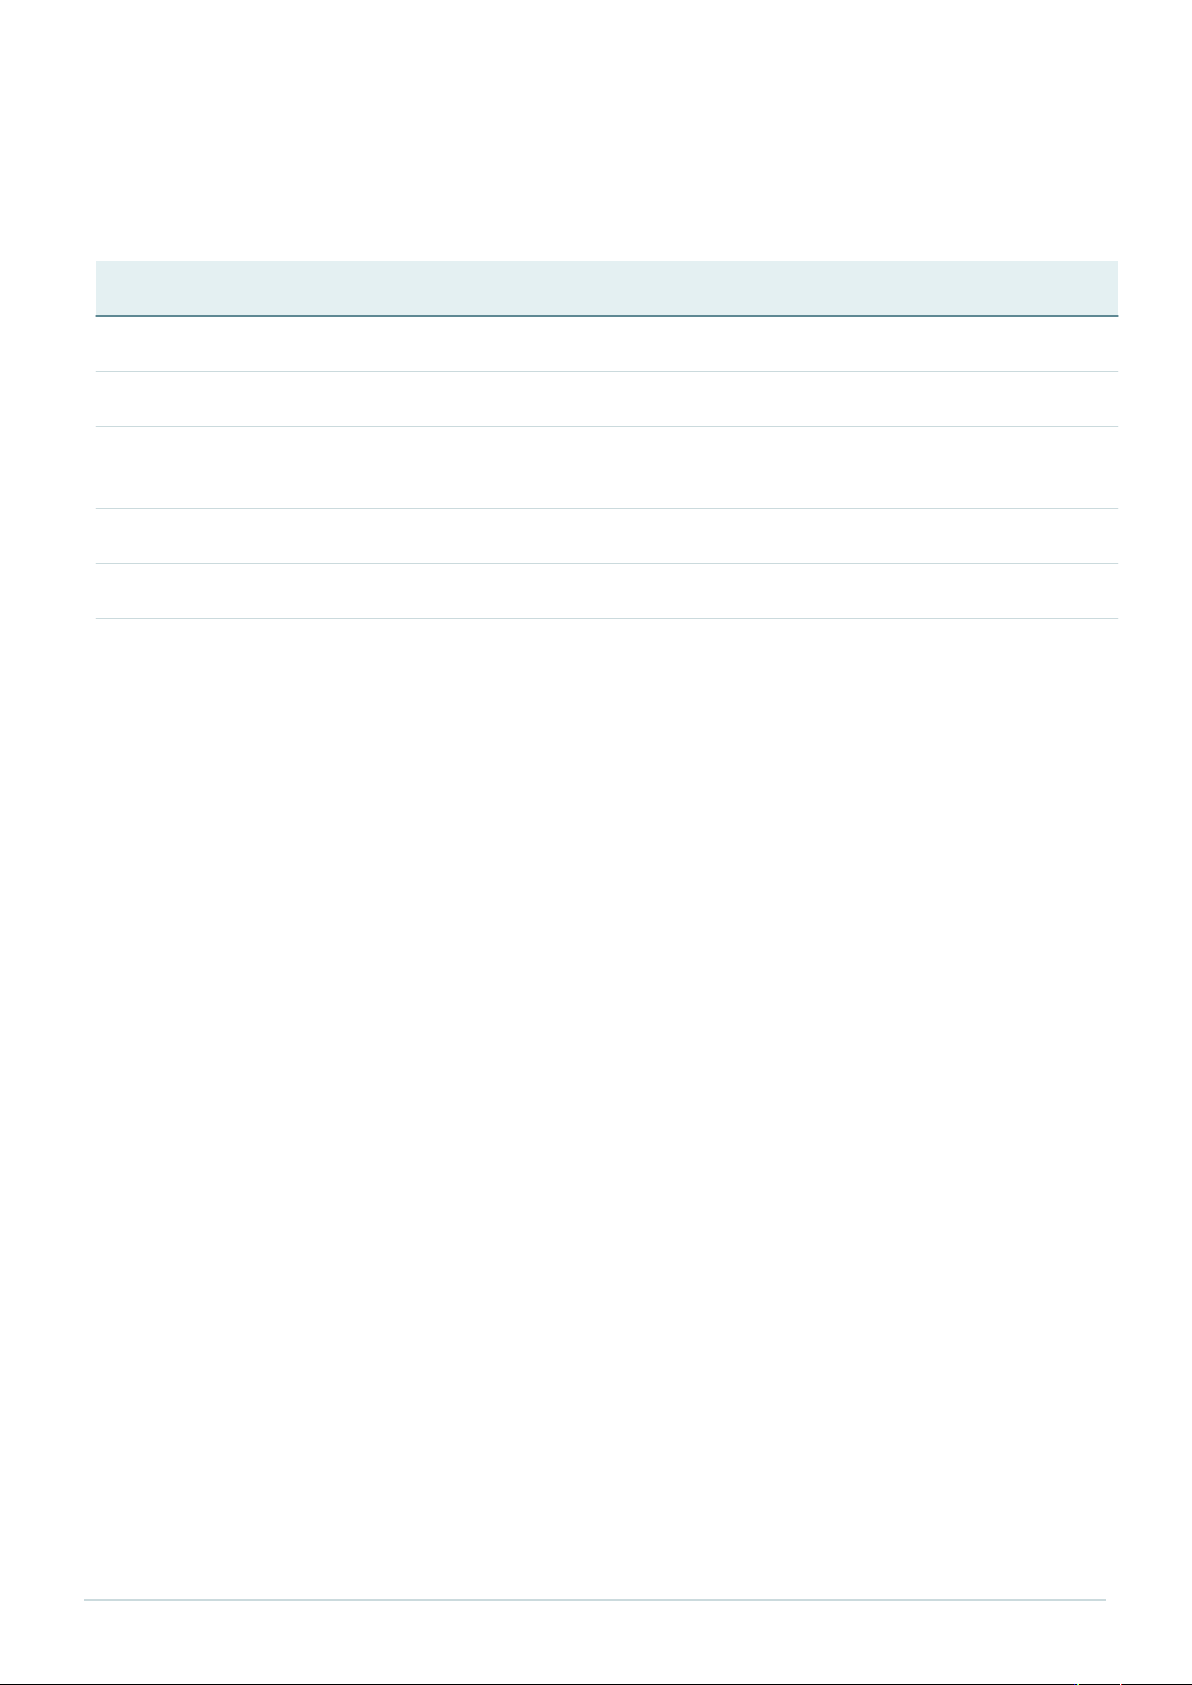
疑似原因 诊断设计 证据特征
固定相机-刀片偏置 同片多位置短试切,再由独立显微镜复测 相似常量偏差,且不随位置/时间明显变动
角度残差 同一长切道测首、中、末点 偏差对纵向距离近似线性,但须排除直线度
索引比例问题 测多条平行切道并拟合误差对行号 偏差随索引距离变化;重新装夹后检查是否保
持
热漂移 固定位置重复测,时间顺序内插参考点 变化主要跟时间/温度相关,不是空间位置
工件/装夹问题 卸装、旋转试片,与机台坐标结果对照 误差跟随工件而非固定机台位置
【建议】空间扫描最容易与时间混淆。按从左到右扫描时,若温度同时上升,会把时间漂移误认为位置斜率。
可采用往返扫描,并在各位置之间重复测中心参考点;比较前后参考点,估计时间项后再看空间项。
【建议】原始对准点、检测点和独立验证点应分组。用同一批点拟合再计算“零残差”只是自洽,不是精度证明。
冻结补偿后,在未参与拟合的位置、不同时间和独立重装夹条件下验收。
【建议】图像问题先用曝光/焦点/位置选择的只读诊断排除;机械异常交由受训人员检查。不得用持续放宽切
道容差来隐藏偏移,更不能关闭报警或带刀运行状态下人工介入。
原创技术综述 · 非原厂资料 · 无实机实验 4
4 验证方案、记录与决策门槛
【建议】先在无产品风险的测试片上建立坐标基准和量测不确定度,再做短试切、长切道验证及重复卸装。建
议初步采样至少覆盖中心与四周,每个方向均有首/中/末点;数量是试验设计起点,不是充分统计证明。
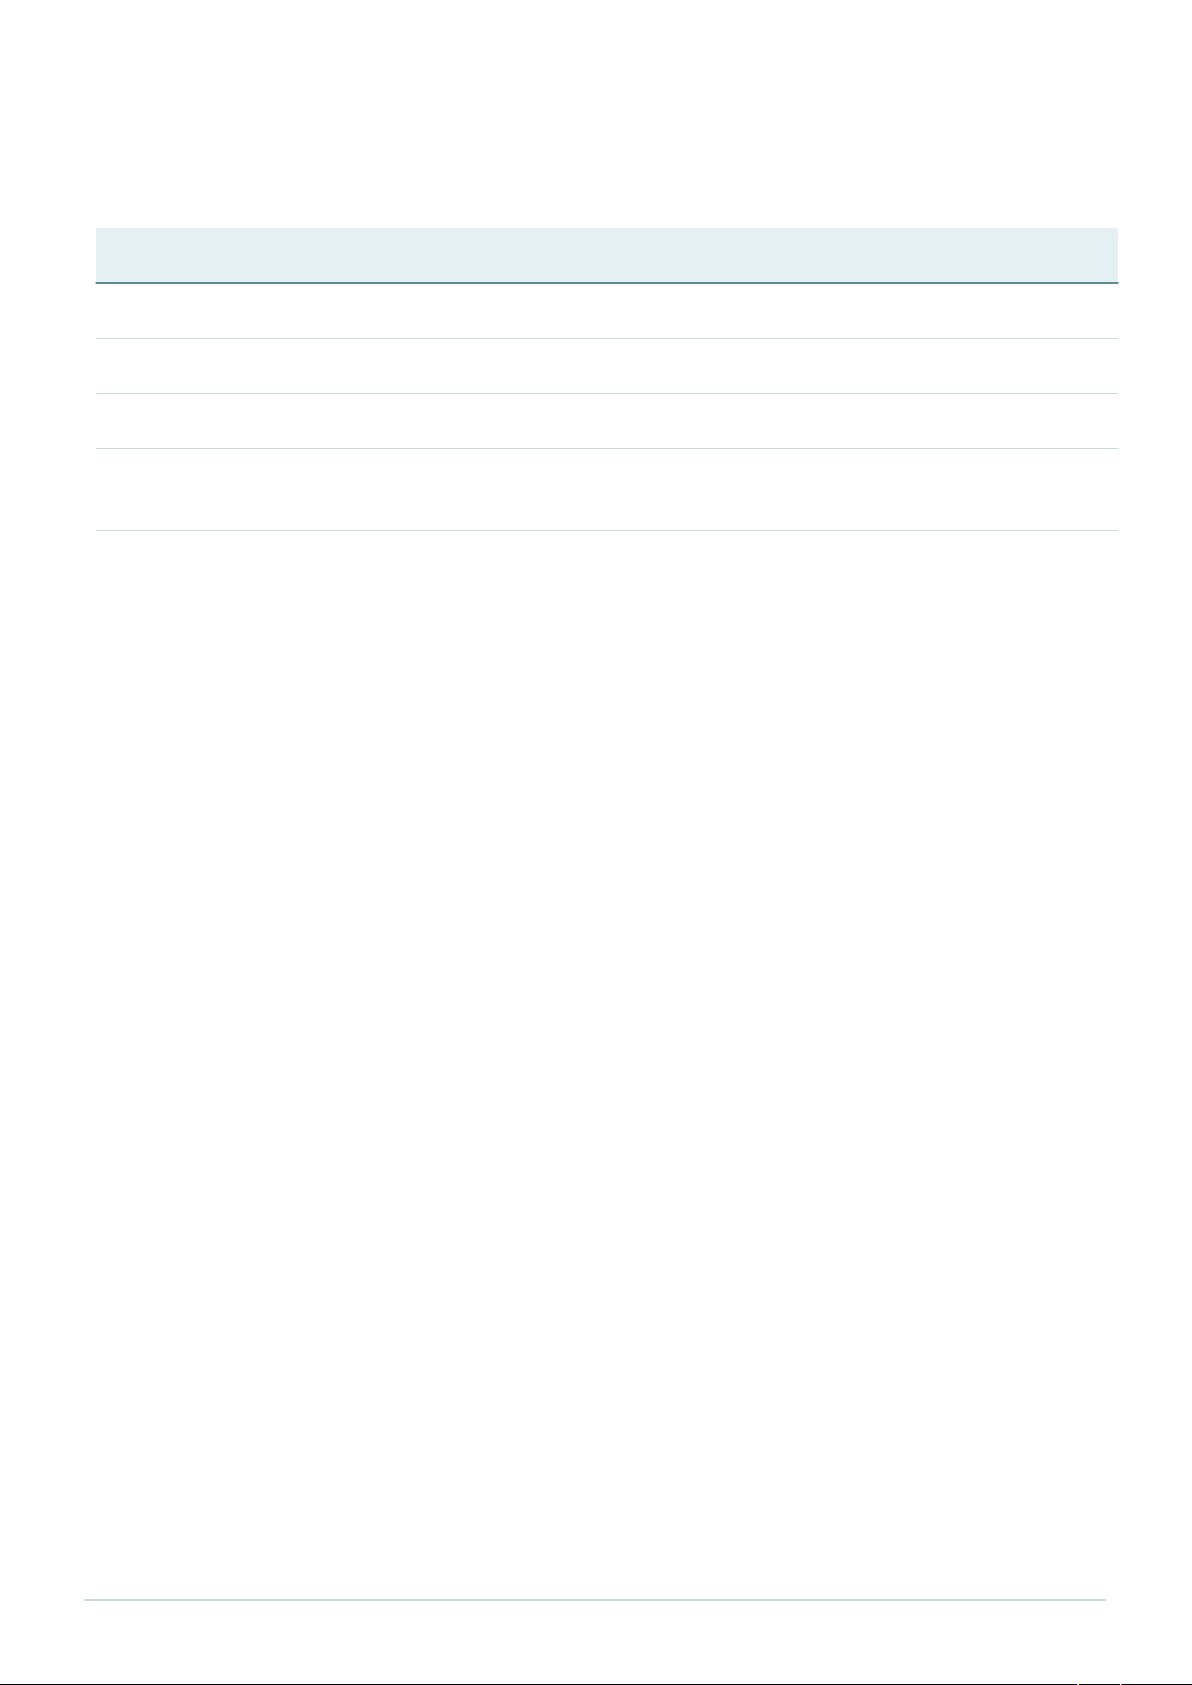
输出文件 必填内容 通过/停止逻辑
图像证据包 原图、像素尺度、照明、焦点、标记ID、时间戳 识别含糊则暂停补偿拟合
轨迹残差表 设计坐标、实测坐标、法向误差、刀号及温度 拆开平均偏置、空间趋势与随机散布
补偿版本表 修改项、依据、操作者、回滚文件及适用范围 不允许只记录最终系数
独立验收表 未参与拟合的测试点与独立装夹结果 由产品保护距离扣除不确定度后确定允许误
差
【推导】若产品剩余安全边界为M,刀片半宽变化为Δw/2,偏移测量扩展不确定度为U,则必须检查
|e|+Δw/2+U≤M,而不是只比较 |e|。示例 M=15 μm、Δw=4 μm、U=3 μm 时,偏移可用预算仅10 μm。M、
Δw、U都须独立确认,不能从视觉分辨率推断。
结论:可靠的校正流程应先区分识别与物理轨迹,再把固定、空间、时间和随机误差拆开验证。一个数字的补
偿只解决被证实的那一项;不能解决支承变化、刀片损伤和未知热状态。本文没有给出任何品牌机型的维修允
差或校正系数。
参考来源(核阅日期:2026-11-13):
[1] DISCO, Tips and Tricks for Kerf Check(公开介绍页,不是130页付费册全文)。
https://www.disco.co.jp/eg/products/manual_dl/book_kerfcheck.html
[2] DISCO, Troubleshooting and FAQs for Precision Processing Equipment,3000/6000系列与DAD323章节。
https://www.disco.co.jp/eg/support/machine_trouble/index.html
版本记录:V1.0。待验证:目标设备坐标定义、刀片相机关系、对准算法、温漂曲线、允差及独立计量能力。