99419_UR5e_User_Manual_zh_Global.pdf - 第128页
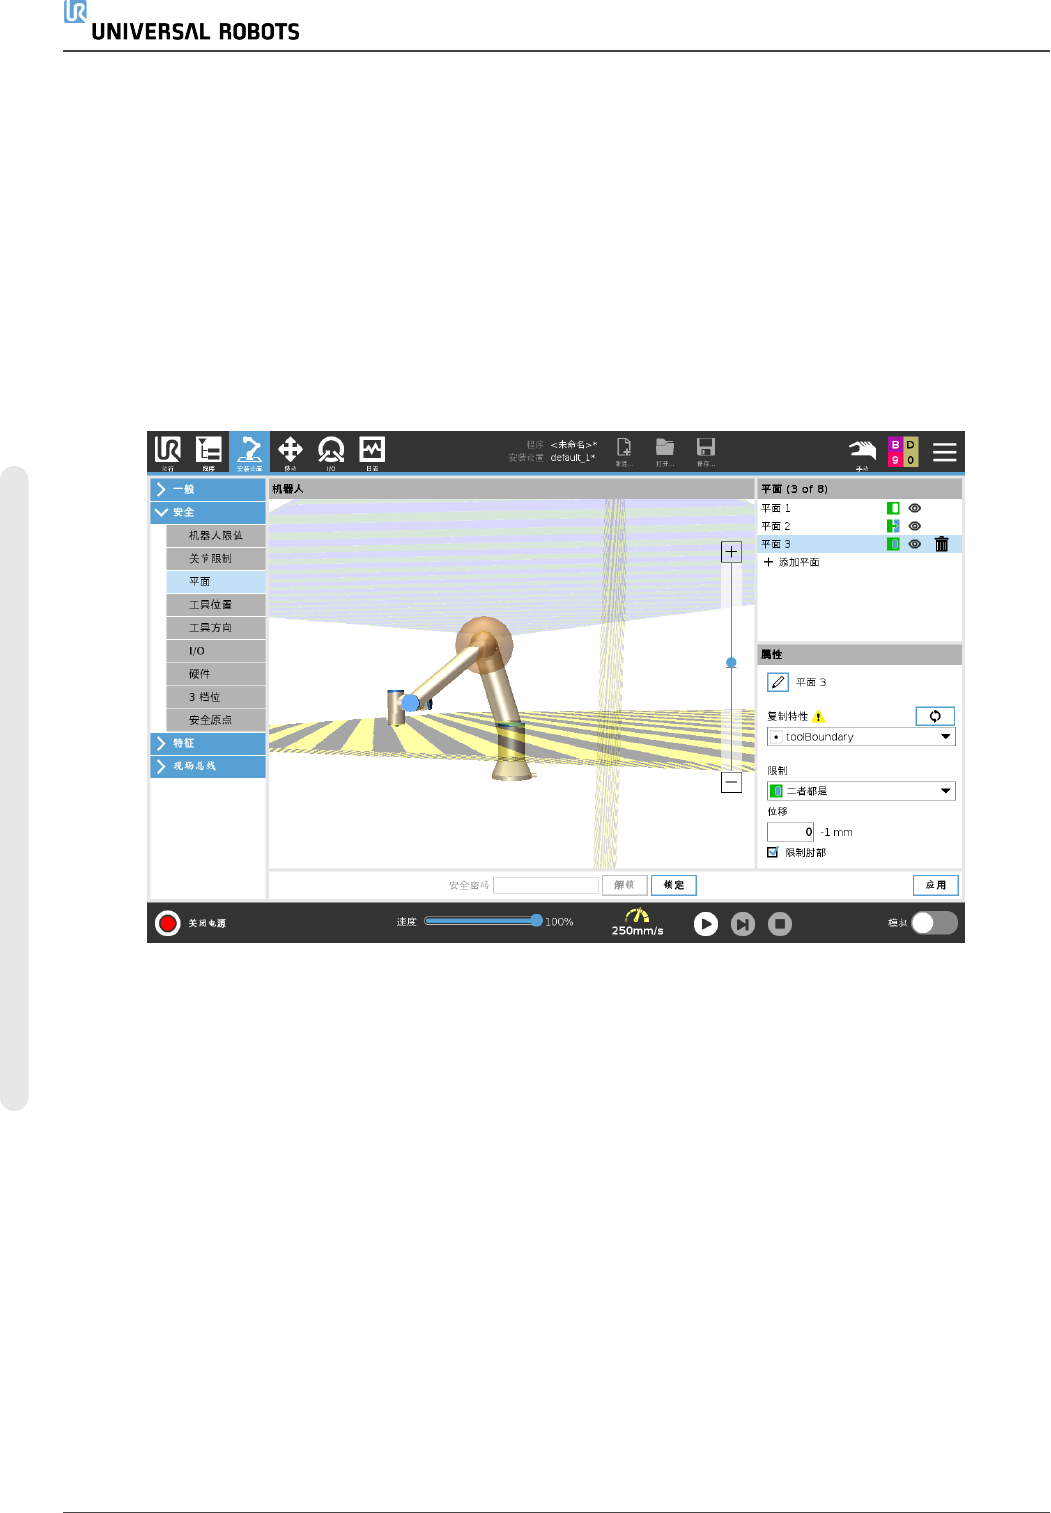
22. 11.2. 配 置 安 全 平 面 1. 在 Poly S c ope 页 眉 中 , 点 按 安 装 设 置 。 2. 在 屏 幕 左 侧 的 边 栏 菜 单 中 , 点 按 “ 安 全 ” , 然 后 选 择 平 面 。 3. 在 屏 幕 右 上 方 的 “ 平 面 ” 字 段 中 , 点 按 添 加 平 面 。 4. 在 屏 幕 右 下 角 的 属 性 字 段 中 , 设 置 “ 名 称 ” 、 “ 复 制 特 征 ” 和…
提示
平面的配置完全基于特征进行。我们建议您在编辑安全配置之前创建并命名所
有特征,因为一旦安全选项卡被解锁,机器人将会断电,将不可能移动机器人。
安全平面限制了机器人的工作空间。最多可定义八个安全平面用来限制机器人工具和肘部。
还可以限制每个安全平面的肘部运动,也可以通过取消选中复选框来禁用。在配置安全平面
之前,您必须在机器人安装设置中定义一个特征( 请参阅) 。然后可将该特征复制到安全平面
屏幕并进行配置。
警告
定义安全平面只限制定义的工具球和肘部,而不是对机器人手臂的整体限制。
这意味着,指定安全平面并不保证机器人手臂的其他部分也遵守此限制。
22.11.1. 模式
您可以使用下列图标为每个平面配置限制模式。
已禁用
在此状态下,安全平面从不激活。
正常
当安全系统处于正常模式时,正常平面将处于激活状态,并严格限制机器人的位置。
缩减
当安全系统处于缩减模式时,缩减模式平面将处于激活状态,并严格限制机器人的位置。
正常和缩减
当安全系统处于正常或缩减模式时,正常和缩减模式平面将处于激活状态,并严格限制机
器人的位置。
触发器缩减模式
如果机器人工具或肘部所处的位置超出安全平面,安全平面会使安全系统切换到缩减模
式。
显示
按下此图标将在图形窗格中隐藏或显示安全平面。
删除
删除创建的安全平面。没有撤消/重做操作。如果误删某个平面,则必须重新创建。
重命名
按此图标可以对平面进行重命名。
用 户 手 册 113 UR5e
22.安 全配 置
版 权所 有 © 2009–2021UniversalRobotsA/S。保留 所 有 权利。
22.11.2. 配置安全平面
1. 在 PolyScope 页眉中,点按安装设置。
2. 在屏幕左侧的边栏菜单中,点按“安全”,然后选择平面。
3. 在屏幕右上方的“平面”字段中,点按添加平面。
4. 在屏幕右下角的属性字段中,设置“名称”、“复制特征”和“限制”。
在复制特征中,只有“未定义”和“机座”可用。您可以通过选择未定义来重置已配置的安全平面
在特征屏幕中,如果复制的特征被修改,警告图标将出现在复制特征文本的右侧。这指示该特
征未同步,即:属性卡中的信息没有更新来反映可能已对特征做出的修改。
22.11.3. 肘部
您可以启用限制肘部来防止机器人肘部关节通过您定义的任何平面。禁用限制肘部让肘部通
过这些平面。
UR5e 114 用 户 手 册
22.安 全配 置
版 权所 有 © 2009–2021UniversalRobotsA/S。保留 所 有 权利。
22.11.4. 颜色代码
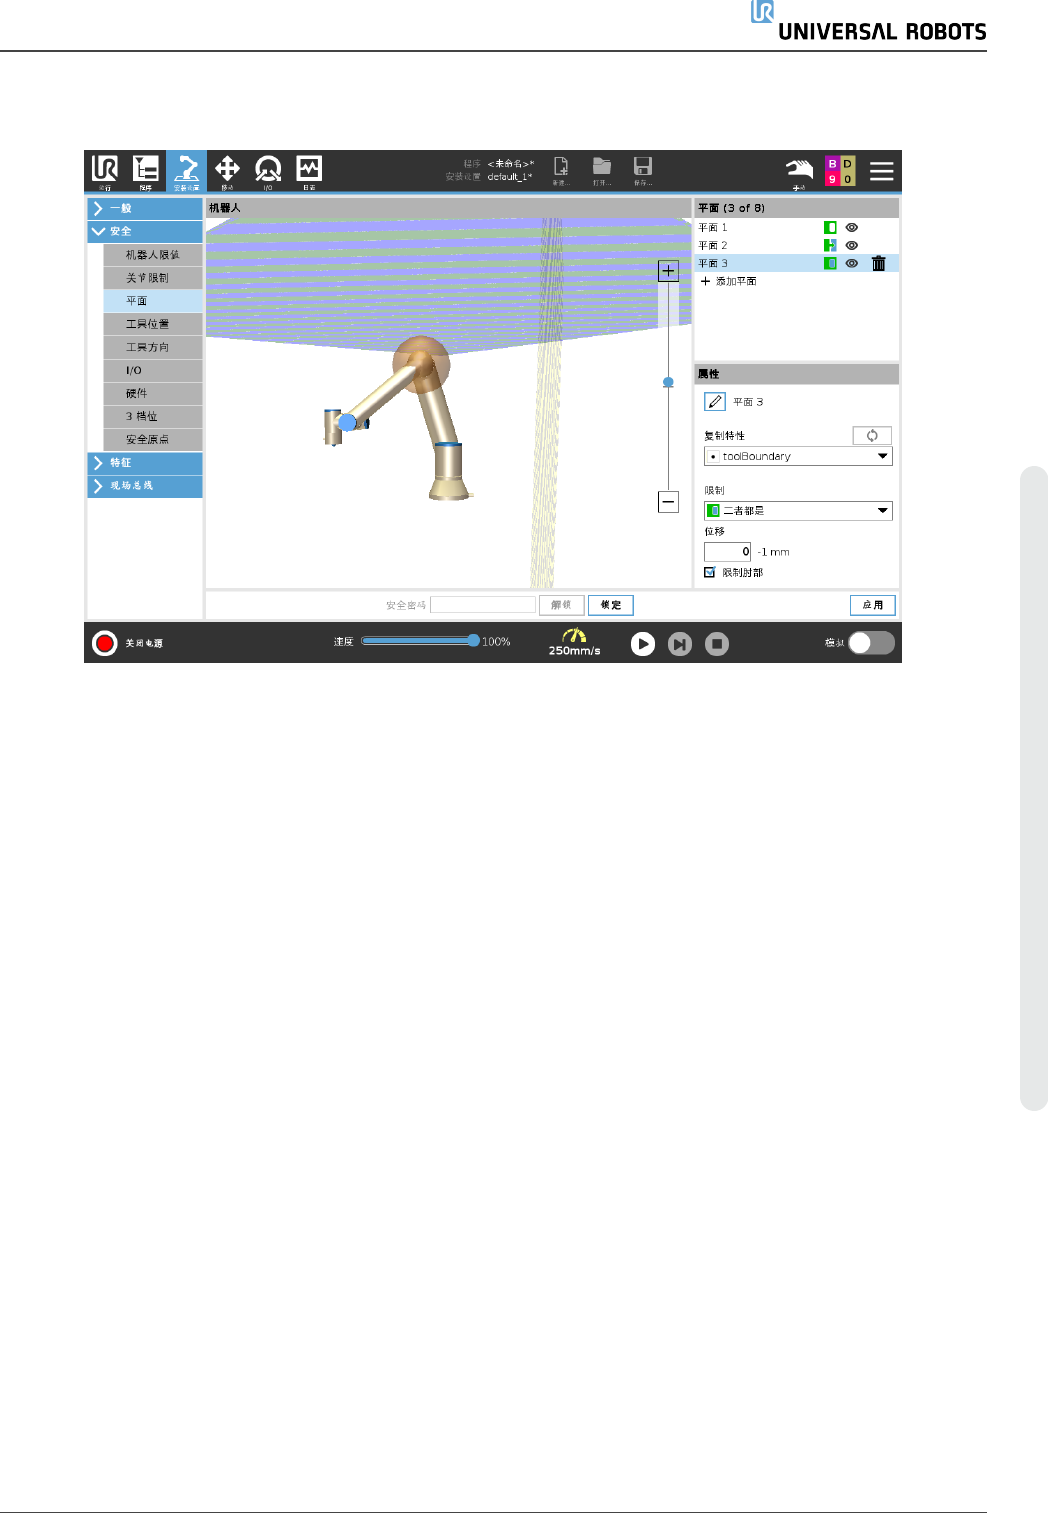
灰色
平面已配置但被禁用 (A)
黄色和黑色
正常平面 (B)
蓝色和绿色
触发平面 (C)
黑色箭头
允许工具和/或肘部进入的平面的侧面( 针对正常平面)
绿色箭头
允许工具和/或肘部进入的平面的侧面( 针对触发平面)
灰色箭头
允许工具和/或肘部进入的平面的侧面( 针对禁用的平面)
22.12. 自由驱动
自由驱动可将机器人手臂自动拉伸到理想的位置/位姿。由于释放制动器,关节移动时电阻
小。手动移动机器人手臂时,它处于“自由驱动”模式( 请参阅21.1. 操作模式 在本页103) 。随着
“自动驱动”模式下的机器人手臂接近预定义限值或平面( 请参阅22.11. 平面 在本页112) ,阻力
会增加。这就使得将机器人移动就位感觉很沉重。您可以通过以下方式启用自由驱动:
• 使用自由驱动按钮
• 使用 I/O 动作( 请参阅)
• 使用“移动”选项卡屏幕上的“自由驱动”按钮( 请参阅26.2.4. 自由驱动 在本页216)
用 户 手 册 115 UR5e
22.安 全配 置
版 权所 有 © 2009–2021UniversalRobotsA/S。保留 所 有 权利。