第3章 设备的名称及构成.pdf - 第25页
6-6 6.5.1.2. 基准点标记的尺寸和允许公差 各基准点标记的外廓尺寸为 0.5mm ~ 4.0mm ,其允许误差是 10% 以内。 6.5.1.3. 空隙区域 (Clearance Area) 在 基准 点 标 记的 周 遍应 有 没有 任 何 标记 ( 焊盘 , 焊 锡 , 记 号 ) 的 四 角形 空 隙 区 域。空 隙 区域 应 确保 从标 记的 ( 圆柱 面) 外 面 0 .5 m m 以 上 的面 积。 也 就是 说 …

6-5
6.5. PCB ( )
此功能是设备上的动态摄象机 ( Moving Camera ) 先读取 PCB 上的 Fiducial
Mark(基准点标记)后,与已输入的 Fiducial Mark(基准点标记)的位置作比较的方法
来补偿贴装点的位置误差。
其他方法有全面(Global)补偿和局部(Local)补偿两种方法
全面补偿
以PCB内的一点或两个点为准,补偿贴装点的位置误差。 Array PCB时, 对Arr
ay PCB内的各个小型PCB可进行补正。 (Board定义有关设定项目中使用于 Fid
ucial Mark的设定.)
局部补偿
识别PCB内的重要部件上标记的Fiducial Mark, 可对相应部件的贴装位置进行
补正。 (在Step Program使用于为贴装位置补正的Fiducial Mark设定。)
基准点标记的识别坐标误差补偿是在 PCB 上有基准点标记时才能可以进行。
先对各 PCB 作全面补偿后,再对部品作局部补偿,可对部品的位置补偿作得更准
确,这样才可以作 PCB 的固定和贴装工作。
在它的基准点标记的识别上有自己的限制。
请与本公司C/S公司(STS)或当地代理
店(LocalAgent)资讯。
6.5.1. Fiducial Inspection(基准点的检查)
6.5.1.1. 基准点的类型
6-5.
重影(Repeatability): ± 5
㎛
分辨率(Resolution): 43
㎛
/pixel ±5%
图象处理速度(Image processing speed): 100 msec (ø 2mm 圆)
备 注
6-6
6.5.1.2. 基准点标记的尺寸和允许公差
各基准点标记的外廓尺寸为 0.5mm ~ 4.0mm,其允许误差是10%以内。
6.5.1.3. 空隙区域 (Clearance Area)
在基准点标记的周遍应有没有任何标记(焊盘, 焊锡, 记号)的四角形空隙区域。空
隙区域应确保从标记的(圆柱面)外面0.5mm 以上的面积。也就是说基准点标记
的周围 0.5mm 以内不应有任何记号。
6.5.1.4. 标记的材料和表面处理:
所有识别用标记应该是未作表面处理的铜薄面,或是要作以下的表面处理。
透明的非氧化处理
(电)镀镊
(电)镀锡
(电)镀锌
(电)镀金
抗氧化处理(Reflower Solder Coating)
Flux Coating
当设备准备运行时调整传感器或纠正错误会造成人员受伤。
一定要在设备解除准备运行的停止状态下(Idle模式)调整
传感器或纠正错误。
为了基准点标记和PCB的电路确实完全的区别,基准点标记和PCB的电路之间应有
明显的对照。基准点标记的表面需要作经常性的清洁工作,以防被弄脏或污染。
6.5.1.5. 基准点的平面度
基准点标记的表面应平坦而完整。表面的非平坦度应在0.02mm以内。基准点标记
表面上的物质也要平坦而完整。(基准点标记表面上,突出高度应在0.02mm以内。)
6.5.1.6. 错误标记 (Bad-Marks)
PCB 不需要贴装部品时,把 Bad-Mark(错误标记)标记在 PCB 里上。(错误标记的
位置应该一致。)
错误标记的颜色应与PCB的底色形成完全的对照,其直径为 2.5mm 以上。
备 注
6-7
6.6. Flying Vision
6.6.1. 概要
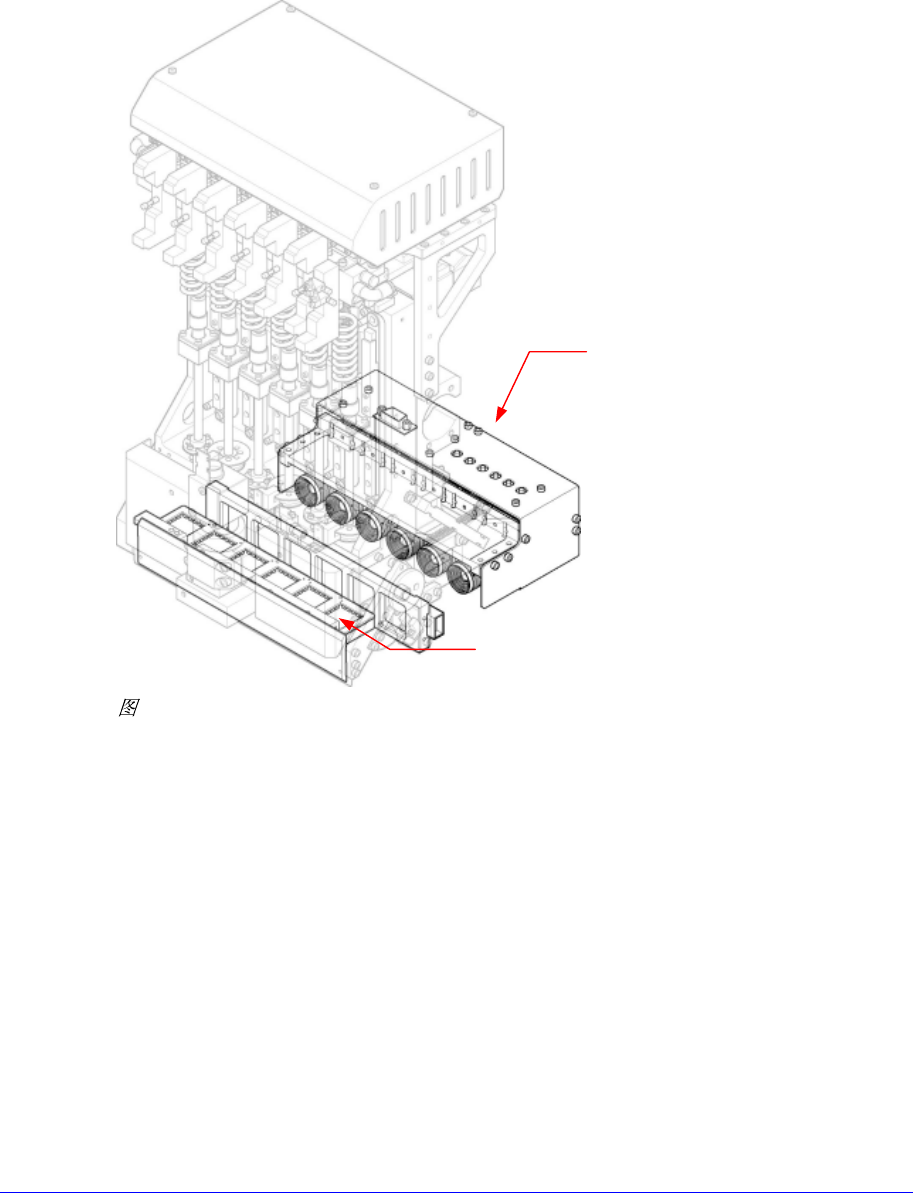
Flying Vision System是6个贴装头使部件从吸附位置移动到贴装位置,在移动途中
Vision(显示)识别部件的系统。用安装在Head的6个CCD摄象机同时识别6个Head
的部品。而且各Head可以分别选用2种方式的多级数码照明。
6-6. Samsung Flying Vision
6.6.2. 光路控制
Flying Vision System为了水平位置上的Camera识别垂直位置上的部件,光路上使用
了镜子。吸着部品时, 装在Head的反射镜旋转到Head的前面。部品被吸着后向贴装
位置移动时,反射镜再旋转到Head的底部,这个时候部品的Vision通过反射镜的反
射聚焦在安装于Head的CCD 摄象机。通过对此图像的Vision处理后,系统可以识
别部品的位置及角度。系统再利用已经识别的部品的位置及角度来做贴装坐标误差
的补偿。在误差补偿位置贴装部品时,反射镜再旋转到Head的前面。
Mirror (反射镜)
Flying Vision
(
飞行相机
)