DE_Nordson_EFD_E_Series_Operating_Manual.pdf - 第19页
E Series Automatisiertes Dosiersystem 19 www.nordsonefd.com/de info.de@nordsonefd.com +49 89 2000 338 600 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung. Anschluss Programmie…
E Series Automatisiertes Dosiersystem
18
www.nordsonefd.com/de info.de@nordsonefd.com +49 89 2000 338 600 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
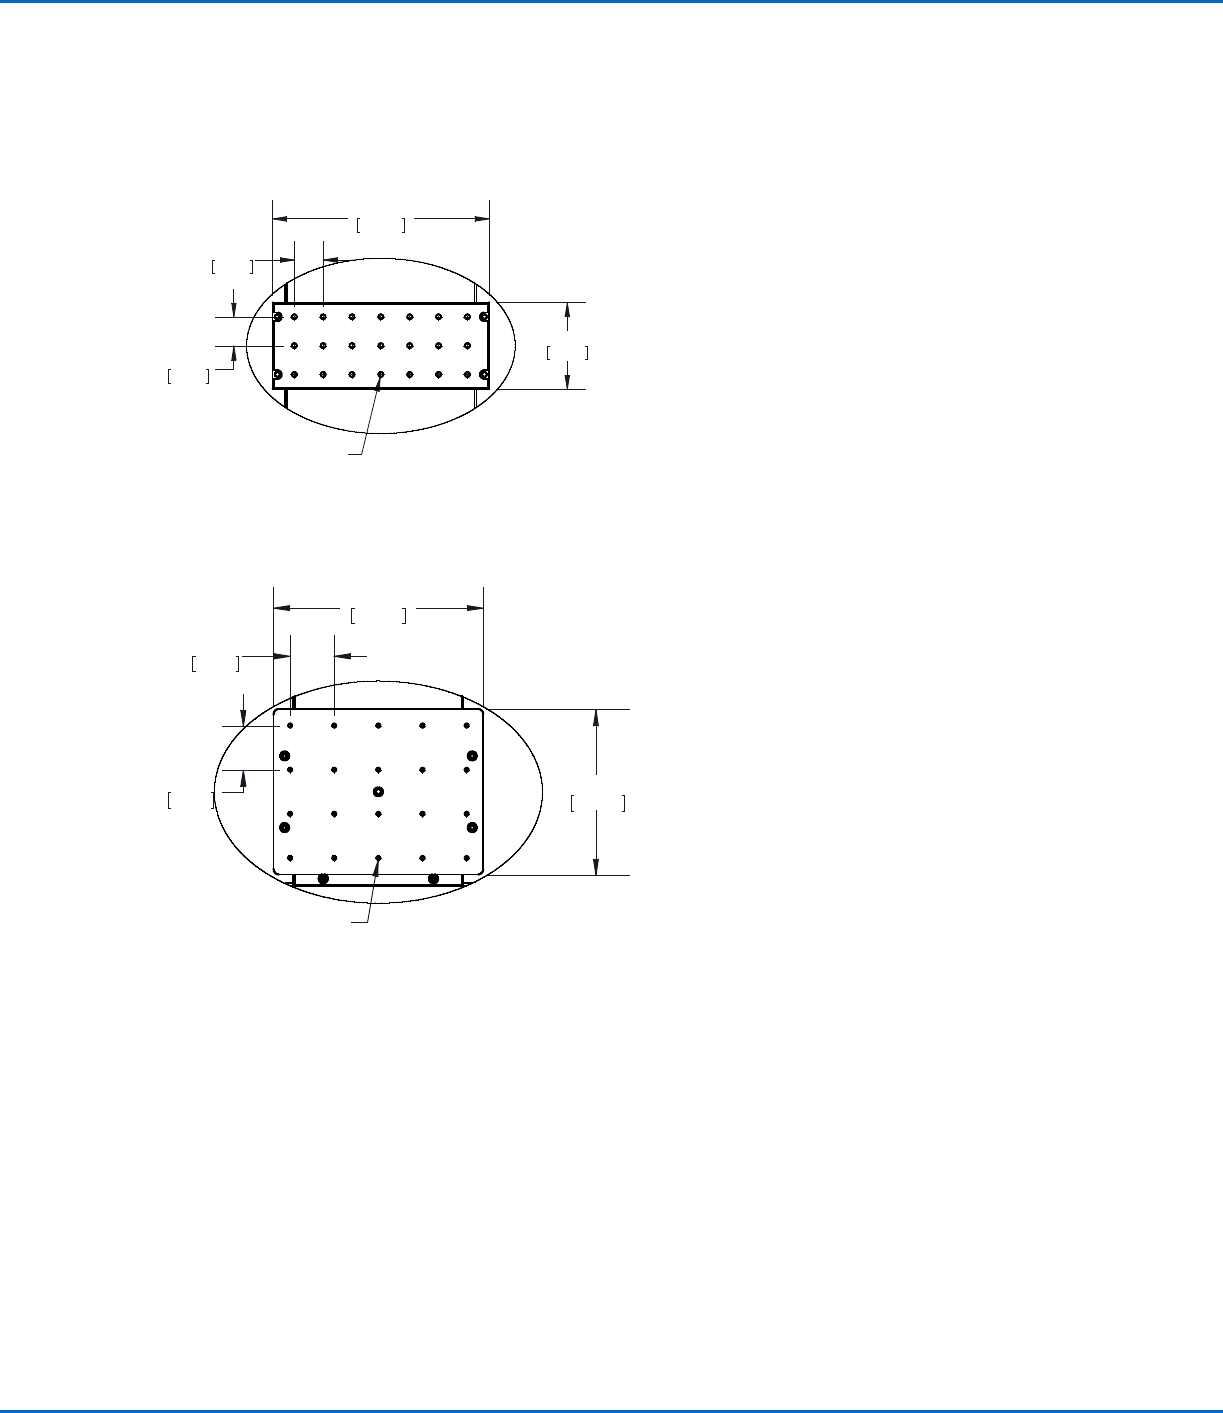
200 x 200 Standard Fixierplatte
Größere Fixierplatte (300 x 300, 400 x 400, oder 500 x 500)
5.91
150.00
2.36
60.00
6X .79
20.00
2X .79
20.00
21X M4X0.7 - 6H THRU ALL
7.48
190.00
5.91
150.00
4X 1.57
40.00
3X 1.57
40.00
20X M4X0.7 - 6H THRU ALL
Vorbereitung der Arbeitsfläche oder Fixierplatte
Bereiten Sie die Arbeitsfläche oder Fixierplatte des Roboters für die sichere Platzierung des Werkstückes vor. Alle
NordsonEFD automatisierten Dosiersysteme enthalten eine Standardgrundplatte. Die Fixierplatten sind auch in
anderen Größen verfügbar. Siehe „Zubehör“ ab Seite80.
Verbinden der Eingänge / Ausgänge (optional)
Alle automatisierten Dosiersysteme haben 8 Standardeingänge und 8 Standardausgänge. Verbinden Sie das
Eingangs-/Ausgangskabel mit dem I/O Anschluss auf der Rückseite des Roboters. Einen Anschlussplan finden Sie
unter „I/O Anschluss“ auf Seite89. Es gibt verschiedene Möglichkeiten die Systemein-/ausgänge zu nutzen. Für
weitere Informationen über „Arbeiten mit Eingängen/Ausgängen“ beachten Sie Seite76.
Verbinden Sie einen Barcode Scanner (optional)
Um Programme durch das Scannen eines Barcodes mit Hilfe eines Barcodescanners auszuführen, verbinden Sie
einen Barcode Scanner mit dem SVC USB Anschluss auf der Vorderseite des Roboters. Weitere Informationen über
das Barcode Scannen finden Sie später in dieser Betriebsanleitung unter „Einrichten des Barcode Scannens“ auf
Seite44.
E Series Automatisiertes Dosiersystem
19
www.nordsonefd.com/de info.de@nordsonefd.com +49 89 2000 338 600 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
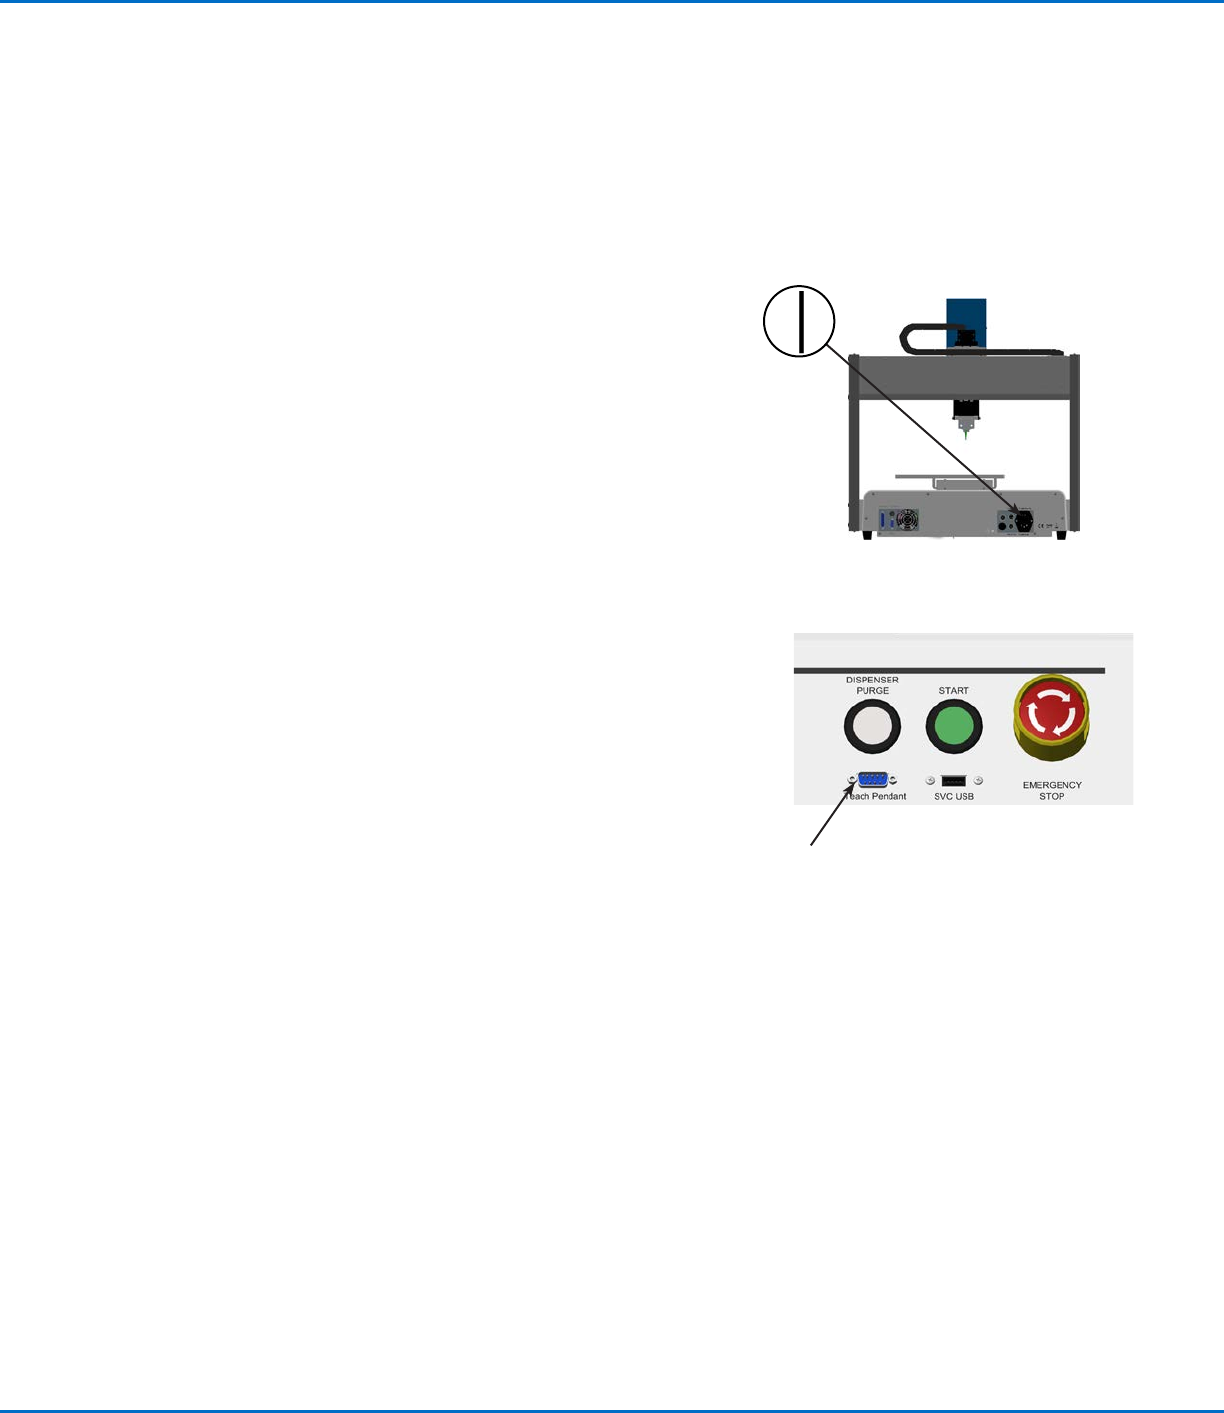
Anschluss
Programmierhandgerät
Einschalten des Systems
Nachdem das System inclusive der Bestandteile des Dosiersystems aufgebaut wurde, schalten Sie das System
ein.
1. Vergewissern Sie sich, dass die folgenden Installationsschritte durchgeführt wurden:
• Alle zutreffenden Systembestandteile sind installiert (Schauen Sie unter “Aufbau” auf Seite16).
• Der Schutzkontaktstecker ist montiert (falls vorhanden).
• Das Kabel des Programmierhandgerätes ist mit dem Anschluss am vorderen Bedienfeld verbunden.
• Der Not-Aus-Schalter auf der Frontplatte ist entriegelt.
2. Schalten Sie den Roboter ein.
Der Roboter bewegt sich in die werksseitig eingestellte
Ausgangsposition (Home-Position 0,0,0,0) und das System ist bereit.
3. Schalten Sie das Dosiersystem inklusive Controller ein. Beachten Sie
falls nötig die Bedienungsanleitungen des Dosierzubehörs.
4. Drücken Sie F1 > TEACH/RUN, um den Programmiermodus zu
starten.
HINWEIS: Das Kabel des Programmierhandgerätes sollte schon mit
dem Anschluss am vorderen Bedienfeld des Roboters verbunden
sein.
5. Beziehen Sie sich auf die folgenden Abschnitte, um das System
aufzubauen und die Programme für Ihre Aufgaben zu erstellen:
• “Konzepte” auf Seite20
• “Übersicht über das Programmierhandgerät” auf Seite22
• “Setup” auf Seite34
• “Programmierung” ab Seite46
E Series Automatisiertes Dosiersystem
20
www.nordsonefd.com/de info.de@nordsonefd.com +49 89 2000 338 600 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
Konzepte
Bevor Sie ein Programm erstellen, vergewissern Sie sich, dass Sie alle in diesem Abschnitt aufgeführten Hinweise
verstehen.
Über Programme und Befehle
Ein Programm ist ein als Datei gespeicherter Satz von Befehlen. Jeder Befehl wird in der Datei mit einer
nummerierten Adresse gespeichert. Befehle können in die folgenden Befehlsarten unterteilt werden:
• Ein Setup-Befehl setzt einen Programmlevel-Parameter wie z. B. eine XYZ-Koordinate oder eine
Z-Freigabehöhe.
• Ein Dosierbefehl ist an eine XYZ Koordinate gebunden und sendet automatisch ein Signal an das Dosiersystem,
um den Befehl auszuführen.
Wenn der Roboter ein Programm ausführt, geht er der Reihe nach die Adressen durch und führt den jeweils
hinterlegten Befehl aus. Wenn die Adresse einen Setup-Befehl enthält, wird dieser vom System registriert. Wenn die
Adresse einen Dosierbefehl enthält, bewegt der Roboter die X, Y und Z Achsen zur angegebenen Befehlsposition
und führt dann den Dosierbefehl aus.
Dosierbefehle sind die Bausteine von Mustern. Um einen Dosierbefehl zu programmieren, wird die Dosiernadel zum
gewünschten XYZ Standort bewegt und dort wird der Dosierbefehl für diesen Standort eingetragen. Diese Aktion
wird so lange wiederholt, bis das gewünschte Dosiermuster fertig ist. Verschiedene Beispiele finden Sie unten.
Setup-Befehle schreiben vor, wie Dosierbefehle ausgeführt werden sollen. NordsonEFD empfiehlt, Setup-Befehle
am Anfang eines Programms einzufügen.
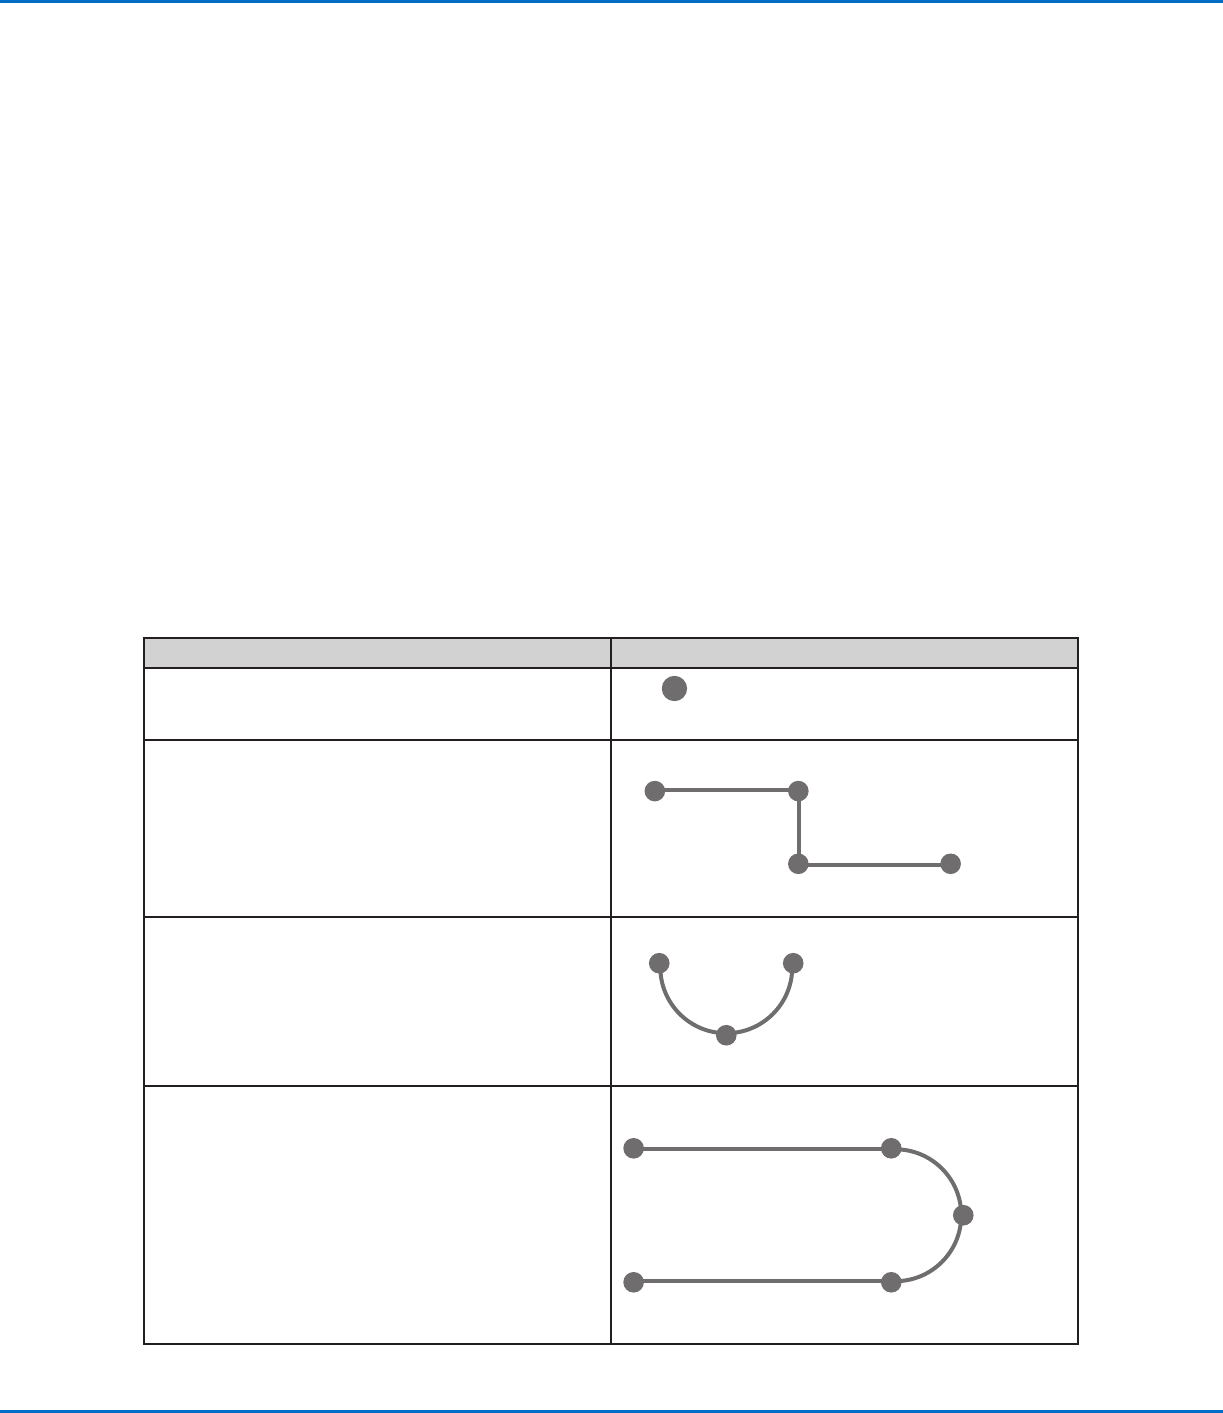
Beispiele für Dosierbefehle
Befehle Entstehendes Muster
Um den Roboter darauf zu programmieren, eine
Punktdosierung durchzuführen, wird eine XYZ Position
als Dosierpunkt Befehl registriert.
Dosierpunkt
Um den Roboter darauf zu programmieren, Material
entlang eines linearen Pfades zu dosieren, die XYZ-
Position des Anfangs der Linie als Linienanfangsbefehl
eingetragen. Die Positionen, an denen die Nadel die
Richtung ändern soll, werden als Linienpassierbefehle
eingetragen. Die Position, an der die Dosierung enden
soll, wird als Linienendbefehl registriert.
Linienbeginn
LinienendePassierpunkt
Passierpunkt
Um Material in einem Bogen zu dosieren, wird die XYZ-
Position des Dosierbeginns als Linienanfangsbefehl
eingetragen. Ein Punkt auf dem Bogen wird als
Bogenpunkt definiert. Das Ende des Bogens wird als
Linienendbefehl eingetragen.
Bogenpunkt
Linienbeginn Linienende
Linien und Bögen können auch kombiniert werden, um
Material entlang eines komplexen Pfades abzugeben.
Linienbeginn
Linienende
Bogenpunkt
Passierpunkt
Passierpunkt