Fujiflexa培训手册.pdf - 第14页
Parts :當該零件已經沒有料時,切換至 Next Device 繼續。 Miss :當該零件已經沒有料或吸取零件錯誤時,切換到 Next Device 繼續。 Dump Position :決定當零件經過影像處理判別為不良零件,該零件將丟棄於何處。 Vision Type :輸入該零件的視覺處理型態,依照 FUJI 提供的代碼輸入。 Vision Type 代碼 零件 10 Chips 12 Melf 20 三腳晶體 100 IC …
Nozzler Minimum Diameter :吸嘴最小直径
Nozzler Maximum Diameter :吸嘴最大直径
Nozzler Name :吸嘴名称(此项可以不用输入)
Nozzler Tape Number :吸嘴代码( QP-132E Machine 用)
Backlight Minimum Diameter :吸嘴反光片直径
Do Auto Offset :設定機器是否執行自動修正取件的功能。
Pick Check Mode :設定 CP 系統之 2st 是否致能。 (零件厚度大於 0.8mm 必須設定 )
NO : 2st Function 關閉。
Stop : 2st 偵測若零件未吸取,馬上停止。
Recover :CP5 用。
註:若在高速機上生產,為了保護切刀與零件,厚度超過 0.8mm 的零件請務必選擇 Stop
Pickup Offset X/Y/Z :若零件可供吸取的表面,不在 Feeder Cavity 的中心時或零件低於或高於料帶
的表面,則需做 Offset 。 ( 帶狀料用 ) *CP6 只有 Offset-X 可使用。
Do Part Height Check :零件厚度检查( CP7 以上 Machine 用)
Rescan Limit Q :零件吸取后在进行认识时所允许的角度误差(一般设 5, IP Machine 用)
Do Prerotation :零件吸取后是否在进行角度旋转前作检查( IP Machine 用)
Tray Pickup Offset Z :一般設定為 0 若 Parts 的表面低於或高於 Tray 的表面則輸入 Offset-Z
Soft Pick speed :吸取翠盘里零件时速度
Offset Q : Nozzler 旋转角度补偿
Enable Pressure Sensor:是否先让 Head 下降到 Sensor 位置后 Nozzler 再进行零件吸取动作
Tolerance X.Y :设置零件在进行认识时所允许的 X.Y 中心点误差,一般为零件 body 的 40%-50% 为
益。
Tolerance Q :一般设 30% ,大于 20mm 的零件设 15% 。
Table Speed:Table 速度
Transport Speed : C 轴运转速度
Do Place Check :检查料站 Feeder 是否有零件
Offset Z :零件在贴装时的高度补偿
Soft Place Speed:设置零件再贴装时 Z 轴旋转的速度
Mode :设置贴装时用何种速度贴装何种零件较为准确(参照下图)
Pressure:设置贴装零件值得压力值
Offset X.Y :设置零件贴装的中心点补偿( NP Machine )
Transport Speed Z.Q :设置 Nozzler 吸取到贴装 Z 轴及 Q 轴旋转的速度
ALT Feeder Trigger :此項設定需使用 Next Device Function 時方有用(也就是要两个 Table 同时使
用)
Error :當該零件有任何 Error 時,切換至 Next Device 繼續。
Parts:當該零件已經沒有料時,切換至 Next Device 繼續。
Miss :當該零件已經沒有料或吸取零件錯誤時,切換到 Next Device 繼續。
Dump Position :決定當零件經過影像處理判別為不良零件,該零件將丟棄於何處。
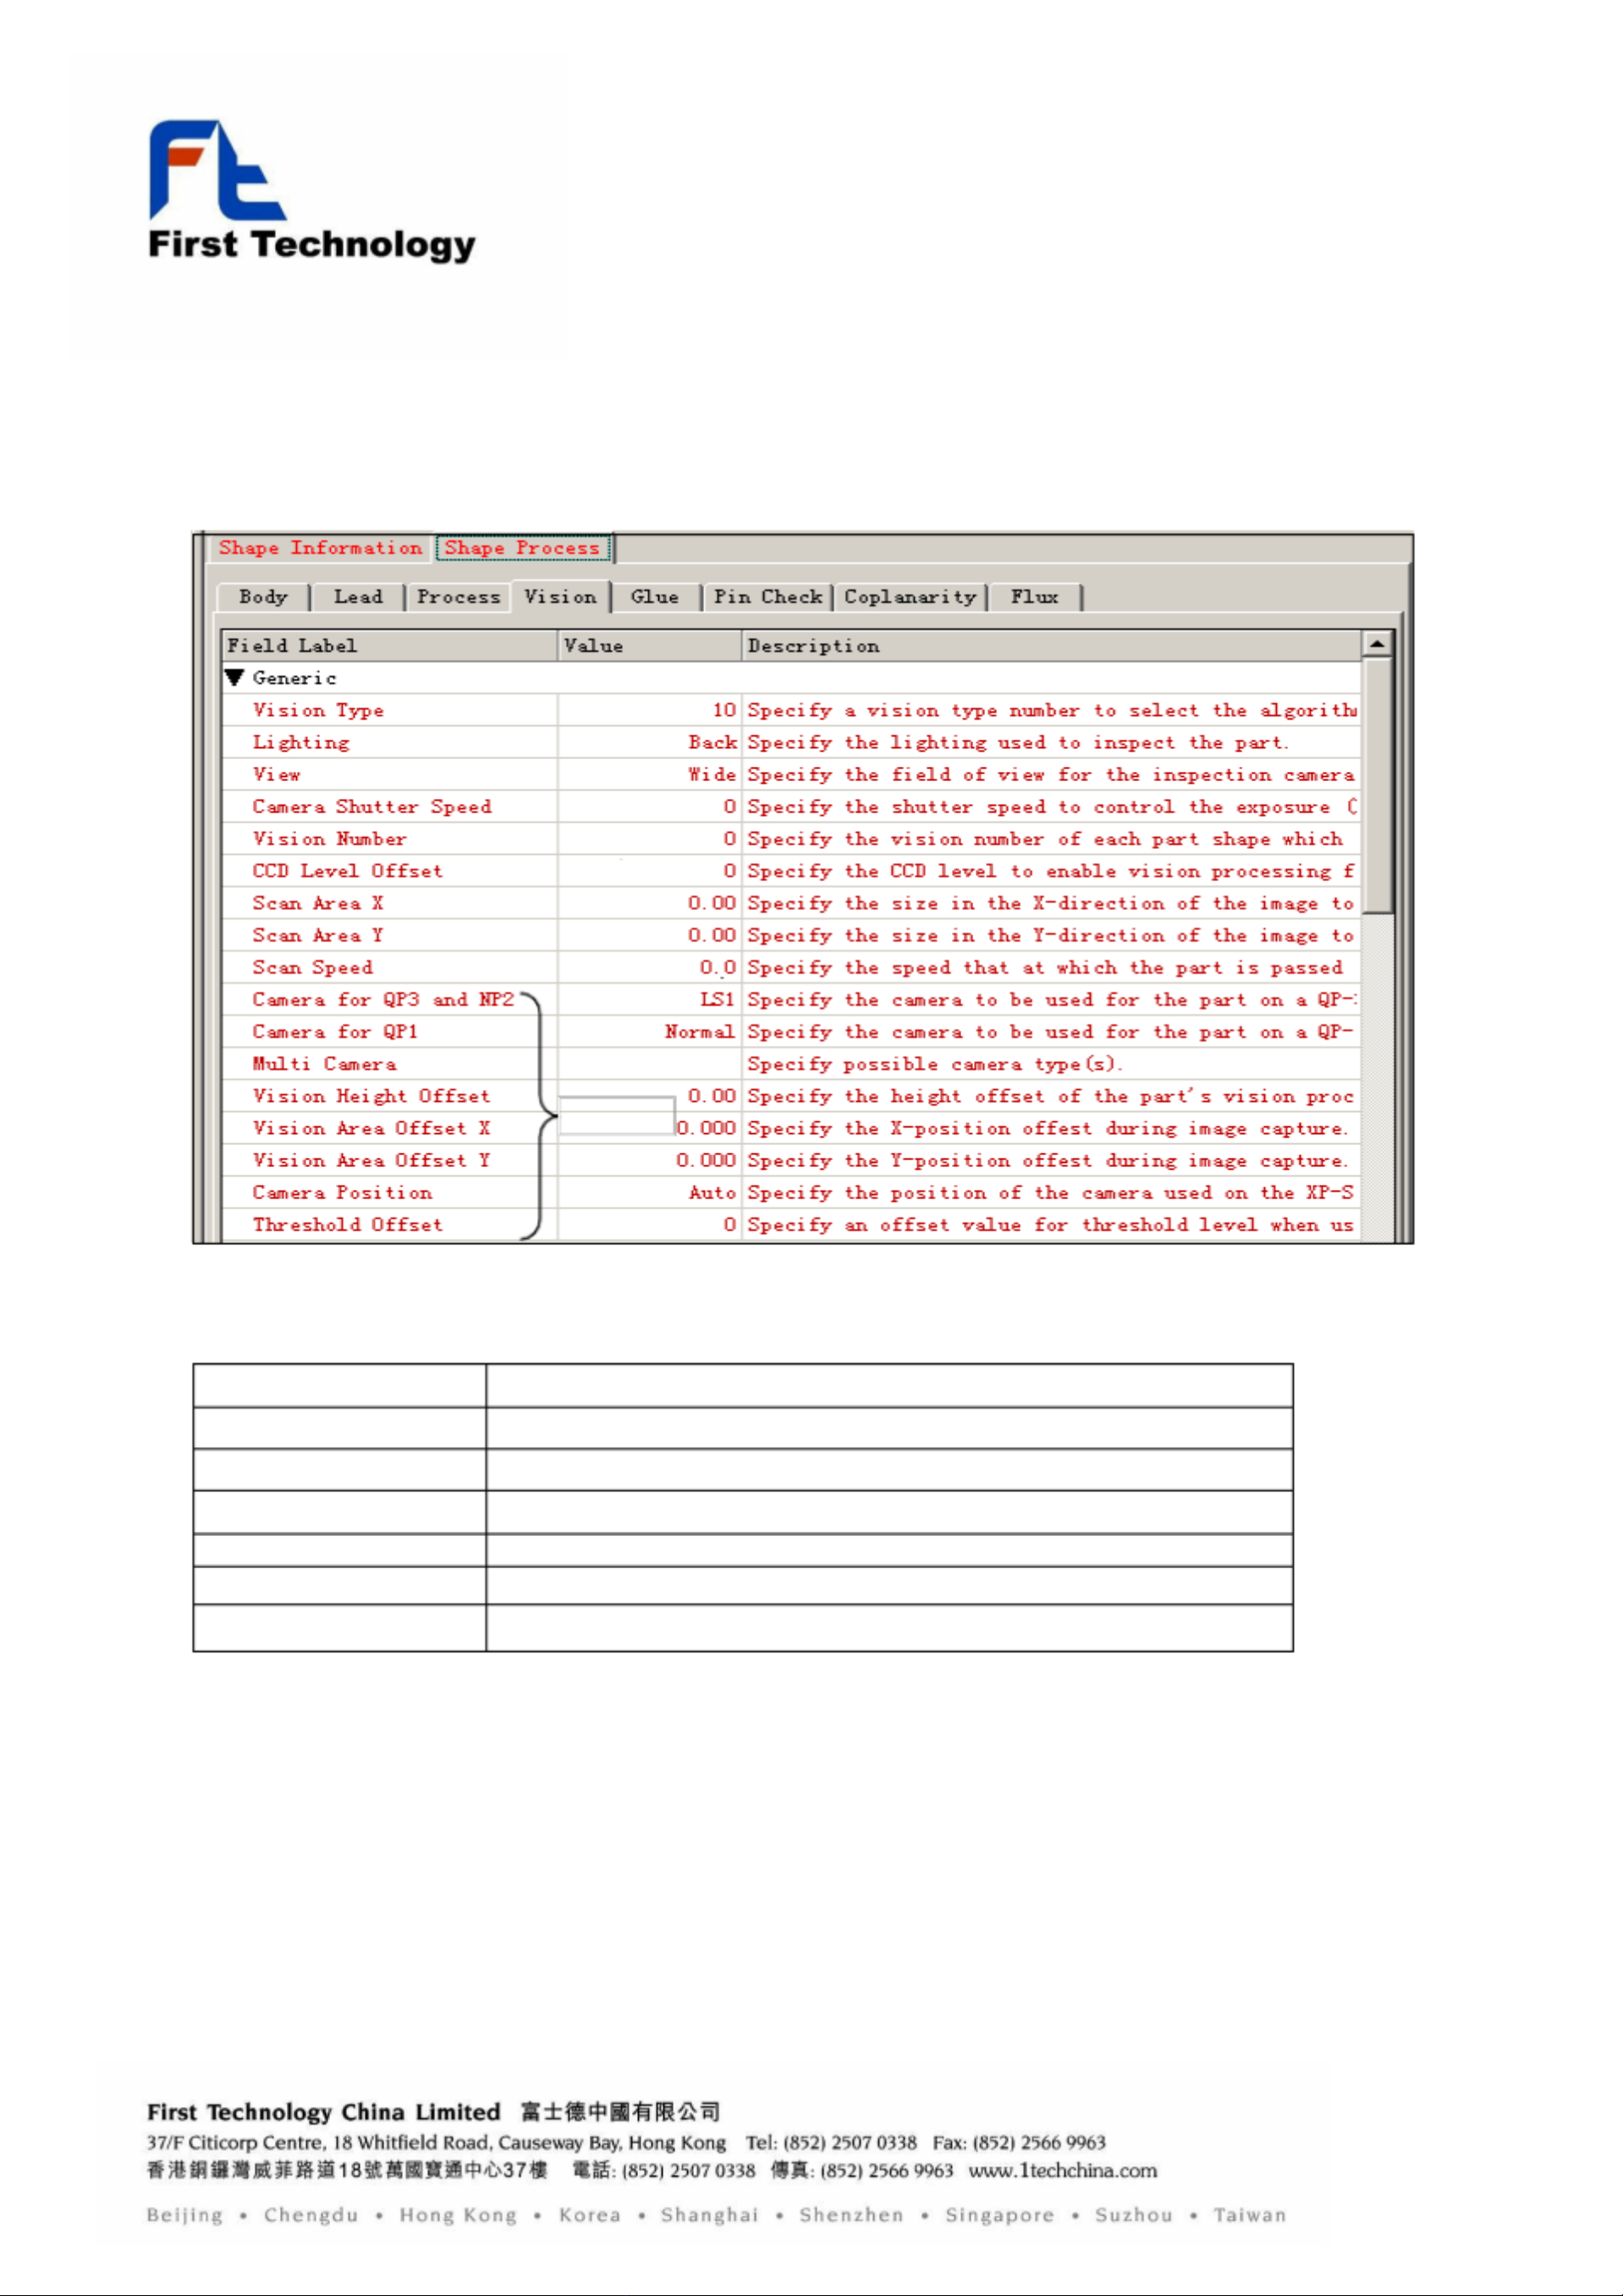
Vision Type :輸入該零件的視覺處理型態,依照 FUJI 提供的代碼輸入。
Vision Type 代碼 零件
10 Chips
12 Melf
20 三腳晶體
100 IC or QFP for Back-light
123
IC or QFP for Front-light
124
SOJ or PLCC for Front-light
详情请参考 SMD3手册
Lighting :設定該零件在做影像處理時,發光來源的方式
View :設定在影像處理時,執行影像處理為 Narrow View or Wide View
*3216( 含 ) 以下用 Narrow View ,其餘用 Wide View
Camera Shuttern Speed :设置相机产生光源的速度
Vision Number :设置零件视觉代码( CP2.3 IP1.2)
CCD Level Offset :设置 CCD再多少亮度下可以认识零件(预设 128 输入 128即可)
Scan Area X.Y :扫描范围( NP QP XP Machine)
Packagedata:
Packaging Type :料带类型(输入的是 WD这里就是 Paper. 输入的是 WE就是 Emboss.此资料自动生成 No
Select )
Tape Width : Feeder 宽度
Feed Pitch : Feeder 间距
Tape Depth : Feeder 吸料位置孔的深度(针对塑胶带 Feeder )
Part data
Part Shape :零件外观资料名
Package Name:零件包装资料名称
Polarized :设置零件极性
Direction :设置零件供给方向(最好设 0)
Barcode Label :输入 Feeder 条形码方便 Machine Pursue Auto Check
Part Comment :输入一注释给零件
4 定位点编辑器 (Mark Editor)
定位点编辑器用于创建和编辑定位点数据 .
基准定位点