杆式喂料器说明.pdf - 第44页
-36- (5) 接下来,将摇动臂调节旋钮逆时针旋转 1/4~1/2 周,留出空隙(0.1~0.3mm) 。 (A) 顺时针旋转使摇动臂 A 的突起部接触到螺丝的前端。 (B) 在实施(A)之后,再将旋钮转 1/4~1/2 周,返回逆时针旋转前的状态。 注)为避免摇动臂 A、B 超出角部护罩的范围,请调整调节旋钮。 图 4-6-3 (6) 调整结束后,请利用附带的双头扳子,用固定螺母固定摇动臂的调节旋钮。 ※ 空隙过窄时,会造成元件阻塞…
-35-
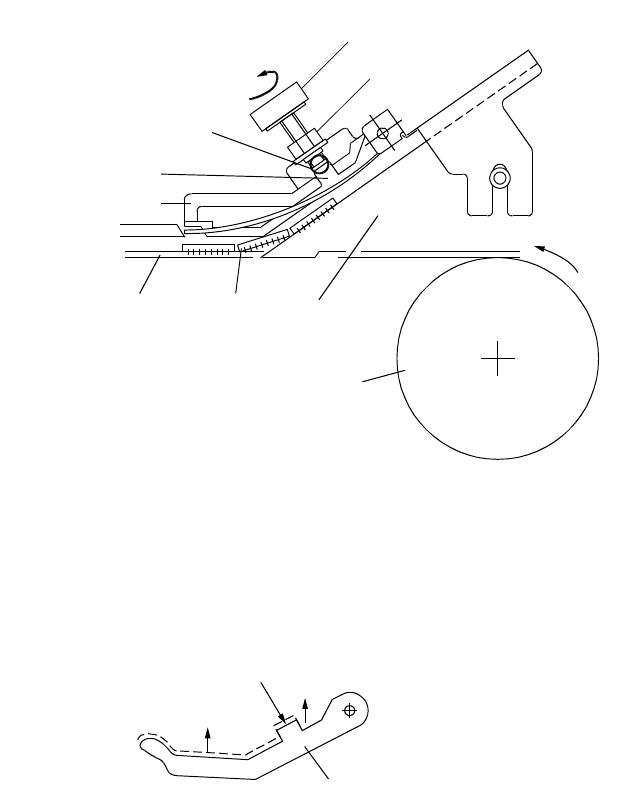
4-6. 角部的调整
使元件实际滑入射出器导轨内进行调整。
(1) 使用附带的双头扳子,拧松摇动臂调节旋钮的固定螺母。
(2) 逆时针方向旋转摇动臂调节旋钮,加大螺丝与摇动臂之间的空隙。
(3) 使元件滑入射出器导轨内,在滑车 R 沿箭头方向转动传送元件时,请确认摇动臂 A 进行
上下移动。
图 4-6-1
(4)在摇动臂 A 上升至最大位置时停止传送,调节摇动臂调节旋钮直至螺丝部前端接触到摇
动臂 A 的突起部,顺时针拧紧螺丝。
图 4-6-2
スイングアーム
調整つまみ
反時計方向
スキマを広くする
スイングアームA
スイングアームB
プーリR
搬送丸
ベルト
素子
シュータ
レーン
送り
固定ナット
最大上昇
突起部
スイングアームA
固定螺母
逆时针方向
滚轮 R
摇动臂 A
摇动臂调整旋钮
扩大间隙
摇动臂 B
元件
搬送环带
射出器轨
道
送进
突起部
最大上升
摇动臂 A
-36-
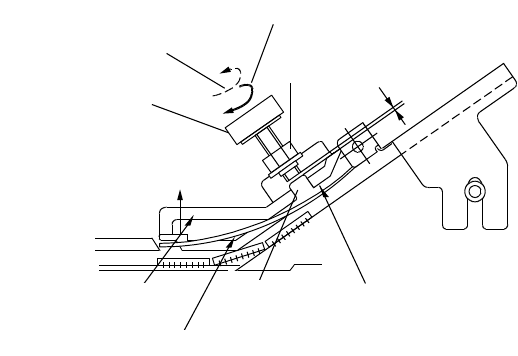
(5) 接下来,将摇动臂调节旋钮逆时针旋转 1/4~1/2 周,留出空隙(0.1~0.3mm)。
(A) 顺时针旋转使摇动臂 A 的突起部接触到螺丝的前端。
(B) 在实施(A)之后,再将旋钮转 1/4~1/2 周,返回逆时针旋转前的状态。
注)为避免摇动臂 A、B 超出角部护罩的范围,请调整调节旋钮。
图 4-6-3
(6) 调整结束后,请利用附带的双头扳子,用固定螺母固定摇动臂的调节旋钮。
※ 空隙过窄时,会造成元件阻塞。相反,如果空隙过大,转角部会出现元件重叠。
スイングアーム
調整つまみ
固定
ナット
スキマ
スイングアームA突起部
(B)
(A)
最上昇
コーナーカバー
スイングアームB
摇动臂 A
摇动臂调整旋钮
摇动臂 B
角部护罩
间隙
固定螺母
突起部
最上升
-37-
5. 在贴片机上的装卸
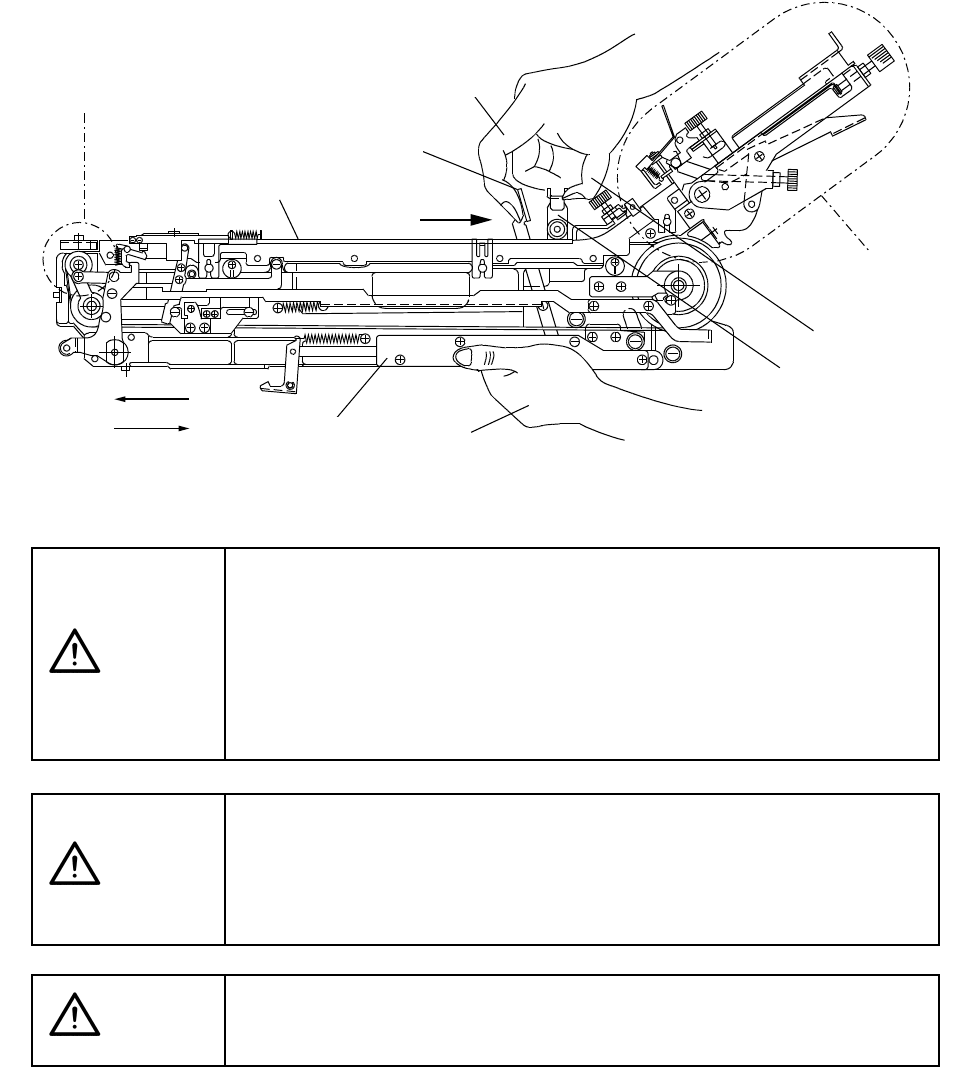
5-1. 料管供料器在贴片机上的装卸
程序
(1) 左手托住装置的护罩部,右手拇指放在搬钮上。
(2) 沿箭头方向放倒锁定松开推杆。
沿装卸方向移动装置,实施在贴片机上的装卸。
当供料器间的空隙狭窄时,只能用右手实施安装。
图 5-1-1
注意
・
在握住把手部时,请注意不要仅抓着搬送罩。如果将主体的重量全部加在搬
送罩上,会导致护罩变形和装置掉落。
・
搬运时,请注意避免取出止动器部及料管接收部(装置的两端)碰撞到其它物
体。
・
请不要用手握着料管接收部使其支撑装置整体的重量。如果这样可能会造成
料管接收部变形。
注意
如果在 XY 轴或操作头正在动作的过程中实施更换,料管供料器将接触到动作零
件,可能会造成人身及装置损伤。
在 XY 轴或操作头动作过程中,请不要实施料管供料器的装卸操作。
注意
请务必确认料管供料器是否出现翘起或倾斜。
スティック受部
ピックアップストッパ部
搬送カバー
ロックリリースレバー
右手人さし指
親指
取手
カバー
左手
取付け
取外し
拇指
右手食指
锁定松开推杆
搬送罩
取出止动部
料管接收部
护罩
安装
取下