劲拓SPI设备说明书-20200707.pdf - 第21页
20 操作手册 图 3.2.3-7 调宽马达的控制参数 备注:此参数 为设备出厂默认值 ,不能随意改 动,否则会引起严 重的设备问题 图 3.2.3-8 调宽马达的控制参数 表 3.2.3-7 Rotator 说明 项 说明 Rotator 高转速: 调宽马达高速 模式下走 800 0 指令数/ 脉冲 低转速: 调宽马达在低 速模式下走 1 8000 指令 数/脉冲 自动减速 : 自动 减速的时间
19
操作手册
重置时间
重置时间
电压补偿
相位移推动光栅移动所需要的电压补偿
相位
光栅尺移动的角度
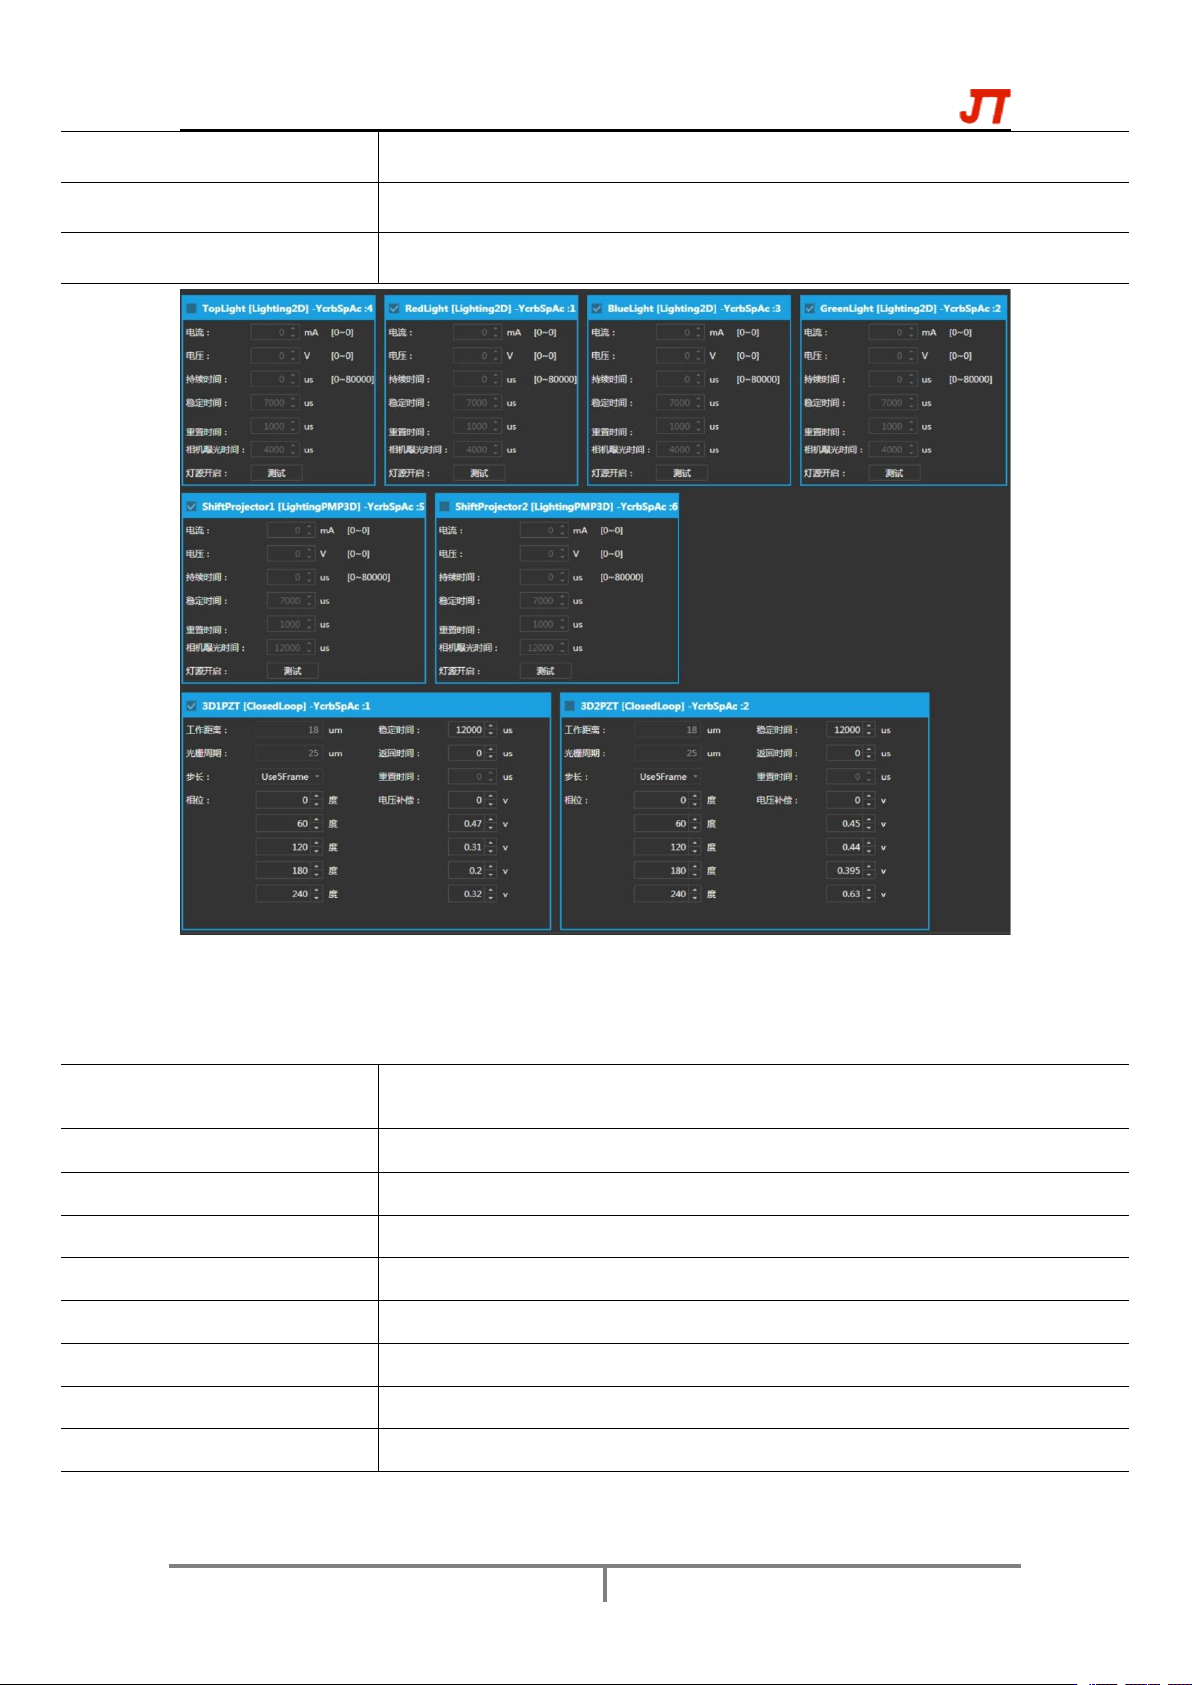
图 3.2.3-6 灯源的基本信息
该设备使用 R、G、B、T、3D1、3D2 几种灯源,具体硬件参数如下表:
表 3.2.3-6 灯源的各项参数设置
项
说明
TopLight
顶光光源参数
Redlight
红光光源参数
Bluelight
绿光光源参数
Greedlight
蓝光光源参数
ShiftProjector1
3D1 投影头光源设置
ShiftProjector2
3D2 投影头光源设置
3D1PZT
3D1 陶瓷马达参数设置
3D2PZT
3D2 陶瓷马达参数设置
20
操作手册
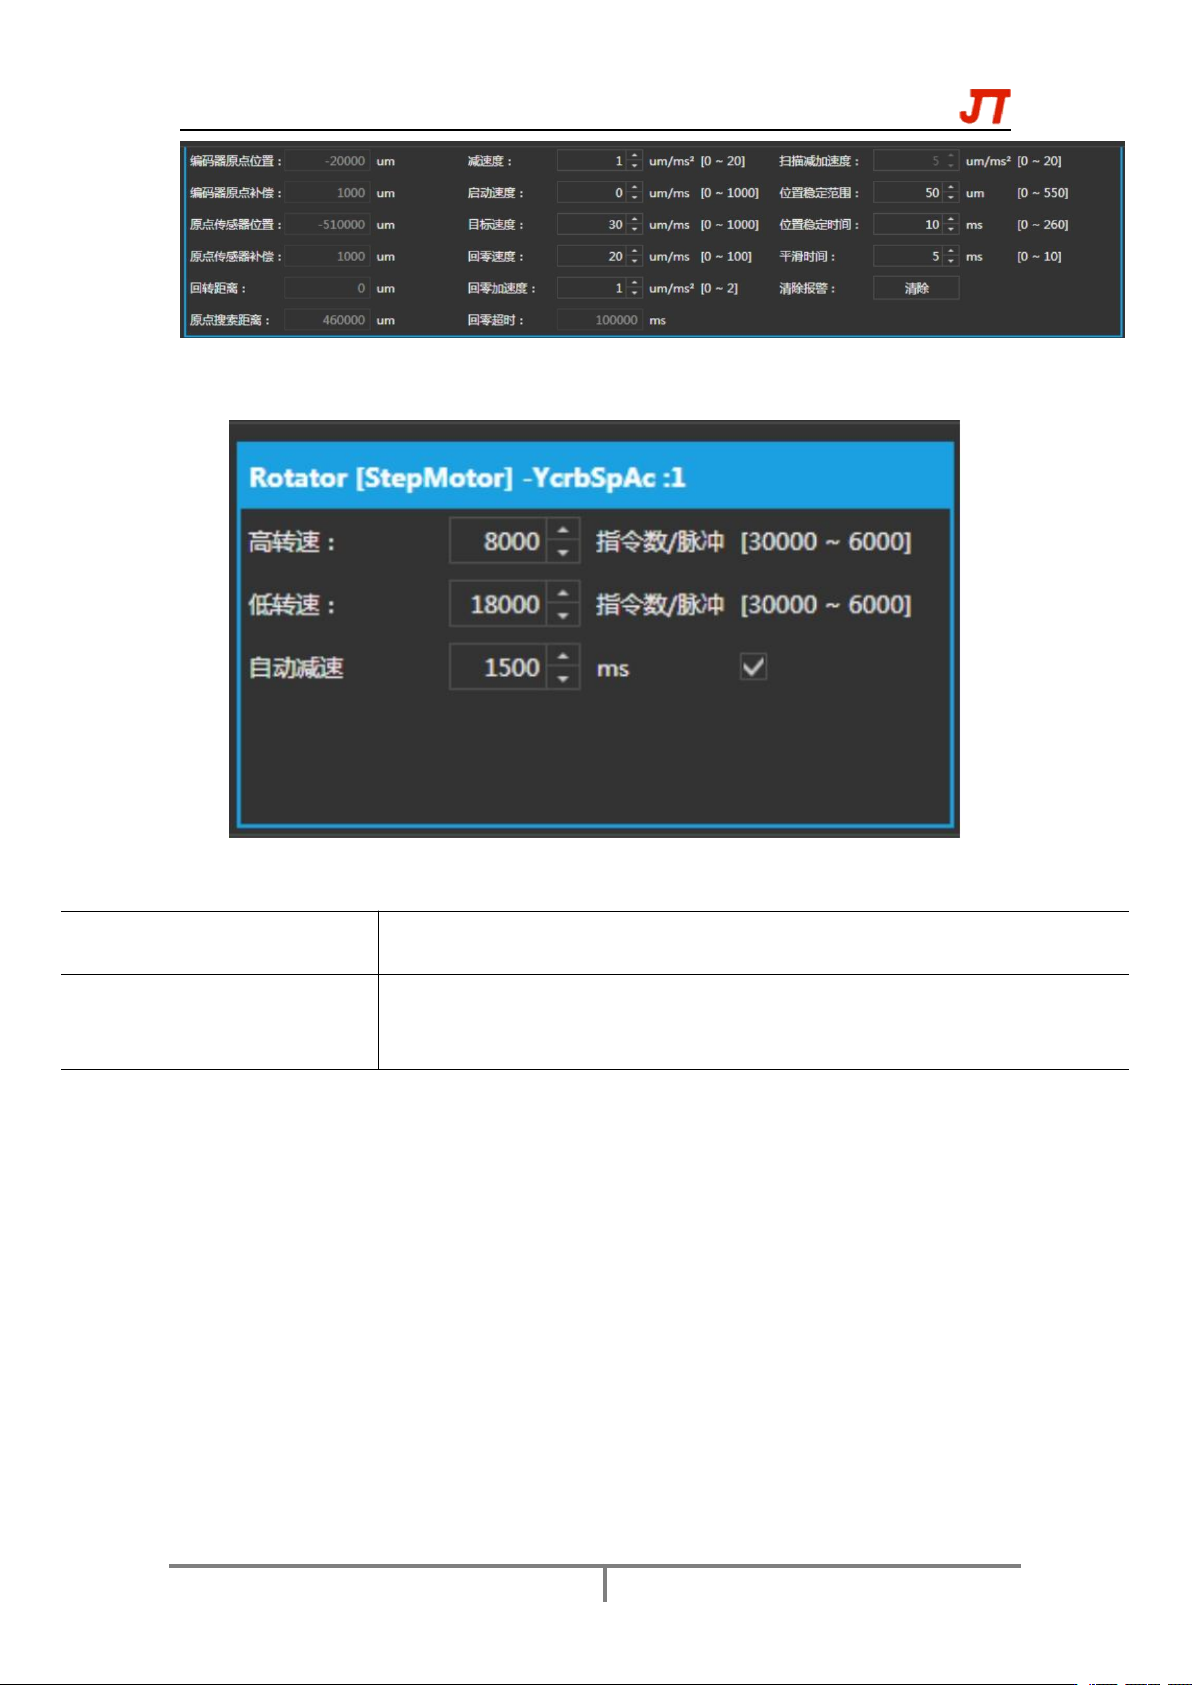
图 3.2.3-7 调宽马达的控制参数
备注:此参数为设备出厂默认值,不能随意改动,否则会引起严重的设备问题
图 3.2.3-8 调宽马达的控制参数
表 3.2.3-7 Rotator 说明
项
说明
Rotator
高转速: 调宽马达高速模式下走 8000 指令数/脉冲
低转速: 调宽马达在低速模式下走 18000 指令数/脉冲 自动减速: 自动
减速的时间
21
操作手册
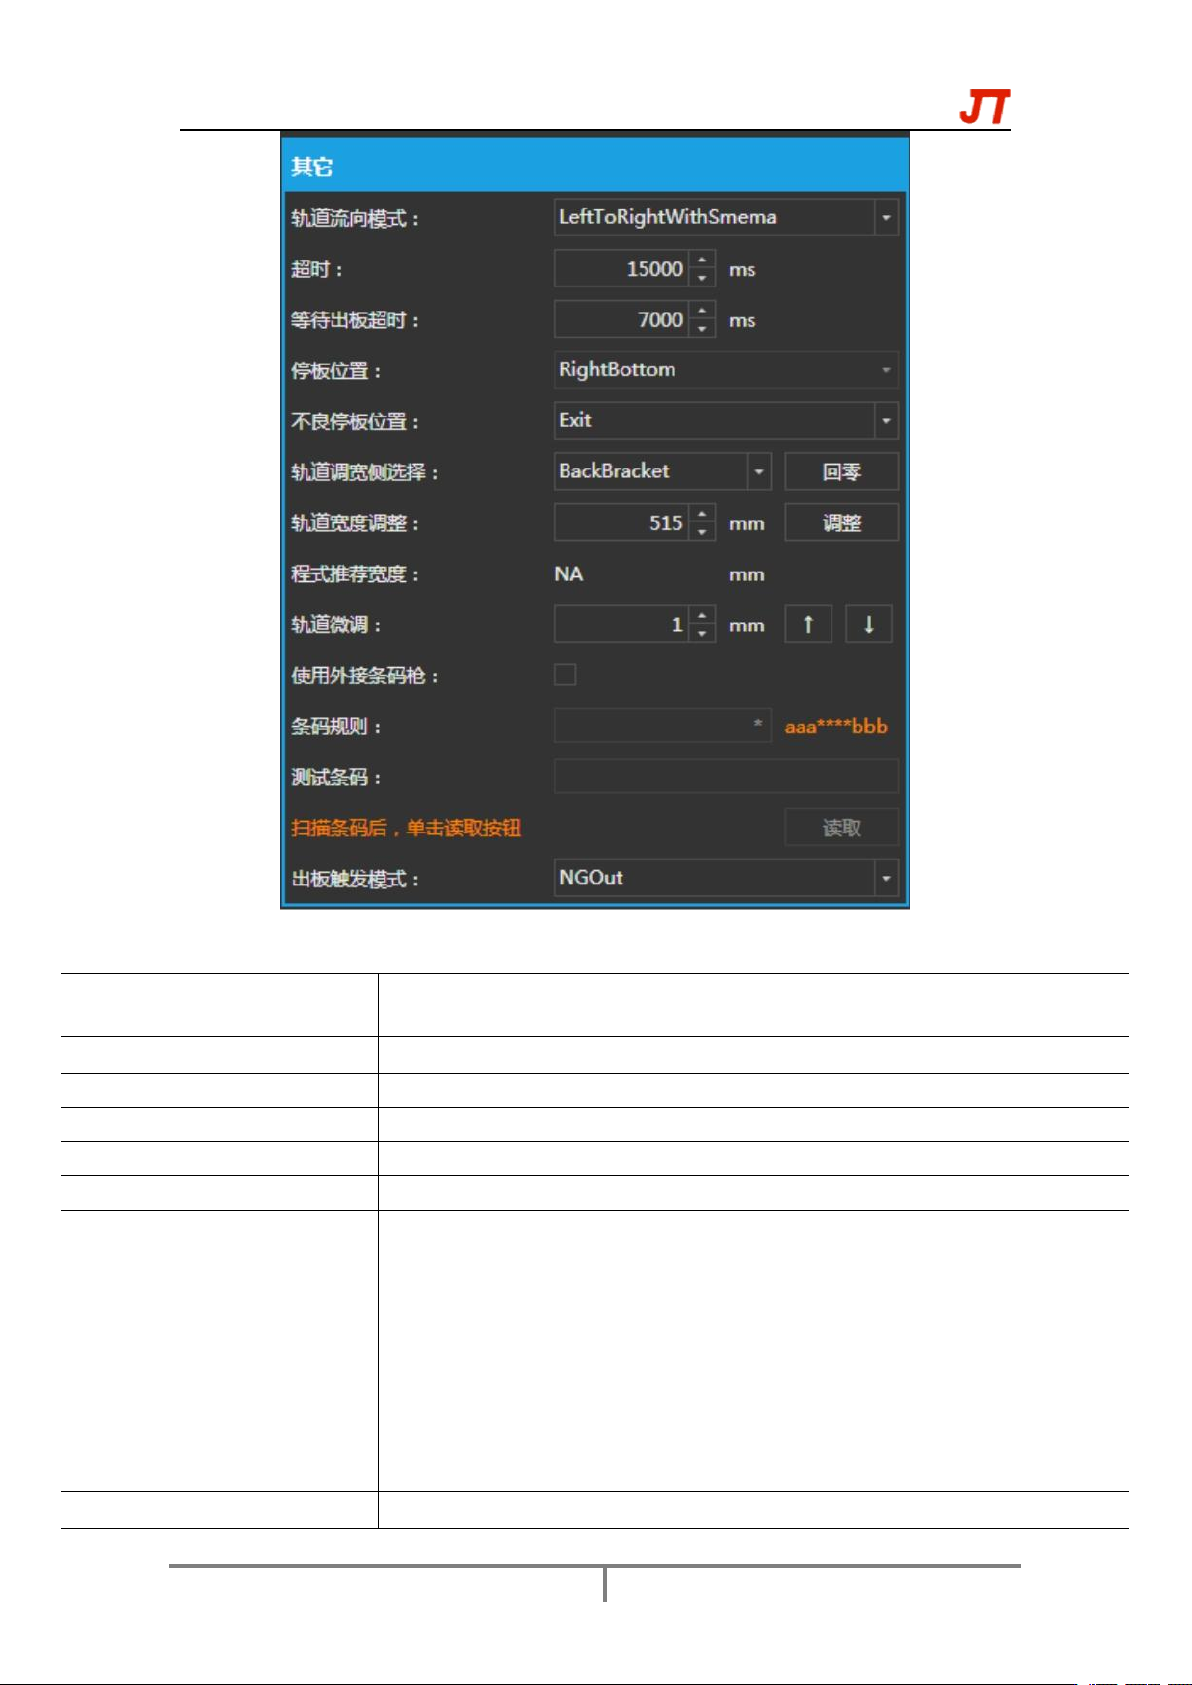
图 3.2.3-9 调宽马达的控制参数
表 3.2.3-8 other 参数说明
项
说明
轨道流向模式
使用左进右出的模式或右进左出的模式
超时
搜索板子时间超过 15000ms 没感应到板子轨道自动停止转动
等待出板超时
出板感应器 7000ms 没感应到板子轨道自动停止转动
停板位置
板子在机器里调试和测试的位置
不良停板位置
不良板子在机器里停放位置
轨道调宽侧选择
轨道宽度调整
轨道微调
使用外接条码枪
出板触发模式
轨道的活动边 回零(回到轨道的原点位置)
输入板子的宽度。轨道自动调整到你所输入的宽度
轨道小幅度的微调
外接条码枪选项,勾上后外接条码枪才起作用
NG 触发或者 OK 触发
Result Trigger Mode