劲拓SPI设备说明书-20200707.pdf - 第42页
41 操作手册 图 3.3.3-6 连接测试 用于检查 Arm 卡,运动控制卡以及图像采集卡的链接状态 二维校正 图 3.3.3-7 二维校正 表 3.3.3-3 二维校正参数设置 项 说明 图像显 示 显示当前 F OV 下的图片
40
操作手册
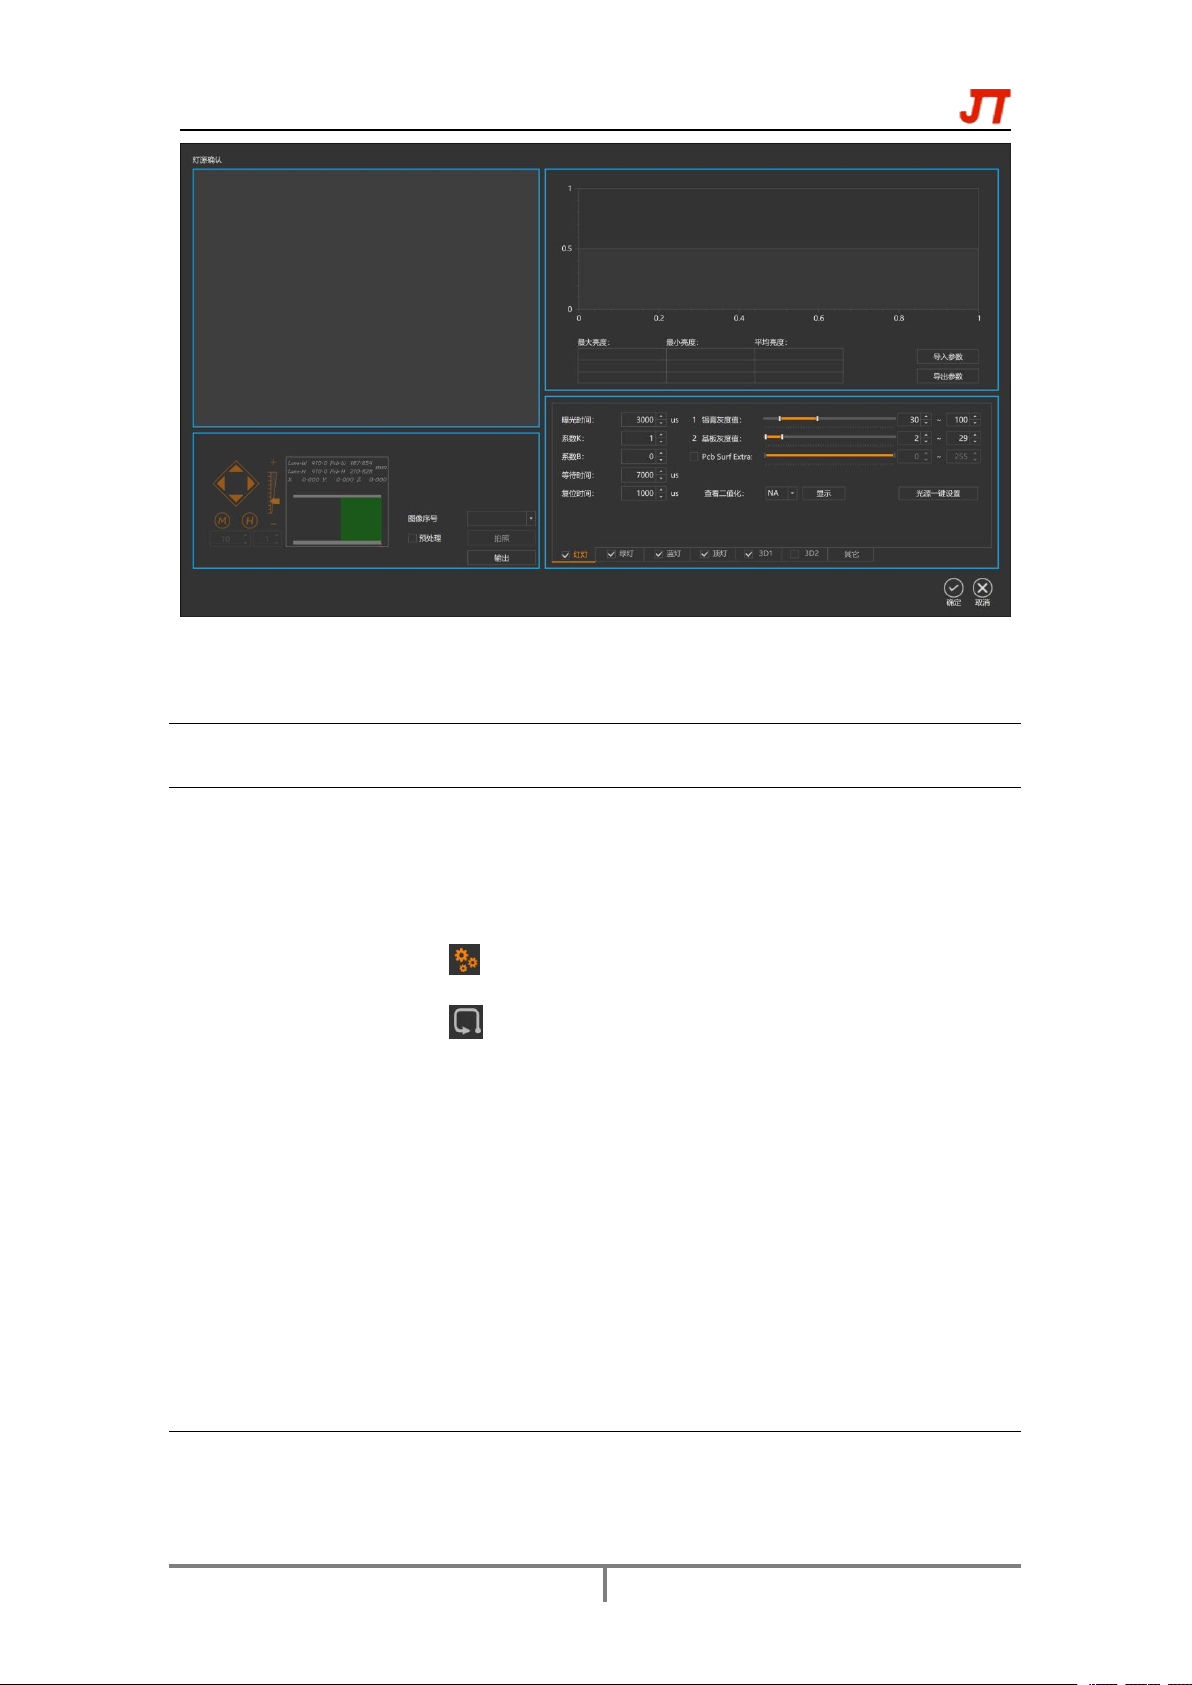
图 3.3.3-5 灯源确认
表 3.3.3-2 灯源参数检查
项
说明
图像显示
显示当前 FOV 下的图片
JOG 控件框
上下代表 Y 轴前后移动
左右代表 X 轴左右移动
+、-代表 Z 轴上下移动
“ ”设置参数
“ ”X、Y、Z 归零
图像序号:
Snap:
Save:
亮度值参考
平均亮度:
最大亮度:
最大亮度:
灯源选择及参数设置
曝光时间:
等待时间:
复位时间:
电流:
R、G、B、T、3D1、3D2:
二值化参数设置:
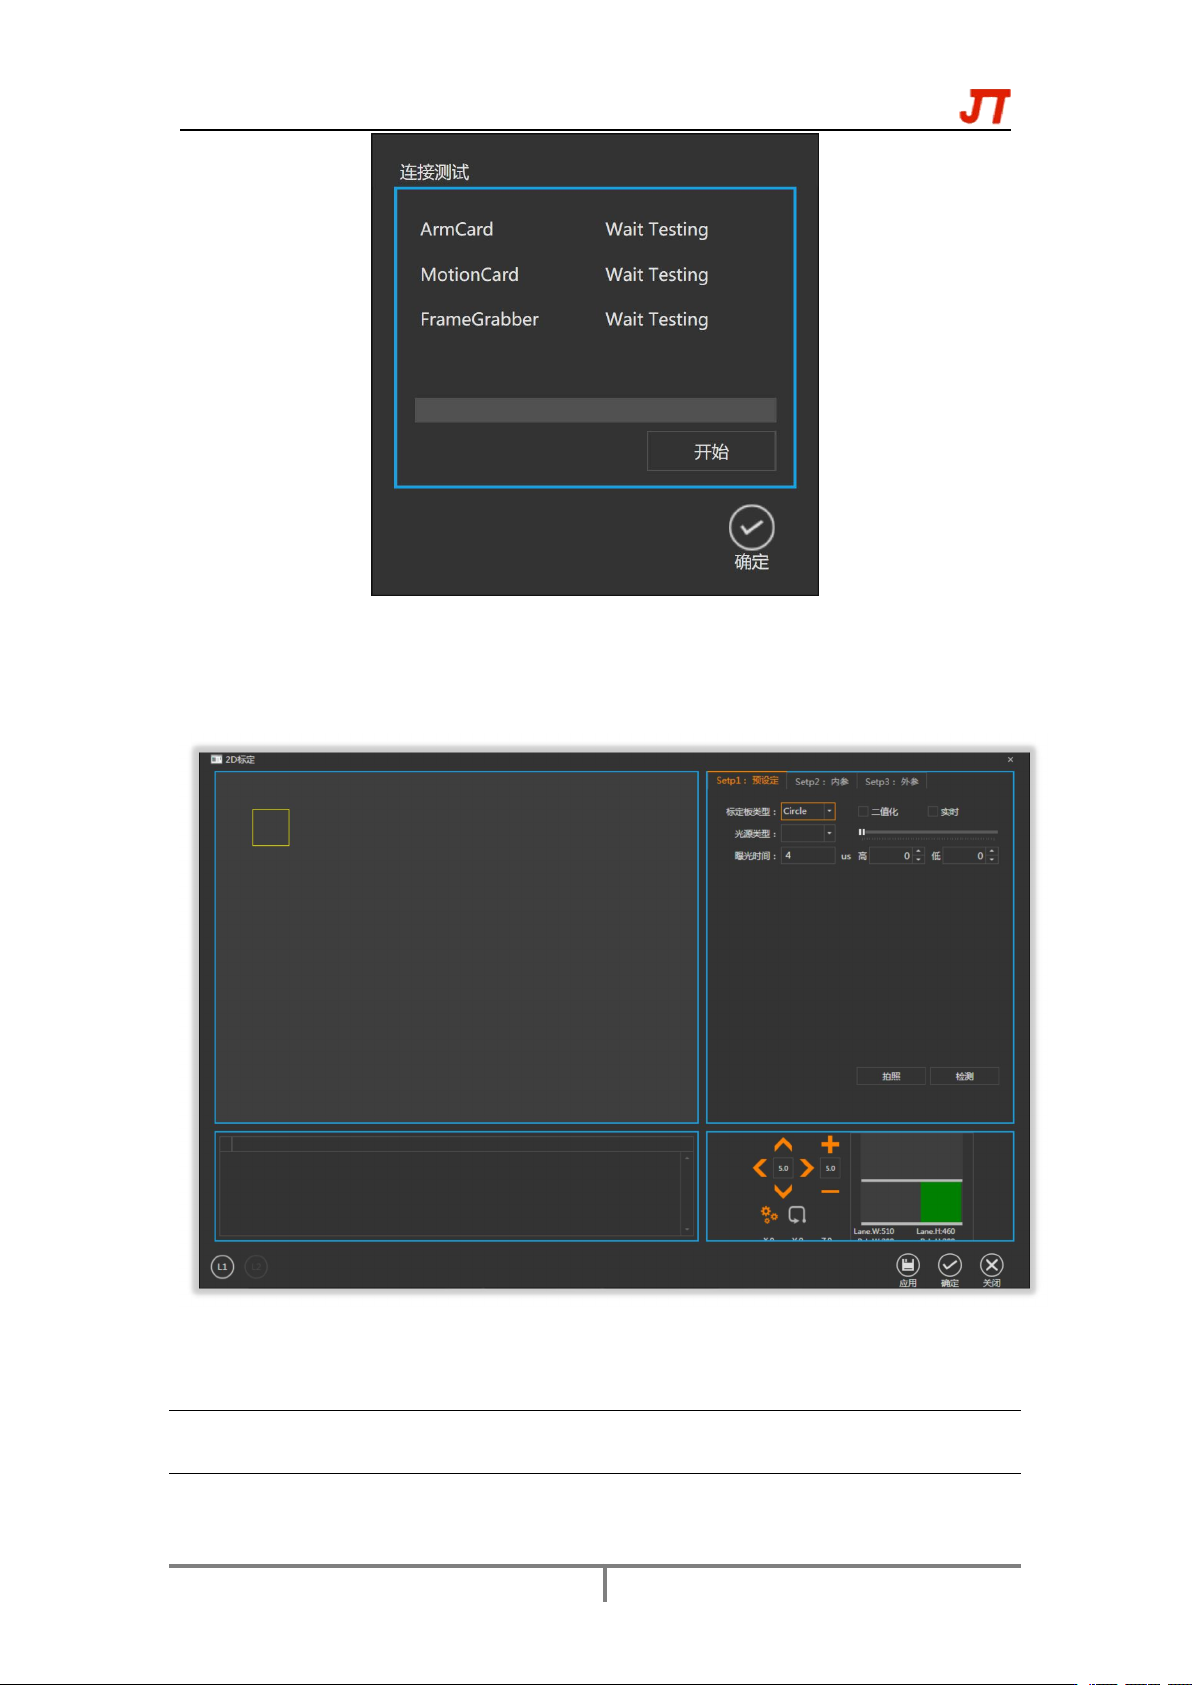
连接测试
41
操作手册
图 3.3.3-6 连接测试
用于检查 Arm 卡,运动控制卡以及图像采集卡的链接状态
二维校正
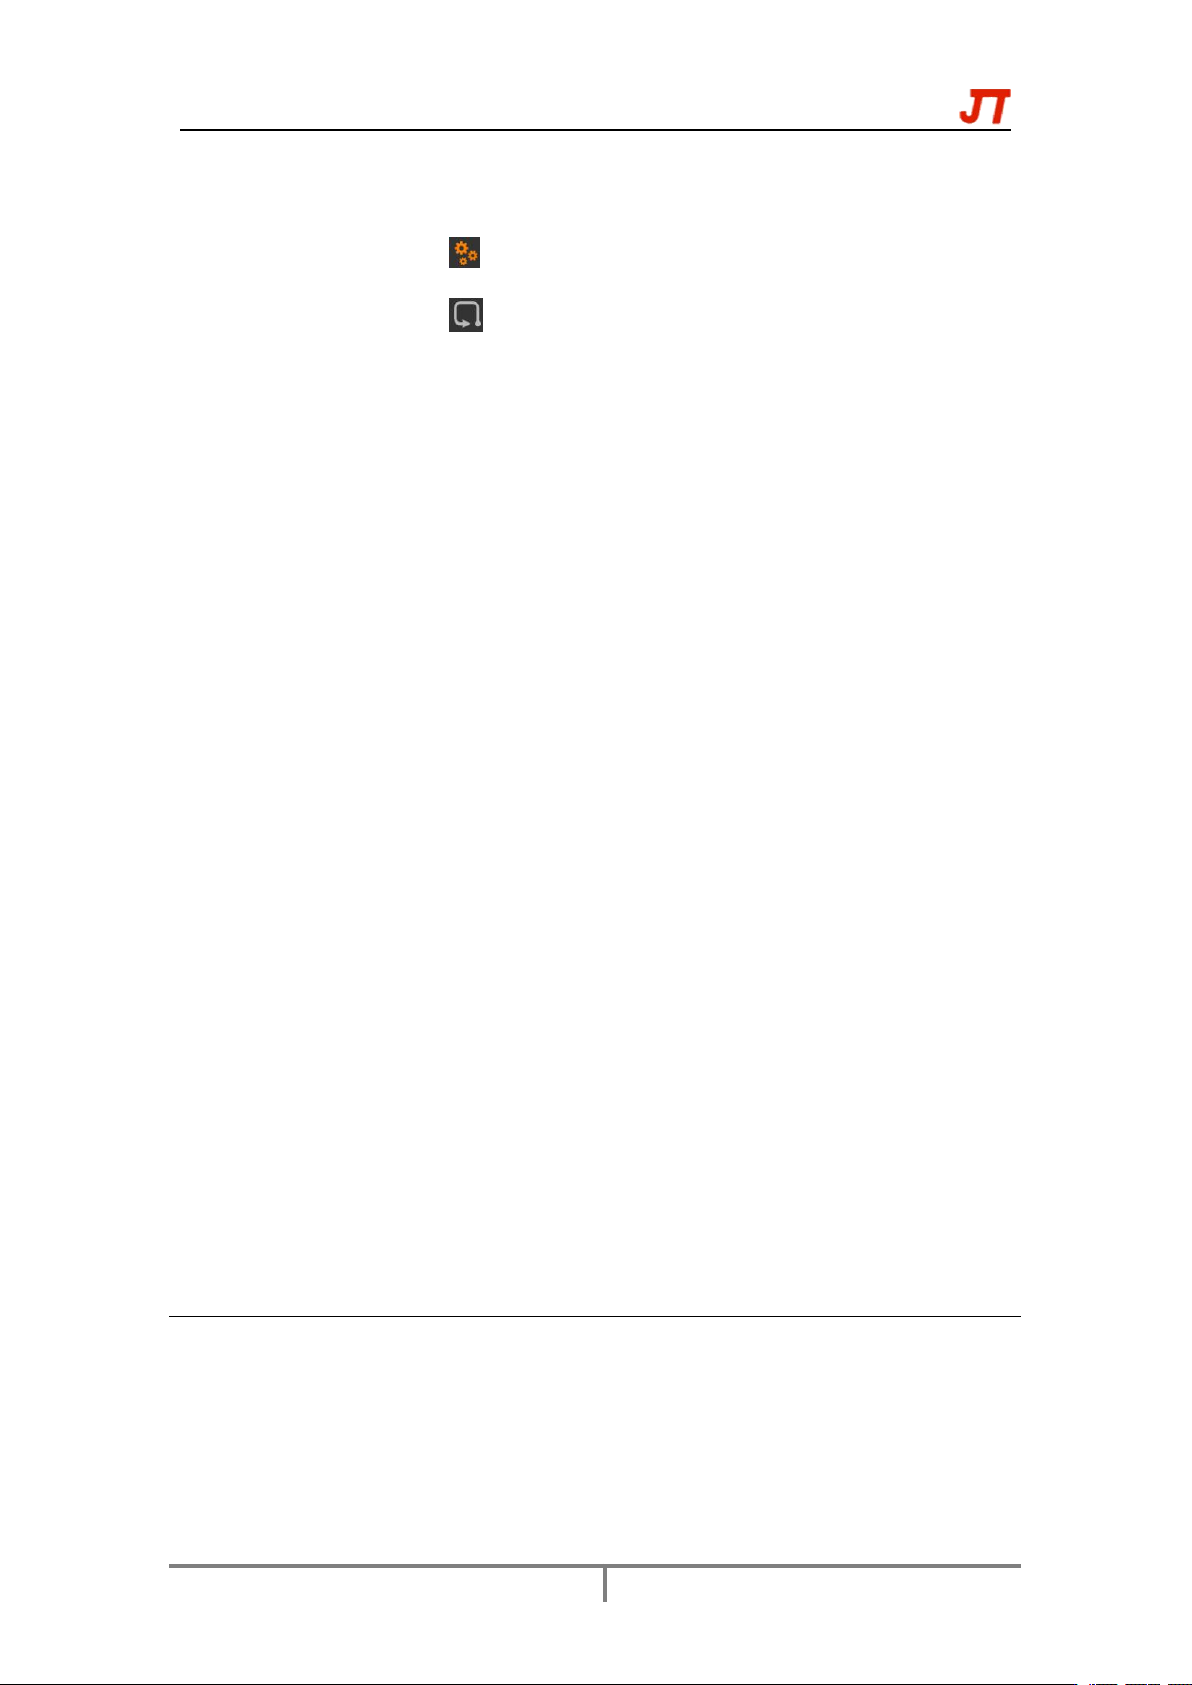
图 3.3.3-7 二维校正
表 3.3.3-3 二维校正参数设置
项
说明
图像显示
显示当前 FOV 下的图片
42
操作手册
JOG 控件框
上下代表 Y 轴前后移动
左右代表 X 轴左右移动
+、-代表 Z 轴上下移动
“ ”设置参数
“ ”X、Y、Z 归零
图像序号:
参数设置
Step1:预设定
标定板类型:
光源类型:
曝光时间: 高: 低:
二值化:
实时:
拍照: 检测:
Step2:内参
图像张数:
间距:
目标最小像素长度:
目标最大像素长度:
X 方向数量:
Y 方向数量:
X 方向元尺寸:
Y 方向元尺寸:
内参图片列表:
添加图片: 拍照:
添加离线图片: 检测:
输出列表图片: 标定:
Step2:外参
开始(mm) X、Y、Z 分别代表开始点坐标
间隔、结束(mm) XSN、YSN 分别代表此方向移动的相对坐标
读取离线图片:
清空图片列表:
当前位置拍摄:
当前图片检测:
完整流程标定:
退出并删除图片:
外参图片列表: