机器视觉入门与NXT影像处理详解 (1).pdf - 第5页
付玉涛 第 5 页 2014-9-23 1.4 机器视觉识别圆 的算法霍夫 变化( Hough Tr ansform )
付玉涛 第
4
页
2014-9-23
1.3 阈值化
1.3.1 二值化
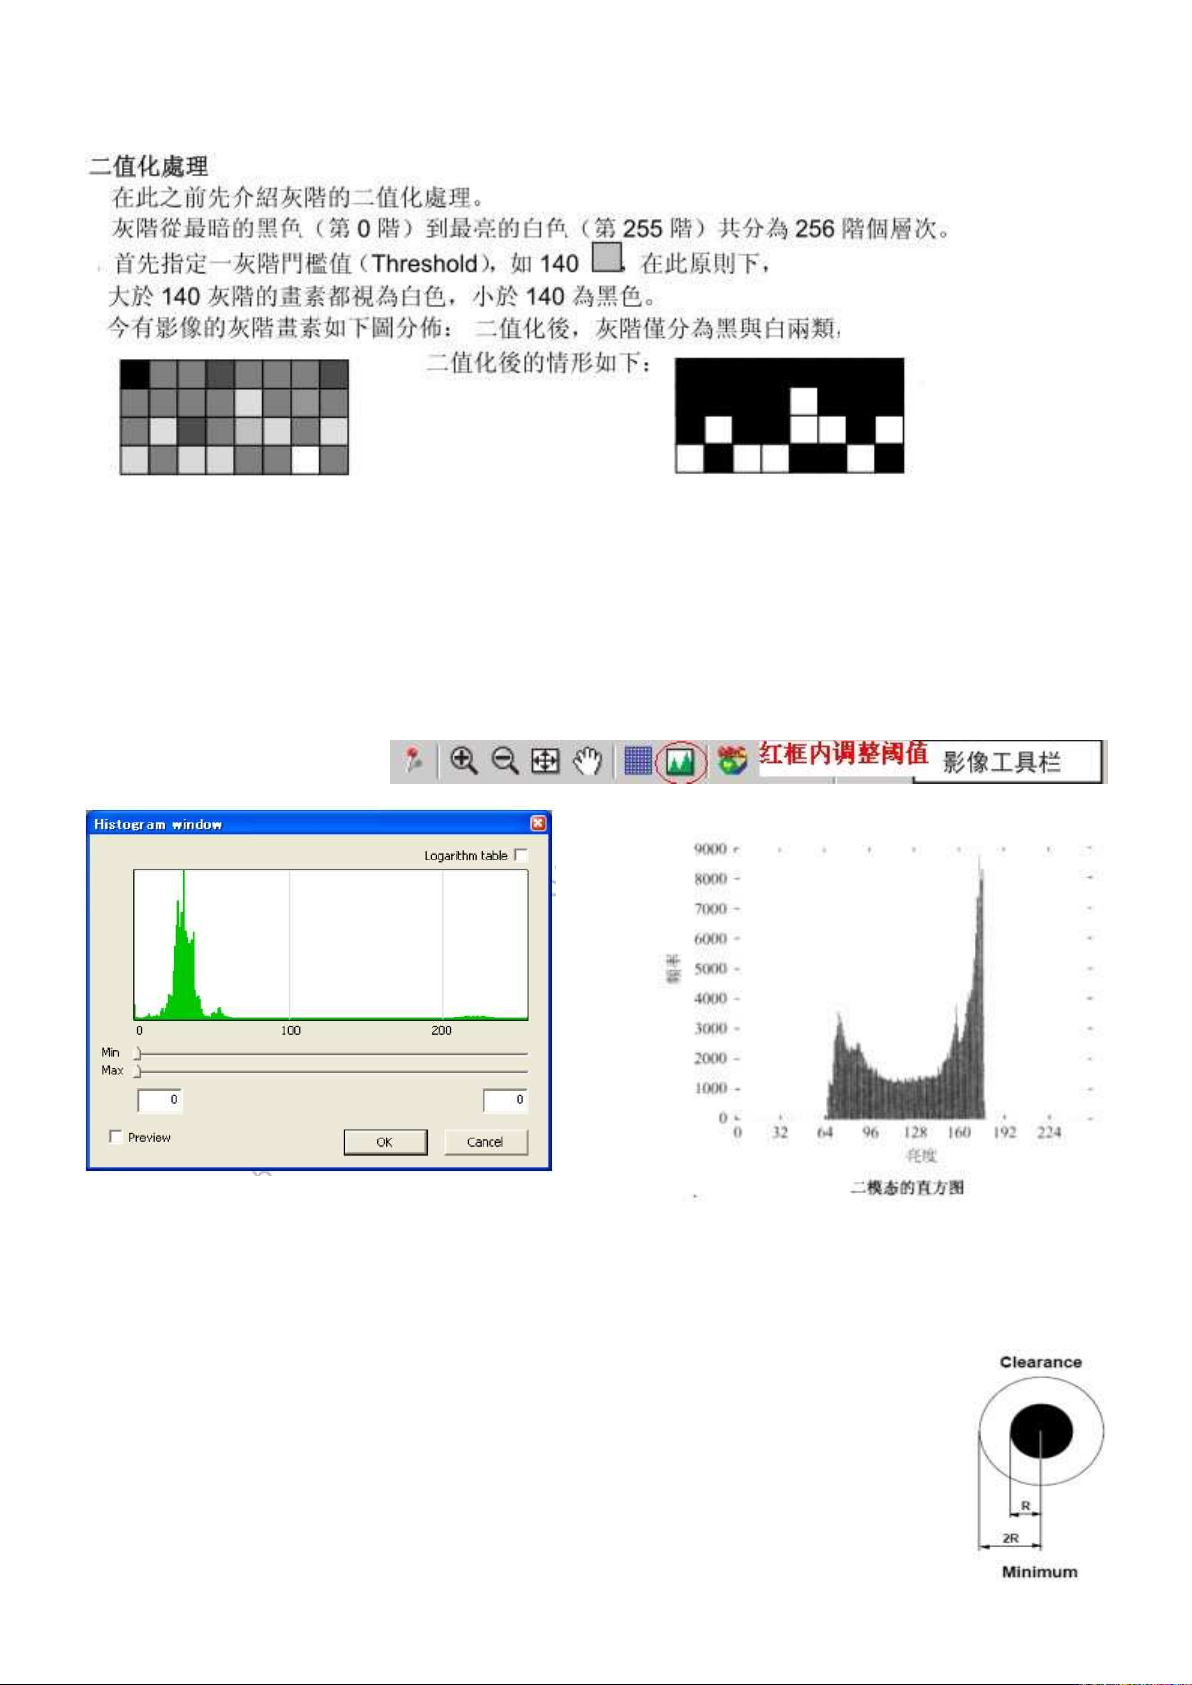
二值化是最简单的分割处理。确定一个亮度常量即阈值(threshold)来分割背景和物体。阈值化计算代价小速度
快是最老的分割方法。在背景单一的图像中效果最好。选择正确阈值是阈值分割成功的关键,这种选择可以通过
交互方式确定,也可以根据某个阈值检测方法设定。只有在非常特殊的情况下使用单个阈值(全局阈值化)进行
阈值化才会成功,这是因为即便是对于非常简单的图像也有可能存在物体和背景的灰度变化,这种变化可能由非
均匀照明、非一致的输入设备参数或其他一些因素造成的。
1.3.2 阈值检测方法
如果事先知道经过分割后的图像的某种性质,就可以简化阈值选择的任务,因为阈值可以按照确保该性质得以满
足的条件来选择。不幸的是我们通常没有确定性的先验性信息,幸运的是在贴片机影像处理调试时会收集到确定
性 的 先 验 性 信 息 。 如 图 NXT
VPDplus 提供阈值测定功能。
更为复杂的阈值检测方法是基于直方图形状分析的(AOI 应
用的最多)。如果图像由有别于背景灰度值的具有近似相同灰度的物体组成,所产生的直方图是二模态的。物体
像素构成一个峰,而背景像素构成另一个峰。上方右图给出一个典型例子。直方图形状说明了一个事实,既两个
峰之间的灰度值不是普通的,可能是物体和背景的边界造成的。选择的阈值必须满足最小分割错误的要求,直觉
地取在两个提到的极大值之间的具有最小直方图数值的那个灰度值作为阈值。如果直方图是多模态的(如上方右
图)在任意两个极大值之间的极小值处可以取得较多阈值。
问题:
为什么 IPC-7351B 对 MARK 的背景至少距 MARK 边缘有一个半径的距离?
“干净”对识别系统为什么很重要?
FLEXA 和 VPDplus 中怎么设定用全局阈值化分割图像?
付玉涛 第
5
页
2014-9-23
1.4
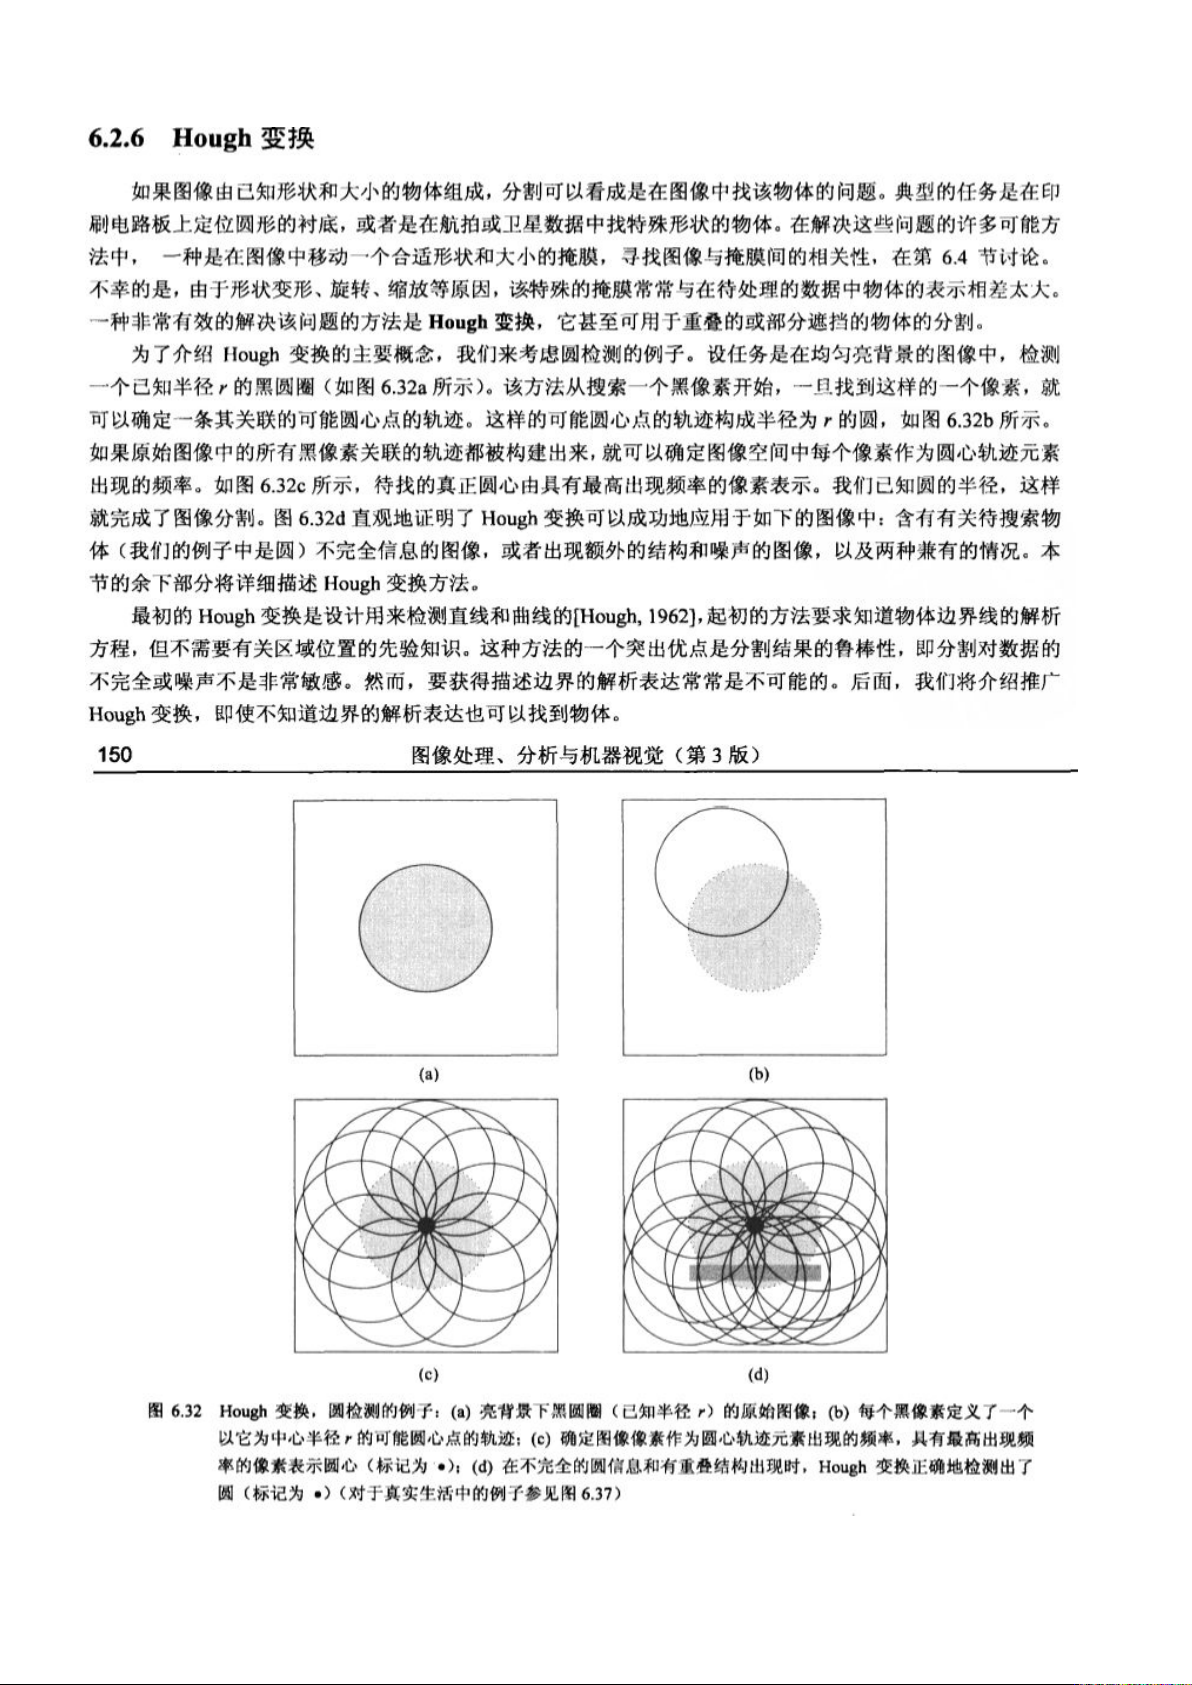
机器视觉识别圆的算法霍夫变化(Hough Transform)
付玉涛 第
6
页
2014-9-23
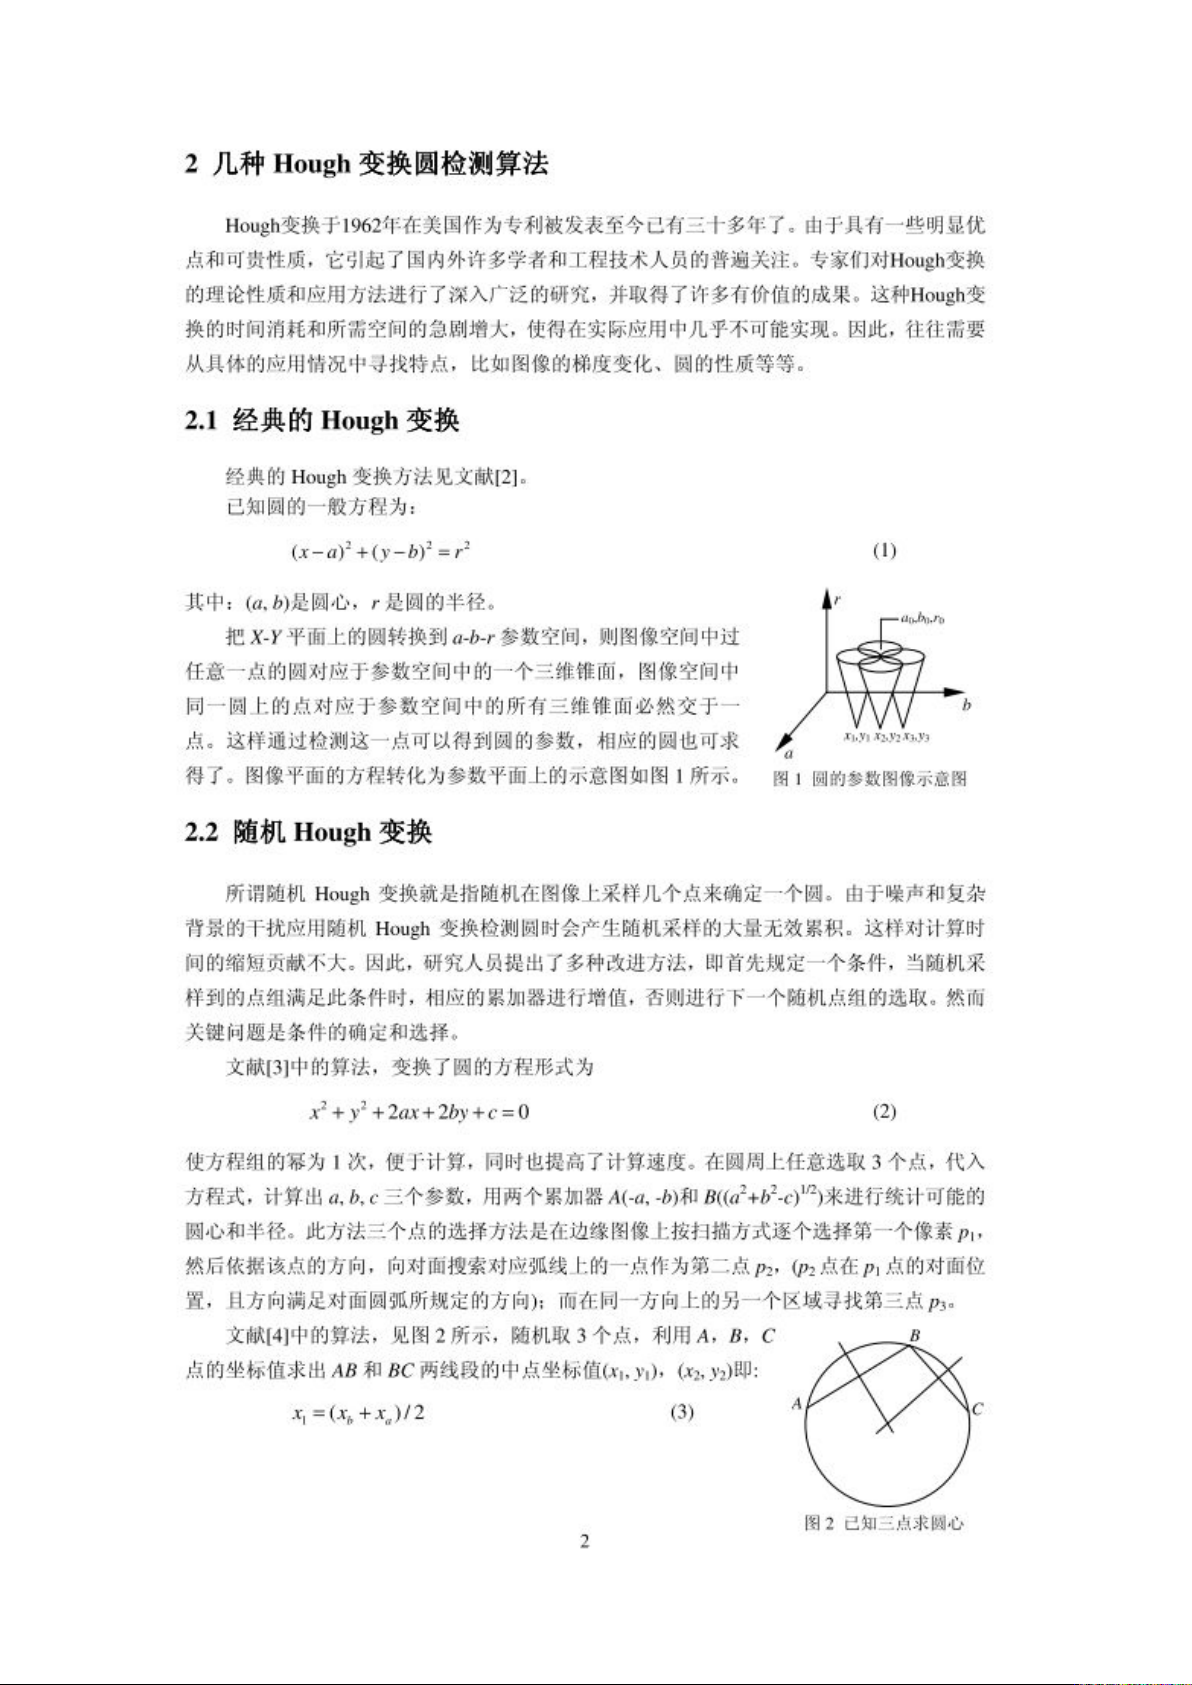
1.4.1 几种 Hough 变换圆检测算法