机器视觉入门与NXT影像处理详解 (1).pdf - 第9页
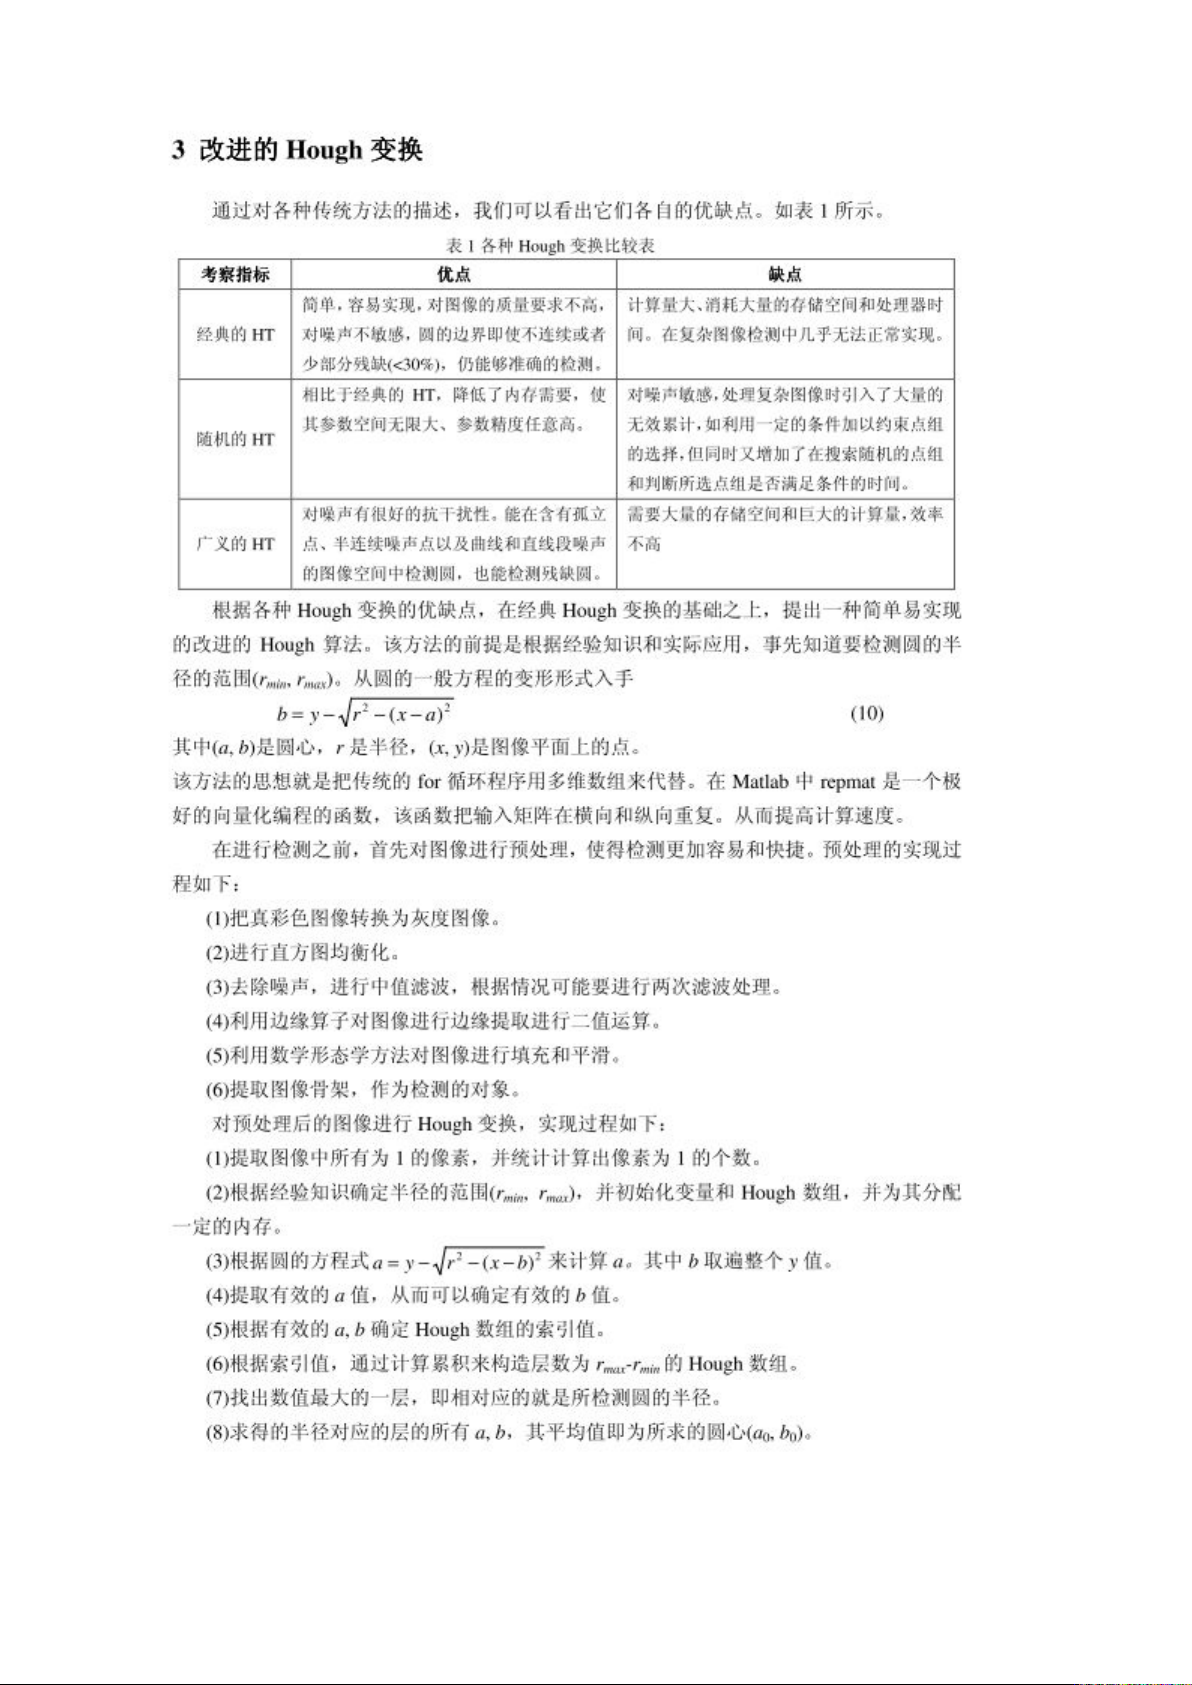
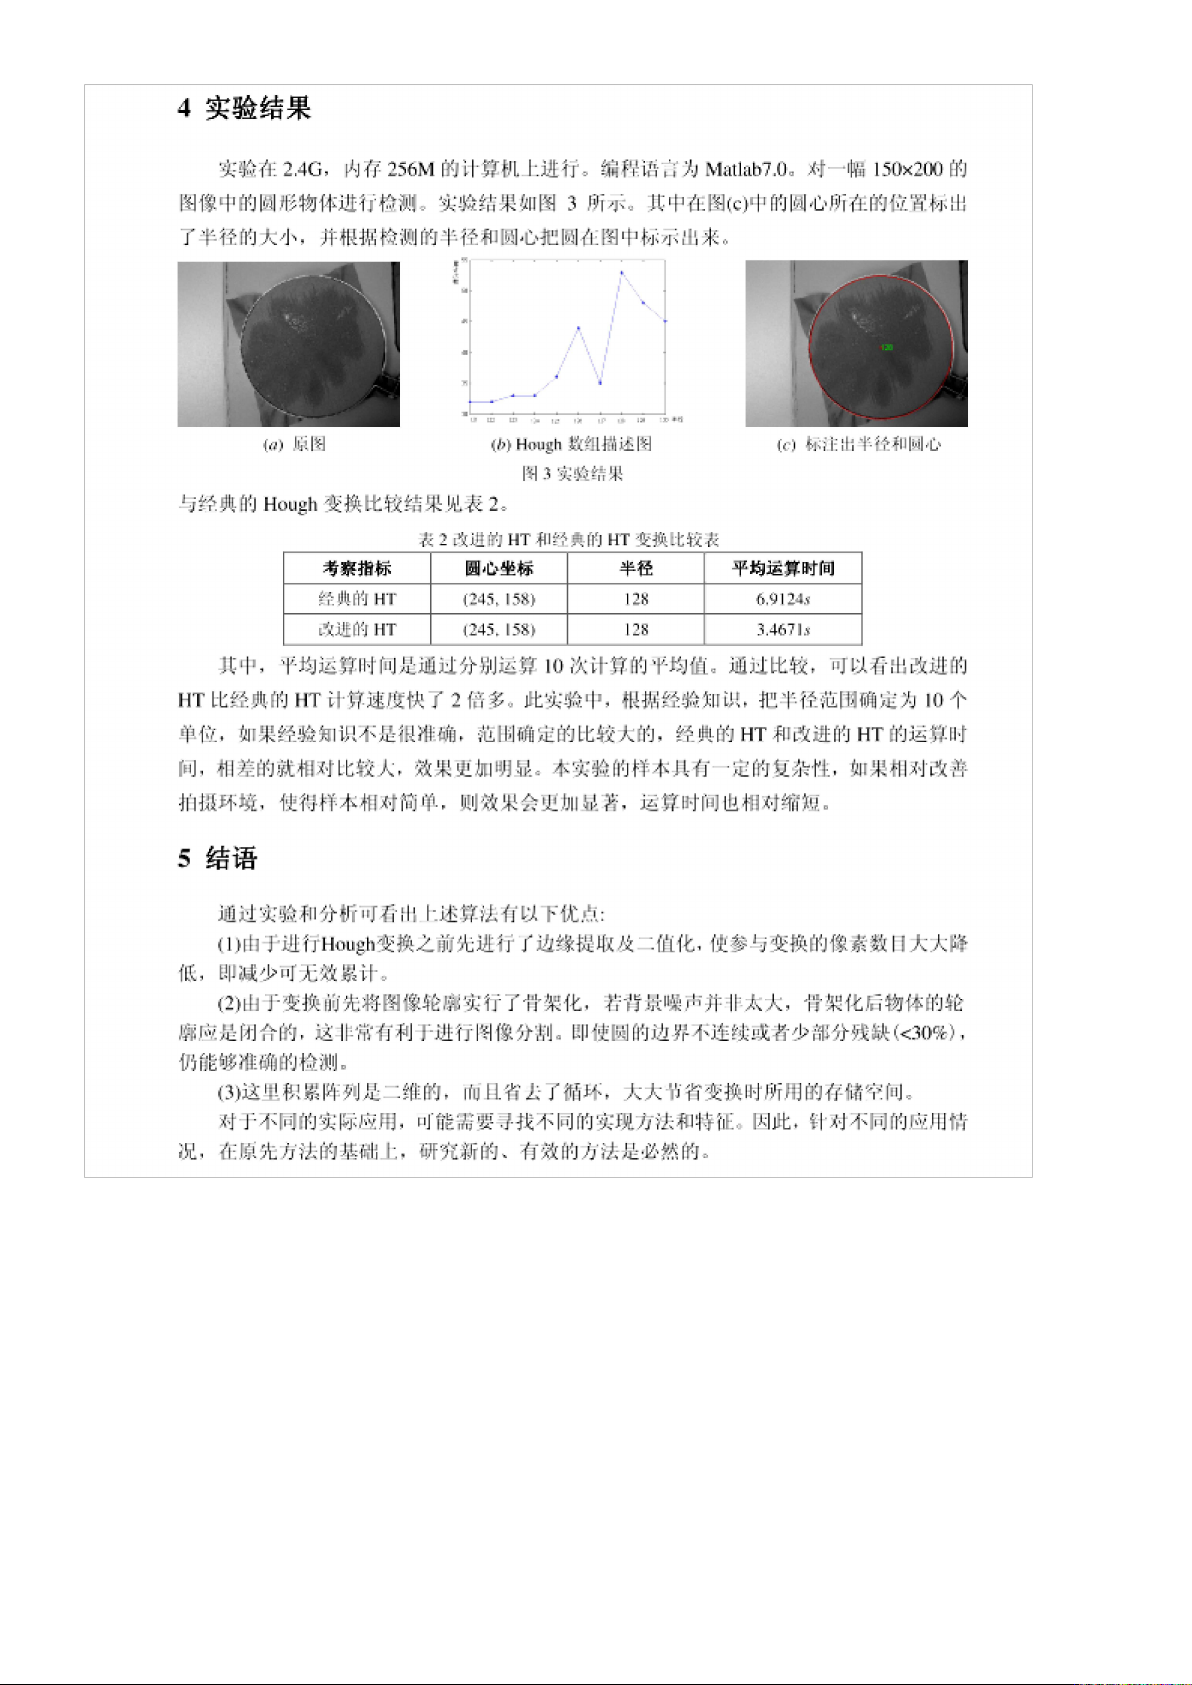
付玉涛 第 9 页 2014-9-23 总结: 用投票方式计 算圆心计算量 大耗时长但对背景 噪音不敏感; 改进的算法虽 耗时短但复杂 背景下还是没有投 票方式 稳定。 大脑会无意 识识别出 不同形状 , 但机器 视觉识别物 体依靠先前 建立的数学模 型。 NXT 的 VISION TYPE 就 是不同的数学 模型,成功匹 配永远是个挑战。 问题: 试解释不规则 MAR K 在 NXT 不同模组识别 结果不同的原 因。 圆的检测是通 过…
付玉涛 第
8
页
2014-9-23
付玉涛 第
9
页
2014-9-23
总结:
用投票方式计算圆心计算量大耗时长但对背景噪音不敏感;改进的算法虽耗时短但复杂背景下还是没有投票方式
稳定。大脑会无意识识别出不同形状,但机器视觉识别物体依靠先前建立的数学模型。NXT 的 VISION TYPE 就
是不同的数学模型,成功匹配永远是个挑战。
问题:
试解释不规则 MARK 在 NXT 不同模组识别结果不同的原因。
圆的检测是通过圆的哪项参数来决定的?
笔记:
付玉涛 第
10
页
2014-9-23
2 NXT 的机器视觉系统
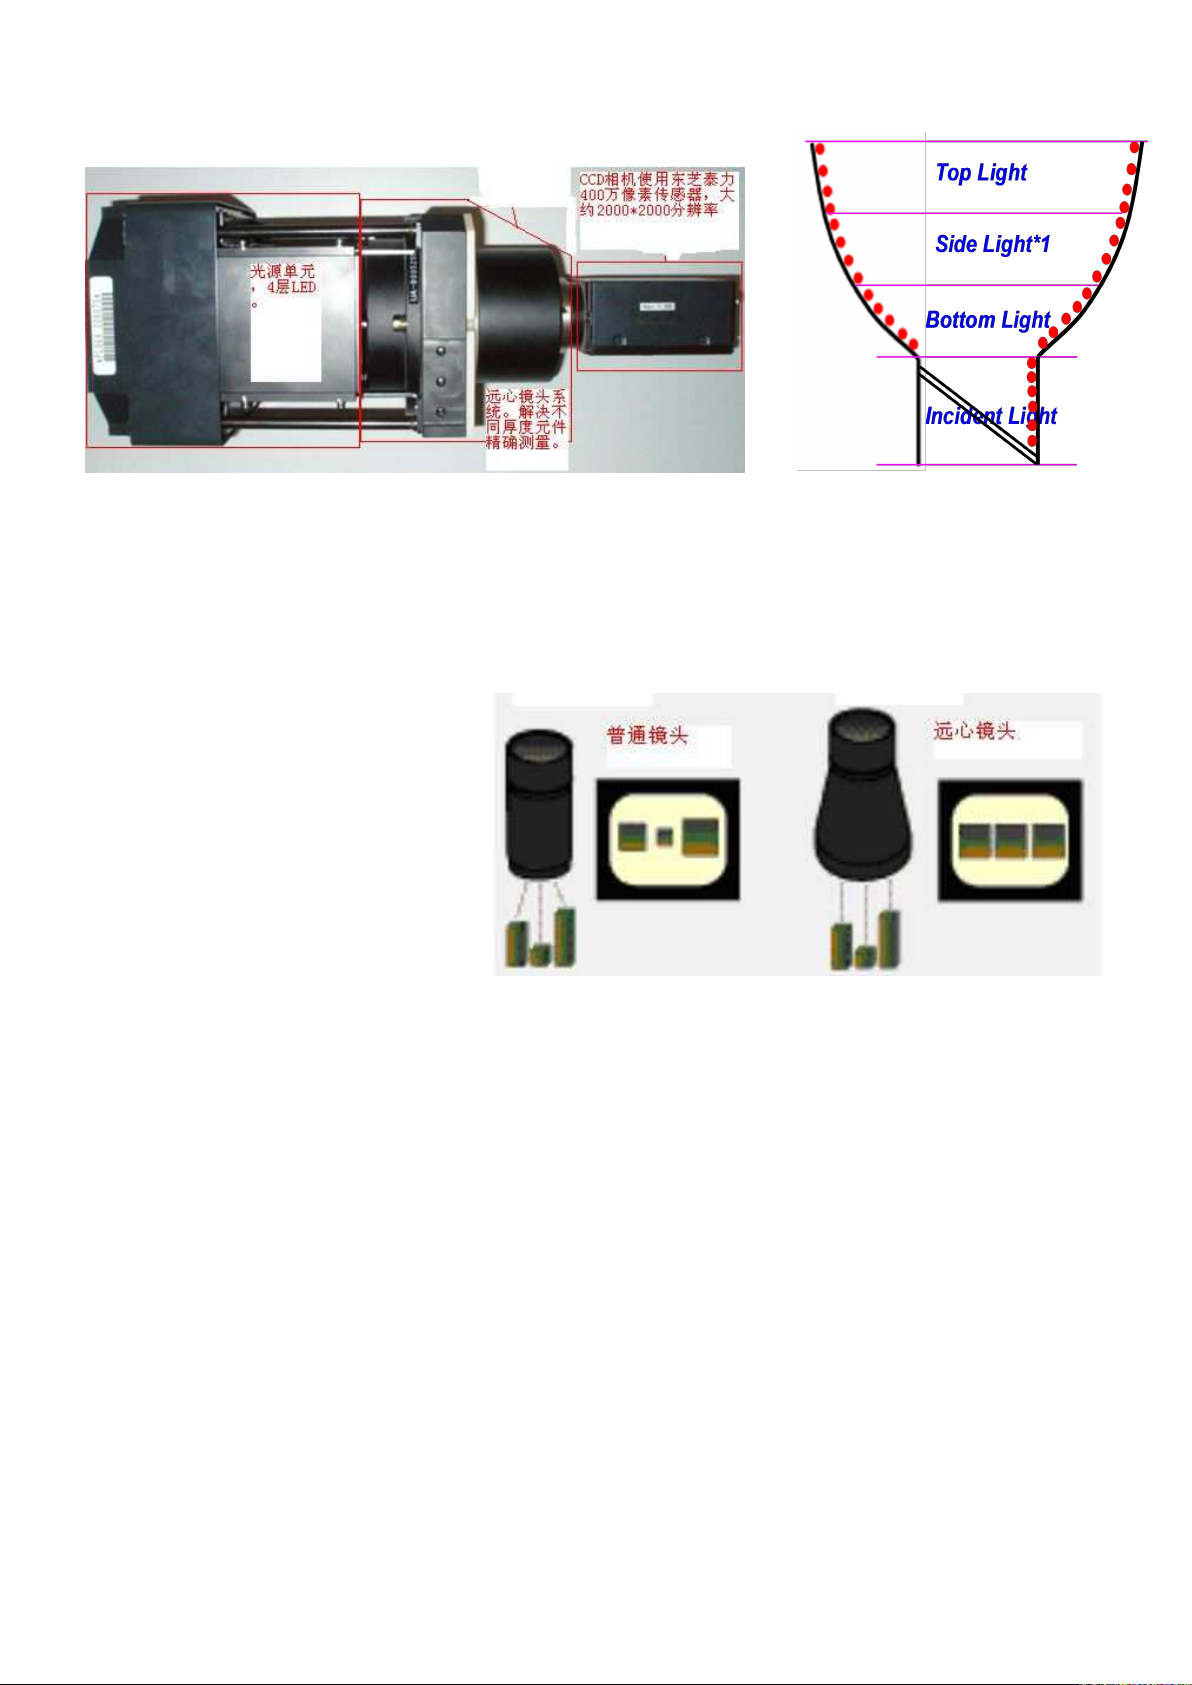
2.1 硬件外观: 光源结构图:
2.2CCD 相机:
400 万像素方形传感器,2000×2000 分辨率。单个像素的长宽设计为 25±1μm。由于在影像识别时一个像素的
误差很难避免所以 NXT 的精度由相机的单个像素 + 一个误差像素决定为 50μm。所有厂商贴片机的精度都受
制于相机的精度。NXT M3 X 轴 0.2μm/pulse,XS 轴 0.04μm/pulse M6 X 轴 0.4μm/pulse M3&M6 Y 轴 0.5μ
m/pulse。
2.3 远心镜头系统:
传统镜头同样大小的物体物距不同,传感
器上的大小不同。拍照时距离近时人变
大,距离远时人变小就是这个道理。
远心镜头系统可以在一定的物距范围内,
使得到的图像放大倍率不会变化,这对被
测物不在同一物面上的情况是非常重要
的应用。对于 NXT 多个厚度不同的元件
同时拍照分割识别,只有远心镜头才能胜
任。远心镜头要求必须比被测物体大,所
以 NXT 的相机镜头很大。远心镜头的边缘畸变难控制所以搭配不同的 HEAD 使用精度会降低,只有在搭配 H01
头的情况下才能发挥相机设计的精度。
2.4 光源结构:
NXT 有 4 层光源。匹配的成功与否 90%由打光的方式(包括光源组合设定和每层的亮度设定)决定,所以 NXT
每种 VISION TYPE 有其固定的打光组合和每层亮度设定(FUJI 验证之后的最优设置),但可以通过调整相机快
门曝光时间调整图像亮度或调整二值化时的阈值使检测部分与背景分离。西门子设备是相机快门时间固定,光源
组合和亮度都可以自由调整,二值化时的阈值有视觉算法决定。两种各有优缺点。NXT 的设定起点高,不容易
犯错,但是过慢的快门设定(大于 70ms)会影响贴装速度,不同供应商差别很大时手动设定二值化阈值会导致
贴装不稳定。西门子的设定要求每个维护人员必须有足够的知识储备,明白要点和遵守规则,但始终能达到设计
的贴装速度。
小结:
不管如何设计机器视觉系统成功的匹配都需要大量的实验,用黑白的 2D 图像去理解多彩的 3D 世界没有最优化
的设定,知识和积累加上及时地应对才会有好的结果。
问题:
H04 HEAD 能贴装 0.4mm 间距的锡球元件吗?
如果 NXT+XPF 组合建线,二者相机设计会给使用带来什么问题?(MSA 影像处理说明书有提示)
试写出 NXT 相机图像处理耗时累计公式?
在 FLEXA 中怎么操作才能变更二值化阈值的设定?